Zusammenfassung: Dieser Leitfaden bewertet Roboterstapelsysteme und automatisierte Verpackungslinien für die Handhabung von Metallcoils und Drähten. Im Fokus stehen Nutzlastkapazität, Zykluszeit und Einhaltung der Sicherheitsstandards. Er hebt hervor, dass die endgültige Geräteauswahl von Integrationsflexibilität, Wartungsaufwand und langfristigen Betriebskosten abhängt. Der Text enthält einen Hinweis darauf, dass die Leistungskennzahlen und die Einsparungen beim Arbeitsaufwand branchenübliche Werte darstellen, die je nach Konfiguration und Anlagenlayout variieren können.
[VIDEO PLACEHOLDER]
Hinweis: Leistungskennzahlen, Zykluszeiten, Platzbedarf und Arbeitsersparnis sind branchenübliche Werte oder herstellerabhängige Beispiele. Die tatsächlichen Ergebnisse können je nach Konfiguration, Materialart, Anlagenlayout und Betriebsbedingungen variieren. Bitte überprüfen Sie die Spezifikationen vor der Investitionsfreigabe stets mit zertifizierten Lieferanten.
🛠️ Bewertungskriterien
Sowohl robotische Stapelsysteme als auch automatisierte Verpackungslinien erzielen einen hohen Durchsatz, die endgültige Auswahl hängt jedoch von der Nutzlastkapazität, der Einhaltung von Sicherheitsvorschriften, der Konsistenz der Zykluszeit, dem Wartungsaufwand, der Integrationsflexibilität und den langfristigen Betriebskostenprognosen ab.
Industrielle Verpackungsentscheidungen erfordern standardisierte Messabmessungen. Einkaufsteams bewerten Anlagen anhand von fünf Kernparametern, die die Leistung in der Produktion direkt beeinflussen. Die Nutzlastkapazität bestimmt die maximale Toleranz des Spulengewichts bei automatisierter Handhabung. Die Zykluszeit misst die Dauer eines vollständigen Stapel- oder Wickelvorgangs. Die Einhaltung der Sicherheitsvorschriften überprüft die Befolgung der festgelegten Maschinenschutzprotokolle und die Not-Aus-Funktion. Die Wartungskomplexität bewertet die routinemäßigen Schmierintervalle, die Häufigkeit der Sensorkalibrierung und die Verfügbarkeit von Ersatzteilen. Die Integrationsflexibilität bestätigt die Kompatibilität mit vorgelagerten Förderbändern und nachgelagerten Umreifungseinheiten. Jedes Kriterium trägt direkt zu Kennzahlen für Arbeitsersparnis, Produktschadensraten und effizientere Raumnutzung bei.
🏗️ Option A
Sechsachsige Roboter-Coilstapler ermöglichen eine präzise Ladungsplatzierung durch spezielle End-of-Arm-Werkzeuge, reduzieren Verletzungen durch manuelle Handhabung erheblich, stabilisieren die Palettengeometrie für eine sichere Transportlagerung, gewährleisten einen kontinuierlichen Betrieb über mehrere Stationen hinweg und lassen sich unter typischen Anlagenbedingungen direkt in vorgelagerte Förderbänder integrieren.
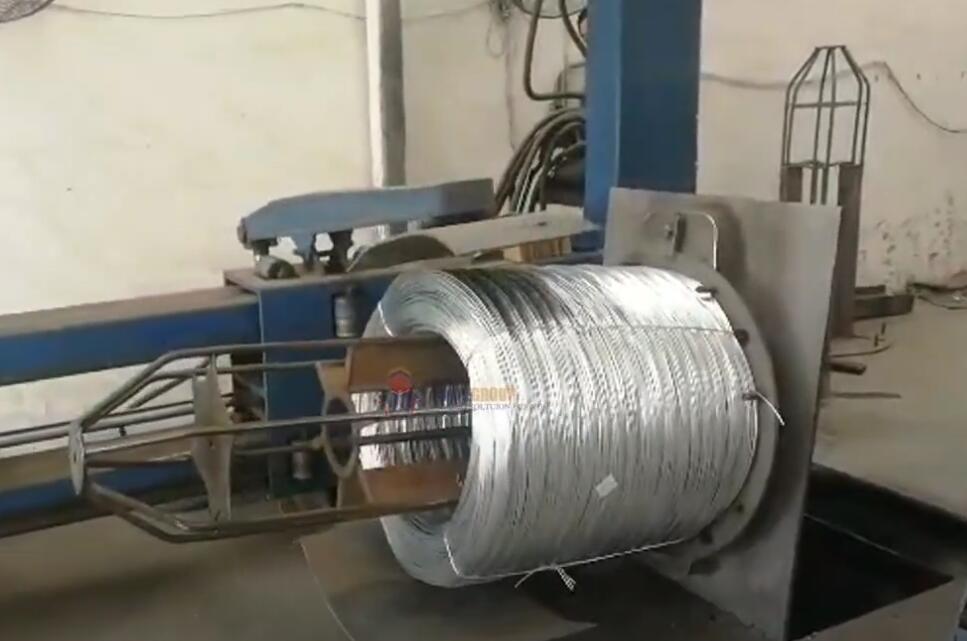
Ein sechsachsiger Knickarmroboter ermöglicht die für die komplexe Spulenpositionierung erforderliche multidirektionale Bewegung. Die Robotereinheit kann je nach Montagekonfiguration (herstellerabhängiges Beispiel) Nutzlasten bis zu 8,000–10,000 kg aufnehmen. Die Zykluszeit beträgt typischerweise 30 bis 60 Sekunden pro Palettenladung bei Standard-Werkstemperaturen. Die Auswahl der End-of-Arm-Werkzeuge (EOAT) richtet sich nach der Materialzusammensetzung und den Spezifikationen des Spuleninnendurchmessers. Gabelgreifer greifen in die Innenbohrung von Eisenstahlspulen mit einem Gewicht von über fünf Tonnen. Magnetheber berühren ebene Außenflächen bei Anwendungen mit Kohlenstoffstahl und erfordern vor dem Lösen eine Entmagnetisierung des Restmagnetismus. Vakuumheber handhaben beschichtete Aluminium- oder verzinkte Drahtspulen ohne Oberflächenbeschädigung. Die Steuerungsarchitektur basiert auf einer speicherprogrammierbaren Steuerung (SPS), die die Bewegungspfade mit den Signalen des vorgelagerten Förderbandes koordiniert. Mensch-Maschine-Schnittstellen ermöglichen die Speicherung von Rezepten für verschiedene Spulendurchmesser und Stapelmuster. Ein Sicherheitszaun umschließt die Arbeitszelle, und Bereichsscanner erfassen den Zutritt von Personen. Die Einhaltung der ISO 10218 schreibt ein sofortiges Abbremsen vor, sobald Sicherheitszonen überschritten werden. Mehrstationskonfigurationen ermöglichen es einem einzelnen Roboter, vier Palettenpositionen gleichzeitig zu bedienen. Der kontinuierliche Betrieb reduziert die Arbeitskosten pro Einheit im Vergleich zu manuellen Positionierungsverfahren typischerweise um 50–60 %, was zu einer messbaren Verbesserung der Gesamtanlageneffektivität (OEE) und kürzeren Amortisationszeiten durch eine konsistente Zyklusausführung führt.
🔗 Verwandte Themen : Weitere Lösungen entdecken
📈 Option B
Die automatisierte Zuführung über ein Drehkreuz in Kombination mit einem Drehwender ermöglicht einen kontinuierlichen Orientierungsablauf, minimiert den Platzbedarf in der Fabrikhalle, gewährleistet eine gleichmäßige Folienapplikation und Bandspannung über verschiedene Spulendurchmesser hinweg, unterstützt vollständig unbemannte Palettierungssequenzen und arbeitet zuverlässig unter üblichen industriellen Feuchtigkeitswerten.
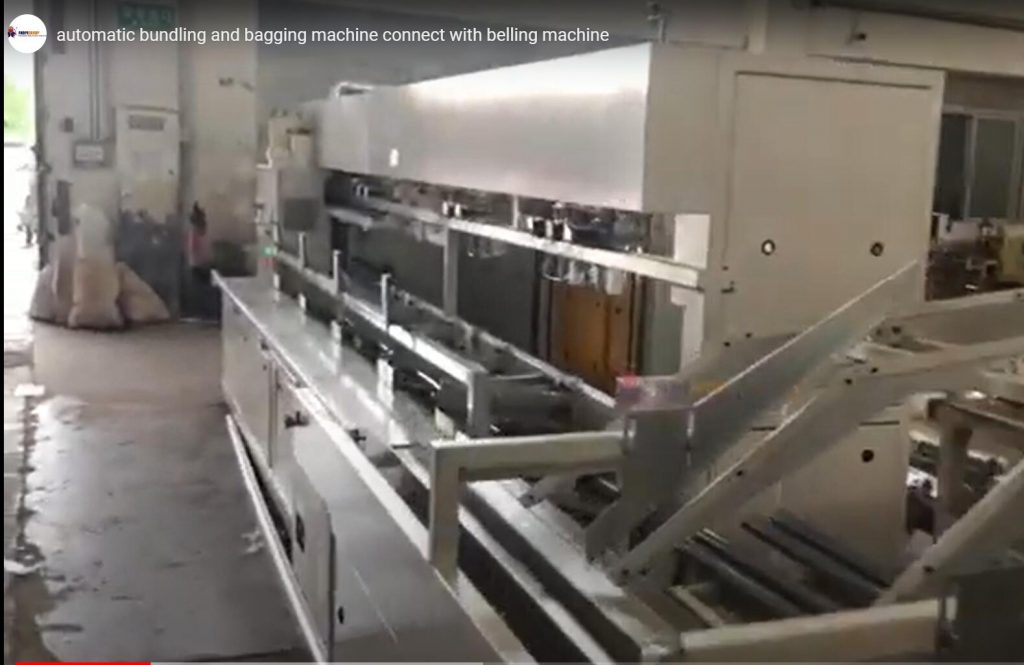
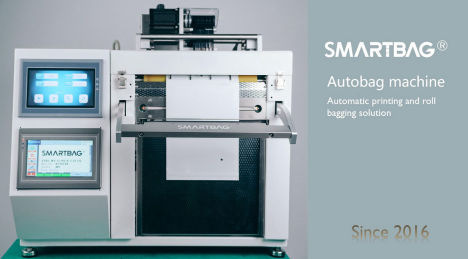
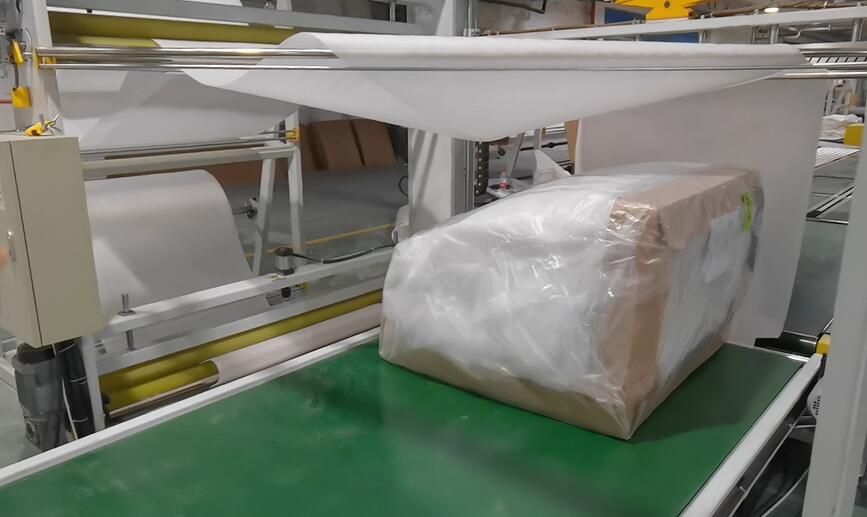
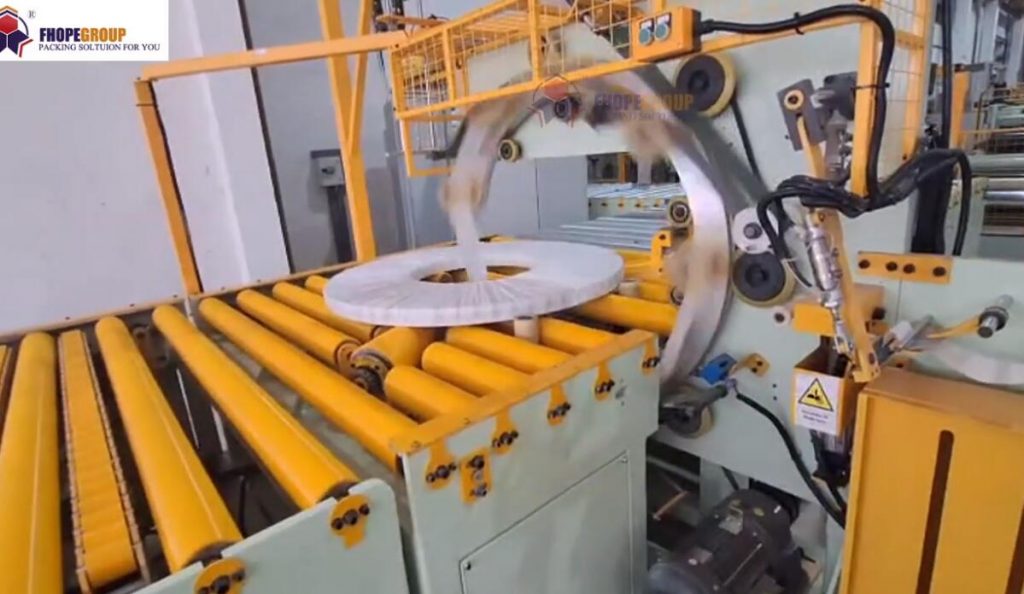
Förderbandbasierte Verpackungslinien nutzen mechanische Drehvorrichtungen, um Spulen vor dem Wickeln oder Umreifen auszurichten. Ein Drehmechanismus reguliert die Zuführgeschwindigkeit, um sie an die nachfolgenden Verarbeitungsgeschwindigkeiten anzupassen. Die Ausrichtungsfunktion dreht die Spulen von der Ausrichtung „Auge zur Wand“ in die Ausrichtung „Auge zum Himmel“ für die vertikale Stapelung. Wendeeinrichtungen bewältigen schwere Lasten und gewährleisten dabei die Stabilität des Schwerpunkts bei 180°-Drehungen. Standardmäßige 180°-Formwender unterstützen typischerweise maximale Tragfähigkeiten und Rotationstoleranzen, die je nach Herstellerangaben variieren. Folienapplikationseinheiten bringen Stretchfolie oder Korrosionsschutzmittel (VCI) mit kontrollierter Spannung auf, typischerweise zwischen 10 und 30 N, abhängig vom Folientyp. Umreifungsmaschinen sichern die Ladung mit Kunststoff- oder Stahlbändern, die auf vordefinierte Sollbruchstellen eingestellt sind. Das System ist direkt mit automatisierten Wickelstationen kompatibel, wie in Standard-Integrationsleitfäden für vertikale Wickelmaschinen beschrieben. SPS-Steuerungen synchronisieren Förderbänder, Wendeeinrichtungen und Wickelköpfe zu einer einzigen, synchronisierten Sequenz. Die Stellfläche beträgt typischerweise ca. 5–7 m × 3–5 m für Standardlinienkonfigurationen. Die Wartungsintervalle erfordern eine monatliche Überprüfung der Hydraulikdichtungen und Riemenspanner. Durch den Wegfall manueller Umpositionierungsarbeiten lassen sich oft 50–70 % des Arbeitsaufwands einsparen. Dies reduziert die Ausschussquote aufgrund von Beschädigungen durch die Handhabung und verbessert die Raumausnutzung insgesamt.
🛡️ Vergleichstabelle
Standardisierte Bewertungsmatrizen ermöglichen einen direkten Leistungsvergleich zwischen konkurrierenden Verpackungstechnologien und heben betriebliche Kompromisse hervor, die sich direkt auf die Kapitalallokation, die Amortisationszeiten und die Ziele für die Gesamtanlageneffektivität auswirken, für Beschaffungsteams, die automatisierte Materialflusslösungen bewerten.
| Bewertungsdimension | Option A: Roboter-Spulenstapler | Option B: Förderband- und Wendelinie | Format der Parameterspezifikation |
|---|---|---|---|
| Nutzlast | Maximal 8,000–10,000 kg pro Zyklus (herstellerabhängig) | Maximal 7,500–9,000 kg pro Zyklus (typischer Bereich) | Ein Roboterarm hebt Lasten bis zu 10,000 kg mit einer Geschwindigkeit von 0.6 m/s unter den vom Lieferanten vorgegebenen Bedingungen. Ein Förderband transportiert 8,500 kg schwere Spulen mit einer Geschwindigkeit von 0.4 m/s bei Standardlastverteilung. Beide Konfigurationen beeinflussen direkt die Durchsatzkonstanz und die OEE-Ziele. |
| Zykluszeit | Typischerweise 30–60 Sekunden pro Palettenposition (lieferantenabhängig). | Typischerweise 25–45 Sekunden pro Spulenausrichtung (typischer Bereich) | Der Upender dreht sich innerhalb von 10–15 Sekunden um 90 Grad und beschleunigt dabei gleichmäßig. Der Stacker führt die gesamte Platzierungssequenz innerhalb von 45 Sekunden innerhalb der programmierten Bahnbegrenzungen durch. Schnellere Zyklen bedeuten weniger Arbeitsaufwand und eine schnellere Amortisation. |
| Sicherheitseinhaltung | ISO 10218 geschützte Arbeitszelle | ANSI/RIA R15.06 Zonenüberwachung (typischer Standard) | Lichtvorhänge erkennen Personen, die sich unter Werksbeleuchtung in einem Abstand von 30–50 cm zu beweglichen Armen bewegen. Not-Aus-Schalter stoppen alle Achsen innerhalb von 0.5 Metern unter Nennspannungsbedingungen. Die Einhaltung dieser Vorschriften reduziert Ausfallzeiten und Versicherungsprämien im Zusammenhang mit Zwischenfällen erheblich. |
| Film- und Gurtintegration | Kompatibel mit VCI-Wickel- oder Banding-Systemen (typischer Bereich) | Integrierter, spannungsgesteuerter Wickelkopf (herstellerabhängig) | Der Wickelkopf erzeugt eine Folienspannung von 15–25 N bei einer Geschwindigkeit von 1.0–1.5 m/s und normaler Luftfeuchtigkeit. Die Umreifungseinheit sichert Ladungen mit einer Bruchfestigkeit von 700–900 N unter kalibrierten Druckeinstellungen. Die korrekte Spannung minimiert Transportschäden und senkt die Kosten für Ausschuss. |
| Wartungskomplexität | Vierteljährliche Sensorkalibrierung erforderlich (typisches Intervall) | Monatliche Prüfung der Hydraulikdichtungen (beispielsabhängig vom Hersteller) | Hydraulikzylinder halten den Druck über 1,000 Betriebszyklen innerhalb einer Toleranz von ±5 % konstant. Vakuumsauger behalten nach 500 Anbaugeräte-Entkopplungen eine Saugkraft von über 60 kPa bei. Vorhersagbare Wartungspläne ermöglichen eine präzise Budgetplanung und reduzieren geplante Ausfallzeiten. |
🔗 Siehe auch : Zugehörige Ausrüstung
⚙️ Auswahlberatung
Bei Beschaffungsentscheidungen muss die Geräteauswahl mit den tatsächlichen maximalen Spulengewichten, den erforderlichen täglichen Durchsatzmengen, den verfügbaren Sicherheitszonenabständen, der Kompatibilität mit der bestehenden Förderbandinfrastruktur, den langfristigen Wartungsbudgetbeschränkungen und den Schulungsanforderungen für die Bediener unter typischen Anlagenbetriebsbedingungen in Einklang gebracht werden.
Schwere Eisenspulen mit einem Gewicht von über 8,000 kg erfordern aufgrund ihrer überlegenen Greifflexibilität und der Möglichkeit zur Mehrstationen-Palettierung typischerweise das Stapeln mit Robotern. Anlagen mit begrenzter Stellfläche profitieren von kompakten Wendeanlagen, die Ausrichtung und Verpackung auf einer einzigen Fläche vereinen. In Produktionsumgebungen, die berührungsloses Arbeiten erfordern, sollten Vakuumroboter Magnethebern vorgezogen werden, um Beschädigungen der Beschichtung zu vermeiden und Ausschuss zu reduzieren. Bei der Verarbeitung großer Mengen unterschiedlicher Spulendurchmesser wird mit automatisierten Drehkreuz-Zuführsystemen eine höhere Durchsatzkonstanz erzielt. Wartungskosten begünstigen Förderbandanlagen, da Hydraulik- und Bandkomponenten für verschiedene Maschinentypen standardisiert sind. Sicherheitsvorschriften schreiben für Roboteranlagen geschützte Arbeitszellen vor, während Wendeanlagen eine Überwachung des Sicherheitsbereichs erfordern. Alle Leistungsangaben sind vor der endgültigen Investitionsfreigabe anhand der Prüfberichte der Lieferanten zu überprüfen. Die Berechnung der Gesamtbetriebskosten muss Energieverbrauch, Ersatzteilpreise und geplante Ausfallzeiten berücksichtigen, um eine genaue Finanzprognose und messbare Amortisationszeiten zu gewährleisten.
Checkliste für Kaufentscheidungen
-
[ ] Bitte prüfen Sie, ob die Toleranzen für das maximale Spulengewicht und den Innendurchmesser den Gerätespezifikationen entsprechen.
-
[ ] Vergleichen Sie die verfügbare Bodenfläche mit den Anforderungen an die Maschinenstellfläche zuzüglich der Sicherheitsabstände.
-
[ ] Prüfen Sie, ob die vorhandenen Förderbandgeschwindigkeiten mit den Geschwindigkeiten der automatisierten Zuführung oder der robotergestützten Entnahme übereinstimmen.
-
[ ] Prüfen Sie die örtlichen Vorschriften zur Maschinensicherung, um die erforderliche Sicherheitsarchitektur zu ermitteln.
-
[ ] Berechnen Sie den erwarteten Arbeitsersparnisprozentsatz auf Basis der aktuellen manuellen Handhabungsverfahren.
-
[ ] Fordern Sie Wartungspläne und dokumentierte Lieferzeiten für Ersatzteile beim Lieferanten an.
-
[ ] Sicherstellen, dass die Folienspannungseinstellungen den Produktschutzstandards für die Transportlagerung entsprechen.
FAQ
Welches System reduziert Oberflächenbeschädigungen bei beschichteten Drahtspulen effektiver? Roboterstapler mit Vakuum-Endarmwerkzeugen verhindern Kratzer auf den Schutzbeschichtungen. Magnetheber und mechanische Klemmen erfordern einen direkten Oberflächenkontakt, der werkseitig aufgebrachte Beschichtungen beschädigen und somit die Ausschussreduzierungsziele beeinträchtigen kann.
Wie beeinflusst die Geräteauswahl die Lagerdichte? Automatisierte Palettierungsabläufe sorgen für gleichmäßige Ladehöhen und eine konsistente Kantenausrichtung. Standardisierte Stapelmuster maximieren die vertikale Raumausnutzung und verhindern ein Verrutschen beim Transport, wodurch die Gesamteffizienz des Lagers verbessert wird.
Welche Wartungsintervalle gelten für hydraulische Kippmechanismen? Hydraulikzylinder erfordern typischerweise alle 2,500–3,500 Betriebsstunden eine Dichtungsprüfung (branchenüblicher Bereich). Die Überwachung der Flüssigkeitstemperatur verhindert Viskositätsverluste bei Dauerbetrieb von mehr als acht Stunden pro Schicht und trägt so zu einer vorhersehbaren Verbesserung der Gesamtanlageneffektivität (OEE) bei.