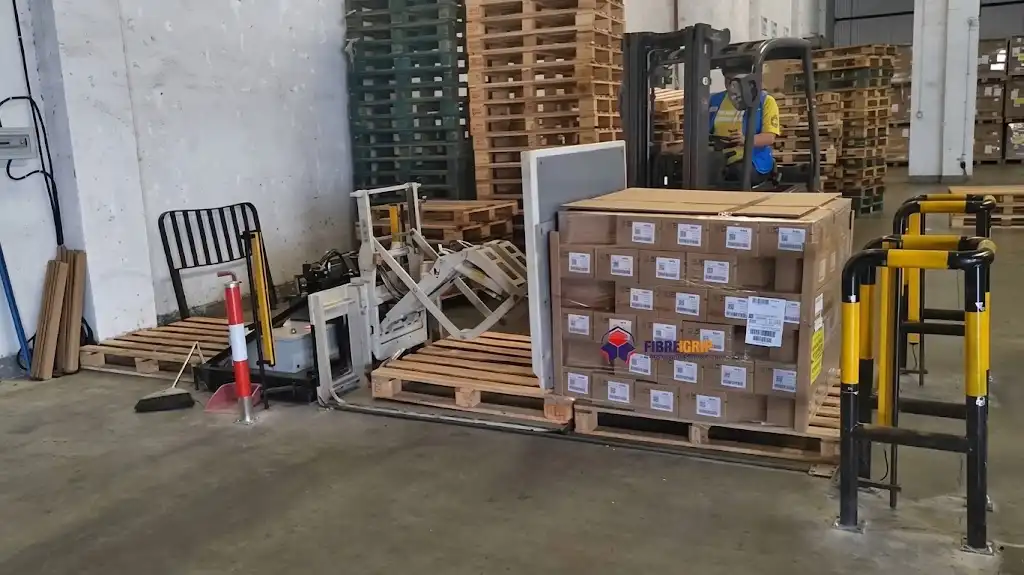
Die Integration von automatisiertem Umreifen, Stretchwickeln und robotergestützter Palettierung in einen einheitlichen Verpackungsprozess offenbart häufig einen gemeinsamen Engpass: die Ausrichtung der Palettenladung. Nachgelagerte Verarbeitungsanlagen akzeptieren Paletten oft nur in einer Ausrichtung (z. B. quer zur Breite von 1,200 mm statt zur Länge von 800 mm, um das Durchdringen der Umreifungslanze oder die Zentrierung auf dem Drehtisch zu ermöglichen). Wenn eine Verpackungslinie auf manuell betriebene Gegengewichtsstapler oder Handhubwagen angewiesen ist, um Palettenladungen zwischen den Förderbändern zu drehen oder zu verschieben, entstehen in einer ansonsten automatisierten Anlage zusätzliche Arbeitskosten, Platzmangel und unvorhersehbare Transferzeiten.
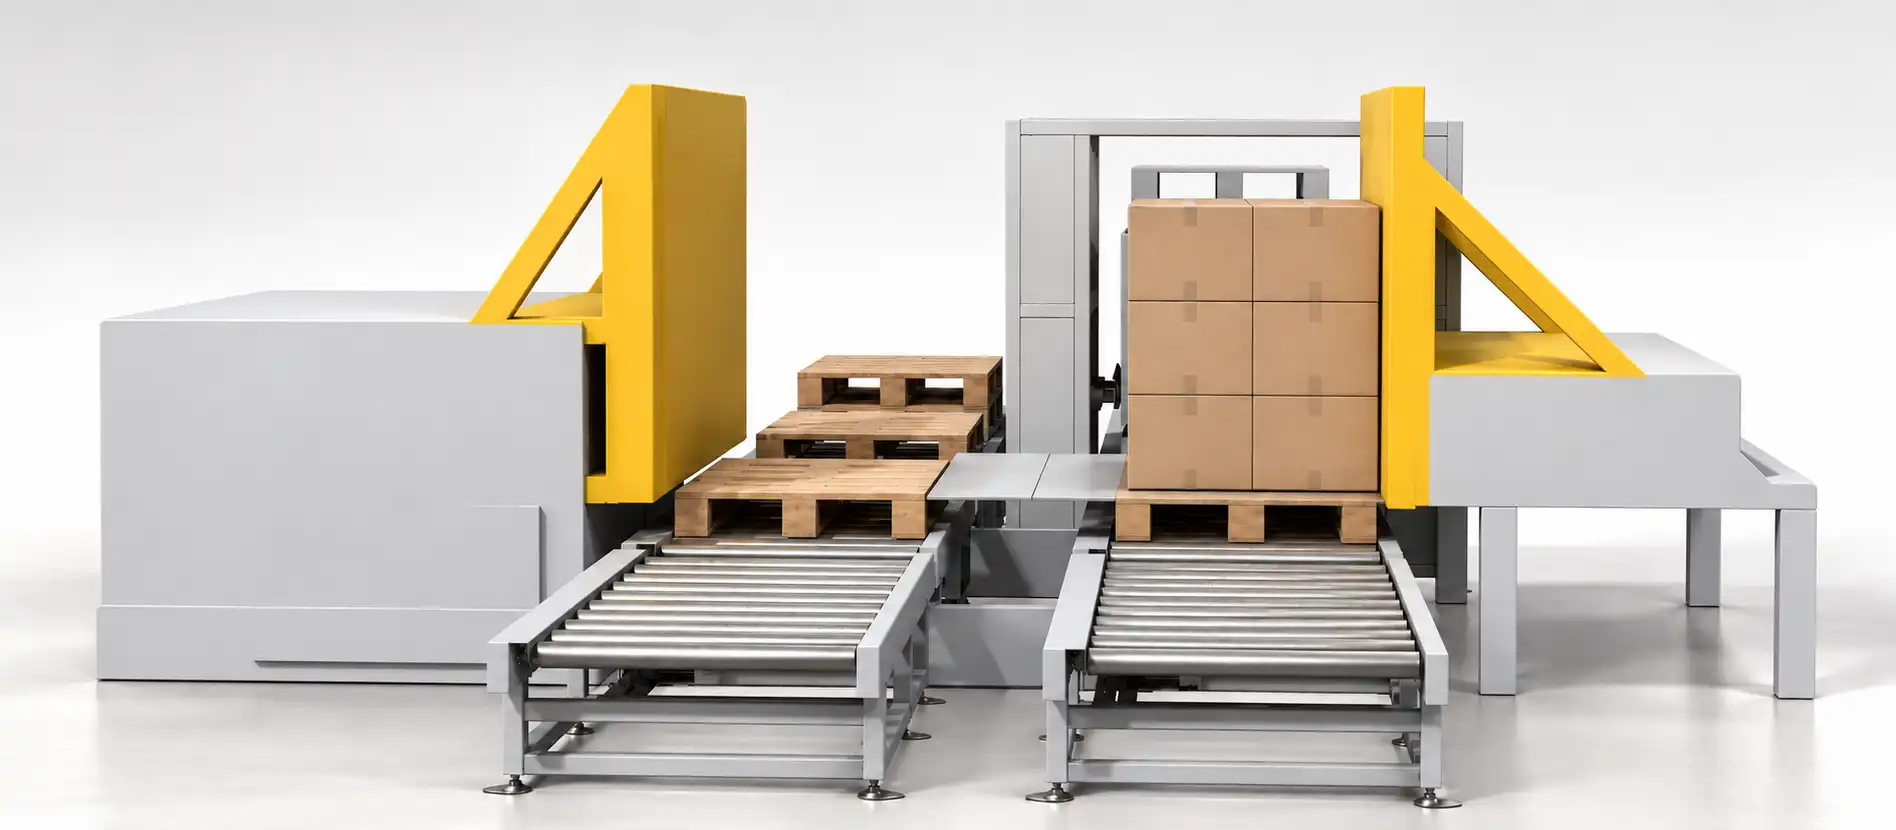
Eine Inline-Push-Palettenumsetzzelle behebt dieses operative Defizit. Durch die Koordination eines hochbelastbaren Seitenschiebers, eines präzisionsgeführten Transferwagens und eines robusten, um 90° drehbaren Rollendrehtisches innerhalb eines geschlossenen Sicherheitsbereichs bewegt die Zelle volle Palettenladungen automatisch und ohne Eingriff des Bedieners.
Funktionsgrenzenklärung: Diese Maschine ist eine automatisierte Palettenumorientierungs- und -umsetzstation , die so konstruiert ist, dass sie die Ausrichtung und Förderachse von Ladung und Palette als Einheit ändert. Sie ist keine Palettenwechselstation (Palettenwender oder Ladungsumschlagstation) und entfernt, trennt oder tauscht die unter der Ware liegende Hilfspalette nicht aus. Falls in Ihrem Werk ein hygienischer Palettenwechsel von Holz- auf Kunststoffpaletten erforderlich ist, muss ein vorgelagerter oder nachgelagerter Palettenwender mit Klemmvorrichtung integriert werden.
Executive Summary
Eine Palettenumorientierungszelle mit Schiebemechanismus macht Gabelstapler überflüssig, indem sie palettierte Ladungen automatisch zwischen Förderbändern um 90 Grad transportiert und dreht. Die Zelle besteht aus einem starr geführten Schiebewagen, einer beweglichen Zwischenplattform und einem elektrisch angetriebenen Drehtisch. Das System ist für Linien mit einem Durchsatz von bis zu 75 Paletten pro Stunde ausgelegt und nutzt gesteuerte Servo-/Frequenzumrichter-S-Kurven-Beschleunigungsprofile, um hohe, nicht umreifte oder Wellpappkartonstapel bis zu 1,500 kg ohne Umkippen, Lastverschiebung oder Verschiebung der Stellfläche zu transportieren.
1. Kinematische Architektur: Funktionsweise der Push-Transfer-Sequenz
Die Inline-Reorientierungszelle arbeitet mit drei synchronisierten elektromechanischen Unterbaugruppen, die über den Förderbandübergabeknoten angeordnet sind:
[Upstream Infeed Conveyor]
          │
          ▼  (Load Enters Transfer Bay)
┌───────────────────────────────────────────────┐
│ Unit 1: Heavy-Duty Linear Pusher              │
│ (Rigid backrest pushes pallet + carton load)  │
└───────────────────────┬───────────────────────┘
                        │ Lateral Displacement (Stroke: 1,400 mm)
                        ▼
┌───────────────────────────────────────────────┐
│ Unit 2: Precision Moving Transfer Carriage    │
│ (Dual linear guide rails maintain stack form) │
└───────────────────────┬───────────────────────┘
                        │ Longitudinal Feed
                        ▼
┌───────────────────────────────────────────────┐
│ Unit 3: Powered 90° Roller Turntable          │
│ (Slew-bearing ring rotates load 90 deg)       │
└───────────────────────┬───────────────────────┘
                        │
                        ▼  (Aligned Load Discharged)
[Downstream Outfeed Conveyor / Strapping Station]
Einheit 1: Der Hochleistungs-Linearschieber
Der Einschubmechanismus besteht aus einem bodenverankerten Portalrahmen mit einer robusten Stahlfrontplatte, die von einem Bremsmotor mit Zahnstangen- oder Zweistrangkettenantrieb angetrieben wird. Im Gegensatz zu Einschubmechanismen, die nur die Holzpalettenbasis berühren – wodurch die Gefahr besteht, dass die unterste Kartonlage durch Verrutschen zwischen Karton und Holz von der Palette abrutscht – verfügt dieses Gerät über eine hohe, vertikale Rückstellvorrichtung.
-
Kritische Beschleunigungsschwelle : Um ein Verrutschen der Ladung oder ein Umkippen von frei gestapelten Wellpappkartons zu verhindern, wird die maximal zulässige Schubbeschleunigung durch das Verhältnis von Grundfläche zu Höhe des Stapels bestimmt:
a_crit ≤ g × [B / (2 × H)]Kennzahlen:
g= Erdbeschleunigung (9.81 m/s²)B= Palettenabmessung parallel zur Schubrichtung (m)H= Gesamthöhe des Schwerpunkts über der Förderbandebene (m)
-
BewegungsprofilDie Steuerung erfolgt über einen Frequenzumrichter (FU) oder einen Servoantrieb mit S-förmiger Rampe. Die maximale Vorwärtsschubgeschwindigkeit erreicht
0.25 m/s, wobei die Beschleunigung auf begrenzt ist0.35 m/s²zum Schutz lose gestapelter Waren. Der Rückhub beschleunigt sich auf0.50 m/sum die Latenzzeit unproduktiver Erträge zu minimieren.
Einheit 2: Der bewegliche Transferwagen
Sobald der Schieber die Palette aus dem Zuführband befördert hat, ruht diese auf einer motorisierten Zwischenbrücke. Dieser Transportwagen überbrückt den mechanischen Spalt zwischen Hauptlinie und Wendestation.
- Erhaltung der Stack-IntegritätDurch den gleichzeitigen Transport der Holzpalette und ihrer Ladung auf einer durchgehenden Führungsfläche vermeidet die Schnittstelle die Reibungsspitzen und ungleichmäßigen Fugenspalten, die bei herkömmlichen Schwerkraftrollentransporten üblich sind.
- Ausrichtung der FührungslinieGehärtete seitliche Führungsrollen aus Stahl gewährleisten eine schräge Nullstellung (Winkelabweichung).
< 0.5°), wodurch sichergestellt wird, dass die Palette exakt parallel zu den Rollenachsen in den Drehteller eintritt.
Einheit 3: Der 90-Grad-Elektro-Plattenspieler
Der Drehteller verfügt über ein Drehkranzlager, das von einem Hypoid-Getriebemotor angetrieben wird. Die Oberseite ist mit robusten, motorisierten Rollen ausgestattet (Ø76 mm or Ø89 mm, verzinkter Kohlenstoffstahl, angetrieben von 08B Rollenketten).
- RotationsmechanikNach vollständiger Paletteneinfahrt und optischer Bestätigung durch retroreflektierende Lichtschranken führt der Drehteller eine kontrollierte Drehung um 90° im oder gegen den Uhrzeigersinn aus.
- Dynamische Verzögerung: Ein zweistufiges Näherungssensor-Array steuert die Hochgeschwindigkeitsrotation (
12°/s), verringert sich auf Kriechgeschwindigkeit (2°/s) während der letzten 5° der Drehung und betätigt bei Nullgeschwindigkeit eine elektromechanische Federbremse, die den Drehteller innerhalb von±1.5 mmder Mittellinienausrichtung des Auslaufförderers.
2. Strenge Zykluszeit- und Durchsatzoptimierung
Eine Hochgeschwindigkeits-Verpackungslinie kann sich nicht auf grobe Zyklusnäherungen verlassen. Der Durchsatz hängt strikt von der Hubkinematik, der Drehzahl und der digitalen Sicherheits-/SPS-Kommunikation ab.
Aufschlüsselung des mathematischen Zyklus
Gesamtzykluszeit pro Ladung (T_cycle) wird definiert durch:
T_cycle = t_push_extend + t_transfer + t_turntable_turn + t_push_retract + t_plc_handshake
Kennzahlen:
t_push_extend = (S_push / v_push_fwd) + t_accelt_push_retract = (S_push / v_push_ret) + t_accelt_turntable_turn = (90° / ω_turn) + t_settle
Standard-Engineering-Basislinie (1,200 mm × 1,000 mm Palette, 1,200 kg Last)
| Sequenzkomponente | Kinematischer Parameter | Dauer | Kumulative Zeit |
|---|---|---|---|
| Paletteneinfahrt & Verweilzeit am Einlauf | Das Zuführband läuft mit 15 m/min; PE-Sensor-Entprellung | 4.0 s | 4.0 s |
| Vorwärtshub des Schiebers | Schlaganfall S = 1.4 m, v_fwd = 0.25 m/s, S-Kurven-Rampe |
6.5 s | 10.5 s |
| Wagenwechsel zum Drehteller | Mittlere Reise 1.2 m at 0.30 m/s |
4.5 s | 15.0 s |
| Pusher-Hochgeschwindigkeitsrückführung | Rückhub 1.4 m, v_ret = 0.50 m/s (findet gleichzeitig statt) |
(3.5 s)* | 15.0 s |
| Drehteller 90°-Drehung | 90°-Drehung bei 15°/s + langsames Anfahren & Verriegeln |
7.5 s | 22.5 s |
| Auslauf | Die motorisierte Auslaufwalze startet; gibt die Plattentellerfläche frei | 5.0 s | 27.5 s |
| Drehteller 90°-Rückstellung | Unbeladene Rückwärtsdrehung in die Ausgangsposition bei 20°/s |
5.5 s | 33.0 s |
| Optischer und SPS-Handshake | Interlock-Austausch mit nachgelagertem Wrapper (Profinet/EtherNet/IP) | 2.0 s | 35.0 s |
| Gesamte Zykluszeit in der realen Welt | T_cycle pro Ladung |
- | 35.0 s |
*Hinweis: Der Rückhub des Schiebers läuft parallel zum Drehtellervorgang; daher trägt seine Dauer nicht zum kritischen Pfad bei.
- Theoretische Maschinenleistung:
3,600 s / 35.0 s ≈ 102 pallets/hour - Real-World Design Line Rating (inklusive 80% Gesamtanlageneffektivität und Verweilzeitpuffer):
75–80 pallets/hour
3. Vergleichsmatrix: Auswahl der Reorientierungsmethode
Die Auswahl der richtigen Palettenmanipulationstechnologie verhindert kostspielige Maschinenumbauten nach der Installation:
| Spezifikationskriterien | Inline Push-Type-Zelle | Doppelklemm-Drehumrichter | V-förmiger Kippmechanismus / Wiege |
|---|---|---|---|
| Primärer kinematischer Zweck | 90° Kursänderung in gerader Linie | 180°-Wende / Palettentausch | 90°-Kippen / Spulen- und Trommelkippen |
| Erforderliche Klemmkraft | Null (gestützt durch Sockel und Druckwand) | Hoch (10 kN – 25 kN hydraulische Klemme) |
Schwerkraftwiegenstütze |
| Auswirkungen auf die Verpackungsintegrität | Minimal; keinerlei Druck auf die Kartons | Gefahr des Zerdrückens von leichten/leeren Wellpappkartons | Hohe Umfangsbeanspruchung an den Lastecken |
| Durchsatzkapazität | 70 – 90 Paletten/Stunde | 30 – 45 Paletten/Stunde | 20 – 35 Paletten/Stunde |
| Stellflächenanforderungen | Lange, lineare Inline-Integration (≈ 5.5 m × 3.2 m) |
Kompakte, tiefe Zelle (≈ 3.8 m × 3.8 m) |
Verladezelle mit tiefer Grube oder Rampe |
| Mechanische Komplexität | Mittelgroß (Zahnradantriebe, Führungsbahnen, Frequenzumrichter) | Hoch (Hydraulik, schwerer Drehzapfen) | Hoch (hydraulische Scheren-/Neigezylinder) |
| Ideale Lastprofile | Schnelllebige Konsumgüter (FMCG), Kartons | Glasbehälter, Pharmabeutel | Stahlspaltspulen, Papierrollen, Drahtspulen |
4. Layoutplanung und technische Spezifikationen
Standard-Engineering-Spezifikationsmatrix
| Parametermetrik | Standard-Spezifikation | Hochleistungsoption |
|---|---|---|
| Maximale Belastungsfläche (L × B) | 1,200 mm × 1,000 mm (EUR / ISO / GMA) | 1,400 mm × 1,300 mm |
| Maximale Ladehöhe (inkl. Palette) | 1,800mm | 2,400mm |
| Belastbarkeit | 1,500 kg | 2,500 kg |
| Antriebsmotoren (Schieber / Drehteller) | 2.2 kW / 1.5 kW SEW-Eurodrive Kegelradantrieb | 4.0 kW / 3.0 kW mit Zwangsluftkühlung |
| Förderband-Oberkante-der-Rolle (TOR) Höhe | 450 mm bis 650 mm (einstellbar) ±30 mm) |
Individuelle Anpassung an bestehende Produktionshallen |
| Druckluftbedarf | 0.6 MPa (6 bar), trocken/gefiltert, 150 Nl/min |
0.6 MPa, 250 Nl/min |
| SPS-Systemarchitektur | Siemens S7-1500 / Allen-Bradley CompactLogix | Anlagenspezifischer Standard |
| Kommunikationsbus | Profinet RT / EtherNet/IP | Modbus TCP / DeviceNet |
Zellgrundfläche und bauliche Anforderungen
- Toleranz der BodenebenheitDie Durchbiegung des Bodens darf nicht überschreiten
3 mmüber eine3,000 mmSpannweite. Bei unebenen Fußböden werden hochfeste Ausgleichsplatten aus Baustahl mit chemischer Verankerung verwendet (M16 × 140 mm) sind erforderlich. - Umzäunung (ISO 14120): Hochleistungsfähige, gewebte Drahtgitterpaneele (
2,000 mmhoch,40 mm × 40 mmÖffnung) positioniert mindestens850 mmvon allen beweglichen Fahrgestellkomponenten, um die Reichweitenbeschränkungen in Gefahrenzonen (ISO 13857) einzuhalten.
5. Einhaltung von industriellen Sicherheitssystemen und -normen
Die Schubförderzelle stellt eine automatisierte Industriezone mit kritischen Scher- und Quetschstellen entlang des Schubhubs und des Drehtellerrings dar. Das Sicherheitssystem muss den internationalen CE-Richtlinien entsprechen.
- Risikobewertung: Entspricht EN ISO 12100: 2010.
- Funktionale Sicherheit von VerpackungsmaschinenHält sich strikt an EN 415-10: 2014 (Sicherheit von Verpackungsmaschinen).
- Kontrollsicherheit und Zuverlässigkeit: Steuerschaltungen, die so konstruiert sind, dass EN ISO 13849-1 Leistungsstufe d (PLd), Kategorie 3.
- Zugangssicherung:
- Zweikanalige Sicherheitsverriegelungsschalter (Euchner oder Pilz) an allen Wartungszugangstoren, die zum Öffnen einen aktiven Schlüsselaustausch oder LOTO (Lockout/Tagout) erfordern.
- Gedämpfte Sicherheitslichtvorhänge für Ein- und Auslauf (Typ 4, IEC 61496-1) mit integrierten Dämpfungsarmen, die den Durchgang von Paletten ermöglichen und gleichzeitig einen Not-Aus auslösen, wenn Personal die Grenze überschreitet.
- Motorantriebssicherheit: Zweikanalige sichere Drehmomentabschaltung (STO) direkt in die Frequenzumrichter/Servoantriebe integriert, wodurch das Antriebsdrehmoment innerhalb von
< 40 mseiner Sicherheitsstromkreisunterbrechung.
6. Checkliste zur Palettenqualität vor der Inbetriebnahme
Da bei Push-Systemen horizontale Kraftvektoren entlang des unteren Palettenumfangs erzeugt werden, ist die strukturelle Integrität der Palette unerlässlich, um ein Verklemmen zu verhindern:
           [ Maximum Overhang: ≤ 20 mm ]
                 ┌────────────────┐
                 │  Carton Stack  │
                 │                │
            ─────┴────────────────┴─────
       ═══╡ ====== [Top Deckboard] ====== ╞═══  Thickness: ≥ 18 mm
          │   [Block]          [Block]    │
       ═══╡ ====== [Bottom Skids]  ====== ╞═══  Gap / Splits: ≤ 35 mm
(No protruding nails / splintered runners)- Palettenstrukturstil: 4-Wege-Blockpaletten oder gekerbte 3-String-Paletten. 2-Wege-Paletten ohne Kerben können nicht ohne Blockieren über feststehende Förderbandrollen geschoben werden.
- Integrität der unteren DeckdielenKeine fehlenden Bodenkufen; Risse oder Spalten dürfen nicht größer sein als
35 mmin der Länge. Fehlende Bretter fallen zwischen die Übergangsrollen. - Dicke der Terrassendielen: Minimum
18 mmNenndicke für Holz; Kunststoffpaletten müssen über durchgehende umlaufende Kufen verfügen. - Bündigkeit der BefestigungselementeKeine hervorstehenden Nägel. Herausstehende Nagelköpfe beschädigen die Führungsschienen des Schlittens und verursachen mechanische Blockaden.
- Maximal zulässiger DachüberstandWellpappkartons dürfen den äußeren Rand der Palette nicht mehr als um Folgendes überragen:
20 mmauf jeder Seite. Überhängende Ladungen bergen die Gefahr, dass Kartons an den seitlichen Führungsschienen einreißen.
7. Häufig gestellte Fragen (FAQ)
F: Worin unterscheidet sich diese Maschine von einem herkömmlichen Kreuzketten-Übergabetisch (Pop-up-Übergabe)?
A: Ein ausfahrbarer Querkettenförderer hebt die Palette vertikal an und ändert die Förderrichtung um 90°, dreht die Palette selbst jedoch nicht . Die Ausrichtung der Palette im Weltkoordinatensystem bleibt unverändert. Eine Schiebedrehvorrichtung dreht die Last um 90° und ändert so die Vorderkante von der kurzen Seite (1,000 mm) zur langen Seite (1,200 mm) oder umgekehrt. Dies ist für bestimmte Verpackungsmaschinen, Etikettiermaschinen oder automatisierte Hochregallager (ASRS) erforderlich.
F: Können instabile, hohe oder leichte Kartonstapel während der Schiebebewegung verrutschen?
A: Nein, vorausgesetzt, das Bewegungsprofil des Frequenzumrichters ist korrekt konfiguriert. Da die Maschine eine hohe, flache Rückenlehne verwendet, die sowohl die Palettenstruktur als auch die untersten Kartonlagen stützt, werden die Scherkräfte verteilt. Darüber hinaus wendet die SPS eine S-förmige, ruckbegrenzte Beschleunigungsrampe an (a ≤ 0.35 m/s²), wodurch die Trägheitskräfte deutlich unterhalb der statischen Reibungsgrenze zwischen den Boxen gehalten werden.
F: Kann dieses Gerät Kunststoff-, Hilfs- oder Mietholzpaletten (CHEP / LPR) ohne Anpassung verarbeiten?
A: Ja. Die horizontale Schiebefläche des Wagens ist durchgehend. Solange die Palettenaufstandsfläche innerhalb des vorgegebenen Bereichs liegt (1,200 mm × 1,000 mm zu 1,200 mm × 800 mmDie Zelle kann Holz-, Kunststoff- oder Verbundpaletten ohne manuelle mechanische Umkonfiguration verarbeiten.
F: Was passiert, wenn eine beschädigte Palette splittert oder sich mitten im Hub verklemmt?
A: Der Schubmotorantrieb ist mit einer elektronischen Drehmomentüberwachung in Echtzeit programmiert. Wenn der mechanische Widerstand den kalibrierten Grenzwert überschreitet (> 125% Nennstrom für mehr als 150 msDer Antrieb stoppt sofort das Drehmoment, löst einen zerstörungsfreien Fehleralarm aus und stoppt die Bewegung. Dadurch werden strukturelle Schäden am Schieberarm verhindert und ein Zerquetschen des Produktstapels vermieden.
8. Anfrage zur technischen Projektspezifikation
Um innerhalb von 48 Stunden eine Bewertung der technischen Integration, eine maßstabsgetreue Gesamtansichtszeichnung (2D DWG / 3D STEP) und ein Festpreisangebot zu erhalten , senden Sie bitte die folgenden Betriebsparameter an info@fhopepack.com :
- Ladeeigenschaften:
- Minimales und maximales Zuladungsgewicht (kg):
- Stapelhöhe inklusive Palette (mm):
- Art der Produktverpackung (z. B. RSC-Kartons, eingeschweißte Bündel, Eimer, lose, nicht umreifte Verpackung):
- Palettenspezifikationen:
- Palettenabmessungen (Länge × Breite × Höhe mm):
- Konstruktion (4-Wege-Euroblock, GMA 3-Streber, umlaufende Kunststoffverkleidung):
- Parameter der Förderanlage:
- Art des vorgelagerten Förderbandes und Höhe der Rollenoberkante (TOR) (mm):
- Förderbandtyp (stromabwärts) und Walzenoberkante (mm):
- Gewünschte Ein-/Auslaufrichtung (z. B. kurze Seite vorne beim Einlauf -> lange Seite vorne beim Auslauf):
- Produktionskapazität der Linie:
- Ziel-Durchsatz (Paletten pro Stunde):
- Elektro- und Kommunikationsarchitektur:
- Versorgungsspannung / Frequenz (z. B. 400 V 50 Hz 3 Ph / 480 V 60 Hz 3 Ph):
- Feldbus-Integrationsprotokoll (Profinet, EtherNet/IP, Ethernet TCP/IP):
9. Normen und technische Referenzen
- ISO 12100:2010: Maschinensicherheit – Allgemeine Konstruktionsgrundsätze – Risikobewertung und Risikominderung. International Organization for Standardization
- EN 415-10: 2014: Sicherheit von Verpackungsmaschinen – Teil 10: Allgemeine Anforderungen. Europäisches Komitee für Normung (CEN)
- EN ISO 13849-1: 2015: Maschinensicherheit – Sicherheitsrelevante Teile von Steuerungssystemen – Teil 1: Allgemeine Konstruktionsgrundsätze. ISO-Normenkatalog
- FHOPE Anwendungsentwicklungsbibliothek: Dynamische Stabilitätskriterien für unitisierte Palettentransferknoten (Ref: ENG-TR-2026).
Technische Prüfung abgeschlossen: 27. Oktober 2026 | Autor: FHOPE Engineering Integration Division