执行摘要
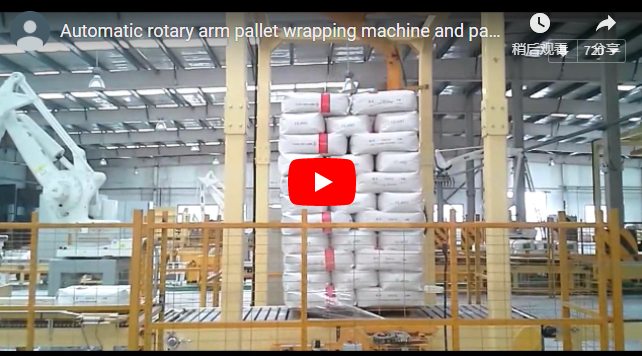
传统的托盘缠绕作业依赖人工叉车装卸,造成严重的物料流瓶颈:操作人员必须搬运每个托盘,等待缠绕顺序完成,并准备出料。而在线输送转盘式托盘缠绕机通过将动力滚筒输送机直接集成在旋转转盘内,并与自动化进料和出料线完美对齐,消除了这种静止等待时间。未缠绕的货物从上游生产线自动进出,经过精确的拉伸缠绕后,无需专用叉车干预即可立即送至下游物流缓冲区。
该系统作为一个完全集成的二级包装单元运行,包含三个在线输送段:进料辊式输送机、自动电动转盘式输送平台和缓冲式出料输送机。薄膜涂覆由带有动力预拉伸小车的重型结构桅杆控制,所有操作均通过中央PLC控制柜同步进行,该控制柜配备多层可视堆叠塔和静音光幕防护装置。
目录
为什么要给包装机安装传送带?
将叉车物流与缠绕站分离,可将托盘稳定化过程转变为连续的自动化工作流程。在转盘结构上直接安装动态滚轮床,可实现工厂的三大关键优势:
- 零等待状态物流: 自动码垛机或机器人单元卸料装置将托盘按顺序送至包装站,无需自动导引车 (AGV) 或叉车驾驶员悬停在原地。
- 连续线平衡: 进料输送机充当主动暂存队列,而出料输送机则充当堆积缓冲区。包装与内部输送同步进行。
- 托盘完整性和对齐情况: 传送式定位可保持托盘方向和货物排列的一致性,防止因人工叉车叉齿冲击而造成的边缘损坏。
缠绕循环
自动包装程序遵循由光学检测、变频驱动器 (VFD) 和机械安全联锁装置控制的索引顺序:
- 载荷定位与居中: 进料输送机将托盘向前移动到转盘滚筒平台上。反射式漫反射传感器检测托盘边缘,并在旋转中心精确停止输送机的运动。
- 光学高度测量: 托架上的光学高度传感传感器可检测托盘顶部边界,自动计算垂直行程限制。
- 动态包含包装: 转盘平稳加速至运行速度,同时薄膜托架执行可编程的多层底部缠绕,以设定的螺旋节距上升,输送加固的顶层,然后下降回到托盘底座。
- 薄膜切割和夹紧: 循环完成后,可选的自动薄膜夹具固定薄膜,脉冲或气动热刀切断尾部,刷臂将薄膜尾部牢固地粘附在托盘面上。
- 精准归位定位: 转盘通过再生制动减速至精确的归位目标,将转盘滚轮锁定在与出口传送带绝对平行的位置。
- 出院及安置: 转盘和出料辊同步通电,将稳定的负载转移到缓冲站,立即清空转盘,以便放入下一个排队的托盘。
机器数据
集成式输送转盘包装机的标准化机械和电气规格详述如下:
| 技术参数: | 规范/工程基准 |
|---|---|
| 标准转盘有效载荷 | 2,000 公斤(加强型:2,500–3,000 公斤) |
| 转盘转速 | 3–12 转/分(可通过变频器斜坡曲线调节) |
| 转盘环/唱片直径 | 1,800 毫米 / 2,000 毫米(可定制设计至 2,400 毫米) |
| 最大包装高度 | 2,400 毫米(可选加长桅杆:2,800 毫米) |
| 动力预拉伸比 | 标准功率200%(双电机功率比最高可达300%) |
| 胶片托架穿线 | 符合人体工学的快速穿线设计(15秒内即可完成装线) |
| 输送机辊距和类型 | 76毫米/89毫米镀锌重型钢辊 |
| 输送机通过线高程 | 450 毫米至 550 毫米(工厂根据客户生产线定制) |
| 自动化升级 | 自动薄膜夹紧/切割装置、气动上压板、装载坡道 |
注意:所有辊筒尺寸、输送床宽度、辊筒驱动机构(链条驱动或切向皮带)和高度规格均根据特定托盘图纸进行配置。
周期
实际生产吞吐量取决于转盘旋转速度、桅杆移动速度、预设层数和机械分度周期:
包装周期配方:
Wrap Time (s) = [ (Bottom Turns + Top Turns + Spiral Turns) ÷ (Turntable RPM ÷ 60) ] + t_rampTotal Throughput (pallets/hour) = 3,600 ÷ (Wrap Time + Transfer Time)
地点 t_ramp 表示 VFD 的加速、减速和归位对准间隔(通常为 6-8 秒)。
计算示例:
- 程序设置:3 圈底圈,3 圈顶圈,10 圈螺旋圈 = 共 16 圈。
- 转盘转速:12 RPM(0.2 转/秒)。
- 直接旋转间隔:16 ÷ 0.2 = 80 秒。
- 斜坡加速/减速 + 影片剪辑:10 秒。
- 网状包裹时间:90 秒。
- 进料索引和出料间隙转移:20 秒。
- 单托盘循环总时长:110 秒。
- 吞吐量计算:
3,600 ÷ 110 ≈ 32.7 pallets per hour.
对于需要将旋转速度降低到 8 RPM (0.133 转/秒) 的高大、未粘合或轻质纸箱层,旋转持续时间将延长至 120 秒加上斜坡(总共 130 秒),从而产生每小时约 24 个托盘的运行能力。
布局要点
- 确定性归位联锁: 转盘电机采用接近开关检测来确保在中心位置停止。滚轮床必须与相邻的输送导轨实现真正的同轴对准,误差在±2毫米以内。
- 通行线高程匹配: 上游进料输送机、转盘滚筒床和下游出料输送机必须共享一条相同的水平基准线,以防止托盘倾斜或滚筒冲击载荷。
- 上游应急容量: 确保进料输送带区域符合最大生产线堆积要求,以防止码垛机在高缠绕周期内停止运行。
- 气动上压板集成: 对于易受离心力影响的轻型、不稳定或空纸箱货物(
F = m × ω² × r),配置垂直上方气动压板以稳定上层。 - 旋转过程中滚轴甲板锁定: 当主环偏离初始坐标旋转时,机械或电气联锁装置会切断转盘滚轮平台的电源。滚轮保持锁定状态,以确保旋转过程中零负载爬升。
选择清单
要为生产环境配置内联换行单元格,请评估以下参数:
- 托盘尺寸和方向: 长度 × 宽度 × 底板相对于滚轮输送的方向。
- 总载荷尺寸和重量: 最大堆叠高度,每单位最小/最大重量。
- 目标生产率: 每小时持续和峰值托盘数(PPH)。
- 薄膜及张力特性: 所需的预拉伸百分比、微米级薄膜厚度和目标包覆重叠量。
- 产品稳定性特征: 需要顶膜分配器(防尘/防水)或气动顶膜稳定器。
- 控制与网络集成: 上游/下游 PLC 握手(干接点、Profinet、以太网/IP)用于自动线路启动/停止排序。
安全
该一体化包装机符合以下安全和机械设计规范:
- EN ISO 12100:2010: 风险评估和风险缓解工程。
- EN 415-6: 包装机械(托盘缠绕机)的具体安全标准。
- EN 60204-1: 电气安全、接地连续性和控制柜标准。
单元占地面积通过物理周界围栏(最小高度 2,000 毫米)隔离,集成安全光幕,带有静音逻辑,可区分托盘和人员,光学门联锁装置,以及专用的 4 类紧急停止回路,具有 VFD 再生斜坡停止功能。
工程常见问题解答
问:这台机器可以适应不规则或非标准托盘的悬伸吗?
答:是的。前提是总对角线占地面积(包括负载悬伸部分)避开安全区域和转盘直径限制(Turntable Diameter ≥ √[Length² + Width²] + 200 mm),光电管高度和边缘传感器自动调整包覆边界。
问:托盘在旋转过程中是否会在滚筒上发生位移?答:不会。旋转前,输送机驱动装置会脱离啮合,机械制动器会锁定滚筒的旋转。重力、高摩擦系数的滚筒接触面以及平滑的S形变速加速可防止托盘发生相对横向偏移。
问:该输送系统能否接入自动化AGV或仓库输送网络?答:可以。该控制架构提供预配置的标准工业总线握手协议(Profinet、以太网/IP或干接点继电器信号),用于与外部自动化系统同步负载进入、状态联锁和离开信号。
下一步
- 提交申请参数: 请将您的托盘尺寸、最小/最大重量规格、堆垛高度和生产线吞吐量目标发送给我们。 info@fhopepack.com.
- 行布局生成: 我们的机械工程团队将根据您的工厂占地面积,制作二维布局图和进料/出料立面模型。
- 正式报价交付: 24小时内即可收到全面的技术方案、电路图预览和报价。
相关阅读
来源
- FHOPEPACK 工程技术文档:B200 型在线转盘包装系统
- EN ISO 12100:2010 机械安全——设计通用原则——风险评估和风险降低
- EN 415-6:2013 包装机械安全——第6部分:托盘缠绕机
- EN 60204-1:2018 机械安全——机械电气设备
上次审核日期: 2026年10月20日