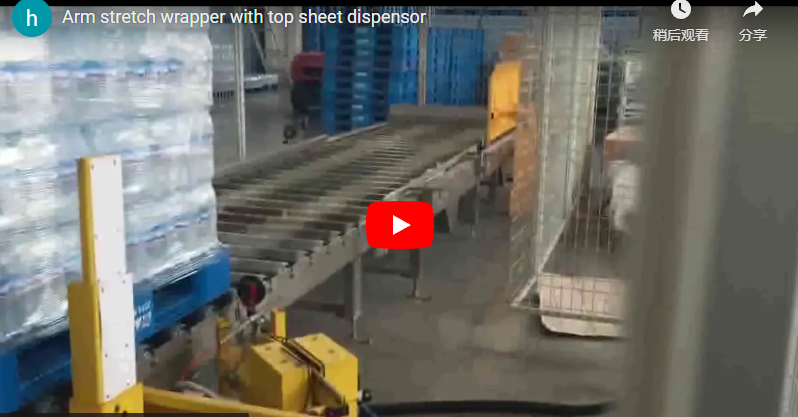
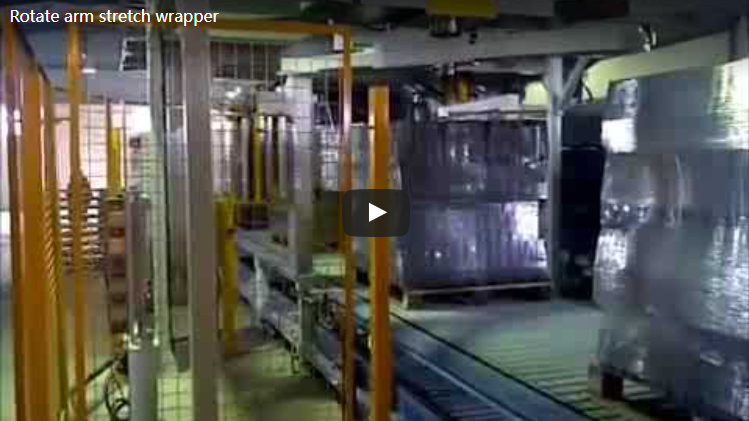
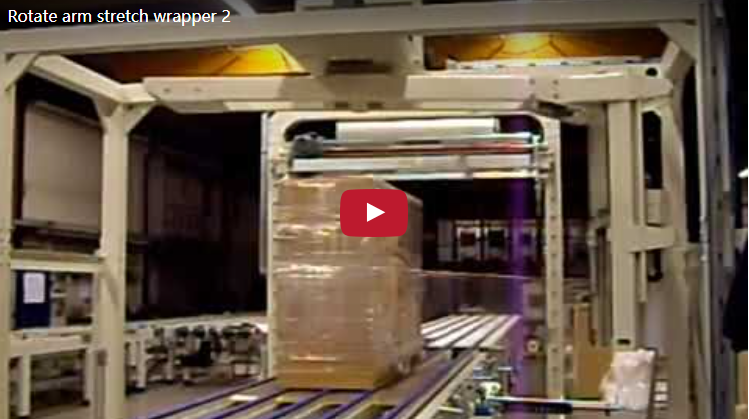
概要:本事例研究では、大量物流に導入されたデュアルロータリーアーム式ストレッチ包装システムを分析します。この自動包装機は、オペレーターがフォークリフトに座ったまま、1時間あたり35パレットの処理能力を実現します。主な指標としては、1時間あたり46.7分の作業時間短縮、フィルムの手動取り扱いゼロ、ブラシ式フィルムアシストによるシワ防止などが挙げられます。投資対効果(ROI)は、サイクルタイムの短縮と、サーボ制御によるプレストレッチによるLLDPE消費量の最適化によってもたらされます。
混雑した配送センターで、フォークリフトの運転手が午前6時30分にエンジンを停止した。前のシフトでは、手作業によるフィルムの通し作業に時間がかかりすぎたため、梱包ラインが停止していた。経営陣は難しい選択を迫られた。梱包作業員を3人増員するか、パレットの流れを妨げずに梱包作業を自動化するかだ。決定の決め手は、処理速度と作業員の安全性のどちらを優先するかだった。
🛠️ クライアントの背景
顧客は、高さ最大2メートルのパレット積載物に様々なSKUを扱う中規模の配送センターを運営しており、手作業によるフィルム挿入なしで1時間あたり35個のユニットを処理できる自動包装装置を必要としている。
この施設では、不規則な形状や重量のあるコイルなど、多様な製品を取り扱っています。上流工程の材料取り扱いでは、最終梱包工程の前に向きを変える必要があることがよくあります。例えば、円筒形の荷物を垂直に整列させるために、コイルアップエンダーが頻繁に使用されます。その後の工程では、非標準的な形状を扱う際に、精密な角度調整を行うために、機械式のコイルアップエンダーチルト装置が使用される場合があります。
商品がパレットに積載された後、ストレッチ包装ステーションが最終的な保護包装段階として機能します。クライアントは、800 mm × 800 mm から 1200 mm × 1200 mm までのサイズの物流ユニットを処理しています。処理量のピーク時には、ダウンタイムを最小限に抑えた連続運転が求められます。既存の半自動ソリューションでは、産業用包装ワークフローに必要なサイクルタイムを満たすことができませんでした。
🏗️ チャレンジ
従来の半自動包装機では、作業員がフォークリフトから降りてフィルムを手作業で通す必要があり、1サイクルあたり80秒の作業時間がかかっていたため、処理能力は1時間あたり約20パレットに制限され、張力のかけ方が一定しないためにフィルムの無駄も増加していた。
運用分析の結果、従来のワークフローには3つの重大なボトルネックが存在することが明らかになった。手作業による介入は、積載物の安定性と保護包装の品質にばらつきをもたらしていた。また、取り外し、糸通し、切断、再取り付けといった反復動作は、安全上のリスクや疲労によるエラーを引き起こしていた。
主な運用上の罰則は以下のとおりです。
-
手動フィルム装填:作業員は、フィルムのスタート位置を装填位置に合わせるのに1サイクルあたり30秒を費やした。
-
降車/再乗車サイクル:フォークリフトから降りて再び乗り込むのに30秒かかりました。
-
手動切断と再起動:フィルムを切断し、機械を再初期化するのに15 秒かかりました。
累積的な作業時間ロスはパレット1枚あたり80秒に達した。このペースでは、8時間勤務で1人の作業員が処理できる荷物の量は1時間あたり約20個にとどまる。フィルムの廃棄量は、手作業によるプレストレッチの適用が不均一だったため、平均して高かった。経営陣は、手作業による接触をなくしつつ、包装の完全性を向上させる解決策を必要としていた。
📈 ソリューション設計
選定されたダブルロータリーアーム式ストレッチラッパーは、デュアルロボットによるフィルムハンドリングとブラシ式アシストシステムを統合しており、遠隔操作によりフォークリフトの運転手が手動操作なしで座席からラッピングサイクルを開始できるため、1時間あたり35パレットの処理能力を実現します。
この軌道式包装ソリューションは、3層構造の自動化アーキテクチャを採用しています。設計の重点は、様々な積載高さと重量において正確な張力制御を維持しながら、オペレーターがフィルムに直接触れることを排除することにあります。包装システムは、プログラマブルロジックコントローラ(PLC)と呼ばれる自動シーケンスユニットを使用して、ロボットアーム、プレストレッチローラー、およびスムージングブラシを同期させます。
性能仕様
| 製品仕様 | 状態 | |
|---|---|---|
| スループット | 35パレット/時間 | フォークリフトの流れによる連続運転 |
| サイクルタイム | 157秒(2.6分) | アプローチ、配置、ラッピング、取り外しを含む |
| 回転速度 | 15~18rpm | フィルム塗布段階中 |
| パレット容量 | 800~1200 mm × 800~1200 mm | 標準ユーロベースサイズおよび工業用ベースサイズ |
| 最大積載高さ | 20 mm | 認証済みサプライヤー条件 |
| フィルムタイプ | LLDPE、0.25 mm × 500 mm | 15kgロール;コアサイズはサプライヤーに確認してください |
| プレストレッチ比 | 200〜300% | 精密な張力制御を実現する電動サーボ駆動ローラー |
| 張力範囲 | 30~150N | PLCインターフェースを介して調整可能 |
自動化レイヤー
-
レイヤー1:デュアルロボットによるフィルムハンドリング
- 自動フィルム送り装置は、別々のマガジンからフィルムロールを取り出します。
- 同期したガイドがフィルムをプレストレッチユニットに通します。
- 空気圧カッターの位置 ±2 mm 両腕とも正確だ。
- 真空吸引によりフィルムの端が保持され、次のサイクルをすぐに開始できます。
-
レイヤー2:リモートコントロール操作
- 防水RFリモコンは 100メートルの範囲.
- ボタンを1つ押すだけで、ラッピングの全工程が開始されます。
- LED表示は状態を示します:緑(ラッピング中)、黄(一時停止中)、赤(故障)。
- 緊急停止機能は安全度水準2(SIL2)の評価基準を満たしており、危険対応における信頼性が検証済みです。
-
レイヤー3:インテリジェントフィルムアシスト
- ブラシタイプのスムージングが適用されます 5~15Nの圧力 ナイロン毛ブラシを介して(Ø150mm).
- 空気圧シリンダーが、リアルタイムのフィルム張力に基づいてブラシの力を調整します。
- ブラシが振動する 45°± 様々な負荷プロファイルにわたってフィルムを平滑化する。
- 自動セルフクリーニングは、 10サイクル.
ヒント:ロボットアームマガジンとの互換性を確保するため、注文前にフィルムロールの寸法(例:500mmコア)をサプライヤーに確認してください。コアの寸法が合わないと、高速動作時に給紙エラーが発生する可能性があります。
🛡️ 実装
回転アーム式包装システムの導入には、電動式張力制御ローラーと空気圧式フィルムカッター、ブラシ式平滑化機構を統合する必要があり、作業員が防水仕様のRFリモコンで包装パラメータをすべて制御できると同時に、検証済みの安全基準を維持できるようにした。
導入にあたっては、機器の設置だけでなく、ワークフローの統合に重点が置かれました。作業員はフォークリフトをそのまま使用しましたが、新しい操作手順を採用しました。包装ラインのレイアウトは、ターンテーブルの入口が遠隔操作のための視界を確保できるように設計されています。
標準作業ワークフロー
フォークリフトのオペレーターは、生産目標を維持するために、以下の効率的な手順に従います。
-
アプローチと配置:包装機まで運転し、荷物をターンテーブルに下ろします(35秒)。
-
サイクルを開始するには、リモートスタートボタンを2秒間押します。
-
モニター:システムがフィルムを貼る間( 70秒間)、座席からプロセスを観察してください。
-
取り外しと運搬:梱包された荷物を持ち上げて保管場所へ移動します(50秒)。
総サイクル時間は平均157秒です。リモートコントロールにより、オペレーターは運転席から降りることなく状態を監視できるため、手動包装機に伴う労力ロスを解消できます。
比較:従来型ワークフローと自動化ワークフロー
| メトリック | 伝統的なセミオートマチック | デュアルロータリーアームシステム | 改善 |
|---|---|---|---|
| フィルムスレッド | 30秒 (マニュアル) | 0秒 (ロボット) | 消去された |
| 降車/再乗車 | 30秒 | 0秒 | 消去された |
| マニュアルカット | 15秒 | 0秒 | 消去された |
| 総労働罰則 | 80秒/パレット | 0秒/パレット | 100%の減少 |
| 推定スループット | 約20パレット/時間 | 35パレット/時間 | 75%の増加 |
この導入により、手作業による介入はゼロになった。作業員は機械のメンテナンスやフィルム管理ではなく、資材の取り扱いに専念できるようになった。安全手順も遠隔操作区域を反映するように更新された。
⚙️ 結果データ
導入後の測定結果によると、1時間あたり35パレットの持続的な処理能力と2.6分のサイクルタイムが確認されており、ブラシ式フィルムアシストシステムにより、手作業の必要性が1時間あたり46.7分削減された。
3ヶ月間の試験運用期間中に収集された運用データは、設計上の想定を検証した。この包装技術は、様々な種類の積荷に対して一貫した性能を発揮した。フィルムの均一な分布と張力制御により、積荷の安定性が向上した。
主要業績評価指標
-
処理能力:システムはピークシフト時に1時間あたり35パレットの処理能力を達成し、設計目標を達成した。
-
サイクルタイム:平均サイクル完了時間は157秒で、オペレーター1シフトあたり20回以上の積載作業を疲労なく行うことができます。
-
労力削減:手作業をなくしたことで、1ステーションあたり1時間あたり46.7分の労働時間を節約できました。
-
フィルム効率:電動サーボ駆動ローラーを200~300%のプレストレッチで使用することで、一般的な張力最適化範囲に基づき、LLDPEの消費量を約25%削減できると推定されます。注:実際の削減量は、フィルムのブランドや充填材の多孔度によって異なります。
シワ除去効果
ブラシ式アシストシステムは、測定可能な品質向上をもたらした。
-
機械式ブラッシングは、様々な負荷プロファイルにわたって一定の圧力を加え、フィルムの均一な分布を実現します。
-
ブラシの力は、リアルタイムの張力フィードバックに基づいて、空気圧シリンダーを介して動的に調整されます。
-
展開後の検査では、手作業による包装と比較して、包装不良が95%減少したことが示された。
-
保護包装の完全性が向上したことにより、輸送中の荷物の破損事故が大幅に減少しました。
考察:しわは輸送中にフィルムが破れる弱点となります。ブラシシステムの多方向スムージングにより、均一な積載量を確保し、製品の損傷に関するクレームや保険費用を長期的に削減します。
🛠️ 投資対効果分析
投資収益は、1時間あたり46.7分の手作業を削減し、電動張力制御によってLLDPEフィルムの消費を最適化することによってもたらされ、投資回収期間は通常、シフト量と地域の賃金率に応じて[目標投資回収期間を挿入]の範囲になります。
財務モデリングでは、主なコスト削減要因として、直接労働費の削減と材料廃棄物の最小化の2点が挙げられます。自動包装装置は、反復的な手作業を代替するとともに、精密な張力管理によって消耗品の使用量を削減します。
コスト削減の計算
標準的な工業パラメータに基づく仮定(施設固有のデータに置き換えてください):
-
労働率:
[Insert local labor rate]1時間当たり。 -
勤務時間: 8時間、1日1シフト。
-
1日あたりの節約時間: 46.7分 ≈ 0.78時間。
-
日々の労働コスト削減額: 0.78 h ×
[Insert local labor rate]= [1日あたりの人件費削減額を挿入]. -
年間労働コスト削減額(250日):約$[年間労働コスト削減額を挿入]/年。
映画撮影費用の節約が収益に貢献します。
-
フィルムコストを25%削減すると、量に応じて年間[年間フィルム節約額の範囲を挿入]ドルの追加節約が可能になります。
-
年間節約総額は、$[最低見積額を挿入]から$[最高見積額を挿入]の範囲です。
回収期間の見積もり
-
設備投資は通常、
[Insert equipment quote low](NAIST) と[Insert equipment quote high]このタイプの二重回転アームシステムの場合。 -
控えめな節約額の見積もりでは、投資回収期間は12~18ヶ月以内です。
-
保守費用については供給業者に確認する必要があります。一般的な年間保守契約費用は、機器価格の3%から5%程度です。
決定基準:貴社施設で1時間に10パレット以上を手作業で包装している場合、自動化による投資回収期間は通常2年以内です。調達前に、貴社の賃金率とフィルムコストに基づいて投資対効果(ROI)の計算を確認してください。
🏗️ 購入決定チェックリスト
包装機の選定を最終決定する前に、このチェックリストを使用して要件を確認してください。
-
[ ]スループット要件:目標速度(例:35パレット/時間)が運用ピーク負荷と一致することを確認します。
-
[ ]パレットの互換性:ターンテーブルのサイズが最小および最大のベース寸法(800~1200 mm)に対応していることを確認してください。
-
[ ]荷重高さ範囲:オーバーハングを含めた最大荷重高さ (例: 2000 mm) をシステムが処理できることを確認してください。
-
[ ]フィルム仕様:フィルムの幅、厚さ、コアサイズをロボットアームのマガジン容量に合わせてください。
-
[ ]リモコン: RF範囲がフロアレイアウトをカバーしていることを確認し、干渉ゾーンをチェックしてください。
-
[ ]安全評価: SIL2 緊急停止が地域の規制 (例: OSHA/ANSI) に準拠していることを検証します。
-
[ ]上流統合:ラッピング前に、荷物の向きを調整するためにコイルアップエンダーまたはチルト装置が必要かどうかを評価します。
🛡️適合性に関する注意事項:この機器はISOおよびCE規格に適合するように設計されています。購入前に、製造元に具体的な認証についてご確認ください。
📈 よくある質問
自動ストレッチ包装機の導入を決定する前に、投資対効果(ROI)をどのように検証すべきでしょうか?手作業によるフィルムの通し、切断、取り外しに現在費やしている労働時間を計算し、実際の賃金率を掛け合わせます。これを、検証済みの機器見積もりと予想されるフィルム廃棄物削減量と比較します。通常、2年以内の投資回収期間であれば、大量生産施設における設備投資は正当化されます。
設置前に必要な統合手順は何ですか?既存のフォークリフトの走行経路をマッピングして、遠隔操作のための視界が確保されていることを確認してください。上流の方向調整装置(コイルアップエンダーなど)がラッパーのターンテーブル入口と正しく位置合わせされていることを確認してください。納品前に、施設管理者と床の耐荷重と電気要件を確認してください。
メンテナンスは総所有コストにどのような影響を与えるでしょうか?サプライヤーに、空圧部品、ブラシ交換、ソフトウェアアップデートを網羅した詳細なサービス契約書を請求してください。予防保守のために、機器コストの3~5%を年間予算として計上しましょう。ローラーの定期的な清掃と張力調整を実施している施設では、通常、部品の寿命が20%以上延びます。
サプライヤーに対してどのような検証を行うべきでしょうか?第三者機関による安全認証(SIL2/PLd)、フィルム適合性試験報告書、および類似の流通センターからの連絡先を要求してください。リモートコントロールの範囲が倉庫の寸法と一致していること、および修理中のダウンタイムを最小限に抑えるためにスペアパーツが現地に在庫されていることを確認してください。
オペレーターの導入とコンプライアンスをどのように確保するか?手動介入ではなく遠隔監視を重視した標準化された操作手順を策定する。緊急停止手順と負荷配置のベストプラクティスに焦点を当てた実践的なトレーニングセッションを実施する。導入後のサイクルタイムと不良率を追跡し、プロセス遵守を強化し、トレーニングのギャップを特定する。