1. Giới thiệu
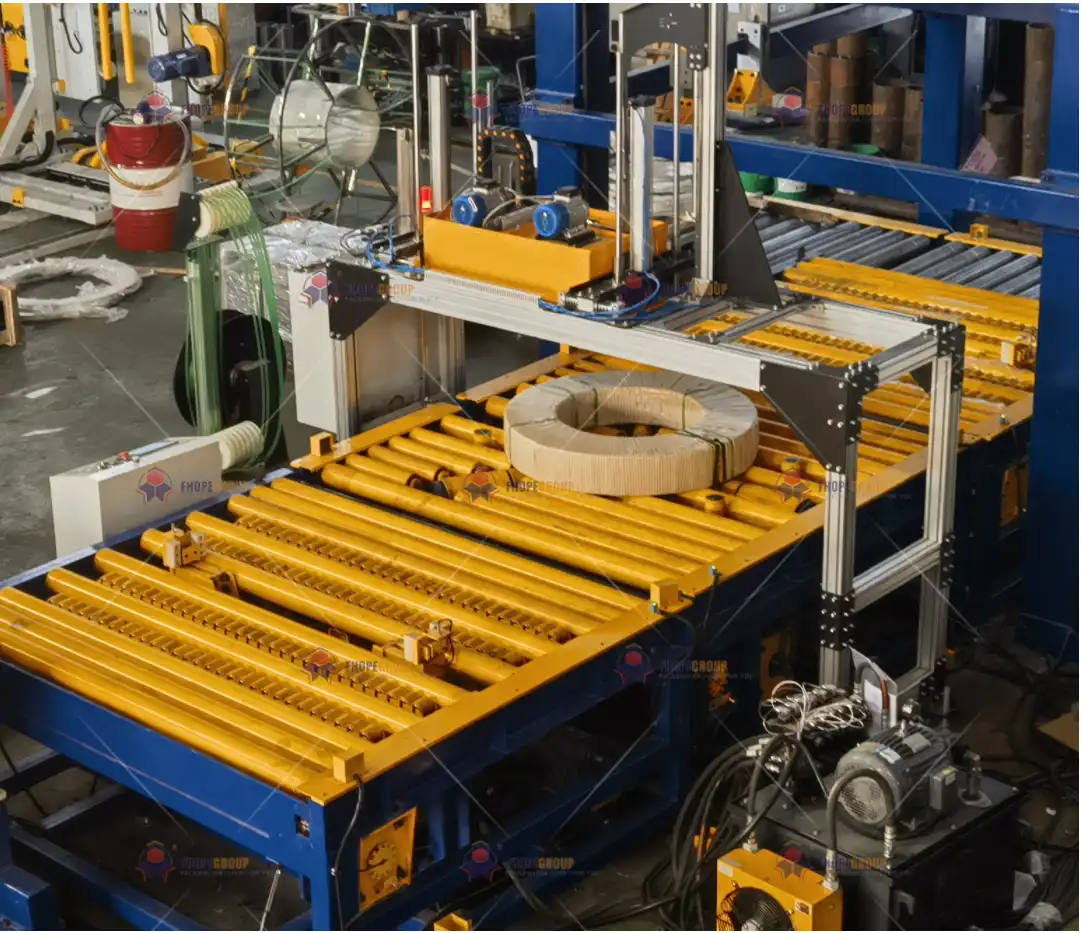
Trong môi trường công nghiệp nơi các cuộn thép trải qua quá trình đóng gói , buộc dây và xếp chồng, độ chính xác và tính nhất quán là rất quan trọng để đảm bảo hoạt động sản xuất quy mô lớn và đáng tin cậy. Một dây chuyền đóng gói cuộn thép điển hình bao gồm nhiều máy móc—chẳng hạn như máy đóng gói cuộn thép , máy buộc dây cuộn thép và máy xếp chồng cuộn thép —mỗi máy được điều khiển bởi động cơ điện, hệ thống servo hoặc bộ truyền động thủy lực. Tất cả các máy móc này được điều phối bởi một hệ thống điều khiển phức tạp, thường bao gồm PLC (Bộ điều khiển logic lập trình) , VFD (Bộ biến tần) và động cơ servo tiên tiến.
Để hệ thống phức tạp này hoạt động trơn tru, giai đoạn gỡ lỗi chương trình là không thể thiếu. Gỡ lỗi đảm bảo sự tương tác chính xác giữa các cụm cơ khí, cảm biến, bộ truyền động và giao diện người dùng; nó tinh chỉnh vô số vòng điều khiển, khóa an toàn và cấu hình chuyển động để đảm bảo hoạt động ổn định và hiệu suất cao. Về bản chất, gỡ lỗi chương trình kết hợp các tiêu chuẩn thiết kế cơ khí với logic điều khiển để duy trì an toàn, tối ưu hóa thời gian chu kỳ và duy trì hiệu suất mạnh mẽ trong suốt vòng đời hoạt động của hệ thống.
Tài liệu này làm sáng tỏ những phức tạp trong việc gỡ lỗi chương trình cho dây chuyền đóng gói cuộn dây, tham khảo các tiêu chuẩn quốc tế đã được thiết lập như ISO 9283 (robot và độ chính xác chuyển động), IEC 61131-3 (ngôn ngữ lập trình PLC), VDI 2206 (hướng dẫn hệ thống cơ điện tử) và EN 415-10 (an toàn máy móc đóng gói). Mục tiêu là cung cấp cái nhìn toàn diện về cách thức một quy trình gỡ lỗi tích hợp tận dụng mô hình ảo, phân tích dữ liệu thời gian thực và điều chỉnh lặp đi lặp lại để mang lại chức năng nhất quán và có khả năng chịu lỗi.
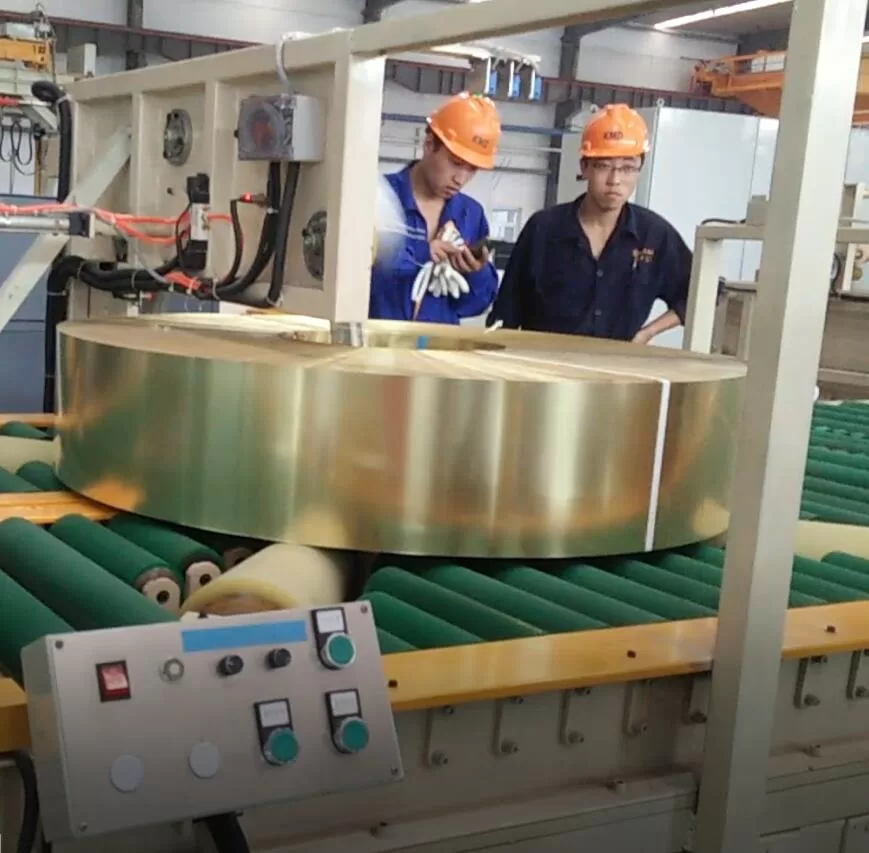
2. Khung gỡ lỗi: Sự gắn kết cơ học-điều khiển
2.1 Phối hợp hệ thống cơ khí và điều khiển
Dây chuyền đóng gói cuộn dây kết hợp phần cứng cơ học mạnh mẽ—khung, xi lanh, hộp số, con lăn—với thiết bị điện tử tiên tiến và logic điều khiển bằng phần mềm. Để đạt được hiệu suất ổn định đòi hỏi sự phối hợp chặt chẽ giữa các lĩnh vực này. Ví dụ:
-
Tăng tốc Servo và Quản lý độ giật
- Tăng tốc (và giảm tốc) nhanh phải được cấu hình trong bộ truyền động servo để tránh ứng suất cơ học không đáng có.
- Tiêu chuẩn như IEC 61800-7 xác định các giá trị độ giật tối đa (ví dụ: ≤50 m/s³) giúp giảm độ rung và kéo dài tuổi thọ của linh kiện.
-
Phản ứng và kiểm soát thủy lực
- Hệ thống thủy lực thường kẹp, nâng hoặc xoay các cuộn dây nặng. Thời gian phản hồi chính xác—thường được đo bằng độ trễ để đạt 90% áp suất cài đặt—phải ≤0.8 giây (mỗi ISO-10767 1), đảm bảo đồng bộ hóa chính xác với các hành động điều khiển bằng servo.
-
Khóa liên động an toàn
- Các điểm dừng khẩn cấp, cổng an toàn và khóa liên động bảo vệ phải được tích hợp vào logic điều khiển với độ trễ tối thiểu.
- EN-60204 1 yêu cầu độ trễ truyền tín hiệu dừng khẩn cấp ≤20 ms để bảo vệ người vận hành và thiết bị.
2.2 Tương tác vật liệu và khả năng tương thích của cảm biến
Trong quá trình gỡ lỗi, điều quan trọng là phải xác nhận rằng các cảm biến và bộ phận cơ khí tương tác đáng tin cậy trong điều kiện áp lực vận hành:
-
- Thay vì các cuộn thép thực tế trong quá trình gỡ lỗi ban đầu, có thể sử dụng các khối thử nghiệm chuẩn hóa (ví dụ: khối thép Q235B có mật độ đã biết là 7.85 g/cm³). Điều này giúp giảm thiểu rủi ro và cho phép lặp lại các quy trình thử nghiệm.
-
- Các bộ phận lăn có thể có hệ số ma sát dưới 0.15 (ASTM D1894) nếu sử dụng PTFE hoặc lớp phủ ma sát thấp chuyên dụng. Kiểm tra đảm bảo rằng logic PLC tính đến những thay đổi ma sát thực tế theo thời gian.
-
- Nếu cáp, động cơ servo hoặc cảm biến hoạt động gần nguồn nhiệt, việc xác minh độ bền cách điện (ví dụ: 200°C trong 1,000 giờ theo IEC 60811-201) là rất quan trọng để đảm bảo tính toàn vẹn của tín hiệu ổn định.
Thông qua các lần kiểm tra này, quá trình gỡ lỗi sẽ chuyển từ việc điều chỉnh tham số hoàn toàn dựa trên phần mềm sang phương pháp tiếp cận tích hợp giải quyết vấn đề về độ ổn định cơ học, hiệu suất vật liệu và độ tin cậy của logic điều khiển.
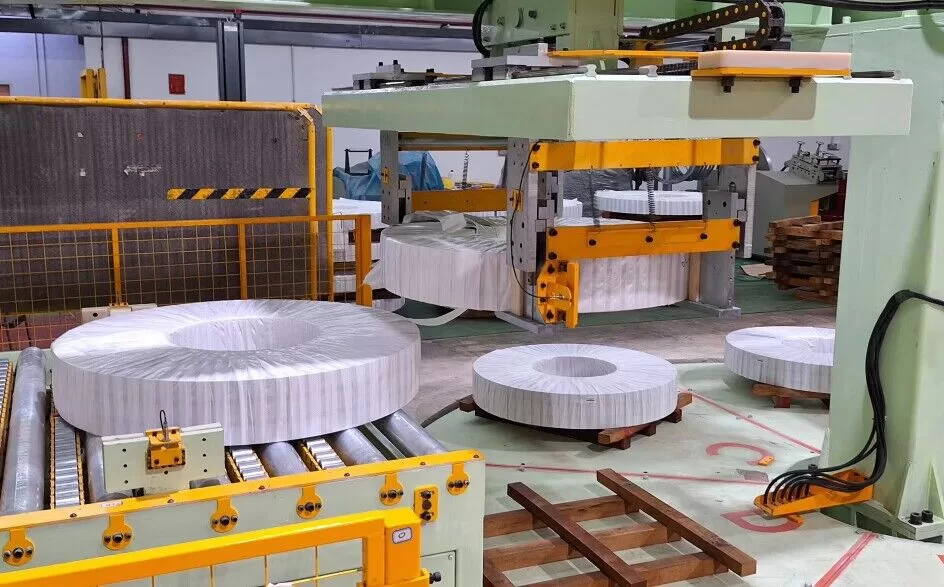
3. Quy trình gỡ lỗi: Từ mô phỏng đến điều chỉnh trực tiếp
Trình tự gỡ lỗi thường diễn ra qua bốn giai đoạn cốt lõi. Mỗi giai đoạn tận dụng các công cụ kỹ thuật chuyên dụng và phương pháp thử nghiệm, tinh chỉnh logic của chương trình và số liệu hiệu suất ở các cấp độ sâu hơn dần dần.
3.1 Gỡ lỗi trước Digital Twin
Kỹ thuật mô hình song sinh kỹ thuật số hoặc vận hành thử ảo đang trở nên phổ biến trong các cơ sở sản xuất hiện đại. Sử dụng các nền tảng như MATLAB/Simulink , Siemens NX MCD hoặc TIA Portal cho môi trường ảo:
-
Mô hình hóa Logic điều khiển
- Có thể ánh xạ PLC, bộ điều khiển chuyển động và cấu hình ổ đĩa vào môi trường mô phỏng.
- Các kỹ sư xác minh quá trình chuyển đổi trạng thái, phản hồi I/O và đường cong chuyển động trước khi phần cứng vật lý được cấp điện.
-
Kiểm tra va chạm và động học
- Phát hiện va chạm ảo đảm bảo rằng cánh tay cơ học, bộ nâng cuộn hoặc đầu buộc dây không vượt quá giới hạn thiết kế của chúng.
- Mô phỏng động học đánh giá cách thay đổi mô-men xoắn servo hoặc áp suất thủy lực có thể ảnh hưởng đến đường di chuyển của cuộn dây.
-
Tối ưu hóa dự đoán
- Gỡ lỗi giai đoạn đầu tận dụng các thuật toán tiên tiến (ví dụ: NSGA-II để tối ưu hóa đa mục tiêu) nhằm cân bằng tốc độ, kiểm soát độ căng và biên độ an toàn.
- Bằng cách đưa những cải tiến này vào miền ảo, thời gian gỡ lỗi tại chỗ có thể giảm tới 40%.
3.2 Kiểm tra vòng kín hệ thống con
Sau khi xác thực ảo, giai đoạn tiếp theo sẽ nhắm vào từng hệ thống con ở dạng vật lý:
-
Nhận dạng quán tính của động cơ Servo
- Nhiều bộ truyền động servo hiện đại có các chương trình tích hợp để xác định quán tính tải, tinh chỉnh mức tăng điều khiển để chuyển động ổn định.
- Mục tiêu là đạt được độ vượt ngưỡng tối thiểu và thời gian ổn định ngắn.
-
Tỷ lệ thủy lực và phản ứng của van servo
- Kiểm tra phản ứng theo bậc cho bộ truyền động thủy lực đo tốc độ và độ chính xác của hệ thống tăng áp.
- Dữ liệu từ các thử nghiệm này sẽ được đưa trở lại PID vòng kín của PLC hoặc các thuật toán truyền thẳng, đảm bảo chuyển động thống nhất với các phần được điều khiển bằng servo.
-
Cảm biến và cơ cấu chấp hành
- Cảm biến tiệm cận, công tắc quang điện hoặc cảm biến lực phải được thử nghiệm riêng lẻ.
- Nếu điểm kích hoạt hoặc ngưỡng của cảm biến bị lệch, điều này có thể dẫn đến việc cuộn dây tải không thẳng hàng hoặc chu kỳ khởi động không đúng.
3.3 Gỡ lỗi hệ thống tích hợp
Sau khi xác thực từng hệ thống con, các kỹ sư sẽ hợp nhất chúng thành chương trình PLC chính:
-
Hợp tác HMI–PLC–VFD
- Giao diện người-máy (HMI) điều phối các lệnh của người vận hành, trong khi PLC diễn giải chúng và gửi tín hiệu đến VFD hoặc bộ truyền động servo.
- Gỡ lỗi đảm bảo rằng các tham chiếu tốc độ, tín hiệu chạy/dừng và khóa liên động lỗi được căn chỉnh hoàn hảo. Ví dụ, sự không khớp trong tỷ lệ tham chiếu có thể khiến băng tải con lăn chạy quá nhanh hoặc quá chậm, làm lệch dòng chảy của cuộn dây.
-
Kiểm soát độ căng của màng bao bì
- Trong các dây chuyền sử dụng màng căng, độ căng phải nằm trong phạm vi ±2% so với điểm đặt (theo EN 12079-1 hoặc các hướng dẫn tương tự).
- PLC có thể sử dụng điều khiển truyền thẳng kết hợp với phản hồi độ căng thời gian thực để duy trì tính nhất quán bất chấp sự thay đổi đường kính cuộn dây.
-
Đồng bộ hóa thời gian
- Các dây chuyền lớn thường dựa vào phần cứng điều khiển phân tán, yêu cầu đồng bộ hóa gần micro giây (IEC 61158-2) để đảm bảo chuyển đổi trơn tru khi cuộn dây chuyển từ đóng gói sang buộc chặt hoặc xếp chồng.
3.4 Tối ưu hóa kịch bản hoạt động
Sau khi chu trình tích hợp hoàn tất chính xác, các kỹ sư sẽ tinh chỉnh hiệu suất:
-
Điều chỉnh tỷ lệ sản xuất
- Tăng dần đường dây lên mức thông lượng định mức tối đa (ví dụ: 15 cuộn dây/giờ) trong khi theo dõi mô-men xoắn của động cơ, áp suất chất lỏng và độ trễ của cảm biến.
- Nếu xảy ra hiện tượng đột biến hoặc va chạm, có thể cần phải điều chỉnh thời gian tăng tốc servo hoặc khoảng cách bộ đệm.
-
Thuật toán di truyền hoặc điều chỉnh Heuristic
- Các dòng nâng cao có thể kết hợp tối ưu hóa tham số (ví dụ, sử dụng thuật toán di truyền hoặc phương pháp dựa trên độ dốc) để khám phá các thông số điều khiển lý tưởng mang lại thời gian chu kỳ ngắn nhất có thể mà không vượt quá ngưỡng ứng suất cơ học.
-
Giảm thiểu tiêu thụ năng lượng
- Xác định mức sử dụng điện nhàn rỗi, điều chỉnh tốc độ giảm tốc VFD hoặc sử dụng chế độ ngủ servo trong thời gian ngừng sản xuất có thể cắt giảm mức sử dụng năng lượng hơn 10–15%.
- Hướng dẫn chính thức như ISO-14955 2 xác định các chiến lược về hiệu quả năng lượng của máy công cụ, có thể áp dụng cho các dây chuyền đóng gói.
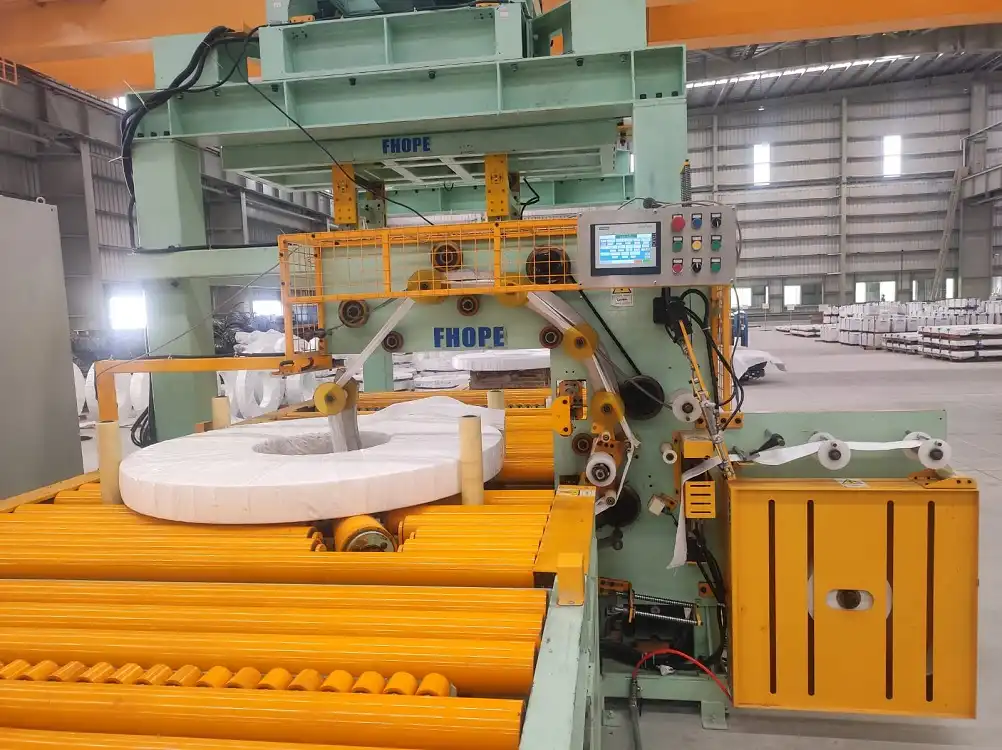
4. Quản lý gỡ lỗi vòng đời
4.1 Giai đoạn kiểm tra thiết kế
Hầu hết quá trình gỡ lỗi đều bắt đầu từ khái niệm, song song với quá trình thiết kế:
-
Ảo hóa chương trình PLC
- Với các nền tảng tiên tiến như Cổng thông tin Siemens TIAkhối logic có thể được mô phỏng bằng I/O kỹ thuật số hoặc ổ đĩa ảo.
- Giảm chi phí tạo mẫu vật lý bằng cách xác minh các trình tự logic cơ bản—dừng khẩn cấp, liên động, cổng cảm biến—trước khi cài đặt phần cứng.
-
Mô phỏng động lực học đa thân
- Công cụ như ADAMS or RecurDyn xử lý các sự kiện cơ học chi tiết hơn, kiểm tra lực tiếp xúc, ứng suất khớp hoặc quán tính cuộn dây trong quá trình chuyển đổi.
- Giảm thiểu tối đa tác động cơ học (±5%) giúp giảm nguy cơ kết cấu bị mỏi hoặc nứt mối hàn trong suốt thời gian sử dụng máy.
4.2 Kiểm soát quy trình sản xuất
Trong quá trình sản xuất, mỗi giai đoạn sản xuất có thể đi kèm với quá trình gỡ lỗi gia tăng:
Trong quá trình sản xuất, mỗi giai đoạn sản xuất có thể đi kèm với quá trình gỡ lỗi gia tăng:
-
Giám sát dữ liệu thời gian thực
- Lấy mẫu dưới một giây (ví dụ: khoảng thời gian 5–10 ms) ghi lại các thông số như dòng điện servo, áp suất thủy lực hoặc độ lệch vị trí.
- Các công cụ như FPGA LabVIEW or NI CompactRIO giúp thu thập dữ liệu ở tần số cao để phân tích tín hiệu nâng cao.
-
Kiểm soát phiên bản
- Các thay đổi mã PLC được lưu trữ trong các kho lưu trữ (như Git) tuân thủ IEC 61131-3 hướng dẫn, cho phép khôi phục nếu những thay đổi mới được đưa vào gây ra sự thoái lui.
- Dấu thời gian trong ISO 8601 định dạng đảm bảo tính rõ ràng về phiên bản nào được triển khai và khi nào.
-
Khả năng truy xuất nguồn gốc của xưởng sản xuất
- Mỗi lần lặp lại chương trình đều được ghi lại trạng thái hiện tại của máy—thông số ổ đĩa, hiệu chuẩn cảm biến và thay đổi phần cứng.
- Nếu phát sinh lỗi trong tương lai, kỹ thuật viên có thể tái tạo lại trạng thái của máy tại bất kỳ điểm kiểm tra nào trong quá khứ để phân tích nguyên nhân gốc rễ.
4.3 Giai đoạn hoạt động và nâng cấp thông minh
Trong môi trường sản xuất thực tế, việc gỡ lỗi dần chuyển hóa thành quá trình cải tiến liên tục :
-
Tự tối ưu hóa
- Một số dây chuyền đóng gói cuộn dây kết hợp điều khiển dự đoán mô hình hoặc thuật toán thích ứng tự động điều chỉnh điểm đặt theo thời gian thực, cải thiện thông lượng hoặc giảm lượng màng sử dụng khoảng 15%.
- Cùng với một sinh đôi kỹ thuật số, hệ thống có thể chạy các kịch bản "nếu-thì" ngoại tuyến trước khi triển khai các thay đổi trên thiết bị vật lý.
-
OPC UA để truy cập dữ liệu
- Giao tiếp chuẩn hóa theo IEC 62541 cho phép chia sẻ dữ liệu đa nền tảng—người vận hành, kỹ sư hoặc thậm chí nhà cung cấp dịch vụ từ xa có thể truy cập nhật ký lịch sử hoặc điều chỉnh các thông số một cách an toàn.
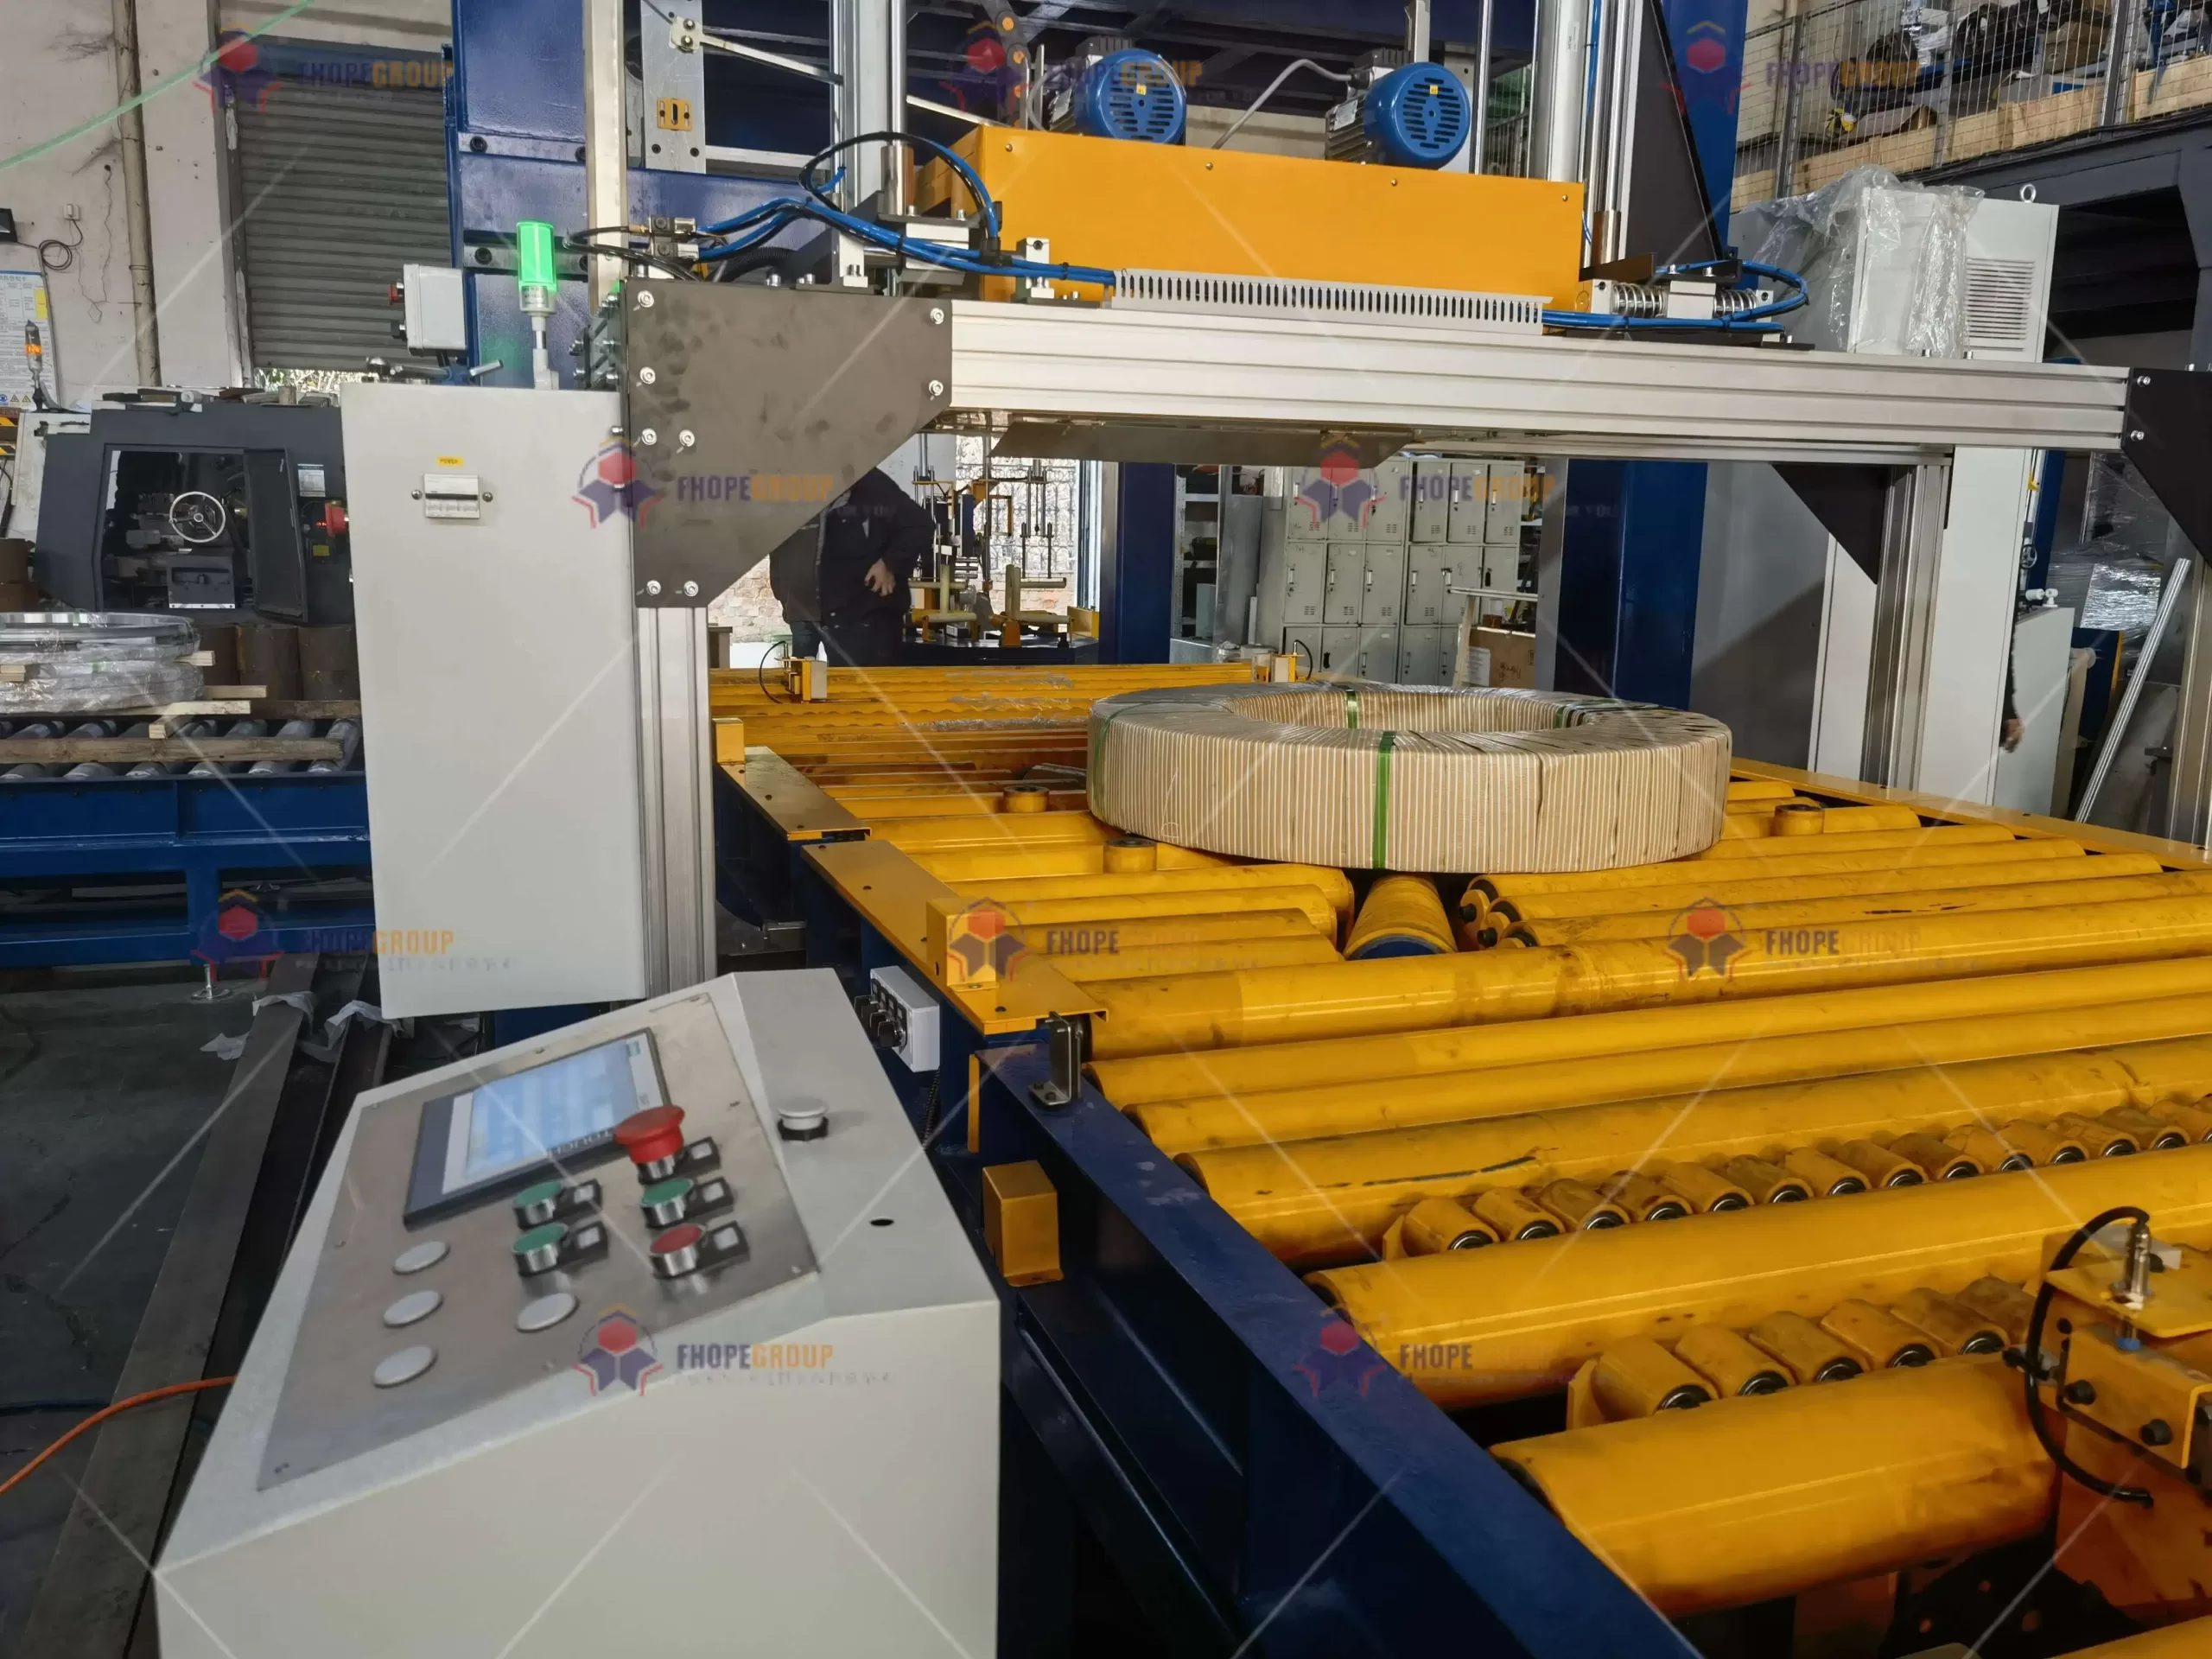
5. Giao thức gỡ lỗi chuẩn hóa
Để đảm bảo gỡ lỗi nhất quán, có hệ thống, hầu hết các nhà chế tạo đều áp dụng một giao thức chuẩn hóa tham chiếu đến các chuẩn mực được công nhận. Một bảng đại diện có thể trông như thế này:
| Thể loại gỡ lỗi | tiêu chuẩn liên quan | Tiêu chuẩn chấp nhận | Phương thức xác minh |
|---|---|---|---|
| Độ chính xác quỹ đạo chuyển động | ISO 9283: 1998 | Độ lặp lại đường dẫn ≤ ±0.3 mm | Theo dõi bằng laser (ví dụ: API Radian) |
| Đồng bộ hóa thời gian | IEC 61158-2 | Độ lệch đồng hồ ≤1 μs trên các hệ thống con | Ghi nhật ký Giao thức thời gian chính xác (PTP) |
| Kiểm soát căng thẳng phim | EN-12079 1 | Phạm vi dao động ±2% độ căng cài đặt | Cảm biến lực thời gian thực (HBM S9M) |
| Tối ưu hóa năng lượng | ISO-14955 2 | Công suất không tải ≤15% công suất định mức | Máy phân tích chất lượng điện năng (ví dụ: Fluke 435) |
| Độ trễ Logic an toàn | EN-60204 1 | Tín hiệu dừng khẩn cấp < 20 ms | Máy hiện sóng hoặc thu thập dữ liệu tốc độ cao |
Nếu máy không đáp ứng được các tiêu chí này, máy sẽ quay lại vòng lặp gỡ lỗi. Các kỹ sư sẽ xác định nguyên nhân—có thể là độ lợi PID, giới hạn giật servo hoặc giá đỡ cảm biến không thẳng hàng—và sửa cấu hình hoặc sắp xếp cơ học trước khi kiểm tra lại.
6. Đổi mới gỡ lỗi thông minh
6.1 Thuật toán tối ưu hóa đa mục tiêu
Khi dây chuyền đóng gói cuộn dây trở nên phức tạp hơn, việc tối ưu hóa một tham số duy nhất (ví dụ: chỉ tốc độ hoặc lực căng) trở nên không đủ. Các thuật toán đa mục tiêu (như Thuật toán di truyền phân loại không trội II, NSGA-II) có thể xử lý đồng thời nhiều chỉ số hiệu suất—tốc độ, độ ổn định lực căng, mức tiêu thụ năng lượng, biên độ an toàn—trong khi tạo ra một tập hợp các giải pháp tối ưu theo mô hình Pareto . Khi được tích hợp với mô hình song sinh kỹ thuật số:
- Giảm thời gian điều chỉnh
- Thay vì phải tốn công thử nghiệm từng tham số, thuật toán sẽ nhanh chóng hội tụ về các tập hợp gần tối ưu.
- Độ chính xác nâng cao
- Các giải pháp tốt nhất thường có thể giảm thời gian chu kỳ tới 20–30% mà không làm tăng ứng suất cơ học hoặc gây nguy cơ cuộn dây bị lệch.
6.2 Gỡ lỗi Thực tế tăng cường (AR)
Các công nghệ AR mới nổi chồng dữ liệu kỹ thuật số—thông số cảm biến, dạng sóng servo, trạng thái máy—lên máy thực tế:
-
Trực quan hóa biến PLC
- Khi sử dụng thiết bị đeo AR (ví dụ: Microsoft HoloLens), các kỹ thuật viên sẽ thấy giá trị cảm biến dòng điện servo hoặc cảm biến độ căng được cập nhật ở tần số ≥60 Hz trong trường nhìn của họ.
- Các bất thường tiềm ẩn (ví dụ: rung động vượt quá dải tần bình thường) sẽ xuất hiện dưới dạng bản đồ nhiệt trên thiết bị vật lý.
-
Trợ giúp chuyên gia từ xa
- Một chuyên gia bên ngoài có thể theo dõi cùng một nguồn cấp dữ liệu AR, đánh dấu các khu vực trong tầm nhìn của kỹ thuật viên có thể cần điều chỉnh cơ học hoặc thay đổi thông số.
- Điều này giúp rút ngắn thời gian chết vì có thể cung cấp chuyên môn mà không cần phải trực tiếp đến tận nơi.
KHAI THÁC. Kết luận
Gỡ lỗi chương trình cho dây chuyền đóng gói cuộn dây không chỉ đơn thuần là thao tác chuyển đổi bit hoặc điều chỉnh một điểm đặt tốc độ duy nhất. Thay vào đó, nó bao gồm một phương pháp tiếp cận toàn diện theo vòng đời – xác minh thiết kế ban đầu, hiệu chuẩn hệ thống con, tối ưu hóa hệ thống tích hợp và tinh chỉnh liên tục trong quá trình vận hành. Bằng cách tận dụng mô hình song sinh kỹ thuật số, thuật toán điều khiển tiên tiến, thu thập dữ liệu tốc độ cao và thực tế tăng cường, các nhà sản xuất có thể giảm thiểu thời gian vận hành thử nghiệm đồng thời tối đa hóa hiệu suất, an toàn và độ tin cậy.
Những điểm chính cần ghi nhớ :
- Tích hợp điều khiển cơ học toàn diện: Xác thực giới hạn độ giật của động cơ servo, thời gian phản hồi thủy lực và ngưỡng cảm biến để hoạt động thống nhất, không xung đột.
- Quy trình gỡ lỗi lặp lại:Bắt đầu với các mô hình ảo, sau đó tiến hành thử nghiệm hệ thống con và tích hợp để tinh chỉnh hiệu suất từng bước.
- Quản lý dữ liệu vòng đời: Áp dụng kiểm soát phiên bản (Git) và ghi dữ liệu chuẩn hóa, đảm bảo mọi sửa đổi hoặc chẩn đoán lỗi trong tương lai đều có dấu vết kiểm toán chặt chẽ.
- Căn chỉnh tiêu chuẩn: Đáp ứng hoặc vượt quá các tham chiếu như ISO 9283, IEC 61158, EN-60204 1và VDI 2206 thúc đẩy niềm tin vào thị trường toàn cầu và giảm trách nhiệm pháp lý.
- Cải tiến và đổi mới liên tục:Các công cụ như thuật toán tối ưu hóa đa mục tiêu và gỡ lỗi dựa trên AR giúp dây chuyền đóng gói cuộn dây luôn linh hoạt để đáp ứng nhu cầu sản xuất đang thay đổi.
Bằng cách tuân thủ các thông lệ tốt nhất được công nhận và duy trì quan điểm hướng tới tương lai về các công nghệ mới nổi, giai đoạn gỡ lỗi trở thành đòn bẩy chiến lược để mang lại sự xuất sắc. Khi thực hiện đúng, gỡ lỗi chương trình cho dây chuyền đóng gói cuộn không chỉ đảm bảo máy hoạt động như mong đợi mà còn thiết lập nền tảng vững chắc cho thành công, an toàn và khả năng thích ứng trong hoạt động lâu dài.
Lưu ý thức:
Trong khi bài viết này tổng hợp các nguyên tắc gỡ lỗi cốt lõi, mỗi cơ sở hoặc dự án có thể yêu cầu các thử nghiệm riêng hoặc cân nhắc phần cứng chuyên dụng. Luôn tham khảo tài liệu kỹ thuật chính thức, các quy định khu vực có liên quan và các tiêu chuẩn nội bộ của công ty để tạo ra một kế hoạch gỡ lỗi phù hợp chính xác với các mục tiêu sản xuất cụ thể.
-
Khám phá nhiều loại vật liệu tải thay thế khác nhau có thể cải thiện độ chính xác và an toàn khi thử nghiệm trong giai đoạn gỡ lỗi. ↩
-
Hãy truy cập liên kết này để hiểu rõ hơn về các kỹ thuật và phương pháp tiên tiến trong mô phỏng ma sát và mài mòn, giúp nâng cao quy trình gỡ lỗi của bạn. ↩
-
Tài liệu này sẽ cung cấp những hiểu biết sâu sắc về các phương pháp kiểm tra khả năng chịu nhiệt, đảm bảo hệ thống của bạn duy trì tính toàn vẹn tín hiệu ngay cả khi chịu tải. ↩