Sammanfattning: Denna guide utvärderar robotstackningssystem och automatiserade packningslinjer för hantering av spiralformad metall och tråd, med fokus på nyttolastkapacitet, cykeltid och säkerhetsefterlevnad. Den betonar att det slutliga utrustningsvalet beror på integrationsflexibilitet, underhållskomplexitet och långsiktiga driftskostnader. Texten innehåller en ansvarsfriskrivning om att prestandamått och arbetsbesparingar är typiska branschintervall som varierar beroende på konfiguration och anläggningslayout.
[VIDEOPLATSHÅLLARE]
Friskrivning: Prestandamätningar, cykeltider, mått på plats och arbetsbesparingar är typiska branschintervall eller leverantörsberoende exempel. Faktiska resultat varierar beroende på konfiguration, materialtyp, anläggningslayout och driftsförhållanden. Validera alltid specifikationerna med certifierade leverantörer innan kapitalgodkännande.
🛠️ Utvärderingskriterier
Både robotstaplingssystem och automatiserade packlinjer uppnår hög genomströmning, men det slutliga valet beror på nyttolastkapacitet, säkerhetsöverensstämmelse, konsekventa cykeltider, underhållskomplexitet, integrationsflexibilitet och långsiktiga driftskostnadsprognoser.
Beslut om industriella förpackningar kräver standardiserade mätdimensioner. Inköpsteam utvärderar utrustning baserat på fem kärnparametrar som direkt påverkar fabriksgolvets prestanda. Nyttolastkapaciteten avgör den maximala toleransen för rullvikt under automatiserad hantering. Cykeltiden mäter den tid som krävs för att slutföra en fullständig staplings- eller inplastningssekvens. Säkerhetsefterlevnad verifierar efterlevnaden av etablerade skyddsprotokoll för maskiner och nödstoppsfunktioner. Underhållskomplexiteten bedömer rutinmässiga smörjintervall, sensorkalibreringsfrekvens och tillgänglighet av reservdelar. Integrationsflexibilitet bekräftar kompatibilitet med uppströms transportörer och nedströms bandningsenheter. Varje kriterium översätts direkt till arbetsreducerande mätvärden, produktskadefrekvens och effektivitet i utrymmesutnyttjandet.
🏗️ Alternativ A
Sexaxliga robotstaplare för coilstapling levererar exakt lastplacering genom specialiserade verktyg i armänden, minskar skador vid manuell hantering avsevärt, stabiliserar pallgeometrin för säker transportförvaring, upprätthåller kontinuerlig drift över flera stationer och integreras direkt med uppströms transportörer under typiska anläggningsförhållanden.
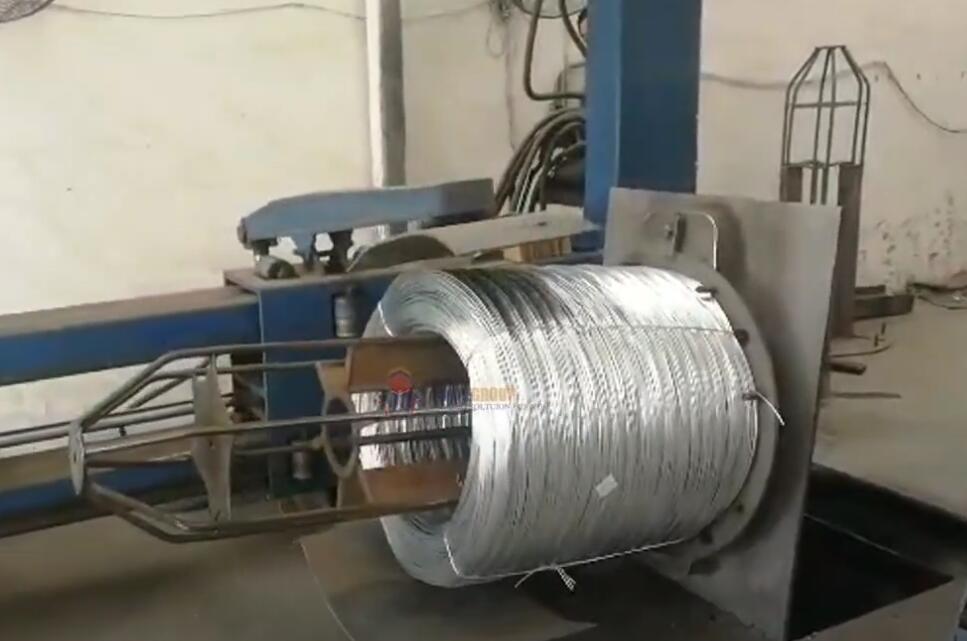
En sexaxlig ledad robotarm ger den rörelse i flera riktningar som krävs för komplex spolpositionering. Robotenheten accepterar nyttolaster upp till 8 000–10 000 kg beroende på strukturell monteringskonfiguration (leverantörsberoende exempel). Cykeltiden varierar vanligtvis från 30 till 60 sekunder per palllast vid standard fabrikstemperaturer. Valet av verktygsände (EOAT) beror på materialsammansättning och specifikationer för spolens innerdiameter. Gaffelgripare griper in i det inre hålet för järnstålsrullar som överstiger fem ton. Magnetiska lyftare kontaktar plana ytterytor för kolstålsapplikationer, vilket kräver protokoll för avmagnetisering av kvarvarande magnetism innan de släpps. Vakuumlyftare hanterar belagda aluminium- eller galvaniserade trådspolar utan ytskador. Styrarkitekturen bygger på en programmerbar logikstyrenhet (PLC) som koordinerar rörelsebanor med signaler uppströms från transportbandet. Människa-maskin-gränssnittspaneler möjliggör receptlagring för varierande spoldiametrar och staplingsmönster. Säkerhetsstängsel omsluter arbetscellen medan områdesskannrar upptäcker personalinträde. ISO 10218-överensstämmelse kräver omedelbar retardation när säkerhetszoner bryts. Flerstationskonfigurationer gör det möjligt för en enda robot att betjäna fyra pallpositioner samtidigt. Kontinuerlig drift minskar vanligtvis arbetskostnaderna per enhet med 50–60 % jämfört med manuella positioneringsmetoder, vilket driver mätbara förbättringar av OEE och förkortar ROI-tidslinjer genom konsekvent cykelexekvering.
🔗 Relaterat : Utforska fler lösningar
📈 Alternativ B
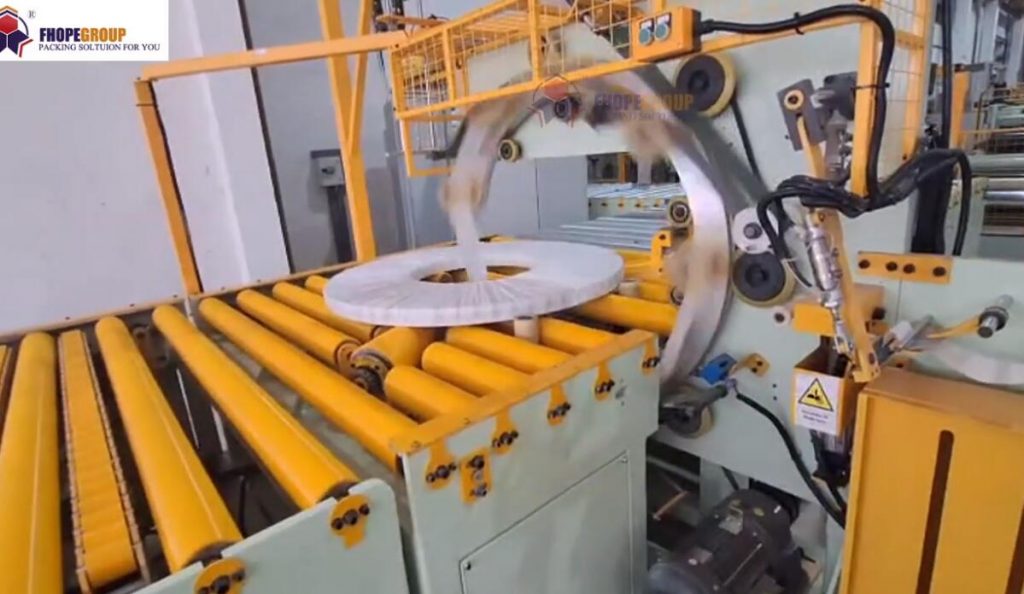
Automatiserad vändkorsmatning i kombination med en roterande uppåtriktad anordning skapar ett kontinuerligt orienteringsarbetsflöde, minimerar behovet av fabriksyta, säkerställer enhetlig filmapplicering och bandspänning över olika spoldiametrar, stöder helt obemannade palleteringssekvenser och fungerar tillförlitligt under standard industriella fuktighetsnivåer.
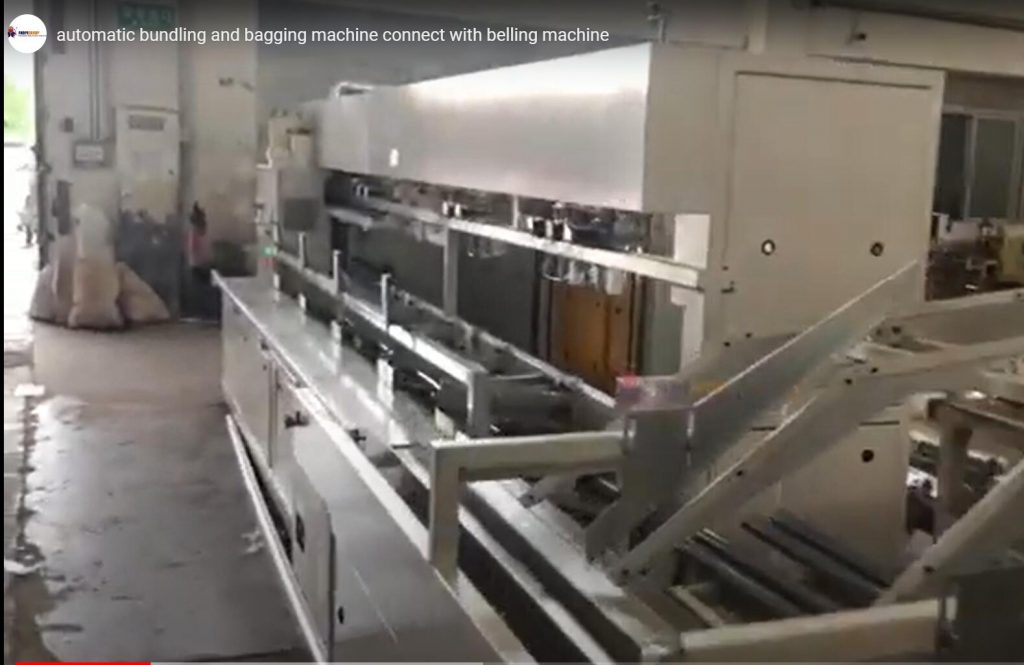
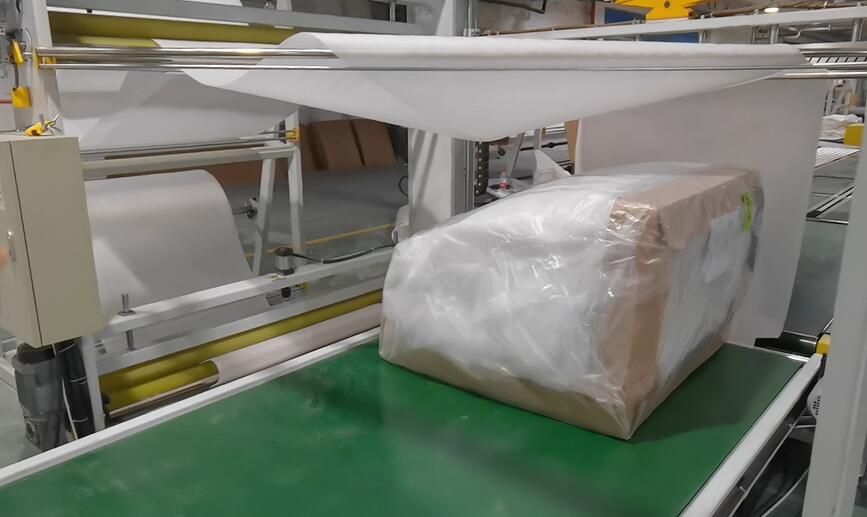
Transportbandsbaserade packningslinjer använder mekaniska vridanordningar för att justera rullar före inplastning eller bandning. En vändkorsmekanism reglerar matningshastigheten för att matcha nedströms bearbetningshastigheter. Orienteringskapaciteten roterar rullar från öga-mot-vägg-positionering till öga-mot-himmel-justering för vertikal staplingskompatibilitet. Vändningsutrustning hanterar tunga laster samtidigt som tyngdpunktsstabilitet bibehålls under 180-graders övergångar. Standard 180-graders formvändare stöder vanligtvis maximal lastkapacitet och rotationstoleranser som varierar beroende på tillverkarens specifikationer. Filmappliceringsenheter applicerar sträckfilm eller korrosionsinhibitorer med flyktiga korrosionsinhibitorer (VCI) vid kontrollerade spänningsnivåer, vanligtvis mellan 10 och 30 N baserat på filmtyp. Bandspänningsmaskiner säkrar laster med plast- eller stålband inställda på fördefinierade brytpunkter. Systemet kommunicerar direkt med automatiserade lindningsstationer, vilket visas i standardintegrationsguider för vertikala lindningsmaskiner. PLC-styrenheter synkroniserar transportband, formvändare och inplastningshuvuden till en enda synkroniserad sekvens. Golvfotavtrycket mäter vanligtvis cirka 5–7 meter gånger 3–5 meter för standardlinjekonfigurationer. Underhållsintervaller kräver månatlig inspektion av hydrauliska tätningar och remspännare. Arbetskraftsbesparingar når ofta 50–70 % tack vare eliminerade manuella ompositioneringsuppgifter, vilket direkt minskar kassationsnivåerna från hanteringsskador och förbättrar den totala utrymmesutnyttjandet.
🛡️ Jämförelsetabell
Standardiserade utvärderingsmatriser möjliggör direkt prestandajämförelse mellan konkurrerande förpackningstekniker, vilket belyser operativa avvägningar som direkt påverkar kapitalutgiftsallokering, tidslinjer för avkastning på investeringar och övergripande mål för utrustningens effektivitet för inköpsteam som utvärderar automatiserade materialhanteringslösningar.
| Utvärderingsdimension | Alternativ A: Robotisk spolstaplare | Alternativ B: Transportband och upphöjningslinje | Parameterspecifikationsformat |
|---|---|---|---|
| Lastkapacitet | Maximalt 8 000–10 000 kg per cykel (leverantörsberoende) | Maximalt 7 500–9 000 kg per cykel (typiskt intervall) | Robotarmen lyfter upp till 10 000 kg last med 0.6 m/s under verifierade leverantörsförhållanden. Transportbandet transporterar 8 500 kg rullar med 0.4 m/s under standardlastfördelning. Båda konfigurationerna påverkar direkt genomströmningskonsistensen och OEE-målen. |
| Cykeltid | Vanligtvis 30–60 sekunder per pallposition (leverantörsberoende) | Vanligtvis 25–45 sekunder per spolorientering (typiskt intervall) | Upender roterar 90-graders axelbyte på 10–15 sekunder under jämna accelerationsprofiler. Staplaren slutför hela placeringssekvensen på 45 sekunder under programmerade bangränser. Snabbare cykler korrelerar med minskade arbetstimmar och förbättrade avkastningstider. |
| Säkerhetsöverensstämmelse | ISO 10218 skyddad arbetscell | ANSI/RIA R15.06 zonövervakning (typisk standard) | Ljusridåer detekterar personalinträde inom 30–50 cm från rörliga armar under fabriksbelysning. Nödstopp stoppar alla axlar inom 0.5 meter under märkspänningsförhållanden. Efterlevnad minskar direkt incidentrelaterade stilleståndstider och försäkringspremier. |
| Film- och remintegration | Kompatibel med VCI-lindning eller bandning (typiskt sortiment) | Integrerat spänningsstyrt inplastningshuvud (leverantörsberoende) | Inplastningshuvudet applicerar en filmspänning på 15–25 N med en hastighet på 1.0–1.5 m/s inom omgivningsfuktighetsområdet. Bandningsenheten säkrar laster med en brottstyrka på 700–900 N under kalibrerade tryckinställningar. Korrekt spänning minimerar transportskador och sänker kostnaderna för kassation. |
| Underhållskomplexitet | Kvartalsvis sensorkalibrering krävs (typiskt intervall) | Månatlig inspektion av hydrauliska tätningar (leverantörsberoende exempel) | Hydraulcylindrar bibehåller trycket inom ±5 % tolerans över 1 000 driftscykler. Vakuumdynor bibehåller sugkraft över 60 kPa efter 500 redskapslossningar. Förutsägbara underhållsscheman stöder noggrann budgetprognos och planerad minskning av stilleståndstider. |
🔗 Se även : Relaterad utrustning
⚙️ Råd om urval
Upphandlingsbeslut måste anpassa utrustningsvalet till faktiska maximala rullvikter, erforderliga dagliga genomströmningsvolymer, tillgängliga säkerhetszoner, kompatibilitet med befintlig transportbandsinfrastruktur, långsiktiga underhållsbudgetbegränsningar och krav på operatörsutbildning under typiska driftsförhållanden för anläggningen.
Tunga järnrullar som överstiger 8 000 kg kräver vanligtvis robotstapling på grund av överlägsen gripflexibilitet och palleteringskapacitet vid flera stationer. Anläggningar med begränsat golvutrymme drar nytta av kompakta uppåtgående linjer som kombinerar orientering och inplastning på ett enda sätt. Produktionsmiljöer som kräver noll ytkontakt bör välja vakuumutrustade robotar framför magnetiska lyftare för att förhindra beläggningsskador och minska kassationsnivåerna. Högvolymoperationer som bearbetar blandade rulldiametrar uppnår bättre genomströmningskonsistens med automatiserade vändkorsmatningssystem. Underhållsbudgetar gynnar transportbandsbaserade arkitekturer eftersom hydrauliska och bandkomponenter standardiseras över flera maskintyper. Säkerhetskrav föreskriver skyddade arbetsceller för robotinstallationer, medan uppåtgående linjer kräver övervakning av perimeterzoner. Verifiera alla prestandapåståenden mot leverantörernas testrapporter före slutgiltigt kapitalgodkännande. Beräkningar av den totala ägandekostnaden måste inkludera energiförbrukning, prissättning av reservdelar och planerad stilleståndsfrekvens för att säkerställa noggranna finansiella prognoser och mätbara tidslinjer för avkastning på investeringen.
Checklista för köpbeslut
-
[ ] Bekräfta att maximal spolvikt och toleranser för innerdiameter överensstämmer med utrustningens specifikationer.
-
[ ] Mät tillgänglig golvyta mot maskinens krav på fotavtryck plus säkerhetsfria zoner.
-
[ ] Kontrollera att befintliga transportbandshastigheter överensstämmer med automatiserad matning eller robotupptagning.
-
[ ] Granska lokala föreskrifter för maskinskydd för att fastställa vilken säkerhetsarkitektur som krävs.
-
[ ] Beräkna förväntad arbetsreduktion i procent baserat på nuvarande manuella hanteringsrutiner.
-
[ ] Begär underhållsscheman från leverantörer och dokumenterade ledtider för reservdelar.
-
[ ] Kontrollera att filmspänningsinställningarna uppfyller produktskyddsstandarder för transportförvaring.
FAQ
Vilket system minskar ytskador mest effektivt för belagda trådspolar? Robotstaplare med vakuumverktyg i änden av armarna förhindrar kontaktskador på skyddande beläggningar. Magnetiska lyftare och mekaniska klämmor kräver direkt ytkontakt som kan äventyra fabriksapplicerade ytbehandlingar, vilket direkt påverkar målen för kassaminering.
Hur påverkar val av utrustning lagerhållningsdensitet? Automatiserade palleteringssekvenser ger enhetliga lasthöjder och konsekvent kantjustering. Standardiserade staplingsmönster maximerar vertikalt utrymmesutnyttjande samtidigt som de förhindrar förskjutning under transporthantering, vilket förbättrar anläggningens totala genomströmningseffektivitet.
Vilken underhållsfrekvens gäller för hydrauliska uppåtriktade mekanismer? Hydraulcylindrar kräver vanligtvis tätningsinspektion var 2 500–3 500:e driftstimme (typiskt branschintervall). Övervakning av vätsketemperatur förhindrar viskositetsförsämring under kontinuerliga driftscykler som överstiger åtta timmar per skift, vilket stöder förutsägbar förbättring av OEE.