I parametri fondamentali di questa apparecchiatura celano una logica di progettazione che merita di essere analizzata nel dettaglio. Nelle moderne fabbriche intelligenti e negli ecosistemi logistici ad alta densità, colmare il divario fisico tra "stoccaggio statico ad alta densità" e "elaborazione/spedizione dinamica ad alta frequenza" è fondamentale per determinare l'OEE (Overall Equipment Effectiveness) complessiva dell'intero impianto. Questo articolo fornisce un'analisi tecnica approfondita del meccanismo di coordinamento senza soluzione di continuità tra il sistema automatico di cambio pallet (APC) e il sistema automatizzato di stoccaggio e prelievo (AS/RS) dal punto di vista del controllo sottostante, dell'accoppiamento meccanico e dell'interazione dei dati.
Fase 1: Principio di funzionamento e architettura tecnica
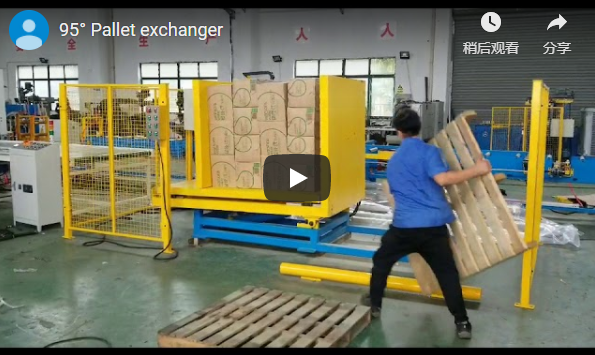
Il cuore di questo sistema è costituito da un tavolo di lavoro a doppia stazione idraulica/servo , un modulo di prelievo a navetta ad alta velocità e un hub di controllo PLC centrale . Consente un flusso di materiale continuo grazie alla separazione in linea e allo scambio rapido e preciso tra "pallet di materiale (circolazione interna)" e "pallet di spedizione (trasferimento esterno)".
Quando la gru impilatrice AS/RS consegna il pallet carico alla stazione di interfaccia, il LiDAR e gli interruttori di prossimità del sistema APC completano la verifica dell'interblocco di sicurezza. Il meccanismo servoassistito push-pull o il cambio rotativo si attivano, eseguendo il disaccoppiamento, la traslazione, il sollevamento e la riconfigurazione del pallet per carichi pesanti in meno di 15 secondi, trasferendo con precisione i materiali allo specifico pallet di processo richiesto dalla linea di produzione. L'intero processo si basa sul posizionamento rigido tramite perno di riferimento e sul controllo servoassistito a circuito chiuso, eliminando urti secondari e colli di bottiglia di efficienza tipici dello scambio manuale dei pallet.
Fase 2: Analisi dei parametri principali (precisione / velocità / carico utile)
Per soddisfare le rigorose esigenze delle applicazioni industriali, gravose e ad alta frequenza, la rigidità dinamica e il controllo del movimento del sistema sono stati ottimizzati al limite:
- Capacità di carico nominale: La configurazione standard supporta fino a 1,200 kg, mentre le versioni personalizzate per carichi pesanti supportano fino a 2,500 kg, soddisfacendo i requisiti di carico di grandi componenti aerospaziali, parti automobilistiche e stampi pesanti.
- ripetibilità: Grazie all'utilizzo di servomotori assoluti abbinati a viti a ricircolo di sfere di alta precisione, la ripetibilità meccanica degli assi X/Y del sistema raggiunge $\pm 0.05 \text{ mm}$, garantendo un allineamento impeccabile durante l'interfacciamento con i centri di lavoro.
- Tempo del ciclo di cambio singolo: In condizioni di pieno carico nominale, un ciclo completo di "morsetto-sollevamento-rotazione/traslazione-sedile-sblocco" richiede solo $12 \text{ s}$, migliorando l'efficienza di oltre il 40% rispetto ai tradizionali sistemi pneumatici o a catena.
Fase 3: Specifiche dell'interfaccia e metodi di integrazione
Per garantire un'integrazione a basso costo e ad alta affidabilità con i principali marchi di sistemi AS/RS, nonché con i sistemi MES/WMS, il sistema offre interfacce hardware e software altamente standardizzate:
- Interfacce fisiche ed elettriche: L'altezza della linea di trasporto è regolabile in modo modulare da 500 mm a 900 mm, adattandosi perfettamente a trasportatori a catena o a rulli. Gli standard elettrici sono compatibili con i principali protocolli fieldbus industriali come Profinet, EtherCAT ed Ethernet/IP.
- Comunicazione dei dati e logica di handshake: L'architettura OPC UA standardizzata viene utilizzata per lo scambio di segnali di sicurezza. L'interblocco di sicurezza fisico viene stabilito tra l'APC e l'AS/RS tramite connessioni di sicurezza cablate, integrate da telegrammi TCP/IP per tracciare gli ID dei pallet (RFID/codici a barre). Se si verifica un'anomalia, come un pallet vuoto, un pallet pieno o un disallineamento, il sistema attiva un meccanismo di arresto di emergenza entro 20 ms per interrompere i circuiti di alimentazione.
Fase 4: Matrice di selezione comparativa
Durante la fase di pianificazione della soluzione, il team di ingegneri ha condotto una valutazione tecnica comparativa dei tre principali metodi di cambio pallet presenti sul mercato:
| Dimensione della valutazione | Questo veicolo blindato ibrido servo/idraulico | Cambiatore di velocità pneumatico tradizionale | Scambio manuale/assistito da carrello elevatore |
|---|---|---|---|
| Stabilità per impieghi gravosi | Estremamente alto (Blocco idraulico + mantenimento della pressione tramite servomotore) | Media (le fluttuazioni pneumatiche causano jitter) | Scarso (Altamente vulnerabile ai fattori umani) |
| Flessibilità e compatibilità | Forte (Regolazione della corsa programmabile, supporta pallet di diverse specifiche) | Debole (di solito limitato a una singola specifica) | Forte (completamente dipendente dalla regolazione manuale) |
| Impatto sul materiale | $\le 0.1 \text{ G}$ (Accelerazione/decelerazione graduale a forma di S) | $\ge 0.5 \text{ G}$ (Shock da impatto ad alto turnover) | Non quantificabile (soggetto a collisioni) |
| MTBF (tempo medio tra i guasti) | $\ge 8,000 \text{ ore}$ | $\circa 3,500 \text{ ore}$ | - |
Fase 5: Download della documentazione tecnica e dei disegni
Sappiamo che gli ingegneri necessitano di dati empirici dettagliati per la progettazione di layout di fabbrica e topologie di rete. Il nostro team di ingegneri ha raccolto l'intero pacchetto di dati in un repository ad accesso aperto.