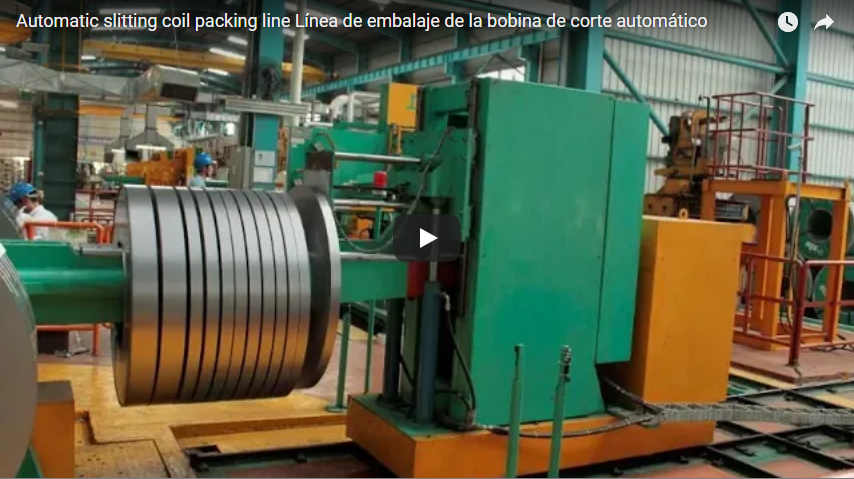
Գործադիր ամփոփում Այս տեսահոլովակը հետևում է կծիկներին մեր կտրվածքային կծիկների գծերից մեկով։ Կապույտ թեքիչը պտտեցնում է յուրաքանչյուր կծիկ, կանաչ ամրացնող գիծը կապում է փոքր կծիկները մեկը մյուսի հետևից, իսկ ռոբոտը թղթով փաթաթված կծիկները դասավորում է պալետների վրա։ Հարթ հոսքի համար յուրաքանչյուր կայան պետք է համընթաց լինի կտրիչին, ուստի մենք հավասարակշռում ենք կայանները գիծը կառուցելուց առաջ։
Բառը
- Ինչ է ցույց տալիս հոլովակը
- Կայանի հոսքը
- Կայանների հավասարակշռում
- Ինչ ենք սահմանում յուրաքանչյուր տողի համար
- Ընտրության ստուգաթերթիկ
- անվտանգություն
- Ինժեներական Հաճախակի տրվող հարցեր
- Հաջորդ քայլը
- Առնչվող ընթերցանություն
- Աղբյուրներ
Ինչ է ցույց տալիս հոլովակը
| Քայլ | Ինչ ես տեսնում |
|---|---|
| Թեքում | Կապույտ թեքիչը պտտեցնում է կծիկը |
| բարձրահասակ | Կանաչ գծի վրա ամրացվող գլուխը կապում է փոքրիկ պարույրները |
| օպերատոր | Օպերատորը հետևում է կապման գծին |
| Stacking | Ռոբոտը թղթով փաթաթված պարույրները դասավորում է պալետների վրա |
| Պալետներ | Ավարտված կույտերը սպասում են պալետների վրա |
Կայանի հոսքը
| Կայան | Աշխատանք | Քայլեր դեպի |
|---|---|---|
| Թեքել | Պտտում է կծիկը | Սլիտերի ելք |
| բարձրահասակ | Յուրաքանչյուր կծիկը կապում է | Կտրվածքի պարույրներ |
| Ամփոփում | Թղթե կամ ֆիլմի ծածկույթ | Անհրաժեշտ շերտեր |
| Ռոբոտների կուտակում | Կառուցում է պալետների կույտեր | Կույտի ձևանմուշ |
Կայանների հավասարակշռում
Աշխատված օրինակ (պատկերազարդ):
| կետ | Արժեք |
|---|---|
| Սլիտերի ելք (նկարազարդում) | Ժամում 90 կծիկ |
| Մեկ պարույրի ժամանակը գծային արագությամբ՝ 3,600 ÷ 90 | 40 ի |
| Կապելու ցիկլ (նկարազարդում) | 35 ի |
| Ռոբոտի դարսման ցիկլ (նկարազարդում) | 30 ի |
| Ամենադանդաղ կայարանը՝ 35 վրկ, 40 վրկ-ից պակաս | գիծը շարունակում է տեմպը |
Ինչ ենք սահմանում յուրաքանչյուր տողի համար
| Կարգավորում | Կախված |
|---|---|
| Թեքել | Խողովակների կշիռը |
| բարձրահասակ | Ժապավեններ մեկ պարույրի համար |
| Ամփոփում | Թուղթ կամ ֆիլմ |
| Մարդու վարքը | Օգտակար բեռի և կույտի կառուցվածքը |
Ընտրության ստուգաթերթիկ
- Կծիկի արտաքին տրամագիծը, ID-ն, լայնությունը և քաշը։
- Կծիկների քանակը մեկ կտրվածքի համար։
- Ժապավեններ մեկ պարույրի համար։
- Ֆիլմի շերտեր:
- Դարակի ձևը և պալետի չափը։
- Պտտվող պարույրներ ժամում։
անվտանգություն
- Հեռու մնացեք վերև քաշող մեխանիզմից, ամրացնող գլխիկից և փաթաթող օղակից, երբ դրանք շարժվում են։
- Մնացեք ցանկապատված դարսման տարածքից դուրս։
- Խցանումը վերացնելուց առաջ փակեք դուռը։
- CE շուկաների համար մեքենան նախագծված է ISO 12100 և EN 415-10 ստանդարտներին համապատասխան։
Ինժեներական Հաճախակի տրվող հարցեր
Հարց. Ի՞նչ հոսք է կատարվում սեղմակում: Պատասխան. Թեքում, ամրացման պարան, ապա ռոբոտի կողմից պալետների դարսում պալետների վրա:
Հարց. Ինչպե՞ս եք հավասարակշռում գիծը: Պատասխան. Յուրաքանչյուր կայանի ցիկլը պետք է ավելի կարճ լինի, քան մեկ կծիկի համար նախատեսված ժամանակը կտրող արագությամբ:
Հարց. Ի՞նչ անել, եթե մեկ կայան չափազանց դանդաղ է աշխատում: Պատասխան. Մենք ավելացնում ենք երկրորդ գլխիկ կամ բուֆերային փոխակրիչ:
Հարց. Ինչո՞ւ թղթե փաթեթավորում: Պատասխան. Թուղթը կանխում է մետաղի շփումը և քերծվածքները պալետների տեղափոխման և մշակման ժամանակ:
Հարց. Ռոբոտ, թե՞ էստակադ: Պատասխան. Ռոբոտը հարմար է ճկուն կույտերի կառուցվածքների համար, իսկ էստակադը հարմար է ֆիքսված ցանցի վրա ավելի ծանր կծիկների համար:
Հարց. Ո՞ր ստանդարտներն են կիրառվում: Պատասխան. CE շուկաների համար՝ ISO 12100 և EN 415-10:
Հաջորդ քայլը
Մենք ճեղքային կծիկի փաթեթավորման գիծը համապատասխանեցնում ենք երեք քայլով՝
- Ներկայացրեք ձեր դասավորության նկարը կծիկի չափսերով, կտրիչի ելքով և պալետի նախշով, մինչև info@fhopepack.com.
- Ստացեք առաջարկ 48 ժամվա ընթացքում մեքենայի տվյալների և դասավորության հետ։
- Պատվիրեք կայքի հարցում այսպիսով, մենք հաստատում ենք կտրիչի ելքը։
Առնչվող ընթերցանություն
- Կտրուկ պարույրի շրջման, փաթաթման և դարսման գիծ բուֆերներով
- Երկար գլանափաթեթային թաղանթների և ռոբոտային պալետավորման գիծ
- Նեղ պարույրային ամրացման, փաթաթման և գանտրիի դարսման գիծ
- Ճեղքված կծիկի փաթեթավորման գիծ
Աղբյուրներ
- Մեքենայի պարունակությունը՝ FHOPE ինժեներական թիմ, 2026-10-10
- Clip: տեսանյութը YouTube-ում
- Կայանի հավասարակշռություն. մեր մշակված օրինակը, պատկերազարդ արժեքներ
- Ստանդարտների շրջանակը՝ ISO 12100:2010; EN 415-10` 2014
- Առաջարկի ժամկետը՝ հաստատված տան կողմից CTA (առաջարկը 48 ժամվա ընթացքում)
Վերջին անգամ վերանայվել է՝ 2026-10-10