1. Úvod
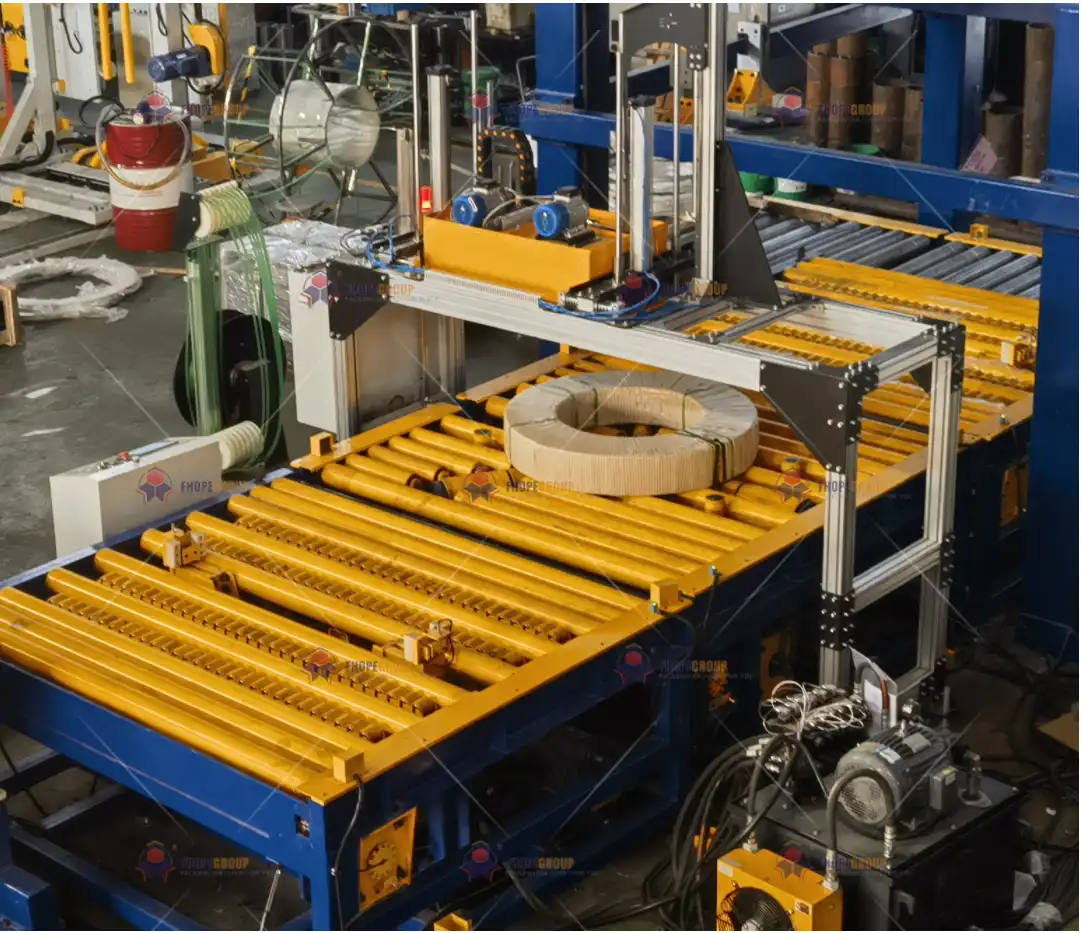
V průmyslovém prostředí, kde ocelové svitky procházejí balením , páskováním a stohováním, je přesnost a konzistence zásadní pro spolehlivý a velkoobjemový provoz. Typická balicí linka na svitky se skládá z několika strojů – například balicího stroje na svitky , páskovacího stroje na svitky a stohovacího stroje na svitky – z nichž každý je poháněn elektromotory, servosystémy nebo hydraulickými pohony. Všechny tyto stroje jsou řízeny sofistikovaným řídicím systémem, který obvykle zahrnuje PLC (programovatelné logické automaty) , VFD (frekvenční měniče) a pokročilé servomotory.
Aby toto sofistikované uspořádání fungovalo bezproblémově, je fáze ladění programu nezbytná. Ladění zajišťuje správné interakce mezi mechanickými sestavami, senzory, pohony a uživatelskými rozhraními; dolaďuje nespočet řídicích smyček, bezpečnostních blokování a profilů pohybu, aby byl zaručen stabilní provoz a propustnost. V podstatě ladění programu propojuje normy mechanického návrhu s řídicí logikou, aby byla zajištěna bezpečnost, optimalizovány doby cyklů a udržován robustní výkon po celou dobu provozního životního cyklu systému.
Tento dokument demystifikuje složitosti ladění programu pro balicí linku cívek s odkazem na zavedené mezinárodní normy, jako je ISO 9283 (robotika a přesnost pohybu), IEC 61131-3 (programovací jazyky PLC), VDI 2206 (směrnice pro mechatronické systémy) a EN 415-10 (bezpečnost balicích strojů). Cílem je poskytnout komplexní pohled na to, jak integrovaný ladicí postup využívá virtuální modelování, analýzu dat v reálném čase a iterativní ladění k zajištění konzistentní funkčnosti odolné vůči chybám.
2. Rámec ladění: soudržnost mechanika-řízení
2.1 Koordinace mechanických a řídicích systémů
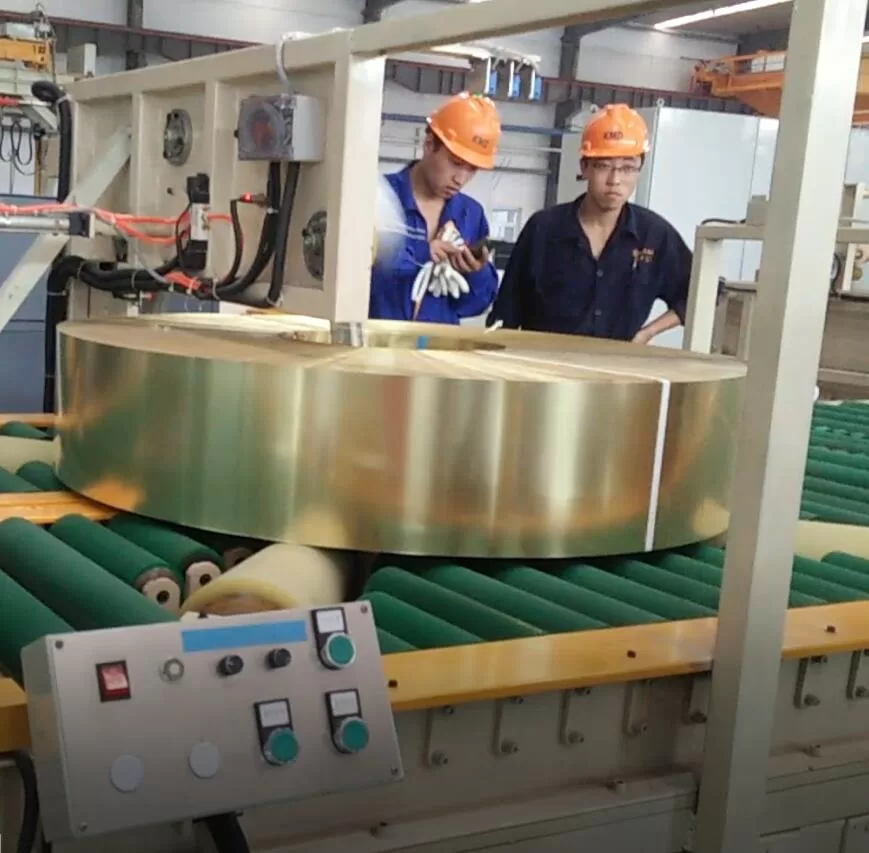
Linka na balení cívek kombinuje robustní mechanický hardware – rámy, válce, převodovky, válečky – s pokročilou elektronikou a softwarově řízenou logikou. Dosažení stabilního výkonu vyžaduje úzkou synergii mezi těmito doménami. Například:
-
Akcelerace serva a řízení trhnutí
- Rychlé zrychlení (a zpomalení) musí být nakonfigurováno v servopohonu, aby se zabránilo nepřiměřenému mechanickému namáhání.
- Normy jako IEC 61800 7- určete maximální hodnoty trhnutí (např. ≤50 m/s³), které pomohou snížit vibrace a prodloužit životnost součástí.
-
Hydraulická odezva a ovládání
- Hydraulické systémy často upínají, zvedají nebo otáčejí těžké cívky. Správné doby odezvy – často měřené jako zpoždění pro dosažení 90 % nastaveného tlaku – by měly být ≤ 0.8 s (za ISO-10767 1), zajišťující přesnou synchronizaci s akcemi řízenými servomotory.
-
Bezpečnostní blokování
- Nouzová zastavení, bezpečnostní závory a ochranné prvky musí být integrovány do řídicí logiky s minimálním zpožděním.
- EN-60204 1 nařizuje zpoždění přenosu signálu e-stop ≤ 20 ms pro ochranu operátorů a zařízení.
2.2 Interakce materiálů a kompatibilita snímačů
Při ladění je zásadní ověřit, že senzory a mechanické části spolehlivě spolupracují při provozním namáhání:
-
- Místo skutečných ocelových svitků během počátečního ladění lze použít normalizované zkušební hmoty (např. ocelové bloky Q235B se známou hustotou 7.85 g/cm³). To snižuje riziko a umožňuje opakovatelné testovací rutiny.
-
- Valivá tělesa mohou mít koeficient tření nižší než 0.15 (ASTM D1894), pokud se použije PTFE nebo speciální povlaky s nízkým třením. Testování zajišťuje, že logika PLC zohledňuje změny tření v reálném světě v průběhu času.
-
- Pokud kabely, servomotory nebo senzory pracují v blízkosti zdrojů tepla, je pro stabilní integritu signálu životně důležité ověření odolnosti izolace (např. 200 °C po dobu 1,000 60811 hodin v souladu s IEC 201-XNUMX).
Prostřednictvím těchto kontrol přechází ladění z čistě softwarového ladění parametrů do integrovaného přístupu, který řeší mechanickou stabilitu, materiálový výkon a spolehlivost řídicí logiky.
3. Pracovní postup ladění: Od simulace po živé úpravy
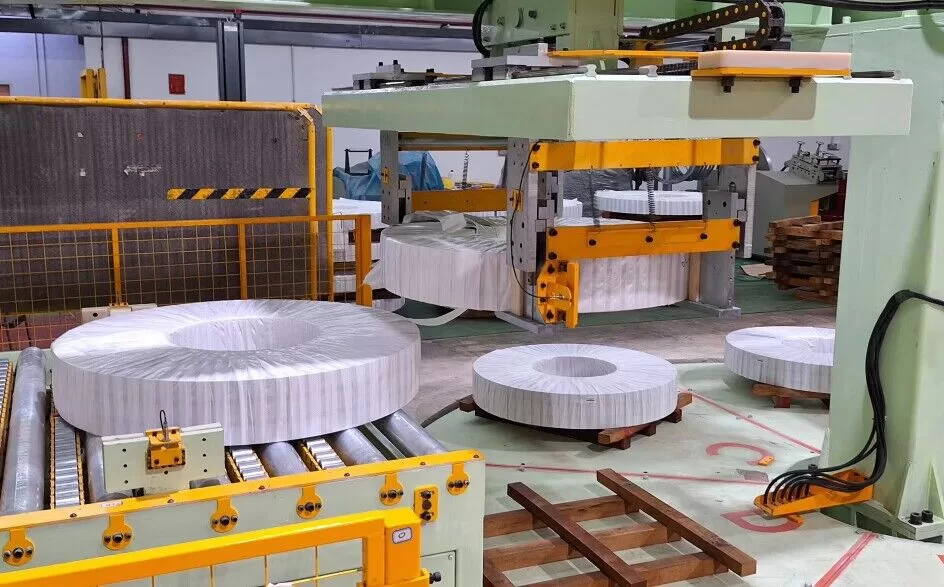
Sekvence ladění obvykle probíhá čtyřmi základními fázemi. Každá fáze využívá specializované inženýrské nástroje a testovací metodiky a zdokonaluje logiku a výkonnostní metriky programu na postupně hlubších úrovních.
3.1 Předladění digitálního dvojčete
Techniky digitálních dvojčat neboli virtuálního uvedení do provozu se v moderních výrobních závodech stále více rozšířily. Využití platforem jako MATLAB/Simulink , Siemens NX MCD nebo TIA Portal pro virtuální prostředí:
-
Logické modelování řízení
- Profily PLC, řízení pohybu a pohonu lze mapovat do prostředí simulace.
- Inženýři ověřují přechody stavů, odezvy I/O a pohybové křivky předtím, než je fyzický hardware pod napětím.
-
Kontrola kolize a kinematiky
- Virtuální detekce kolize zajišťuje, že mechanická ramena, zvedače cívek nebo páskovací hlavy nepřekročí své konstrukční obálky.
- Kinematické simulace vyhodnocují, jak mohou změny točivého momentu serva nebo hydraulického tlaku ovlivnit dráhy pohybu cívky.
-
Prediktivní optimalizace
- Ladění v rané fázi využívá pokročilé algoritmy (např. NSGA-II pro optimalizaci s více cíli) pro vyvážení rychlosti, kontroly napětí a bezpečnostních rezerv.
- Zavedením těchto vylepšení do virtuální domény se může doba ladění na místě zkrátit až o 40 %.
3.2 Zkoušky subsystému v uzavřené smyčce
Po virtuálním ověření se další fáze zaměří na každý subsystém ve fyzické podobě:
-
Identifikace setrvačnosti servomotoru
- Mnoho moderních servopohonů má vestavěné rutiny pro identifikaci setrvačnosti zátěže a zdokonaluje zisky řízení pro stabilní pohyb.
- Cílem je dosáhnout minimálního překmitu a krátkých dob sedání.
-
Hydraulická proporce a odezva servoventilu
- Testování krokové odezvy u hydraulických pohonů měří, jak rychle a přesně se systém natlakuje.
- Data z těchto testů se vracejí zpět do PLC s uzavřenou smyčkou PID nebo do dopředných algoritmů, což zajišťuje soudržný pohyb se servomotory.
-
Senzory a akční členy
- Snímače přiblížení, fotoelektrické spínače nebo snímače zatížení musí být testovány jednotlivě.
- Pokud je spouštěcí bod nebo práh senzoru vypnutý, může to vést k nesprávnému nabití cívky nebo k chybnému spuštění cyklu.
3.3 Ladění integrovaného systému
Po ověření každého subsystému je inženýři sjednotí do hlavního programu PLC:
-
Spolupráce HMI–PLC–VFD
- Rozhraní Human-Machine Interface (HMI) organizuje příkazy operátora, zatímco PLC je interpretuje a odesílá signály do VFD nebo servopohonů.
- Ladění zajišťuje, že reference rychlosti, signály chod/zastavení a blokování poruch se dokonale sladí. Například nesoulad v referenčním měřítku by mohl způsobit, že válečkové dopravníky budou běžet příliš rychle nebo příliš pomalu, což způsobí nesprávné vyrovnání toku cívky.
-
Kontrola napětí balicí fólie
- V linkách, které používají stretch fólii, musí napětí zůstat v rozmezí ±2 % nastavené hodnoty (podle EN 12079-1 nebo podobných pokynů).
- PLC může využívat dopředné řízení kombinované se zpětnou vazbou napětí v reálném čase k udržení konzistence navzdory změnám průměru cívky.
-
Synchronizace časování
- Velké linky často spoléhají na distribuovaný řídicí hardware, který vyžaduje synchronizaci v blízkosti mikrosekund (IEC 61158-2), aby byly zajištěny hladké přechody, když se cívky pohybují od balení k páskování nebo stohování.
3.4 Optimalizace provozních scénářů
Jakmile se integrovaná linka správně zacyklí, inženýři zdokonalí výkon:
-
Ladění výrobní rychlosti
- Postupně navyšujte linku na maximální jmenovitý výkon (např. 15 cívek/hodinu) a zároveň sledujte krouticí moment motoru, tlaky kapaliny a latence snímače.
- Pokud dojde k přepětí nebo kolizi, může to vyžadovat úpravu časů ramp serva nebo vzdáleností vyrovnávacích pamětí.
-
Genetický algoritmus nebo heuristické úpravy
- Pokročilé linky mohou zahrnovat parametrickou optimalizaci (např genetický algoritmus nebo přístup založený na gradientu) k nalezení ideálních regulačních parametrů, které poskytují nejkratší možnou dobu cyklu bez překročení prahových hodnot mechanického namáhání.
-
Minimalizace spotřeby energie
- Identifikace spotřeby energie při nečinnosti, úprava ramp zpomalení VFD nebo použití režimů spánku serva během výrobních přestávek může snížit spotřebu energie o více než 10–15 %.
- Formální pokyny jako ISO-14955 2 definovat strategie pro energetickou účinnost obráběcích strojů, které lze upravit pro balicí linky.
4. Správa ladění životního cyklu
4.1 Fáze ověření návrhu
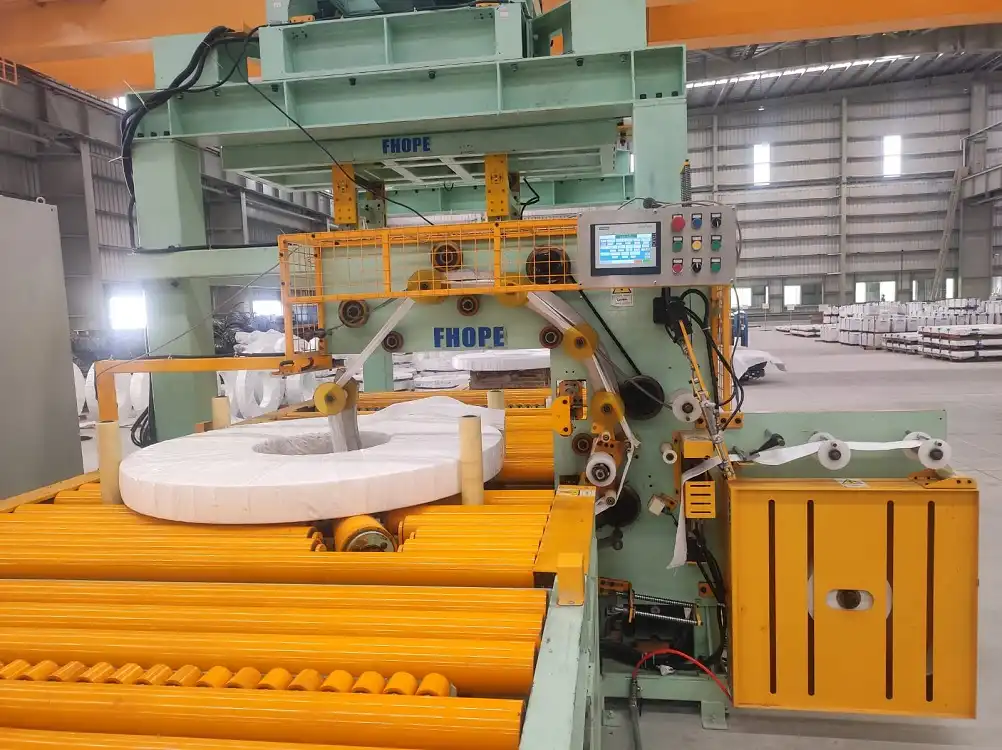
Většina ladění začíná koncepčně, souběžně s návrhem:
-
Virtualizace programu PLC
- S pokročilými platformami jako Portál Siemens TIALogické bloky lze simulovat pomocí digitálních I/O nebo virtuálních pohonů.
- Snižuje náklady na fyzické prototypování ověřením základních logických sekvencí – nouzová zastavení, blokování, hradlování senzorů – ještě před instalací hardwaru.
-
Simulace dynamiky více těles
- Nástroje jako ADAMSOVÁ or RecurDyn zvládnout podrobnější mechanické události, kontrolovat kontaktní síly, namáhání kloubu nebo setrvačnost cívky v přechodech.
- Minimalizace mechanických rázů (±5% rezerva) snižuje riziko únavy konstrukce nebo praskání svaru během životnosti stroje.
4.2 Řízení výrobního procesu
Během výroby může být každá fáze výroby doprovázena postupným laděním:
Během výroby může být každá fáze výroby doprovázena postupným laděním:
-
Monitorování dat v reálném čase
- Subsekundové vzorkování (např. intervaly 5–10 ms) zaznamenává parametry, jako je proud serva, hydraulický tlak nebo posun polohy.
- Nástroje jako LabVIEW FPGA or NI CompactRIO pomáhají zachytit data při vysokých frekvencích pro pokročilou analýzu signálu.
-
Ovládání verzí
- Změny kódu PLC jsou archivovány v úložištích (jako je Git) kompatibilních s IEC 61131 3- pokyny, umožňující vrácení zpět, pokud nově zavedené změny způsobí regrese.
- Časová razítka v ISO 8601 formát zajišťuje přehlednost o tom, která verze byla nasazena a kdy.
-
Sledovatelnost podlahy obchodu
- Každá iterace programu je zdokumentována s aktuálním stavem stroje – parametry měniče, kalibrace senzorů a změny hardwaru.
- Pokud v budoucnu dojde k poruše, technici mohou rekonstruovat stav stroje v kterémkoli minulém kontrolním bodě pro analýzu hlavních příčin.
4.3 Provozní fáze a inteligentní upgrady
V živém produkčním prostředí se ladění transformuje do neustálého zlepšování :
-
Vlastní optimalizace
- Některé balicí linky cívek obsahují modelově prediktivní řízení nebo adaptivní algoritmy, které automaticky ladí nastavené hodnoty v reálném čase, čímž zlepšují propustnost nebo snižují využití fólie o ~15 %.
- Ve spojení s a digitální dvojče, systém může spouštět „co kdyby“ scénáře offline před implementací změn na fyzickém zařízení.
-
OPC UA pro přístup k datům
- Standardizovaná komunikace per IEC 62541 umožňuje sdílení dat napříč platformami – operátoři, inženýři nebo dokonce vzdálení poskytovatelé služeb mohou přistupovat k historickým protokolům nebo bezpečně upravovat parametry.
5. Standardizovaný protokol ladění
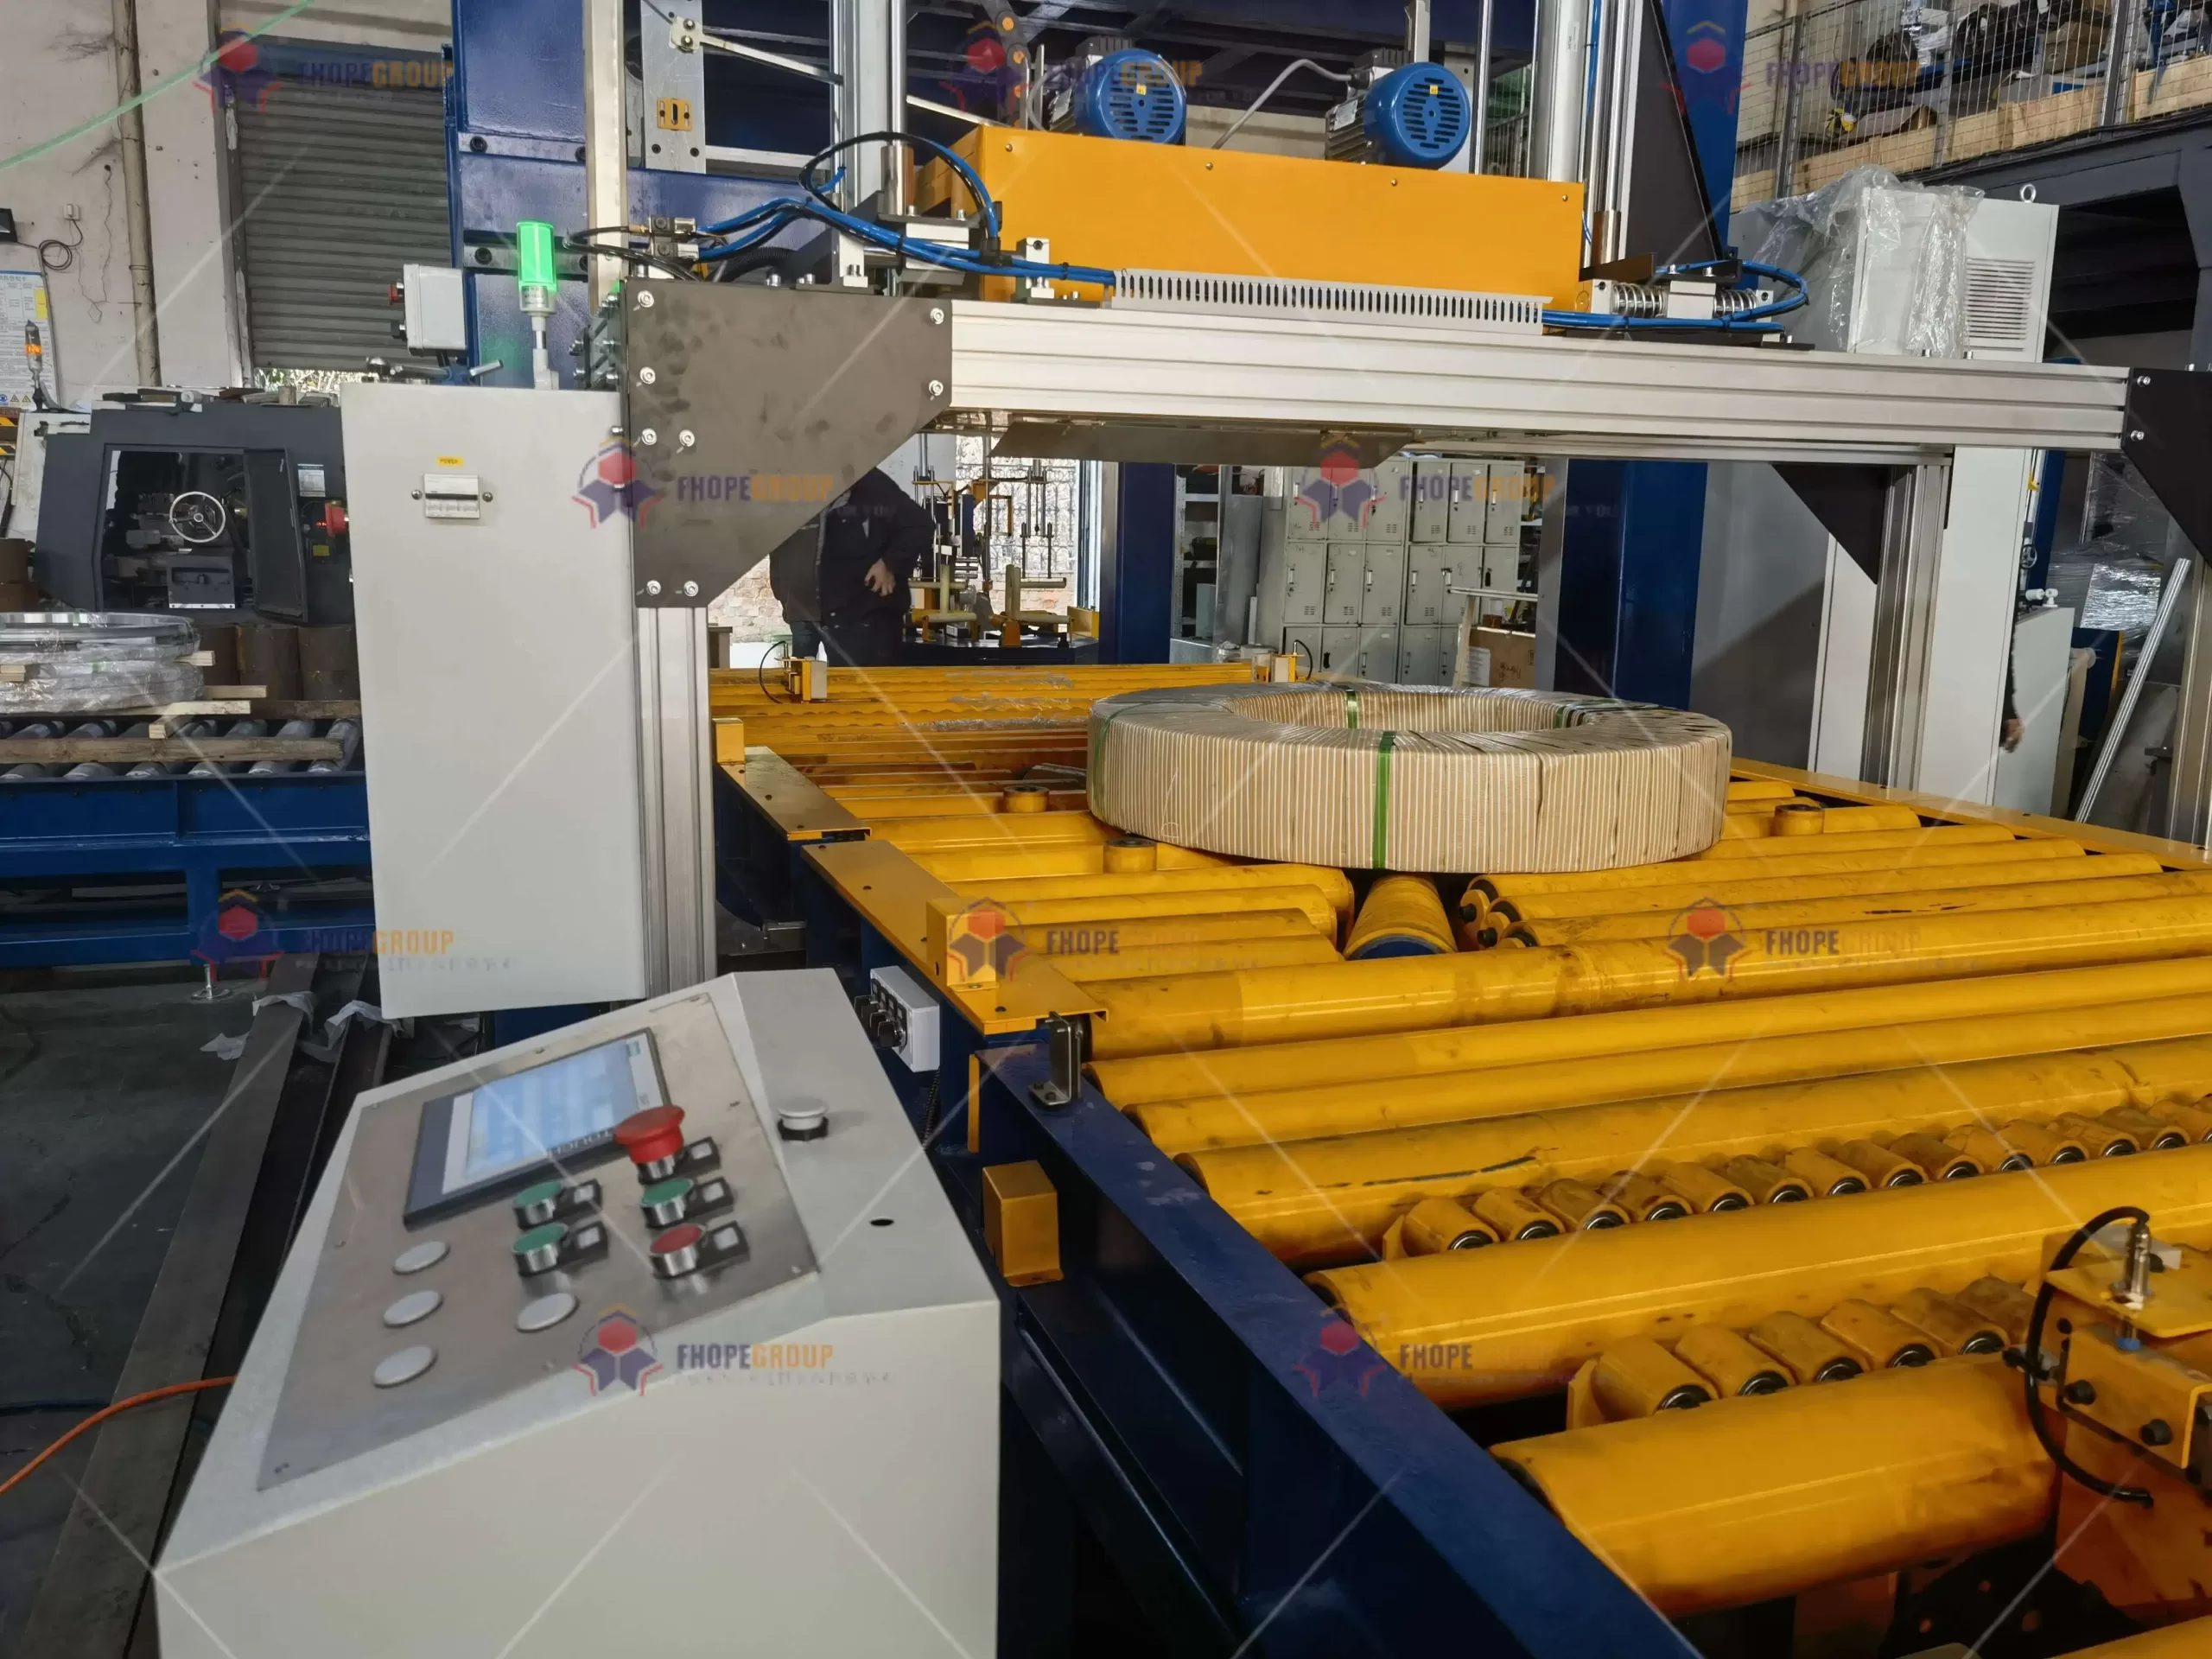
Aby bylo zajištěno konzistentní, systematické ladění, většina výrobců přijímá standardizovaný protokol odkazující na uznávané normy. Reprezentativní tabulka může vypadat takto:
| Kategorie ladění | Příslušný standard | Kritérium přijetí | Metoda ověření |
|---|---|---|---|
| Přesnost trajektorie pohybu | ISO 9283: 1998 | Opakovatelnost dráhy ≤ ±0.3 mm | Laserové sledování (např. API Radian) |
| Synchronizace časování | IEC 61158 2- | Časový posun ≤1 μs napříč subsystémy | Protokolování protokolu PTP (Precision Time Protocol). |
| Kontrola napětí filmu | EN-12079 1 | Rozsah kolísání ±2 % nastaveného napětí | Senzor síly v reálném čase (HBM S9M) |
| Energetická optimalizace | ISO-14955 2 | Výkon naprázdno ≤ 15 % jmenovité kapacity | Analyzátor kvality energie (např. Fluke 435) |
| Latence bezpečnostní logiky | EN-60204 1 | Signál nouzového zastavení < 20 ms zpoždění | Osciloskop nebo vysokorychlostní sběr dat |
Pokud počítač tato kritéria nesplní, znovu vstoupí do dílčí smyčky ladění. Inženýři izolují příčinu – ať už jde o zesílení PID, limit trhnutí serva nebo nesprávné nastavení držáku snímače – a před opakovaným testováním opraví konfiguraci nebo mechanické uspořádání.
6. Inovace inteligentního ladění
6.1 Algoritmy optimalizace s více cíli
S rostoucí složitostí balicích linek cívek se optimalizace jednoho parametru (např. pouze rychlost nebo napětí) stává nedostatečnou. Vícekriteriální algoritmy (jako je Non-dominated Sorting Genetic Algorithm II, NSGA-II) dokáží žonglovat s více výkonnostními metrikami – rychlostí, konzistencí napětí, spotřebou energie, bezpečnostními rezervami – a zároveň generovat Paretovo frontu optimálních řešení. Při integraci s digitálním dvojčetem:
- Snížená doba ladění
- Místo pracného pokusu a omylu každého parametru algoritmus rychle konverguje k téměř optimálním množinám.
- Vylepšená přesnost
- Nejlepší řešení často zkracují dobu cyklu až o 20–30 % bez zvýšení mechanického namáhání nebo rizika nesprávného umístění cívky.
6.2 Ladění rozšířené reality (AR).
Rozvíjející se technologie AR překrývají digitální data – údaje ze senzorů, křivky serva, stavy stroje – na skutečný stroj:
-
Živá vizualizace proměnných PLC
- Při použití AR náhlavní soupravy (např. Microsoft HoloLens) vidí technici ve svém zorném poli hodnoty senzoru proudu nebo napětí serva aktualizované při ≥60 Hz.
- Potenciální anomálie (např. vibrace za normálním pásmem) se objevují jako tepelné mapy na fyzickém zařízení.
-
Vzdálená odborná pomoc
- Specialista mimo pracoviště může sledovat stejný přenos AR a označit oblasti v pohledu technika, které mohou vyžadovat mechanické nastavení nebo změny parametrů.
- To zkracuje prostoje, protože odborné znalosti lze poskytnout bez fyzického cestování na místo.
7. Závěrečné poznámky
Ladění programu pro balicí linku cívek přesahuje pouhé přepínání bitů nebo úpravu jedné požadované hodnoty otáček. Místo toho zahrnuje komplexní přístup k životnímu cyklu – počáteční ověření návrhu, kalibraci subsystému, integrovanou optimalizaci systému a neustálé zdokonalování během provozu. Využitím digitálních dvojčat, pokročilých řídicích algoritmů, vysokorychlostního sběru dat a rozšířené reality mohou výrobci minimalizovat dobu uvedení do provozu a zároveň maximalizovat výkon, bezpečnost a spolehlivost.
Klíčové poznatky :
- Holistická integrace mechanického ovládání: Ověřte limity trhnutí servomotoru, doby odezvy hydrauliky a prahové hodnoty senzorů pro soudržný a bezkonfliktní provoz.
- Iterativní pracovní postup ladění: Začněte s virtuálními modely, poté pokračujte přes subsystém a integrované testování, abyste krok za krokem zdokonalili výkon.
- Správa dat životního cyklu: Používejte správu verzí (Git) a standardizované protokolování dat, abyste zajistili, že všechny budoucí úpravy nebo diagnostiky chyb budou mít robustní auditní záznam.
- Zarovnání standardů: Splnění nebo překročení referencí jako ISO 9283, IEC 61158, EN-60204 1, a VDI 2206 podporuje důvěru v globální trhy a snižuje odpovědnost.
- Neustálé zlepšování a inovace: Nástroje jako multi-objektivní optimalizační algoritmy a ladění založené na AR udržují balicí linku cívek agilní v reakci na vyvíjející se výrobní požadavky.
Dodržováním uznávaných osvědčených postupů a udržováním výhledu na nové technologie se fáze ladění stává strategickou pákou pro poskytování excelence. Pokud je ladění programu pro balicí linku svitků provedeno správně, nejenže zajistí, že stroj bude fungovat tak, jak má, ale vytvoří robustní základ pro dlouhodobý provozní úspěch, bezpečnost a přizpůsobivost.
Závěrečná poznámka:
I když tento článek syntetizuje základní principy ladění, každé zařízení nebo projekt může vyžadovat jedinečné testy nebo specializované hardwarové úvahy. Vždy nahlédněte do oficiální technické dokumentace, příslušných regionálních předpisů a interních podnikových norem, abyste mohli vytvořit plán ladění šitý na míru, který přesně odpovídá konkrétním cílům výroby.
-
Objevte různé náhradní zatěžovací materiály, které mohou zlepšit přesnost a bezpečnost testování během fáze ladění. ↩
-
Prozkoumejte tento odkaz a seznamte se s pokročilými technikami a metodologiemi pro simulaci tření a opotřebení, které vylepší váš proces ladění. ↩
-
Tento zdroj poskytne informace o metodách testování teplotní tolerance a zajistí, že vaše systémy zachovají integritu signálu i při zátěži. ↩