1. Giriş
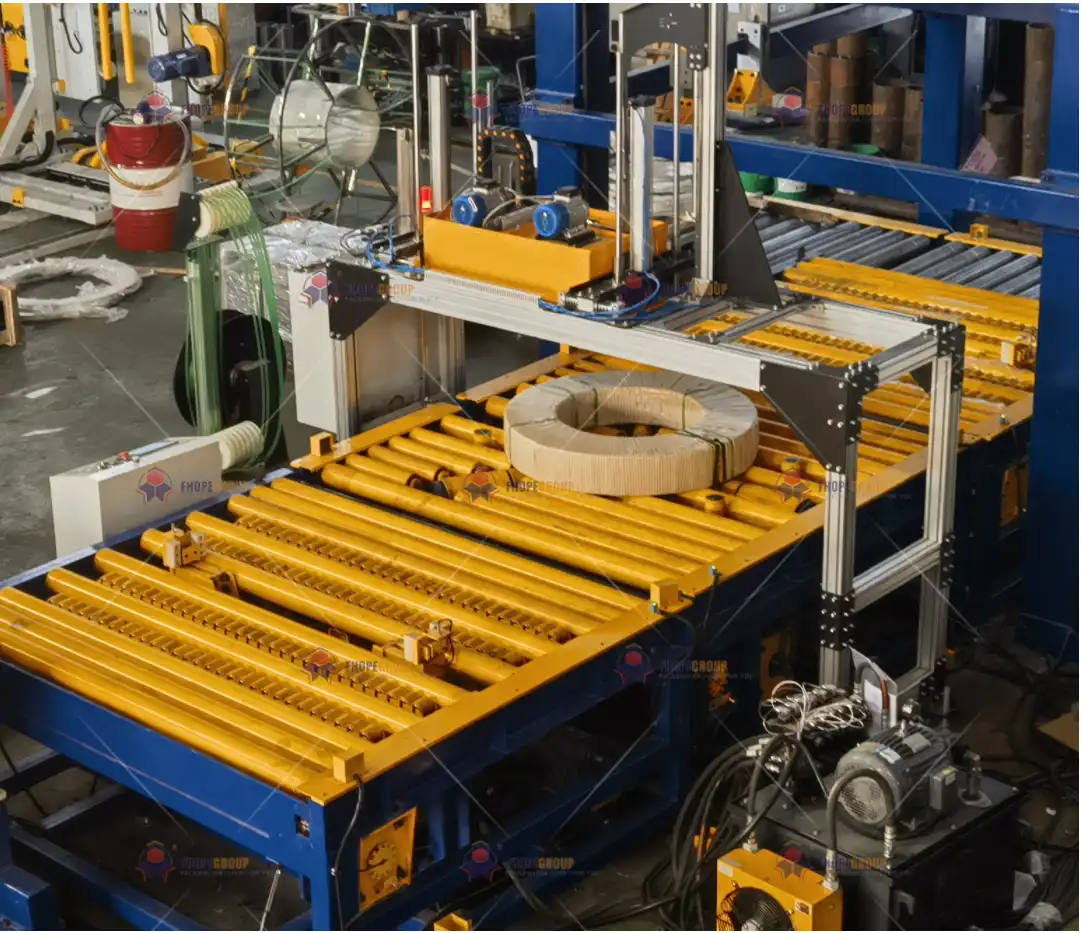
Çelik bobinlerin paketlenmesi, bağlanması ve istiflenmesinin yapıldığı endüstriyel ortamlarda , güvenilir ve yüksek hacimli işlemler için hassasiyet ve tutarlılık hayati önem taşır. Tipik bir bobin paketleme hattı, bobin paketleme makinesi , bobin bağlama makinesi ve bobin istifleme makinesi gibi birden fazla makineden oluşur ve bunların her biri elektrik motorları, servo sistemler veya hidrolik aktüatörler tarafından tahrik edilir. Bunların tümü, genellikle PLC'ler (Programlanabilir Mantık Kontrol Cihazları) , VFD'ler (Değişken Frekans Sürücüleri) ve gelişmiş servo motorlar içeren karmaşık bir kontrol sistemi tarafından yönetilir.
Bu karmaşık düzenlemenin sorunsuz çalışması için program hata ayıklama aşaması vazgeçilmezdir. Hata ayıklama, mekanik aksamlar, sensörler, sürücüler ve kullanıcı arayüzleri arasındaki doğru etkileşimleri sağlar; istikrarlı çalışma ve verimliliği garanti etmek için sayısız kontrol döngüsünü, güvenlik kilitlerini ve hareket profillerini ince ayarlar. Özünde, program hata ayıklama, güvenliği korumak, çevrim sürelerini optimize etmek ve sistemin operasyonel ömrü boyunca sağlam performansı sürdürmek için mekanik tasarım normlarını kontrol mantığıyla birleştirir.
Bu belge, ISO 9283 (robotik ve hareket doğruluğu), IEC 61131-3 (PLC programlama dilleri), VDI 2206 (mekatronik sistem yönergeleri) ve EN 415-10 (paketleme makinelerinin güvenliği) gibi yerleşik uluslararası standartlara atıfta bulunarak, bobin paketleme hattı için program hata ayıklamasının inceliklerini basitleştiriyor. Amaç, entegre bir hata ayıklama prosedürünün, tutarlı ve hataya dayanıklı işlevsellik sağlamak için sanal modelleme, gerçek zamanlı veri analizi ve yinelemeli ayarlamayı nasıl kullandığına dair kapsamlı bir bakış açısı sunmaktır.
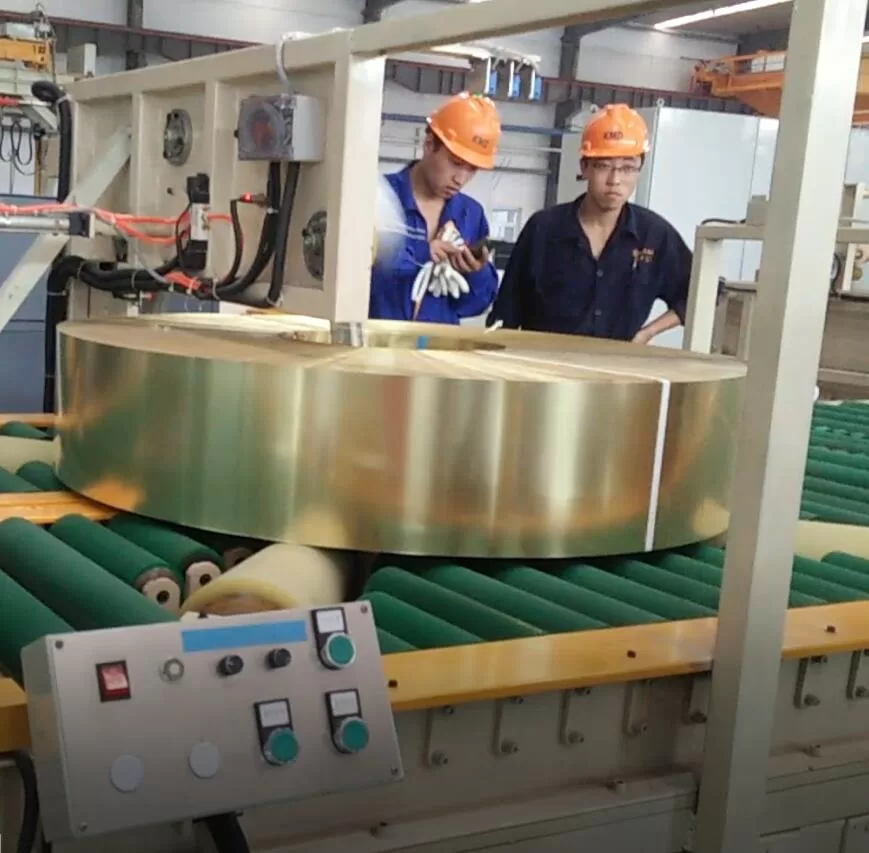
2. Hata Ayıklama Çerçevesi: Mekanik-Kontrol Tutarlılığı
2.1 Mekanik ve Kontrol Sistemlerinin Koordinasyonu
Bir bobin paketleme hattı, sağlam mekanik donanımları (çerçeveler, silindirler, dişli kutuları, silindirler) gelişmiş elektronikler ve yazılım odaklı mantıkla birleştirir. İstikrarlı performans elde etmek, bu alanlar arasında yakın bir sinerji gerektirir. Örneğin:
-
Servo Hızlanma ve Sarsıntı Yönetimi
- Aşırı mekanik stresi önlemek için servo sürücüde hızlı hızlanma (ve yavaşlama) yapılandırılmalıdır.
- Standartlar gibi IEC 61800-7 titreşimi azaltmaya ve bileşen ömrünü uzatmaya yardımcı olan maksimum sarsıntı değerlerini (örneğin, ≤50 m/s³) belirtin.
-
Hidrolik Tepki ve Kontrol
- Hidrolik sistemler genellikle ağır bobinleri sıkıştırır, kaldırır veya döndürür. Doğru tepki süreleri (genellikle ayar basıncının %90'ına ulaşma gecikmesi olarak ölçülür) ≤0.8 s (her ISO-10767 1), servo kontrollü eylemlerle hassas senkronizasyonu sağlar.
-
Güvenlik Kilitleri
- Acil durdurmalar, emniyet kapıları ve koruma kilitleri, minimum gecikmeyle kontrol mantığına entegre edilmelidir.
- EN-60204 1 Operatörleri ve ekipmanı korumak için acil durdurma sinyali iletim gecikmelerinin ≤20 ms olmasını zorunlu kılar.
2.2 Malzeme Etkileşimi ve Sensör Uyumluluğu
Hata ayıklamada, sensörlerin ve mekanik parçaların operasyonel stresler altında güvenilir bir şekilde etkileşime girdiğinin doğrulanması çok önemlidir:
-
- İlk hata ayıklama sırasında gerçek çelik bobinler yerine, standart test kütleleri (örneğin, 235 g/cm³ bilinen yoğunluğa sahip Q7.85B çelik blokları) kullanılabilir. Bu, riski azaltır ve tekrarlanabilir test rutinlerine olanak tanır.
-
Sürtünme ve Aşınma Simülasyonları 2
- PTFE veya özel düşük sürtünmeli kaplamalar kullanılırsa yuvarlanan elemanlar 0.15'in (ASTM D1894) altında sürtünme katsayıları görebilir. Test, PLC mantığının zaman içinde gerçek dünya sürtünme değişikliklerini hesaba kattığından emin olur.
-
- Kablolar, servo motorlar veya sensörler ısı kaynaklarının yakınında çalışıyorsa, yalıtım dayanıklılığının doğrulanması (örneğin, IEC 200-1,000'e göre 60811 saat boyunca 201°C) kararlı sinyal bütünlüğü için hayati önem taşır.
Bu kontroller sayesinde hata ayıklama, tamamen yazılım tabanlı parametre ayarlamasından, mekanik kararlılığı, malzeme performansını ve kontrol mantığı güvenilirliğini ele alan bütünleşik bir yaklaşıma dönüşüyor.
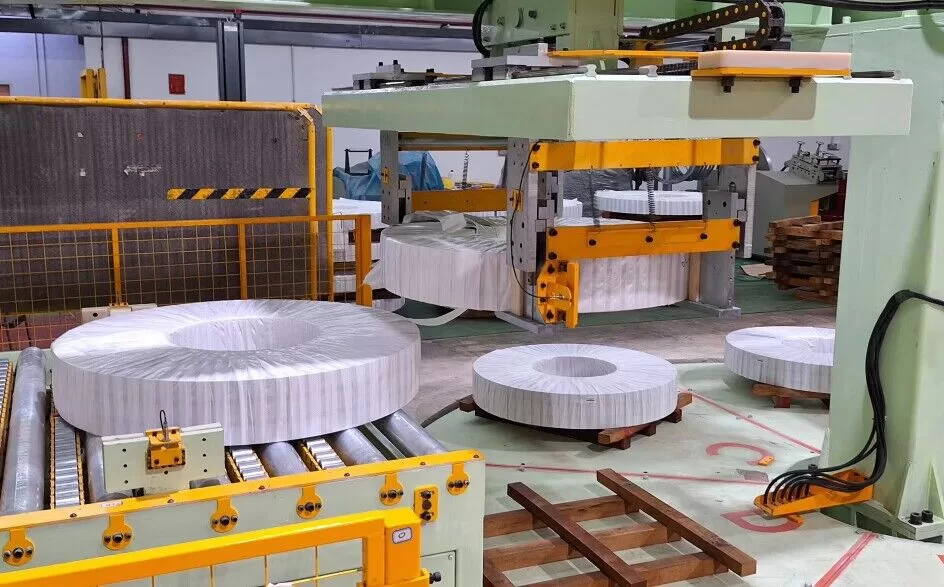
3. Hata Ayıklama İş Akışı: Simülasyondan Canlı Ayarlamaya
Hata ayıklama dizisi genellikle dört temel aşamadan geçer. Her aşama, programın mantığını ve performans ölçümlerini giderek daha derin düzeylerde iyileştirerek uzmanlaşmış mühendislik araçlarını ve test metodolojilerini kullanır.
3.1 Dijital İkiz Ön Hata Ayıklama
Dijital ikiz veya sanal devreye alma teknikleri, modern üretim tesislerinde giderek yaygınlaşıyor. Sanal ortamlar için MATLAB/Simulink , Siemens NX MCD veya TIA Portal gibi platformlar kullanılıyor:
-
Kontrol Mantığı Modellemesi
- PLC, hareket kontrolörü ve sürücü profilleri simülasyon ortamına eşlenebilir.
- Mühendisler, fiziksel donanıma enerji verilmeden önce durum geçişlerini, G/Ç tepkilerini ve hareket eğrilerini doğrular.
-
Çarpışma ve Kinematik Kontrolleri
- Sanal çarpışma algılama, mekanik kolların, bobin kaldırıcıların veya bağlama başlıklarının tasarım sınırlarını aşmamasını sağlar.
- Kinematik simülasyonları, servo torkundaki veya hidrolik basınçtaki değişikliklerin bobin hareket yollarını nasıl etkileyebileceğini değerlendirir.
-
Tahmini Optimizasyon
- Erken aşama hata ayıklama, gelişmiş algoritmalardan yararlanır (örneğin, NSGA-II (çok amaçlı optimizasyon için) hız, gerginlik kontrolü ve güvenlik marjlarını dengelemek için.
- Bu iyileştirmelerin sanal alanda ön plana çıkarılmasıyla, yerinde hata ayıklama süresi %40'a kadar azaltılabilir.
3.2 Alt Sistem Kapalı Döngü Testleri
Sanal doğrulamadan sonraki aşama, her bir alt sistemi fiziksel formda hedefler:
-
Servo Motor Atalet Tanımlaması
- Birçok modern servo sürücü, yük ataletini tespit ederek kararlı hareket için kontrol kazanımlarını iyileştiren yerleşik rutinlere sahiptir.
- Amaç, minimum aşım ve kısa yerleşme süreleri elde etmektir.
-
Hidrolik Oran ve Servo Valf Tepkisi
- Hidrolik aktüatörler için adım tepkisi testi, sistemin ne kadar hızlı ve doğru bir şekilde basınçlandırıldığını ölçer.
- Bu testlerden elde edilen veriler PLC'nin kapalı devre PID veya ileri besleme algoritmalarına geri beslenerek servo tahrikli bölümlerle uyumlu hareket sağlanır.
-
Sensörler ve Aktüatörler
- Yakınlık sensörleri, fotoelektrik anahtarlar veya yük hücreleri ayrı ayrı test edilmelidir.
- Bir sensörün tetikleme noktası veya eşik değeri yanlışsa, bobin yüklemesinin yanlış hizalanmasına veya hatalı döngü başlangıcına yol açabilir.
3.3 Entegre Sistem Hata Ayıklama
Her alt sistemin doğrulanmasının ardından, mühendisler bunları ana PLC programı altında birleştirir:
-
HMI–PLC–VFD İşbirliği
- İnsan-Makine Arayüzü (HMI) operatör komutlarını düzenlerken, PLC bunları yorumlar ve VFD'lere veya servo sürücülere sinyaller gönderir.
- Hata ayıklama, hız referanslarının, çalıştırma/durdurma sinyallerinin ve arıza kilitlemelerinin mükemmel şekilde hizalanmasını sağlar. Örneğin, referans ölçeklemesindeki bir uyumsuzluk, rulolu konveyörlerin çok hızlı veya çok yavaş çalışmasına ve bobin akışının yanlış hizalanmasına neden olabilir.
-
Ambalaj Filmi Gerilim Kontrolü
- Streç film uygulanan hatlarda gerginlik, ayar noktasının ±%2'si içinde kalmalıdır (EN 12079-1 veya benzeri kılavuzlara göre).
- PLC, bobin çapındaki değişikliklere rağmen tutarlılığı korumak için gerçek zamanlı gerilim geri beslemesiyle birleştirilmiş ileri beslemeli kontrolü kullanabilir.
-
Zamanlama Senkronizasyonu
- Büyük hatlar genellikle dağıtılmış kontrol donanımına dayanır ve bobinlerin paketlemeden bağlamaya veya istiflemeye geçerken sorunsuz geçişler sağlamak için neredeyse mikro saniyelik senkronizasyon (IEC 61158-2) gerektirir.
3.4 Operasyonel Senaryo Optimizasyonu
Entegre hat çevrimleri doğru şekilde gerçekleştiğinde, mühendisler performansı iyileştirir:
-
Üretim Oranı Ayarlaması
- Motor torkunu, sıvı basınçlarını ve sensör gecikmelerini izlerken, hattı kademeli olarak maksimum nominal verime (örneğin, saatte 15 bobin) yükseltin.
- Eğer dalgalanmalar veya çarpışmalar meydana gelirse, servo rampa sürelerinin veya tampon mesafelerinin ayarlanması gerekebilir.
-
Genetik Algoritma veya Sezgisel Ayarlamalar
- Gelişmiş hatlar parametrik optimizasyonu içerebilir (örneğin, bir genetik Algoritma Mekanik stres eşiklerini aşmadan mümkün olan en kısa çevrim süresini sağlayan ideal kontrol parametrelerini keşfetmek için (veya eğim tabanlı yaklaşım)
-
Enerji Tüketimi Minimizasyonu
- Boşta güç kullanımını belirlemek, VFD yavaşlama rampalarını ayarlamak veya üretim durgunlukları sırasında servo uyku modlarını kullanmak enerji kullanımını %10-15'ten fazla azaltabilir.
- Resmi yönergeler gibi ISO-14955 2 Paketleme hatlarına uyarlanabilen takım tezgahı enerji verimliliği stratejilerini tanımlamak.
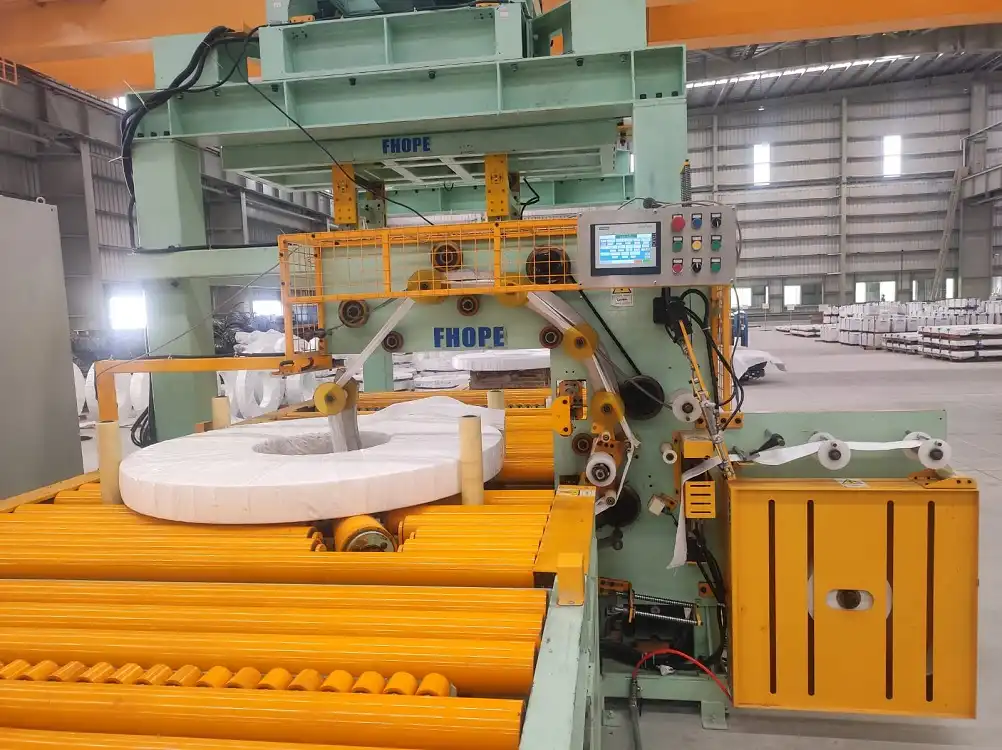
4. Yaşam Döngüsü Hata Ayıklama Yönetimi
4.1 Tasarım Doğrulama Aşaması
Hata ayıklamanın çoğu kavramsal olarak, tasarımla paralel olarak başlar:
-
PLC Program Sanallaştırma
- Gelişmiş platformlarla Siemens TIA Portal, mantık blokları dijital G/Ç veya sanal sürücülerle simüle edilebilir.
- Donanım kurulmadan önce temel mantık dizilerini (acil durdurmalar, kilitlemeler, sensör geçitleme) doğrulayarak fiziksel prototipleme maliyetlerini azaltır.
-
Çoklu Gövde Dinamikleri Simülasyonu
- Gibi araçlar ADAMLAR or TekrarDyn Daha detaylı mekanik olayları ele alarak, geçişlerdeki temas kuvvetlerini, eklem gerginliğini veya bobin ataletini kontrol edin.
- Mekanik şokun en aza indirilmesi (±%5 marj), makinenin ömrü boyunca yapısal yorulma veya kaynak çatlağı riskini azaltır.
4.2 Üretim Süreci Kontrolü
Üretim sırasında, üretimin her aşamasına artımlı hata ayıklama eşlik edebilir:
Üretim sırasında, üretimin her aşamasına artımlı hata ayıklama eşlik edebilir:
-
Gerçek Zamanlı Veri İzleme
- Bir saniyenin altındaki örnekleme (örneğin, 5–10 ms aralıklar) servo akımı, hidrolik basınç veya konum ofseti gibi parametreleri kaydeder.
- Gibi araçlar LabVIEW FPGA or NI CompactRIO Gelişmiş sinyal analizi için yüksek frekanslarda veri yakalamaya yardımcı olur.
-
Sürüm Kontrolü
- PLC kod değişiklikleri, Git gibi uyumlu depolarında arşivlenir. IEC 61131-3 Yeni tanıtılan değişikliklerin gerilemeye neden olması durumunda geri dönüşlere olanak tanıyan yönergeler.
- Zaman damgaları ISO 8601 formatı hangi sürümün ne zaman dağıtıldığı konusunda netlik sağlar.
-
Atölye İzlenebilirliği
- Her program yinelemesi, makinenin mevcut durumu (sürücü parametreleri, sensör kalibrasyonları ve donanım değişiklikleri) ile belgelenir.
- Gelecekte bir arıza ortaya çıkarsa, teknisyenler kök neden analizi için makinenin herhangi bir geçmiş kontrol noktasındaki durumunu yeniden yapılandırabilirler.
4.3 Operasyonel Aşama ve Akıllı Yükseltmeler
Canlı üretimde, hata ayıklama sürekli iyileştirmeye dönüşür :
-
Otomatik Optimizasyon
- Bazı bobin paketleme hatları, gerçek zamanlı olarak ayar noktalarını otomatik olarak ayarlayan model tahminli kontrol veya uyarlanabilir algoritmalar içerir, bu sayede verimi artırır veya film kullanımını yaklaşık %15 oranında azaltır.
- Bir ile birleştiğinde dijital ikizSistem, fiziksel ekipmanlarda değişiklik yapmadan önce çevrimdışı olarak "ya şöyle olsaydı" senaryolarını çalıştırabilir.
-
Veri Erişimi için OPC UA
- Standartlaştırılmış iletişim IEC 62541 platformlar arası veri paylaşımına izin verir; operatörler, mühendisler ve hatta uzaktan hizmet sağlayıcılar geçmiş kayıtlara erişebilir veya parametreleri güvenli bir şekilde ayarlayabilir.
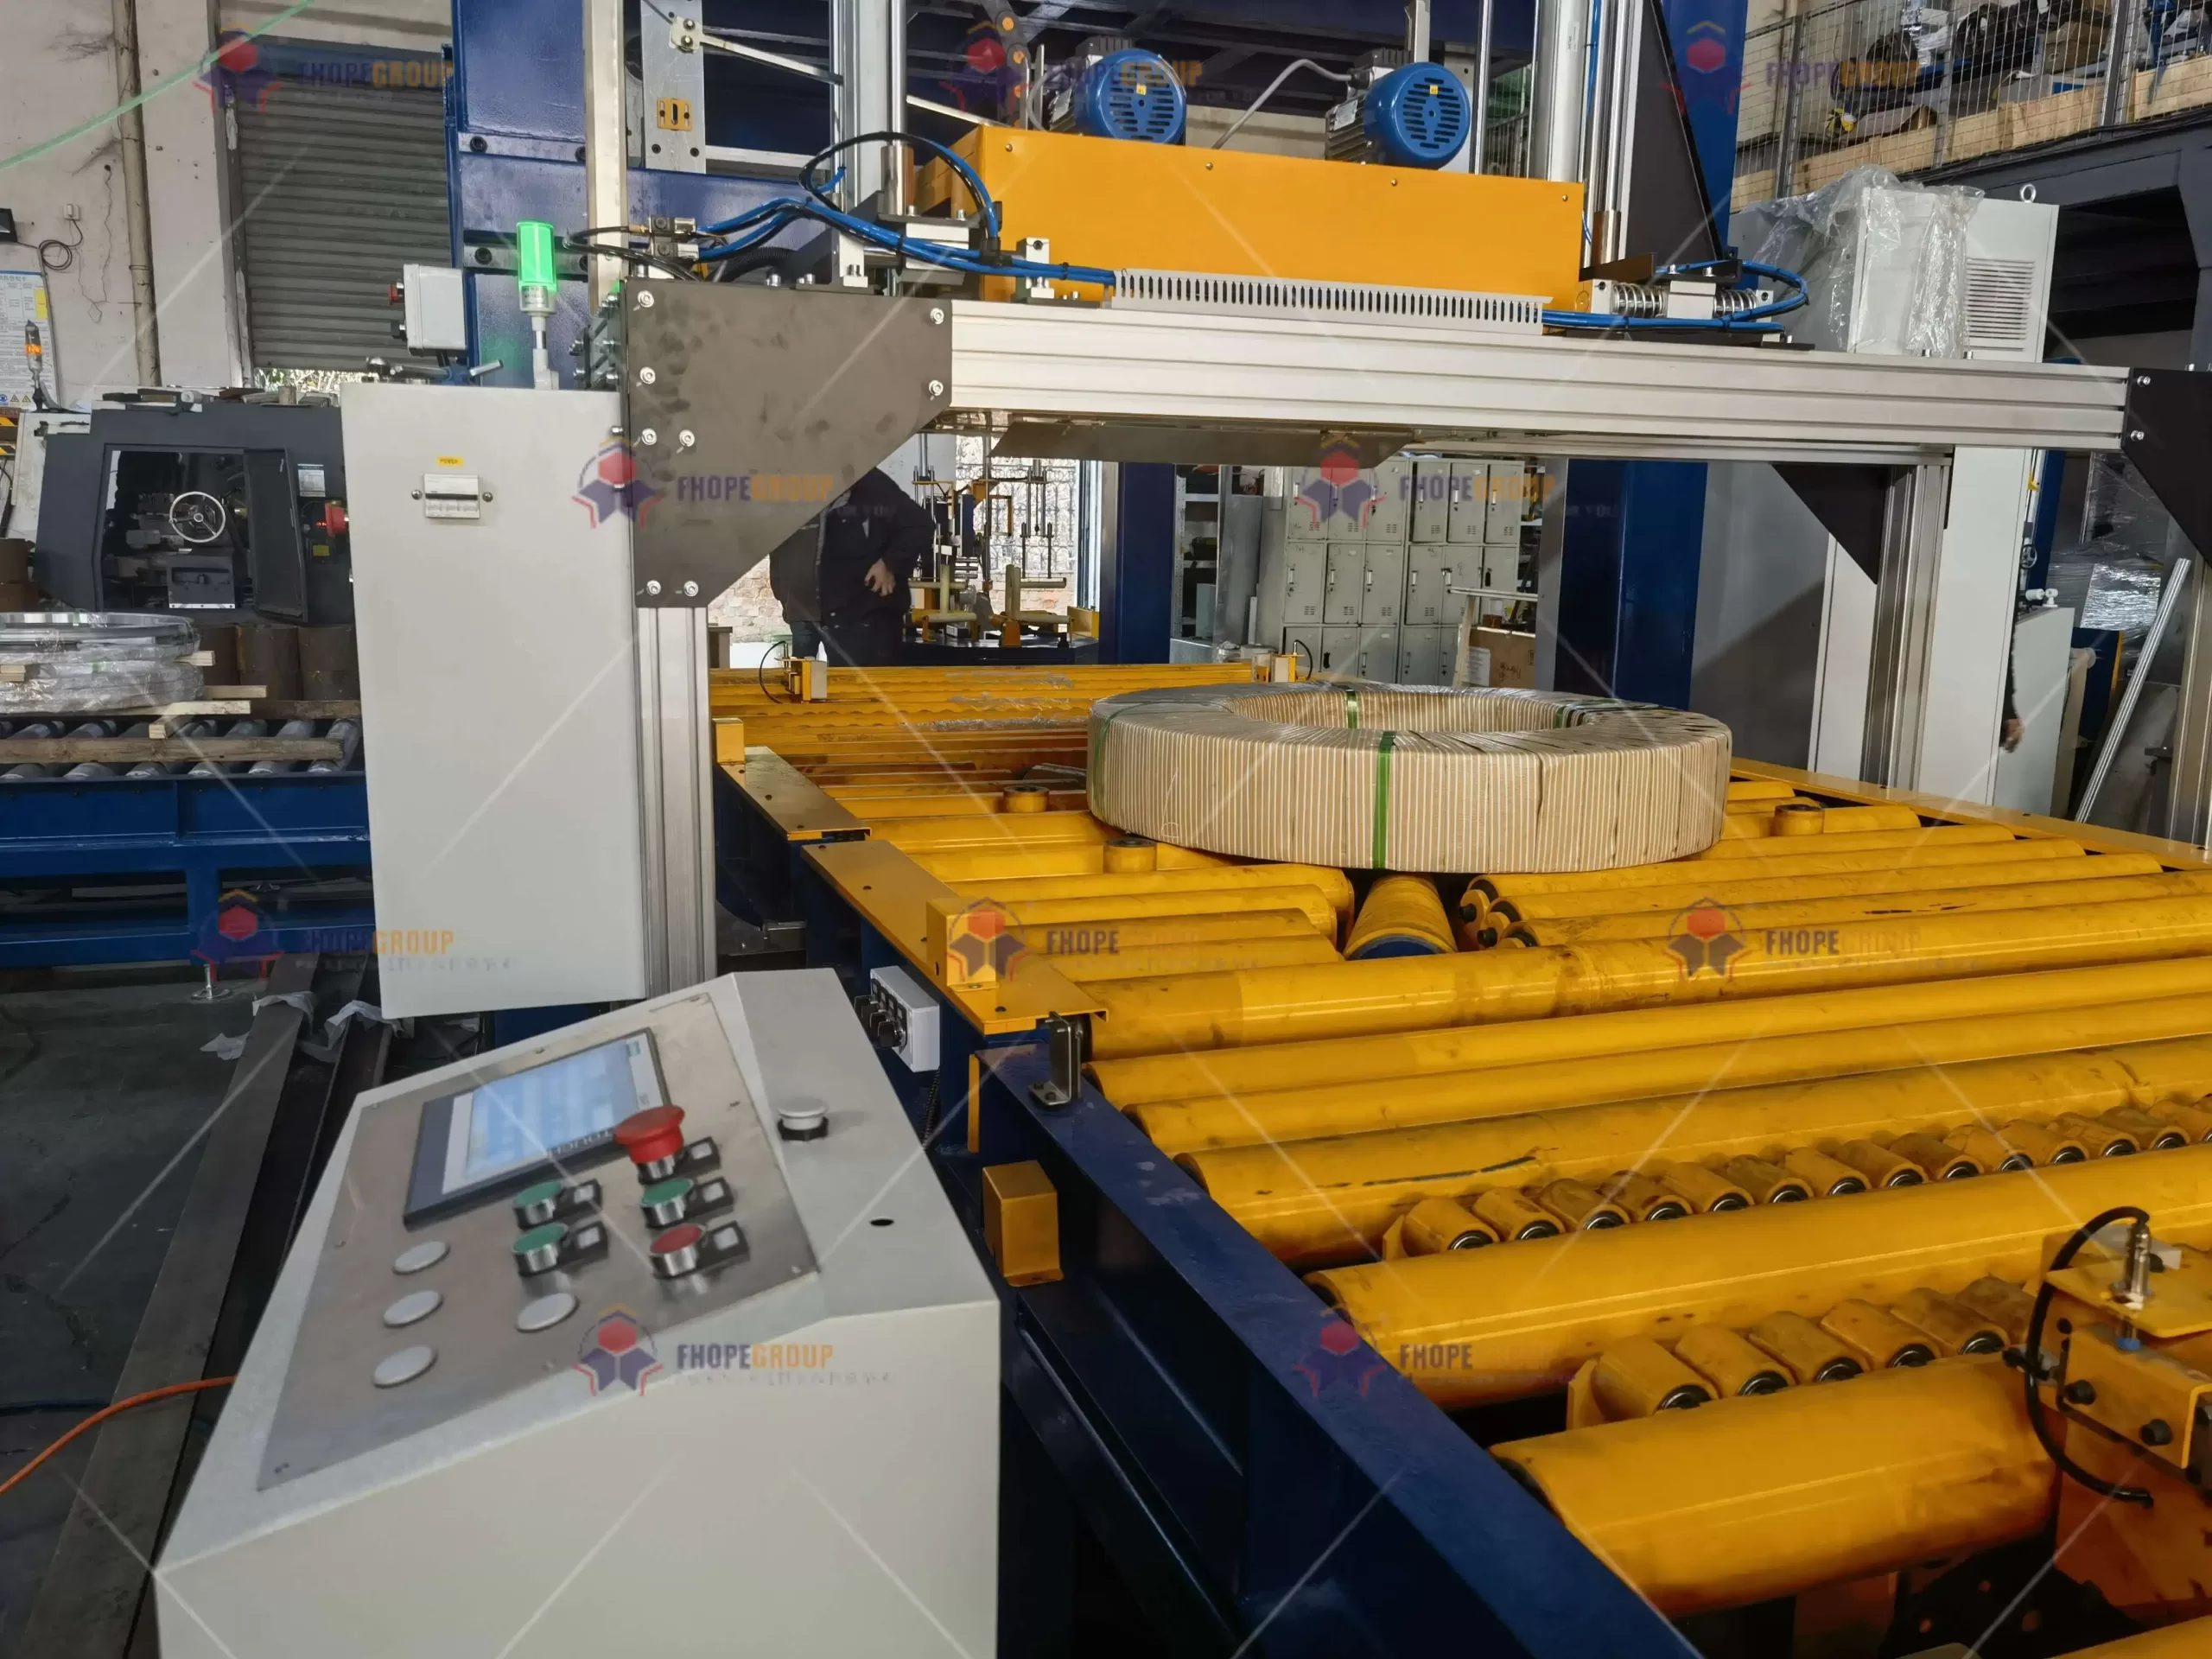
5. Standartlaştırılmış Hata Ayıklama Protokolü
Tutarlı, sistematik hata ayıklamayı sağlamak için çoğu üretici, tanınan normlara atıfta bulunan standartlaştırılmış bir protokol benimser. Temsili bir tablo şu şekilde görünebilir:
| Hata Ayıklama Kategorisi | İlgili Standart | Kabul Kriteri | Doğrulama metodu |
|---|---|---|---|
| Hareket Yörüngesi Doğruluğu | ISO Kalite Yönetim Sistemi | Yol tekrarlanabilirliği ≤ ±0.3 mm | Lazer izleme (örneğin, API Radian) |
| Zamanlama Senkronizasyonu | IEC 61158-2 | Alt sistemlerde saat kayması ≤1 μs | Hassas Zaman Protokolü (PTP) kaydı |
| Film Gerginlik Kontrolü | EN-12079 1 | Dalgalanma aralığı ayar geriliminin ±%2'si | Gerçek zamanlı kuvvet sensörü (HBM S9M) |
| Enerji Optimizasyonu | ISO-14955 2 | Boştaki güç nominal kapasitenin ≤%15'i | Güç kalitesi analizörü (örneğin, Fluke 435) |
| Güvenlik Mantığı Gecikmesi | EN-60204 1 | Acil durdurma sinyali < 20 ms gecikme | Osiloskop veya yüksek hızlı veri yakalama |
Bir makine bu kriterleri karşılayamazsa, hata ayıklama alt döngüsüne yeniden girer. Mühendisler nedeni izole eder (PID kazancı, servo sarsıntı sınırı veya yanlış hizalanmış sensör braketi olabilir) ve yeniden test etmeden önce yapılandırmayı veya mekanik düzenlemeyi düzeltir.
6. Akıllı Hata Ayıklama Yenilikleri
6.1 Çok Amaçlı Optimizasyon Algoritmaları
Bobin paketleme hatları daha karmaşık hale geldikçe, tek parametreli optimizasyon (örneğin, sadece hız veya gerilim) yetersiz kalır. Çok amaçlı algoritmalar (örneğin, Baskın Olmayan Sıralama Genetik Algoritması II, NSGA-II), hız, gerilim tutarlılığı, enerji kullanımı, güvenlik marjları gibi birden fazla performans ölçütünü ele alırken, optimum çözümlerin Pareto cephesini oluşturabilir . Dijital ikiz ile entegre edildiğinde:
- Azaltılmış Ayarlama Süresi
- Her parametreyi zahmetli bir şekilde deneme-yanılma yöntemiyle değerlendirmek yerine, algoritma hızla en uygun kümelere yakınsamaktadır.
- Gelişmiş Doğruluk
- En iyi çözümler genellikle mekanik stresi artırmadan veya bobinin yanlış yerleştirilmesi riskini almadan çevrim süresini %20-30'a kadar azaltır.
6.2 Artırılmış Gerçeklik (AR) Hata Ayıklama
Ortaya çıkan AR teknolojileri, dijital verileri (sensör okumaları, servo dalga formları, makine durumları) gerçek makinenin üzerine yerleştiriyor:
-
Canlı PLC Değişken Görselleştirmesi
- Teknisyenler, AR başlığı (örneğin Microsoft HoloLens) kullanarak görüş alanlarında servo akımı veya gerilim sensörü değerlerinin ≥60 Hz'de güncellendiğini görürler.
- Potansiyel anormallikler (örneğin, normal bir bandın ötesindeki titreşimler) fiziksel ekipman üzerinde ısı haritaları olarak görünür.
-
Uzaktan Uzman Yardımı
- Aynı AR akışını, teknisyenin görüş alanında mekanik ayarlama veya parametre değişikliği gerekebilecek alanları işaretleyerek, dışarıdan bir uzman izleyebilir.
- Bu sayede, sahaya fiziksel olarak gidilmeden uzmanlık sağlanabildiğinden, kesinti süreleri kısalmaktadır.
7. Son sözler
Bobin paketleme hattı için program hata ayıklama, yalnızca bitleri değiştirmek veya tek bir hız ayar noktasını ayarlamaktan çok daha fazlasını içerir. Bunun yerine, kapsamlı bir yaşam döngüsü yaklaşımını kapsar: ilk tasarım doğrulaması, alt sistem kalibrasyonu, entegre sistem optimizasyonu ve çalışma sırasında sürekli iyileştirme. Dijital ikizlerden, gelişmiş kontrol algoritmalarından, yüksek hızlı veri toplamadan ve artırılmış gerçeklikten yararlanarak, üreticiler devreye alma süresini en aza indirirken performansı, güvenliği ve güvenilirliği en üst düzeye çıkarabilirler.
Önemli Noktalar :
- Bütünsel Mekanik-Kontrol Entegrasyonu: Servo motor sarsıntı sınırlarını, hidrolik tepki sürelerini ve sensör eşiklerini tutarlı ve çakışmasız bir çalışma için doğrulayın.
- Tekrarlayan Hata Ayıklama İş Akışı: Sanal modellerle başlayın, ardından alt sistem ve entegre testlerle ilerleyerek performansı adım adım iyileştirin.
- Yaşam Döngüsü Veri Yönetimi:Sürüm kontrolü (Git) ve standartlaştırılmış veri kaydı kullanarak gelecekteki değişikliklerin veya hata teşhislerinin sağlam bir denetim izine sahip olmasını sağlayın.
- Standartların Uyumlaştırılması: Referansları karşılamak veya aşmak gibi ISO 9283, IEC 61158, EN-60204 1, ve VDI2206 Küresel piyasalarda güveni artırır ve sorumluluğu azaltır.
- Sürekli İyileştirme ve Yenilik:Çok amaçlı optimizasyon algoritmaları ve AR tabanlı hata ayıklama gibi araçlar, bobin paketleme hattının değişen üretim taleplerine yanıt olarak çevik kalmasını sağlar.
Tanınan en iyi uygulamalara bağlı kalarak ve ortaya çıkan teknolojilere yönelik ileriye dönük bir bakış açısı sürdürerek, hata ayıklama aşaması mükemmelliği sunmak için stratejik bir kaldıraç haline gelir. Doğru yapıldığında, bir bobin paketleme hattı için program hata ayıklaması yalnızca makinenin amaçlandığı gibi çalışmasını sağlamakla kalmaz, aynı zamanda uzun vadeli operasyonel başarı, güvenlik ve uyarlanabilirlik için sağlam bir temel oluşturur.
Son Not:
Bu makale temel hata ayıklama prensiplerini sentezlerken, her tesis veya proje benzersiz testler veya özel donanım hususları talep edebilir. Belirli üretim hedefleriyle tam olarak uyumlu, özel olarak hazırlanmış bir hata ayıklama planı oluşturmak için her zaman resmi mühendislik belgelerine, ilgili bölgesel düzenlemelere ve şirket içi standartlara başvurun.
-
Hata ayıklama aşamasında test doğruluğunuzu ve güvenliğinizi artırabilecek çeşitli alternatif yük malzemelerini keşfedin. ↩
-
Sürtünme ve aşınmayı simüle etmeye yönelik gelişmiş teknikler ve metodolojiler hakkında bilgi edinmek ve hata ayıklama sürecinizi iyileştirmek için bu bağlantıyı inceleyin. ↩
-
Bu kaynak, sıcaklık toleransı test yöntemleri hakkında bilgi sağlayarak sistemlerinizin stres altında sinyal bütünlüğünü korumasını garanti eder. ↩