1. Inleiding
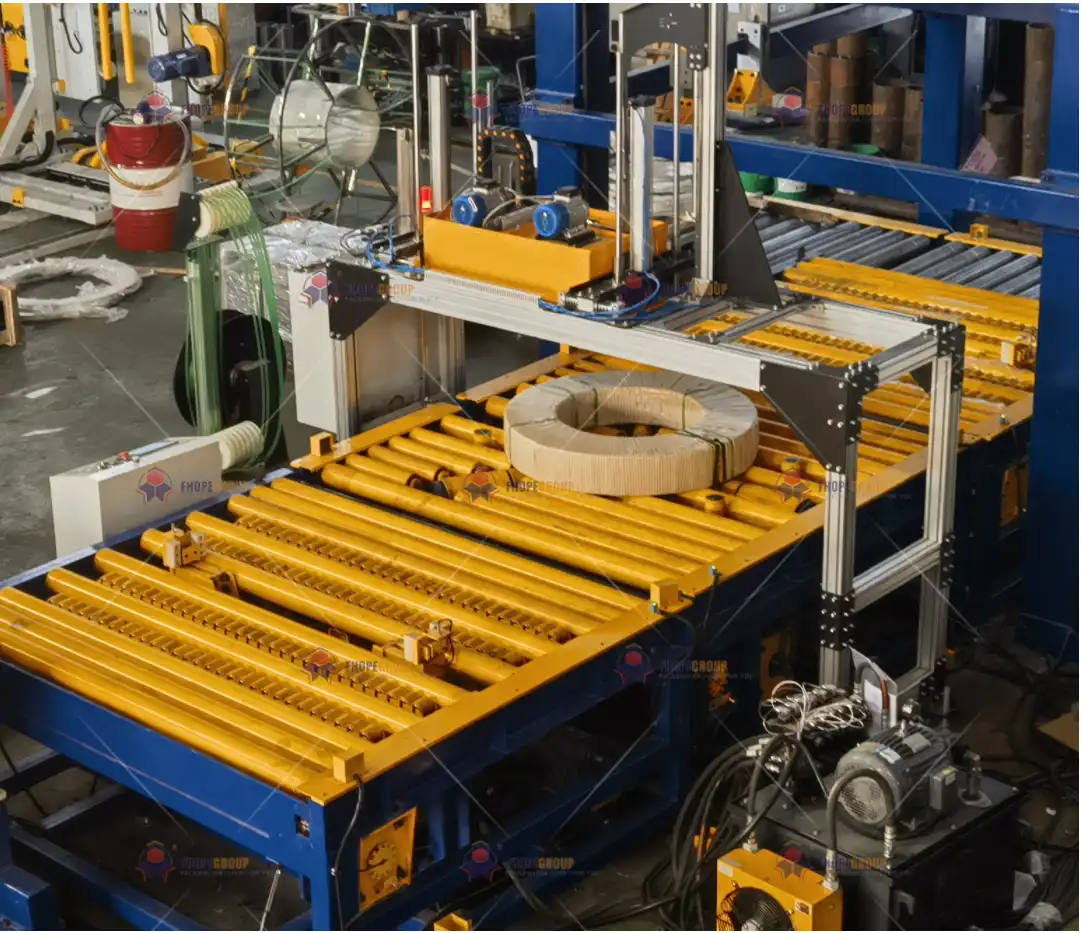
In industriële omgevingen waar stalen rollen worden verpakt , omsnoerd en gestapeld, zijn precisie en consistentie essentieel voor betrouwbare processen met een hoge productiecapaciteit. Een typische rolverpakkingslijn bestaat uit meerdere machines, zoals de rolverpakkingsmachine , de rolomsnoeringsmachine en de rolstapelmachine, die elk worden aangedreven door elektromotoren, servosystemen of hydraulische actuatoren. Deze worden allemaal aangestuurd door een geavanceerd besturingssysteem, dat doorgaans PLC's (Programmable Logic Controllers) , VFD's (Variable Frequency Drives) en geavanceerde servomotoren omvat.
Voor een naadloze werking van deze geavanceerde configuratie is de debugfase van het programma onmisbaar. Debugging zorgt voor de juiste interacties tussen mechanische onderdelen, sensoren, aandrijvingen en gebruikersinterfaces; het verfijnt de talloze regelkringen, veiligheidsvergrendelingen en bewegingsprofielen om een stabiele werking en doorvoer te garanderen. In essentie combineert debuggen van het programma mechanische ontwerpnormen met besturingslogica om de veiligheid te waarborgen, cyclustijden te optimaliseren en robuuste prestaties te behouden gedurende de gehele levenscyclus van het systeem.
Dit document ontrafelt de complexiteit van het debuggen van programma's voor een coilverpakkingslijn, met verwijzing naar gevestigde internationale normen zoals ISO 9283 (robotica en bewegingsnauwkeurigheid), IEC 61131-3 (PLC-programmeertalen), VDI 2206 (richtlijnen voor mechatronische systemen) en EN 415-10 (veiligheid van verpakkingsmachines). Het doel is een uitgebreid overzicht te geven van hoe een geïntegreerde debugprocedure gebruikmaakt van virtuele modellering, realtime data-analyse en iteratieve optimalisatie om consistente, fouttolerante functionaliteit te leveren.
2. Debuggingframework: Mechanisch-Besturingscohesie
2.1 Coördinatie van mechanische en besturingssystemen
Een coilverpakkingslijn combineert robuuste mechanische onderdelen – frames, cilinders, tandwielkasten, rollen – met geavanceerde elektronica en softwaregestuurde logica. Om stabiele prestaties te bereiken, is een nauwe synergie tussen deze domeinen essentieel. Bijvoorbeeld:
-
Servoversnelling en schokbeheersing
- Snelle acceleratie (en deceleratie) moet in de servoaandrijving worden geconfigureerd om overmatige mechanische belasting te voorkomen.
- Normen zoals IEC-61800 7 Specificeer maximale schokwaarden (bijv. ≤50 m/s³) die trillingen helpen verminderen en de levensduur van componenten verlengen.
-
Hydraulische respons en regeling
- Hydraulische systemen klemmen, tillen of roteren vaak zware rollen. De juiste reactietijden – vaak gemeten als de vertraging om 90% van de ingestelde druk te bereiken – moeten ≤0.8 s (per ISO-10767 1), waardoor een nauwkeurige synchronisatie met servogestuurde acties wordt gewaarborgd.
-
Veiligheidsvergrendelingen
- Noodstops, veiligheidspoorten en vergrendelingen moeten met minimale vertraging in de besturingslogica worden geïntegreerd.
- NL-60204 1 schrijft voor dat de transmissievertraging van het noodstopsignaal maximaal 20 ms mag bedragen om de veiligheid van operators en apparatuur te waarborgen.
2.2 Materiaalinteractie en sensorcompatibiliteit
Bij het debuggen is het cruciaal om te controleren of de sensoren en mechanische onderdelen betrouwbaar met elkaar samenwerken onder operationele omstandigheden:
-
- In plaats van echte stalen spoelen tijdens de eerste testfase kunnen gestandaardiseerde testmassa's worden gebruikt (bijvoorbeeld Q235B stalen blokken met een bekende dichtheid van 7.85 g/cm³). Dit vermindert het risico en maakt herhaalbare testprocedures mogelijk.
-
Wrijvings- en slijtagesimulaties 2
- Bij gebruik van PTFE of speciale wrijvingsarme coatings kunnen de wrijvingscoëfficiënten van de rollende elementen lager zijn dan 0.15 (ASTM D1894). Tests garanderen dat de PLC-logica rekening houdt met daadwerkelijke wrijvingsveranderingen in de loop van de tijd.
-
- Als kabels, servomotoren of sensoren in de buurt van warmtebronnen werken, is het controleren van de isolatiebestendigheid (bijvoorbeeld 200 °C gedurende 1,000 uur volgens IEC 60811-201) essentieel voor een stabiele signaalintegriteit.
Door deze controles verschuift het debuggen van een puur softwarematige parameteroptimalisatie naar een geïntegreerde aanpak die rekening houdt met mechanische stabiliteit, materiaaleigenschappen en de betrouwbaarheid van de besturingslogica.
3. Debugworkflow: van simulatie naar live aanpassing
Het debugproces doorloopt doorgaans vier kernfasen. In elke fase worden gespecialiseerde engineeringtools en testmethoden gebruikt om de programmalogica en prestatieparameters op steeds diepere niveaus te verfijnen.
3.1 Debugging vóór de digitale tweeling
Digitale tweeling- of virtuele inbedrijfstellingstechnieken worden steeds vaker toegepast in moderne productieomgevingen. Platformen zoals MATLAB/Simulink , Siemens NX MCD of TIA Portal worden gebruikt voor virtuele omgevingen.
-
Modellering van besturingslogica
- PLC-, bewegingscontroller- en aandrijfprofielen kunnen worden gekoppeld aan een simulatieomgeving.
- Ingenieurs controleren toestandsveranderingen, I/O-reacties en bewegingscurven voordat de fysieke hardware wordt ingeschakeld.
-
Botsings- en kinematica-controles
- Virtuele botsingsdetectie zorgt ervoor dat mechanische armen, spoelheffers of omsnoeringskoppen hun ontwerplimieten niet overschrijden.
- Kinematica-simulaties evalueren hoe veranderingen in servokoppel of hydraulische druk de bewegingspaden van de spoel kunnen beïnvloeden.
-
Voorspellende optimalisatie
- Bij het opsporen van fouten in een vroeg stadium worden geavanceerde algoritmen gebruikt (bijv. NSGA-II (voor multi-objectieve optimalisatie) om snelheid, spanningsregeling en veiligheidsmarges in evenwicht te brengen.
- Door deze verbeteringen al in de virtuele omgeving door te voeren, kan de tijd die nodig is voor het debuggen op locatie met wel 40% afnemen.
3.2 Gesloten-lus tests van het subsysteem
Na de virtuele validatie richt de volgende fase zich op de fysieke implementatie van elk subsysteem:
-
Identificatie van de inertie van een servomotor
- Veel moderne servoaandrijvingen hebben ingebouwde routines om de traagheid van de belasting te bepalen en de regelparameters te verfijnen voor een stabiele beweging.
- Het doel is om minimale overschrijding en korte stabilisatietijden te bereiken.
-
Reactie van hydraulische proportionele en servokleppen
- Stapresponsietesten voor hydraulische actuatoren meten hoe snel en nauwkeurig het systeem druk opbouwt.
- De gegevens van deze tests worden teruggekoppeld naar de PID- of feedforward-algoritmen van de PLC, waardoor een samenhangende beweging met de servogestuurde secties wordt gegarandeerd.
-
Sensoren en actuatoren
- Nabijheidssensoren, fotocellen of krachtsensoren moeten afzonderlijk worden getest.
- Als het triggerpunt of de drempelwaarde van een sensor niet klopt, kan dit leiden tot een verkeerde belasting van de spoel of tot onjuiste start van de cyclus.
3.3 Debugging van geïntegreerde systemen
Nadat elk subsysteem gevalideerd is, voegen de technici ze samen onder het hoofdprogramma van de PLC:
-
Samenwerking tussen HMI, PLC en VFD
- De mens-machine-interface (HMI) coördineert de commando's van de operator, terwijl de PLC deze interpreteert en signalen doorstuurt naar frequentieregelaars of servoaandrijvingen.
- Door middel van debuggen wordt ervoor gezorgd dat snelheidsreferenties, start-/stopsignalen en foutvergrendelingen perfect op elkaar zijn afgestemd. Een verkeerde schaalverdeling van de referentiewaarden kan er bijvoorbeeld voor zorgen dat rollenbanen te snel of te langzaam draaien, waardoor de spoelstroom niet goed uitgelijnd is.
-
Regeling van de spanning van verpakkingsfolie
- Bij productielijnen waar rekfolie wordt gebruikt, moet de spanning binnen ±2% van de ingestelde waarde blijven (conform EN 12079-1 of vergelijkbare richtlijnen).
- De PLC kan feedforward-regeling combineren met realtime spanningsfeedback om de consistentie te behouden ondanks veranderingen in de spoeldiameter.
-
Timing synchronisatie
- Grote productielijnen maken vaak gebruik van gedistribueerde besturingshardware, die synchronisatie met een nauwkeurigheid van bijna een microseconde vereist (IEC 61158-2) om soepele overgangen te garanderen wanneer rollen van de verpakkings- naar de omsnoerings- of stapelafdeling worden verplaatst.
3.4 Optimalisatie van operationele scenario's
Zodra de geïntegreerde productielijn correct functioneert, verfijnen de ingenieurs de prestaties:
-
Afstemming van de productiesnelheid
- Voer de productielijn geleidelijk op tot de maximaal toegestane doorvoer (bijv. 15 spoelen/uur) en controleer daarbij het motorkoppel, de vloeistofdruk en de sensorvertragingen.
- Bij plotselinge schommelingen of botsingen kan het nodig zijn de servo-aanlooptijden of bufferafstanden aan te passen.
-
Genetisch algoritme of heuristische aanpassingen
- Geavanceerde lijnen kunnen parametrische optimalisatie bevatten (bijvoorbeeld door gebruik te maken van een genetisch algoritme of een op gradiënten gebaseerde aanpak) om ideale regelparameters te vinden die de kortst mogelijke cyclustijd opleveren zonder de drempelwaarden voor mechanische spanning te overschrijden.
-
Minimalisering van het energieverbruik
- Door het lokaliseren van stroomverbruik in ruststand, het aanpassen van de vertragingstijden van de frequentieomvormer of het gebruik van servo-slaapstanden tijdens productiedalingen kan het energieverbruik met meer dan 10-15% worden verlaagd.
- Formele richtlijnen zoals ISO-14955 2 Ontwikkel strategieën voor energie-efficiëntie van werktuigmachines, die kunnen worden aangepast voor verpakkingslijnen.
4. Beheer van debuggen gedurende de levenscyclus
4.1 Fase van ontwerpverificatie
De meeste foutopsporing begint conceptueel, parallel aan het ontwerp:
-
PLC-programmavirtualisatie
- Met geavanceerde platforms zoals Siemens TIA-portaalLogische blokken kunnen worden gesimuleerd met digitale I/O of virtuele drives.
- Verlaagt de kosten voor fysieke prototyping door basislogische sequenties – noodstops, vergrendelingen, sensoraansturing – te verifiëren voordat de hardware wordt geïnstalleerd.
-
Simulatie van meerlichaamsdynamica
- Tools zoals ADAMS or TerugkeerDyn Het is mogelijk om meer gedetailleerde mechanische processen te verwerken, zoals het controleren van contactkrachten, gewrichtsspanning of spoeltraagheid tijdens overgangen.
- Door mechanische schokken te minimaliseren (met een marge van ±5%) wordt het risico op constructievermoeidheid of scheurvorming in de lasnaden gedurende de levensduur van de machine verlaagd.
4.2 Controle van het productieproces
Tijdens de productie kan elke fase gepaard gaan met stapsgewijze foutopsporing:
Tijdens de productie kan elke fase gepaard gaan met stapsgewijze foutopsporing:
-
Realtime gegevensbewaking
- Met intervallen van minder dan een seconde (bijvoorbeeld 5-10 ms) worden parameters zoals servostroom, hydraulische druk of positieafwijking geregistreerd.
- Tools zoals LabVIEW FPGA or NI CompactRIO Helpt bij het vastleggen van gegevens met hoge frequenties voor geavanceerde signaalanalyse.
-
Versiebeheer
- Wijzigingen in de PLC-code worden gearchiveerd in repositories (zoals Git) die voldoen aan de vereisten. IEC-61131 3 richtlijnen, waardoor terugdraaien mogelijk is als nieuw geïntroduceerde wijzigingen tot regressies leiden.
- Tijdstempels in ISO 8601 Het formaat moet duidelijkheid verschaffen over welke versie is geïmplementeerd en wanneer.
-
Traceerbaarheid op de werkvloer
- Elke programma-iteratie wordt gedocumenteerd met de huidige status van de machine: aandrijfparameters, sensorkalibraties en hardwarewijzigingen.
- Mocht er in de toekomst een storing optreden, dan kunnen technici de toestand van de machine reconstrueren aan de hand van een eerder controlepunt om de oorzaak te achterhalen.
4.3 Operationele fase en intelligente upgrades
In een live productieomgeving verandert debuggen in continue verbetering :
-
Zelfoptimalisatie
- Sommige coilverpakkingslijnen maken gebruik van modelgebaseerde voorspellende besturing of adaptieve algoritmen die de instelpunten in realtime automatisch aanpassen, waardoor de doorvoer wordt verbeterd of het folieverbruik met ongeveer 15% wordt verminderd.
- In combinatie met een digitale tweelingHet systeem kan offline 'wat-als'-scenario's uitvoeren voordat wijzigingen op fysieke apparatuur worden doorgevoerd.
-
OPC UA voor gegevenstoegang
- Gestandaardiseerde communicatie per IEC 62541 Maakt platformoverschrijdende gegevensuitwisseling mogelijk: operators, technici of zelfs externe serviceproviders hebben toegang tot historische logboeken of kunnen parameters veilig aanpassen.
5. Gestandaardiseerd foutopsporingsprotocol
Om een consistente en systematische foutopsporing te garanderen, hanteren de meeste fabrikanten een gestandaardiseerd protocol dat verwijst naar erkende normen. Een representatieve tabel zou er als volgt uit kunnen zien:
| Foutopsporingscategorie | Relevante standaard | Acceptatiecriterium | Verificatie methode |
|---|---|---|---|
| Nauwkeurigheid van de bewegingstrajectorie | ISO 9283:1998 | Nauwkeurigheid van het traject ≤ ±0.3 mm | Lasertracking (bijv. API Radian) |
| Timing synchronisatie | IEC-61158 2 | Klokafwijking ≤1 μs over alle subsystemen | Precision Time Protocol (PTP)-logboekregistratie |
| Filmspanningscontrole | NL-12079 1 | Schommelingsbereik ±2% van de ingestelde spanning | Realtime krachtsensor (HBM S9M) |
| Energie-optimalisatie | ISO-14955 2 | Het vermogen bij nullast is ≤15% van het nominale vermogen. | Stroomkwaliteitsanalysator (bijv. Fluke 435) |
| Veiligheidslogica-latentie | NL-60204 1 | Noodstopsignaal met een vertraging van minder dan 20 ms. | Oscilloscoop of snelle data-acquisitie |
Als een machine niet aan deze criteria voldoet, komt deze opnieuw in een debug-sublus terecht. Ingenieurs isoleren de oorzaak – of het nu een PID-versterking, een servo-schoklimiet of een verkeerd uitgelijnde sensorbeugel is – en corrigeren de configuratie of mechanische opstelling voordat de test wordt herhaald.
6. Innovaties op het gebied van slimme foutopsporing
6.1 Algoritmen voor multi-objectieve optimalisatie
Naarmate coilverpakkingslijnen complexer worden, is optimalisatie met één parameter (bijvoorbeeld alleen snelheid of spanning) niet meer voldoende. Multiobjectieve algoritmen (zoals het Non-dominated Sorting Genetic Algorithm II, NSGA-II) kunnen meerdere prestatieparameters – snelheid, spanningsconsistentie, energieverbruik, veiligheidsmarges – combineren en tegelijkertijd een Pareto-front van optimale oplossingen genereren. Geïntegreerd met een digitale tweeling:
- Kortere afstemtijd
- In plaats van moeizaam elke parameter via vallen en opstaan te testen, convergeert het algoritme snel naar bijna optimale sets.
- Verbeterde nauwkeurigheid
- De beste oplossingen verkorten de cyclustijd vaak met 20-30% zonder de mechanische belasting te verhogen of het risico op verkeerde plaatsing van de spoel te vergroten.
6.2 Debugging van augmented reality (AR)
Opkomende AR-technologieën projecteren digitale data – sensorwaarden, servogolfvormen, machinestatus – op de daadwerkelijke machine:
-
Live visualisatie van PLC-variabelen
- Met behulp van een AR-headset (bijvoorbeeld Microsoft HoloLens) zien technici de stroom- of spanningswaarden van servosensoren met een frequentie van ≥60 Hz in hun gezichtsveld bijgewerkt.
- Potentiële afwijkingen (bijvoorbeeld trillingen buiten het normale bereik) verschijnen als warmtekaarten op de fysieke apparatuur.
-
Hulp op afstand van een expert
- Een specialist op afstand kan dezelfde AR-beelden bekijken en in het gezichtsveld van de technicus gebieden markeren die mogelijk mechanische aanpassingen of parameterwijzigingen vereisen.
- Dit verkort de uitvaltijd, omdat expertise kan worden geboden zonder fysiek naar de locatie te hoeven reizen.
7. Slotopmerkingen
Het debuggen van programma's voor een spoelverpakkingslijn gaat verder dan het simpelweg schakelen van bits of het aanpassen van een enkele snelheidsinstelling. Het omvat een alomvattende levenscyclusbenadering : initiële ontwerpverificatie, subsysteemkalibratie, geïntegreerde systeemoptimalisatie en continue verfijning tijdens bedrijf. Door gebruik te maken van digitale tweelingen, geavanceerde besturingsalgoritmen, snelle data-acquisitie en augmented reality kunnen fabrikanten de inbedrijfstellingstijd minimaliseren en tegelijkertijd de prestaties, veiligheid en betrouwbaarheid maximaliseren.
Belangrijkste conclusies :
- Holistische integratie van mechanische besturingValideer de schoklimieten van de servomotor, de reactietijden van de hydrauliek en de drempelwaarden van de sensoren voor een samenhangende, conflictvrije werking.
- Iteratieve debugworkflowBegin met virtuele modellen en ga vervolgens verder met subsystem- en geïntegreerde tests om de prestaties stap voor stap te verfijnen.
- LevenscyclusgegevensbeheerGebruik versiebeheer (Git) en gestandaardiseerde gegevensregistratie, zodat toekomstige wijzigingen of foutdiagnoses een robuust auditspoor hebben.
- Uitlijning van normenVoldoen aan of overtreffen van referentiewaarden zoals ISO 9283 , IEC 61158, NL-60204 1en VDI2206 Het bevordert het vertrouwen in de wereldwijde markten en vermindert de aansprakelijkheid.
- Voortdurende verbetering en innovatieTools zoals multi-objectieve optimalisatiealgoritmen en AR-gebaseerde debugging zorgen ervoor dat de coilverpakkingslijn flexibel blijft en kan inspelen op veranderende productiebehoeften.
Door erkende best practices te volgen en een toekomstgerichte visie op opkomende technologieën te behouden, wordt de debugfase een strategische hefboom voor het leveren van uitmuntende prestaties. Wanneer het debuggen van een coilverpakkingslijn goed wordt uitgevoerd, zorgt het er niet alleen voor dat de machine naar behoren werkt, maar legt het ook een solide basis voor operationeel succes, veiligheid en aanpasbaarheid op de lange termijn.
Final Note:
Hoewel dit artikel de belangrijkste principes van foutopsporing samenvat, kunnen specifieke tests of hardwarevereisten per faciliteit of project verschillen. Raadpleeg daarom altijd de officiële technische documentatie, relevante regionale regelgeving en interne bedrijfsnormen om een op maat gemaakt foutopsporingsplan op te stellen dat nauw aansluit op de specifieke productiedoelen.
-
Ontdek diverse alternatieve belastingsmaterialen die de nauwkeurigheid en veiligheid van uw tests tijdens de debugfase kunnen verbeteren. ↩
-
Verken deze link voor meer informatie over geavanceerde technieken en methoden voor het simuleren van wrijving en slijtage, waarmee u uw debugproces kunt verbeteren. ↩
-
Deze bron biedt inzicht in testmethoden voor temperatuurtolerantie, zodat uw systemen de signaalintegriteit onder belasting behouden. ↩