kopsavilkums
Automātiskās tinšanas un stīpošanas sistēmas veido kritisku pēcekstrūzijas posmu mūsdienu plastmasas pārstrādes rūpnīcās. Apstrādājot elastīgas poliuretāna (PU) caurules un polietilēna (PE) vadus, iepakošanas automatizācijai ir jāpanāk līdzsvars starp ātru ražošanas caurlaidspēju un produkta ģeometrijas aizsardzību: nepareizs tinšanas spriegums izraisa neatgriezenisku šķērsgriezuma ovalizāciju, savukārt neregulēts stīpošanas spēks noved pie sienu gofrēšanas un iepakojuma bojājumiem. Šajā rokasgrāmatā ir aplūkota rūpniecisko cauruļu tinšanas un stīpošanas līniju elektromehāniskā arhitektūra, sprieguma kontroles kinemātika, radiālā stīpošanas dinamika un izmēru kritēriji.
1. Kā darbojas rūpnieciskās cauruļu tinšanas un stropēšanas sistēmas
Cauruļu tīšanas un stiprināšanas līnija pārveido nepārtraukti ražotus ekstrudētus profilus kompaktos, stabilos, nosūtīšanai gatavos radiālos ruļļos, sinhronizējot augšupējo lineāro ekstrūziju ar lejupējo partiju iepakošanu.
[Continuous Extrusion Line]
          │ (V_line: 10–80 m/min)
          ▼
[Vertical Dancer Accumulator] ── Dynamic Tension & Loop Buffering
          │
[Dual-Spindle Turret Coiler] ── Auto Traverse Pitch & Diameter Sizing
          │ (Precision Servo Shear: Flying Cut)
          ▼
[Through-the-Eye Radial Strapping Module] ── Core-Penetrating 3/4-Point Tie
          │ (Torque-Regulated Weld: 150–600 N)
          ▼
[Powered Ejection / Downending Conveyor]
Padeves un dinamiskā sprieguma uzkrāšana
Caurules padod materiālu no dzesēšanas sijām, kāpurķēžu vilkšanas iekārtām vai lielapjoma izvades statīviem. Tā kā spoles paātrina, palēnina un indeksē, integrēts vertikālais dejotāja akumulators buferē nepārtraukto padevi; kodētāji mēra cilpas pārvietojumu un nodrošina ±10 V / 4–20 mA analogo atgriezenisko saiti vārpstas griezes momenta modulācijai reāllaikā.
Precīza spirāles un šķērsvirziena soļa mehānisms
Caurules nonāk automatizētā divu vārpstu vai saliekamā serdeņa tinšanas iekārtā:
- Rotācijas stienis: Dinamiski regulē spoles iekšējo diametru (ID), parasti no 150 mm līdz 500 mm.
- Servo pārvietošanas ceļvedis: Sinhronizē šķērsvirziena ātrumu ar ruļļa griešanās ātrumu un caurules ārējo diametru, lai
V_traverse = Pitch_factor × OD × (ω_reel / 2π), arPitch_factorkalibrēts starp 1.02 un 1.08, lai novērstu šķērstinumu pārklāšanos. - Nemainīgs virsmas ātrumsPiedziņa samazina vārpstas ātrumu, palielinoties spoles uzkrāšanās diametram, tādējādi saglabājot nemainīgu tīmekļa spriegojumu:
Tension (N) = Motor Torque / (D_coil / 2).
Flying Cut stacija
Kad ir sasniegts iepriekš iestatītais garums (pārbaudīts ar kvadratūras kodētājiem), pneimatiskās skavas imobilizē caurules galu, kamēr ar servo piedziņu darbināms rotējošs asmens veic tūlītēju taisnstūra griezumu; aizmugurējais gals pirms pārvietošanas tiek ievietots iekšējā spoles perifērijā.
Radiālā siksnu veidošana caur aci
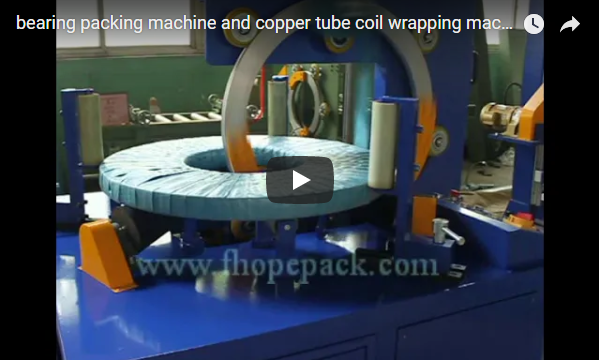
Tītā spole tiek pārvietota uz stropēšanas staciju, izmantojot pārneses sviras vai indeksēšanas galdus. Atšķirībā no kartona stropēm, kas aptin paralēlus perimetrus, spoles stropē izmanto radiālo mehānismu caur aci : dalīta siksnas sliede šķērso centrālo serdes aci; galva indeksē spoli ar 90° vai 120° soli, uzklājot 2, 3 vai 4 radiālās lentes; pēc tam spriegošanas veltņi veic kalibrētu vilkmi, kam seko berzes metināšana vai ultraskaņas blīvēšana.
2. Produkta specifikāciju matrica
Iekārta ir piemērota pneimatiskām PU caurulēm (no 4 × 2.5 mm līdz 16 × 12 mm) un mikrovadu/gofrētu/gludu PE cauruli (no 16 mm līdz 110 mm ārējam diametram):
| Inženiertehniskais parametrs | Industriālais vērtējums/diapazons | Tehniskās piezīmes |
|---|---|---|
| Caurules ārējais diametrs (OD) | 6 mm līdz 110 mm (līdz 160 mm) | Konfigurējami vadrullīšu komplekti; gludas poliuretāna virsmas |
| Spoles iekšējais diametrs (ID) | 150 mm līdz 600 mm (regulējams) | Pneimatiski saliekami segmenti vieglai serdes izvilkšanai |
| Spoles ārējais diametrs (OD) | No 300 mm līdz 1,200 mm | Regulē ar spirālveida rāmja aploksni un optiskajiem robežmasīviem |
| Spoles platums / šķērsvirziena laidums | No 80 mm līdz 400 mm | Augstas precizitātes lodīšu skrūve, ko darbina maiņstrāvas servomotors |
| Maksimālais spoles svars | Līdz 150 kg (standarta) / 500 kg (lieljaudas) | Konsoles vārpsta ar ārējiem pneimatiskajiem gultņiem |
| Ekstrūzijas līnijas ātrums | 5 m/min līdz 80 m/min | Dejotāja pozīcijas slēgtās cilpas PID sinhronizācija |
| Siksnas materiāls | Polipropilēns (PP) / Poliesters (PET) | 9–15 mm siksnas platums; 0.6–0.9 mm biezums |
| Siksnu veids | Radiāls (caur aci) | 2, 3 vai 4 joslas, izmantojot rotējošā galda indeksēšanu |
| Siksnu cikla laiks | 12 līdz 18 sekundes katrā joslā | Sliežu virzīšana uz priekšu, nospriegošana, metināšana un indeksēšana |
| Vadības arhitektūra | Siemens S7-1500 / Allen-Bradley CompactLogix | 10 collu krāsu HMI; Profinet/Ethernet/IP lauka kopne |
| Gaisa padeve | 0.6 līdz 0.8 MPa (sauss, filtrēts gaiss) | 150–300 Nl/min atkarībā no cikla frekvences |
3. Automatizētas cauruļu satīšanas un stropēšanas inženiertehniskās priekšrocības
Automatizēta pēcekstrūzijas iepakošana risina dažādas mehāniskās, kvalitātes un ekonomiskās problēmas:
- Cauruļu ovalizācijas un locīšanās mazināšanaElastīgi polimēri deformējas nekontrolētas lieces ietekmē. Automatizētas sistēmas nodrošina materiāla minimālo lieces rādiusu, lai
R_bend ≥ k × OD(k ≥ 8elastīgam PU;k ≥ 20stingram HDPE 20°C temperatūrā), saglabājot apļveida formu pāri iekšējiem serdes slāņiem. - Darba racionalizācijaViens rūpnīcas tehniķis uzrauga līdz trim ekstrūzijas līnijām, aizstājot 2–3 iepakošanas strādniekus maiņā katrā līnijā.
- Atgriezumu un atgriezumu likvidēšanaManuāla griešana rada garuma svārstības ±1.5% apmērā; mikroprocesora garuma skaitītāji ar ātrgaitas šķērēm sasniedz precizitāti ±0.1% robežās, novēršot neatbilstības specifikācijām.
- Operatora drošība un ergonomikaAutomatizēti korpusi ar 4. kategorijas gaismas aizkariem (ISO 13849-1) novērš apdegumu, atkārtotas slodzes un iesprūšanas riskus, manuāli apstrādājot karstas spoles.
- OEE un SCADA izsekojamībaIebūvētie PLC reģistrē darbības laiku, kopējo videoierakstu, spoļu skaitu, siksnu patēriņu un trauksmes signālus, eksportējot tos uz rūpnīcas MES tīkliem, izmantojot OPC-UA.
4. Siksnu tehnoloģija un spriegojuma optimizācija
Elastīgu un daļēji stingru cauruļveida konstrukciju nostiprināšanai nepieciešama rūpīga lentes materiāla un spriegošanas veida izvēle.
              [Strapping Material Selection Matrix]
                                │
       ┌────────────────────────┴────────────────────────┐
       ▼                                                 ▼
[PP (Polypropylene)]                             [PET (Polyester)]
- Width: 9–12 mm                                 - Width: 12–16 mm
- Tensile Break: 1,000–2,200 N                   - Tensile Break: 2,500–5,500 N
- Elastic Recovery: High                         - Creep Resistance: Outstanding
- Target: Light PU coils, small OD               - Target: Large PE coils, heavy loads
- Weld: Thermal / Friction (80–85% Joint)        - Weld: Ultrasonic / Friction (>85% Joint)
Materiālu fizika: PP vs. PET vs. tērauds
- Polipropilēns (PP)Standarta izvēle pneimatiskām PU caurulēm, medicīniskās klases caurulēm un viegliem PE mikrovadiem; tā augstā pagarinājuma atgūšanas spēja pielāgojas nelielai spirāles izplešanai temperatūras maiņu laikā.
- Poliesters (PET)Ieteicams izmantot smagiem HDPE apakšvadiem un gofrētām caurulēm; izcila stiepes izturība un zema šļūde nodrošina spoles stingrību garu okeāna pārvadājumu laikā.
- Tērauda siksnu ierobežojumiTērauds reti tiek izmantots tiešā saskarē ar elastīgām plastmasas caurulēm, jo asas malas iegriežas mīkstos PU apvalkos un saspiež PE caurules. Ja nepieciešama augstas stiepes izturības tērauda aizsardzība, vispirms jānovieto plastmasas stūra buferi vai biezas skaidu plātnes seglu aizsargi.
Spriegojuma regulēšana un virsmas aizsarglīdzekļi
- Pārmērīga nospriegošanaPārsniedz caurules profila saspiešanas robežu, izraisot pastāvīgu lokālu ovālu veidošanos, sienas retināšanos vai lūmena sabrukumu.
- Nepietiekama nospriegošanaĻauj ruļļu cilpām slīdēt aksiāli, izraisot teleskopisku atritināšanos paletēšanas vai transportēšanas laikā.
Mūsdienu iepakošanas galviņas izmanto mainīgas frekvences piedziņas vai servopiedziņas spriegošanas satvērējus. Spriegums tiek iestatīts digitāli starp 150 N un 16 000 N uz HMI, pamatojoties uz sienas biezumu un attiecību OD / S_wall.
5. Ekstrūzijas līnijas un lejupējās iepakošanas integrācija
Nepārtrauktai ražošanas plūsmai ir nepieciešams strukturēts līnijas izkārtojums:
+-----------------------------------------------------------------------------------------+
|                                    TYPICAL FACTORY FOOTPRINT                            |
|                                                                                         |
| [Extruder & Cooling] ──> [Haul-off] ──> [Dancer Tower] ──> [Turret Coiler]             |
|                                                                   │ (Transfer Arm)      |
|                                                                   ▼                     |
| [Palletizer / Storage] <── [Ejection Conveyor] <── [Radial Strapping Station]           |
+-----------------------------------------------------------------------------------------+- Tieša ekstrūzijas sinhronizācija līnijāEkstrūzija nevar apstāties spoles izlādes laikā. Divkāršas konsolveida spoles uz motorizēta 180° indeksēšanas revolvera pārgriež cauruli, kad A spole sasniedz mērķa garumu, un šķērsvirziena vadotne novirza padevi uz B spoli bez palēninājuma.
- Pārnešana uz orbitālo stiepšanas iesaiņotāju (pēc izvēles)Putekļainā vai eksporta vidē spoles nonāk horizontālā orbitālā iesaiņojumā, kur PE elastīgā vai VCI barjerplēve nodrošina putekļus necaurlaidīgu un mitrumu noturīgu iepakojumu.
- Automatizēta ruļļu izkraušana un paletēšanaSasietās spoles noripo pa pneimatisko izlādes kanālu vai tiek savāktas ar portālu ar izplešanās satvērējiem; lejupvērsta ierīce pārorientē spoles no horizontāla stāvokļa uz horizontālu stāvokli, lai tās varētu sakrauties uz paletēm.
6. Inženiertehniskās izvēles un izmēru noteikšanas rokasgrāmata
Konfigurējiet aprīkojuma izmērus, novērtējot šos mainīgos:
Step 1: Quantify Tube Parameters (OD, ID, Wall Thickness, Material: PU / LDPE / HDPE)
        │
Step 2: Calculate Coil Dimensions (Target ID, Maximum OD, Stack Width, Weight)
        │
Step 3: Define Dynamic Throughput (Extrusion Line Speed m/min -> Cycles/Hour)
        │
Step 4: Establish Packaging Level (Radial Strapping Only vs. Strapping + Stretch Wrap)
        │
Step 5: Verify Utility Availability (400V/480V 3-Phase, 0.6–0.8 MPa Compressed Air)
Darbības kontrolsaraksts izmēru noteikšanai
- Materiāla elastības modulisMīksts uz estera/ētera bāzes veidots PU uzvedas elastīgi; augsta blīvuma PE uzrāda spēcīgu atsperes spēju, kam nepieciešama stingrāka stiprinājuma konstrukcija un lielāka siksnas noturēšanas izturība.
- Minimālais pamata ID ierobežojumsPārliecinieties, ka caurules diametrs var sasniegt mērķa iekšējo diametru, nepārsniedzot ārējās šķiedras pagarinājuma robežas (parasti kopējā deformācija ir mazāka par 5 %).
- Līnijas ātrums pret stropēšanas indeksa cikluKopējam cikla laikam revolvera indeksēšanai, radiālajai nostiprināšanai un izlādei jābūt īsākam par laiku, kas nepieciešams pilnas spoles uztīšanai uz sekundārās vārpstas.
7. Tehniskās konsultācijas un ieviešanas soļi
Lai pārietu no manuālas iepakošanas uz pilnībā automatizētu pēcekstrūzijas šūnu:
- Definējiet detalizētus apstrādes parametrusDokumentējiet caurules ārējo diametru, sienas biezuma diapazonu, materiālu kategorijas (PU, LDPE, HDPE, PA), ruļļu serdeņu ID, mērķa ruļļu garumus un maksimālo ekstrūzijas ātrumu.
- Sazinieties ar sistēmu inženierijuSūtīt specifikācijas un iekārtas izkārtojuma izmērus pa e-pastu uz info@fhopepack.com.
- Pārskatīt funkcionālās specifikācijas dokumentu (FSD)Saņemiet detalizētu piedāvājumu 48 stundu laikā, tostarp līniju CAD izkārtojumus, caurlaidspējas un cikla laika balansēšanu, drošības shēmas un komunālo pakalpojumu prasības.
- Apstiprināt projektu un rūpnīcas pieņemšanas testēšanu (FAT)Pirms ražošanas izlaišanas un nodošanas ekspluatācijā objektā pabeigt mehānisko izkārtojumu, programmatūras secības noteikšanu un FAT kritēriju izstrādi.