Sintesi esecutiva Una macchina automatizzata per l'avvolgimento e la reggiatura di bobine di filo d'acciaio avvolge il filo d'acciaio trafilato, ad alto o basso tenore di carbonio, fino a una lunghezza preimpostata, esegue un taglio di precisione e fissa il fascio finito con reggiatura automatica passante. La cella di lavoro integrata sincronizza una testa di avvolgimento a stella retrattile con un'unità di trasferimento bobine servoassistita e una testa di reggiatura automatica a saldatura per attrito. Operando con reggiatura in PP da 8 a 10 mm (da 2 a 4 reggette per fascio), il sistema garantisce una compressione radiale uniforme, protegge l'integrità della superficie del filo ed elimina i rischi legati alla movimentazione manuale a velocità di linea continue.
Sommario
- Sequenza operativa e scomposizione del processo
- Analisi del tempo di ciclo
- Architettura di sistema e flusso di lavoro cinematico
- Specifiche tecniche per la reggiatura a bobina di filo metallico
- Sincronizzazione del ritmo di linea
- Lista di controllo per la selezione degli ingegneri
- Architettura di controllo e conformità alla sicurezza
- FAQ di ingegneria
- Consulenza ingegneristica e prossimi passi
- Sistemi di imballaggio in filo metallico correlati
- Riferimenti tecnici
Sequenza operativa e scomposizione del processo
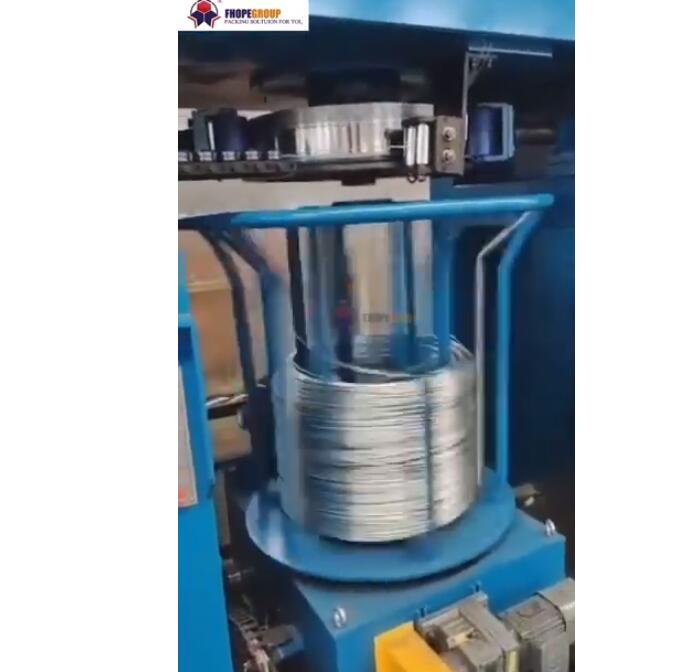
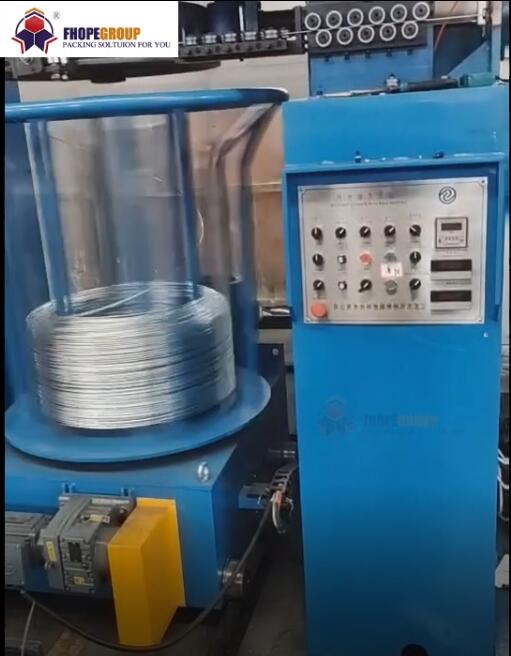
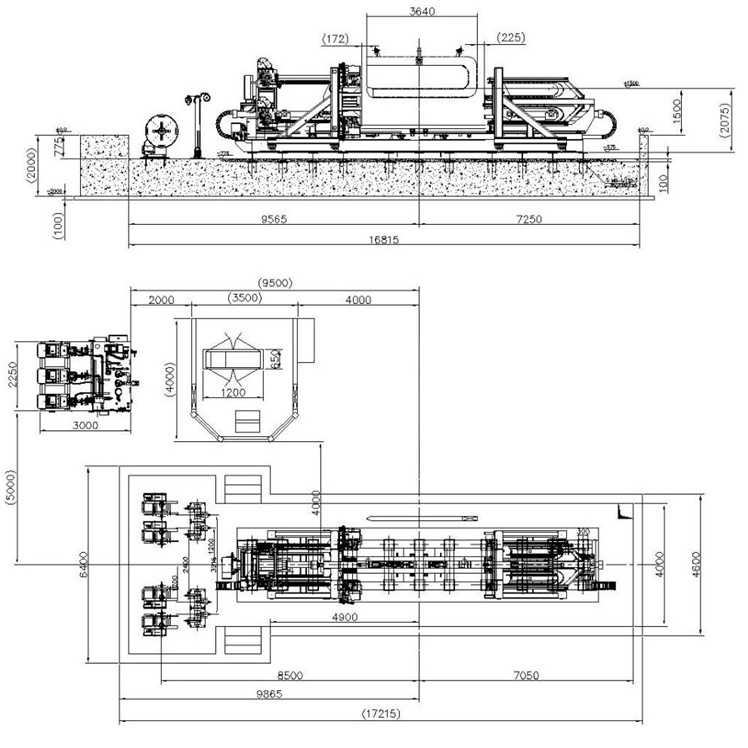
La cella automatizzata è progettata all'interno di un recinto di sicurezza perimetrale con un cancello d'ingresso interbloccato, che ospita una testa di avvolgimento automatizzata azionata da un motoriduttore, bracci di guida dinamici, un manipolatore servoassistito a due assi per il trasferimento delle bobine e un modulo di reggiatura separato con occhiello, controllato da un pannello PLC centrale.
+---------------------------------------------------------------------------------+
|                             Continuous Drawing Line                             |
+---------------------------------------------------------------------------------+
                                         |
                                         v
+---------------------------------------------------------------------------------+
|                    Dual-Roller Length Counter & Wire Clamp                      |
+---------------------------------------------------------------------------------+
                                         |
                                         v
+---------------------------------------------------------------------------------+
|         Collapsible Star Capstan (Winding, Layer Traverse & Flying Shear)        |
+---------------------------------------------------------------------------------+
                                         |
                                         v
+---------------------------------------------------------------------------------+
|               Servo Coil Transfer Manipulator (Lift, Index, Place)              |
+---------------------------------------------------------------------------------+
                                         |
                                         v
+---------------------------------------------------------------------------------+
|                Through-the-Eye Friction-Welding Strapping Station               |
+---------------------------------------------------------------------------------+
                                         |
                                         v
+---------------------------------------------------------------------------------+
|                     Discharge Chute / Unloading Turntable                       |
+---------------------------------------------------------------------------------+- Stato di standby iniziale e verifica (da 0 a ~18 s): Il fascio avvolto poggia saldamente sul verricello retratto mentre i dispositivi di interblocco a valle verificano lo stato di pronto del modulo di reggiatura.
- Estrazione del manipolatore di trasferimento (da 24 a ~42 s): La pinza servoassistita aerea si abbassa sulla bobina finita, stabilisce un bloccaggio radiale, estrae il fascio dai segmenti del nucleo collassati e si sposta alla stazione di confezionamento secondario.
- Alimentazione e guida dell'estremità anteriore (da 48 a ~54 s): Il conduttore del filo viene guidato attraverso rulli di precisione sul morsetto del cabestano espanso, e bracci di guida ausiliari si chiudono per fissare il primo giro attivo.
- Accelerazione controllata e taglio in volo (da 60 a ~78 s): La testa di avvolgimento accelera gradualmente fino a raggiungere la velocità di avvolgimento desiderata. Una volta raggiunta la metratura prefissata, la cesoia idraulica/pneumatica integrata taglia il filo in modo netto, mentre l'estremità rimane a filo.
- Tempo di sgombero della stazione (circa 84 s): La bobina finita completa il trasferimento dell'indice alla stazione di scarico, lasciando la testa di avvolgimento libera per il ciclo continuo successivo.
- Sosta in stazione e indicizzazione intermedia (da 90 a ~102 s): Il braccio di trasferimento intermedio mantiene la posizione, garantendo la stabilizzazione meccanica e l'allineamento senza gioco prima della presa.
- Avvolgimento continuo ad alta velocità (da 108 a ~174 s): Il cabestano esegue un profilo di avvolgimento esteso con passo di traslazione sincronizzato, creando strati di spire regolari dal diametro interno al diametro esterno finale.
- Estrazione automatizzata del fascio (da 180 a ~198 s): Il dispositivo di presa di trasferimento si riattiva, contrae le ganasce radiali per bloccare l'occhiello della bobina finita e lo solleva agevolmente dal mandrino.
Analisi del tempo di ciclo
| Fase di processo | Finestra della sequenza temporale | Durata trascorsa | Movimento e funzione meccanica |
|---|---|---|---|
| Estrazione e trasferimento della bobina | da 24 a ~42 secondi | ~ 18 s | Il carrello servoassistito scarica il nucleo; si sposta alla stazione di reggiatura |
| Alimentazione e morsetto del filo conduttore | da 48 a ~54 secondi | ~ 6 s | I bracci di guida si innestano; l'estremità anteriore si blocca nel morsetto del verricello |
| Avvolgimento e taglio (bobina 1) | da 60 a ~78 secondi | ~ 18 s | Vento di prova/campionamento a ciclo breve, taglio continuo, scarico della coda |
| Ciclo di avvolgimento (bobina 2) | da 108 a ~174 secondi | ~ 66 s | Profilo di avvolgimento di produzione sotto controllo di tensione ad anello chiuso |
| Sollevamento e scarico del pacco | da 180 a ~198 secondi | ~ 18 s | Il cabestano collassa radialmente; il morsetto di trasferimento fissa la bobina |
Nota: i dati riflettono la sequenza tipica delle linee osservata negli intervalli video. I tempi del ciclo operativo sono direttamente proporzionali alla velocità della linea in ingresso (m/min), al calibro del filo e alla massa del fascio programmata.
Come funziona la macchina avvolgitrice e reggiatrice
Wire Infeed ---> [ Encoder Wheel ] ---> [ Wire Clamp ] ---> [ Collapsible Capstan ]
                        |                                            |
                  (PLC Counter)                                (Servo Wind)
                        |                                            |
                        +------------> [ Flying Shear ] <------------+
                                             |
                                    [ Transfer Gripper ]
                                             |
                                             v
                             [ Through-the-Eye Strapping Head ]
Il filo entra attraverso un contatore di precisione a doppio rullo. Il feedback dell'encoder misura la distanza lineare della linea con una precisione millimetrica, trasmettendo il conteggio degli impulsi direttamente al PLC per attivare le sequenze di rallentamento dell'avvolgimento e di taglio a volo. I cuscinetti anti-inversione integrati impediscono la perdita di tensione dovuta al ritorno elastico durante le pause.
Il verricello di avvolgimento retrattile si muove attraverso corse di espansione e contrazione programmate: si espande per definire il diametro interno (ID) della bobina durante l'avvolgimento e si contrae radialmente per garantire un rilascio del fascio senza attrito. Un servomotore CA regola la velocità di rotazione e la traiettoria di avvolgimento per produrre strati uniformi. Una volta verificata la lunghezza desiderata, la taglierina esegue un taglio a cesoia.
Un carrello di trasferimento servoassistito, dotato di ganasce interne espandibili, estrae la bobina e la sposta alla stazione di reggiatura automatizzata. A questo punto, una guida a movimento alternato alimenta la reggia in PP attraverso il centro della bobina (occhiello), applicando una tensione regolabile e saldando per attrito la giunzione in 2-4 posizioni radiali.
| Sottosistema | Funzione ingegneristica principale | Meccanismo tecnico |
|---|---|---|
| Contatore di precisione | Misura l'avanzamento lineare del filo con precisione a circuito chiuso. | Doppi rulli encoder in lega temprata + cuscinetto anti-ritorno |
| Testina di avvolgimento pieghevole | Regola il diametro interno, blocca il cavo e si ripiega per il rilascio. | Segmenti di stella espansi pneumaticamente/idraulicamente |
| Cesoia volante ad alta velocità | Taglia in modo netto il filo ad alta resistenza al numero di tagli previsto. | Lama in acciaio per utensili legato e temprato con attuatore pneumatico/idraulico |
| Pinza di trasferimento servoassistita | Estrae la bobina dal verricello e la indicizza alla reggiatrice | Telaio di posizionamento servoassistito a due assi con morsetti di fissaggio della bobina multipunto |
| Testa con cinghie passanti per gli occhi | Fissa le bobine radialmente attraverso il nucleo interno | Trapano di alimentazione automatico, binario di tensionamento e testa di saldatura a frizione. |
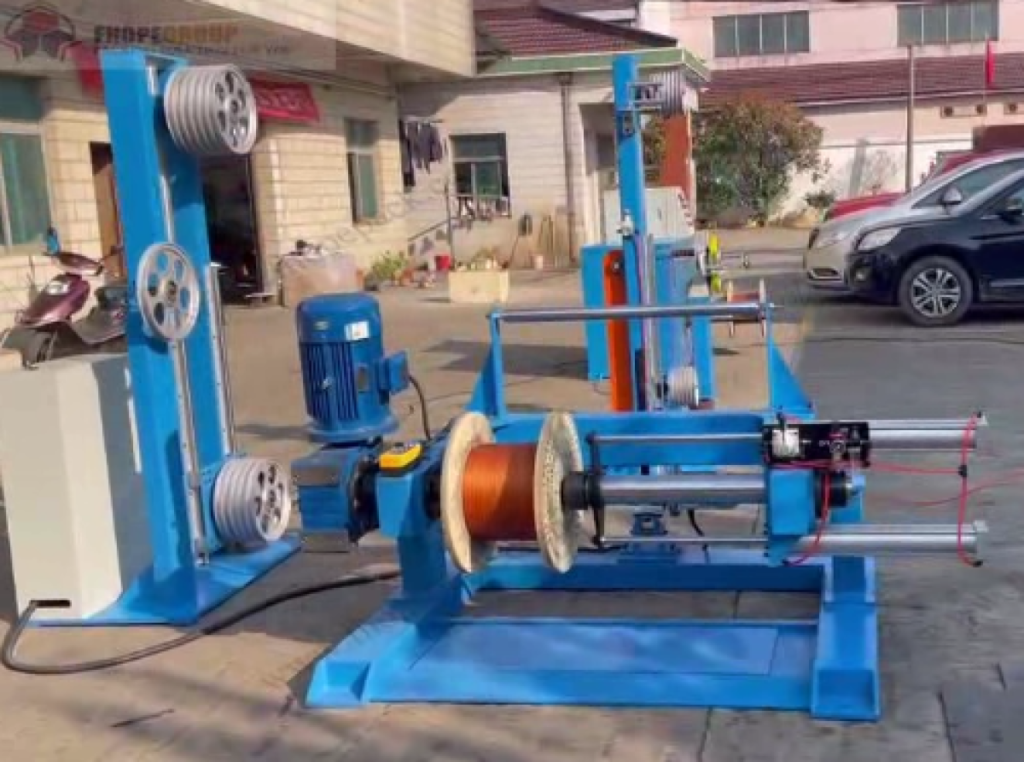
| Svolgitore e accumulatore di reggette in PP | Alimenta il materiale di reggiatura in modo fluido senza impigliarsi | Accumulatore dinamico motorizzato per braccio ballerino e freno di tensione |
Specifiche tecniche per la reggiatura a bobina di filo metallico
| Parametro | Specificazione | Note / Intervallo operativo |
|---|---|---|
| Materiale del cinturino compatibile | Polipropilene (PP) / Poliestere (PET opzionale) | Cinghia per imballaggio industriale con superficie goffrata |
| Larghezza della cinghia | 8.0 mm a 10.0 mm | Configurazione standard degli utensili |
| Spessore cinghia | 0.8 mm (nominale) | Tolleranza di ±0.05 mm |
| Metodo di sigillatura | Saldatura ad attrito ad alta frequenza | Nessuna guarnizione metallica; giunzione pulita e termosaldata. |
| Efficienza di trazione del giunto | Dal 75% all'80% della resistenza alla rottura della cinghia originale | Completamente raffreddato e posto sotto pressione meccanica |
| Posizionamento delle cinghie | 2, 3 o 4 cinghie radiali per bobina | Selezionabile tramite ricetta HMI (indicizzazione a 90° o 180°) |
| Intervallo di tensione della cinghia | da 200 N a 2,500 N | Regolabile digitalmente tramite servomotore/frizione |
| Piattaforma di controllo del sistema | PLC industriale (compatibile con Siemens/Mitsubishi) | Interfaccia HMI centrale touchscreen con memoria ricette |
Tramite l'interfaccia HMI dell'operatore, i tecnici configurano le rampe di accelerazione, i target di taglio lineare del filo, le sequenze di posizionamento delle cinghie e i limiti di avviso diagnostico. I profili di ricetta consentono rapidi cambi di diametro del filo, peso del fascio e specifiche di confezionamento durante le transizioni di prodotto programmate.
Sincronizzazione del ritmo di linea
In un impianto di trafilatura e lavorazione dei fili, il tempo del ciclo di confezionamento a valle deve essere uguale o superiore alla produzione continua a monte per evitare il sovraccarico dell'accumulatore:
Continuous Drawing Line Takt: T_line = Target Cycle Time per Coil (e.g., 120 s)

Total Packaging Cycle Time:
T_total = T_wind + T_shear + T_transfer + T_strap

Downstream Interlock Condition:
T_strap ≤ T_wind (when running parallel buffer stations)
Laddove la cella di confezionamento opera con stazioni di avvolgimento e reggiatura indipendenti, il manipolatore di trasferimento disaccoppia l'avvolgitore dal ciclo di reggiatura. Mentre la bobina N viene reggiata (da 2 a 4 cicli, che richiedono circa 8-12 secondi per ogni reggiatura, inclusa la rotazione), la bobina N+1 è in fase di avvolgimento sul cabestano. Finché il tempo totale di reggiatura e scarico rimane inferiore alla durata dell'avvolgimento, il confezionamento non costituirà un collo di bottiglia per le linee di estrusione a monte.
Lista di controllo per la selezione degli ingegneri
- Calibro del filo e metallurgia: Diametro esatto del filo (mm), grado del materiale (a basso/alto tenore di carbonio, zincato, acciaio inossidabile) e intervallo di resistenza alla trazione (MPa).
- Dimensioni e peso della bobina: Diametro interno della bobina target (ID), diametro esterno massimo (OD), larghezza/altezza della bobina e massa del fascio (kg).
- Velocità della linea a monte: Velocità lineare continua dal banco di trafilatura o dal blocco di trafilatura (m/min o m/s).
- Requisiti di reggiatura: Numero di cinghie radiali per bobina (2, 3 o 4 cinghie) e preferenza del materiale (PP vs. PET).
- Interfaccia logistica a valle: Destinazione di scarico: scivolo di scarico a gravità, trasportatore a trave mobile, sistema di sollevamento con gru a gancio a C o cella di pallettizzazione automatizzata.
Architettura di controllo e conformità alla sicurezza
La cella di avvolgimento e reggiatura è caratterizzata da elevata inerzia rotazionale, conduttori a filo taglienti, lame di taglio ad alta forza e assi di trasferimento automatizzati. La sicurezza dell'operatore è integrata direttamente nell'hardware di controllo:
- Protezione fisica e interblocco: La recinzione perimetrale industriale in rete metallica racchiude completamente gli assi mobili. Le porte di accesso sono dotate di interruttori di interblocco a doppio canale tipo linguetta o interruttori di sicurezza RFID conformi a ISO 12100 and EN-415 10.
- Conformità alle procedure di blocco/etichettatura (LOTO): Sono previste valvole di isolamento dedicate e bloccabili per l'alimentazione pneumatica e per i sezionatori dell'interruttore principale, al fine di agevolare le operazioni di manutenzione, reinserimento e rifornimento delle cinghie.
- Architettura di controllo a prova di guasto: I circuiti di arresto di emergenza sono instradati attraverso relè di sicurezza certificati (Categoria 3 / Categoria 4, Livello di prestazione d/e per ISO-13849 1), interrompendo l'alimentazione dell'attuatore e rilasciando istantaneamente i freni del motore del cabestano in caso di interruzione.
FAQ di ingegneria
D: Come fa il meccanismo di taglio a mantenere lunghezze di bobina precise? R: Un encoder rotativo a doppia ruota ad alta risoluzione scorre direttamente sul filo di alimentazione, inviando impulsi a un modulo contatore PLC ad alta velocità. Una volta raggiunta la lunghezza target, il sistema modula la velocità di avvolgimento, mantiene la tensione e aziona la cesoia volante ad alta velocità, garantendo una ripetibilità entro ±0.1% a ±0.3% della lunghezza totale.
D: La macchina può gestire diametri interni (ID) di bobina diversi sulla stessa testa? R: I segmenti della testa di avvolgimento sono progettati per un intervallo di espansione standard (ad esempio, corsa standard da 30 mm a 50 mm per il rilascio della bobina). Per adattarsi a diametri del nucleo della bobina radicalmente diversi è necessario cambiare le piastre segmentate del cabestano a stella, che sono modulari e a sgancio rapido.
D: Qual è la resistenza alla trazione della giunzione del nastro saldata per attrito? R: La sovrapposizione saldata per attrito mantiene circa il 75-80% della resistenza alla rottura nominale di un nastro in PP industriale da 8-10 mm. Il processo garantisce un fissaggio affidabile del fascio senza i costi, i rischi di graffi o la suscettibilità alla ruggine delle guarnizioni a crimpare in acciaio.
Consulenza ingegneristica e prossimi passi
Per valutare un'unità automatizzata di avvolgimento e reggiatura per la vostra linea di trafilatura o di finitura:
- Parametri della riga di invio: Invia i diametri dei fili, i pesi minimi/massimi delle bobine, le velocità della linea di produzione e il layout della fabbrica a info@fhopepack.com.
- Proposta tecnica in 48 ore: Il nostro team di progettazione meccanica fornisce una proposta di linea completa, comprensiva di disegni di assemblaggio generale (GA), calcoli dei tempi di ciclo e piani di configurazione delle cinghie.
- Revisione e integrazione del sito di ingegneria: Collabora con i nostri ingegneri di progetto per verificare i collegamenti delle sbarre elettriche, i limiti delle protezioni di sicurezza e l'integrazione del trasferimento delle bobine a valle.
Sistemi di imballaggio in filo metallico correlati
- Macchina orizzontale per avvolgimento e reggiatura di filo d'acciaio
- Sistemi automatici di avvolgimento e suzione del filo
- Soluzioni automatiche per la compattazione e la reggiatura di bobine di filo metallico.
Riferimenti tecnici
- Dati tecnici e specifiche della macchina: Linea di produzione FHOPE per avvolgimento e reggiatura di filo d'acciaio
- Dimostrazione video: Macchina avvolgitrice e reggiatrice per filo d'acciaio in funzione (YouTube)
- Norme di sicurezza e relative ai macchinari: ISO 12100:2010 (Sicurezza delle macchine - Principi generali di progettazione), EN 415-10:2014 (Sicurezza delle macchine per l'imballaggio - Parte 10: Requisiti generali)
Ultimo aggiornamento: 05/10/2026
Ultimo aggiornamento: 2026-10-29