1. Pengantar
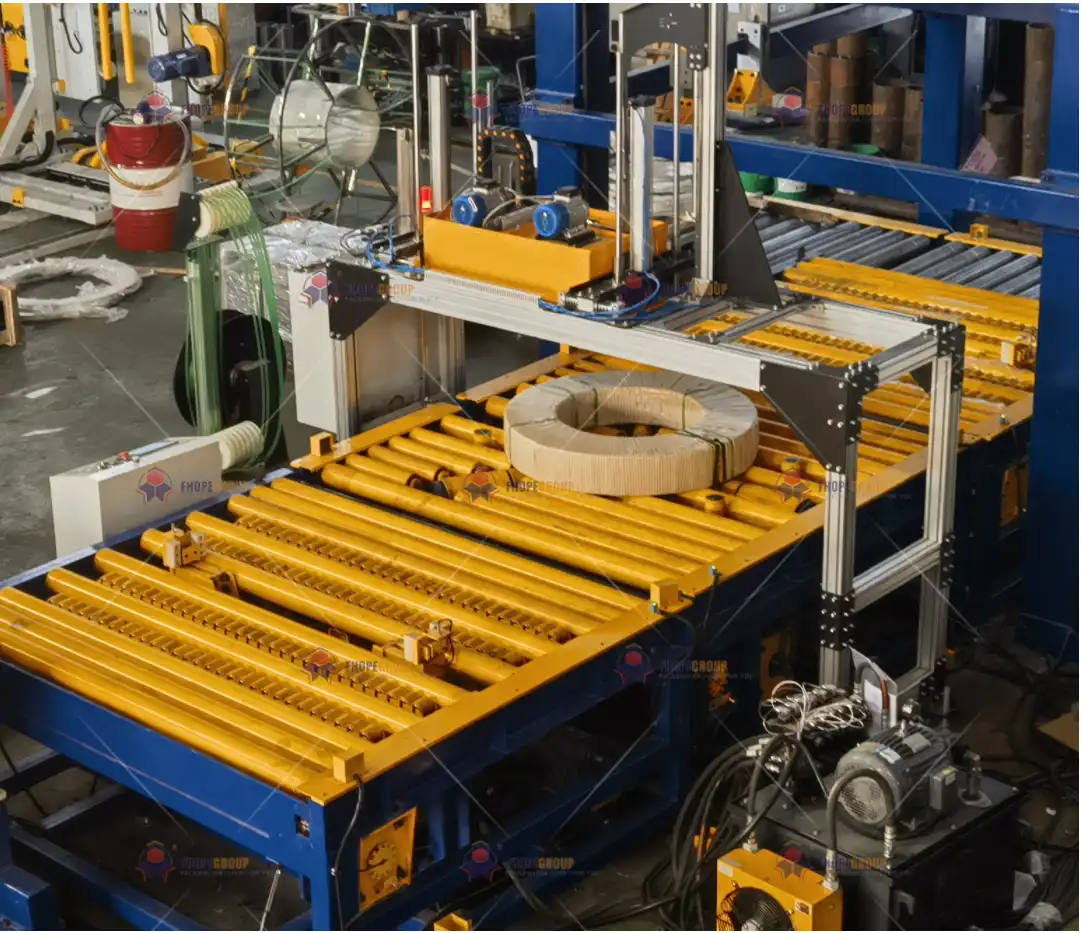
Dalam lingkungan industri di mana gulungan baja menjalani pengemasan , pengikatan, dan penumpukan, presisi dan konsistensi sangat penting untuk operasi volume tinggi yang andal. Jalur pengemasan gulungan baja biasanya terdiri dari beberapa mesin—seperti mesin pengemasan gulungan , mesin pengikat gulungan , dan mesin penumpukan gulungan —masing-masing digerakkan oleh motor listrik, sistem servo, atau aktuator hidrolik. Semua ini diatur oleh sistem kontrol yang canggih, biasanya termasuk PLC (Programmable Logic Controllers) , VFD (Variable Frequency Drives) , dan motor servo canggih.
Agar pengaturan yang canggih ini berfungsi dengan lancar, fase debugging program sangat penting. Debugging memastikan interaksi yang benar antara rakitan mekanis, sensor, penggerak, dan antarmuka pengguna; ia menyempurnakan berbagai loop kontrol, interlock keselamatan, dan profil gerakan untuk menjamin operasi dan throughput yang stabil. Pada intinya, debugging program menggabungkan norma desain mekanis dengan logika kontrol untuk menjaga keselamatan, mengoptimalkan waktu siklus, dan mempertahankan kinerja yang kuat selama siklus operasional sistem.
Dokumen ini menguraikan seluk-beluk debugging program untuk lini pengemasan koil, dengan merujuk pada standar internasional yang telah mapan seperti ISO 9283 (robotika dan akurasi gerakan), IEC 61131-3 (bahasa pemrograman PLC), VDI 2206 (pedoman sistem mekatronik), dan EN 415-10 (keselamatan mesin pengemasan). Tujuannya adalah untuk memberikan pandangan komprehensif tentang bagaimana prosedur debugging terintegrasi memanfaatkan pemodelan virtual, analisis data waktu nyata, dan penyetelan iteratif untuk menghasilkan fungsionalitas yang konsisten dan tahan terhadap kesalahan.
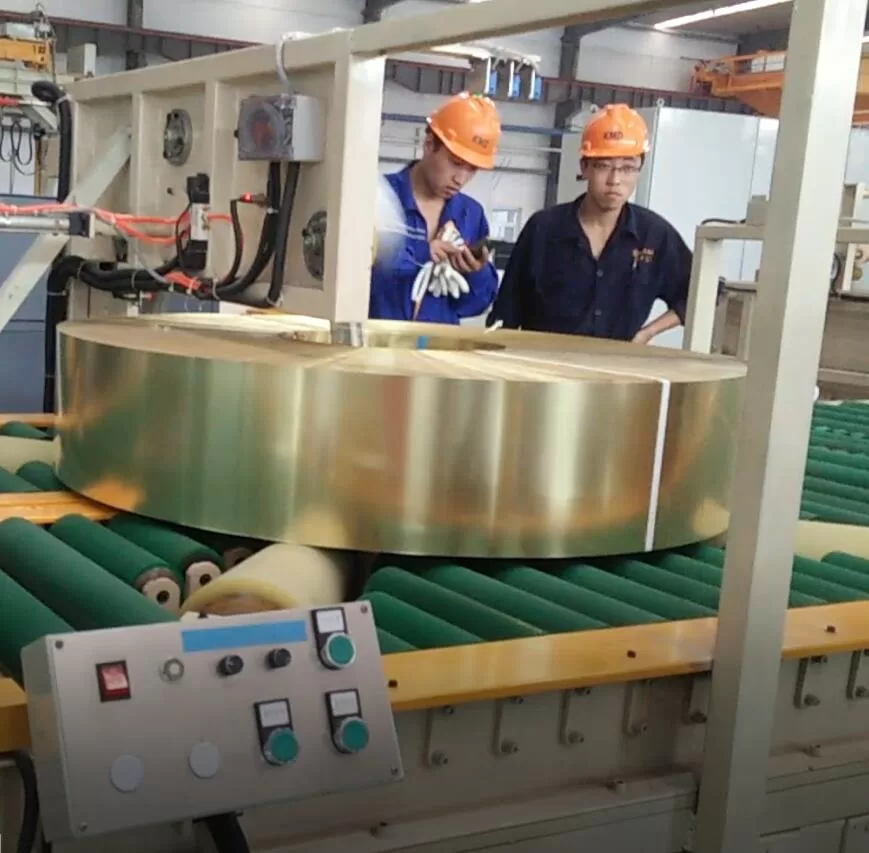
2. Kerangka Kerja Debugging: Kohesi Mekanik–Kontrol
2.1 Mengkoordinasikan Sistem Mekanik dan Kontrol
Lini pengemasan koil menggabungkan perangkat keras mekanis yang kokoh—rangka, silinder, kotak roda gigi, rol—dengan elektronik canggih dan logika yang digerakkan oleh perangkat lunak. Mencapai kinerja yang stabil membutuhkan sinergi yang erat antara domain-domain ini. Misalnya:
-
Akselerasi Servo dan Manajemen Jerk
- Akselerasi (dan deselerasi) yang cepat harus dikonfigurasi pada penggerak servo untuk menghindari tekanan mekanis yang berlebihan.
- Standar seperti IEC 61800-7 Tentukan nilai jerk maksimum (misalnya, ≤50 m/s³) yang membantu mengurangi getaran dan memperpanjang umur komponen.
-
Respons dan Kontrol Hidraulik
- Sistem hidrolik sering menjepit, mengangkat, atau memutar kumparan berat. Waktu respons yang benar—sering diukur sebagai penundaan untuk mencapai 90% dari tekanan yang ditetapkan—seharusnya ≤0.8 s (per ISO-10767 1), memastikan sinkronisasi yang tepat dengan aksi yang digerakkan oleh servo.
-
Interlock Keamanan
- Tombol berhenti darurat, gerbang pengaman, dan interlock penjaga harus diintegrasikan ke dalam logika kontrol dengan penundaan minimal.
- EN-60204 1 mewajibkan penundaan transmisi sinyal berhenti darurat ≤20 ms untuk melindungi operator dan peralatan.
2.2 Interaksi Material dan Kompatibilitas Sensor
Dalam proses debugging, sangat penting untuk memvalidasi bahwa sensor dan komponen mekanis berinteraksi dengan andal di bawah tekanan operasional:
-
- Alih-alih menggunakan gulungan baja sebenarnya selama proses debugging awal, massa uji standar (misalnya, blok baja Q235B dengan kepadatan yang diketahui sebesar 7.85 g/cm³) dapat digunakan. Hal ini mengurangi risiko dan memungkinkan rutinitas pengujian yang dapat diulang.
-
Simulasi Gesekan dan Keausan 2
- Elemen penggulir mungkin memiliki koefisien gesekan di bawah 0.15 (ASTM D1894) jika digunakan PTFE atau lapisan khusus dengan gesekan rendah. Pengujian memastikan bahwa logika PLC memperhitungkan perubahan gesekan di dunia nyata dari waktu ke waktu.
-
- Jika kabel, servomotor, atau sensor beroperasi di dekat sumber panas, verifikasi daya tahan isolasi (misalnya, 200°C selama 1,000 jam sesuai dengan IEC 60811-201) sangat penting untuk integritas sinyal yang stabil.
Melalui pemeriksaan ini, proses debugging beralih dari penyetelan parameter berbasis perangkat lunak semata menjadi pendekatan terintegrasi yang menangani stabilitas mekanik, kinerja material, dan keandalan logika kontrol.
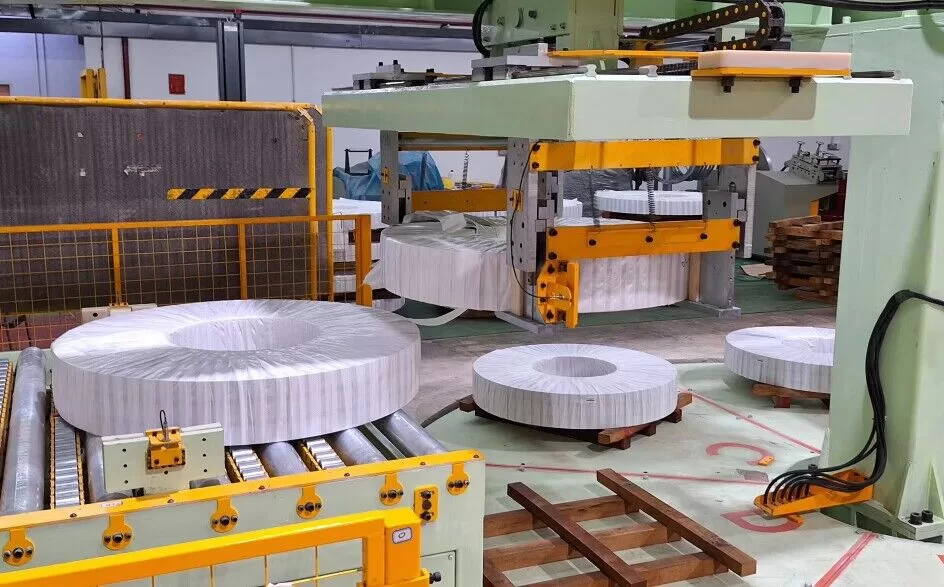
3. Alur Kerja Debugging: Dari Simulasi hingga Penyesuaian Langsung
Proses debugging biasanya berlangsung melalui empat tahap inti. Setiap tahap memanfaatkan alat rekayasa khusus dan metodologi pengujian, menyempurnakan logika program dan metrik kinerja pada tingkat yang semakin dalam.
3.1 Pra-Debugging Kembaran Digital
Teknik kembaran digital atau komisioning virtual semakin banyak digunakan di fasilitas fabrikasi modern. Dengan menggunakan platform seperti MATLAB/Simulink , Siemens NX MCD , atau TIA Portal untuk lingkungan virtual:
-
Pemodelan Logika Kontrol
- Profil PLC, pengontrol gerak, dan penggerak dapat dipetakan ke lingkungan simulasi.
- Para insinyur memverifikasi transisi status, respons I/O, dan kurva pergerakan sebelum perangkat keras fisik diaktifkan.
-
Pemeriksaan Tabrakan dan Kinematika
- Deteksi tabrakan virtual memastikan bahwa lengan mekanis, pengangkat kumparan, atau kepala pengikat tidak melampaui batas desainnya.
- Simulasi kinematika mengevaluasi bagaimana perubahan torsi servo atau tekanan hidrolik dapat memengaruhi jalur pergerakan kumparan.
-
Optimasi Prediktif
- Debugging tahap awal memanfaatkan algoritma canggih (misalnya, NSGA-II untuk optimasi multi-objektif) untuk menyeimbangkan kecepatan, kontrol tegangan, dan margin keselamatan.
- Dengan menerapkan peningkatan ini di ranah virtual sejak awal, waktu debugging di lokasi dapat berkurang hingga 40%.
3.2 Pengujian Loop Tertutup Subsistem
Setelah validasi virtual, tahap selanjutnya menargetkan setiap subsistem dalam bentuk fisik:
-
Identifikasi Inersia Motor Servo
- Banyak penggerak servo modern memiliki rutinitas bawaan untuk mengidentifikasi inersia beban, menyempurnakan penguatan kontrol untuk gerakan yang stabil.
- Tujuannya adalah untuk mencapai overshoot minimal dan waktu penyelesaian yang singkat.
-
Proporsi Hidraulik dan Respons Katup Servo
- Pengujian respons langkah untuk aktuator hidrolik mengukur seberapa cepat dan akurat sistem tersebut menghasilkan tekanan.
- Data dari pengujian ini dimasukkan kembali ke dalam algoritma PID atau feedforward loop tertutup PLC, memastikan pergerakan yang selaras dengan bagian-bagian yang digerakkan servo.
-
Sensor dan Aktuator
- Sensor jarak, sakelar fotolistrik, atau sel beban harus diuji secara individual.
- Jika titik pemicu atau ambang batas sensor tidak tepat, hal itu dapat menyebabkan pembebanan koil yang tidak sejajar atau permulaan siklus yang salah.
3.3 Debugging Sistem Terintegrasi
Setelah setiap subsistem divalidasi, para insinyur menyatukannya di bawah program PLC utama:
-
Kolaborasi HMI–PLC–VFD
- Antarmuka Manusia-Mesin (HMI) mengatur perintah operator, sementara PLC menerjemahkan perintah tersebut dan mengirimkan sinyal ke VFD atau penggerak servo.
- Debugging memastikan bahwa referensi kecepatan, sinyal jalan/berhenti, dan interlock kesalahan selaras sempurna. Misalnya, ketidaksesuaian dalam penskalaan referensi dapat menyebabkan konveyor rol berjalan terlalu cepat atau terlalu lambat, sehingga mengganggu aliran koil.
-
Kontrol Ketegangan Film Kemasan
- Pada jalur produksi yang menggunakan stretch film, tegangan harus tetap berada dalam kisaran ±2% dari titik acuan (sesuai EN 12079-1 atau pedoman serupa).
- PLC dapat menggunakan kontrol umpan maju yang dikombinasikan dengan umpan balik tegangan waktu nyata untuk menjaga konsistensi meskipun terjadi perubahan diameter kumparan.
-
Sinkronisasi Waktu
- Lini produksi besar seringkali mengandalkan perangkat keras kontrol terdistribusi, yang memerlukan sinkronisasi mendekati mikrodetik (IEC 61158-2) untuk memastikan transisi yang mulus saat gulungan berpindah dari pengemasan ke pengikatan atau penumpukan.
3.4 Optimalisasi Skenario Operasional
Setelah lini terintegrasi beroperasi dengan benar, para insinyur menyempurnakan kinerjanya:
-
Penyesuaian Tingkat Produksi
- Tingkatkan kapasitas produksi secara bertahap hingga mencapai kapasitas maksimum yang ditentukan (misalnya, 15 gulungan/jam) sambil memantau torsi motor, tekanan fluida, dan latensi sensor.
- Jika terjadi lonjakan atau tabrakan, mungkin perlu dilakukan penyesuaian waktu peningkatan servo atau jarak penyangga.
-
Algoritma Genetika atau Penyesuaian Heuristik
- Lini produk canggih dapat menggabungkan optimasi parametrik (misalnya, menggunakan algoritma genetika atau pendekatan berbasis gradien) untuk menemukan parameter kontrol ideal yang menghasilkan waktu siklus sesingkat mungkin tanpa melampaui ambang batas tegangan mekanis.
-
Minimalkan Konsumsi Energi
- Mengidentifikasi penggunaan daya saat idle, menyesuaikan ramp deselerasi VFD, atau menggunakan mode tidur servo selama periode produksi yang sepi dapat mengurangi penggunaan energi lebih dari 10–15%.
- Pedoman formal seperti ISO-14955 2 Menentukan strategi untuk efisiensi energi mesin perkakas, yang dapat diadaptasi untuk lini pengemasan.
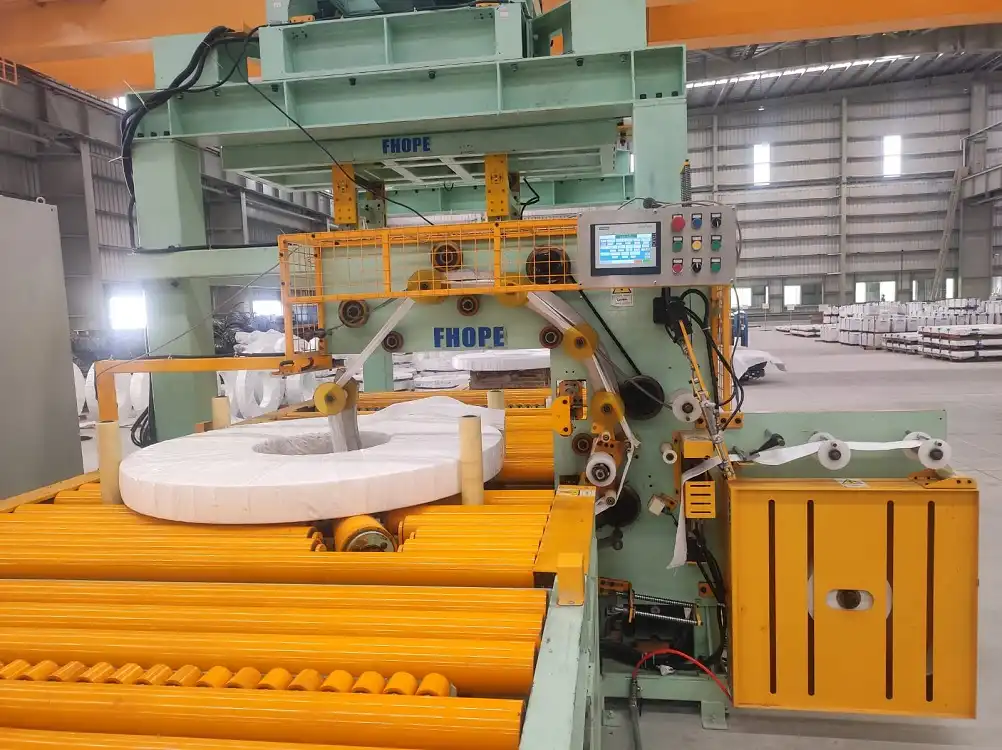
4. Manajemen Debugging Siklus Hidup
4.1 Tahap Verifikasi Desain
Sebagian besar proses debugging dimulai secara konseptual, sejajar dengan proses desain:
-
Virtualisasi Program PLC
- Dengan platform canggih seperti Portal TIA SiemensBlok logika dapat disimulasikan dengan I/O digital atau drive virtual.
- Mengurangi biaya pembuatan prototipe fisik dengan memverifikasi rangkaian logika dasar—penghentian darurat, interlock, pengaktifan sensor—sebelum perangkat keras dipasang.
-
Simulasi Dinamika Multibody
- Alat-alat seperti ADAM or RecurDyn menangani peristiwa mekanis yang lebih detail, memeriksa gaya kontak, tegangan sambungan, atau inersia kumparan dalam transisi.
- Meminimalkan guncangan mekanis (margin ±5%) menurunkan risiko kelelahan struktur atau keretakan las selama masa pakai mesin.
4.2 Pengendalian Proses Manufaktur
Selama proses manufaktur, setiap tahap produksi dapat disertai dengan proses debugging bertahap:
Selama proses manufaktur, setiap tahap produksi dapat disertai dengan proses debugging bertahap:
-
Pemantauan Data Waktu Nyata
- Pengambilan sampel dalam interval kurang dari satu detik (misalnya, interval 5–10 ms) mencatat parameter seperti arus servo, tekanan hidrolik, atau offset posisi.
- Alat seperti FPGA LabVIEW or NI CompactRIO Membantu menangkap data pada frekuensi tinggi untuk analisis sinyal tingkat lanjut.
-
Kontrol Versi
- Perubahan kode PLC diarsipkan dalam repositori (seperti Git) yang sesuai dengan IEC 61131-3 pedoman, yang memungkinkan pengembalian ke versi sebelumnya jika perubahan yang baru diperkenalkan menyebabkan kemunduran.
- Cap waktu dalam ISO 8601 Format tersebut memastikan kejelasan tentang versi mana yang digunakan dan kapan.
-
Ketertelusuran di Lantai Produksi
- Setiap iterasi program didokumentasikan dengan kondisi mesin saat ini—parameter penggerak, kalibrasi sensor, dan perubahan perangkat keras.
- Jika terjadi kerusakan di masa mendatang, teknisi dapat merekonstruksi kondisi mesin pada titik pemeriksaan sebelumnya untuk analisis akar penyebab.
4.3 Fase Operasional dan Peningkatan Cerdas
Dalam produksi langsung, proses debugging berubah menjadi peningkatan berkelanjutan :
-
Optimasi Diri
- Beberapa lini pengemasan koil menggabungkan kontrol prediktif model atau algoritma adaptif yang secara otomatis menyesuaikan titik pengaturan secara real-time, meningkatkan kapasitas produksi atau mengurangi penggunaan film hingga ~15%.
- Dipadukan dengan kembar digitalDengan demikian, sistem dapat menjalankan skenario "bagaimana jika" secara offline sebelum menerapkan perubahan pada peralatan fisik.
-
OPC UA untuk Akses Data
- Komunikasi terstandarisasi per IEC 62541 Memungkinkan berbagi data lintas platform—operator, insinyur, atau bahkan penyedia layanan jarak jauh dapat mengakses log historis atau menyesuaikan parameter dengan aman.
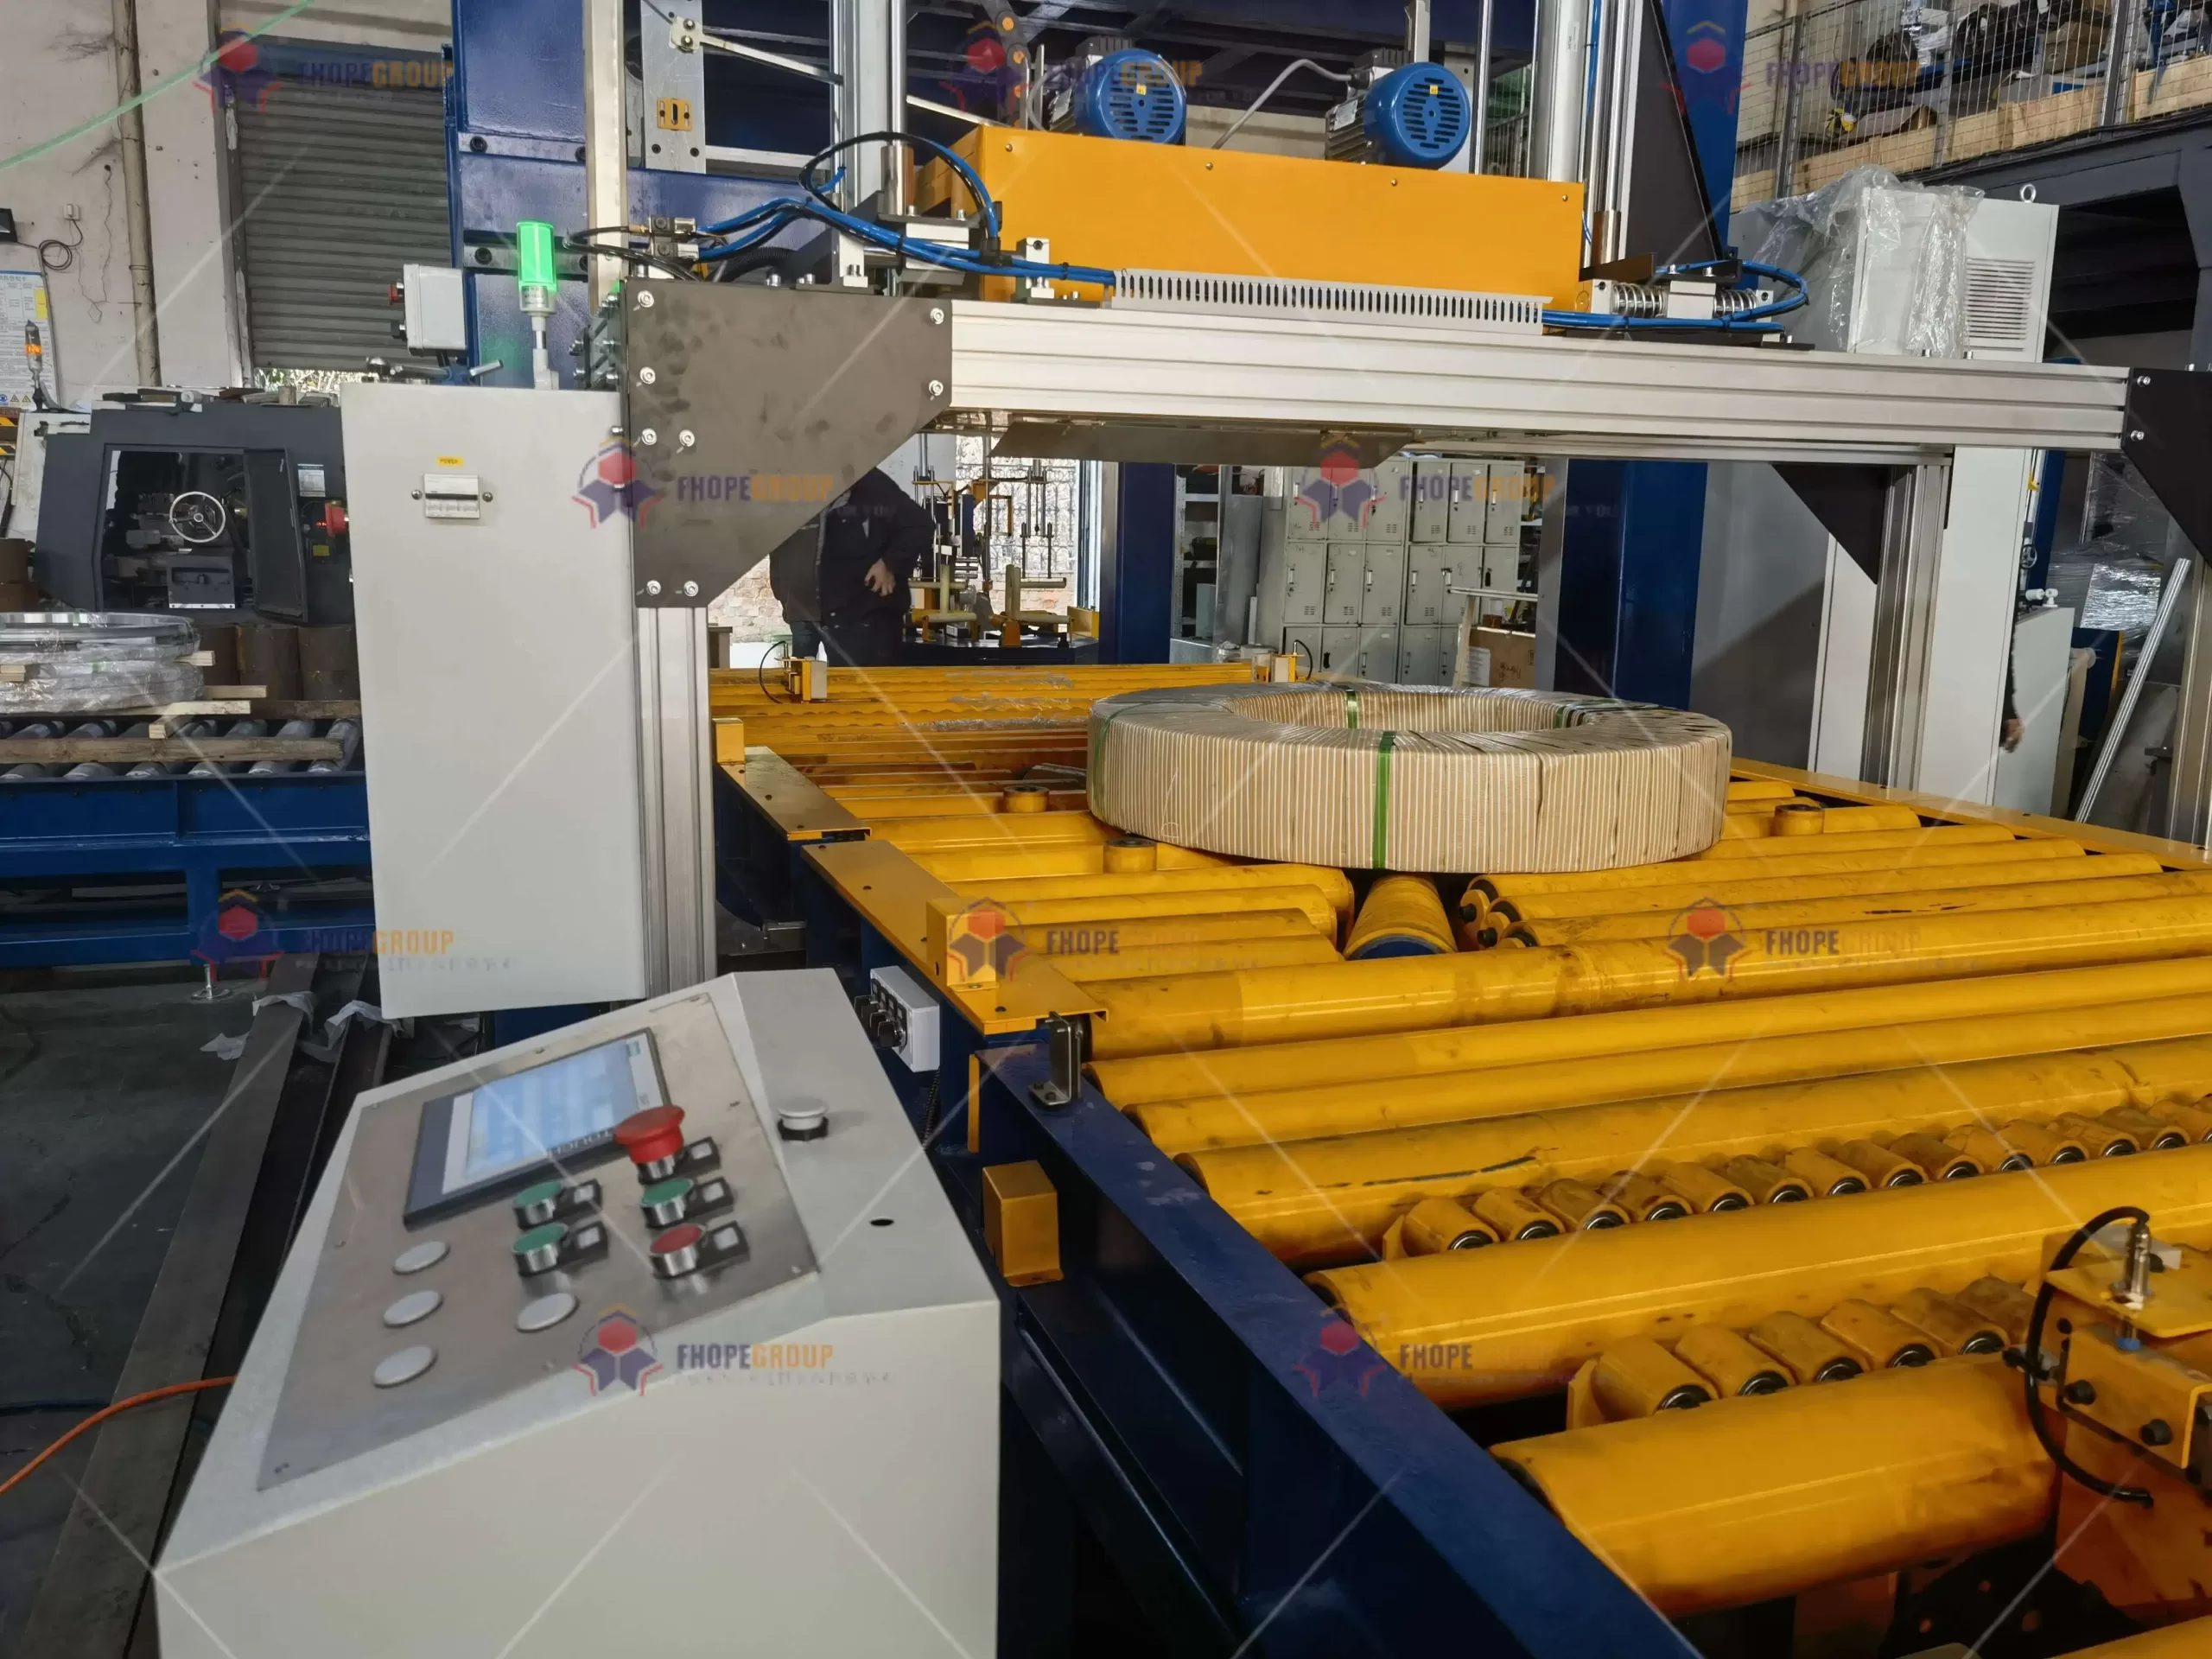
5. Protokol Debugging Terstandarisasi
Untuk memastikan proses debugging yang konsisten dan sistematis, sebagian besar pabrik mengadopsi protokol standar yang mengacu pada norma-norma yang diakui. Tabel representatifnya mungkin terlihat seperti ini:
| Kategori Debugging | Standar yang Relevan | Kriteria Penerimaan | Metode Verifikasi |
|---|---|---|---|
| Akurasi Lintasan Gerak | ISO 9283: 1998 | Pengulangan jalur ≤ ±0.3 mm | Pelacakan laser (misalnya, API Radian) |
| Sinkronisasi Waktu | IEC 61158-2 | Selisih waktu ≤1 μs di seluruh subsistem | Pencatatan Protokol Waktu Presisi (PTP) |
| Kontrol Ketegangan Film | EN-12079 1 | Rentang fluktuasi ±2% dari tegangan yang ditetapkan | Sensor gaya waktu nyata (HBM S9M) |
| Optimasi Energi | ISO-14955 2 | Daya tanpa beban ≤15% dari kapasitas nominal | Penganalisis kualitas daya (misalnya, Fluke 435) |
| Latensi Logika Keamanan | EN-60204 1 | Sinyal berhenti darurat < 20 ms penundaan | Osiloskop atau pengambilan data kecepatan tinggi |
Jika sebuah mesin gagal memenuhi kriteria ini, mesin tersebut akan kembali memasuki sub-loop debugging. Para insinyur mengisolasi penyebabnya—baik itu gain PID, batas jerk servo, atau braket sensor yang tidak sejajar—dan memperbaiki konfigurasi atau susunan mekanis sebelum pengujian ulang.
6. Inovasi Debugging Cerdas
6.1 Algoritma Optimasi Multiobjektif
Seiring semakin kompleksnya lini pengemasan koil, optimasi parameter tunggal (misalnya, hanya kecepatan atau tegangan) menjadi tidak memadai. Algoritma multi-objektif (seperti Non-dominated Sorting Genetic Algorithm II, NSGA-II) dapat menangani berbagai metrik kinerja—kecepatan, konsistensi tegangan, penggunaan energi, margin keamanan—sambil menghasilkan Pareto front dari solusi optimal. Ketika diintegrasikan dengan kembaran digital:
- Waktu Penyetelan yang Dikurangi
- Alih-alih melakukan uji coba berulang-ulang pada setiap parameter secara teliti, algoritma ini dengan cepat konvergen ke himpunan yang mendekati optimal.
- Akurasi yang Ditingkatkan
- Solusi terbaik seringkali mengurangi waktu siklus hingga 20–30% tanpa meningkatkan tekanan mekanis atau risiko salah penempatan kumparan.
6.2 Debugging Realitas Tertambah (AR)
Teknologi AR yang sedang berkembang menempatkan data digital—pembacaan sensor, bentuk gelombang servo, status mesin—di atas mesin yang sebenarnya:
-
Visualisasi Variabel PLC Langsung
- Dengan menggunakan headset AR (misalnya, Microsoft HoloLens), teknisi dapat melihat nilai arus servo atau sensor tegangan yang diperbarui dengan frekuensi ≥60 Hz di bidang pandang mereka.
- Anomali potensial (misalnya, getaran di luar rentang normal) muncul sebagai peta panas pada peralatan fisik.
-
Bantuan Pakar Jarak Jauh
- Seorang spesialis di luar lokasi dapat memantau tayangan AR yang sama, menandai area dalam tampilan teknisi yang mungkin memerlukan penyesuaian mekanis atau perubahan parameter.
- Hal ini mempersingkat waktu henti karena keahlian dapat diberikan tanpa harus melakukan perjalanan fisik ke lokasi.
7. Keterangan Penutup
Debugging program untuk lini pengemasan koil melampaui sekadar mengubah bit atau menyesuaikan satu titik setel kecepatan. Sebaliknya, ini mencakup pendekatan siklus hidup yang komprehensif —verifikasi desain awal, kalibrasi subsistem, optimasi sistem terintegrasi, dan penyempurnaan berkelanjutan selama operasi. Dengan memanfaatkan kembaran digital, algoritma kontrol canggih, akuisisi data kecepatan tinggi, dan realitas tertambah, pabrikan dapat meminimalkan waktu commissioning sekaligus memaksimalkan kinerja, keselamatan, dan keandalan.
Poin-Poin Penting :
- Integrasi Kontrol Mekanik Holistik: Memvalidasi batas hentakan motor servo, waktu respons hidrolik, dan ambang batas sensor untuk pengoperasian yang kohesif dan bebas konflik.
- Alur Kerja Debugging IteratifMulailah dengan model virtual, kemudian lanjutkan melalui pengujian subsistem dan terintegrasi untuk menyempurnakan kinerja langkah demi langkah.
- Manajemen Data Siklus HidupGunakan kontrol versi (Git) dan pencatatan data standar, untuk memastikan setiap modifikasi atau diagnosis kesalahan di masa mendatang memiliki jejak audit yang kuat.
- Penyelarasan Standar: Memenuhi atau melampaui standar seperti ISO 9283, IEC 61158, EN-60204 1, dan VDI 2206 Membangun kepercayaan di pasar global dan mengurangi tanggung jawab hukum.
- Perbaikan dan Inovasi Berkelanjutan: Alat-alat seperti algoritma optimasi multi-objektif dan debugging berbasis AR menjaga lini pengemasan koil tetap gesit dalam menanggapi tuntutan produksi yang terus berkembang.
Dengan berpegang pada praktik terbaik yang diakui dan mempertahankan perspektif yang berwawasan ke depan terhadap teknologi yang sedang berkembang, fase debugging menjadi pengungkit strategis untuk memberikan keunggulan. Jika dilakukan dengan benar, debugging program untuk lini pengemasan koil tidak hanya memastikan mesin bekerja sesuai rencana—tetapi juga membangun fondasi yang kuat untuk keberhasilan operasional jangka panjang, keselamatan, dan kemampuan beradaptasi.
Catatan akhir:
Meskipun artikel ini merangkum prinsip-prinsip debugging inti, setiap fasilitas atau proyek mungkin memerlukan pengujian unik atau pertimbangan perangkat keras khusus. Selalu konsultasikan dokumentasi teknik resmi, peraturan regional yang relevan, dan standar internal perusahaan untuk menyusun rencana debugging yang disesuaikan dan selaras dengan tujuan produksi tertentu.
-
Temukan berbagai material beban pengganti yang dapat meningkatkan akurasi dan keamanan pengujian Anda selama fase debugging. ↩
-
Jelajahi tautan ini untuk memahami teknik dan metodologi canggih untuk mensimulasikan gesekan dan keausan, serta meningkatkan proses debugging Anda. ↩
-
Sumber daya ini akan memberikan wawasan tentang metode pengujian toleransi suhu, memastikan sistem Anda mempertahankan integritas sinyal di bawah tekanan. ↩