1. Introduction
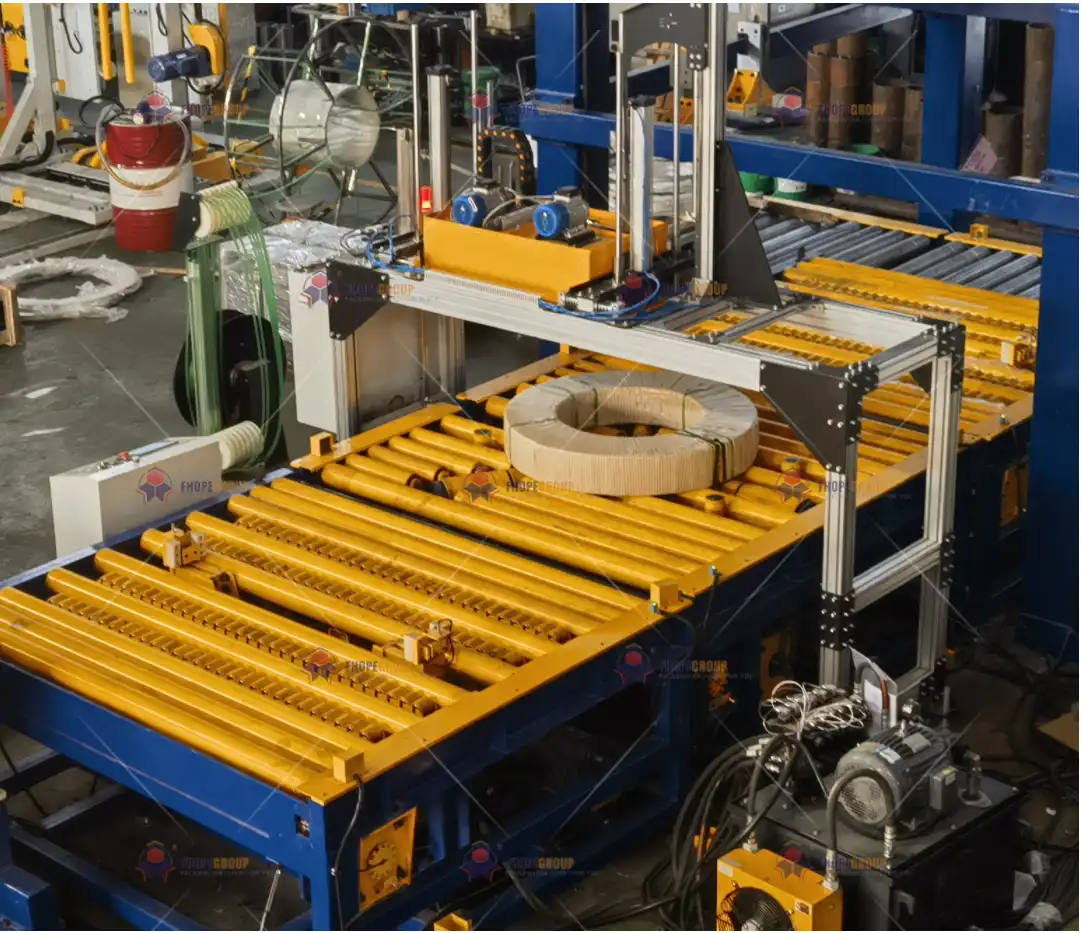
Dans les environnements industriels où les bobines d'acier sont conditionnées , cerclées et empilées, la précision et la régularité sont essentielles pour des opérations fiables et à haut volume. Une ligne de conditionnement de bobines typique comprend plusieurs machines – telles que la conditionneuse , la cercleuse et l'empileuse – chacune entraînée par des moteurs électriques, des servomoteurs ou des actionneurs hydrauliques. L'ensemble est piloté par un système de contrôle sophistiqué, incluant généralement des automates programmables (PLC) , des variateurs de fréquence (VFD) et des servomoteurs de pointe.
Pour que ce système complexe fonctionne de manière optimale, la phase de débogage du programme est indispensable. Le débogage garantit les interactions correctes entre les ensembles mécaniques, les capteurs, les variateurs et les interfaces utilisateur ; il permet d'optimiser les nombreuses boucles de contrôle, les dispositifs de sécurité et les profils de mouvement afin de garantir un fonctionnement stable et un débit optimal. En résumé, le débogage du programme harmonise les normes de conception mécanique et la logique de contrôle pour assurer la sécurité, optimiser les temps de cycle et maintenir des performances robustes tout au long du cycle de vie opérationnel du système.
Ce document démystifie les subtilités du débogage de programmes pour une ligne de conditionnement de bobines, en s'appuyant sur des normes internationales reconnues telles que l'ISO 9283 (robotique et précision de mouvement), la CEI 61131-3 (langages de programmation d'automates programmables), la VDI 2206 (directives relatives aux systèmes mécatroniques) et la norme EN 415-10 (sécurité des machines de conditionnement). L'objectif est de présenter une vue d'ensemble de la manière dont une procédure de débogage intégrée exploite la modélisation virtuelle, l'analyse de données en temps réel et l'optimisation itérative pour garantir un fonctionnement fiable et tolérant aux pannes.
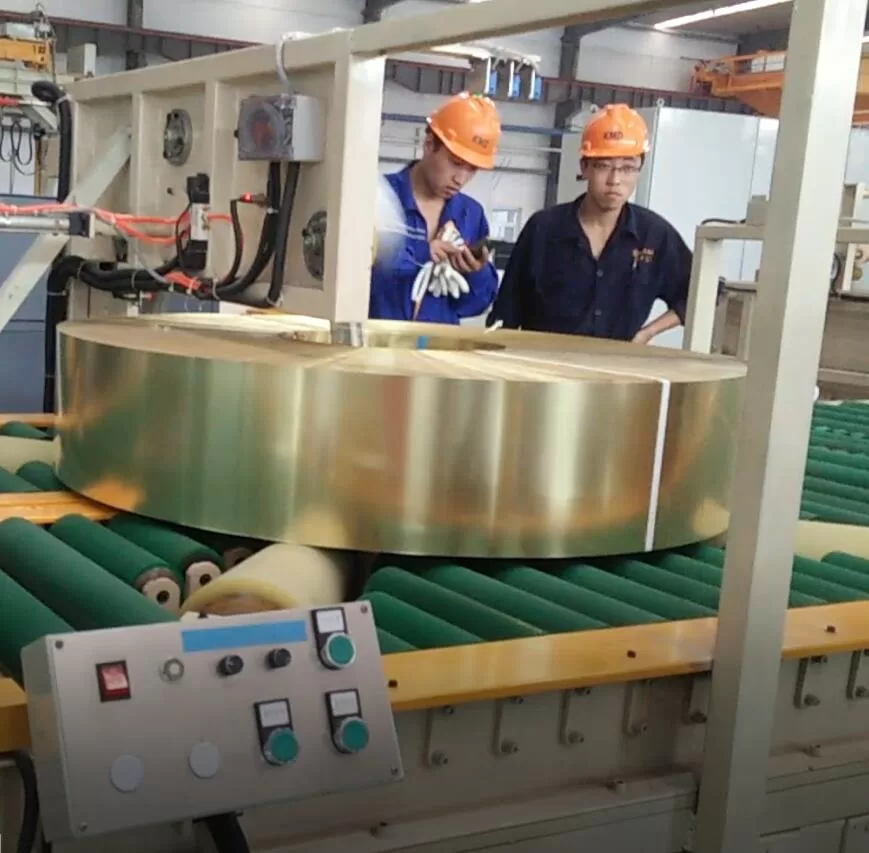
2. Cadre de débogage : cohésion mécanique-contrôle
2.1 Coordination des systèmes mécaniques et de contrôle
Une ligne de conditionnement de bobines associe des composants mécaniques robustes (châssis, cylindres, réducteurs, rouleaux) à une électronique de pointe et à une logique logicielle. L'obtention de performances stables exige une étroite synergie entre ces domaines. Par exemple :
-
Gestion de l'accélération et des à-coups des servos
- Une accélération (et une décélération) rapide doit être configurée dans le servo variateur pour éviter toute contrainte mécanique excessive.
- Des normes comme IEC 61800-7 spécifiez des valeurs de secousse maximales (par exemple, ≤ 50 m/s³) qui aident à réduire les vibrations et à prolonger la durée de vie des composants.
-
Réponse et contrôle hydrauliques
- Les systèmes hydrauliques serrent, soulèvent ou font tourner fréquemment des bobines lourdes. Les temps de réponse corrects, souvent mesurés comme le délai nécessaire pour atteindre 90 % de la pression de consigne, doivent être ≤ 0.8 s (par ISO-10767 1), assurant une synchronisation précise avec les actions servocommandées.
-
Interverrouillages de sécurité
- Les arrêts d'urgence, les barrières de sécurité et les dispositifs de verrouillage de protection doivent être intégrés dans la logique de commande avec un délai minimal.
- EN 60204-1 impose des délais de transmission du signal d'arrêt d'urgence ≤ 20 ms pour protéger les opérateurs et les équipements.
2.2 Interaction des matériaux et compatibilité des capteurs
Lors du débogage, il est crucial de valider que les capteurs et les pièces mécaniques interagissent de manière fiable sous des contraintes opérationnelles :
-
Matériaux de charge de substitution 1
- Au lieu de bobines d'acier réelles lors du débogage initial, des masses d'essai normalisées (par exemple, des blocs d'acier Q235B d'une masse volumique connue de 7.85 g/cm³) peuvent être utilisées. Cela réduit les risques et permet des routines d'essai reproductibles.
-
Simulations de frottement et d'usure 2
- Les éléments roulants peuvent présenter des coefficients de frottement inférieurs à 0.15 (ASTM D1894) si du PTFE ou des revêtements spéciaux à faible frottement sont utilisés. Les tests garantissent que la logique de l'automate programmable tient compte des variations de frottement réelles au fil du temps.
-
- Si des câbles, des servomoteurs ou des capteurs fonctionnent à proximité de sources de chaleur, la vérification de l'endurance de l'isolation (par exemple, 200 °C pendant 1,000 60811 heures conformément à la norme CEI 201-XNUMX) est essentielle pour garantir l'intégrité stable du signal.
Grâce à ces contrôles, le débogage passe d'un réglage de paramètres purement logiciel à une approche intégrée qui aborde la stabilité mécanique, les performances des matériaux et la fiabilité de la logique de contrôle.
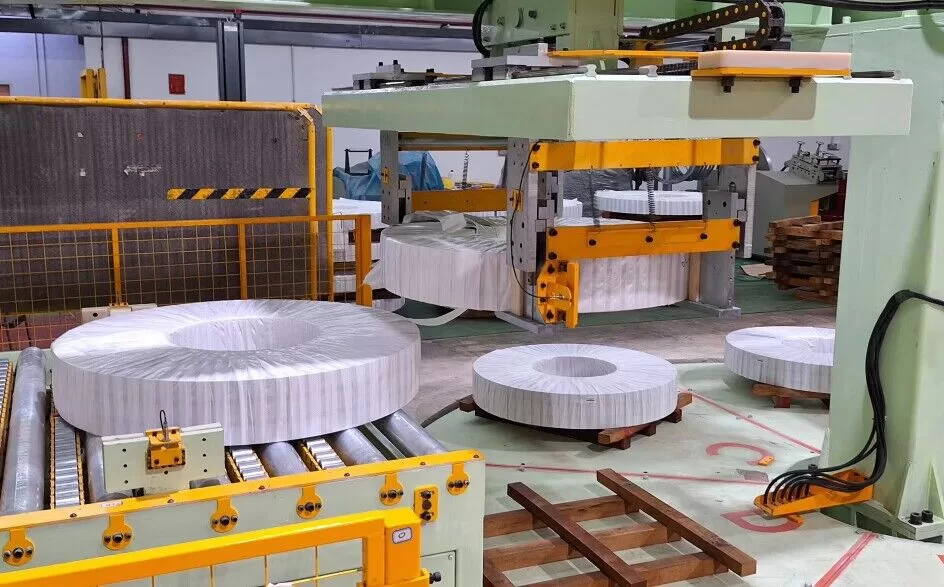
3. Flux de travail de débogage : de la simulation à l'ajustement en direct
La séquence de débogage se déroule généralement en quatre étapes principales. Chaque étape s'appuie sur des outils d'ingénierie et des méthodologies de test spécialisés, affinant la logique et les indicateurs de performance du programme à des niveaux progressivement plus profonds.
3.1 Pré-débogage du jumeau numérique
Les techniques de jumeau numérique ou de mise en service virtuelle se généralisent dans les usines de fabrication modernes. Elles utilisent des plateformes comme MATLAB/Simulink , Siemens NX MCD ou TIA Portal pour les environnements virtuels :
-
Modélisation de la logique de contrôle
- Les profils PLC, contrôleur de mouvement et variateur peuvent être mappés à un environnement de simulation.
- Les ingénieurs vérifient les transitions d’état, les réponses d’E/S et les courbes de mouvement avant que le matériel physique ne soit mis sous tension.
-
Vérifications de collision et de cinématique
- La détection de collision virtuelle garantit que les bras mécaniques, les élévateurs de bobines ou les têtes de cerclage ne dépassent pas leurs enveloppes de conception.
- Les simulations cinématiques évaluent comment les changements de couple d'asservissement ou de pression hydraulique peuvent affecter les trajectoires de déplacement des bobines.
-
Optimisation prédictive
- Le débogage à un stade précoce s'appuie sur des algorithmes avancés (par exemple, NSGA-II (pour une optimisation multi-objectifs) pour équilibrer la vitesse, le contrôle de la tension et les marges de sécurité.
- En préchargeant ces améliorations dans le domaine virtuel, le temps de débogage sur site peut diminuer jusqu’à 40 %.
3.2 Tests en boucle fermée du sous-système
Après la validation virtuelle, l'étape suivante cible chaque sous-système sous forme physique :
-
Identification de l'inertie du servomoteur
- De nombreux servomoteurs modernes disposent de routines intégrées pour identifier l'inertie de charge, affinant ainsi les gains de contrôle pour un mouvement stable.
- L’objectif est d’obtenir un dépassement minimal et des temps de stabilisation courts.
-
Proportion hydraulique et réponse de la servovalve
- Les tests de réponse par étapes pour les actionneurs hydrauliques mesurent la rapidité et la précision avec lesquelles le système est mis sous pression.
- Les données de ces tests sont réinjectées dans les algorithmes PID ou feedforward en boucle fermée de l'automate programmable, garantissant un mouvement cohérent avec les sections servocommandées.
-
Capteurs et actionneurs
- Les capteurs de proximité, les commutateurs photoélectriques ou les cellules de charge doivent être testés individuellement.
- Si le point de déclenchement ou le seuil d'un capteur est désactivé, cela peut entraîner un mauvais alignement de la charge de la bobine ou des démarrages de cycle erronés.
3.3 Débogage du système intégré
Une fois chaque sous-système validé, les ingénieurs les unifient sous le programme PLC principal :
-
Collaboration IHM–PLC–VFD
- L'interface homme-machine (IHM) orchestre les commandes de l'opérateur, tandis que l'automate les interprète et envoie des signaux aux variateurs de fréquence ou aux servomoteurs.
- Le débogage garantit l'alignement parfait des références de vitesse, des signaux marche/arrêt et des verrouillages de défaut. Par exemple, une inadéquation dans la mise à l'échelle des références peut entraîner une vitesse ou une lenteur excessive des convoyeurs à rouleaux, ce qui désaligne le flux des bobines.
-
Contrôle de la tension du film d'emballage
- Dans les lignes qui appliquent du film étirable, la tension doit rester dans les ±2 % du point de consigne (conformément à la norme EN 12079-1 ou à des directives similaires).
- L'automate peut utiliser un contrôle prédictif combiné à un retour de tension en temps réel pour maintenir la cohérence malgré les changements de diamètre de la bobine.
-
Synchronisation du temps
- Les grandes lignes s'appuient souvent sur du matériel de contrôle distribué, nécessitant une synchronisation proche de la microseconde (CEI 61158-2) pour garantir des transitions fluides lorsque les bobines passent de l'emballage au cerclage ou à l'empilage.
3.4 Optimisation des scénarios opérationnels
Une fois que la ligne intégrée fonctionne correctement, les ingénieurs affinent les performances :
-
Réglage du taux de production
- Augmentez progressivement la capacité de la ligne jusqu'au débit nominal maximal (par exemple, 15 bobines/heure) tout en surveillant le couple du moteur, les pressions des fluides et les latences des capteurs.
- Si des surtensions ou des collisions se produisent, il peut être nécessaire d'ajuster les temps de rampe du servo ou les distances tampons.
-
Algorithme génétique ou ajustements heuristiques
- Les lignes avancées peuvent intégrer une optimisation paramétrique (par exemple, en utilisant un algorithme génétique ou approche basée sur le gradient) pour découvrir les paramètres de contrôle idéaux qui produisent le temps de cycle le plus court possible sans dépasser les seuils de contrainte mécanique.
-
Minimisation de la consommation d'énergie
- L'identification de la consommation d'énergie au ralenti, le réglage des rampes de décélération du variateur de fréquence ou l'utilisation des modes de veille du servomoteur pendant les périodes de ralentissement de la production peuvent réduire la consommation d'énergie de plus de 10 à 15 %.
- Des directives formelles telles que ISO-14955 2 définir des stratégies d’efficacité énergétique des machines-outils, adaptables aux lignes de conditionnement.
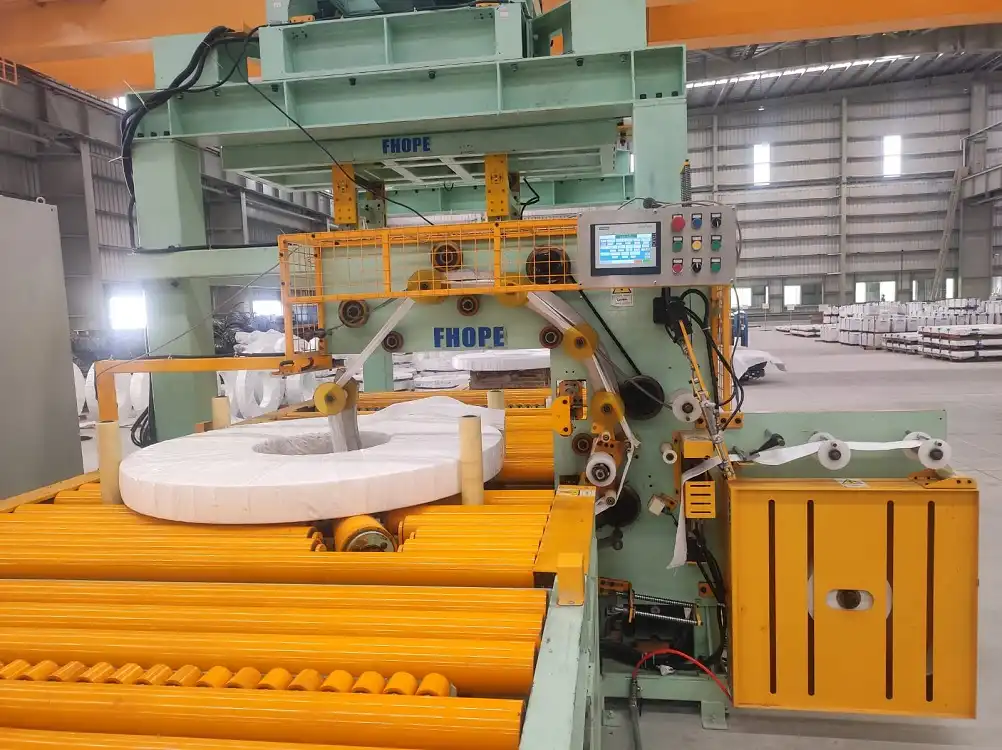
4. Gestion du débogage du cycle de vie
4.1 Étape de vérification de la conception
La plupart des débogages commencent de manière conceptuelle, en parallèle avec la conception :
-
Virtualisation du programme PLC
- Avec des plateformes avancées comme Portail TIA de Siemens, les blocs logiques peuvent être simulés avec des E/S numériques ou des lecteurs virtuels.
- Réduit les coûts de prototypage physique en vérifiant les séquences logiques de base (arrêts d'urgence, verrouillages, déclenchement des capteurs) avant l'installation du matériel.
-
Simulation de la dynamique multicorps
- Des outils comme ADAMS or RécurDyn gérer des événements mécaniques plus détaillés, en vérifiant les forces de contact, la contrainte des articulations ou l'inertie de la bobine lors des transitions.
- La minimisation des chocs mécaniques (marge de ± 5 %) réduit le risque de fatigue de la structure ou de fissuration des soudures pendant la durée de vie de la machine.
4.2 Contrôle du processus de fabrication
Lors de la fabrication, chaque étape de production peut être accompagnée d'un débogage incrémental :
Lors de la fabrication, chaque étape de production peut être accompagnée d'un débogage incrémental :
-
Surveillance des données en temps réel
- L'échantillonnage sous-seconde (par exemple, intervalles de 5 à 10 ms) enregistre des paramètres tels que le courant du servo, la pression hydraulique ou le décalage de position.
- Des outils tels que LabVIEWFPGA or NI CompactRIO aide à capturer des données à haute fréquence pour une analyse avancée du signal.
-
Contrôle de version
- Les modifications du code PLC sont archivées dans des référentiels (comme Git) conformes aux IEC 61131-3 des directives permettant des retours en arrière si les modifications nouvellement introduites provoquent des régressions.
- Horodatages dans ISO 8601 Le format garantit la clarté sur la version qui a été déployée et quand.
-
Traçabilité de l'atelier
- Chaque itération du programme est documentée avec l'état actuel de la machine : paramètres d'entraînement, étalonnages des capteurs et modifications matérielles.
- Si un défaut survient à l'avenir, les techniciens peuvent reconstituer l'état de la machine à n'importe quel point de contrôle passé pour une analyse des causes profondes.
4.3 Phase opérationnelle et mises à niveau intelligentes
En production, le débogage se transforme en amélioration continue :
-
Auto-optimisation
- Certaines lignes d'emballage de bobines intègrent un contrôle prédictif par modèle ou des algorithmes adaptatifs qui ajustent automatiquement les points de consigne en temps réel, améliorant ainsi le débit ou réduisant l'utilisation du film d'environ 15 %.
- Couplé avec un jumeau numérique, le système peut exécuter des scénarios « et si » hors ligne avant de mettre en œuvre des modifications sur l'équipement physique.
-
OPC UA pour l'accès aux données
- Communication standardisée par IEC 62541 permet le partage de données multiplateformes : les opérateurs, les ingénieurs ou même les fournisseurs de services distants peuvent accéder aux journaux historiques ou ajuster les paramètres en toute sécurité.
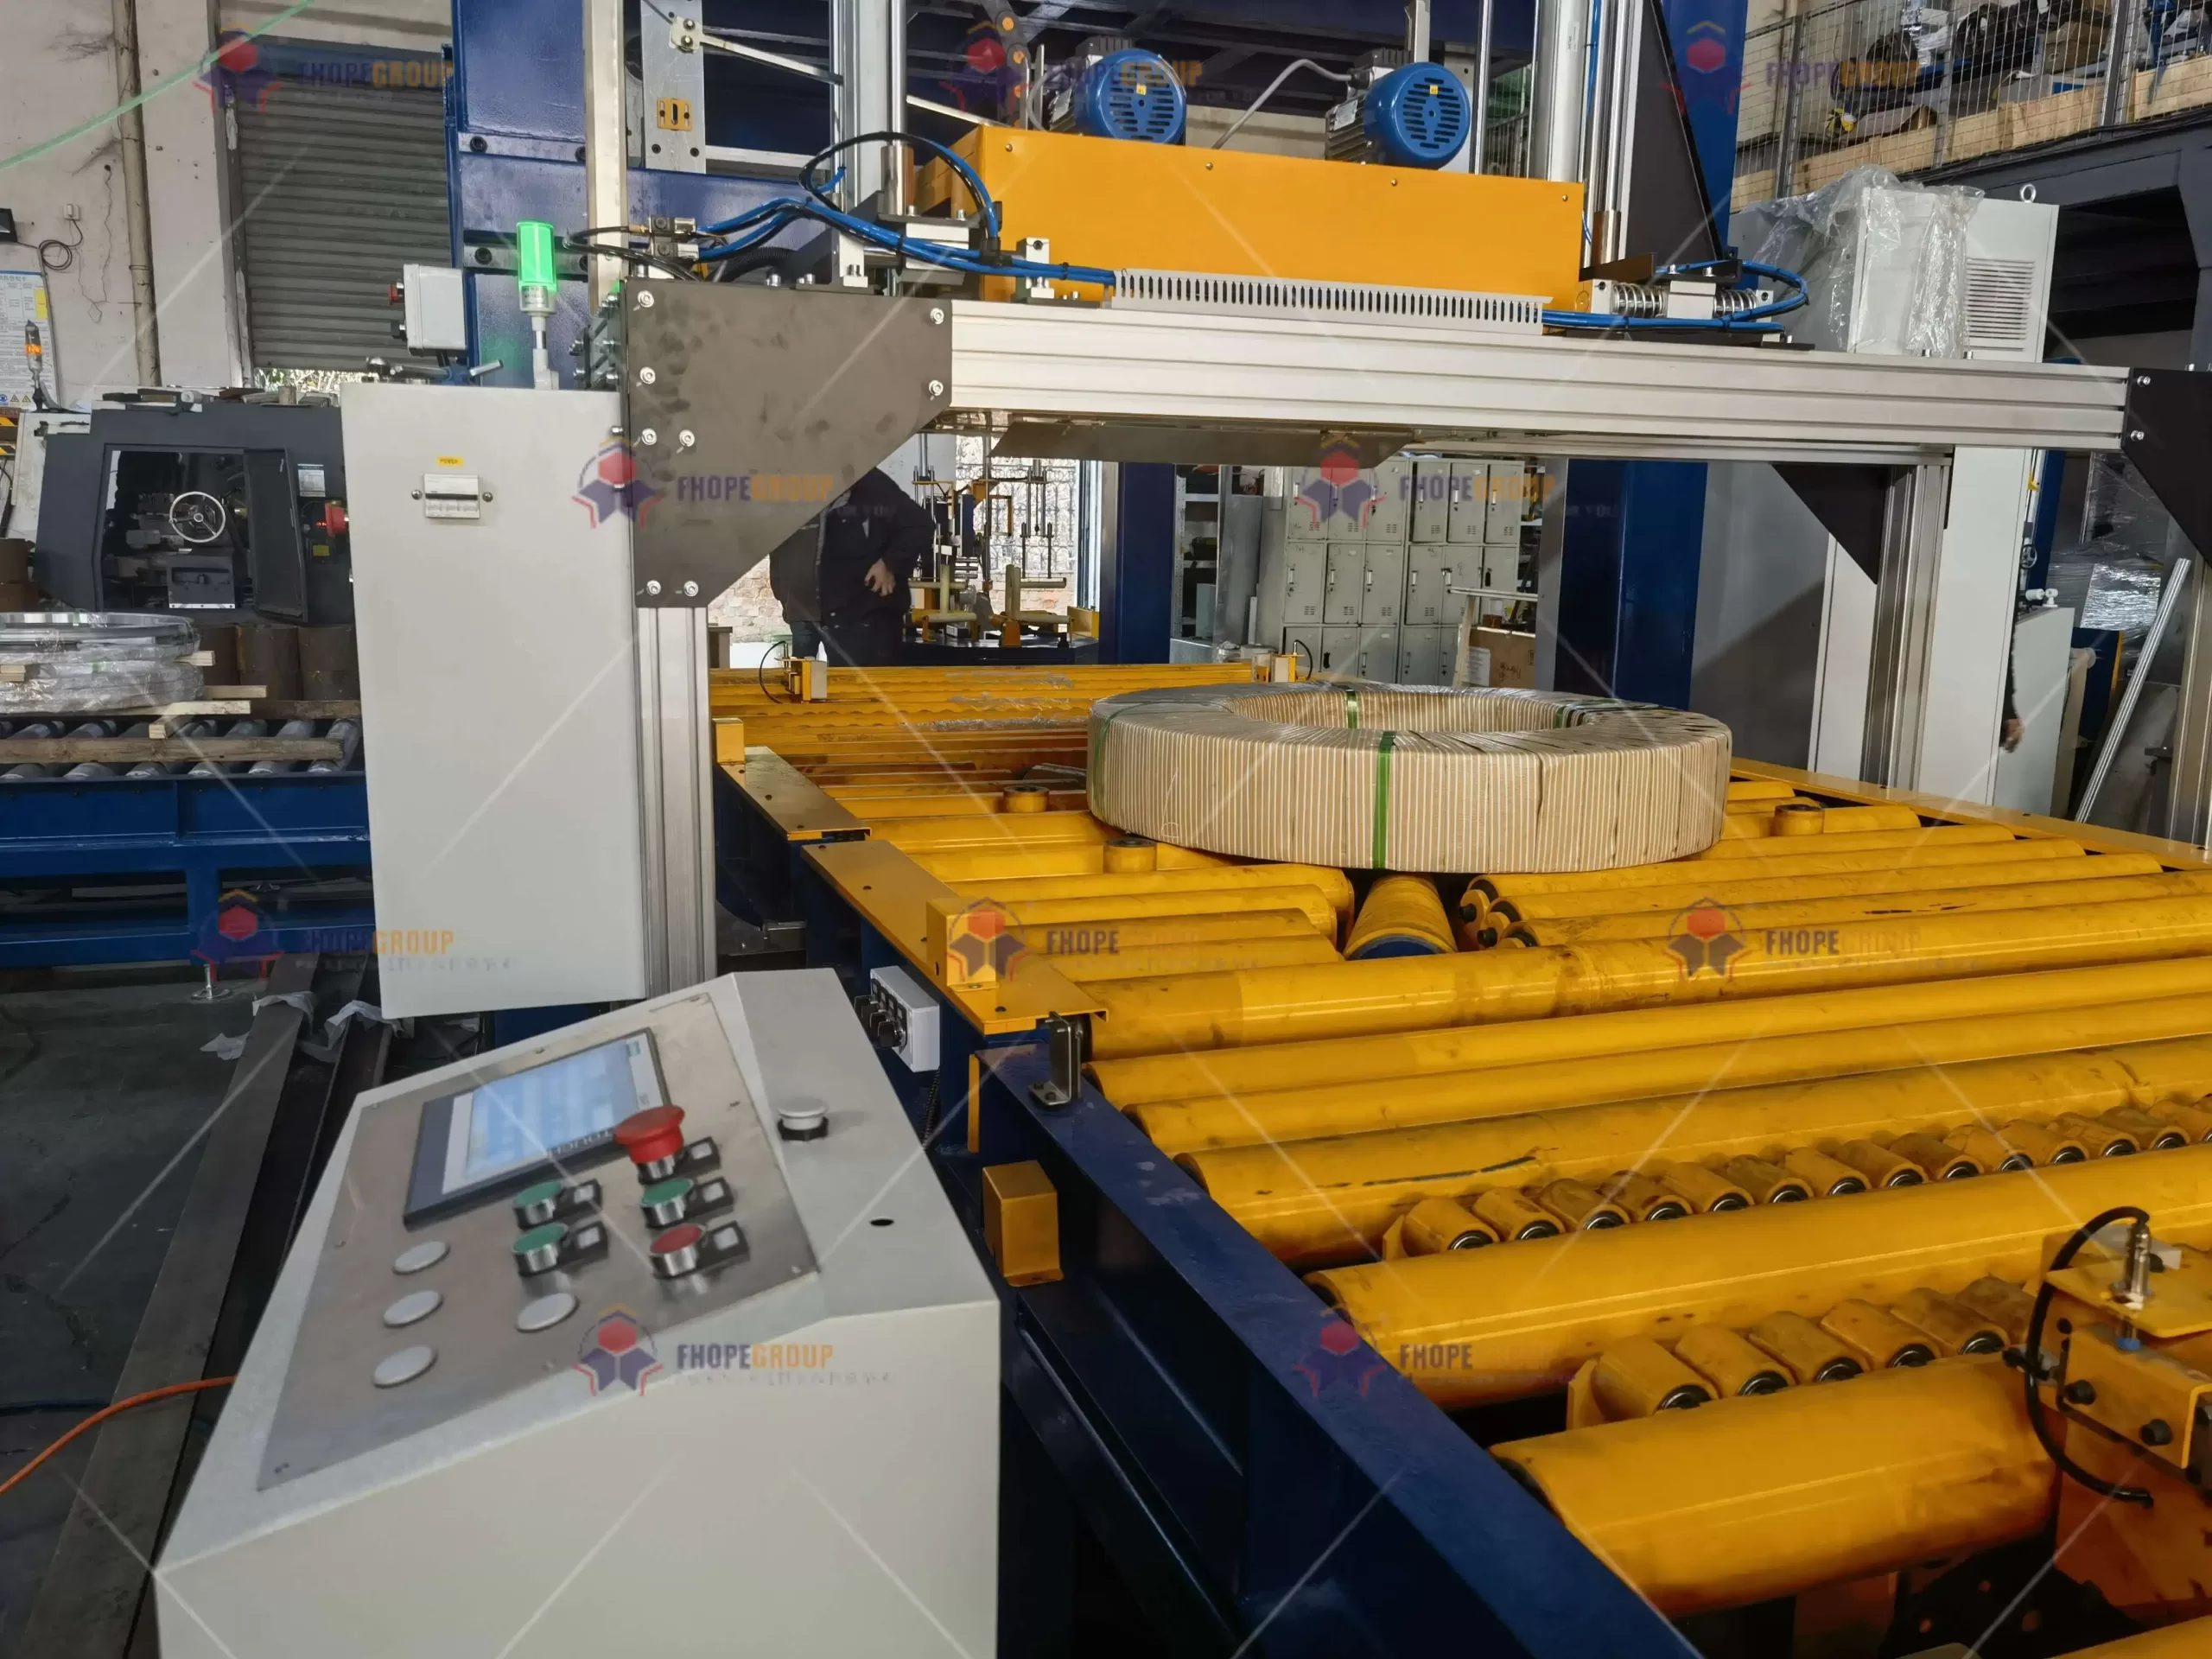
5. Protocole de débogage standardisé
Pour garantir un débogage cohérent et systématique, la plupart des fabricants adoptent un protocole standardisé référençant des normes reconnues. Un tableau représentatif pourrait ressembler à ceci :
| Catégorie de débogage | Norme pertinente | Critère d'acceptation | Méthode de vérification |
|---|---|---|---|
| Précision de la trajectoire du mouvement | ISO 9283: 1998 | Répétabilité du trajet ≤ ± 0.3 mm | Suivi laser (par exemple, API Radian) |
| Synchronisation du temps | IEC 61158-2 | Décalage d'horloge ≤ 1 μs entre les sous-systèmes | Journalisation du protocole de temps de précision (PTP) |
| Contrôle de la tension du film | EN 12079-1 | Plage de fluctuation ± 2 % de la tension définie | Capteur de force en temps réel (HBM S9M) |
| Optimisation énergétique | ISO-14955 2 | Puissance à vide ≤ 15 % de la capacité nominale | Analyseur de qualité de puissance (par exemple, Fluke 435) |
| Latence de la logique de sécurité | EN 60204-1 | Signal d'arrêt d'urgence avec un délai de < 20 ms | Oscilloscope ou capture de données à grande vitesse |
Si une machine ne répond pas à ces critères, elle entre à nouveau dans une sous-boucle de débogage. Les ingénieurs identifient la cause (gain PID, limite de à-coups du servomoteur ou support de capteur mal aligné) et corrigent la configuration ou l'agencement mécanique avant de refaire le test.
6. Innovations de débogage intelligent
6.1 Algorithmes d'optimisation multi-objectifs
À mesure que les lignes de bobinage se complexifient, l'optimisation monoparamétrique (par exemple, la vitesse ou la tension) devient insuffisante. Les algorithmes multiobjectifs (comme l'algorithme génétique de tri non dominé II, NSGA-II) peuvent gérer simultanément plusieurs indicateurs de performance (vitesse, constance de la tension, consommation d'énergie, marges de sécurité) tout en générant un front de Pareto de solutions optimales. Intégrés à un jumeau numérique :
- Temps de réglage réduit
- Au lieu d’essayer et d’erreurr laborieusement chaque paramètre, l’algorithme converge rapidement vers des ensembles presque optimaux.
- Précision améliorée
- Les meilleures solutions réduisent souvent le temps de cycle jusqu’à 20 à 30 % sans augmenter les contraintes mécaniques ni risquer de déplacer la bobine.
6.2 Débogage de la réalité augmentée (RA)
Les technologies de réalité augmentée émergentes superposent des données numériques (lectures de capteurs, formes d'onde d'asservissement, états de la machine) sur la machine réelle :
-
Visualisation des variables PLC en direct
- À l'aide d'un casque AR (par exemple, Microsoft HoloLens), les techniciens voient les valeurs du courant servo ou du capteur de tension mises à jour à ≥ 60 Hz dans leur champ de vision.
- Les anomalies potentielles (par exemple, les vibrations au-delà d'une bande normale) apparaissent sous forme de cartes thermiques sur l'équipement physique.
-
Assistance d'experts à distance
- Un spécialiste hors site peut regarder le même flux AR, marquant les zones dans la vue du technicien qui peuvent nécessiter un ajustement mécanique ou des modifications de paramètres.
- Cela réduit les temps d’arrêt puisque l’expertise peut être fournie sans se déplacer physiquement sur le site.
7. Remarques finales
Le débogage de programmes pour une ligne de bobinage ne se limite pas à la simple modification de bits ou au réglage d'une consigne de vitesse. Il s'agit d'une approche globale du cycle de vie : vérification de la conception initiale, étalonnage des sous-systèmes, optimisation du système intégré et amélioration continue en cours d'exploitation. Grâce aux jumeaux numériques, aux algorithmes de contrôle avancés, à l'acquisition de données à haute vitesse et à la réalité augmentée, les fabricants peuvent minimiser le temps de mise en service tout en maximisant les performances, la sécurité et la fiabilité.
Points clés à retenir :
- Intégration holistique du contrôle mécanique: Validez les limites de secousses du servomoteur, les temps de réponse hydraulique et les seuils des capteurs pour un fonctionnement cohérent et sans conflit.
- Flux de travail de débogage itératif:Commencez par des modèles virtuels, puis progressez à travers les tests de sous-systèmes et intégrés pour affiner les performances étape par étape.
- Gestion du cycle de vie des données:Utilisez le contrôle de version (Git) et la journalisation des données standardisée, garantissant que toutes les modifications ou diagnostics de pannes futurs disposent d'une piste d'audit robuste.
- Alignement des normes:Répondre ou dépasser les références telles que ISO 9283, IEC 61158, EN 60204-1 et VDI2206 favorise la confiance dans les marchés mondiaux et réduit la responsabilité.
- Amélioration continue et innovation:Des outils tels que les algorithmes d'optimisation multi-objectifs et le débogage basé sur la réalité augmentée maintiennent la ligne d'emballage de bobines agile en réponse à l'évolution des demandes de production.
En adhérant aux meilleures pratiques reconnues et en adoptant une perspective prospective sur les technologies émergentes, la phase de débogage devient un levier stratégique pour atteindre l'excellence. Bien menée, la mise au point du programme d'une ligne de conditionnement de bobines garantit non seulement le bon fonctionnement de la machine, mais établit également des bases solides pour un succès opérationnel, une sécurité et une adaptabilité à long terme.
note finale:
Bien que cet article synthétise les principes fondamentaux du débogage, chaque installation ou projet peut nécessiter des tests spécifiques ou des considérations matérielles spécifiques. Consultez systématiquement la documentation technique officielle, les réglementations régionales en vigueur et les normes internes de l'entreprise pour élaborer un plan de débogage sur mesure, parfaitement adapté à vos objectifs de production.
-
Découvrez différents matériaux de charge de substitution qui peuvent améliorer la précision et la sécurité de vos tests pendant la phase de mise au point.
-
Explorez ce lien pour comprendre les techniques et méthodologies avancées de simulation du frottement et de l'usure, et ainsi améliorer votre processus de débogage.
-
Cette ressource vous fournira des informations sur les méthodes de test de tolérance à la température, garantissant ainsi le maintien de l'intégrité du signal de vos systèmes en situation de contrainte.