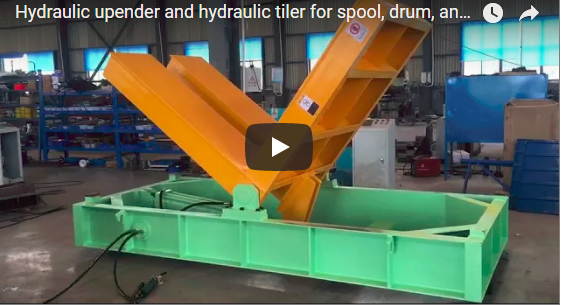
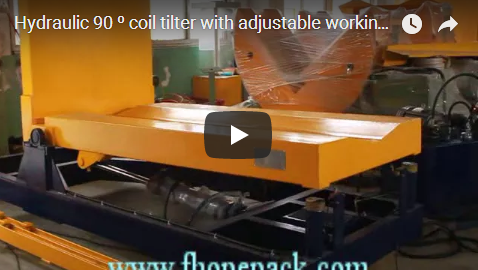
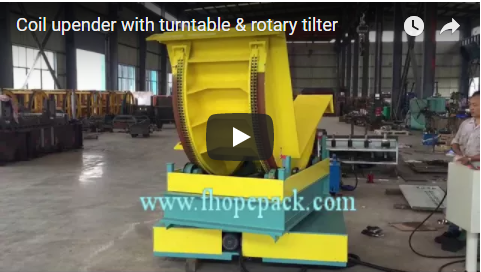
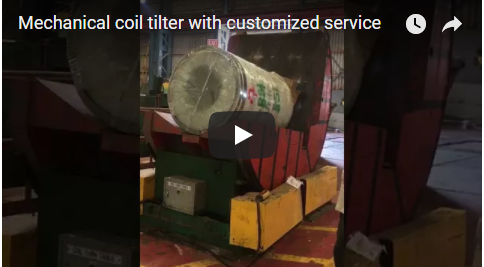
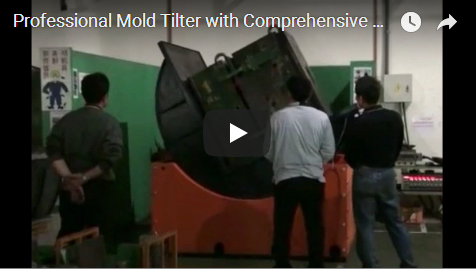
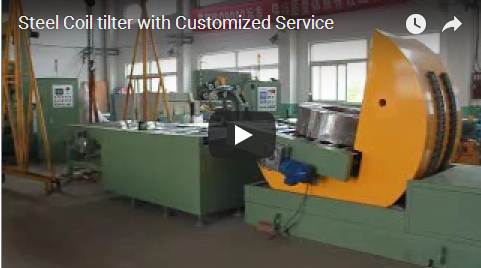
Enamik tootmisüksusi tugineb raskete rullide ja poolide käsitsemisel endiselt käsitsi kraana abil toimuvale või kahveltõstukiga ümberpööramisele. Kuigi need vananenud meetodid näivad olevat paindlikud, toovad need kaasa tõsiseid ergonoomilisi riske, ettearvamatuid tsükliaegu ja pidevat materjali halvenemist. Automatiseeritud poolide ümberpöörajad lahendavad need kitsaskohad, standardiseerides pöörlemismehaanikat, kaitstes tooriku terviklikkust ja vähendades oluliselt operaatori väsimust. See tehniline süvaanalüüs uurib mehaanilist arhitektuuri, ohutustehnika põhimõtteid ja operatiivset integratsiooni, mis on vajalikud usaldusväärsete ümberpööramissüsteemide juurutamiseks metalliteeninduskeskustes, tootmistehastes ja logistikakeskustes.
🛠️ Põhiline mehaaniline arhitektuur ja tööparameetrid
Automaatsed mähise ümberpöörajad tuginevad tugevdatud kallutusraamile, reguleeritavale tugiplatvormile ja täppiskinnitusseadmele, et raskeid koormaid ohutult ümber pöörata. Tööstusharu võrdlusnäitajad näitavad, et tüüpilised mudelid on kaaluga 1–10 tonni, kasutades kas mootoriga või hüdraulilisi kallutusmehhanisme koos programmeeritavate juhtimissüsteemidega, et tagada ühtlane pöörlemistäpsus.
Vundamendi struktuur koosneb tugevast kallutusraamist, mis on konstrueeritud taluma dünaamilist pöördemomenti ümberpööramise ajal. See raam ankurdab mähise tugiplatvormi, mis toetab töödeldavat detaili, jaotades kaalu ühtlaselt, et vältida lokaliseeritud pingemurde. Koorma kinnitamiseks on vaja mähise kinnitusseadet, mis rakendab radiaalset survet, mida tavaliselt saab reguleerida pneumaatiliste või hüdrauliliste silindrite abil, et see sobiks erinevate välisläbimõõtudega. Tootja andmed näitavad, et standardsetel kinnitusklambritel on vahetatavad kummist või polüuretaanist sisetükid, mis säilitavad haarde ilma tundlikke mähise pindu suure pöördemomendiga pöörlemise ajal kahjustamata.
Jõuülekannet juhitakse spetsiaalse kallutusmehhanismi abil, mis on saadaval kas elektrimootoriga või hüdraulilise konfiguratsioonina. Elektrilised servosüsteemid pakuvad täpset nurkjuhtimist ja väiksemat energiatarbimist, mistõttu sobivad need ideaalselt rajatistele, kus tsükliajad on järjepidevad. Hüdraulilised süsteemid seevastu genereerivad suuremat pöördemomenti ja sujuvamaid aeglustuskõveraid, mis on valdkonna hinnangute kohaselt eelistatavad üle viie tonni kaaluvate raskete rullide puhul. Mõlemad arhitektuurid on ühendatud tsentraliseeritud juhtimissüsteemiga, mis salvestab eelseadistatud pöördenurki, kiirusprofiile ja kinnitusjõu parameetreid, võimaldades kiiret ümberlülitust erinevate tootespetsifikatsioonide vahel.
🏗️ Ohutustehnika ja ohtude leevendamine
Kraana käsitsi juhtimise asendamine automaatse tõstmisega kõrvaldab kriitilised kinnikiilumiskohad ja hoiab ära tooriku deformatsiooni. Tootja andmed näitavad, et integreeritud koormusanduri tagasiside jälgib pidevalt kinnitusjõudu, peatades automaatselt pöörlemise, kui haardejõud langeb alla ohutu läve, et kaitsta operaatoreid ja tõsteseadmeid.
Mähiste käsitsi käsitsemine seab töötajad ohtu tõsistele muljumisohtudele, kontrollimatutele koormakõikumistele ja korduvatele pingutusvigastustele. Automaatsed ümberpööramisseadmed leevendavad neid riske, isoleerides operaatori ümberpööramistsoonist ja rakendades rangeid protseduurilisi kontrolle. Juhtimissüsteem sisaldab ohutusblokeeringuid, mis takistavad masina aktiveerimist, kui kallutusraam pole täielikult maandatud ja mähise kinnitusseade pole saavutanud sihtrõhku. Tööstusharu võrdlusnäitajad näitavad, et tänapäevastel seadmetel on ka pöörlemistelje ümber füüsiline kaitse, mis vähendab juhusliku kokkupuute tõenäosust aktiivsete tsüklite ajal.
Oluline ohutusalane edasiminek on koormusandurite tagasiside rakendamine, mis viitab elektroonilistele anduritele, mis mõõdavad reaalajas kinnitusjõudu ja edastavad need andmed otse masina loogikakontrollerile. Kui andur tuvastab mähise nihkumisest või libisemisest tingitud rõhulanguse, lülitab juhtimissüsteem koheselt kallutusmehhanismi toite välja. See tõrkekindel protokoll hoiab ära tooriku kahjustumise ja kõrvaldab kukkuvate raskuste ohu. Lisaks vähendavad käsitsi tõsteseadmete ja ketitroppide eemaldamisega tööprotsessist oluliselt tõsteseadmete kulumist, pikendades varade eluiga ja vähendades hoolduskulusid.
🔗 Seotud : Avasta rohkem lahendusi
📈 Läbilaskevõime optimeerimine ja materjalide terviklikkus
Automaatsed ümberpööramistsüklid vähendavad käsitsemisaega tavaliselt enam kui kaheksakümne protsendi võrra võrreldes käsitsi kahveltõstuki meetoditega, samas kui standardiseeritud kinnitusrõhk hoiab ära servade mõlkimise ja lahtikerimise. Tööstusharu hinnangul väheneb materjalikahjustus 30–50 protsenti, mis parandab otseselt tootmisliini tõhusust.
Käsitsi pööramine põhjustab sageli ebaühtlast pöörlemiskiirust, mis põhjustab mähiste lahtikerimist, mõlke või servapragusid. Automaatsed ümberpöörajad säilitavad kogu ümberpööramiskaare ulatuses ühtlase nurkkiiruse, säilitades töödeldava detaili konstruktsiooni terviklikkuse. Mähise tugiplatvorm ja kinnitusseade töötavad koos, et neutraliseerida tsentrifugaaljõud, tagades raskete rullide stabiilsuse isegi kiire kiirenduse ja aeglustuse faaside ajal. Tootja andmed näitavad, et see kontrollitud keskkond vähendab drastiliselt praagimäära ja välistab kulukad ümbertöötlemisviivitused.
Lisaks mähiste käitlemisele näitavad need süsteemid märkimisväärset mitmekülgsust mitmetes tööstuslikes rakendustes. Tööstusharu võrdlusnäitajad näitavad, et sama mehaanilist arhitektuuri saab kohandada vormide pööramiseks, moodulite ülespööramiseks ja rullide ülespööramiseks ilma suuremate konstruktsioonimuudatusteta. See mitmeotstarbeline võimekus võimaldab rajatistel koondada materjalikäitlusseadmeid, vähendades põrandapinna nõudeid ja lihtsustades operaatorite koolitust. Rotatsiooniprotokollide standardiseerimise abil saavad tootmismeeskonnad ülespööramise sujuvalt integreerida pidevatesse tootmisprotsessidesse, minimeerides seisuaega ja maksimeerides igapäevast toodangut.
🛡️ Hanke- ja integratsioonijuhised
Usaldusväärse ülesvooluseadme valimisel tuleb kontrollida konstruktsiooni ühilduvust teie konkreetsete mähise mõõtmetega ja tagada, et juhtimissüsteem toetab eelseadistatud mälu kiireks ümberlülituseks. Tööstusharu võrdlusalused soovitavad eelistada tarnijaid, kes pakuvad kolmanda osapoole stabiilsuse valideerimist ja põhjalikke operaatorite koolitusprogramme.
Hankeotsused peaksid keskenduma pigem operatiivsele ühilduvusele kui vastavusdokumentatsioonile. Asutused peavad hindama, kas kallutusraam ja tugiplatvorm vastavad nende maksimaalsele poolikaalule ja välisläbimõõdu spetsifikatsioonidele. Juhtimissüsteem peaks pakkuma intuitiivseid inimese ja masina liideseid, mis võimaldavad operaatoritel salvestada ja tagasi kutsuda mitu pooliprofiili, vähendades seeläbi seadistusaega tootmispartiide vahel. Turul pakutavad alternatiivid, nagu vormi kallutusseade, pooli ülekandeauto ja konveieriga ülespööramisseade, täidavad erinevaid logistilisi eesmärke, seega peaksid ostjad enne konfiguratsiooni valimist võrdlema oma konkreetseid läbilaskevõime nõudeid.
Tarnija valideerimine on hankimisprotsessis endiselt kriitilise tähtsusega samm. Valdkonna hinnangud näitavad, et hea mainega tootjad esitavad dünaamilise stabiilsuse aruandeid, mis kinnitavad, et seade suudab ekstsentrilisi koormusi ohutult käsitseda ilma raami läbipaindeta. Ostjad peaksid ka kontrollima, et juhtimissüsteem toetab standardseid tööstuslikke sideprotokolle, mis võimaldab sujuvat integratsiooni olemasolevate tehase automatiseerimisvõrkudega. Baaspaketis peaksid olema põhjalik operaatorikoolitus ja üksikasjalikud hooldusjuhendid, mis tagavad, et tehnilised meeskonnad saavad väiksemaid probleeme lahendada ilma tootmisgraafikuid viivitamata.
🔗 Vaata ka : Seotud seadmed
⚙️ Rakendamise ajakava ja hooldusstrateegia
Täielik süsteemi integreerimine võtab mehaanilise ankurdamise, elektrilise kasutuselevõtu ja koormustesti jaoks tavaliselt kaks kuni kolm päeva. Tootja andmed näitavad, et elektriliste mudelite puhul ulatuvad plaanilised hooldusintervallid aastani, samas kui hüdrauliliste variantide puhul on optimaalse jõudluse säilitamiseks vaja kaks korda aastas vedelike ja tihendite kontrolli.
Paigaldamine algab kallutusraami kinnitamisega raudbetoonvundamendile, tagades õige koormuse jaotuse ja vibratsiooni summutamise. Seejärel ühendavad elektritehnikud juhtimissüsteemi, kalibreerivad mähise kinnitusseadme ja teevad diagnostilisi teste andurite täpsuse kontrollimiseks. Tööstusharu võrdlusalused näitavad, et täielik kohapealne vastuvõtukatse peaks hõlmama kolme järjestikust inversioonitsüklit maksimaalse nimivõimsusega, kinnitades, et masin töötab ettenähtud pöördemomendi ja kiiruse parameetrite piires. Pärast valideerimist saab süsteemi kohe integreerida igapäevastesse tootmisprotsessidesse.
Pikaajaline töökindlus sõltub distsiplineeritud hooldustavadest. Elektriajamiga pöördmehhanismide puhul on tavaliselt vaja iga-aastast mootori harjade, käigukastide ja juhtpaneeli ühenduste kontrolli. Hüdraulikasüsteemid vajavad sagedasemat tähelepanu ning tootjate andmed näitavad, et kaks korda aastas tehtav vedeliku analüüs ja tihendite vahetamine hoiab ära rõhulekked ja säilitab ühtlase kinnitusjõu. Ettevõtted peaksid hoidma varuosade laoseisu, mis sisaldab kriitilisi komponente, nagu rõhuandurid, hüdraulikavoolikud ja juhtreleed. Ennetav hooldusgraafik minimeerib planeerimata seisakuid ja pikendab seadmete tööiga.
🛡️ Vastavusmärkus : See seade on konstrueeritud vastama ISO ja CE nõuetele. Enne hankimist kontrollige tootjaga konkreetsete sertifikaatide olemasolu.
KKK
K: Kas mähise ülespööratav seade saab hakkama erineva laiuse ja läbimõõduga mähistega ilma reguleerimiseta? V: Jah. Enamikul mudelitel on reguleeritav mähise tugiplatvorm ja libisevad kinnitusklambrid, mis sobivad erinevate mõõtmetega. Juhtimissüsteem salvestab eelseadistatud konfiguratsioonid mitme mähise suuruse jaoks, võimaldades operaatoritel spetsifikatsioonide vahel vahetada vähem kui kahe minutiga.
K: Kas mähiste ülespööramiseks on parem hüdrauliline või elektriline servo? V: Elektrilised servosüsteemid pakuvad vaiksemat tööd, väiksemat energiatarbimist ja vähem hooldust, mistõttu sobivad need ideaalselt kergete ja keskmise suurusega koormate jaoks alla viie tonni. Hüdraulilised süsteemid pakuvad suuremat pöördemomenti ja sujuvamat aeglustust, mida tööstusharu võrdlusnäitajad soovitavad eelistada raskete rullide või pideva mitme vahetuse töö puhul.
K: Kui kaua paigaldamine tavaliselt aega võtab? V: Standardpaigaldus võtab kaks kuni kolm päeva ning see hõlmab vundamendi ankurdamist, elektrisüsteemi kasutuselevõttu, andurite kalibreerimist ja operaatori koolitamist. Enne projekti lõplikku üleandmist tuleks alati nõuda täiskoormuse vastuvõtukatset.
Mähise kallutamise, inverteerimise ja rullide käsitsemise lahenduste üksikasjalike tehniliste kirjelduste saamiseks vaadake tootja projekteerimisjuhendeid või võtke rakenduspõhiste konfiguratsioonide saamiseks ühendust spetsialiseerunud tööstusseadmete pakkujatega, näiteks Hangzhou Roll Forming Technology Co., Ltd.