1. บทนำ
ในสภาพแวดล้อมทางอุตสาหกรรมที่ เกี่ยวข้องกับการบรรจุ การรัด และการเรียงซ้อนเหล็ก ม้วน ความแม่นยำและความสม่ำเสมอเป็นสิ่งสำคัญอย่างยิ่งต่อการดำเนินงานที่มีปริมาณมากและน่าเชื่อถือ สายการผลิตบรรจุเหล็กม้วน โดยทั่วไป ประกอบด้วยเครื่องจักรหลายเครื่อง เช่นเครื่องบรรจุเหล็กม้วนเครื่องรัดเหล็กม้วนและเครื่องเรียงซ้อนเหล็กม้วนซึ่งแต่ละเครื่องขับเคลื่อนด้วยมอเตอร์ไฟฟ้า ระบบเซอร์โว หรือแอคชูเอเตอร์ไฮดรอลิก เครื่องจักรทั้งหมดนี้ถูกควบคุมโดยระบบควบคุมที่ซับซ้อน ซึ่งโดยทั่วไปประกอบด้วยPLC (Programmable Logic Controllers) VFD ( Variable Frequency Drives)และมอเตอร์เซอร์โวขั้น สูง
เพื่อให้ระบบที่ซับซ้อนนี้ทำงานได้อย่างราบรื่น ขั้นตอนการดีบักโปรแกรมจึงมีความสำคัญอย่างยิ่ง การดีบักช่วยให้มั่นใจได้ว่าการทำงานร่วมกันระหว่างชิ้นส่วนทางกล เซ็นเซอร์ ตัวขับ และส่วนติดต่อผู้ใช้เป็นไปอย่างถูกต้อง และยังช่วยปรับแต่งวงจรควบคุม ระบบล็อกความปลอดภัย และรูปแบบการเคลื่อนไหวต่างๆ เพื่อรับประกันการทำงานที่เสถียรและปริมาณงานสูงสุด โดยพื้นฐานแล้ว การดีบักโปรแกรมเป็นการผสานมาตรฐานการออกแบบทางกลเข้ากับตรรกะการควบคุม เพื่อรักษาความปลอดภัย ปรับเวลาการทำงานให้เหมาะสม และรักษาประสิทธิภาพที่แข็งแกร่งตลอดอายุการใช้งานของระบบ
เอกสารฉบับนี้จะอธิบายรายละเอียดที่ซับซ้อนของการแก้ไขข้อผิดพลาดในโปรแกรมสำหรับสายการบรรจุขดลวด โดยอ้างอิงถึงมาตรฐานสากลที่เป็นที่ยอมรับ เช่นISO 9283 (หุ่นยนต์และความแม่นยำในการเคลื่อนไหว), IEC 61131-3 (ภาษาการเขียนโปรแกรม PLC), VDI 2206 (แนวทางระบบเมคาทรอนิกส์) และEN 415-10 (ความปลอดภัยของเครื่องจักรบรรจุภัณฑ์) เป้าหมายคือการให้ภาพรวมที่ครอบคลุมเกี่ยวกับวิธีการแก้ไขข้อผิดพลาดแบบบูรณาการที่ใช้ประโยชน์จากการสร้างแบบจำลองเสมือน การวิเคราะห์ข้อมูลแบบเรียลไทม์ และการปรับแต่งแบบวนซ้ำ เพื่อให้ได้ฟังก์ชันการทำงานที่สม่ำเสมอและทนทานต่อข้อผิดพลาด
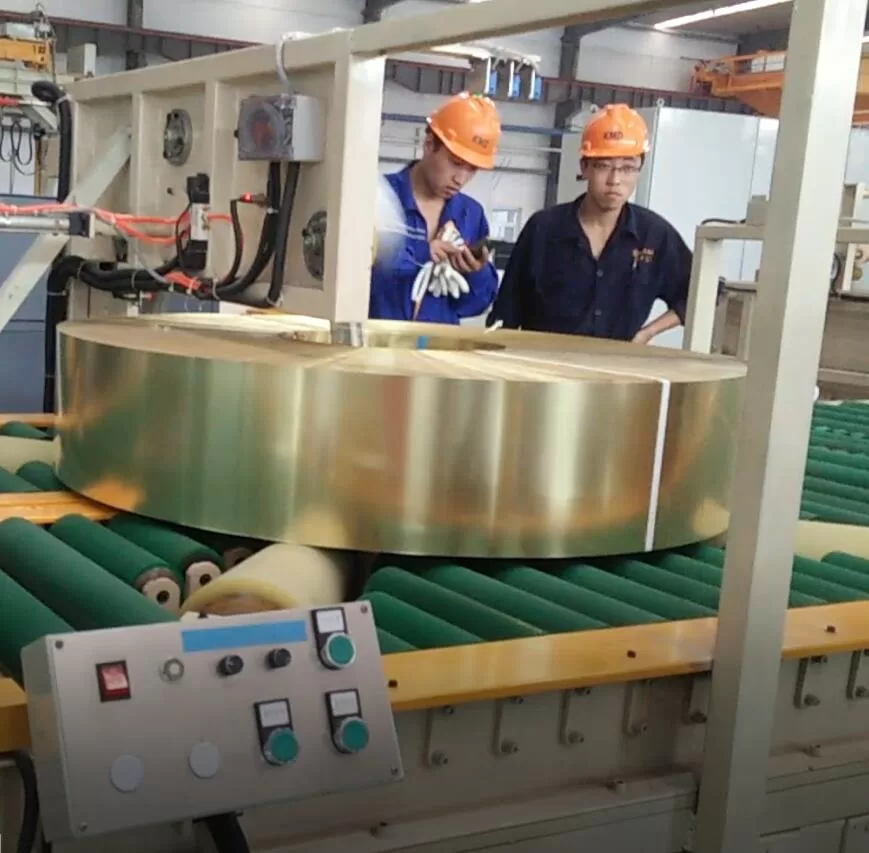
2. กรอบการทำงานการแก้จุดบกพร่อง: ความสอดคล้องระหว่างกลไกและการควบคุม
2.1 การประสานงานระบบกลไกและระบบควบคุม
สายการผลิตแบบคอยล์จะผสมผสานฮาร์ดแวร์เชิงกลที่ทนทาน เช่น เฟรม กระบอกสูบ กระปุกเกียร์ ลูกกลิ้ง เข้ากับระบบอิเล็กทรอนิกส์ขั้นสูงและตรรกะที่ขับเคลื่อนด้วยซอฟต์แวร์ การบรรลุประสิทธิภาพที่เสถียรต้องอาศัยการทำงานร่วมกันอย่างใกล้ชิดระหว่างโดเมนเหล่านี้ ตัวอย่างเช่น:
-
การเร่งความเร็วเซอร์โวและการจัดการการกระตุก
- จะต้องกำหนดค่าการเร่งความเร็วอย่างรวดเร็ว (และการชะลอความเร็ว) ในไดรฟ์เซอร์โวเพื่อหลีกเลี่ยงความเครียดทางกลที่ไม่เหมาะสม
- มาตรฐานเช่น IEC 61800-7 ระบุค่าการกระตุกสูงสุด (เช่น ≤50 m/s³) ที่ช่วยลดการสั่นสะเทือนและยืดอายุการใช้งานของส่วนประกอบ
-
การตอบสนองและการควบคุมระบบไฮดรอลิก
- ระบบไฮดรอลิกมักจะยึด ยก หรือหมุนคอยล์ที่มีน้ำหนักมาก เวลาตอบสนองที่ถูกต้องซึ่งมักวัดเป็นความล่าช้าในการถึง 90% ของแรงดันที่ตั้งไว้ ควรอยู่ที่ ≤0.8 วินาที (ต่อ ISO-10767 1) เพื่อให้มั่นใจถึงการซิงโครไนซ์ที่แม่นยำกับการทำงานที่ขับเคลื่อนด้วยเซอร์โว
-
ลูกโซ่ความปลอดภัย
- การหยุดฉุกเฉิน ประตูความปลอดภัย และระบบล็อคของการ์ดจะต้องรวมเข้ากับตรรกะการควบคุมโดยมีความล่าช้าให้น้อยที่สุด
- *สำหรับข้อมูลเฉพาะ โปรดติดต่อเรา กำหนดให้การส่งสัญญาณ e-stop ล่าช้า ≤20 มิลลิวินาที เพื่อปกป้องผู้ปฏิบัติงานและอุปกรณ์
2.2 ปฏิสัมพันธ์ของวัสดุและความเข้ากันได้ของเซ็นเซอร์
ในการแก้ไขข้อบกพร่อง สิ่งที่สำคัญคือการตรวจสอบให้แน่ใจว่าเซ็นเซอร์และชิ้นส่วนกลไกโต้ตอบกันได้อย่างน่าเชื่อถือภายใต้แรงกดดันในการทำงาน:
-
- แทนที่จะใช้คอยล์เหล็กจริงในการแก้ไขข้อบกพร่องเบื้องต้น สามารถใช้มวลทดสอบมาตรฐาน (เช่น บล็อกเหล็ก Q235B ที่มีความหนาแน่นที่ทราบอยู่ที่ 7.85 g/cm³) ได้ ซึ่งจะช่วยลดความเสี่ยงและทำให้สามารถทดสอบซ้ำได้
-
การจำลองแรงเสียดทานและการสึกหรอ2
- ชิ้นส่วนกลิ้งอาจมีค่าสัมประสิทธิ์แรงเสียดทานต่ำกว่า 0.15 (ASTM D1894) หากใช้ PTFE หรือสารเคลือบแรงเสียดทานต่ำเฉพาะทาง การทดสอบช่วยให้มั่นใจได้ว่าตรรกะ PLC จะคำนึงถึงการเปลี่ยนแปลงของแรงเสียดทานในโลกแห่งความเป็นจริงเมื่อเวลาผ่านไป
-
- หากสายเคเบิล เซอร์โวมอเตอร์ หรือเซ็นเซอร์ทำงานใกล้แหล่งความร้อน การตรวจสอบความทนทานของฉนวน (เช่น 200°C เป็นเวลา 1,000 ชั่วโมงตามมาตรฐาน IEC 60811-201) ถือเป็นสิ่งสำคัญสำหรับความสมบูรณ์ของสัญญาณที่เสถียร
การตรวจสอบเหล่านี้ทำให้การดีบักเปลี่ยนจากการปรับแต่งพารามิเตอร์โดยใช้ซอฟต์แวร์ล้วนๆ ไปเป็นแนวทางแบบบูรณาการที่เน้นที่เสถียรภาพเชิงกล ประสิทธิภาพของวัสดุ และความน่าเชื่อถือของตรรกะการควบคุม
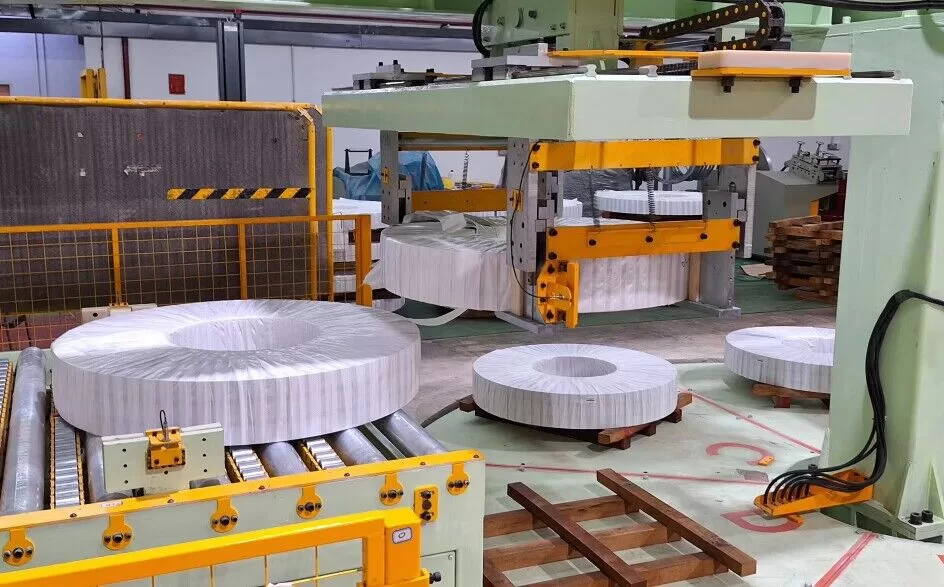
3. การดีบักเวิร์กโฟลว์: จากการจำลองสู่การปรับแต่งแบบเรียลไทม์
ลำดับการดีบักโดยทั่วไปจะดำเนินไปตามขั้นตอนหลักสี่ขั้นตอน โดยแต่ละขั้นตอนจะใช้เครื่องมือทางวิศวกรรมเฉพาะทางและวิธีการทดสอบ เพื่อปรับปรุงตรรกะและเมตริกประสิทธิภาพของโปรแกรมให้ลึกลงไปอีกขั้น
3.1 การดีบักก่อนกำหนดของ Digital Twin
เทคนิคการจำลอง แบบดิจิทัลหรือการทดสอบระบบเสมือนจริงกำลังแพร่หลายในโรงงานผลิตสมัยใหม่ โดยใช้แพลตฟอร์มต่างๆ เช่นMATLAB/Simulink , Siemens NX MCDหรือTIA Portalสำหรับสภาพแวดล้อมเสมือนจริง:
-
การสร้างแบบจำลองลอจิกควบคุม
- สามารถแมป PLC ตัวควบคุมการเคลื่อนที่และโปรไฟล์ไดรฟ์กับสภาพแวดล้อมจำลองได้
- วิศวกรตรวจสอบการเปลี่ยนสถานะ การตอบสนอง I/O และเส้นโค้งการเคลื่อนไหวก่อนที่ฮาร์ดแวร์ทางกายภาพจะได้รับพลังงาน
-
การตรวจสอบการชนและจลนศาสตร์
- การตรวจจับการชนแบบเสมือนจริงช่วยให้มั่นใจได้ว่าแขนกล ตัวยกคอยล์ หรือหัวรัดจะไม่เกินขอบเขตการออกแบบ
- การจำลองจลนศาสตร์จะประเมินว่าการเปลี่ยนแปลงแรงบิดเซอร์โวหรือแรงดันไฮดรอลิกจะส่งผลต่อเส้นทางการเคลื่อนที่ของขดลวดอย่างไร
-
การเพิ่มประสิทธิภาพเชิงทำนาย
- การดีบักในระยะเริ่มต้นใช้ประโยชน์จากอัลกอริธึมขั้นสูง (เช่น NSGA-II เพื่อการเพิ่มประสิทธิภาพหลายวัตถุประสงค์) เพื่อรักษาสมดุลของความเร็ว การควบคุมแรงตึง และขอบเขตความปลอดภัย
- การโหลดการปรับปรุงเหล่านี้ล่วงหน้าในโดเมนเสมือน ช่วยลดเวลาในการแก้ไขข้อบกพร่องในสถานที่ได้ถึง 40%
3.2 การทดสอบวงปิดระบบย่อย
หลังจากการตรวจสอบเสมือน ขั้นตอนถัดไปจะกำหนดเป้าหมายแต่ละระบบย่อยในรูปแบบทางกายภาพ:
-
การระบุความเฉื่อยของมอเตอร์เซอร์โว
- เซอร์โวไดรฟ์สมัยใหม่หลายตัวมีโปรแกรมในตัวสำหรับระบุความเฉื่อยของโหลด ซึ่งจะช่วยปรับปรุงการควบคุมเพื่อการเคลื่อนที่ที่เสถียร
- เป้าหมายคือการบรรลุการเกินขีดจำกัดให้น้อยที่สุดและมีเวลาการทรุดตัวที่สั้นที่สุด
-
สัดส่วนไฮดรอลิกและการตอบสนองของวาล์วเซอร์โว
- การทดสอบการตอบสนองขั้นตอนสำหรับตัวกระตุ้นไฮดรอลิกจะวัดความเร็วและความแม่นยำของระบบในการสร้างแรงดัน
- ข้อมูลจากการทดสอบเหล่านี้จะถูกส่งกลับไปยังอัลกอริทึม PID หรือฟีดฟอร์เวิร์ดแบบวงปิดของ PLC เพื่อให้แน่ใจว่าการเคลื่อนไหวจะสอดประสานกับส่วนที่ขับเคลื่อนด้วยเซอร์โว
-
เซ็นเซอร์และแอคชูเอเตอร์
- เซ็นเซอร์ตรวจจับระยะใกล้ สวิตช์โฟโตอิเล็กทริก หรือเซลล์โหลดจะต้องได้รับการทดสอบแยกกัน
- หากจุดทริกเกอร์หรือเกณฑ์ของเซ็นเซอร์ปิดอยู่ อาจทำให้โหลดคอยล์ไม่ตรงแนวหรือเริ่มรอบการทำงานผิดพลาดได้
3.3 การดีบักระบบรวม
เมื่อแต่ละระบบย่อยได้รับการตรวจสอบแล้ว วิศวกรจะรวมระบบเหล่านั้นไว้ภายใต้โปรแกรม PLC หลัก:
-
ความร่วมมือระหว่าง HMI–PLC–VFD
- อินเทอร์เฟซระหว่างมนุษย์กับเครื่องจักร (HMI) ทำหน้าที่ควบคุมคำสั่งของผู้ปฏิบัติงาน ในขณะที่ PLC จะตีความคำสั่งและส่งสัญญาณไปยัง VFD หรือไดรฟ์เซอร์โว
- การดีบักช่วยให้แน่ใจว่าข้อมูลอ้างอิงความเร็ว สัญญาณการทำงาน/หยุด และการเชื่อมต่อข้อผิดพลาดจะจัดตำแหน่งอย่างสมบูรณ์แบบ ตัวอย่างเช่น ความไม่ตรงกันในการปรับขนาดอ้างอิงอาจทำให้สายพานลำเลียงทำงานเร็วเกินไปหรือช้าเกินไป ทำให้การไหลของคอยล์ไม่ตรงตำแหน่ง
-
การควบคุมความตึงของฟิล์มบรรจุภัณฑ์
- ในสายการผลิตที่ใช้ฟิล์มยืด แรงตึงต้องคงอยู่ภายใน ±2% ของจุดตั้งค่า (ตามมาตรฐาน EN 12079-1 หรือแนวทางที่คล้ายคลึงกัน)
- PLC สามารถใช้การควบคุมฟีดฟอร์เวิร์ดร่วมกับการตอบสนองแรงดึงแบบเรียลไทม์เพื่อรักษาความสม่ำเสมอแม้ว่าเส้นผ่านศูนย์กลางคอยล์จะเปลี่ยนแปลง
-
การซิงโครไนซ์เวลา
- สายการผลิตขนาดใหญ่มักต้องพึ่งพาฮาร์ดแวร์ควบคุมแบบกระจาย ซึ่งต้องใช้การซิงโครไนซ์ใกล้ไมโครวินาที (IEC 61158-2) เพื่อให้แน่ใจว่าการเปลี่ยนผ่านเป็นไปอย่างราบรื่นเมื่อคอยล์เคลื่อนจากการแพ็คไปยังการรัดหรือการซ้อนกัน
3.4 การเพิ่มประสิทธิภาพสถานการณ์ปฏิบัติการ
เมื่อวงจรสายบูรณาการดำเนินไปอย่างถูกต้อง วิศวกรจะปรับปรุงประสิทธิภาพ:
-
การปรับอัตราการผลิต
- ค่อยๆ เพิ่มระดับสายขึ้นทีละน้อยจนถึงอัตราผลผลิตสูงสุด (เช่น 15 คอยล์ต่อชั่วโมง) ในขณะที่ตรวจสอบแรงบิดของมอเตอร์ แรงดันของไหล และความหน่วงของเซ็นเซอร์
- หากเกิดไฟกระชากหรือการชนกัน อาจจำเป็นต้องปรับเวลาการแรมป์ของเซอร์โวหรือระยะบัฟเฟอร์
-
อัลกอริธึมทางพันธุกรรมหรือการปรับตามหลักฮิวริสติก
- สายขั้นสูงอาจรวมการเพิ่มประสิทธิภาพพารามิเตอร์ (เช่น การใช้ อัลกอริทึมทางพันธุกรรม หรือแนวทางแบบอิงตามระดับความลาดชัน) เพื่อค้นหาพารามิเตอร์การควบคุมที่เหมาะสมซึ่งให้เวลาในรอบการทำงานที่สั้นที่สุดโดยไม่เกินเกณฑ์ความเค้นเชิงกล
-
การลดการใช้พลังงาน
- การระบุการใช้พลังงานขณะไม่ได้ใช้งาน การปรับความเร็วการลดความเร็วของ VFD หรือการใช้โหมดพักเครื่องของเซอร์โวระหว่างช่วงการผลิตที่หยุดชะงัก สามารถลดการใช้พลังงานได้มากกว่า 10–15%
- แนวปฏิบัติทางการเช่น ISO-14955 2 กำหนดกลยุทธ์เพื่อประสิทธิภาพการใช้พลังงานของเครื่องมือเครื่องจักร ซึ่งสามารถปรับใช้กับสายการบรรจุภัณฑ์ได้
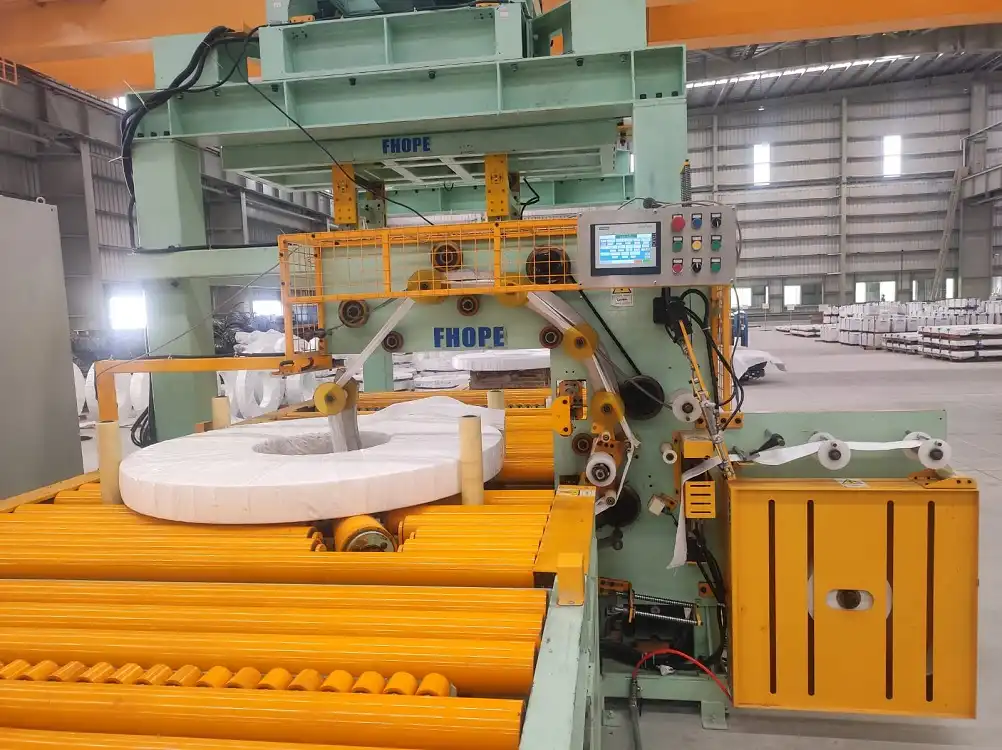
4. การจัดการแก้ไขวงจรชีวิต
4.1 ขั้นตอนการตรวจสอบการออกแบบ
การแก้จุดบกพร่องส่วนใหญ่มักเริ่มต้นด้วยแนวคิดควบคู่ไปกับการออกแบบ:
-
การจำลองเสมือนโปรแกรม PLC
- ด้วยแพลตฟอร์มขั้นสูงเช่น พอร์ทัล TIA ของซีเมนส์บล็อกลอจิกสามารถจำลองได้ด้วย I/O ดิจิทัลหรือไดรฟ์เสมือน
- ลดต้นทุนการสร้างต้นแบบทางกายภาพด้วยการตรวจสอบลำดับตรรกะพื้นฐาน เช่น การหยุดฉุกเฉิน การล็อก การปิดกั้นเซ็นเซอร์ ก่อนที่จะติดตั้งฮาร์ดแวร์
-
การจำลองพลวัตแบบมัลติบอดี
- เครื่องมือที่ชอบ อดัมส์ or รีเคอร์ไดน์ จัดการกับเหตุการณ์ทางกลที่มีรายละเอียดมากขึ้น โดยตรวจสอบแรงสัมผัส ความเครียดของข้อต่อ หรือความเฉื่อยของขดลวดในช่วงการเปลี่ยนผ่าน
- การลดการกระแทกทางกลให้เหลือน้อยที่สุด (±5%) จะช่วยลดความเสี่ยงของการเกิดความล้าของโครงสร้างหรือการแตกร้าวของรอยเชื่อมตลอดอายุการใช้งานของเครื่องจักร
4.2 การควบคุมกระบวนการผลิต
ในระหว่างการผลิต ขั้นตอนการผลิตแต่ละขั้นตอนสามารถมาพร้อมกับการดีบักเพิ่มเติมได้:
ในระหว่างการผลิต ขั้นตอนการผลิตแต่ละขั้นตอนสามารถมาพร้อมกับการดีบักเพิ่มเติมได้:
-
การตรวจสอบข้อมูลตามเวลาจริง
- การสุ่มตัวอย่างแบบวินาทีย่อย (เช่น ช่วงเวลา 5–10 มิลลิวินาที) จะบันทึกพารามิเตอร์ต่างๆ เช่น กระแสเซอร์โว แรงดันไฮดรอลิก หรือตำแหน่งออฟเซ็ต
- เครื่องมือช่างเช่น แล็บวิว เอฟพีจีเอ or NI คอมแพ็กต์ ริโอ ช่วยรวบรวมข้อมูลที่ความถี่สูงเพื่อการวิเคราะห์สัญญาณขั้นสูง
-
การควบคุมเวอร์ชัน
- การเปลี่ยนแปลงโค้ด PLC จะถูกเก็บถาวรในที่เก็บข้อมูล (เช่น Git) ที่สอดคล้องกับ IEC 61131-3 แนวทางการเปิดใช้งานการย้อนกลับหากการเปลี่ยนแปลงที่เพิ่งนำมาใช้ทำให้เกิดการถดถอย
- ประทับเวลาใน ISO.8601 รูปแบบจะทำให้แน่ใจได้ว่ามีการใช้งานเวอร์ชันใดและเมื่อใด
-
การตรวจสอบย้อนกลับของพื้นร้าน
- การทำซ้ำแต่ละโปรแกรมจะได้รับการบันทึกด้วยสถานะปัจจุบันของเครื่องจักร ได้แก่ พารามิเตอร์ไดรฟ์ การปรับเทียบเซนเซอร์ และการเปลี่ยนแปลงฮาร์ดแวร์
- หากเกิดความผิดพลาดในอนาคต ช่างเทคนิคสามารถสร้างสถานะของเครื่องจักรขึ้นมาใหม่ ณ จุดตรวจสอบใดๆ ในอดีต เพื่อวิเคราะห์หาสาเหตุที่แท้จริง
4.3 ระยะปฏิบัติการและการอัพเกรดอัจฉริยะ
ในการใช้งานจริง การแก้ไขข้อผิดพลาดจะแปรเปลี่ยนเป็นการปรับปรุงอย่างต่อเนื่อง :
-
การเพิ่มประสิทธิภาพตนเอง
- สายการผลิตคอยล์บางสายจะรวมเอาการควบคุมเชิงคาดการณ์รุ่นหรืออัลกอริทึมการปรับตัวที่ปรับค่าเซ็ตพอยต์โดยอัตโนมัติแบบเรียลไทม์ เพื่อปรับปรุงปริมาณงานหรือลดการใช้ฟิล์มลงประมาณ 15%
- ควบคู่กับก แฝดดิจิตอลระบบสามารถรันสถานการณ์ “จะเกิดอะไรขึ้นถ้า” แบบออฟไลน์ก่อนจะนำการเปลี่ยนแปลงไปใช้กับอุปกรณ์ทางกายภาพ
-
OPC UA สำหรับการเข้าถึงข้อมูล
- การสื่อสารที่ได้มาตรฐานต่อ IEC 62541 อนุญาตให้แบ่งปันข้อมูลข้ามแพลตฟอร์ม—ผู้ปฏิบัติงาน วิศวกร หรือแม้แต่ผู้ให้บริการระยะไกลสามารถเข้าถึงบันทึกประวัติหรือปรับพารามิเตอร์ได้อย่างปลอดภัย
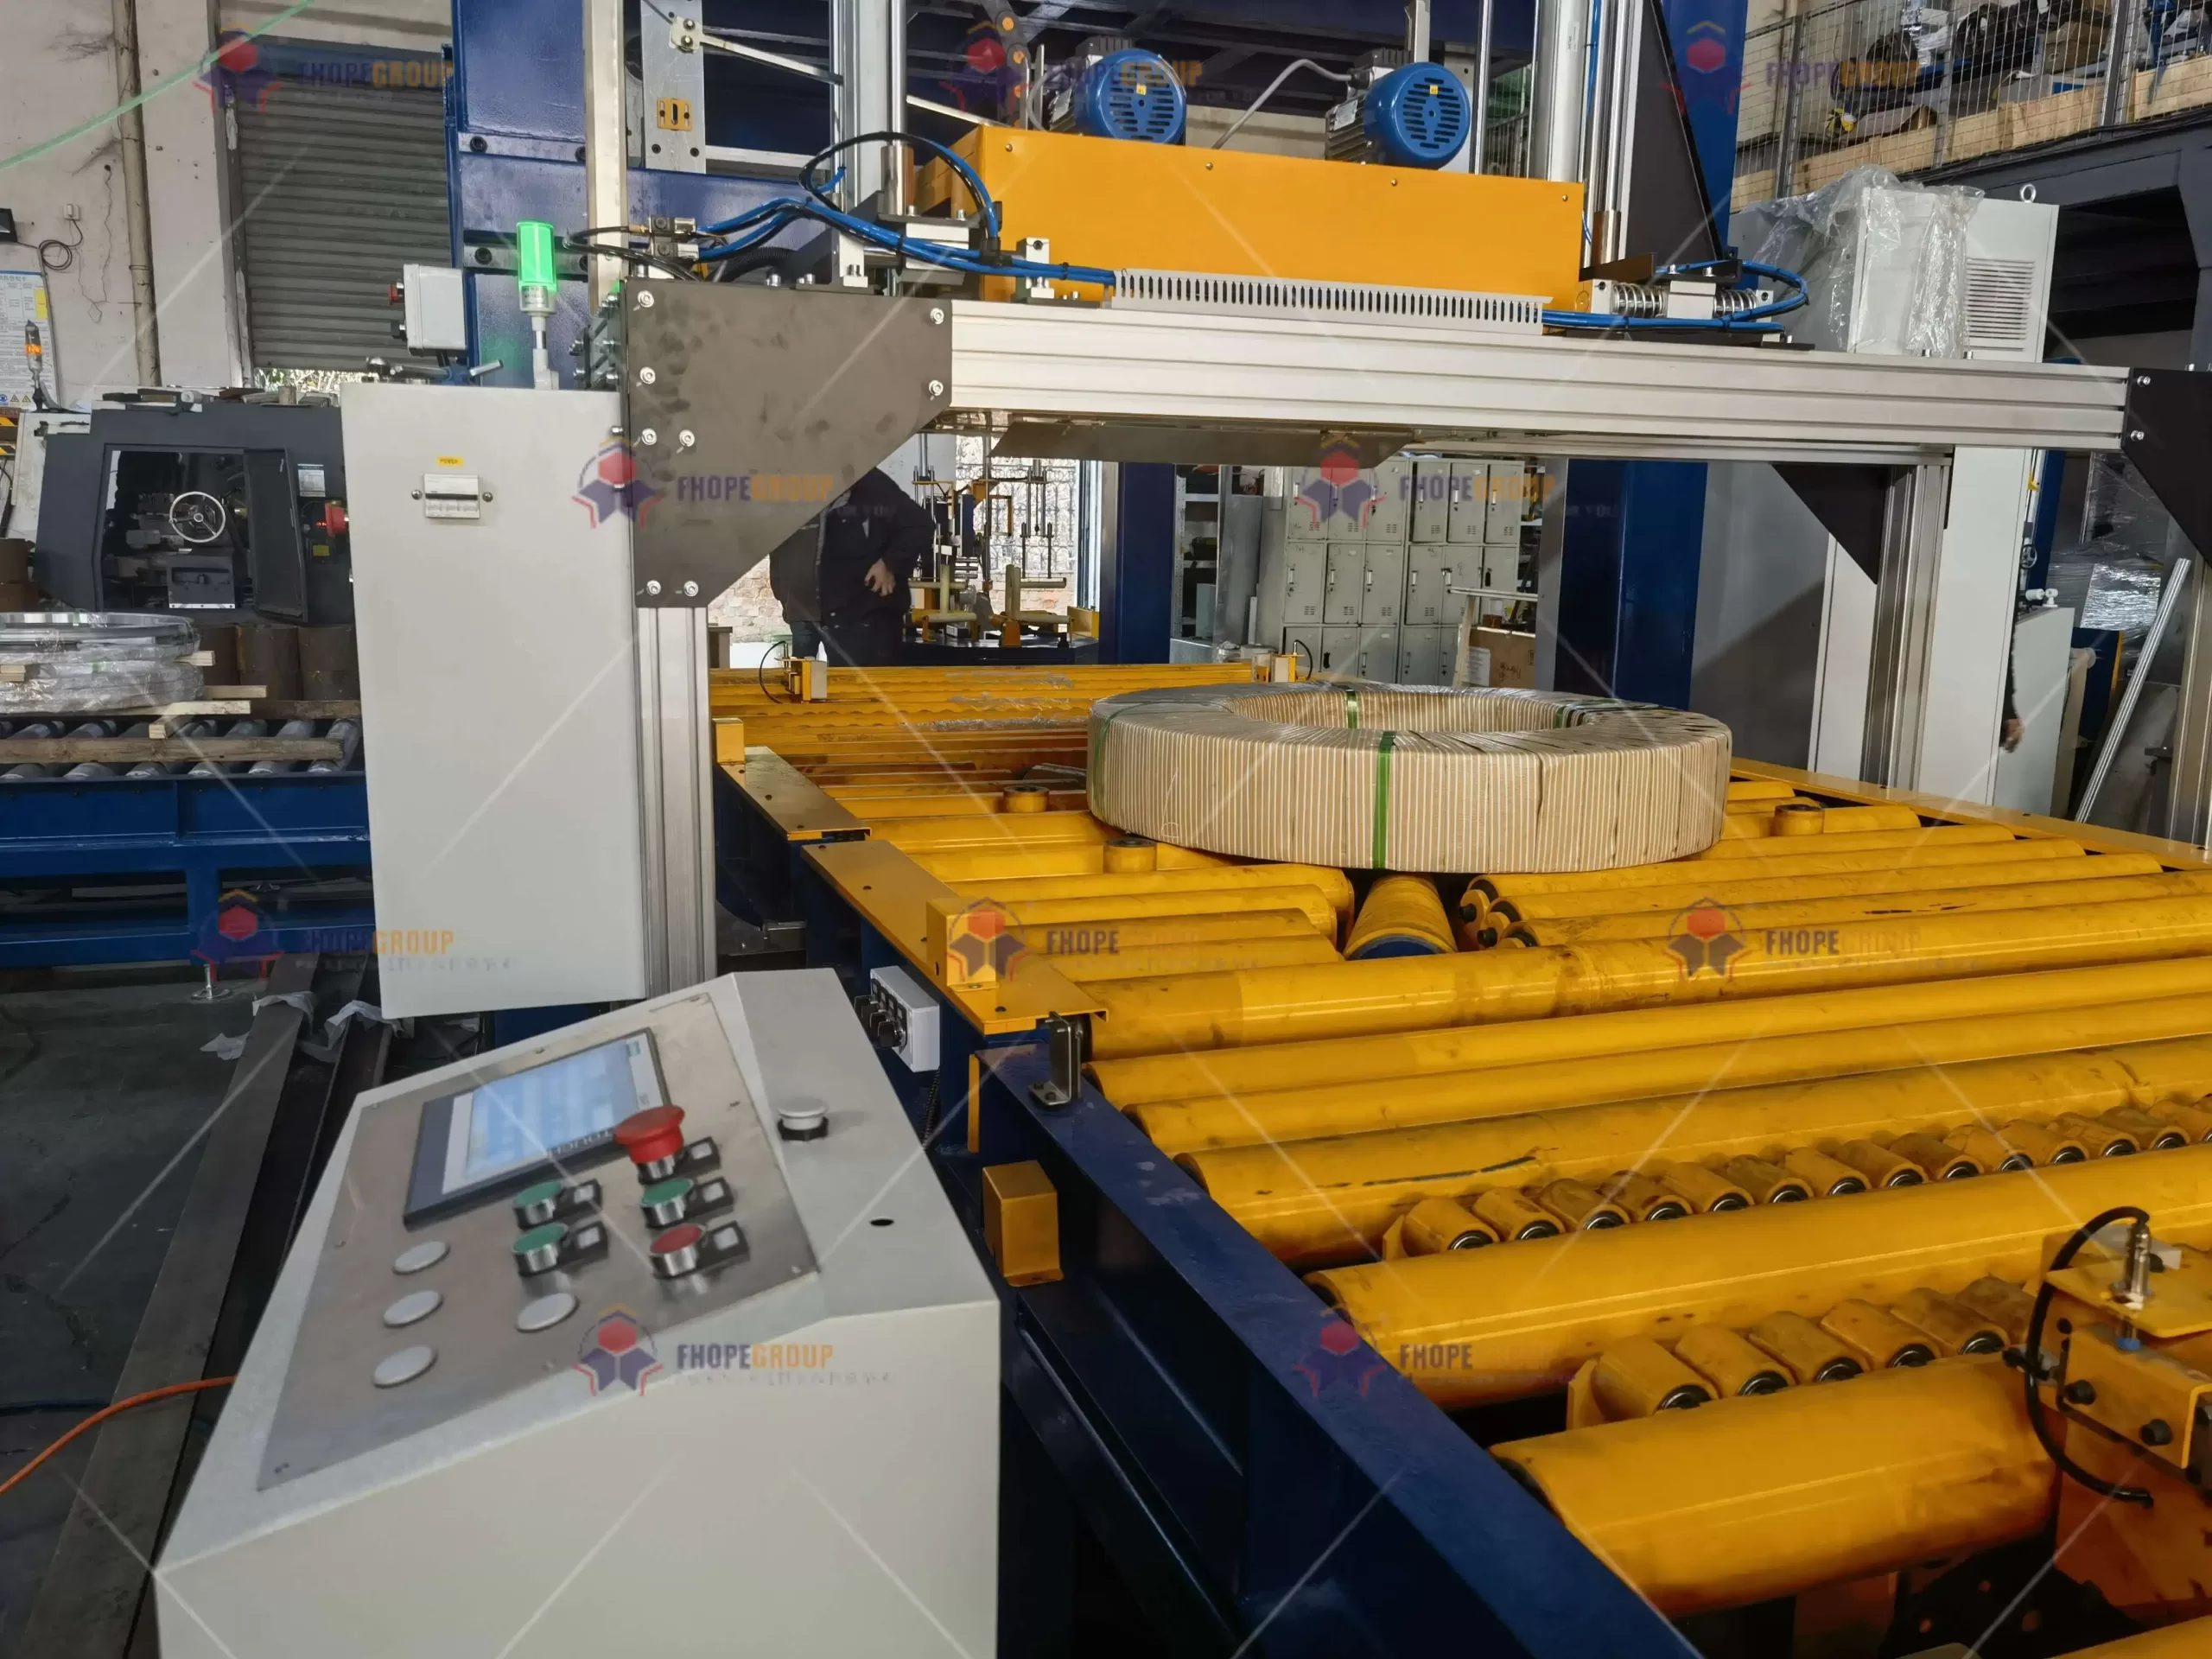
5. โปรโตคอลการดีบักมาตรฐาน
เพื่อให้แน่ใจว่าการดีบักมีความสอดคล้องและเป็นระบบ ผู้ผลิตส่วนใหญ่จึงใช้โปรโตคอลมาตรฐานที่อ้างอิงตามบรรทัดฐานที่เป็นที่ยอมรับ ตารางตัวแทนอาจมีลักษณะดังนี้:
| หมวดหมู่การแก้จุดบกพร่อง | มาตรฐานที่เกี่ยวข้อง | เกณฑ์การยอมรับ | วิธีการตรวจสอบ |
|---|---|---|---|
| ความแม่นยำของวิถีการเคลื่อนที่ | ISO 9283: 1998 | ความสามารถในการทำซ้ำเส้นทาง ≤ ±0.3 มม. | การติดตามด้วยเลเซอร์ (เช่น API Radian) |
| การซิงโครไนซ์เวลา | IEC 61158-2 | ความเบี่ยงเบนของนาฬิกา ≤1 μs ข้ามระบบย่อย | การบันทึกโปรโตคอลเวลาที่แม่นยำ (PTP) |
| การควบคุมความตึงของฟิล์ม | *สำหรับข้อมูลเฉพาะ โปรดติดต่อเรา | ช่วงความผันผวน ±2% ของความตึงที่ตั้งไว้ | เซ็นเซอร์วัดแรงแบบเรียลไทม์ (HBM S9M) |
| การเพิ่มประสิทธิภาพพลังงาน | ISO-14955 2 | กำลังไฟขณะเดินเครื่องเปล่า ≤15% ของความจุที่กำหนด | เครื่องวิเคราะห์คุณภาพไฟฟ้า (เช่น Fluke 435) |
| ความล่าช้าของลอจิกความปลอดภัย | *สำหรับข้อมูลเฉพาะ โปรดติดต่อเรา | สัญญาณ E-stop ล่าช้า < 20 มิลลิวินาที | ออสซิลโลสโคปหรือการจับข้อมูลความเร็วสูง |
หากเครื่องจักรไม่เป็นไปตามเกณฑ์เหล่านี้ เครื่องจักรจะเข้าสู่วงจรย่อยเพื่อแก้ไขข้อบกพร่องอีกครั้ง วิศวกรจะแยกสาเหตุออกมา ไม่ว่าจะเป็นค่า PID ขีดจำกัดการกระตุกของเซอร์โว หรือตัวยึดเซ็นเซอร์ที่จัดตำแหน่งไม่ถูกต้อง แล้วแก้ไขการกำหนดค่าหรือการจัดเรียงเชิงกลก่อนทำการทดสอบซ้ำ
6. นวัตกรรมการแก้จุดบกพร่องอัจฉริยะ
6.1 อัลกอริธึมการเพิ่มประสิทธิภาพหลายวัตถุประสงค์
เมื่อสายการผลิตบรรจุขดลวดมีความซับซ้อนมากขึ้น การเพิ่มประสิทธิภาพด้วยพารามิเตอร์เดียว (เช่น ความเร็วหรือแรงดึงเพียงอย่างเดียว) จะไม่เพียงพออีก ต่อไป อัลกอริทึมแบบหลายเป้าหมาย (เช่น Non-dominated Sorting Genetic Algorithm II, NSGA-II) สามารถจัดการกับตัวชี้วัดประสิทธิภาพหลายอย่างพร้อมกันได้ เช่น ความเร็ว ความสม่ำเสมอของแรงดึง การใช้พลังงาน และระยะปลอดภัย ในขณะที่สร้างแนว Paretoของโซลูชันที่เหมาะสมที่สุด เมื่อผสานรวมกับแบบจำลองดิจิทัล:
- ลดเวลาการปรับแต่ง
- แทนที่จะลองผิดลองถูกอย่างลำบากกับแต่ละพารามิเตอร์ อัลกอริทึมจะบรรจบกันอย่างรวดเร็วในชุดที่เกือบจะเหมาะสมที่สุด
- ความแม่นยำที่เพิ่มขึ้น
- โซลูชันที่ดีที่สุดมักจะลดเวลาในการทำงานได้มากถึง 20–30% โดยไม่เพิ่มความเครียดทางกลหรือเสี่ยงต่อการที่ขดลวดวางผิดตำแหน่ง
6.2 การแก้ไขข้อบกพร่องของ Augmented Reality (AR)
เทคโนโลยี AR ที่เกิดขึ้นใหม่จะซ้อนทับข้อมูลดิจิทัล เช่น การอ่านค่าของเซนเซอร์ รูปคลื่นเซอร์โว สถานะของเครื่องจักร ลงบนเครื่องจักรจริง
-
การแสดงภาพตัวแปร PLC แบบสด
- เมื่อใช้ชุดหูฟัง AR (เช่น Microsoft HoloLens) ช่างเทคนิคจะสามารถดูค่าเซนเซอร์กระแสเซอร์โวหรือแรงตึงที่อัปเดตที่ ≥60 Hz ในระยะการมองเห็นของตน
- ความผิดปกติที่อาจเกิดขึ้น (เช่น การสั่นสะเทือนเกินย่านปกติ) ปรากฏเป็นแผนที่ความร้อนบนอุปกรณ์ทางกายภาพ
-
ความช่วยเหลือจากผู้เชี่ยวชาญทางไกล
- ผู้เชี่ยวชาญนอกสถานที่สามารถเฝ้าดูฟีด AR เดียวกัน โดยทำเครื่องหมายพื้นที่ในมุมมองของช่างเทคนิคที่อาจต้องมีการปรับแต่งเชิงกลหรือเปลี่ยนพารามิเตอร์
- วิธีนี้ช่วยลดระยะเวลาการหยุดทำงานเนื่องจากสามารถให้บริการผู้เชี่ยวชาญได้โดยไม่ต้องเดินทางไปที่ไซต์งานจริง
7 สรุปข้อสังเกต
การแก้ไขข้อผิดพลาดของโปรแกรมสำหรับสายการผลิตบรรจุขดลวดไม่ได้เป็นเพียงแค่การสลับบิตหรือปรับค่าความเร็วเพียงจุดเดียว แต่ครอบคลุมถึง วิธีการ ตลอดวงจรชีวิตอย่างครบวงจรตั้งแต่การตรวจสอบการออกแบบเบื้องต้น การปรับเทียบระบบย่อย การเพิ่มประสิทธิภาพระบบแบบบูรณาการ และการปรับปรุงอย่างต่อเนื่องระหว่างการทำงาน ด้วยการใช้แบบจำลองดิจิทัล อัลกอริทึมควบคุมขั้นสูง การรับข้อมูลความเร็วสูง และเทคโนโลยีความเป็นจริงเสริม ผู้ผลิตสามารถลดเวลาในการเริ่มใช้งานให้น้อยที่สุด ในขณะที่เพิ่มประสิทธิภาพ ความปลอดภัย และความน่าเชื่อถือให้สูงสุด
ประเด็นสำคัญ :
- การบูรณาการการควบคุมเชิงกลแบบองค์รวม:ตรวจสอบข้อจำกัดการกระตุกของมอเตอร์เซอร์โว เวลาตอบสนองของไฮดรอลิก และเกณฑ์ของเซ็นเซอร์เพื่อการทำงานที่สอดประสานและปราศจากความขัดแย้ง
- เวิร์กโฟลว์การดีบักแบบวนซ้ำ:เริ่มต้นด้วยแบบจำลองเสมือน จากนั้นดำเนินการผ่านการทดสอบระบบย่อยและบูรณาการเพื่อปรับแต่งประสิทธิภาพทีละขั้นตอน
- การจัดการข้อมูลวงจรชีวิต:ใช้การควบคุมเวอร์ชัน (Git) และการบันทึกข้อมูลมาตรฐาน ทำให้มั่นใจได้ว่าการปรับเปลี่ยนหรือการวินิจฉัยข้อผิดพลาดในอนาคตจะมีเส้นทางการตรวจสอบที่แข็งแกร่ง
- การจัดตำแหน่งมาตรฐาน: การพบปะหรือเกินการอ้างอิงเช่น ISO.9283, IEC 61158, *สำหรับข้อมูลเฉพาะ โปรดติดต่อเราและ วีดีไอ 2206 ส่งเสริมความเชื่อมั่นในตลาดโลกและลดภาระผูกพัน
- การปรับปรุงและนวัตกรรมอย่างต่อเนื่อง:เครื่องมือต่างๆ เช่น อัลกอริทึมการเพิ่มประสิทธิภาพแบบหลายวัตถุประสงค์และการดีบักแบบใช้ AR ช่วยให้สายการบรรจุคอยล์มีความคล่องตัวในการตอบสนองต่อความต้องการการผลิตที่เปลี่ยนแปลงไป
การยึดมั่นในแนวทางปฏิบัติที่ดีที่สุดที่เป็นที่ยอมรับและรักษาแนวคิดเชิงคาดการณ์เกี่ยวกับเทคโนโลยีใหม่ๆ ทำให้ขั้นตอนการดีบักกลายมาเป็นปัจจัยสำคัญในการบรรลุความเป็นเลิศ เมื่อดำเนินการอย่างถูกต้อง การดีบักโปรแกรมสำหรับสายการบรรจุคอยล์จะไม่เพียงแต่ช่วยให้แน่ใจว่าเครื่องจักรทำงานได้ตามที่ตั้งใจไว้เท่านั้น แต่ยังช่วยสร้างรากฐานที่มั่นคงสำหรับความสำเร็จในการดำเนินงานในระยะยาว ความปลอดภัย และความสามารถในการปรับตัวอีกด้วย
บันทึกสุดท้าย:
แม้ว่าบทความนี้จะสรุปหลักการแก้ไขข้อผิดพลาดหลักๆ แต่สิ่งอำนวยความสะดวกหรือโครงการแต่ละแห่งอาจต้องการการทดสอบเฉพาะหรือการพิจารณาฮาร์ดแวร์เฉพาะทาง ควรปรึกษาเอกสารทางวิศวกรรมอย่างเป็นทางการ กฎระเบียบในภูมิภาคที่เกี่ยวข้อง และมาตรฐานภายในองค์กรเสมอ เพื่อร่างแผนแก้ไขปัญหาเฉพาะที่สอดคล้องกับเป้าหมายการผลิตที่เฉพาะเจาะจง
-
ค้นพบวัสดุทดแทนโหลดต่างๆ ที่สามารถปรับปรุงความแม่นยำและความปลอดภัยในการทดสอบของคุณในระหว่างขั้นตอนการแก้ไขข้อผิดพลาด↩
-
สำรวจลิงก์นี้เพื่อทำความเข้าใจเทคนิคและวิธีการขั้นสูงสำหรับการจำลองแรงเสียดทานและการสึกหรอ ซึ่งจะช่วยเพิ่มประสิทธิภาพกระบวนการแก้ไขข้อผิดพลาดของคุณ↩
-
แหล่งข้อมูลนี้จะให้ข้อมูลเชิงลึกเกี่ยวกับวิธีการทดสอบความทนทานต่ออุณหภูมิ เพื่อให้มั่นใจว่าระบบของคุณยังคงรักษาความสมบูรณ์ของสัญญาณภายใต้สภาวะความเครียด↩