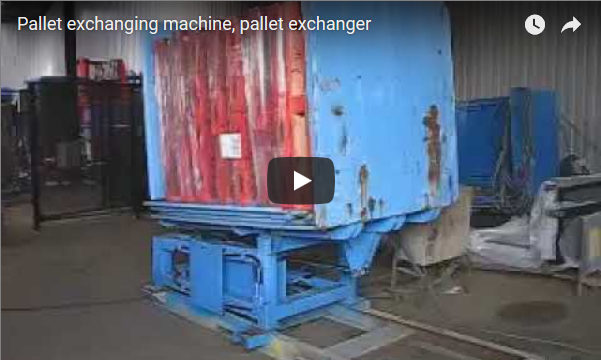
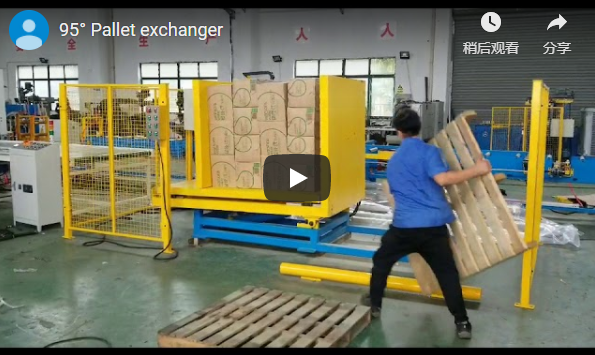
De kernparameters van dit apparaat verbergen een ontwerpfilosofie die het waard is om nader te bekijken. In moderne slimme fabrieken en zware logistieke ecosystemen is het overbruggen van de fysieke kloof tussen "statische opslag met hoge dichtheid" en "dynamische verwerking/verzending met hoge frequentie" cruciaal voor het bepalen van de algehele OEE (Overall Equipment Effectiveness) van de gehele fabriek. Dit artikel biedt een diepgaande technische analyse van het naadloze coördinatiemechanisme tussen het Automatic Pallet Changing System (APC) en het Automated Storage and Retrieval System (AS/RS) vanuit het perspectief van de onderliggende besturing, mechanische koppeling en data-uitwisseling.
Stap 1: Werkingsprincipe en technische architectuur
De kern van dit systeem bestaat uit een hydraulisch/servogestuurd wisselwerkblad met twee stations , een snelle shuttle-ophaalmodule en een centrale PLC-besturingshub . Het zorgt voor een ononderbroken materiaalstroom door de online scheiding en snelle, nauwkeurige wisseling tussen "materiaalpallets (interne circulatie)" en "verzendpallets (externe overdracht)".
Wanneer de AS/RS-stapelkraan de geladen pallet naar het interfacestation brengt, voltooien de LiDAR en naderingsschakelaars van het APC-systeem de veiligheidsverificatie. Het servogestuurde duw-trekmechanisme of de roterende wisselaar wordt geactiveerd en voert het ontkoppelen, verplaatsen, heffen en herconfigureren van de zware pallet binnen minder dan 15 seconden uit, waardoor de materialen nauwkeurig naar de specifieke procespallet worden overgebracht die nodig is voor de productielijn. Het gehele proces is gebaseerd op nauwkeurige positionering met referentiepennen en volledig gesloten servobesturing, waardoor secundaire schokken en efficiëntieknelpunten die kenmerkend zijn voor handmatig palletwisselen, worden geëlimineerd.
Stap 2: Analyse van de kernparameters (nauwkeurigheid / snelheid / laadvermogen)
Om te voldoen aan de strenge eisen van industriële, zware, hoogfrequente toepassingen, zijn de dynamische stijfheid en bewegingscontrole van het systeem tot het uiterste geoptimaliseerd:
- Nominaal laadvermogen: De standaardconfiguratie ondersteunt tot 1,200 kg, terwijl de op maat gemaakte, robuuste versies tot 2,500 kg aankunnen. Hiermee wordt voldaan aan de eisen voor de belasting van grote ruimtevaartcomponenten, auto-onderdelen en zware mallen.
- herhaalbaarheid: Door gebruik te maken van absolute servomotoren in combinatie met uiterst nauwkeurige, geslepen kogelomloopspindels, bereikt de mechanische herhaalbaarheid van de X/Y-assen van het systeem ± 0.05 mm, wat een perfecte uitlijning garandeert bij de koppeling met bewerkingscentra.
- Doorlooptijd van een enkele wijziging: Onder nominale vollastomstandigheden duurt een complete cyclus van "klemmen-heffen-draaien/verplaatsen-plaatsen-loskoppelen" slechts 12 seconden, wat de efficiëntie met meer dan 40% verbetert ten opzichte van traditionele pneumatische of kettingaangedreven systemen.
Stap 3: Interfacespecificaties en integratiemethoden
Om een kostenefficiënte en betrouwbare integratie met gangbare AS/RS-merken en MES/WMS-systemen te realiseren, biedt het systeem sterk gestandaardiseerde hardware- en software-interfaces:
- Fysieke en elektrische interfaces: De hoogte van de transportband is modulair instelbaar van 500 mm tot 900 mm, waardoor deze perfect geschikt is voor ketting- of rollenbanen. De elektrische standaarden zijn compatibel met gangbare industriële veldbusprotocollen zoals Profinet, EtherCAT en Ethernet/IP.
- Logica voor datacommunicatie en handshake: De gestandaardiseerde OPC UA-architectuur wordt gebruikt voor de uitwisseling van veiligheidssignalen. Fysieke veiligheidsvergrendeling wordt tot stand gebracht tussen de APC en AS/RS via bekabelde veiligheidsverbindingen, aangevuld met TCP/IP-telegrammen om pallet-ID's (RFID/barcodes) te volgen. Als er een afwijking optreedt – zoals een lege pallet, een volle pallet of een verkeerde uitlijning – activeert het systeem binnen 20 ms een noodstopmechanisme om de stroomtoevoer te onderbreken.
Stap 4: Vergelijkende selectiematrix
Tijdens de fase van oplossingsplanning heeft het engineeringteam een multidisciplinaire evaluatie uitgevoerd van de drie meest gangbare methoden voor het wisselen van pallets op de markt:
| Evaluatiedimensie | Deze servo/hydraulische hybride APC | Traditionele pneumatische omkeerwisselaar | Handmatig / Vorkheftruck-ondersteund wisselen |
|---|---|---|---|
| Robuuste stabiliteit | Extreem hoog (Hydraulische klemming + servogestuurde drukregeling) | Gemiddeld (Pneumatische schommelingen veroorzaken trillingen) | Arm (zeer kwetsbaar voor menselijke factoren) |
| Flexibiliteit en compatibiliteit | Sterke (Programmeerbare slagafstellingen, ondersteunt pallets met meerdere specificaties) | Zwak (meestal beperkt tot één specificatie) | Sterk (Volledig afhankelijk van handmatige afstelling) |
| Impact op materiaal | $\le 0.1 \text{ G}$ (S-vormige, vloeiende acceleratie/deceleratie) | $\ge 0.5 \text{ G}$ (Schok met hoge omzetimpact) | Niet te kwantificeren (gevoelig voor botsingen) |
| MTBF (gemiddelde tijd tussen storingen) | $\ge 8,000 \text{ Uren}$ | $\approx 3,500 \text{ uur}$ | - |
Stap 5: Technische documentatie en tekeningen downloaden
We begrijpen dat ingenieurs gedetailleerde, empirische gegevens nodig hebben bij het ontwerpen van fabrieksindelingen en netwerktopologieën. Ons engineeringteam heeft het complete engineeringpakket samengebracht in een openbaar toegankelijke database.