Մետաղների արտադրության ժամանակակից լանդշաֆտում կծիկի փաթեթավորման գծերը պետք է հավասարակշռեն ինժեներական ճշգրտությունը, ճկունությունը և անվտանգությունը: Անկախ նրանից՝ ձեր խանութը փաթեթավորում է պողպատե պարույրներ երկարաժամկետ տեղափոխման համար, թե կարճաժամկետ պահեստավորման համար, հիմքում ընկած սկզբունքները մնում են նույնը՝ ամուր դիզայն, վավերացված կատարում և մեխանիկական, էլեկտրական և մարդկային գործոնների ամբողջական պատկերացում: Այս հոդվածը կենտրոնանում է այն բանի վրա, թե ինչպես է տիպիկ նախագծման և ինժեներական գործընթացը ծավալվում կծիկի փաթեթավորման գծի համար՝ սկսած հաճախորդի նախնական պահանջները ստանալուց մինչև լիովին հաստատված լուծում տրամադրելը: Ողջ ընթացքում մենք կանդրադառնանք 1:1 մասշտաբով 3D մոդելավորմանը, վերջավոր տարրերի վերլուծությանը (FEA) և ստանդարտացված մոդուլների ինտեգրմանը, որոնք արագացնում են հայեցակարգից մինչև արտադրություն ուղին:

1. Դիզայնի փուլերը և մուտքերը
1.1 Թարգմանության պահանջներ
Լավ կառուցված նախագիծը սկսվում է հաճախորդների բնութագրերը, ինչպիսիք են թողունակությունը, կծիկի չափը և անվտանգության ուղեցույցները, թարգմանելով մաթեմատիկական ինժեներական մոդելների: Օրինակ, փաթաթման արագությունը կարող է արտահայտվել հետևյալ կերպ.
Փաթաթման արագություն = f (կծիկի տրամագիծ, PE թաղանթի հաստություն, նախնական ձգման հարաբերակցություն)
Այս բանաձևը ցույց է տալիս կծիկի տրամագծի շրջանակը և ֆիլմի տեխնիկական հատկությունները: Եթե հաճախորդը պահանջում է որոշակի նախնական ձգման հարաբերակցություն կամ թաղանթի հաստություն, գործառույթը սահմանափակում է համակարգի փաթաթման արագությունը և ոլորող մոմենտների պահանջները: Վերջնական նպատակն է ապահովել կայուն լարվածություն և ծածկույթ՝ առանց շարժիչների արագության կամ գերբեռնվածության:
Արդյունավետության չափանիշներից զատ, սահմանային պայմանները , ինչպիսիք են շենքի բարձրությունը կամ հատակի բեռնման հզորությունը, ազդում են համակարգի վերջնական ձևի վրա: Օրինակ, եթե օբյեկտն ունի նեղ առաստաղի բարձրություն, մեխանիկական նախագծողները ներառում են ցածր պրոֆիլի բաղադրիչներ և ստուգում են բացվածքները եռաչափ դասավորություններում: Այս սահմանային սահմանափակումները անմիջականորեն ազդում են մեխանիկական հետքի վրա և կարող են պահանջել այլընտրանքային լուծումներ, ինչպիսիք են ներկառուցված կծիկավոր թեքահարթակները կամ մոդուլային ամրացնող գլխիկները:
1.2 Ստանդարտացված դիզայնի մակարդակներ
Ինժեներական արդյունավետությունը բարելավելու համար՝ պահպանելով ճկունությունը մաքսային կարիքների համար, մենք հաճախ կիրառում ենք աստիճանավոր մոտեցում.
- 60% Ընդհանուր մոդուլներ: Հիմնված ISO 12100 անվտանգության ստանդարտներ և ունիվերսալ մեխանիկական ենթահամատեղումներ (օրինակ՝ փոխակրիչի շրջանակներ, ստանդարտ լարող մեխանիզմներ):
- 30% կարգավորելի բաղադրիչներՍերվո շարժիչի չափերը կամ շարժիչի հզորության գնահատականները կարող են տարբեր լինել, բայց հիմնական դիզայնը մնում է հետևողական:
- 10% Պատվերով մշակումՄասնագիտացված կարիքները, ինչպիսիք են հակակոռոզիոն կամ աղի մառախուղի դիմացկուն փաթեթավորումը ծովային բեռնափոխադրումների համար, կարող են պահանջել թաղանթով մշակվող եզակի ենթահավաքվածքներ կամ պաշտպանիչ պատյաններ:
Այս ռազմավարությունը թույլ է տալիս ինժեներական թիմին վերօգտագործել ապացուցված մոդուլները, նվազագույնի հասցնել դիզայնի սխալները և արագացնել ծրագրի ժամանակացույցերը՝ միաժամանակ պահպանելով բավականաչափ տարածք հաճախորդների յուրահատուկ պահանջների համար:
2. Հիմնական ենթահամակարգի ինժեներական նախագծում
2.1 Կծիկ փաթեթավորող մեքենայի հիմնական մեխանիզմները
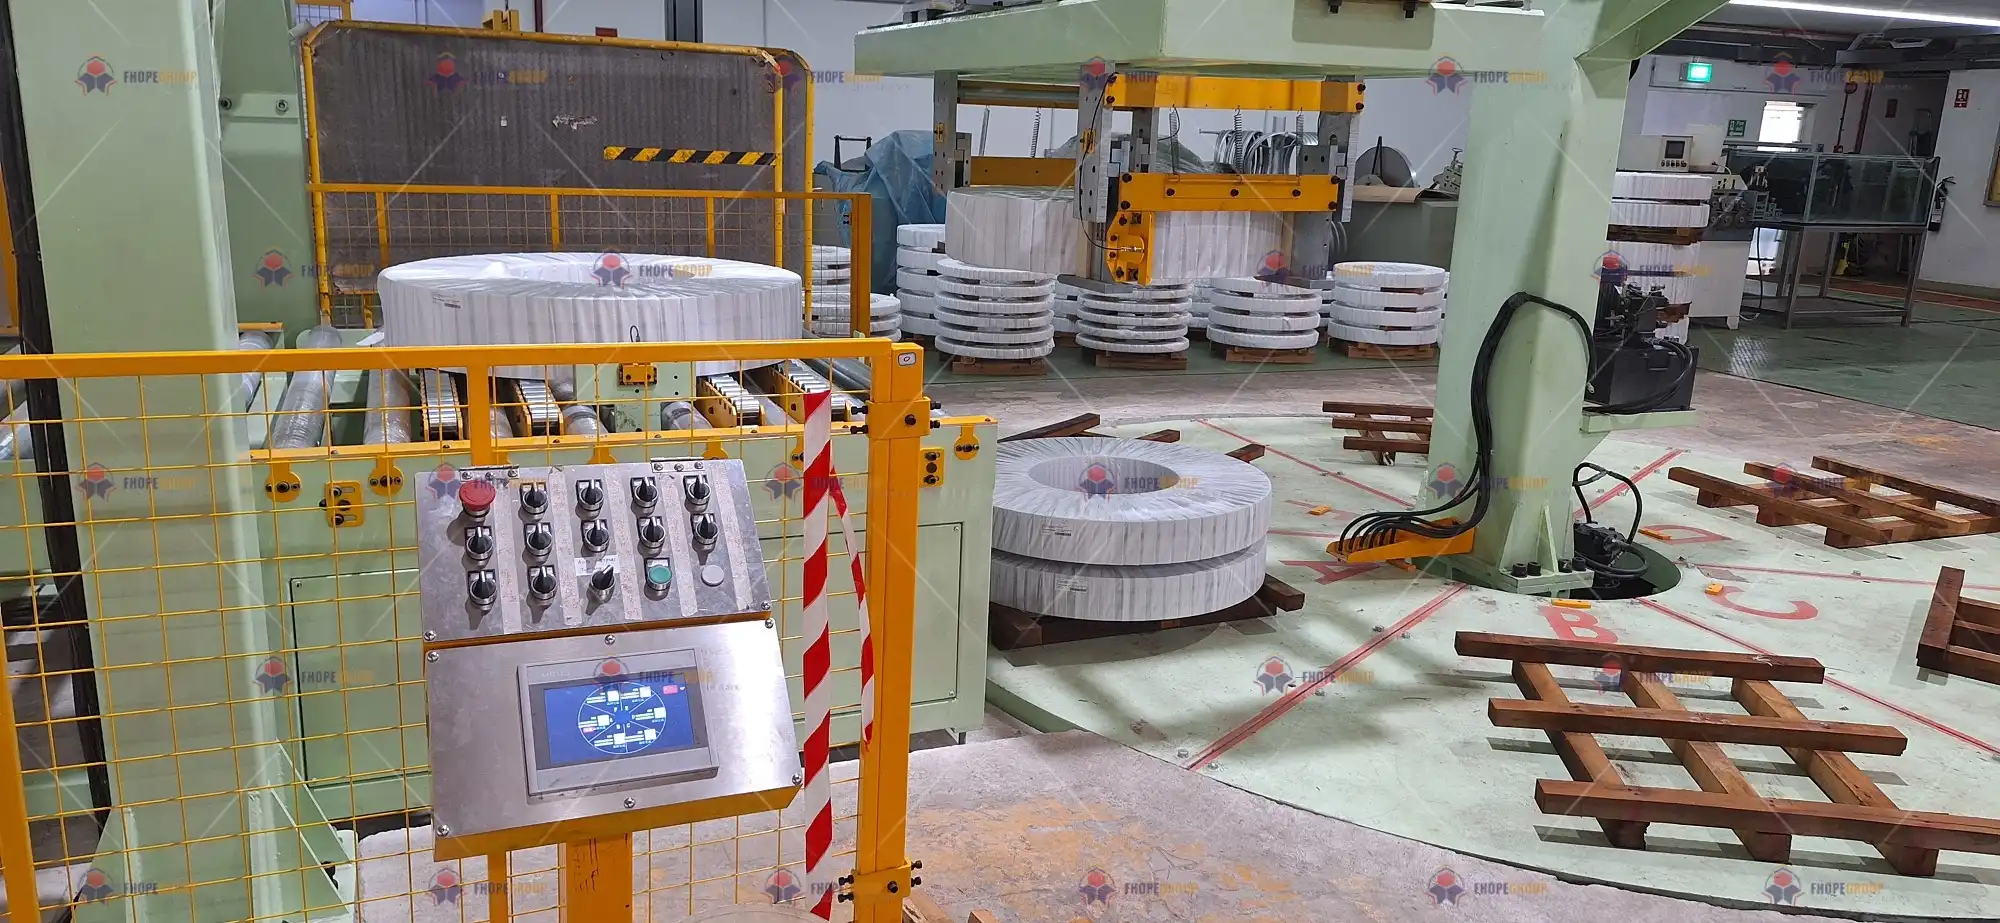
Ցանկացած փաթեթավորման գծի հիմքում կծիկ փաթեթավորման մեքենան է: Այս կայանը սովորաբար յուրաքանչյուր կծիկ փաթաթում է PE ֆիլմի, VCI թղթի կամ այլ պաշտպանիչ նյութերի շերտերով:
-
Հարմարվողական տրամագծի ճշգրտում
Ժամանակակից փաթեթավորման գծերը մշակում են 500 մմ-ից մինչև 2000 մմ տրամագծով պարույրներ: Հարմարվողական օրորոցի կամ օղակաձև համակարգը, որն առաջնորդվում է սենսորներով, նույնացնում է կծիկի չափերը թռիչքի ժամանակ: Դիզայներները հաճախ ստուգում են փոխանցման շարժիչների շփման ուժերը՝ օգտագործելով Հերցյան շփման լարվածության հաշվարկները՝ ապահովելու կայուն շարժում և նվազագույն մաշվածություն: -
Մոլորակային հանդերձում ոլորող մոմենտների բաշխում
Բարձր ծանրաբեռնվածությամբ փաթաթող օղակները օգտագործում են մոլորակային հանդերձանքների հավաքածուները՝ մոմենտը արդյունավետ բաշխելու համար: Հաշվարկը ներառում է փոխանցումատուփի ատամների կոնտակտների ձևերի ստուգում և փոխանցումատուփի նյութերի համապատասխանությունը կամ գերազանցում պահանջվող կարծրության ապահովումը (օրինակ՝ մակերեսային կարծրություն HRC58+ ծանրաբեռնված իրավիճակներում): -
Ուլտրաձայնային սենսորների ընտրություն
Ուլտրաձայնային սենսորները 2 մմ լուծաչափով 2000 մմ տիրույթում օգնում են ճշգրիտ հայտնաբերել կծիկի չափերը: Համապատասխան սենսոր ընտրելը ապահովում է կայուն հետադարձ կապեր լարվածության վերահսկման և կծիկի դիրքավորման համար: -
Ֆիլմի լարվածության կառավարման մոդել
Հետևողական փաթաթման կարևոր գործոնը թաղանթի լարվածության վերահսկումն է կծիկի շրջագծով: Լարվածության ընդհանուր մոդելը հետևյալն է.
T(z) = T0 × e^ (մθ)
որտեղ T0 սկզբնական լարվածությունն է, μ շփման գործակիցն է, և θ փաթաթման անկյունն է: Դիզայներները հաճախ կիրառում են երկակի փակ ցիկլով համակարգ՝ արագության հանգույց (±0.5% ճշտություն) գումարած լարվածության հանգույց (±2 N ճշտություն)՝ պահպանելով ֆիլմի իդեալական ձգումը առանց պատռվելու կամ թուլանալու:
2.2 Լիովին ավտոմատ ժապավենային համակարգ
Երբ կծիկը փաթաթվում է, ամրացումը ավելացնում է ամրացում: Ամրագրող մեքենայի դիզայնը ներառում է երկրաչափական ուղիների մոդելավորում և 3D կինեմատիկական լուծումներ (օրինակ՝ Denavit-Hartenberg պարամետրիզացիա)՝ ամրագոտի գլուխը կծիկի շուրջը ուղղորդելու համար:
-
Երկրաչափական ուղի և մաքրություն
3D մոդելը ստուգում է, որ ամրագոտի գլուխը կարող է հասնել բոլոր անհրաժեշտ կետերին առանց միջամտության: Անվտանգության տիպիկ բացվածքը սահմանվում է ≥15 մմ-ով, որն ամրագրվում է լազերային սկանավորման համակարգերի միջոցով (ինչպես SICK սկաներները), որոնք դադարեցնում են շարժումը, եթե անսպասելի խոչընդոտը մտնում է աշխատանքային գոտի: -
Hot-Melt կամ Heat-seal համատեղ
Պլաստիկ ժապավենների համար շատ գծեր օգտագործում են ջերմային կնիքի կամ շփման եռակցման գլուխներ: Գործընթացի պատուհանը կարող է լինել.
| Parameter | Թույլատրված միջակայք | Մոնիտորինգի մեթոդ |
|---|---|---|
| Ջեռուցման ջերմաստիճան | 360 ± 10 °C | Ինֆրակարմիր ջերմային պատկերիչ |
| Պահման ժամանակը | 1.2 - 1.8 վ | Բարձր արագությամբ թվային ժմչփ |
Այս միջակայքներից շեղումները կարող են թուլացնել կամ գերտաքացնել ժապավենը: Այսպիսով, ավտոմատ համակարգերը վերահսկում են ջերմաստիճանը իրական ժամանակում՝ ապահովելով կապի կայուն ամրություն:
2.3 Խելացի կուտակման համակարգ
Գոտիները կապելուց հետո կծիկները կամ տեղափոխվում են ծղոտե ներքնակների վրա կամ դրվում են հատուկ դարակաշարերի մեջ:
-
Պոզերի գնահատման ալգորիթմներ
Եթե օգտագործվում է վերևի ռոբոտ կամ բազմաառանցքային մանիպուլյատոր, համակարգը կարող է հիմնվել միատարր փոխակերպման մատրիցների վրա՝ կծիկի ճշգրիտ դիրքը և կողմնորոշումը սահմանելու համար: Գործիքի կենտրոնական կետի (TCP) չափաբերումը ապահովում է նվազագույն շեղումներ ծանր կծիկները կուտակելիս: -
Collision Avoidance- ը
Ընդլայնված տեղակայանքներում ռոբոտի շարժման պլանավորումը իրական ժամանակում ստուգում է սահմանափակող արկղերը (հաճախ կոդավորված այնպիսի լեզվով, ինչպիսին է RAPID կամ KRL): Այս պաշտպանությունը կանխում է հարակից պարույրների կամ կառուցվածքային հենասյուների վնասաբեր բախումները: -
Հիդրավլիկ սինխրոնիզացիա
Ուղղահայաց վերելակների համար հիդրավլիկ բալոնները երբեմն գործում են տանդեմում: Հոսքի համընկնող հավասարում,
Q1 / A1 = Q2 / A2
օգնում է պահպանել սինխրոն շարժումը: Խաչաձև միացման փոխհատուցումը, ±1% անկման հատկանիշով, ապահովում է երկու բալոնների բեռը հավասարաչափ բարձրացնել կամ իջեցնել: Սա օգնում է կանխել կծիկի տեղաշարժը կամ թեքվելը հարթակի վրա:
3. Միջառարկայական ինտեգրված դիզայն
3.1 Mechatronic Solutions
Այն դեպքում, երբ կծիկի քաշը հաճախ գերազանցում է մի քանի տոննան, սերվո շարժիչները և հիդրավլիկ շարժիչները պետք է ուշադիր համապատասխանեն բեռի իներցիային: Ստանդարտ կանոն.
Շարժիչի իներցիա / բեռնվածքի իներցիա = 1/3 ~ 1
ուղղորդում է ընտրությունը՝ սերվոյի աշխատանքը կայուն պահելու և գերակատարումից կամ դանդաղ արձագանքից խուսափելու համար: Միևնույն ժամանակ, հիդրավլիկ գծերում ճնշման իմպուլսացիաները կարող են թուլանալ կուտակիչների միջոցով. կոպիտ ծավալային բանաձևը հետևյալն է.
V0 = ΔV / (1 - (P1/P2)^(1/1.4))
որտեղ ΔV հեղուկի զուտ ծավալի փոփոխությունն է և (P1/P2) ներկայացնում է ճնշման գործակիցները:
3.2 Սխալների ծառի վերլուծություն (FTA)
Հուսալիությունը կենսական նշանակություն ունի ծանր մեքենաների համար: Օրինակ՝ ամենատարածված դեպքը թաղանթի կոտրվելն է փաթեթավորման ժամանակ : Ազատ առևտրի համաձայնագիրը կարող է բացահայտել.
ԹՈՓ Իրադարձություն. Ֆիլմի կոտրում ├─ Մեխանիկական գործոններ (40%) │ ├─ Էքսցենտրիկ ուղեցույց գլան (հայտնաբերվում է լազերային հավասարեցմամբ) │ └─ Նախապես ձգվող գլանափաթեթի կարծրություն < Տեխնիկական (HRC58-62 Պահանջվում է հսկողություն) └ Սահմանված կետի սխալ (± 60 N փակ հանգույցի ուղղում) └─ Բացակայում է արագության հոսքը (ավելացնել արագացման փոխհատուցում)
Դրանից ելնելով, նախագծային թիմը կարող է նշանակել մեղմացման միջոցառումներ, ինչպիսիք են գլանի ավելի բարձր կարծրության սահմանումը, լարվածության սենսորների ներդրումը կամ սերվո առաջընթացի պարամետրերի ճշգրտումը:
3.3 Էրգոնոմիկա և օպերատորի անվտանգություն
Նույնիսկ բարձր ավտոմատացված գիծը պահանջում է ձեռքով միջամտություն՝ պարբերական ստուգումների կամ սպասարկման համար: EN ISO 13857-2008 ստանդարտը խորհուրդ է տալիս մարդու անվտանգ մուտքի համար նվազագույն հեռավորությունը.
| Գործողություն | Նվազագույն մաքրում |
|---|---|
| Գործիքների փոփոխման տարածքներ | 600 մմ |
| Էլեկտրական պահարանների դռներ | 1200 մմ |
Այս ուղեցույցները նվազեցնում են կծկման կետերի վտանգը և թույլ են տալիս օպերատորներին արագ մուտք գործել սարքավորումներ՝ առանց վտանգված դիրքերում ծռվելու:

4. Digital Design Toolchain
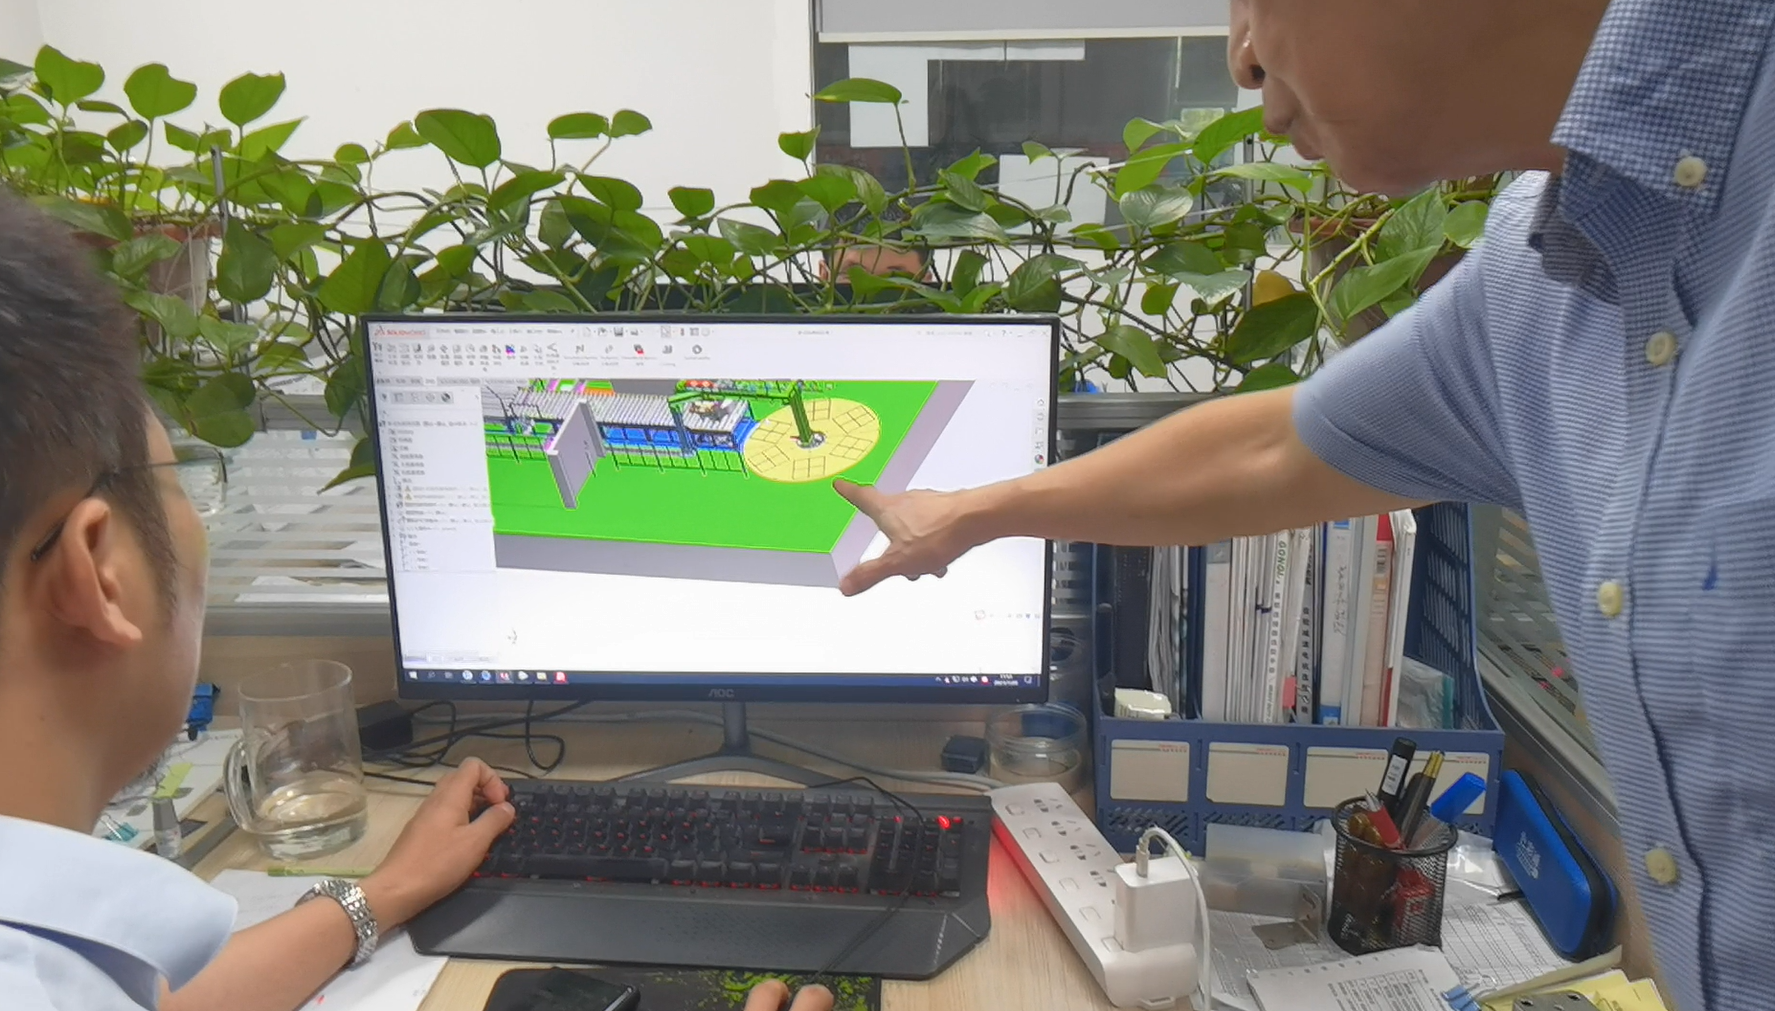
4.1 3D մոդելավորում և մոդելավորում
Հզոր թվային աշխատանքային հոսքը օգտագործում է SolidWorks- ում կամ նմանատիպ CAD գործիքներում պարամետրիկ մոդելավորումը: Ստանդարտացված սարքավորումները, ինչպիսիք են կրողները, ամրակները կամ միացումները, պետք է կազմեն մասերի ընդհանուր գրադարանի առնվազն 85%-ը: Այս մոտեցումը.
- Արագացնում է BOM-ի սերունդըՆյութերի ավտոմատացված հետևումն ապահովում է մասերի հետևողական համարակալում:
- Աջակցում է FEA-ին: ANSYS- ը օգնում է անցողիկ դինամիկ անալիզներ իրականացնել՝ հաստատելով, որ առավելագույն սթրեսը մնում է ~240 ՄՊա-ից ցածր 30 Հց թրթռման հաճախականություններում:
Այս սիմուլյացիաները հատկապես կարևոր են բարձր արագությամբ փաթաթվող օղակների, ստեյքերի թևերի կամ պտտվող փոխակրիչների համար, որտեղ դինամիկ բեռները բարձրանում են հանկարծակի կանգառների կամ մեկնարկների ժամանակ:
4.2 Control Logic Վիրտուալ գործարկում
Siemens NX Mechatronics Concept Designer-ը կամ դրան առնչվող հարթակները հեշտացնում են վիրտուալ շահագործման հանձնումը: Վիրտուալ միջավայրում նախագծման թիմը կարող է.
- Քարտեզ Վիրտուալ առանցքներՓորձեք բազմաառանցքային համաժամացումը առանց ֆիզիկական բախումների վտանգի:
- Ազդանշանի արձագանքման ժամանակացույցՎավերացրեք, որ սենսորի մուտքերը և շարժիչի ելքերը համընկնում են ակնկալվող ժամանակի հետ՝ 5 ms-ից ցածր թիրախային բարձրացման ժամանակով:
- Ընդօրինակել արտադրության ցիկլերըԿծիկի բեռնաթափման-բեռնաթափման հաջորդականությունները մոդելավորելով՝ ծրագրաշարը ընդգծում է հնարավոր սխալները կամ սպասման վիճակները PLC տրամաբանության մեջ:
4.3 BOM և Փաստաթղթերի կառավարում
Երբ մեխանիկական և էլեկտրական նախագծերը հասունանում են, EPLAN-ը կամ համարժեք գործիքները միավորում են սարքավորումների, միացումների և վահանակների դասավորությունները: Շատ լուծումներ այժմ ինտեգրում են արտադրողի API-ները՝ սկավառակների մատակարարման համար (օրինակ՝ Mitsubishi, Bosch Rexroth): Արդյունքը կենդանի BOM է, որը ավտոմատ կերպով թարմացվում է ցանկացած նախագծի փոփոխության դեպքում: Այդ սիներգիան խնայում է ձեռքով խաչաձև հղումներ կատարելու ժամեր և նվազեցնում մեխանիկական CAD-ի, էլեկտրական սխեմաների և գնման պատվերների միջև անհամապատասխանության հավանականությունը:
5. Ինժեներական վավերացման աշխատանքային հոսք
5.1 Դիզայնի վերանայման ուղենիշներ
| Փուլ | Վերանայման կենտրոնացում | Ընդունման գործիք |
|---|---|---|
| Հայեցակարգի վերանայում | Ֆունկցիոնալ ծածկույթ | Պահանջների հետագծելիության մատրիցա |
| Դիզայնի մանրամասն վերանայում | Հանդուրժողականության կույտի վերլուծություն | CETOL 6σ |
| Նախնական առաքման վերանայում | EMC Համապատասխանության թեստեր | 3 մ Anechoic Chamber Data |
- Հայեցակարգի վերանայումԱպահովում է, որ համակարգը ծածկում է բոլոր հիմնական պահանջները՝ կծիկի չափսերի միջակայքներից մինչև պահանջվող թողունակությունը:
- Դիզայնի մանրամասն վերանայումՀանդուրժողականության կուտակումը մանրակրկիտ ստուգվում է, հատկապես այն դեպքում, երբ միանում են մի քանի ենթահողեր (օրինակ՝ փաթաթող թեւ + առանցքակալ + լարման գլան):
- Նախնական առաքումԽորը ֆունկցիոնալ ստուգումները հաստատում են էլեկտրամագնիսական համատեղելիությունը (EMC) VFD-ների, servo drive-ների և PLC-ի վրա հիմնված կառավարման վահանակների համար:
5.2 Նախատիպի փորձարկման արձանագրություն
Իրական աշխարհի թեստերը լրացնում են թվային սիմուլյացիան.
-
Կյանքի արագացված փորձարկում
Մեքենաներն աշխատում են 3 անգամ սովորական բեռից (անվտանգ սահմաններում) մինչև 8 ժամ՝ վաղ մաշվածության կետերը հայտնաբերելու համար: Բաղադրիչները, ինչպիսիք են առանցքակալները կամ գոտիները, որոնք վաղ են խափանում, կարող են վերանախագծվել կամ փոխարինվել մինչև վերջնական տեղակայումը: -
CPK վերլուծություն փաթեթավորման ճշգրտության համար
Գործընթացի հնարավորությունը (CPK ≥ 1.67) ցույց է տալիս կայուն գործողություն: Փաթաթման կամ ամրացման անհամապատասխանությունները, ինչպիսիք են թեթև թաղանթը կամ ոչ ճիշտ դասավորված ժապավենները, չափվում են բարձր լուծաչափով սենսորների միջոցով, այնուհետև վերլուծվում են վիճակագրորեն: -
Էներգիայի սպառման չափում
Բարձր ճշգրտության հզորության հաշվիչները (օրինակ՝ HIOKI PW3390) գրանցում են էներգիայի պրոֆիլները երկարաժամկետ գործարկումների ընթացքում: Եթե տվյալները գերազանցում են հաճախորդների թիրախները, դիզայնի օպտիմալացումները (ինչպես բարելավված VFD պարամետրերը կամ servo dwell տրամաբանությունը) կարող են ներդրվել՝ սպառումը նվազեցնելու համար:
6. Ինժեներական առաքում
Մեխանիկական փաստաթղթեր
- Ընդհանուր GA (Գլխավոր ասամբլեայի) գծագրերՀետևելով ISO 128-40-ին՝ չափումների և հանդուրժողականության ծանոթագրությունների համար:
- Հիդրավլիկ սխեմաների դիագրամներՀամապատասխանում է CETOP սիմվոլի ստանդարտներին՝ նշելով հոսքի վերահսկման փականները, ճնշման նվազեցման փականները և կուտակիչների տեղադրումը:
Էլեկտրական փաստաթղթեր
- Վերահսկիչ կաբինետի դասավորությունըՀավաստագրված է IP54 կամ ավելի բարձր մակարդակով, եթե շրջակա միջավայրը պարունակում է խոնավություն կամ փոշի: Վահանակի դասավորությունը պետք է անցնի համապատասխան կարճ միացման և ջերմային թեստեր:
- PLC Ծրագրի ճարտարապետությունԳրված է ըստ IEC 61131-3 ուղեցույցների՝ հաճախ խառնելով սանդուղքի տրամաբանությունը և ֆունկցիայի բլոկները առաջադեմ սերվո կամ լարված օղակների համար:
Թվային հանձնումներ
- JT Թեթև 3D մոդելներՆերառեք PMI (Product Manufacturing Information) հղման համար՝ առանց CAD-ի սեփականության մանրամասները կիսելու:
- XML ազդանշանի քարտեզագրումՑուցակում է I/O կետը (սենսորներ, շարժիչներ, անվտանգության սարքեր) ստանդարտացված տվյալների փոխանակման ձևաչափով՝ գործարանի SCADA կամ MES համակարգում հեշտ ինտեգրվելու համար:
7. Տեխնոլոգիաների առավելությունների համեմատություն
Նշելու համար, թե ինչպես են առաջադեմ ինժեներական մեթոդները գերազանցում բնորոշ լուծումներին, հակիրճ աղյուսակն օգնում է ապագա հաճախորդներին կշռել առավելությունները.
| Հարթություն | Պայմանական համակարգ | Մեր ինժեներական լուծումը |
|---|---|---|
| Փոխանակման ժամանակ | 45–60 ր | ≤20 րոպե (Արագ փոփոխվող մոդուլի արտոնագիր) |
| Էներգիայի օգտագործում | ~ 72% | ~89% (Կուտակիչ և VFD օպտիմիզացում) |
| Դիզայնի փոփոխության արձագանք | ~ 72 ժամ | ~8 ժամ (պարամետրային մոդելի թարմացումներ) |
- Արագ փոփոխվող մոդուլներ
Մեխանիկական դիզայնի նորամուծությունները թույլ են տալիս օպերատորներին փոխանակել թաղանթների գլանափաթեթները կամ կապող գլուխները՝ առանց լայնածավալ վերահաշվառման կարիքի: - Բարելավված էներգաարդյունավետություն
Կուտակիչի վրա հիմնված առաջադեմ հիդրավլիկ համակարգերը լավ կարգավորված VFD պարամետրերի հետ համատեղելը բարձրացնում է էներգիայի ընդհանուր օգտագործումը արդյունաբերության միջինից ~72% մինչև մոտ 89%: - Դիզայնի արագ թարմացումներ
Պարամետրիկ 3D մոդելավորումն ապահովում է, որ կծիկի տրամագծի փոփոխությունը 1000 մմ-ից մինչև 1200 մմ ավտոմատ կերպով թարմացնում է օժանդակ ենթահավաքները՝ կտրուկ կրճատելով վերակառուցման ժամերը:

Աջակցող վիզուալներ և եզրակացություն
Թեև բառերն ու աղյուսակները ներկայացնում են տեխնիկական շրջանակը, հստակ վիզուալների ինտեգրումը զգալիորեն մեծացնում է շահագրգիռ կողմերի վստահությունը: Օրինակները ներառում են.
- 3D պայթեցված դիտման անիմացիաներՑույց տվեք, թե ինչպես են հիմնական հավաքույթները՝ փաթաթող օղակը, լարվածության գլանափաթեթը, շարժիչի ամրակը տեղավորվում՝ օգնելով սպասարկման ուսուցմանը:
- Սթրեսի ուրվագծերի համեմատություններՏոպոլոգիայի օպտիմալացման «առաջ» և «հետո» արդյունքների ցուցադրումն օգնում է հիմնավորել նյութի ընտրությունը:
- Վերահսկիչ հաջորդականության ալիքի ձևերըՊատկերացրեք բազմաառանցքային համաժամացումը և արագ էլեկտրոնային կանգառի արձագանքը իրական ժամանակի ալիքի ձևերում:
- Բարձր արագությամբ տեսախցիկի կադրերԼուսանկարում է դինամիկ երևույթները, ինչպիսիք են ֆիլմի ձգումը կամ գլխի շարժումը կրիտիկական պահերին:
Վերջին հաշվով, նախագծումն ու ճարտարագիտությունը նշանակում է ապահովել, որ յուրաքանչյուր պտուտակ, գլանակ, սենսոր և PLC կոդի գիծը ներդաշնակ աշխատի: Համատեղելով լավագույն մեխանիկական մոտեցումները, խիստ FEA վավերացումը և առաջադեմ կառավարման տրամաբանությունը՝ արտադրողները կարող են ստեղծել կծիկների փաթեթավորման գիծ, որը արդյունավետ, հուսալի և հեշտ սպասարկվող է: Ստանդարտացված մոդուլների, պարամետրիկ նախագծերի և հուսալի փորձարկման արձանագրությունների համադրությունը նվազեցնում է տեխնիկական ռիսկը և նվազեցնում սեփականության ընդհանուր արժեքը:
Հայեցակարգի վերանայումից մինչև նախատիպի փորձարկումներ և մեխանիկական գծագրերից մինչև վիրտուալ երկվորյակ, գործընթացի յուրաքանչյուր փուլ օգնում է կատարելագործել և վավերացնել վերջնական արտադրանքը: Այս մանրակրկիտ դիզայնի և ինժեներական ռազմավարությունների շնորհիվ կծիկի փաթեթավորման գծերը կարող են արագորեն հարմարվել հաճախորդի զարգացող պահանջներին, պահպանել մրցունակ արտադրության արագությունը և ներկայացնել ժամանակակից արտադրական խանութների հեռանկարային ոգին:
[1]
Փաթաթման արագության բանաձևը հասկանալը կարևոր է փաթեթավորման գործընթացների օպտիմալացման և ինժեներական նախագծման արդյունավետությունն ապահովելու համար:
[2]
Սահմանային պայմանների ուսումնասիրությունը հնարավորություն կտա պատկերացում կազմել այն մասին, թե ինչպես են դիզայնի սահմանափակումները ձևավորում ինժեներական լուծումները և բարելավում ծրագրի արդյունքները:
[3]
Մեխանիկական հետքի գործոնների մասին սովորելը կարող է օգնել ստեղծել արդյունավետ դիզայն, որը համապատասխանում է տարածության և կատարողականի պահանջներին: