Günümüzün metal üretim ortamında, bobin paketleme hatlarının mühendislik hassasiyeti, esneklik ve güvenlik arasında denge kurması gerekir. Atölyeniz çelik bobinleri uzun mesafeli nakliye veya kısa süreli depolama için paketliyor olsun, temel ilkeler aynı kalır: sağlam tasarım, doğrulanmış performans ve mekanik, elektriksel ve insan faktörlerine dair bütünsel bir bakış açısı. Bu makale, bir bobin paketleme hattı için tipik bir tasarım ve mühendislik sürecinin, ilk müşteri gereksinimlerini almaktan tamamen doğrulanmış bir çözüm sunmaya kadar nasıl ilerlediğine odaklanmaktadır. Makale boyunca, 1:1 ölçekli 3B modelleme, sonlu eleman analizi (FEA) ve konseptten üretime giden yolu hızlandıran standartlaştırılmış modüllerin entegrasyonunu ele alacağız.

1. Tasarım Aşamaları ve Girdi
1.1 Gereksinimler Çeviri Matrisi
İyi yapılandırılmış bir proje, müşteri özelliklerinin (örneğin, verim, bobin boyutu ve güvenlik yönergeleri) matematiksel mühendislik modellerine çevrilmesiyle başlar. Örneğin, sarma hızı şu şekilde ifade edilebilir:
Sarma Hızı = f(Bobin Çapı, PE Film Kalınlığı, Ön Germe Oranı)
Bu formül bobinin çap aralığını ve filmin teknik özelliklerini yakalar. Bir müşteri belirli bir ön gerdirme oranı veya film kalınlığı isterse, işlev sistemin sarma hızını ve tork gereksinimlerini kısıtlar. Nihai hedef, hızdan ödün vermeden veya motorları aşırı yüklemeden tutarlı gerginlik ve kapsama sağlamaktır.
Performans ölçütlerinin ötesinde, bina yüksekliği veya zemin yük taşıma kapasitesi gibi sınır koşulları , sistemin nihai şeklini etkiler. Örneğin, bir tesisin tavan yüksekliği darsa, mekanik tasarımcılar daha düşük profilli bileşenler kullanır ve 3 boyutlu düzenlerde boşlukları doğrular. Bu sınır kısıtlamaları, mekanik ayak izini doğrudan etkiler ve yerleşik bobin rampaları veya modüler bağlama başlıkları gibi alternatif çözümler gerektirebilir.
1.2 Standart Tasarım Katmanları
Özel ihtiyaçlar için esnekliği korurken mühendislik verimliliğini artırmak amacıyla genellikle kademeli bir yaklaşım kullanırız:
- %60 Ortak Modüller: Dayalı ISO 12100 güvenlik standartları ve evrensel mekanik alt montajlar (örneğin, konveyör çerçeveleri, standart gergi mekanizmaları).
- %30 Yapılandırılabilir Bileşenler: Servo motor boyutları veya sürücü güç değerleri değişebilir, ancak temel tasarım tutarlı kalır.
- %10 Özel Geliştirme:Denizyolu sevkiyatlarında korozyon önleyici veya tuz sisine dayanıklı ambalaj gibi özel ihtiyaçlar, benzersiz film taşıma alt montajlarını veya koruyucu muhafazaları gerektirebilir.
Bu strateji, mühendislik ekibinin kanıtlanmış modülleri yeniden kullanmasına, tasarım hatalarını en aza indirmesine ve proje zaman çizelgelerini hızlandırmasına olanak tanırken, benzersiz müşteri gereksinimleri için yeterli alanı korur.
2. Ana Alt Sistem Mühendislik Tasarımı
2.1 Bobin Paketleme Makinesi Çekirdek Mekanizmaları
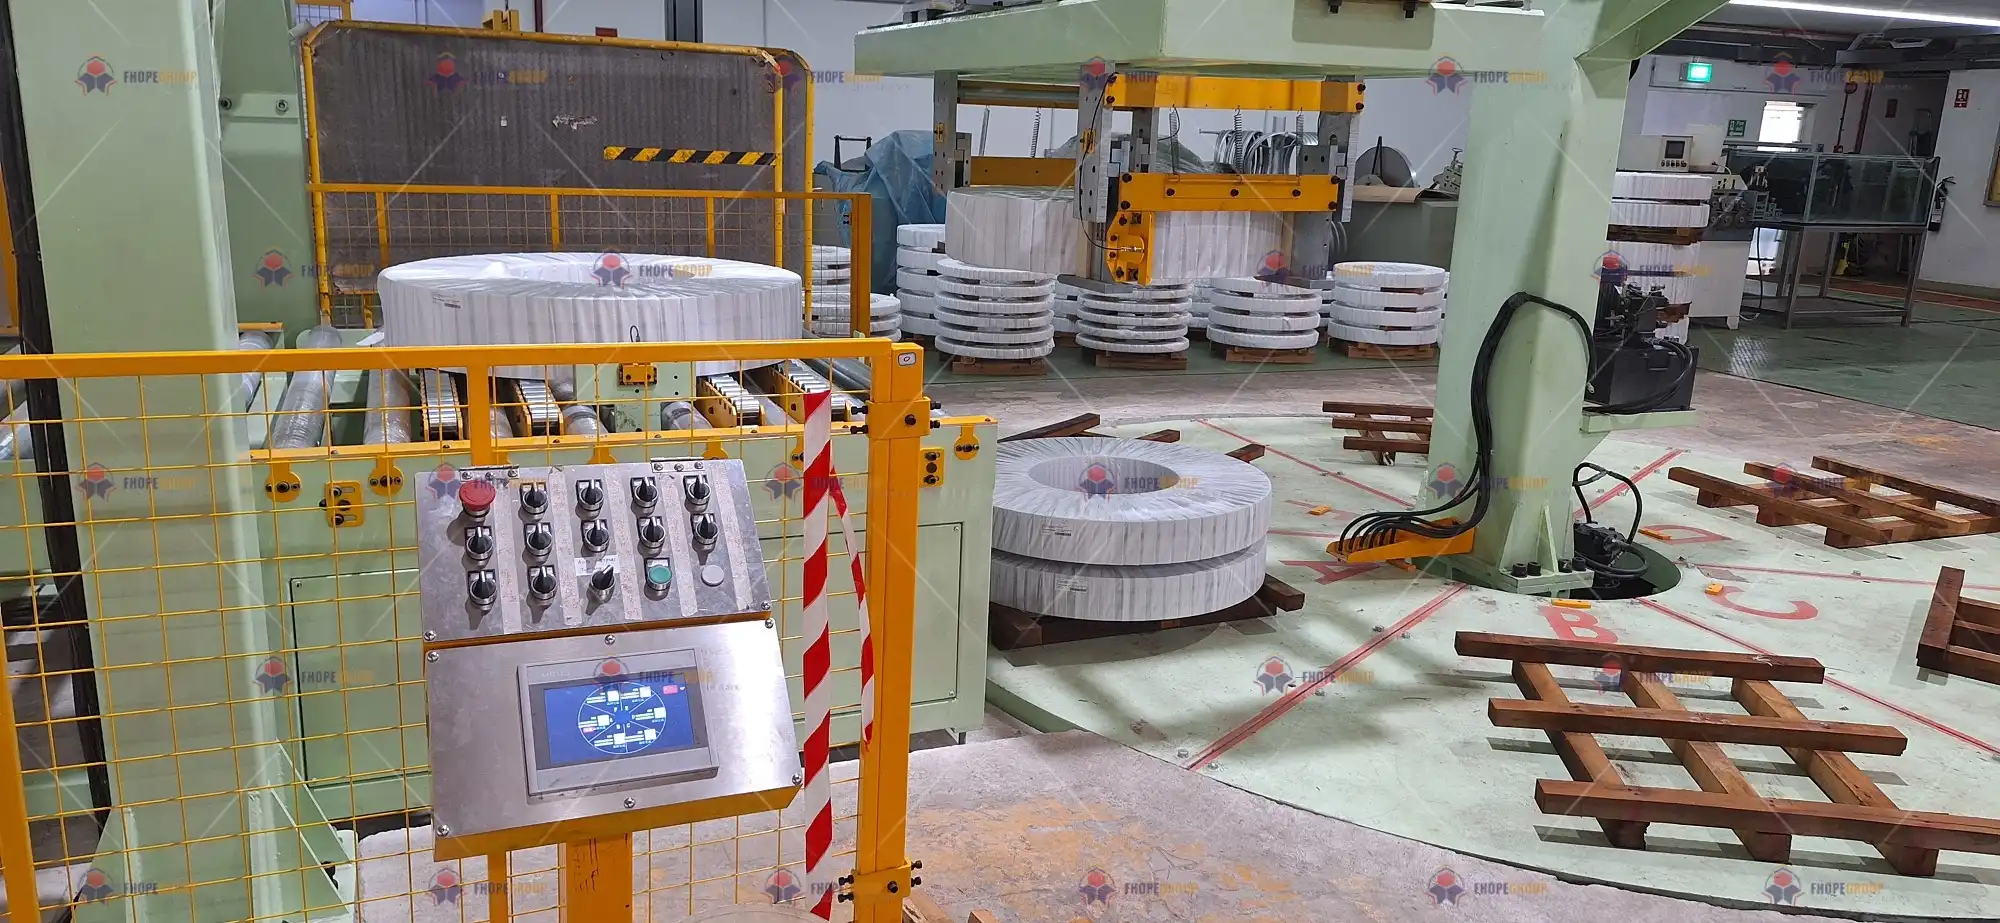
Herhangi bir paketleme hattının kalbinde bobin paketleme makinesi bulunur. Bu istasyon genellikle her bobini PE film, VCI kağıt veya diğer koruyucu malzemelerden oluşan katmanlarla sarar.
-
Uyarlanabilir Çap Ayarı
Modern paketleme hatları çapı 500 mm ile 2000 mm arasında değişen bobinleri işler. Sensörler tarafından yönlendirilen uyarlanabilir bir beşik veya halka sistemi, bobin boyutlarını anında belirler. Tasarımcılar genellikle sabit hareket ve minimum aşınma sağlamak için dişli tahriklerindeki temas kuvvetlerini Hertzian temas gerilimi hesaplamalarını kullanarak doğrular. -
Planet Dişli Tork Dağılımı
Yüksek yük sarma halkaları, torku verimli bir şekilde dağıtmak için planet dişli takımlarından yararlanır. Hesaplama, dişli diş temas desenlerinin doğrulanmasını ve dişli malzemelerinin gerekli sertliği karşılamasını veya aşmasını sağlamayı içerir (örneğin, yük yoğun durumlar için yüzey sertliği HRC58+). -
Ultrasonik Sensör Seçimi
2 mm aralığında 2000 mm çözünürlüğe sahip ultrasonik sensörler bobin boyutlarını doğru bir şekilde algılamaya yardımcı olur. Uygun bir sensör seçmek, gerilim kontrolü ve bobin konumlandırma için kararlı geri bildirim döngüleri sağlar. -
Film Gerilim Kontrol Modeli
Tutarlı sarmada önemli bir faktör, filmin bobinin çevresi boyunca gerginliğini kontrol etmektir. Yaygın bir gerginlik modeli şudur:
T(z) = T0 × e^(μθ)
nerede T0 başlangıç gerilimidir, μ sürtünme katsayısıdır ve θ sarma açısıdır. Tasarımcılar genellikle yırtılma veya gevşeme olmadan ideal film gerginliğini korumak için çift kapalı devre sistemi uygularlar - hız döngüsü (±%0.5 doğruluk) artı gerilim döngüsü (±2 N doğruluk).
2.2 Tam Otomatik Çemberleme Sistemi
Bobin sarıldığında, çemberleme takviye ekler. Çemberleme makinesinin tasarımı, çemberleme kafasını bobinin etrafında yönlendirmek için geometrik yol modelleme ve 3B kinematik çözümler (örneğin, Denavit-Hartenberg parametrelendirmesi) içerir.
-
Geometrik Yol ve Boşluk
3B model, kayış başlığının tüm gerekli noktalara müdahale olmaksızın ulaşabileceğini doğrular. Tipik bir güvenlik mesafesi, çalışma alanına beklenmedik bir engel girerse hareketi durduran lazer tarama sistemleri (SICK tarayıcıları gibi) tarafından uygulanan ≥15 mm olarak ayarlanır. -
Sıcak Eriyen veya Isıl Yapıştırma Eklemi
Birçok hat plastik kayışlar için ısıyla yapıştırma veya sürtünmeyle kaynak başlıkları kullanır. İşlem penceresi şu şekilde olabilir:
| Parametre | İzin Verilen Aralık | İzleme Yöntemi |
|---|---|---|
| Isıtma Sıcaklığı | 360 ± 10°C | Kızılötesi Termal Görüntüleme Cihazı |
| Bekleme Süresi | 1.2 - 1.8 saniye | Yüksek Hızlı Dijital Zamanlayıcı |
Bu aralıklardan sapmalar kayışı zayıflatabilir veya aşırı ısıtabilir. Otomatik sistemler bu nedenle sıcaklığı gerçek zamanlı olarak izleyerek tutarlı bağ mukavemetini garanti eder.
2.3 Akıllı İstifleme Sistemi
Bağlama işleminden sonra bobinler paletlere taşınır veya özel raflara istiflenir.
-
Poz Tahmin Algoritmaları
Bir üstten robot veya çok eksenli manipülatör kullanılıyorsa, sistem bobinin tam konumunu ve yönelimini tanımlamak için homojen dönüşüm matrislerine güvenebilir. Takım merkez noktasının (TCP) kalibrasyonu, ağır bobinleri istiflerken minimum sapmaları garanti eder. -
Çarpışma Önleme
Gelişmiş kurulumlarda, robotun hareket planlaması sınırlayıcı kutuları gerçek zamanlı olarak kontrol eder (genellikle RAPID veya KRL gibi bir dilde kodlanır). Bu koruma, bitişik bobinler veya yapısal sütunlarla hasar verici çarpışmaları önler. -
Hidrolik Senkronizasyon
Dikey asansörler için, hidrolik silindirler bazen birlikte çalışır. Bir akış eşleştirme denklemi,
S1/A1 = S2/A2
senkronize hareketi korumaya yardımcı olur. ±%1 düşüş karakteristiğine sahip çapraz bağlantı telafisi, her iki silindirin yükü eşit şekilde kaldırmasını veya indirmesini sağlar. Bu, bobinin kaymasını veya platformda devrilmesini önlemeye yardımcı olur.
3. Disiplinlerarası Entegre Tasarım
3.1 Mekatronik Çözümler
Bobin ağırlıkları genellikle birkaç tonu aştığından, servo motorlar ve hidrolik tahrikler yükün ataletine dikkatlice eşleştirilmelidir. Standart bir kural:
Motor Ataleti / Yük Ataleti = 1/3 ~ 1
servo performansını sabit tutmak ve aşırıya kaçmayı veya yavaş tepkiyi önlemek için kılavuz seçimi. Bu arada, hidrolik hatlardaki basınç titreşimleri akümülatörler aracılığıyla azaltılabilir; kaba bir hacimsel formül şudur:
V0 = ΔV / (1 - (P1/P2)^(1/1.4))
nerede ΔV net sıvı hacmi değişimi ve (P1/P2) basınç oranlarını temsil eder.
3.2 Hata Ağacı Analizi (FTA)
Ağır makinelerde güvenilirlik hayati önem taşır. En sık karşılaşılan olaylardan biri, paketleme sırasında film yırtılmasıdır . Bir FTA (Serbest Ticaret Anlaşması) şunları ortaya çıkarabilir:
EN İYİ Olay: Film Kırılması ├─ Mekanik Faktörler (%40) │ ├─ Eksantrik Kılavuz Silindir (Lazer Hizalama ile Algılanır) │ └─ Ön Germe Silindiri Sertliği < Spec (HRC58-62 gereklidir) └─ Kontrol Faktörleri (%60) ├─ Gerilim Ayar Noktası Hatası (±5 N kapalı devre düzeltmesi) └─ Eksik Hız İleri Beslemesi (İvme Telafisi Ekleyin)
Tasarım ekibi, bundan yola çıkarak daha yüksek silindir sertliği belirlemek, gerilim sensörleri uygulamak veya servo ileri besleme parametrelerini iyileştirmek gibi hafifletme önlemleri atayabilir.
3.3 Ergonomi ve Operatör Güvenliği
Yüksek otomasyonlu bir hat bile, rutin kontroller veya bakım için manuel müdahale gerektirir. EN ISO 13857-2008, güvenli insan erişimi için minimum boşluk mesafesini önermektedir:
| Çalışma | Minimum Açıklık |
|---|---|
| Araç Değiştirme Alanları | 600 mm |
| Elektrik Kabini Kapıları | 1200 mm |
Bu kılavuzlar, sıkışma noktası riskini azaltır ve operatörlerin güvenli olmayan pozisyonlarda bükülmeden ekipmana hızlı bir şekilde erişmesini sağlar.

4. Dijital Tasarım Araç Zinciri
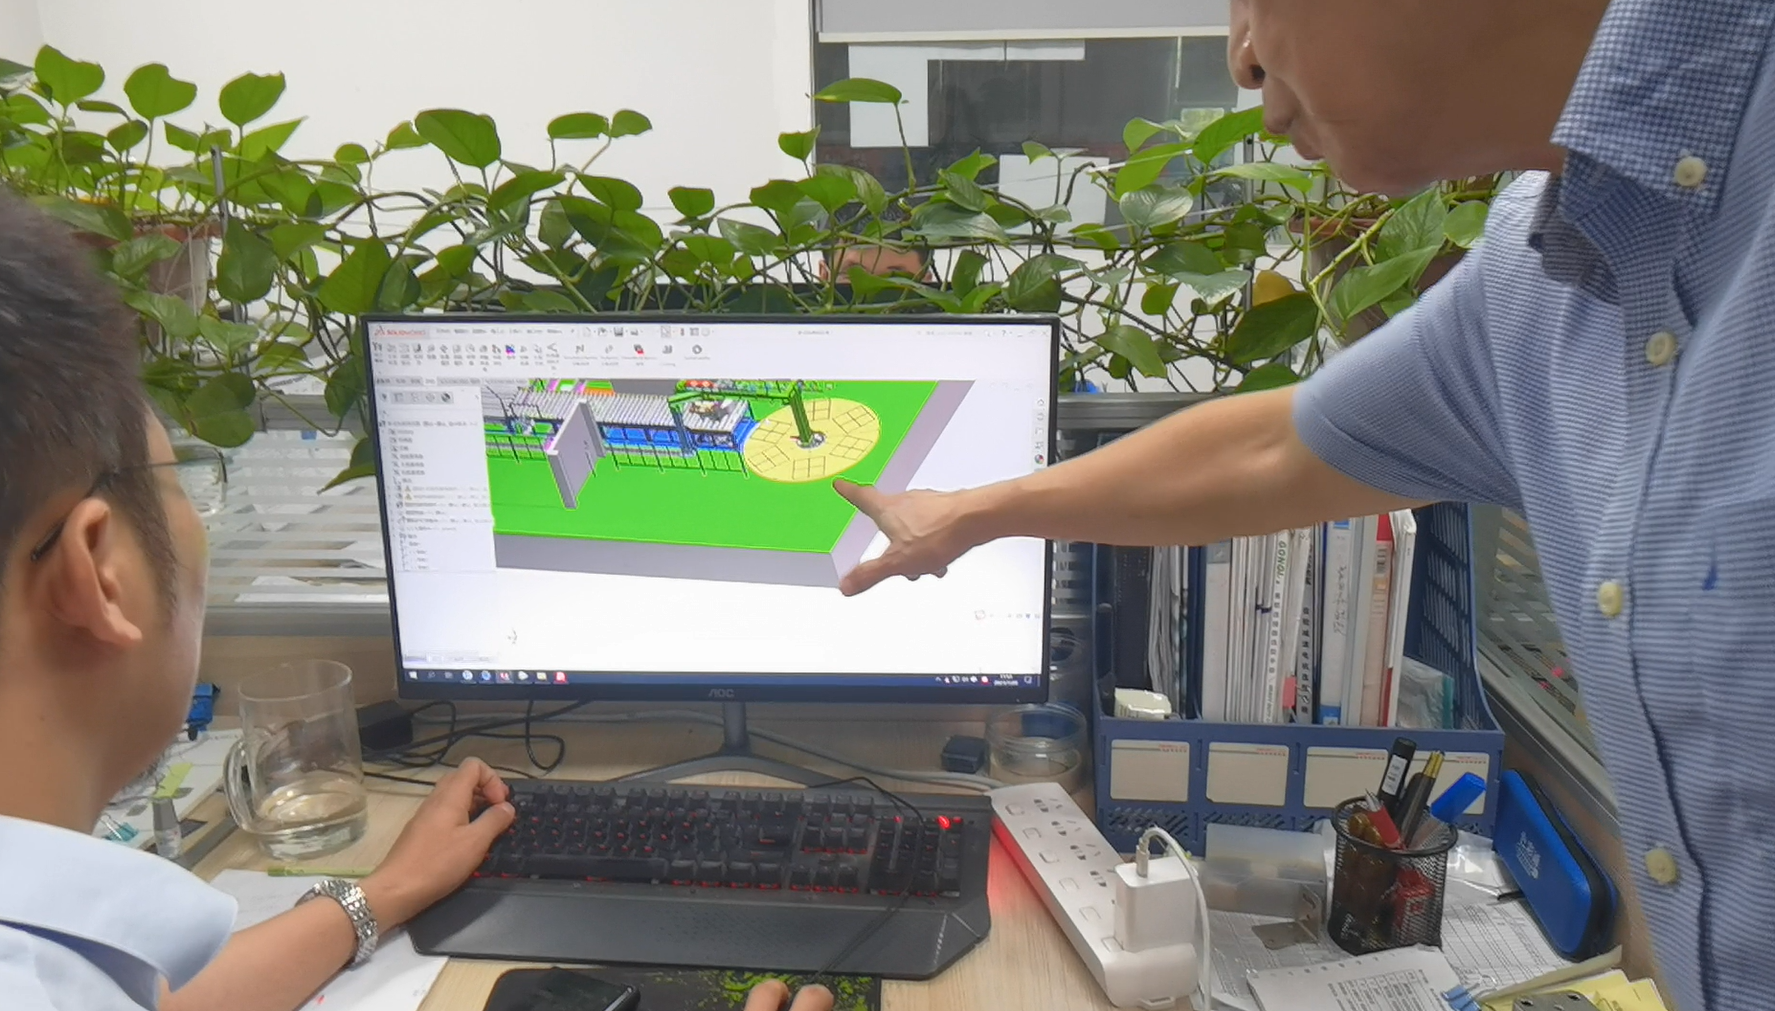
4.1 3D Modelleme ve Simülasyon
Sağlam bir dijital iş akışı, SolidWorks veya benzeri CAD araçlarında parametrik modellemeyi kullanır . Rulmanlar, bağlantı elemanları veya kaplinler gibi standartlaştırılmış donanımlar, toplam parça kütüphanesinin en az %85'ini oluşturmalıdır. Bu yaklaşım:
- BOM Üretimini Hızlandırır:Otomatik ürün takibi, tutarlı parça numaralandırmasını sağlar.
- FEA'yı destekler: ANSYS 240 Hz titreşim frekanslarında maksimum gerilimin ~30 MPa'nın altında kaldığını doğrulayarak geçici dinamik analizlerin çalıştırılmasına yardımcı olur.
Bu simülasyonlar, ani duruşlar veya başlamalar sırasında dinamik yüklerin arttığı yüksek hızlı sarma halkaları, istifleyici kolları veya dönen konveyörler için özellikle kritik öneme sahiptir.
4.2 Kontrol Mantığı Sanal Devreye Alma
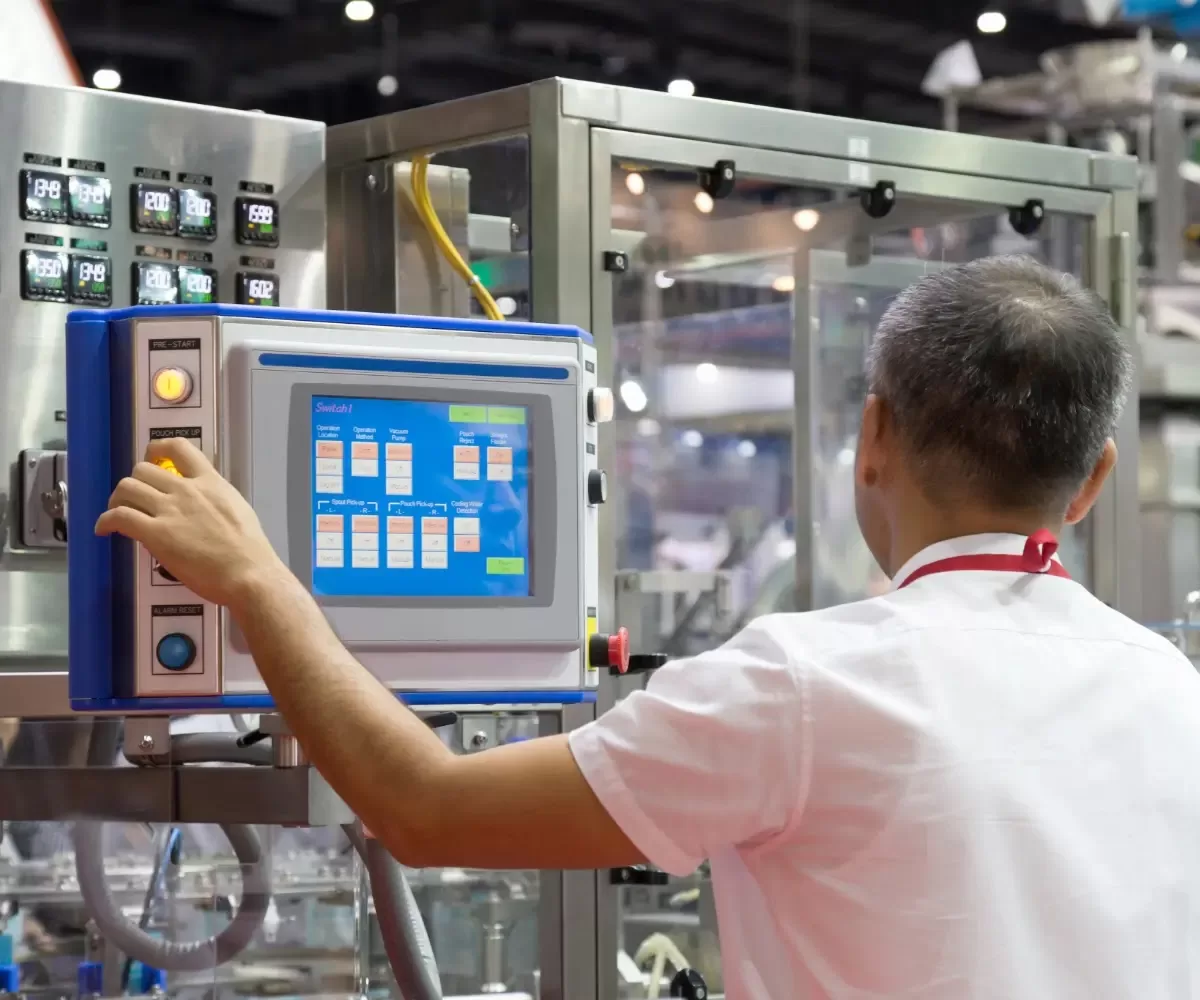
Siemens NX Mechatronics Concept Designer veya ilgili platformlar, sanal devreye almayı kolaylaştırır. Sanal bir ortamda, tasarım ekibi şunları yapabilir:
- Sanal Eksenleri Haritala: Fiziksel çarpışma riski olmadan çok eksenli senkronizasyonu test edin.
- Sinyal Tepki Zaman Çizelgesi: Sensör girişlerinin ve sürücü çıkışlarının beklenen zamanlamayla eşleştiğini ve hedef yükselme süresinin 5 ms'nin altında olduğunu doğrulayın.
- Üretim Döngülerini Taklit Et:Bobin yükleme-boşaltma dizilerini simüle ederek yazılım, PLC mantığındaki potansiyel hizalama hatalarını veya bekleme durumlarını vurgular.
4.3 BOM ve Dokümantasyon Yönetimi
Mekanik ve elektrik tasarımları olgunlaştığında, EPLAN veya eşdeğer araçlar donanım, kablo demeti ve panel düzenlerini birleştirir. Birçok çözüm artık sürücülerin tedariki için doğrudan üretici API'lerini entegre etmektedir (örneğin, Mitsubishi, Bosch Rexroth). Sonuç, herhangi bir tasarım değişikliğiyle otomatik olarak güncellenen canlı bir malzeme listesidir. Bu sinerji, saatlerce süren manuel çapraz referanslamadan tasarruf sağlar ve mekanik CAD, elektrik şemaları ve satın alma siparişleri arasındaki uyumsuzluk olasılığını azaltır.
5. Mühendislik Doğrulama İş Akışı
5.1 Tasarım İnceleme Aşamaları
| Aşama Aşama | İnceleme Odaklı | Kabul Aracı |
|---|---|---|
| Konsept İncelemesi | Fonksiyonel Kapsama | Gereksinim İzlenebilirlik Matrisi |
| Ayrıntılı Tasarım İncelemesi | Tolerans Yığını Analizi | CETOL6σ |
| Sevkiyat Öncesi İnceleme | EMC Uyumluluk Testleri | 3 m Anekoik Oda Verileri |
- Konsept İncelemesi:Sistemin bobin boyut aralıklarından gerekli verime kadar tüm temel gereksinimleri karşılamasını sağlar.
- Ayrıntılı Tasarım İncelemesi: Özellikle birden fazla alt montaj birleştiğinde (örneğin sarma kolu + rulman + gergi makarası) tolerans yığılması iyice kontrol edilir.
- Sevkiyat Öncesi:Derinlemesine fonksiyonel kontroller, VFD'ler, servo sürücüler ve PLC tabanlı kontrol panelleri için elektromanyetik uyumluluğu (EMC) doğrular.
5.2 Prototip Test Protokolü
Gerçek dünya testleri dijital simülasyonları tamamlar:
-
Hızlandırılmış Ömür Testi
Makineler erken aşınma noktalarını belirlemek için normal yükün 3 katı (güvenli sınırlar dahilinde) 8 saate kadar çalışır. Erken arızalanan rulmanlar veya kayışlar gibi bileşenler, son dağıtımdan önce yeniden tasarlanabilir veya değiştirilebilir. -
Paketleme Doğruluğu için CPK Analizi
İşlem yeteneği (CPK ≥ 1.67) kararlı bir işlemi gösterir. Sarma veya bağlama tutarsızlıkları (gevşek film veya yanlış hizalanmış kayışlar gibi) yüksek çözünürlüklü sensörler kullanılarak ölçülür ve ardından istatistiksel olarak analiz edilir. -
Enerji Tüketim Ölçümü
Yüksek hassasiyetli güç ölçerler (örneğin, HIOKI PW3390) uzun süreli çalışmalarda enerji profillerini kaydeder. Veriler müşteri hedeflerini aşarsa, tüketimi azaltmak için tasarım optimizasyonları (geliştirilmiş VFD parametreleri veya servo bekleme mantığı gibi) uygulanabilir.
6. Mühendislik Sonuçları
Mekanik Dokümantasyon
- Genel GA (Genel Kurul) Çizimleri: Boyutlandırma ve tolerans açıklamaları için ISO 128-40'ı takip edin.
- Hidrolik Devre Şemaları: CETOP sembol standartlarına uygun, akış kontrol vanaları, basınç tahliye vanaları ve akümülatör yerleşimlerini belirtir.
Elektriksel Belgeler
- Kontrol Kabini Düzeni: Ortam nem veya toz içeriyorsa IP54 veya daha yüksek sertifikalıdır. Panel düzenlemesi ilgili kısa devre ve termal testlerden geçmelidir.
- PLC Program Mimarisi: IEC 61131-3 yönergelerine göre yazılmıştır, genellikle gelişmiş servo veya gerilim döngüleri için merdiven mantığı ve fonksiyon bloklarını karıştırır.
Dijital Devir Teslimler
- JT Hafif 3D Modeller:Tescilli CAD ayrıntılarını paylaşmadan referans olması için PMI'yi (Ürün Üretim Bilgileri) ekleyin.
- XML Sinyal Eşlemesi: Her G/Ç noktasını (sensörler, motorlar, emniyet elemanları) tesis çapındaki SCADA veya MES sistemine kolay entegrasyon için standartlaştırılmış bir veri değişim formatında listeler.
7. Teknoloji Avantajları Karşılaştırması
Gelişmiş mühendislik yöntemlerinin tipik çözümlerden nasıl daha iyi performans gösterdiğini vurgulamak için, kısa bir tablo potansiyel müşterilerin avantajları tartmasına yardımcı olur:
| Boyut | Konvansiyonel Sistem | Mühendislik Çözümümüz |
|---|---|---|
| Zamanla değişim | 45 – 60 dk. | ≤20 dk (Hızlı Değişim Modülü Patenti) |
| Enerji Kullanımı | ~% 72 | ~%89 (Akümülatör ve VFD Optimizasyonu) |
| Tasarım Değişikliği Yanıtı | ~ 72 saat | ~8 saat (Parametrik Model Güncellemeleri) |
- Hızlı Değişim Modülleri
Mekanik tasarımdaki yenilikler, operatörlerin kapsamlı bir yeniden kalibrasyona ihtiyaç duymadan film rulolarını veya bağlama başlıklarını değiştirmelerine olanak tanır. - Geliştirilmiş Enerji Verimliliği
Gelişmiş akümülatör tabanlı hidrolik sistemlerin ince ayarlı VFD parametreleriyle birleştirilmesi, genel enerji kullanımını sektör ortalaması olan %72'den yaklaşık %89'a çıkarır. - Hızlı Tasarım Güncellemeleri
Parametrik 3D modelleme, bobin çapının 1000 mm'den 1200 mm'ye kaydırılması durumunda destekleyici alt montajların otomatik olarak güncellenmesini sağlayarak yeniden mühendislik saatlerini önemli ölçüde azaltır.

Destekleyici Görseller ve Sonuç
Kelimeler ve tablolar teknik kapsamı ortaya koyarken, net görsellerin entegre edilmesi paydaş güvenini önemli ölçüde artırır. Örnekler şunları içerir:
- 3D Patlatılmış Görünüm Animasyonları: Ana montaj elemanlarının (sarma halkası, gergi silindiri, motor braketi) nasıl bir araya getirildiğini göstererek bakım eğitimine yardımcı olun.
- Stres Kontur Karşılaştırmaları: Topoloji optimizasyonunun “öncesi” ve “sonrası” sonuçlarının görüntülenmesi, malzeme seçimlerinin gerekçelendirilmesine yardımcı olur.
- Kontrol Dizisi Dalga Formları: Gerçek zamanlı dalga formlarında çok eksenli senkronizasyonu ve hızlı acil durdurma yanıtını gösterin.
- Yüksek Hızlı Kamera Görüntüleri: Filmin gerilmesi veya başın kritik anlarda hareket etmesi gibi dinamik olayları yakalar.
Özetle, Tasarım ve Mühendislik, her bir somunun, cıvatanın, sensörün ve PLC kod satırının uyum içinde çalışmasını sağlamakla ilgilidir. En iyi mekanik yaklaşımları, titiz FEA doğrulamasını ve gelişmiş kontrol mantığını birleştirerek, üreticiler verimli, güvenilir ve bakımı daha kolay bir bobin paketleme hattı sunabilirler. Standartlaştırılmış modüllerin, parametrik tasarımların ve sağlam test protokollerinin sinerjisi, teknik riski azaltır ve toplam sahip olma maliyetini düşürür.
Konsept incelemelerinden prototip denemelerine ve mekanik çizimlerden sanal ikizlere kadar, süreçteki her aşama nihai ürünü iyileştirmeye ve doğrulamaya yardımcı olur. Bu kapsamlı tasarım ve mühendislik stratejileriyle, bobin paketleme hatları gelişen müşteri taleplerine hızla uyum sağlayabilir, rekabetçi üretim hızlarını koruyabilir ve modern üretim atölyelerinin ileri görüşlü ruhunu örnekleyebilir.
[1]
Paketleme Hızı formülünü anlamak, paketleme süreçlerini optimize etmek ve mühendislik tasarımlarında verimliliği sağlamak için çok önemlidir.
[2]
Sınır koşullarının incelenmesi, tasarım kısıtlamalarının mühendislik çözümlerini nasıl şekillendirdiği ve proje sonuçlarını nasıl iyileştirdiği konusunda fikir verecektir.
[3]
Mekanik ayak izi faktörleri hakkında bilgi edinmek, alan ve performans gereksinimlerini karşılayan verimli tasarımlar oluşturmaya yardımcı olabilir.