สรุป:คู่มือนี้ประเมินระบบเรียงซ้อนด้วยหุ่นยนต์และสายการบรรจุอัตโนมัติสำหรับการจัดการโลหะและลวดม้วน โดยเน้นที่ความสามารถในการรับน้ำหนัก เวลาในการทำงาน และการปฏิบัติตามข้อกำหนดด้านความปลอดภัย คู่มือนี้ชี้ให้เห็นว่าการเลือกอุปกรณ์ขั้นสุดท้ายขึ้นอยู่กับความยืดหยุ่นในการบูรณาการ ความซับซ้อนในการบำรุงรักษา และต้นทุนการดำเนินงานในระยะยาว เนื้อหาประกอบด้วยข้อความแจ้งเตือนว่าตัวชี้วัดประสิทธิภาพและการประหยัดแรงงานเป็นช่วงค่าทั่วไปของอุตสาหกรรม ซึ่งอาจแตกต่างกันไปตามการกำหนดค่าและรูปแบบของโรงงาน
[ช่องสำหรับใส่คลิปวิดีโอ]
ข้อสงวนสิทธิ์:ตัวชี้วัดประสิทธิภาพ เวลาในการผลิต ขนาดพื้นที่ และการประหยัดแรงงาน เป็นเพียงช่วงค่าทั่วไปในอุตสาหกรรม หรือตัวอย่างที่ขึ้นอยู่กับผู้จำหน่าย ผลลัพธ์ที่แท้จริงจะแตกต่างกันไปตามการกำหนดค่า ประเภทวัสดุ รูปแบบโรงงาน และสภาพการใช้งาน โปรดตรวจสอบข้อกำหนดกับผู้จำหน่ายที่ได้รับการรับรองก่อนอนุมัติงบประมาณเสมอ
🛠️ เกณฑ์การประเมิน
ระบบเรียงซ้อนด้วยหุ่นยนต์และสายการบรรจุอัตโนมัติต่างก็ให้ผลผลิตสูง แต่การเลือกใช้ขั้นสุดท้ายขึ้นอยู่กับความสามารถในการบรรทุก การปฏิบัติตามข้อกำหนดด้านความปลอดภัย ความสม่ำเสมอของเวลาในการทำงาน ความซับซ้อนในการบำรุงรักษา ความยืดหยุ่นในการบูรณาการ และการคาดการณ์ต้นทุนการดำเนินงานในระยะยาว
การตัดสินใจเกี่ยวกับการบรรจุภัณฑ์ในอุตสาหกรรมจำเป็นต้องมีขนาดการวัดที่เป็นมาตรฐาน ทีมจัดซื้อจะประเมินอุปกรณ์โดยใช้พารามิเตอร์หลัก 5 ประการ ซึ่งส่งผลโดยตรงต่อประสิทธิภาพการทำงานในโรงงาน ความสามารถในการรับน้ำหนักจะกำหนดค่าความคลาดเคลื่อนของน้ำหนักขดลวดสูงสุดระหว่างการจัดการแบบอัตโนมัติ เวลาในการทำงานจะวัดระยะเวลาที่จำเป็นในการดำเนินการเรียงซ้อนหรือห่อสินค้าให้เสร็จสมบูรณ์หนึ่งรอบ การปฏิบัติตามข้อกำหนดด้านความปลอดภัยจะตรวจสอบการปฏิบัติตามโปรโตคอลการป้องกันเครื่องจักรที่กำหนดไว้และฟังก์ชันการหยุดฉุกเฉิน ความซับซ้อนของการบำรุงรักษาจะประเมินช่วงเวลาการหล่อลื่นตามปกติ ความถี่ในการสอบเทียบเซ็นเซอร์ และความพร้อมของชิ้นส่วนอะไหล่ ความยืดหยุ่นในการบูรณาการจะยืนยันความเข้ากันได้กับสายพานลำเลียงต้นทางและหน่วยรัดสายปลายทาง เกณฑ์แต่ละข้อจะแปลงโดยตรงเป็นตัวชี้วัดการลดแรงงาน อัตราความเสียหายของผลิตภัณฑ์ และประสิทธิภาพการใช้พื้นที่
🏗️ ตัวเลือก A
เครื่องเรียงขดลวดแบบหุ่นยนต์หกแกนช่วยให้วางตำแหน่งสินค้าได้อย่างแม่นยำด้วยเครื่องมือพิเศษที่ปลายแขน ลดการบาดเจ็บจากการยกของด้วยมือได้อย่างมีนัยสำคัญ รักษาเสถียรภาพของรูปทรงพาเลทเพื่อการจัดเก็บระหว่างการขนส่งอย่างปลอดภัย รักษาการทำงานอย่างต่อเนื่องในหลายสถานี และผสานรวมเข้ากับสายพานลำเลียงต้นทางโดยตรงภายใต้สภาวะการทำงานปกติของโรงงาน
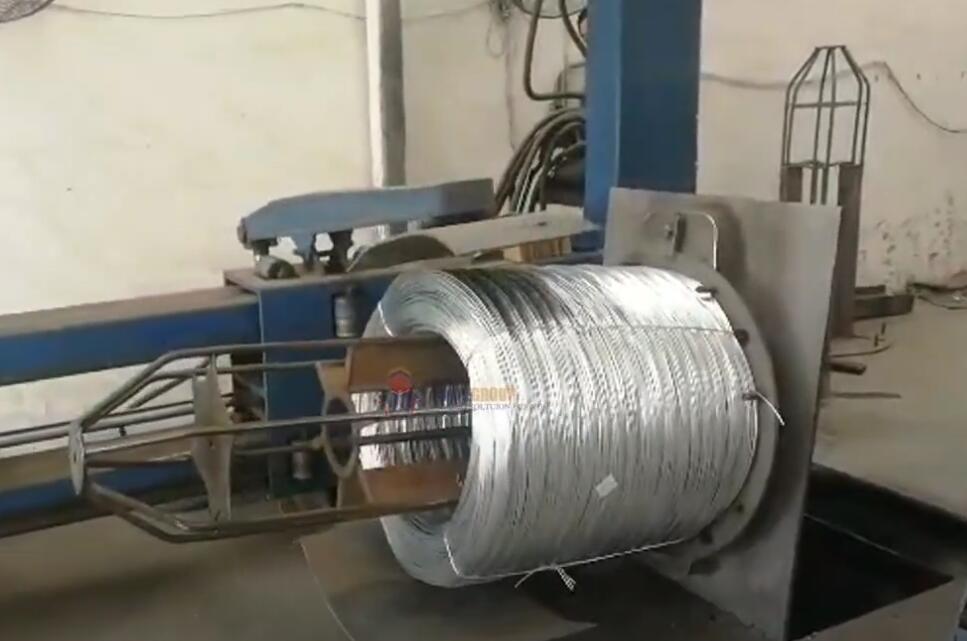
แขนหุ่นยนต์แบบข้อต่อ 6 แกน ให้การเคลื่อนที่หลายทิศทางที่จำเป็นสำหรับการจัดวางขดลวดที่ซับซ้อน หน่วยหุ่นยนต์รับน้ำหนักได้สูงสุด 8,000–10,000 กิโลกรัม ขึ้นอยู่กับการกำหนดค่าการติดตั้งโครงสร้าง (ตัวอย่างขึ้นอยู่กับผู้ผลิต) เวลาในการทำงานโดยทั่วไปอยู่ที่ 30 ถึง 60 วินาทีต่อพาเลทที่อุณหภูมิโรงงานมาตรฐาน การเลือกอุปกรณ์จับยึดปลายแขน (EOAT) ขึ้นอยู่กับองค์ประกอบของวัสดุและข้อกำหนดเส้นผ่านศูนย์กลางภายในของขดลวด ตัวจับยึดแบบง่ามจะจับยึดรูภายในสำหรับขดลวดเหล็กที่มีน้ำหนักเกิน 5 ตัน ตัวยกแม่เหล็กจะสัมผัสกับพื้นผิวด้านนอกที่เรียบสำหรับงานเหล็กกล้าคาร์บอน ซึ่งต้องใช้โปรโตคอลการลดอำนาจแม่เหล็กตกค้างก่อนปล่อย ตัวยกสุญญากาศจะจัดการกับม้วนลวดอลูมิเนียมเคลือบหรือลวดชุบสังกะสีโดยไม่ทำให้พื้นผิวเสียหาย สถาปัตยกรรมควบคุมอาศัยตัวควบคุมลอจิกแบบโปรแกรมได้ (PLC) ที่ประสานเส้นทางการเคลื่อนที่กับสัญญาณสายพานลำเลียงต้นทาง แผงส่วนต่อประสานระหว่างมนุษย์กับเครื่องจักรช่วยให้สามารถจัดเก็บสูตรสำหรับเส้นผ่านศูนย์กลางขดลวดและรูปแบบการเรียงซ้อนที่แตกต่างกัน รั้วนิรภัยล้อมรอบเซลล์การทำงาน ในขณะที่เครื่องสแกนพื้นที่ตรวจจับการเข้าออกของบุคลากร การปฏิบัติตามมาตรฐาน ISO 10218 กำหนดให้ต้องลดความเร็วทันทีเมื่อมีการละเมิดเขตปลอดภัย การกำหนดค่าแบบหลายสถานีช่วยให้หุ่นยนต์ตัวเดียวสามารถให้บริการตำแหน่งพาเลทได้พร้อมกันถึงสี่ตำแหน่ง การทำงานอย่างต่อเนื่องโดยทั่วไปจะช่วยลดต้นทุนแรงงานต่อหน่วยลง 50-60% เมื่อเทียบกับวิธีการวางตำแหน่งด้วยตนเอง ซึ่งส่งผลให้ประสิทธิภาพโดยรวมของอุปกรณ์ (OEE) ดีขึ้นอย่างเห็นได้ชัด และลดระยะเวลาคืนทุน (ROI) ผ่านการดำเนินการตามรอบที่สม่ำเสมอ
🔗 บทความที่เกี่ยวข้อง : สำรวจโซลูชันเพิ่มเติม
📈 ตัวเลือก B
ระบบป้อนชิ้นงานอัตโนมัติผ่านประตูหมุน ร่วมกับเครื่องพลิกชิ้นงานแบบหมุน ช่วยสร้างขั้นตอนการทำงานที่ต่อเนื่อง ลดพื้นที่โรงงานที่ต้องการใช้ ช่วยให้การติดฟิล์มและการดึงสายรัดมีความสม่ำเสมอในม้วนฟิล์มที่มีเส้นผ่านศูนย์กลางแตกต่างกัน รองรับกระบวนการจัดเรียงสินค้าบนพาเลทแบบไร้คนควบคุม และทำงานได้อย่างน่าเชื่อถือภายใต้ระดับความชื้นมาตรฐานในอุตสาหกรรม
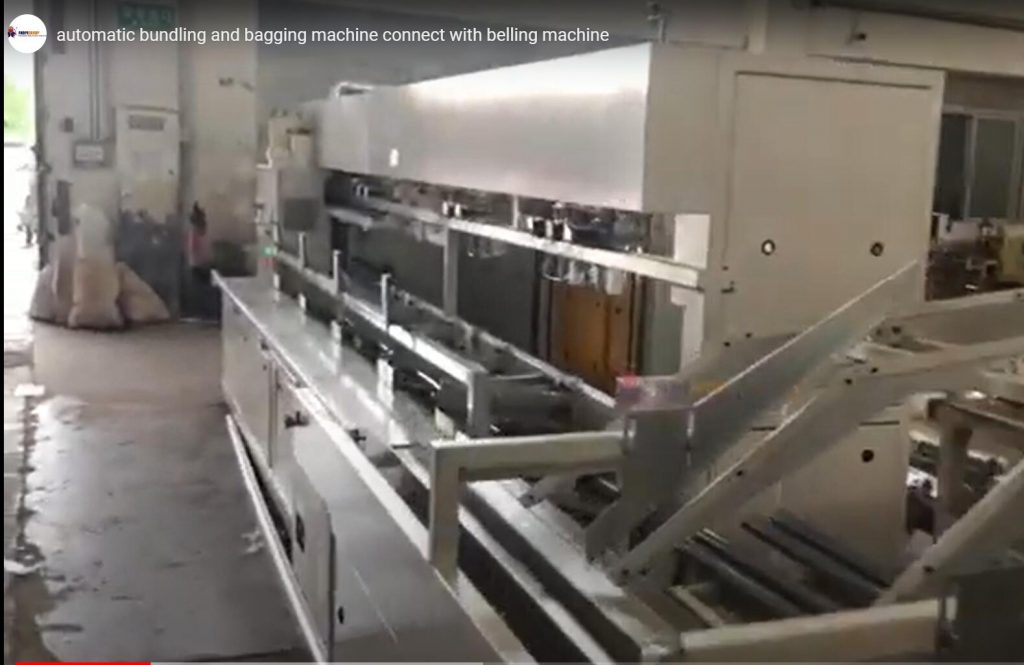
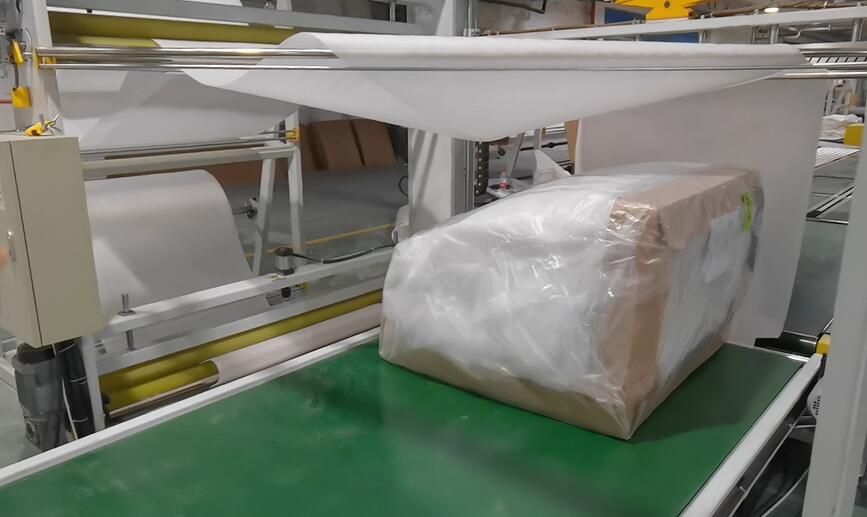
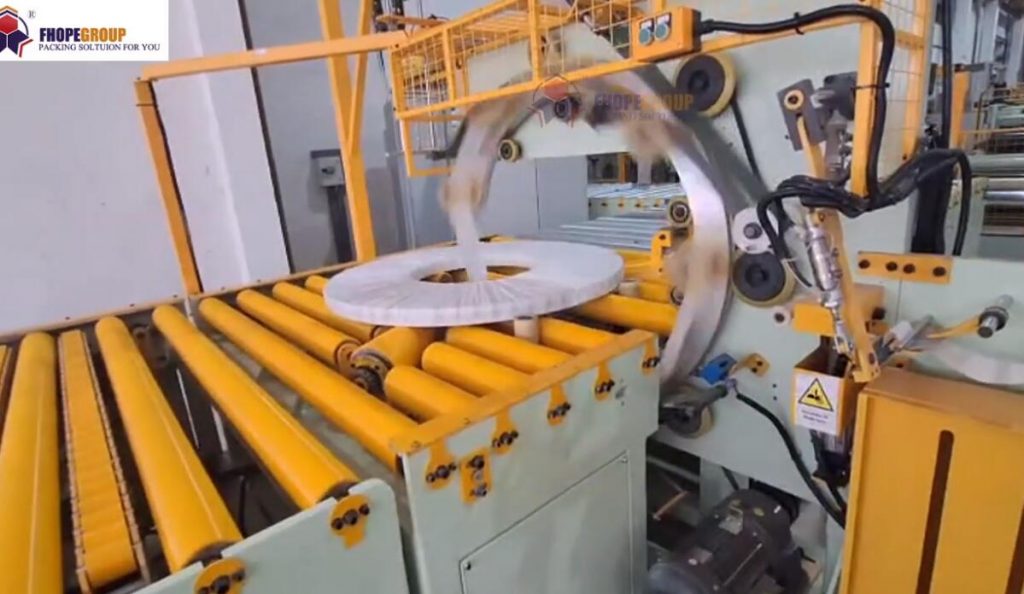
สายการบรรจุแบบสายพานลำเลียงใช้กลไกการหมุนเพื่อจัดแนวขดลวดก่อนการห่อหรือรัด กลไกแบบหมุนได้จะควบคุมความเร็วในการป้อนเพื่อให้ตรงกับอัตราการประมวลผลในขั้นตอนถัดไป ความสามารถในการปรับทิศทางจะหมุนขดลวดจากตำแหน่งหันตาเข้าหาผนังไปเป็นตำแหน่งหันตาเข้าหาท้องฟ้าเพื่อให้สามารถวางซ้อนกันในแนวตั้งได้ อุปกรณ์พลิกกลับสามารถรับน้ำหนักมากได้ในขณะที่รักษาเสถียรภาพของจุดศูนย์ถ่วงระหว่างการเปลี่ยนมุม 180 องศา เครื่องพลิกกลับแม่พิมพ์ 180 องศามาตรฐานโดยทั่วไปรองรับความสามารถในการรับน้ำหนักสูงสุดและความคลาดเคลื่อนในการหมุนที่แตกต่างกันไปตามข้อกำหนดของผู้ผลิต หน่วยการติดฟิล์มจะใช้ฟิล์มยืดหรือสารยับยั้งการกัดกร่อนแบบระเหย (VCI) ที่ระดับแรงดึงที่ควบคุมได้ โดยทั่วไปอยู่ระหว่าง 10 ถึง 30 นิวตัน ขึ้นอยู่กับชนิดของฟิล์ม เครื่องดึงสายรัดจะยึดสินค้าด้วยสายรัดพลาสติกหรือเหล็กที่ตั้งไว้ที่จุดขาดที่กำหนดไว้ล่วงหน้า ระบบจะเชื่อมต่อโดยตรงกับสถานีม้วนอัตโนมัติ ดังที่แสดงในคู่มือการรวมเครื่องม้วนแนวตั้งมาตรฐาน ตัวควบคุม PLC จะซิงโครไนซ์สายพานลำเลียง เครื่องพลิกกลับ และหัวห่อให้เป็นลำดับที่ซิงโครไนซ์กัน โดยทั่วไป พื้นที่ใช้งานของเครื่องจักรจะมีขนาดประมาณ 5–7 เมตร คูณ 3–5 เมตร สำหรับการจัดวางสายการผลิตแบบมาตรฐาน ระยะเวลาการบำรุงรักษาจะกำหนดให้ตรวจสอบซีลไฮดรอลิกและตัวปรับความตึงสายพานทุกเดือน การประหยัดแรงงานมักสูงถึง 50–70% เนื่องจากการลดงานการจัดตำแหน่งใหม่ด้วยมือ ซึ่งช่วยลดอัตราของเสียจากความเสียหายในการขนส่ง และเพิ่มประสิทธิภาพการใช้พื้นที่โดยรวม
🛡️ ตารางเปรียบเทียบ
เมทริกซ์การประเมินมาตรฐานช่วยให้สามารถเปรียบเทียบประสิทธิภาพโดยตรงระหว่างเทคโนโลยีบรรจุภัณฑ์ที่แข่งขันกัน โดยเน้นถึงข้อแลกเปลี่ยนในการดำเนินงานที่ส่งผลโดยตรงต่อการจัดสรรงบประมาณ การคืนทุน และเป้าหมายประสิทธิภาพโดยรวมของอุปกรณ์สำหรับทีมจัดซื้อที่ประเมินโซลูชันการจัดการวัสดุอัตโนมัติ
| มิติการประเมิน | ตัวเลือก A: เครื่องเรียงขดลวดแบบหุ่นยนต์ | ตัวเลือก B: สายพานลำเลียงและเครื่องพลิกกลับ | รูปแบบการระบุพารามิเตอร์ |
|---|---|---|---|
| ความจุน้ำหนักบรรทุก | น้ำหนักสูงสุดต่อรอบ 8,000–10,000 กิโลกรัม (ขึ้นอยู่กับผู้ผลิต) | น้ำหนักสูงสุดต่อรอบ 7,500–9,000 กิโลกรัม (ช่วงทั่วไป) | แขนหุ่นยนต์ยกของหนักได้ถึง 10,000 กิโลกรัมด้วยความเร็ว 0.6 เมตร/วินาที ภายใต้เงื่อนไขที่ผู้ผลิตตรวจสอบแล้ว สายพานลำเลียงขนส่งขดลวดหนัก 8,500 กิโลกรัมด้วยความเร็ว 0.4 เมตร/วินาที ภายใต้การกระจายน้ำหนักมาตรฐาน การกำหนดค่าทั้งสองแบบส่งผลโดยตรงต่อความสม่ำเสมอของปริมาณงานและเป้าหมาย OEE |
| เวลาวงจร | โดยทั่วไปใช้เวลา 30-60 วินาทีต่อตำแหน่งวางพาเลท (ขึ้นอยู่กับผู้ผลิต) | โดยทั่วไปใช้เวลา 25-45 วินาทีต่อทิศทางการหมุนของขดลวด (ช่วงเวลาทั่วไป) | เครื่องพลิกคว่ำหมุนเปลี่ยนแกน 90 องศาได้ภายใน 10-15 วินาที ด้วยอัตราเร่งที่ราบรื่น เครื่องเรียงซ้อนทำการจัดวางชิ้นงานเสร็จสมบูรณ์ภายใน 45 วินาที ภายใต้ข้อจำกัดเส้นทางที่ตั้งโปรแกรมไว้ รอบการทำงานที่เร็วขึ้นส่งผลให้ลดชั่วโมงการทำงานและปรับปรุงระยะเวลาคืนทุนให้ดียิ่งขึ้น |
| มาตรฐานความปลอดภัย | พื้นที่ทำงานที่มีการรักษาความปลอดภัยตามมาตรฐาน ISO 10218 | การตรวจสอบโซนตามมาตรฐาน ANSI/RIA R15.06 (มาตรฐานทั่วไป) | ม่านแสงตรวจจับการเข้าออกของบุคคลภายในระยะ 30–50 ซม. จากแขนกลที่กำลังเคลื่อนที่ภายใต้แสงสว่างของโรงงาน ระบบหยุดฉุกเฉินจะหยุดแกนทั้งหมดภายในระยะ 0.5 เมตร ภายใต้สภาวะแรงดันไฟฟ้าที่กำหนด การปฏิบัติตามข้อกำหนดเหล่านี้ช่วยลดเวลาหยุดทำงานและเบี้ยประกันภัยที่เกิดจากอุบัติเหตุโดยตรง |
| การผสานรวมฟิล์มและสายรัด | ใช้งานร่วมกับแผ่นปิดหรือสายรัด VCI ได้ (โดยทั่วไปอยู่ในช่วงการใช้งานปกติ) | หัวห่อแบบควบคุมแรงตึงในตัว (ขึ้นอยู่กับผู้ผลิต) | หัวห่อจะใช้แรงดึงฟิล์ม 15–25 นิวตัน ที่ความเร็ว 1.0–1.5 เมตร/วินาที ภายใต้ช่วงความชื้นแวดล้อม ชุดรัดจะยึดสินค้าด้วยแรงดึงขาด 700–900 นิวตัน ภายใต้การตั้งค่าแรงดันที่ปรับเทียบแล้ว การปรับแรงดึงอย่างเหมาะสมจะช่วยลดความเสียหายระหว่างการขนส่งและลดต้นทุนการลดของเสีย |
| ความซับซ้อนในการบำรุงรักษา | ต้องทำการสอบเทียบเซ็นเซอร์ทุกไตรมาส (ช่วงเวลาปกติ) | การตรวจสอบซีลไฮดรอลิกรายเดือน (ตัวอย่างขึ้นอยู่กับผู้ผลิต) | กระบอกไฮดรอลิกสามารถรักษาแรงดันให้อยู่ในระดับความคลาดเคลื่อน ±5% ตลอด 1,000 รอบการทำงาน แผ่นดูดสุญญากาศยังคงรักษาแรงดูดไว้ได้สูงกว่า 60 kPa หลังจากการปล่อยอุปกรณ์ 500 ครั้ง ตารางการบำรุงรักษาที่คาดการณ์ได้ช่วยให้การพยากรณ์งบประมาณมีความแม่นยำและลดเวลาหยุดทำงานตามแผน |
🔗 ดูเพิ่มเติม : อุปกรณ์ที่เกี่ยวข้อง
⚙️ คำแนะนำในการเลือก
การตัดสินใจจัดซื้อจัดหาอุปกรณ์ต้องสอดคล้องกับการเลือกอุปกรณ์ที่มีน้ำหนักสูงสุดของขดลวดจริง ปริมาณการผลิตต่อวันที่ต้องการ ระยะห่างในพื้นที่ปลอดภัยที่มีอยู่ ความเข้ากันได้ของโครงสร้างพื้นฐานสายพานลำเลียงที่มีอยู่ ข้อจำกัดด้านงบประมาณการบำรุงรักษาในระยะยาว และข้อกำหนดการฝึกอบรมผู้ปฏิบัติงานภายใต้สภาวะการทำงานปกติของโรงงาน
โดยทั่วไปแล้ว ขดเหล็กขนาดใหญ่ที่มีน้ำหนักเกิน 8,000 กิโลกรัม จำเป็นต้องใช้หุ่นยนต์ในการเรียงซ้อน เนื่องจากมีความยืดหยุ่นในการจับยึดที่ดีเยี่ยมและสามารถจัดเรียงบนพาเลทได้หลายสถานี โรงงานที่มีพื้นที่จำกัดจะได้รับประโยชน์จากสายการผลิตแบบพลิกกลับขนาดกะทัดรัดที่รวมการจัดวางและการห่อไว้ในพื้นที่เดียว สภาพแวดล้อมการผลิตที่ต้องการการสัมผัสพื้นผิวเป็นศูนย์ ควรเลือกหุ่นยนต์ที่มีระบบดูดฝุ่นแทนเครื่องยกแม่เหล็กเพื่อป้องกันความเสียหายของสารเคลือบและลดอัตราของเสีย การดำเนินงานปริมาณมากที่ประมวลผลขดเหล็กที่มีเส้นผ่านศูนย์กลางต่างกันจะให้ความสม่ำเสมอของผลผลิตที่ดีกว่าด้วยระบบป้อนแบบหมุนอัตโนมัติ งบประมาณการบำรุงรักษาจะเอื้อประโยชน์ต่อสถาปัตยกรรมแบบสายพานลำเลียง เนื่องจากส่วนประกอบไฮดรอลิกและสายพานเป็นมาตรฐานเดียวกันในเครื่องจักรหลายประเภท ข้อกำหนดด้านความปลอดภัยกำหนดให้ต้องมีเซลล์การทำงานที่มีการป้องกันสำหรับการติดตั้งหุ่นยนต์ ในขณะที่สายการผลิตแบบพลิกกลับต้องมีการตรวจสอบพื้นที่โดยรอบ ตรวจสอบข้อเรียกร้องด้านประสิทธิภาพทั้งหมดกับรายงานการทดสอบของซัพพลายเออร์ก่อนอนุมัติเงินทุนขั้นสุดท้าย การคำนวณต้นทุนรวมในการเป็นเจ้าของต้องรวมถึงอัตราการใช้พลังงาน ราคาชิ้นส่วนอะไหล่ และความถี่ของการหยุดทำงานตามแผน เพื่อให้มั่นใจได้ว่าการคาดการณ์ทางการเงินมีความแม่นยำและมีระยะเวลา ROI ที่วัดได้
รายการตรวจสอบการตัดสินใจซื้อ
-
[ ] ตรวจสอบว่าน้ำหนักขดลวดสูงสุดและค่าความคลาดเคลื่อนของเส้นผ่านศูนย์กลางภายในตรงกับข้อกำหนดของอุปกรณ์
-
[ ] วัดพื้นที่ว่างที่มีอยู่เทียบกับขนาดพื้นที่ติดตั้งเครื่องจักรและระยะห่างเพื่อความปลอดภัย
-
[ ] ตรวจสอบว่าความเร็วของสายพานลำเลียงที่มีอยู่สอดคล้องกับอัตราการป้อนอัตโนมัติหรือการหยิบโดยหุ่นยนต์หรือไม่
-
[ ] ตรวจสอบระเบียบข้อบังคับเกี่ยวกับการป้องกันเครื่องจักรในท้องถิ่นเพื่อกำหนดโครงสร้างความปลอดภัยที่จำเป็น
-
[ ] คำนวณเปอร์เซ็นต์การลดแรงงานที่คาดการณ์ไว้โดยอิงจากขั้นตอนการยกของด้วยมือในปัจจุบัน
-
[ ] ขอตารางการบำรุงรักษาจากซัพพลายเออร์และเอกสารระยะเวลานำส่งอะไหล่
-
[ ] ตรวจสอบว่าการตั้งค่าความตึงของฟิล์มเป็นไปตามมาตรฐานการปกป้องผลิตภัณฑ์สำหรับการจัดเก็บระหว่างการขนส่ง
คำถามที่พบบ่อย
ระบบใดช่วยลดอัตราความเสียหายของพื้นผิวสำหรับขดลวดเคลือบได้อย่างมีประสิทธิภาพมากกว่า?เครื่องเรียงซ้อนแบบหุ่นยนต์ที่มีอุปกรณ์ดูดฝุ่นที่ปลายแขนช่วยป้องกันรอยขีดข่วนจากการสัมผัสบนสารเคลือบป้องกัน ในขณะที่เครื่องยกแม่เหล็กและแคลมป์เชิงกลต้องสัมผัสกับพื้นผิวโดยตรง ซึ่งอาจทำให้สารเคลือบที่มาจากโรงงานเสียหาย ส่งผลกระทบโดยตรงต่อเป้าหมายการลดของเสีย
การเลือกใช้อุปกรณ์ส่งผลต่อความหนาแน่นของการจัดเก็บในคลังสินค้าอย่างไร?ระบบจัดเรียงสินค้าบนพาเลทอัตโนมัติทำให้ความสูงของสินค้าสม่ำเสมอและจัดแนวขอบได้อย่างสม่ำเสมอ รูปแบบการวางซ้อนที่เป็นมาตรฐานช่วยเพิ่มประสิทธิภาพการใช้พื้นที่แนวตั้งให้สูงสุด พร้อมทั้งป้องกันการเคลื่อนที่ระหว่างการขนส่ง ซึ่งช่วยเพิ่มประสิทธิภาพการทำงานโดยรวมของคลังสินค้า
กลไกยกไฮด รอลิกควรได้รับการบำรุงรักษาบ่อยแค่ไหน?โดยทั่วไปแล้ว กระบอกไฮดรอลิกจำเป็นต้องตรวจสอบซีลทุกๆ 2,500–3,500 ชั่วโมงการทำงาน (ช่วงปกติในอุตสาหกรรม) การตรวจสอบอุณหภูมิของของเหลวจะช่วยป้องกันการเสื่อมสภาพของความหนืดภายใต้รอบการทำงานต่อเนื่องที่เกินแปดชั่วโมงต่อกะ ซึ่งช่วยให้การปรับปรุง OEE เป็นไปอย่างคาดการณ์ได้