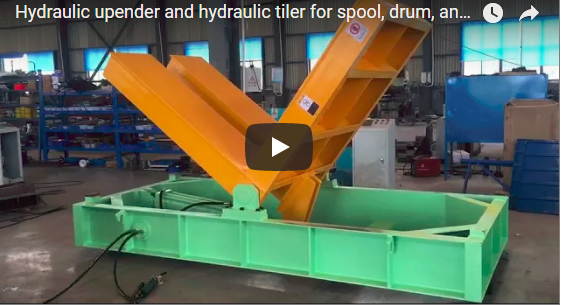
สรุปโดยย่อวิดีโอนี้แสดงให้เห็นเครื่องเอียง/พลิกม้วนลวด FHOPEทำงานครบวงจร: แขนรูปตัว V สีเหลืองสองข้างประกบเข้ากับชิ้นงาน ชุดประกอบทั้งหมดหมุนประมาณ 90–120° รอบฐาน และชิ้นงานจะตั้งตรงบนแท่นที่ปลายแขนข้างหนึ่ง — ทั้งหมดนี้ใช้เวลาประมาณ 20 วินาที คลิปนี้แสดงขั้นตอนการปิด การหมุน และท่าปล่อยชิ้นงานได้อย่างชัดเจน แต่ไม่ได้แสดงพิกัดรับน้ำหนัก ขีดจำกัดมุมการหมุน เวลาในการทำงาน หรือใบรับรองความปลอดภัย ควรตรวจสอบรายการเหล่านั้นกับผู้ผลิตก่อนซื้อ
เหตุใดอุปกรณ์เอียงม้วนลวดจึงมีความสำคัญ
โดยปกติแล้ว สายไฟ สายเคเบิล ท่อ และสายรัด จะถูกม้วนและจัดเก็บไว้บนแกนม้วนที่วางราบ การขนส่ง การซ้อน หรือการลำเลียงแกนม้วนเหล่านั้นไปยังส่วนอื่นๆ มักจะต้องพลิกแกนม้วนเหล่านั้น 90 องศา — จากแนวนอนเป็นแนวตั้ง หรือในทางกลับกัน การพลิกด้วยมือจะช้าและเสี่ยง เนื่องจากแกนม้วนสายไฟมีน้ำหนักมาก จับยาก และมีแนวโน้มที่จะคลายตัวหากตกหรือเอียงผิดทาง เครื่องพลิก/หมุนแกนม้วนโดยเฉพาะจะช่วยลดภาระการยกและการหมุนจากมือของผู้ปฏิบัติงาน และแทนที่ด้วยการเคลื่อนไหวที่ควบคุมและนำทาง
นั่นคือหน้าที่ที่เครื่องจักรในวิดีโอนี้ถูกสร้างขึ้นมาเพื่อทำโดยเฉพาะ วิดีโอสั้นมาก — ประมาณ 20 วินาที — แต่ครอบคลุมลำดับการทำงานทั้งหมดของเครื่องเอียงแขนรูปตัว V ตั้งแต่แขนที่กางออกจนถึงท่าปล่อยวัสดุสุดท้าย หากคุณกำลังประเมินเครื่องเอียงสำหรับม้วนสายไฟ ม้วนสายเคเบิล หรือขดลวดที่คล้ายกัน หน้าเว็บนี้จะอธิบายสิ่งต่างๆ ที่วิดีโอแสดงให้เห็น สิ่งที่วิดีโอจงใจไม่แสดง และคำถามที่คุณควรสอบถามกับ FHOPE ก่อนที่จะระบุรายละเอียดของเครื่องจักร
ขั้นตอนการทำงานของเครื่องจักรทีละขั้นตอน
วิดีโอนี้แสดงลำดับเหตุการณ์ครบวงจร โดยเรียงลำดับตามที่ปรากฏบนหน้าจอ พร้อมระบุเวลาโดยประมาณจากเฟรมที่สุ่มมา:
| ระยะ | เวลา (โดยประมาณ) | จะเกิดอะไรขึ้น |
|---|---|---|
| 1. ท่าเตรียมพร้อม | 0–4 วิ | แขนรูปตัววีสีเหลืองทั้งสองข้างกางออก ทำมุมประมาณ 90 องศา ฐานเป็นโครงเหล็กทาสีขาว ไม่สามารถเคลื่อนไหวได้ |
| 2 กำลังโหลด | ประมาณ 6 วิ | บล็อกรูปสี่เหลี่ยมผืนผ้าสีน้ำตาลอ่อนขนาดเล็กถูกวางไว้ในช่องว่างระหว่างแขนทั้งสองข้าง |
| 3. การหนีบ | 6–10 วิ | แขนทั้งสองข้างเหวี่ยงเข้าด้านในพร้อมกัน โดยแขนขวาเหวี่ยงไปทางด้านซ้ายล่าง และแขนซ้ายเหวี่ยงไปทางด้านขวาล่าง จากนั้นก็โอบรอบชิ้นงาน ยึดชิ้นงานไว้ในร่องรูปตัววี |
| 4. การเอียง | 12–16 วิ | ชุดประกอบทั้งหมดหมุนทวนเข็มนาฬิกาไปรอบจุดหมุนที่ฐาน แขนด้านซ้ายยกขึ้นในขณะที่แขนด้านขวาลดลง ชิ้นงานจะยังคงยึดแน่นอยู่ในร่องรูปตัววีตลอดการหมุน |
| 5. ท่าทางการจำหน่ายผู้ป่วย | 18–20 วิ | กลไกจะเอียงชิ้นงานประมาณ 90–120 องศาแล้วหยุด แขนซ้ายจะชี้ขึ้นเกือบเป็นแนวตั้ง และแขนขวาจะยื่นไปข้างหน้าในแนวนอน ทำให้ชิ้นงานตั้งตรงอยู่บนแท่นที่ปลายแขนขวา พร้อมที่จะถูกนำออกไป |
มีสองสิ่งที่โดดเด่นในลำดับการทำงานนี้ ประการแรก การหนีบและการหมุนถูกรวมเข้าไว้ในกลไกเดียวกัน แขนรูปตัว V เดียวกันที่จับชิ้นงานก็ยังรับน้ำหนักชิ้นงานขณะเอียงด้วย ดังนั้นจึงไม่มีการเคลื่อนย้ายชิ้นงานระหว่างสถานีต่างๆ ประการที่สอง การเคลื่อนไหวราบรื่นและควบคุมได้ตลอด ชิ้นงานไม่เคยหลวมหรือขยับภายในร่องระหว่างขั้นตอนการหนีบปิดและการวางตำแหน่งสุดท้าย
บันทึกการสังเกตโดยตรง
หมายเหตุต่อไปนี้จะคงไว้ซึ่งสิ่งที่ปรากฏในวิดีโอ โดยมีการแก้ไขเฉพาะด้านไวยากรณ์เท่านั้น:
- เครื่องจักรนี้มีฐานโลหะทาสีขาว (ดูเหมือนจะเป็นโครงสร้างแผ่นเหล็กเชื่อม) และแขนรูปตัววีสีเหลืองสดใสสองข้างที่ทำจากแผ่นเหล็กแบนที่มีขอบโค้งงอเพื่อเพิ่มความแข็งแรง ซึ่งดูแล้วเป็นงานเหล็กอุตสาหกรรมที่แข็งแรงทนทาน
- แขนรูปตัว V สมมาตรทั้งสองข้างสามารถหมุนสัมพันธ์กันรอบแกนฐานได้
- โครงสร้างลูกกลิ้ง/ตัวรองรับสองด้านที่ด้านล่างช่วยรองรับและรับน้ำหนักสำหรับการหมุน
- ปลายแขนข้างขวามีห่วงยกสีเหลือง ซึ่งอาจใช้สำหรับยกหรือจัดวางตำแหน่ง
- มีแถบเตือนสีดำและเหลืองเป็นแนวทแยงติดอยู่บริเวณขอบด้านในของแขนทั้งสองข้างตรงบริเวณจุดหนีบตรงกลาง เพื่อระบุจุดที่อาจเกิดการหนีบได้
- ในฉากหลัง (เฟรมประมาณ 16-20 วินาที) จะเห็นแผงควบคุมที่มีปุ่มและไฟแสดงสถานะหลายดวงอยู่บนตู้สีเขียว ไม่สามารถระบุรูปแบบและการทำงานเฉพาะของแผงควบคุมได้จากภาพ และไม่มีจอแสดงผลดิจิทัลหรือหน้าจอสัมผัสให้เห็น
- ชิ้นงานสาธิตเป็นบล็อกสี่เหลี่ยมผืนผ้าสีน้ำตาลอ่อน ผิวหยาบ ขนาดประมาณ 15 × 10 × 8 เซนติเมตร โดยประมาณจากการเปรียบเทียบกับความกว้างของแขน ไม่มีรอยใดๆ ปรากฏให้เห็น ชิ้นงานจะหมุนจากแนวนอน ผ่านแนวเอียง และกลับสู่แนวตั้งตลอดวงจรการทำงาน
- ไม่มีข้อความที่อ่านได้ ป้ายชื่อ ลายน้ำ หรือคำบรรยายบนหน้าจอปรากฏในวิดีโอเลย
- ไม่มีสายพานลำเลียง หุ่นยนต์ หรืออุปกรณ์ช่วยขนถ่ายอื่นใดปรากฏให้เห็น การขนถ่ายสินค้าทำด้วยมือทั้งหมด
วิดีโอนี้แสดงอะไรบ้าง (พร้อมระบุช่วงเวลา)
- รอบ t≈0–4 วินาที เครื่องจักรหยุดนิ่ง: แขนหนีบรูปตัว V สีเหลืองเปิดออก (ทำมุมประมาณ 90° ระหว่างแขนซ้ายและขวา) บนฐานสีขาว โดยมีอุปกรณ์สีเขียวและรูปวงแหวนสีฟ้าปรากฏอยู่ด้านหลัง
- รอบ t≈6–10 วินาที แขนขวาแกว่งลงไปทางซ้าย ขณะที่แขนซ้ายแกว่งลงไปทางขวา แขนทั้งสองจะประกบเข้าหากันตรงกลางเพื่อหนีบบล็อกทรงสี่เหลี่ยมผืนผ้าสีน้ำตาลอ่อน (กระดาษแข็ง/ไม้) ซึ่งเป็นขั้นตอนการปิดและหนีบที่ราบรื่น
- รอบ t≈12–14 วินาที เมื่อแขนทั้งสองข้างปิดสนิท ชุดประกอบทั้งหมดจะหมุนทวนเข็มนาฬิกาไปรอบจุดหมุนที่ฐาน (แขนซ้ายยกขึ้น แขนขวาลดลง) เข้าสู่ขั้นตอนการเอียง/เท ในขณะที่บล็อกยังคงอยู่กับที่ในร่องรูปตัว V
- รอบ t≈16–20 วินาที กลไกจะทำการเอียงประมาณ 90–120 องศา จนอยู่ในท่าเกือบตั้งตรง (แขนซ้ายยกขึ้น แขนขวาอยู่ในแนวนอนและยื่นไปข้างหน้า) โดยมีบล็อกวางอยู่บนแท่นที่ด้านหน้าของแขนขวา พร้อมที่จะขนถ่าย จากนั้นการเคลื่อนไหวจะหยุดลง
สิ่งที่วิดีโอไม่ได้แสดงให้เห็น
ภาพวิดีโอแสดงให้เห็นว่ากลไกทำงานได้ แต่การตัดสินใจซื้อต้องอาศัยมากกว่านั้น สิ่งต่อไปนี้ไม่สามารถมองเห็นได้ในคลิปและต้องได้รับการยืนยันจากผู้ผลิต:
- พิกัดโหลด — น้ำหนักสูงสุดที่แขนสามารถหนีบและเอียงได้ วัตถุสาธิตมีขนาดเล็กและน้ำหนักเบา ม้วนลวดจริงอาจมีน้ำหนักมากกว่านี้มาก
- มุมการหมุนที่แน่นอน — มุมเอียงที่สังเกตได้อยู่ที่ประมาณ 90–120 องศา ไม่ปรากฏว่าเครื่องจักรสามารถหมุนได้ถึง 180 องศาหรือไม่
- เวลาวงจรเต็ม — วิดีโอมีความยาวประมาณ 20 วินาที แต่ภาพอาจถูกตัดต่อหรือทำให้ช้าลงได้ และเวลาจริงของวงจรการป้อนวัสดุจนถึงการปล่อยวัสดุยังไม่ทราบแน่ชัด
- ระบบขับเคลื่อน — ไม่สามารถมองเห็นหรือระบุค่ากำลังมอเตอร์ อัตราทดเกียร์ หรือพารามิเตอร์ทางไฮดรอลิกได้
- ชื่อรุ่นเครื่องจักรและป้ายชื่อ — ชื่อเรื่อง “FHOPE Wire Spool Tilter Upender” เป็นชื่อบทความ ไม่ใช่ป้ายที่ติดอยู่บนเครื่อง และไม่มีการระบุรุ่นบนหน้าจอ
- การรับรองความปลอดภัย — ไม่พบเครื่องหมายรับรองมาตรฐาน CE, ISO หรือเครื่องหมายรับรองอื่นๆ
- หยุดฉุกเฉิน — ไม่พบปุ่มหยุดฉุกเฉินหรือสวิตช์ดึงเชือกแบบแยกต่างหากในเฟรม ควรตรวจสอบว่ามีอยู่หรือไม่ และติดตั้งอยู่ที่ใด
- ระบบล็อกและระบบป้องกัน — พื้นที่ทำงานเปิดโล่ง ไม่มีรั้วกั้นหรือม่านแสง จึงไม่สามารถตรวจสอบการเชื่อมต่อทางไฟฟ้าด้วยสายตาได้
เครื่องจักรนี้เหมาะสมกับตำแหน่งใด
จากโครงสร้างที่แสดงไว้ — แขนยึดแบบร่องตัววี การหมุนฐานแบบจุดหมุน การใส่/ถอดด้วยมือ — เครื่องเอียงประเภทนี้จึงเหมาะกับสถานการณ์เหล่านี้เป็นอย่างดี:
- พลิก ม้วนลวด สายเคเบิล ท่อ หรือสายรัด ระหว่างการวางแนวแนวนอนและแนวตั้ง
- โรงงานที่รับหรือจัดส่งม้วนลวด ตา-แนวนอน แต่ถูกนำไปใช้ ตาแนวตั้ง (หรือกลับกัน)
- แอปพลิเคชันที่ การพลิกด้วยมืออาจไม่ปลอดภัยหรือไม่สม่ำเสมอ — ม้วนลวดหนัก จุดศูนย์ถ่วงไม่เหมาะสม เสี่ยงต่อการคลายตัวของลวด
- การจัดการชิ้นงานเดี่ยวในปริมาณน้อย แทนที่จะเป็นสายการผลิตปริมาณมากต่อเนื่อง เนื่องจากในการกำหนดค่าที่แสดงนั้นเป็นการขนถ่ายด้วยมือ
เครื่องนี้จะไม่เหมาะสม หรืออย่างน้อยก็ต้องตรวจสอบการกำหนดค่าใหม่ หากคุณต้องการระบบป้อนเข้า/ออกอัตโนมัติ หากเส้นผ่านศูนย์กลางของม้วนด้ายของคุณแตกต่างกันมาก (ร่องตัววีต้องเหมาะสมกับเส้นผ่านศูนย์กลาง) หรือหากน้ำหนักบรรทุกเกินความจุที่กำหนดของเครื่อง ซึ่งดังที่กล่าวไว้แล้วว่าไม่ได้แสดงในวิดีโอ
ข้อควรระวังด้านความปลอดภัยสำหรับผู้ปฏิบัติงาน
เครื่องจักรที่แสดงในภาพมีพื้นที่ทำงานแบบเปิดโล่ง ไม่มีอุปกรณ์ป้องกันใดๆ นอกเหนือจากแถบเตือนบนแขนเครื่องจักร ดังนั้นวินัยของผู้ปฏิบัติงานจึงเป็นสิ่งสำคัญอย่างยิ่ง:
- ห้ามเอื้อมมือเข้าไปในบริเวณที่หนีบเด็ดขาด ขณะที่แขนกำลังเคลื่อนที่ จุดที่แขนรูปตัว V ปิดลงนั้นจะเป็นจุดที่เกิดการบีบรัด ซึ่งเป็นสิ่งที่แถบสีดำและเหลืองทำเครื่องหมายไว้
- รักษาเส้นทางการเอียงให้โล่ง ชุดประกอบทั้งหมดจะหมุน โปรดตรวจสอบให้แน่ใจว่าไม่มีใครยืนอยู่ในบริเวณที่เครื่องหมุนขณะที่เครื่องกำลังทำงาน
- จัดวางสิ่งของให้อยู่ตรงกลางก่อนเริ่มลงมือ ร่องรูปตัว V จะช่วยนำทางชิ้นงาน แต่ชิ้นงานที่อยู่ไม่ตรงกลางหรือมีขนาดเล็กเกินไปอาจไม่สามารถยึดได้อย่างแน่นหนา ตรวจสอบการกระจายน้ำหนักและเส้นผ่านศูนย์กลางของม้วนลวดเทียบกับข้อกำหนดของเครื่องจักร
- โปรดตรวจสอบตำแหน่งของปุ่มหยุดฉุกเฉินก่อนใช้งานครั้งแรก เนื่องจากไม่ปรากฏให้เห็นในภาพวิดีโอ โปรดสอบถามผู้ผลิตว่าปุ่มหยุดฉุกเฉินติดตั้งอยู่ที่ใด และเครื่องจักรมีพฤติกรรมอย่างไรเมื่อไฟฟ้าดับ (ตัวอย่างเช่น แขนเครื่องจักรจะคงตำแหน่งเดิมหรือเคลื่อนที่ไปเอง)
คำถามที่ควรถามก่อนซื้อ
ใช้เช็คลิสต์นี้เมื่อคุณติดต่อซัพพลายเออร์ ทุกรายการด้านล่างนี้เป็นสิ่งที่วิดีโอไม่สามารถตอบได้:
- รับน้ำหนักสูงสุดได้เท่าไร และแขนรูปตัว V รองรับเส้นผ่านศูนย์กลางของม้วนสายได้ในช่วงใดบ้าง?
- สามารถปรับแต่งแขนจับยึดให้เหมาะกับขนาดเส้นผ่านศูนย์กลางของม้วนด้ายหรือขนาดรูตรงกลางที่แตกต่างกันได้หรือไม่?
- ช่วงมุมการหมุนคือเท่าไหร่ — 90°, 120° หรือสูงสุด 180°?
- ระบบขับเคลื่อนเป็นแบบใด (ไฟฟ้า/ไฮดรอลิก) และจะเกิดอะไรขึ้นเมื่อไฟฟ้าดับ — โหลดจะยังคงอยู่หรือไม่?
- ปุ่มหยุดฉุกเฉินและระบบล็อกต่างๆ อยู่ตรงไหนบ้าง?
- เครื่องจักรนี้เป็นไปตามมาตรฐานความปลอดภัยใดบ้าง (เช่น เครื่องหมาย CE)?
- ระยะเวลาในการส่งมอบ การติดตั้ง และการทดสอบระบบเป็นอย่างไรบ้าง?
คำถามที่พบบ่อย
เครื่องจักรทำงานอัตโนมัติหรือไม่?วงจรที่แสดงในวิดีโอ — การหนีบ การเอียง การยึดไว้ที่ตำแหน่งปล่อย — ทำงานด้วยกำลังของเครื่องจักร แต่การโหลดและการขนถ่ายในวิดีโอเป็นการทำงานด้วยมือ ไม่มีสายพานลำเลียงหรือหุ่นยนต์ป้อนวัสดุแสดงให้เห็น หากคุณต้องการระบบป้อนวัสดุอัตโนมัติ โปรดตรวจสอบตัวเลือกที่มีกับผู้ผลิต
นอกจากบล็อกที่แสดงในวิดีโอสาธิตแล้ว มันสามารถใช้งานกับอะไรได้อีกบ้าง?ชื่อผลิตภัณฑ์ระบุว่าใช้กับม้วนสายไฟ และการออกแบบแขนแบบร่องตัววีเป็นลักษณะเฉพาะของเครื่องเอียงสำหรับขดลวด ม้วน และม้วนสายไฟ สายเคเบิล ท่อ และผลิตภัณฑ์ที่คล้ายคลึงกัน ชิ้นงานสาธิตในวิดีโอเป็นเพียงบล็อกสี่เหลี่ยมผืนเล็ก ไม่ใช่ม้วนสายไฟจริง ดังนั้นควรตรวจสอบความเหมาะสมกับขนาดและน้ำหนักของม้วนสายไฟของคุณกับ FHOPE อีกครั้ง
รอบการเอียงหนึ่งรอบใช้เวลานานเท่าไหร่?วิดีโอที่แสดงให้เห็นจะบันทึกเวลาประมาณ 20 วินาที ตั้งแต่แขนกางออกจนถึงท่าปล่อยลูก แต่คลิปวิดีโออาจมีการตัดต่อ เวลาการทำงานจริงของรอบนี้ไม่ได้ระบุไว้ โปรดตรวจสอบกับผู้ผลิต
มีปุ่มหยุดฉุกเฉินหรือไม่?ไม่พบปุ่มหยุดฉุกเฉินในภาพที่สุ่มมา นี่เป็นประเด็นสำคัญด้านความปลอดภัย: โปรดตรวจสอบตำแหน่งของปุ่มหยุดฉุกเฉินและลักษณะการทำงานของเครื่องเมื่อไฟดับกับผู้ผลิตก่อนใช้งาน
ประเด็นที่มักถูกมองข้ามในการประเมิน
นอกเหนือจากรายการตรวจสอบแล้ว มีรายละเอียดสามอย่างจากภาพวิดีโอที่ควรให้ความสนใจเมื่อคุณเปรียบเทียบเครื่องปรับมุมล้อ:
โครงสร้างของแขนหมุนแขนสีเหลืองในวิดีโอทำจากแผ่นโลหะเรียบที่มีขอบโค้งงอและเสริมความแข็งแรง ซึ่งเป็นรายละเอียดที่ควรตรวจสอบในใบเสนอราคาทุกครั้ง เนื่องจากความแข็งแรงของแขนหมุนเป็นตัวกำหนดว่ารอกที่มีน้ำหนักมากจะถูกยกขึ้นอย่างมั่นคงขณะเอียงหรือไม่
ฐานลูกกลิ้ง/ฐานรองรับการหมุนนั้นอาศัยลูกกลิ้งด้านล่างและโครงสร้างรองรับแทนที่จะใช้เพียงแกนกลางเดียว ซึ่งจะช่วยกระจายแรงขณะหมุน และเป็นความแตกต่างทางโครงสร้างที่สำคัญระหว่างเครื่องพลิกโต๊ะสำหรับงานหนักกับโต๊ะพลิกโต๊ะสำหรับงานเบา
ห่วงยกที่ปลายแขนห่วงสีเหลืองที่ปลายแขนด้านขวาบ่งบอกว่าสามารถยกหรือจัดวางตำแหน่งเครื่องได้อย่างแม่นยำระหว่างการติดตั้ง ซึ่งเป็นประโยชน์หากรูปแบบพื้นที่ของคุณเปลี่ยนแปลง หรือหากจำเป็นต้องย้ายเครื่องระหว่างพื้นที่ต่างๆ
การอ่านที่เกี่ยวข้อง
หากคุณกำลังสร้างหรือปรับปรุงกระบวนการจัดการขดลวดและสายเคเบิล หน้าเหล่านี้จะครอบคลุมอุปกรณ์ที่เกี่ยวข้อง:
- ม้วนอัพเอนเดอร์ — อุปกรณ์พลิกขดลวดสำหรับงานกลึงขดลวดขนาดใหญ่
- เครื่องบรรจุสาย — การห่อและบรรจุสำหรับม้วนสายเคเบิล
- เครื่องพันขดลวด — การห่อหุ้มป้องกันหลังการม้วน
- สายการบรรจุอัตโนมัติ — สายการผลิตแบบครบวงจรที่รวมการลำเลียง การห่อ และการบรรจุเข้าด้วยกัน
ขั้นตอนต่อไป
วิดีโอจะตอบคำถามว่า “มันเคลื่อนที่ได้อย่างไร” ส่วนแอปพลิเคชันของคุณจะตอบคำถามว่า “มันจะใช้ได้กับม้วนสายเคเบิลของฉันหรือไม่” ส่งขนาด น้ำหนัก และทิศทางที่ต้องการเปลี่ยนของม้วนสายเคเบิลของคุณให้ FHOPE และขอเอกสารข้อมูลจำเพาะที่ครอบคลุมถึงพิกัดรับน้ำหนัก มุมการหมุน ประเภทไดรฟ์ และคุณสมบัติความปลอดภัยที่ระบุไว้ข้างต้น เริ่มต้นการสนทนาผ่านหน้าติดต่อ — และหากความต้องการในการจัดการของคุณมากกว่าการเอียง หน้าเว็บที่เกี่ยวข้องด้านบนจะช่วยคุณกำหนดความต้องการทั้งหมดได้
แหล่งที่มาและวิธีการ: บทความนี้อ้างอิงจากวิดีโอผลิตภัณฑ์ที่ฝังอยู่ด้านบน ข้อมูลทั้งหมดได้มาจากการวิเคราะห์แบบจำลองภาพของเฟรมที่สุ่มตัวอย่างจากวิดีโอ วิดีโอมีเพียงดนตรีประกอบ ไม่มีคำบรรยายหรือคำพูดให้ถอดความ ข้อกล่าวอ้างใด ๆ ที่ไม่สามารถสังเกตได้ในวิดีโอจะถูกระบุไว้อย่างชัดเจนเพื่อให้ตรวจสอบกับผู้ผลิต