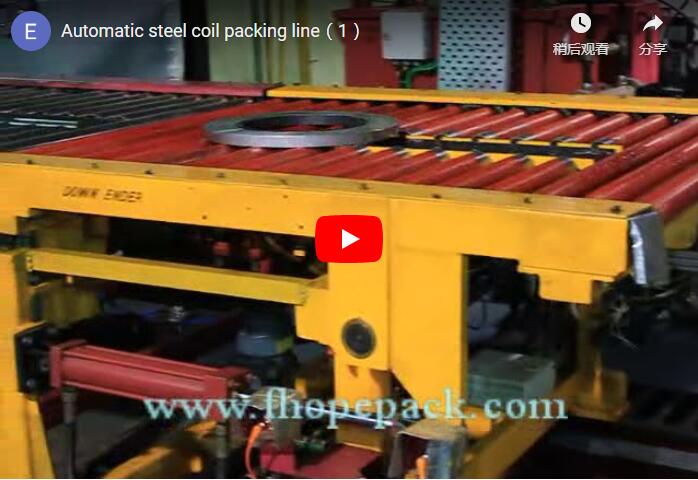
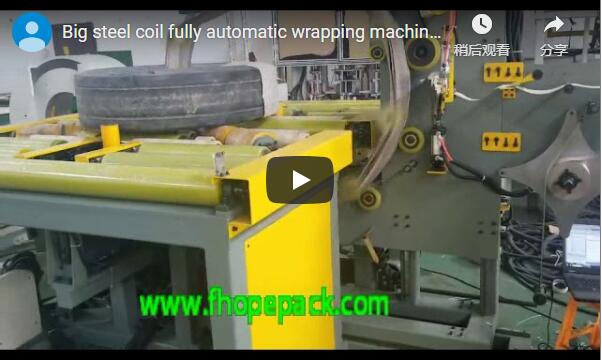
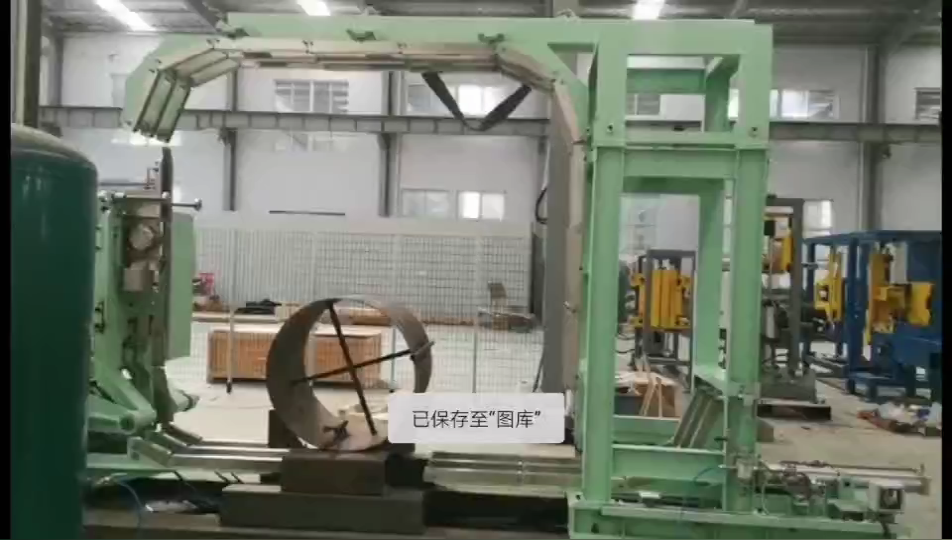
บทสรุปสำหรับผู้บริหารวิดีโอนี้บันทึกโครงการปรับปรุงระบบรัดสายอัตโนมัติในสายการผลิตบรรจุภัณฑ์เหล็กม้วนเก่า ภาพแสดงให้เห็นการปรับปรุงโดย การติดตั้ง แขนหุ่นยนต์แบบติดตั้งบนโครงเหล็กพร้อมหัวจับสีแดงเข้ากับระบบสายพานลำเลียงลูกกลิ้งสีเหลืองที่มีอยู่เดิม จะเห็นผู้ปฏิบัติงานควบคุมการทำงานอัตโนมัติจากแผงควบคุม ซึ่งบ่งชี้ถึงการเปลี่ยนจากการรัดสายด้วยมือไปเป็นการจัดการด้วยหุ่นยนต์อัตโนมัติ กลไกการรัดสาย วัสดุที่ใช้ทำสายรัด และอัตราการผลิตโดยละเอียดนั้นไม่ปรากฏในภาพ และต้องตรวจสอบกับผู้ผลิตอีกครั้ง
เครื่องจักรทำงานจริง: การปรับปรุงสายการผลิตเก่าให้ทันสมัย
การปรับปรุงสายการผลิตที่มีอยู่เดิมมักเป็นกลยุทธ์ที่ได้ผลดีกว่าการเปลี่ยนโรงงานทั้งหมด วิดีโอนี้แสดงให้เห็นถึงโครงการปรับปรุงระบบรัดอัตโนมัติ เฉพาะด้าน ซึ่งออกแบบมาเพื่อปรับปรุงสายการบรรจุขดลวดเหล็กที่ใช้งานมานาน เป้าหมายหลักของการปรับปรุงดังกล่าวโดยทั่วไปคือการเพิ่มความสม่ำเสมอ ลดความเหนื่อยล้าจากการใช้แรงงานคน และเพิ่มความเร็วของกระบวนการบรรจุภัณฑ์โดยไม่ต้องหยุดการผลิตเหมือนกับการเปลี่ยนสายการผลิตทั้งหมด
ภาพวิดีโอเน้นไปที่หัวใจสำคัญของการปรับปรุง นั่นคือการบูรณาการเซลล์หุ่นยนต์เข้ากับโครงสร้างพื้นฐานที่มีอยู่เดิม เราสังเกตเห็นขดเหล็กขนาดใหญ่ทรงกลมวางอยู่บนสายพานลำเลียงลูกกลิ้งสีเหลืองสายพานลำเลียงนี้ดูเหมือนจะเป็นส่วนหนึ่งของสายการผลิตเดิมที่ "เก่า" ซึ่งทำหน้าที่เป็นกลไกการขนส่งที่จำเป็นสำหรับชิ้นงานขนาดหนัก ส่วนเพิ่มเติมที่สำคัญคือระบบโครงเหล็กเหนือศีรษะ
ระบบโครงสร้างหุ่นยนต์แบบแขวน
องค์ประกอบภาพที่โดดเด่นที่สุดในวิดีโอคือแขนหุ่นยนต์ที่ติดตั้งบนโครงเหล็กโครงสร้างนี้พาดอยู่เหนือสายพานลำเลียง ทำให้หุ่นยนต์สามารถเข้าถึงขดลวดจากด้านบนได้ วิธีการบรรจุจากด้านบนนี้เป็นที่นิยมในงานบรรจุขดลวดเหล็ก เนื่องจากช่วยให้สามารถวางสายรัดได้อย่างหลากหลาย (แนวนอน แนวตั้ง หรือรัดไขว้) โดยไม่ต้องหมุนหรือเคลื่อนย้ายขดลวดมากเกินไป
แขนหุ่นยนต์มีฝาครอบป้องกันสีแดงที่โดดเด่นบริเวณปลายแขนแม้ว่าการออกแบบทางกลไกที่แท้จริงของปลายแขน (ไม่ว่าจะเป็นหัวสายรัด หน่วยปรับความตึง หรือตัวจับยึด) จะไม่ได้แสดงให้เห็นอย่างชัดเจนในภาพระยะใกล้ แต่การเคลื่อนไหวของมันคือจุดสนใจหลักของวิดีโอ หุ่นยนต์จะลดปลายแขนลงไปที่ขดลวด ทำงานตามวงจร และจากนั้นก็หดกลับ ลำดับเหตุการณ์นี้แสดงให้เห็นถึงลักษณะการทำงานอัตโนมัติของระบบใหม่นี้
การกำกับดูแลและการควบคุมผู้ปฏิบัติงาน
แตกต่างจากห้องขังอัตโนมัติแบบ “ปิดไฟ” อย่างสมบูรณ์ การอัปเกรดครั้งนี้ดูเหมือนจะทำงานด้วยรูปแบบการควบคุมดูแล มีผู้ปฏิบัติงานหลายคนปรากฏให้เห็นตลอดทั้งวิดีโอ ซึ่งบ่งชี้ว่าการกำกับดูแลโดยมนุษย์ยังคงเป็นส่วนสำคัญของกระบวนการ
- การสังเกตเบื้องต้น: ในช่วงต้นของวิดีโอ จะเห็นคนงานสวมเสื้อแจ็กเก็ตสีเข้มและหมวกสีน้ำเงินกำลังสังเกตแขนหุ่นยนต์ขณะที่มันค่อยๆ ลดระดับลงไปบนขดลวด ซึ่งบ่งชี้ว่าเขามีบทบาทในการตรวจสอบ เพื่อให้แน่ใจว่าขดลวดอยู่ในตำแหน่งที่ถูกต้องและหุ่นยนต์ทำงานได้อย่างปลอดภัย
- การใช้งานแผงควบคุม: ต่อมาในคลิปวิดีโอ แสดงให้เห็นคนงานกำลังมีปฏิสัมพันธ์กับ... แผงควบคุมแผงควบคุมนี้ประกอบด้วยหน้าจอและปุ่มต่างๆ ซึ่งช่วยให้ผู้ปฏิบัติงานสามารถเริ่ม หยุด หรือปรับรอบการทำงานของหุ่นยนต์ได้ ในภาพจะเห็นผู้ปฏิบัติงานคนหนึ่งกำลังกดปุ่ม ในขณะที่อีกคนหนึ่งสวมหมวกนิรภัยสีขาวและแว่นตานิรภัยกำลังตรวจสอบแท็บเล็ตหรือเอกสาร ซึ่งอาจกำลังตรวจสอบพารามิเตอร์คุณภาพหรือบันทึกการผลิต
- ตัวบ่งชี้สถานะ: A หอไฟสีแดงและสีเขียว สามารถมองเห็นได้ที่ด้านขวาของเครื่องจักร นี่คืออุปกรณ์ส่งสัญญาณมาตรฐานทางอุตสาหกรรมที่ให้ข้อมูลป้อนกลับทางภาพทันทีเกี่ยวกับสถานะของเครื่องจักร (เช่น สีเขียวสำหรับการทำงาน สีแดงสำหรับข้อผิดพลาดหรือหยุดทำงาน) ช่วยให้ผู้ปฏิบัติงานสามารถตรวจสอบสายการผลิตจากระยะไกลได้
บันทึกการสังเกตโดยตรง
หมายเหตุต่อไปนี้ได้มาจากหลักฐานภาพในเฟรมวิดีโอโดยตรง โดยอธิบายสภาพทางกายภาพของเครื่องจักรและการกระทำที่สังเกตเห็นโดยไม่มีการตีความรายละเอียดที่มองไม่เห็น
- ชิ้นงาน: ขดเหล็กสีเงินเทาขนาดใหญ่หนึ่งขดวางอยู่บนสายพานลำเลียงลูกกลิ้งสีเหลือง ขดเหล็กนี้จะอยู่นิ่งบนสายพานลำเลียงตลอดรอบการทำงานของหุ่นยนต์
- แขนหุ่นยนต์: มีแขนหุ่นยนต์ติดตั้งอยู่บนโครงเหล็กเหนือศีรษะ ปลายแขนมีฝาครอบป้องกันสีแดง แขนจะเคลื่อนที่จากตำแหน่งหดเข้าไปสู่ตำแหน่งลดระดับเหนือขดลวด ทำการกระทำบางอย่าง แล้วจึงหดกลับเข้าที่เดิม
- ระบบสายพานลำเลียง: ม้วนเหล็กวางอยู่บนสายพานลำเลียงลูกกลิ้งสีเหลือง ลูกกลิ้งดูเหมือนจะหยุดนิ่งระหว่างรอบการรัด เพื่อยึดม้วนเหล็กให้อยู่กับที่
- อินเทอร์เฟซการควบคุม: พนักงานจะใช้งานแผงควบคุมที่มีหน้าจอและปุ่มกด โดยแผงควบคุมจะตั้งอยู่ใกล้กับสายพานลำเลียง
- บุคลากร: มีผู้ปฏิบัติงานหลายคนปรากฏให้เห็น คนหนึ่งสวมชุดและหมวกสีน้ำเงิน อีกคนสวมหมวกนิรภัยสีขาวและแว่นตานิรภัย ส่วนคนที่สามสวมหมวกที่มีตราสินค้า “UVEX” บุคลากรทั้งหมดดูเหมือนจะมีบทบาทในการควบคุมดูแลหรือปฏิบัติงาน
- ความปลอดภัย/สถานะ: มองเห็นหอไฟสีแดงและสีเขียว ไม่พบปุ่มหยุดฉุกเฉิน ม่านแสง หรือรั้วกั้นนิรภัยใดๆ อย่างชัดเจนในเฟรมภาพที่วิเคราะห์
- การสร้างตราสินค้า: มีตราสินค้า “FHOPE GROUP” ปรากฏอยู่บนโครงสร้างของเครื่องจักร
วิดีโอนี้แสดงขั้นตอนการทำงานทีละขั้นตอน
จากลำดับเหตุการณ์ในวิดีโอ ขั้นตอนการรัดสายรัดอัตโนมัติมีดังต่อไปนี้:
- ตำแหน่งคอยล์: ขดเหล็กถูกลำเลียงขึ้นบนสายพานลำเลียงลูกกลิ้งสีเหลือง สายพานลำเลียงจะวางขดเหล็กไว้ใต้หุ่นยนต์โครงสร้างแบบโครงเหล็ก
- การมีส่วนร่วมของหุ่นยนต์: แขนหุ่นยนต์ที่ติดตั้งบนโครงเหล็กและมีหัวจับหุ้มสีแดงเคลื่อนที่เข้าสู่ตำแหน่ง จากนั้นจึงลดหัวจับลงไปที่พื้นผิวของขดลวดเหล็ก
- วงจรอัตโนมัติ: หุ่นยนต์กำลังทำการรัดสายรัด แม้ว่าในวิดีโอจะไม่สามารถมองเห็นกลไกเฉพาะของการป้อนสายรัด การดึงสายรัด และการปิดผนึกได้อย่างชัดเจน แต่การเคลื่อนไหวของหุ่นยนต์แสดงให้เห็นถึงวงจรการรัดสายรัดที่สมบูรณ์
- การถอนกลับ: หลังจากเสร็จสิ้นภารกิจ แขนหุ่นยนต์จะหดกลับไปยังตำแหน่งเริ่มต้นหรือตำแหน่งที่ปลอดภัย
- การตรวจสอบผู้ปฏิบัติงาน: พนักงานควบคุมเครื่องจักรประจำแผงควบคุมกำลังตรวจสอบกระบวนการทำงาน พนักงานคนหนึ่งกำลังกดปุ่มต่างๆ บนแผงควบคุม ซึ่งน่าจะเป็นการเริ่มรอบการทำงานถัดไปหรือยืนยันการเสร็จสิ้นของรอบปัจจุบัน ส่วนพนักงานอีกคนหนึ่งกำลังตรวจสอบเอกสารหรือแท็บเล็ต ซึ่งอาจกำลังตรวจสอบคุณภาพหรือบันทึกข้อมูล
- การแสดงสถานะ: หอไฟสีแดงและสีเขียวให้ข้อมูลป้อนกลับทางสายตาเกี่ยวกับสถานะการทำงานของเครื่องจักรตลอดกระบวนการ
สิ่งที่วิดีโอไม่ได้แสดงให้เห็น
สิ่งสำคัญคือต้องแยกแยะระหว่างสิ่งที่เห็นในวิดีโอและสิ่งที่ต้องตรวจสอบกับผู้ผลิต วิดีโอแสดงภาพรวมระดับสูงของการอัปเกรดระบบอัตโนมัติ แต่ขาดรายละเอียดทางเทคนิค
- วัสดุและประเภทของสายรัด: วิดีโอไม่ได้แสดงภาพระยะใกล้ของสายรัด จึงไม่ชัดเจนว่าระบบนี้ใช้สายรัดเหล็ก สายรัดพลาสติก หรือทั้งสองอย่างผสมกัน ความกว้าง ความหนา และวัสดุของสายรัดก็มองไม่เห็นเช่นกัน
- รูปแบบการรัด: วิดีโอไม่ได้แสดงรูปแบบการรัดขั้นสุดท้ายบนขดลวดอย่างชัดเจน ไม่ทราบว่าหุ่นยนต์ใช้การรัดแบบแนวนอน แนวตั้ง หรือแบบไขว้ หรือใช้สายรัดกี่เส้นต่อขดลวดหนึ่งอัน
- อัตราการผลิตและเวลาต่อรอบ: วิดีโอแสดงให้เห็นเพียงรอบการทำงานเดียว แต่ไม่ได้ให้ข้อมูลเพียงพอที่จะระบุเวลาต่อรอบหรือปริมาณงานโดยรวมของสายการผลิต (เช่น จำนวนขดลวดต่อชั่วโมง)
- ข้อมูลจำเพาะของคอยล์: วิดีโอไม่ได้แสดงช่วงขนาดของขดลวด (เส้นผ่านศูนย์กลางภายนอก ความกว้าง น้ำหนัก) ที่เครื่องสามารถจัดการได้ ขดลวดที่แสดงในวิดีโอมีขนาดใหญ่ แต่ไม่ได้ระบุขีดจำกัดของเครื่องไว้
- กลไกความปลอดภัย: แม้ว่าจะมีผู้ควบคุมเครื่องจักรอยู่ในบริเวณนั้น แต่ในวิดีโอไม่ได้แสดงให้เห็นรั้วกั้นนิรภัย ม่านแสง หรือกลไกหยุดฉุกเฉินอย่างชัดเจน ไม่สามารถตรวจสอบระบบล็อกนิรภัยและการปฏิบัติตามมาตรฐานความปลอดภัยในท้องถิ่นได้จากภาพวิดีโอ
- รายละเอียดการผสานรวม: วิดีโอไม่ได้แสดงให้เห็นถึงวิธีการบูรณาการเซลล์หุ่นยนต์เข้ากับส่วนอื่นๆ ของสายการผลิต เช่น ระบบขนถ่ายสินค้าอัตโนมัติ สถานีห่อสินค้า หรือเครื่องจัดเรียงพาเลท
แอปพลิเคชันและกรณีการใช้งาน
การอัปเกรดระบบรัดสายอัตโนมัติประเภทนี้เหมาะสำหรับโรงงานที่ต้องการปรับปรุงกระบวนการบรรจุขดเหล็กให้ทันสมัยยิ่งขึ้น การใช้งานหลักๆ ได้แก่:
- บรรจุภัณฑ์เหล็กม้วน: การใช้งานหลักคือการรัดขดลวดเหล็กขนาดใหญ่เพื่อให้มั่นใจได้ว่าขดลวดจะคงสภาพมั่นคงระหว่างการขนส่งและการจัดเก็บ ความสามารถของแขนหุ่นยนต์ในการเข้าถึงขดลวดจากด้านบนช่วยให้สามารถวางสายรัดได้อย่างยืดหยุ่น
- การปรับปรุงระบบท่อส่งที่มีอยู่เดิม: โซลูชันนี้เหมาะสำหรับบริษัทที่มีสายการผลิตบรรจุภัณฑ์เก่าอยู่แล้ว และต้องการปรับปรุงประสิทธิภาพโดยไม่ต้องเสียค่าใช้จ่ายและเวลาหยุดทำงานเหมือนกับการเปลี่ยนสายการผลิตทั้งหมด การบูรณาการเข้ากับสายพานลำเลียงแบบลูกกลิ้งแสดงให้เห็นถึงความสามารถในการปรับตัวของระบบ
- การผลิตปริมาณมาก: สำหรับโรงงานที่มีปริมาณการผลิตสูง การใช้ระบบอัตโนมัติในกระบวนการรัดสายสามารถลดต้นทุนแรงงานและเพิ่มความสม่ำเสมอได้อย่างมาก แขนหุ่นยนต์สามารถทำงานได้อย่างต่อเนื่อง ซึ่งช่วยลดความเสี่ยงจากข้อผิดพลาดของมนุษย์
- การควบคุมคุณภาพ: การมีผู้ควบคุมอยู่ที่แผงควบคุมแสดงให้เห็นว่าระบบนี้ช่วยให้ตรวจสอบและควบคุมคุณภาพได้ง่าย ผู้ควบคุมสามารถตรวจสอบขดลวดแต่ละขดขณะที่ทำการรัด เพื่อให้แน่ใจว่าสายรัดถูกรัดอย่างถูกต้องและแน่นหนา
การบำรุงรักษาและการพิจารณาการดำเนินงาน
แม้ว่าวิดีโอจะไม่ได้ให้คำแนะนำการบำรุงรักษาโดยละเอียด แต่ก็สามารถอนุมานได้หลายประเด็นจากหลักฐานที่ปรากฏในภาพ:
- การตรวจสอบปกติ: ควรตรวจสอบแขนหุ่นยนต์และส่วนปลายของแขนเป็นประจำเพื่อดูการสึกหรอ ฝาครอบป้องกันสีแดงอาจบ่งชี้ถึงบริเวณที่เสี่ยงต่อความเสียหายหรือต้องการการบำรุงรักษาบ่อยครั้ง
- การบำรุงรักษาแผงควบคุม: แผงควบคุมเป็นส่วนติดต่อที่สำคัญสำหรับผู้ปฏิบัติงาน ควรดูแลรักษาให้สะอาดและปราศจากสิ่งสกปรก ควรทดสอบหน้าจอและปุ่มต่างๆ เป็นประจำเพื่อให้แน่ใจว่าทำงานได้อย่างถูกต้อง
- การบำรุงรักษาสายพานลำเลียง: ควรตรวจสอบสายพานลำเลียงลูกกลิ้งสีเหลืองว่าอยู่ในแนวเดียวกันและทำงานได้อย่างราบรื่นหรือไม่ ปัญหาใดๆ กับสายพานลำเลียงอาจส่งผลต่อตำแหน่งของขดลวดและความแม่นยำของการรัดสายด้วยหุ่นยนต์
- การฝึกอบรมผู้ปฏิบัติงาน: ผู้ปฏิบัติงานควรได้รับการฝึกอบรมเกี่ยวกับการใช้งานแผงควบคุมและขั้นตอนด้านความปลอดภัยสำหรับเซลล์หุ่นยนต์ การทำความเข้าใจตัวบ่งชี้สถานะ (หอไฟ) เป็นสิ่งสำคัญสำหรับการทำงานอย่างมีประสิทธิภาพ
รายการตรวจสอบสำหรับผู้ซื้อ: สิ่งที่ต้องตรวจสอบกับผู้ผลิต
เนื่องจากวิดีโอไม่ได้ให้รายละเอียดทางเทคนิคที่จำเป็นทั้งหมด ผู้ซื้อที่สนใจควรตรวจสอบข้อมูลต่อไปนี้กับผู้ผลิตก่อนตัดสินใจ:
- ความเข้ากันได้ของสายรัด: สายรัดประเภทใดบ้าง (เหล็ก พลาสติก ความกว้าง ความหนา) ที่สามารถใช้งานร่วมกับปลายแขนหุ่นยนต์ได้?
- ช่วงขนาดขดลวด: ขนาดเส้นผ่านศูนย์กลางภายนอก ความกว้าง และน้ำหนักของขดลวดที่ระบบสามารถรองรับได้มีค่าต่ำสุดและสูงสุดเท่าใด
- รอบเวลา: โดยเฉลี่ยแล้วใช้เวลาเท่าไหร่ในการรัดขดลวดแต่ละขด? และเมื่อเทียบกับการรัดด้วยมือแล้วเป็นอย่างไร?
- การปฏิบัติตามข้อกำหนดด้านความปลอดภัย: ระบบนี้มีคุณลักษณะด้านความปลอดภัยอะไรบ้าง (เช่น ม่านแสง รั้วกั้นนิรภัย ปุ่มหยุดฉุกเฉิน)? ระบบนี้เป็นไปตามข้อกำหนดด้านความปลอดภัยในท้องถิ่นหรือไม่ (เช่น OSHA, CE)?
- บูรณาการ: ระบบหุ่นยนต์สามารถทำงานร่วมกับอุปกรณ์ที่มีอยู่เดิม (เช่น เครื่องโหลด เครื่องห่อ เครื่องจัดเรียงพาเลท) ได้อย่างไร จำเป็นต้องมีการออกแบบทางวิศวกรรมเฉพาะหรือไม่
- ข้อกำหนดการบำรุงรักษา: ช่วงเวลาและขั้นตอนการบำรุงรักษาที่แนะนำสำหรับแขนหุ่นยนต์และระบบควบคุมมีอะไรบ้าง?
คำถามที่พบบ่อย
ถาม: ระบบรัดสายด้วยหุ่นยนต์นี้สามารถติดตั้งเข้ากับสายการผลิตบรรจุภัณฑ์ที่มีอยู่เดิมของฉันได้หรือไม่?ตอบ: วิดีโอแสดงการติดตั้งเพิ่มเติมเข้ากับสายการผลิตเก่าที่มีสายพานลำเลียงแบบลูกกลิ้ง ซึ่งบ่งชี้ว่าสามารถติดตั้งได้ อย่างไรก็ตาม คุณควรตรวจสอบความเข้ากันได้กับประเภทสายพานลำเลียงและรูปแบบสายการผลิตเฉพาะของคุณกับผู้ผลิตอีกครั้ง
ถาม: หุ่นยนต์ใช้สายรัดแบบใด?ตอบ: วิดีโอไม่ได้แสดงวัสดุของสายรัดอย่างเฉพาะเจาะจง ระบบอาจใช้งานร่วมกับสายรัดเหล็กหรือพลาสติกได้ แต่คุณต้องตรวจสอบความเข้ากันได้ของสายรัดและการออกแบบปลายแขนหุ่นยนต์กับผู้ผลิตอีกครั้ง
ถาม: ต้องใช้ผู้ควบคุมกี่คนในการใช้งานสายการผลิตนี้?ตอบ: ในวิดีโอแสดงให้เห็นผู้ควบคุมหลายคนกำลังควบคุมกระบวนการ จำนวนผู้ควบคุมที่ต้องการจริงจะขึ้นอยู่กับระดับของระบบอัตโนมัติและขั้นตอนการทำงานเฉพาะของโรงงานของคุณ
ถาม: รอบการรัดขดลวดใช้เวลานานเท่าไร?ตอบ: วิดีโอไม่ได้ระบุเวลาต่อรอบ คุณควรขอข้อมูลนี้จากผู้ผลิต พร้อมทั้งประมาณการปริมาณงานที่สามารถดำเนินการได้สำหรับขนาดขดลวดเฉพาะของคุณ
ถาม: ระบบทำงานอัตโนมัติทั้งหมดหรือไม่ หรือต้องมีการแทรกแซงด้วยตนเอง?ตอบ: ในวิดีโอแสดงให้เห็นผู้ควบคุมอยู่ที่แผงควบคุม ซึ่งบ่งชี้ว่ามีบทบาทในการกำกับดูแล กระบวนการรัดสายดูเหมือนจะทำงานโดยอัตโนมัติด้วยแขนหุ่นยนต์ แต่การโหลด/ขนถ่าย หรือการตรวจสอบคุณภาพด้วยตนเองอาจยังคงจำเป็นอยู่
การอ่านที่เกี่ยวข้อง
- เครื่องจักรสำหรับรัดขดลวดเหล็ก
- สายการบรรจุม้วนอัตโนมัติ
- เครื่องห่อขดลวดเหล็ก
- สายการบรรจุท่อเหล็กอัตโนมัติ
ขั้นตอนต่อไป
หากคุณกำลังพิจารณาอัปเกรดระบบรัดอัตโนมัติสำหรับสายการบรรจุเหล็กม้วนของคุณ โปรดติดต่อ FHOPE เพื่อขอคำปรึกษาโดยละเอียด ทีมงานของเราสามารถช่วยคุณประเมินสายการผลิตปัจจุบันของคุณ แนะนำโซลูชันหุ่นยนต์ที่เหมาะสม และจัดทำใบเสนอราคาที่ครอบคลุม
แหล่งที่มาและวิธีการ:เนื้อหาในบทความนี้อ้างอิงจากหลักฐานภาพจากวิดีโอ YouTube ที่ให้มาเท่านั้น การวิเคราะห์ดำเนินการโดยใช้แบบจำลองการมองเห็นเฉพาะที่ (Qwen3-VL) กับเฟรมที่สุ่มมา วิดีโอมีเพียงดนตรีประกอบ ไม่มีคำบรรยายหรือระบบรู้จำเสียงพูดอัตโนมัติ (ASR) ข้อมูลจำเพาะทางเทคนิคทั้งหมดที่ไม่ปรากฏในวิดีโอจะถูกทำเครื่องหมายว่าต้องตรวจสอบกับผู้ผลิต
เผยแพร่เมื่อ: 2026-09-10