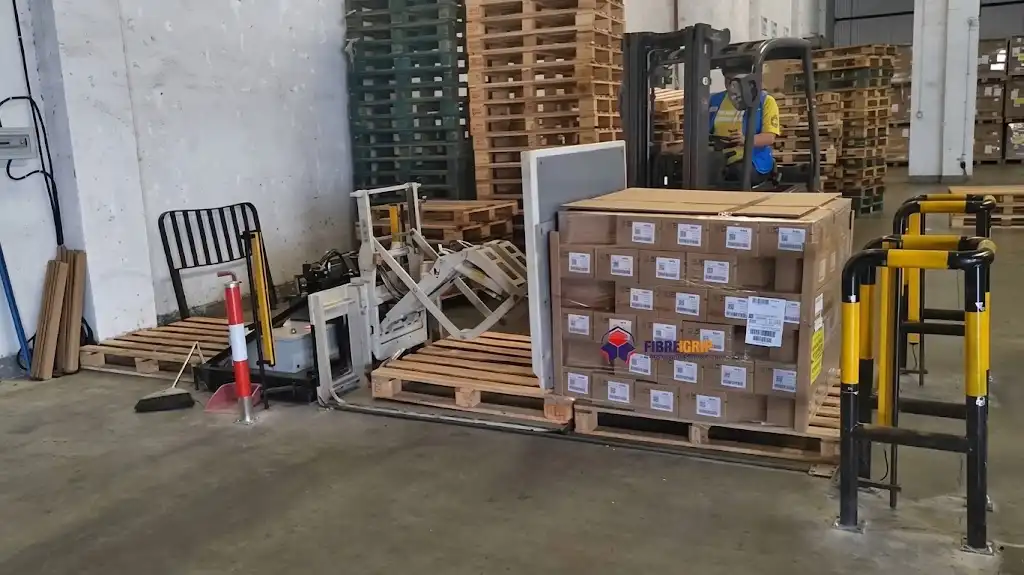
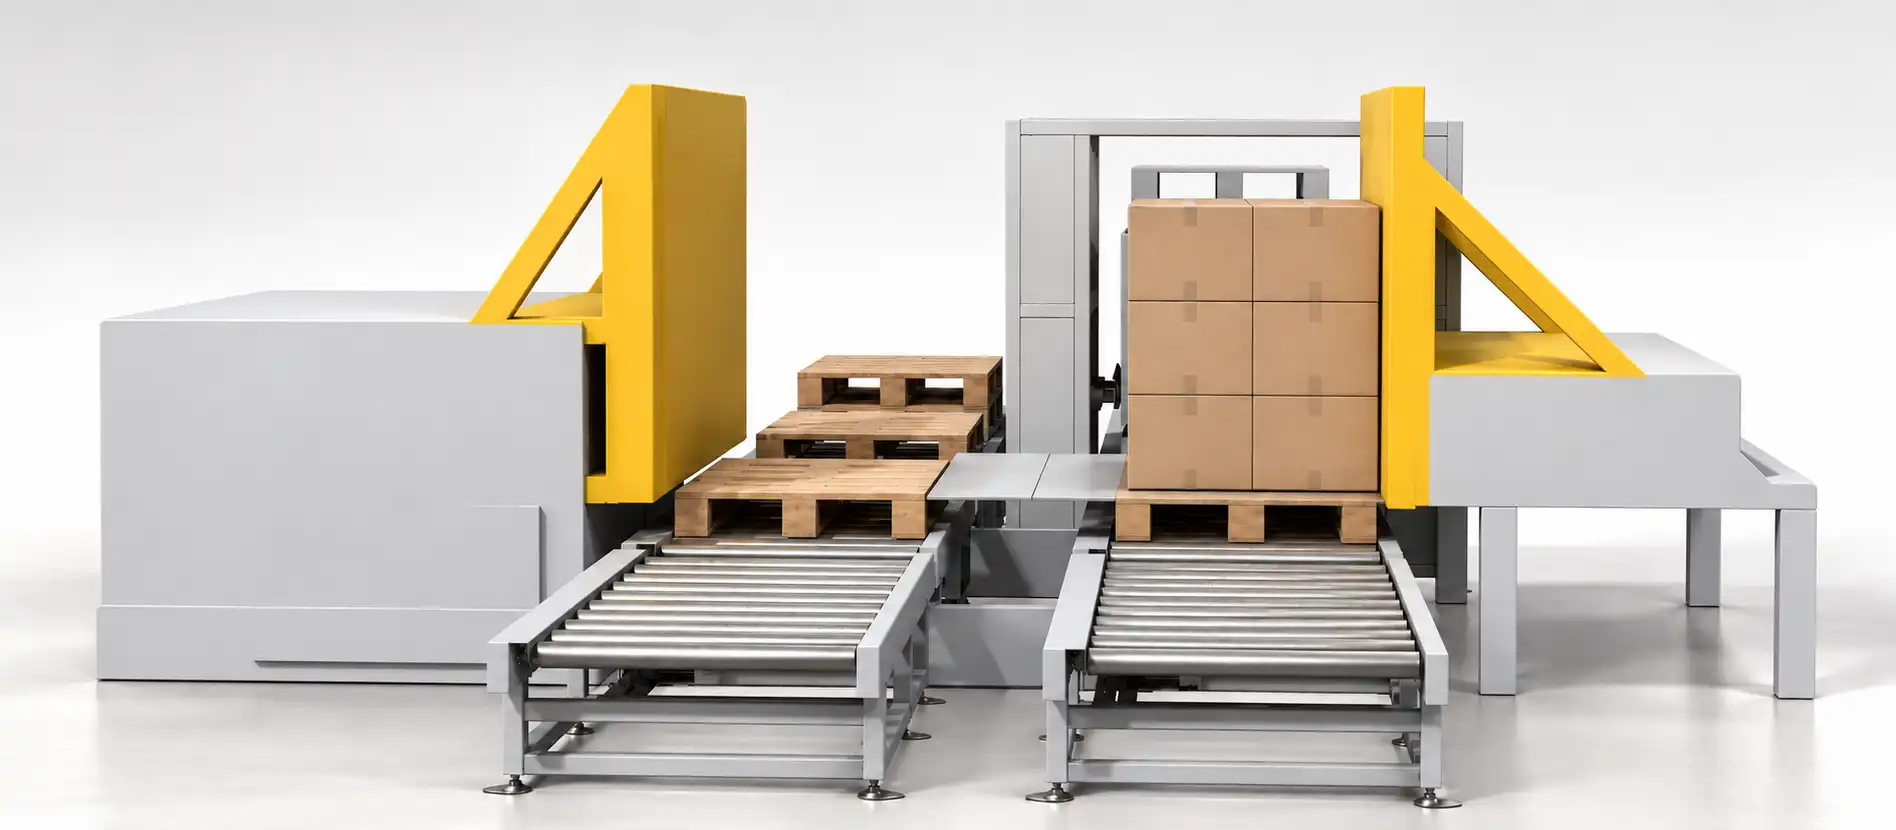
การบูรณาการระบบรัดสายอัตโนมัติ การห่อด้วยฟิล์มยืด และการจัดเรียงพาเลทด้วยหุ่นยนต์เข้ากับกระบวนการบรรจุภัณฑ์แบบครบวงจร มักเผยให้เห็นปัญหาคอขวดทางกายภาพที่พบได้ทั่วไป นั่นคือ ทิศทางการวางพาเลท อุปกรณ์แปรรูปในขั้นตอนถัดไปมักรับพาเลทได้เพียงทิศทางเดียวเท่านั้น (เช่น วางขวางตามความกว้าง 1,200 มม. แทนที่จะเป็นความยาว 800 มม. เพื่อให้หัวรัดสายสามารถทะลุผ่านได้ หรือเพื่อให้แท่นหมุนสามารถจัดตำแหน่งพาเลทให้อยู่ตรงกลางได้) เมื่อสายการผลิตบรรจุภัณฑ์ต้องพึ่งพาเครื่องยกแบบถ่วงดุลด้วยมือ หรือรถเข็นพาเลทแบบใช้มือในการหมุนหรือเคลื่อนย้ายพาเลทระหว่างสายพานลำเลียง มันจะนำต้นทุนแรงงาน ความแออัดของพื้นที่ และความล่าช้าในการขนถ่ายที่ไม่สามารถคาดเดาได้กลับเข้ามาในโรงงานที่โดยปกติแล้วเป็นระบบอัตโนมัติ
ระบบจัดเรียงพาเลทแบบผลักอัตโนมัติช่วยแก้ไขข้อบกพร่องในการปฏิบัติงานนี้ได้ โดยการประสานงานระหว่างตัวผลักด้านข้างที่มีแรงขับสูง รถเข็นลำเลียงที่มีความแม่นยำสูง และแท่นหมุนลูกกลิ้งแบบขับเคลื่อนด้วยมอเตอร์ขนาด 90° ที่แข็งแรงทนทาน ภายในพื้นที่ปลอดภัยที่ปิดมิดชิด ระบบนี้จะสามารถเคลื่อนย้ายพาเลทที่บรรจุเต็มโดยอัตโนมัติโดยไม่ต้องมีการแทรกแซงจากผู้ปฏิบัติงาน
คำชี้แจงขอบเขตการใช้งาน:เครื่องนี้เป็นสถานีปรับทิศทางและเคลื่อนย้ายพาเลท อัตโนมัติ ออกแบบมาเพื่อเปลี่ยนทิศทางและแกนสายพานลำเลียงของสินค้าและพาเลทในฐานะชุดประกอบเดียวกัน ไม่ใช่หน่วยเปลี่ยนพาเลท (เครื่องกลับพาเลทหรือสถานีถ่ายโอนสินค้า) ไม่ได้ทำการแยกหรือสลับพาเลทรองใต้สินค้า หากโรงงานของคุณต้องการการเปลี่ยนพาเลทจากไม้เป็นพลาสติกเพื่อสุขอนามัยที่ดี ต้องติดตั้งเครื่องกลับพาเลทแบบหนีบที่ต้นทางหรือปลายทางเพิ่มเติม
บทสรุปผู้บริหาร
ระบบจัดเรียงพาเลทแบบผลักช่วยลดการพึ่งพาเครื่องยกโดยการเคลื่อนย้ายและหมุนพาเลทสินค้า 90 องศาโดยอัตโนมัติระหว่างสายพานลำเลียง ระบบนี้ประกอบด้วยตัวผลักแบบแข็งที่มีรางนำทาง แท่นวางกลางที่เคลื่อนที่ได้ และแท่นหมุนที่ขับเคลื่อนด้วยไฟฟ้า ออกแบบมาสำหรับสายการผลิตที่ต้องการปริมาณงานต่อเนื่องสูงสุด 75 พาเลทต่อชั่วโมง ระบบนี้ใช้โปรไฟล์การเร่งความเร็วแบบ S-curve ที่ควบคุมด้วยเซอร์โว/VFD เพื่อเคลื่อนย้ายกองกล่องกระดาษลูกฟูกสูงที่ไม่ได้รัดหรือมีน้ำหนักมากถึง 1,500 กก. โดยไม่ล้ม ไม่เอียง หรือเคลื่อนที่
1. สถาปัตยกรรมจลศาสตร์: ลำดับการถ่ายโอนแรงผลักทำงานอย่างไร
ระบบปรับทิศทางสายพานลำเลียงทำงานโดยอาศัยชุดย่อยทางกลไฟฟ้าที่ซิงโครไนซ์กันสามชุด ซึ่งจัดเรียงอยู่ตามจุดส่งผ่านของสายพานลำเลียง:
[Upstream Infeed Conveyor]
          │
          ▼  (Load Enters Transfer Bay)
┌───────────────────────────────────────────────┐
│ Unit 1: Heavy-Duty Linear Pusher              │
│ (Rigid backrest pushes pallet + carton load)  │
└───────────────────────┬───────────────────────┘
                        │ Lateral Displacement (Stroke: 1,400 mm)
                        ▼
┌───────────────────────────────────────────────┐
│ Unit 2: Precision Moving Transfer Carriage    │
│ (Dual linear guide rails maintain stack form) │
└───────────────────────┬───────────────────────┘
                        │ Longitudinal Feed
                        ▼
┌───────────────────────────────────────────────┐
│ Unit 3: Powered 90° Roller Turntable          │
│ (Slew-bearing ring rotates load 90 deg)       │
└───────────────────────┬───────────────────────┘
                        │
                        ▼  (Aligned Load Discharged)
[Downstream Outfeed Conveyor / Strapping Station]
หน่วยที่ 1: เครื่องดันเชิงเส้นสำหรับงานหนัก
ตัวดันสินค้าขาเข้าประกอบด้วยโครงเหล็กยึดติดกับพื้นซึ่งเป็นโครงสร้างเหล็กขนาดใหญ่ที่ขับเคลื่อนด้วยมอเตอร์เบรกแบบเฟืองและแร็ค หรือแบบโซ่คู่ แตกต่างจากตัวดันสินค้าที่สัมผัสเฉพาะฐานพาเลทไม้ ซึ่งเสี่ยงต่อการทำให้กล่องชั้นล่างสุดหลุดออกจากพาเลทเนื่องจากการลื่นไถลระหว่างกล่องกับไม้ ตัวดันสินค้าแบบนี้มีพนักพิงรับแรงแนวตั้งสูง
-
เกณฑ์ความเร่งวิกฤต : เพื่อป้องกันการเลื่อนของสิ่งของหรือการล้มของกองกล่องกระดาษลูกฟูกที่วางซ้อนกันอย่างอิสระ ความเร่งในการผลักสูงสุดที่อนุญาตนั้นขึ้นอยู่กับอัตราส่วนด้านฐานต่อความสูงของกอง:
a_crit ≤ g × [B / (2 × H)]ที่ไหน:
g= ความเร่งโน้มถ่วง (9.81 ม./วินาที²)B= ขนาดของพาเลทที่ขนานกับทิศทางการผลัก (เมตร)H= ความสูงรวมของจุดศูนย์ถ่วงเหนือระนาบสายพานลำเลียง (เมตร)
-
โปรไฟล์การเคลื่อนไหวควบคุมผ่านตัวขับความถี่แปรผัน (VFD) หรือเซอร์โวไดรฟ์ที่ทำงานบนเส้นโค้งรูปตัว S ความเร็วสูงสุดในการผลักไปข้างหน้าถึงระดับที่กำหนด
0.25 m/sโดยมีอัตราเร่งสูงสุดที่0.35 m/s²เพื่อป้องกันสินค้าที่วางซ้อนกันอย่างไม่เป็นระเบียบ จังหวะการกลับจะเร่งความเร็วขึ้น0.50 m/sเพื่อลดระยะเวลาการตอบกลับที่ไม่ก่อให้เกิดประโยชน์ให้น้อยที่สุด
หน่วยที่ 2: รถขนส่งถ่ายสินค้าเคลื่อนที่
เมื่อตัวดันเคลื่อนย้ายพาเลทออกจากสายป้อนแล้ว พาเลทจะไปวางอยู่บนสะพานส่งถ่ายกลางที่ขับเคลื่อนด้วยพลังงาน โครงสร้างตัวรถนี้ทำหน้าที่เชื่อมช่องว่างทางกลระหว่างสายหลักและสถานีหมุน
- การรักษาความสมบูรณ์ของสแต็ก: การลำเลียงพาเลทไม้และสินค้าที่บรรทุกไปพร้อมกันบนพื้นผิวนำทางต่อเนื่อง ช่วยหลีกเลี่ยงแรงเสียดทานที่กระชากและช่องว่างระหว่างชิ้นส่วนที่ไม่สม่ำเสมอ ซึ่งเป็นปัญหาที่พบได้ทั่วไปในการลำเลียงด้วยลูกกลิ้งแบบใช้แรงโน้มถ่วงทั่วไป
- คู่มือการจัดแนวลูกกลิ้งนำทางด้านข้างที่ทำจากเหล็กกล้าชุบแข็งช่วยให้มั่นใจได้ว่าไม่มีการเอียงด้านข้าง (ข้อผิดพลาดเชิงมุม)
< 0.5°) เพื่อรับประกันว่าพาเลทจะเข้าสู่แท่นหมุนโดยขนานกับแกนลูกกลิ้งอย่างเคร่งครัด
หน่วยที่ 3: เครื่องเล่นแผ่นเสียงแบบหมุน 90 องศา
แท่นหมุนมีตลับลูกปืนวงแหวนหมุนที่ขับเคลื่อนด้วยมอเตอร์เกียร์ไฮปอยด์ พื้นผิวด้านบนรวมเอาลูกกลิ้งมอเตอร์สำหรับงานหนักไว้ด้วย (Ø76 mm or Ø89 mmเหล็กกล้าคาร์บอนชุบสังกะสี ขับเคลื่อนโดย 08B โซ่ลูกกลิ้ง)
- กลศาสตร์การหมุนเมื่อพาเลทเข้าสู่แท่นหมุนอย่างสมบูรณ์และได้รับการยืนยันด้วยเซ็นเซอร์แสงสะท้อนแสงแล้ว แท่นหมุนจะหมุน 90 องศาตามเข็มนาฬิกาหรือทวนเข็มนาฬิกาอย่างเป็นระบบ
- การชะลอตัวแบบไดนามิก: ชุดเซ็นเซอร์ตรวจจับระยะใกล้แบบสองขั้นตอนควบคุมการหมุนด้วยความเร็วสูง (
12°/s) ค่อยๆ ลดความเร็วลงจนถึงระดับคืบคลาน (2°/s) ในช่วง 5 องศาสุดท้ายของการเคลื่อนที่ และจะทำงานด้วยระบบเบรกแบบสปริงไฟฟ้าที่ความเร็วศูนย์ ทำให้แท่นหมุนถูกล็อกไว้ภายใน±1.5 mmของการจัดแนวศูนย์กลางสายพานลำเลียงขาออก
2. การออกแบบเวลาวงจรและปริมาณงานที่เข้มงวด
สายการบรรจุภัณฑ์ความเร็วสูงไม่สามารถอาศัยการประมาณรอบการทำงานแบบหลวมๆ ได้ ปริมาณงานขึ้นอยู่กับจลนศาสตร์การเคลื่อนที่ ความเร็วในการหมุน และการประสานงานด้านความปลอดภัยดิจิทัล/การสื่อสาร PLC อย่างเคร่งครัด
การแตกตัวของวัฏจักรทางคณิตศาสตร์
เวลารวมต่อรอบการโหลด (T_cycle) ถูกกำหนดโดย:
T_cycle = t_push_extend + t_transfer + t_turntable_turn + t_push_retract + t_plc_handshake
ที่ไหน:
t_push_extend = (S_push / v_push_fwd) + t_accelt_push_retract = (S_push / v_push_ret) + t_accelt_turntable_turn = (90° / ω_turn) + t_settle
ฐานรองมาตรฐานทางวิศวกรรม (พาเลทขนาด 1,200 มม. × 1,000 มม. รับน้ำหนักได้ 1,200 กก.)
| ส่วนประกอบลำดับ | พารามิเตอร์จลนศาสตร์ | ระยะเวลา | เวลาสะสม |
|---|---|---|---|
| ทางเข้าพาเลทและระยะเวลารอป้อนเข้า | สายพานลำเลียงขาเข้าทำงานที่ความเร็ว 15 เมตร/นาที; เซ็นเซอร์ PE ลดการสั่นสะเทือน | 4.0 s | 4.0 s |
| จังหวะการผลักไปข้างหน้า | ลากเส้น S = 1.4 m, v_fwd = 0.25 m/sทางลาดโค้งรูปตัว S |
6.5 s | 10.5 s |
| การเลื่อนแคร่ไปยังแท่นหมุน | การเดินทางระยะกลาง 1.2 m at 0.30 m/s |
4.5 s | 15.0 s |
| ระบบส่งกลับความเร็วสูงแบบผลัก | จังหวะกลับ 1.4 m, v_ret = 0.50 m/s (เกิดขึ้นพร้อมกัน) |
(3.5 วินาที)* | 15.0 s |
| แท่นหมุนหมุน 90° | การหมุน 90° ที่ 15°/s + เข้าใกล้และล็อกเป้าหมายอย่างช้าๆ |
7.5 s | 22.5 s |
| การระบายออก | ลูกกลิ้งส่งออกที่ขับเคลื่อนด้วยมอเตอร์เริ่มทำงาน; ทำความสะอาดแท่นหมุน | 5.0 s | 27.5 s |
| รีเซ็ตแท่นหมุน 90° | เลี้ยวกลับรถเปล่าไปยังตำแหน่งเดิม 20°/s |
5.5 s | 33.0 s |
| การจับมือกันระหว่างระบบออปติคอลและ PLC | การแลกเปลี่ยนข้อมูลแบบ Interlock กับ Wrapper ปลายทาง (Profinet/EtherNet/IP) | 2.0 s | 35.0 s |
| เวลาวงจรการใช้งานจริงทั้งหมด | T_cycle ต่อโหลด |
- | 35.0 s |
*หมายเหตุ: จังหวะการคืนตัวของตัวดันจะทำงานควบคู่ไปกับการทำงานของแท่นหมุน ดังนั้นระยะเวลาของจังหวะนี้จึงไม่นับรวมในเส้นทางวิกฤต
- การจัดอันดับเครื่องจักรตามทฤษฎี:
3,600 s / 35.0 s ≈ 102 pallets/hour - การจัดอันดับสายการผลิตตามการออกแบบในโลกแห่งความเป็นจริง (โดยคำนึงถึง OEE ของสายการผลิต 80% และช่วงเวลาหน่วง):
75–80 pallets/hour
3. ตารางเปรียบเทียบ: การเลือกวิธีการปรับทิศทางใหม่
การเลือกเทคโนโลยีการจัดการพาเลทที่ถูกต้องจะช่วยป้องกันค่าใช้จ่ายในการปรับปรุงเครื่องจักรใหม่หลังการติดตั้ง:
| เกณฑ์การกำหนดคุณสมบัติ | เซลล์แบบกดอินไลน์ | อินเวอร์เตอร์โรตารี่แบบหนีบคู่ | แท่นเอียง/แท่นวางรูปตัววี |
|---|---|---|---|
| วัตถุประสงค์จลศาสตร์หลัก | การปรับทิศทางแนวเส้นตรง 90° | การกลับด้าน 180° / การสลับพาเลท | การเอียง 90° / การเอียงขดลวดและดรัม |
| แรงยึดที่ต้องการ | ศูนย์ (รองรับโดยฐานและผนังดัน) | สูง (10 kN – 25 kN (แคลมป์ไฮดรอลิก) |
ที่รองรับแบบเปลแรงโน้มถ่วง |
| ผลกระทบต่อความสมบูรณ์ของบรรจุภัณฑ์ | น้อยมาก; ไม่มีการบีบอัดบนกล่องกระดาษเลย | เสี่ยงต่อการบุบสลายของกล่องกระดาษลูกฟูกที่มีน้ำหนักเบา/ว่างเปล่า | ความเค้นสูงบริเวณขอบด้านรับน้ำหนัก |
| ความสามารถในการรับส่งข้อมูล | 70 – 90 พาเล็ต/ชั่วโมง | 30 – 45 พาเล็ต/ชั่วโมง | 20 – 35 พาเล็ต/ชั่วโมง |
| ข้อกำหนดด้านรอยเท้า | การรวมเชิงเส้นแบบยาว (≈ 5.5 m × 3.2 m) |
เซลล์ขนาดกะทัดรัดและลึก (≈ 3.8 m × 3.8 m) |
เซลล์ขนถ่ายแบบหลุมลึกหรือแบบลาดเอียง |
| ความซับซ้อนทางกล | ขนาดกลาง (ระบบขับเคลื่อนเกียร์, รางนำทาง, VFD) | สูง (ระบบไฮดรอลิก, แกนหมุนขนาดใหญ่) | สูง (กระบอกไฮดรอลิกแบบกรรไกร/เอียง) |
| รูปแบบการรับน้ำหนักที่เหมาะสม | สินค้าอุปโภคบริโภคที่เคลื่อนไหวเร็ว (FMCG) กล่องกระดาษ | ภาชนะแก้ว ถุงบรรจุยา | ขดลวดเหล็กผ่าซีก, ม้วนกระดาษ, ม้วนลวด |
4. การวางผังทางวิศวกรรมและข้อกำหนดทางเทคนิค
ตารางข้อมูลจำเพาะทางวิศวกรรมมาตรฐาน
| พารามิเตอร์เมตริก | ข้อกำหนดมาตรฐาน | ตัวเลือกงานหนัก |
|---|---|---|
| ขนาดพื้นที่ติดตั้งสูงสุด (ยาว × กว้าง) | 1,200 มม. × 1,000 มม. (EUR / ISO / GMA) | 1,400 มม. 1,300 มม |
| ความสูงในการรับน้ำหนักสูงสุด (รวมพาเลท) | 1,800 มม | 2,400 มม |
| ความจุน้ำหนักบรรทุก | 1,500 | 2,500 |
| มอเตอร์ขับเคลื่อน (แบบผลัก / แบบหมุน) | 2.2 kW / 1.5 kW SEW-Eurodrive ขดลวดเฮลิคอล | 4.0 กิโลวัตต์ / 3.0 กิโลวัตต์ พร้อมระบบระบายความร้อนด้วยอากาศแบบบังคับ |
| ความสูงสูงสุดของลูกกลิ้ง (TOR) ของสายพานลำเลียง | 450 มม. ถึง 650 มม. (ปรับได้) ±30 mm) |
ออกแบบให้เข้ากับโครงสร้างโรงงานที่มีอยู่เดิม |
| ความต้องการอากาศอัด | 0.6 เมกะปาสคาล (6 บาร์) แบบแห้ง/กรองแล้ว 150 Nl/min |
0.6 เมกะปาสคาล 250 Nl/min |
| สถาปัตยกรรมระบบ PLC | ซีเมนส์ S7-1500 / อัลเลน-แบรดลีย์ คอมแพคล็อกซ์ | มาตรฐานที่ระบุโดยพืช |
| รถบัสสื่อสาร | Profinet RT / EtherNet/IP | Modbus TCP / DeviceNet |
พื้นที่ติดตั้งเสาสัญญาณและข้อกำหนดทางโยธา
- ค่าความคลาดเคลื่อนของระดับพื้นการโก่งตัวของพื้นต้องไม่เกินค่าที่กำหนด
3 mmเหนือ3,000 mmช่วง. ในกรณีที่พื้นไม่เรียบ ให้ใช้แผ่นปรับระดับโครงสร้างเหล็กความแข็งแรงสูงพร้อมการยึดด้วยสารเคมี (M16 × 140 mm) ถูกต้อง - รั้วรอบพื้นที่ (มาตรฐาน ISO 14120)แผงตาข่ายลวดทอแบบหนาพิเศษ (
2,000 mmสูง,40 mm × 40 mmช่องเปิด) วางตำแหน่งอย่างน้อย850 mmจากส่วนประกอบของรถที่เคลื่อนที่ได้ทั้งหมด เพื่อให้เป็นไปตามระยะการเข้าถึงพื้นที่อันตราย (ISO 13857)
5. การปฏิบัติตามระบบและมาตรฐานความปลอดภัยทางอุตสาหกรรม
ระบบลำเลียงแบบผลัก (push-type transfer cell) เป็นเขตอุตสาหกรรมอัตโนมัติที่มีจุดเสี่ยงต่อการตัดและการหนีบอย่างรุนแรงตลอดช่วงการเคลื่อนที่ของตัวผลักและวงแหวนแท่นหมุน ระบบความปลอดภัยต้องเป็นไปตามข้อกำหนดการปฏิบัติตามมาตรฐาน CE ระหว่างประเทศ:
- การประเมินความเสี่ยง: สอดคล้องกับ EN ISO 12100: 2010.
- ความปลอดภัยในการใช้งานเครื่องบรรจุภัณฑ์ปฏิบัติตามอย่างเคร่งครัด EN 415-10: 2014 (ความปลอดภัยของเครื่องจักรบรรจุภัณฑ์)
- ควบคุมความปลอดภัยและความน่าเชื่อถือวงจรควบคุมที่ออกแบบมาเพื่อ มาตรฐาน EN ISO 13849-1 ระดับประสิทธิภาพ d (PLd) หมวดที่ 3.
- การเข้าถึงการคุ้มครอง:
- ติดตั้งสวิตช์ล็อคเพื่อความปลอดภัยแบบสองช่องสัญญาณ (Euchner หรือ Pilz) บนประตูทางเข้าบำรุงรักษาทุกบาน โดยต้องใช้การเปลี่ยนกุญแจหรือระบบ LOTO (Lockout/Tagout) ในการเปิด
- ม่านแสงนิรภัยแบบปิดเสียงสำหรับทางเข้า/ออก (ประเภท 4, IEC 61496-1) ติดตั้งพร้อมแขนปิดเสียงในตัว เพื่อให้พาเลทสามารถผ่านไปได้ แต่ระบบจะสั่งหยุดฉุกเฉินหากมีบุคลากรข้ามขอบเขต
- ความปลอดภัยของมอเตอร์ขับเคลื่อน: ระบบตัดแรงบิดอย่างปลอดภัยแบบสองช่องสัญญาณ (Safe Torque Off: STO) ที่ผสานรวมเข้ากับ VFD/เซอร์โวไดรฟ์โดยตรง ช่วยลดแรงบิดของไดรฟ์ภายใน
< 40 msเนื่องจากการขัดข้องของวงจรความปลอดภัย
6. รายการตรวจสอบคุณภาพพาเลทก่อนเริ่มใช้งาน
เนื่องจากระบบแบบผลักสร้างแรงในแนวนอนตามขอบด้านล่างของพาเลท ความแข็งแรงของโครงสร้างพาเลทจึงเป็นสิ่งสำคัญในการป้องกันการติดขัด:
           [ Maximum Overhang: ≤ 20 mm ]
                 ┌────────────────┐
                 │  Carton Stack  │
                 │                │
            ─────┴────────────────┴─────
       ═══╡ ====== [Top Deckboard] ====== ╞═══  Thickness: ≥ 18 mm
          │   [Block]          [Block]    │
       ═══╡ ====== [Bottom Skids]  ====== ╞═══  Gap / Splits: ≤ 35 mm
(No protruding nails / splintered runners)- รูปแบบโครงสร้างพาเลทพาเลทแบบบล็อก 4 ทาง หรือพาเลทแบบ 3 คานที่มีรอยบาก พาเลทแบบ 2 ทางที่ไม่มีรอยบากไม่สามารถดันข้ามลูกกลิ้งสายพานลำเลียงแบบตายตัวได้โดยไม่ติดขัด
- ความสมบูรณ์ของแผ่นพื้นด้านล่าง: ต้องไม่มีแผ่นรองด้านล่างที่หายไป รอยแตกหรือรอยแยกต้องไม่เกิน
35 mmตามความยาว แผ่นไม้ที่หายไปจะตกลงไประหว่างลูกกลิ้งเชื่อมต่อ - ความหนาของแผ่นไม้ปูพื้น: ขั้นต่ำ
18 mmความหนามาตรฐานสำหรับไม้; พาเลทพลาสติกต้องมีรางรองรับรอบขอบอย่างต่อเนื่อง - ความเรียบของตัวยึด: ห้ามมีตะปูยื่นออกมาแม้แต่ตัวเดียว หัวตะปูที่ยื่นออกมาจะทำให้รางนำทางของตัวเลื่อนเป็นรอยและทำให้เครื่องจักรติดขัด
- ระยะยื่นสูงสุดที่อนุญาตกล่องกระดาษลูกฟูกต้องไม่ยื่นเลยขอบด้านนอกของพาเลทเกินกว่า...
20 mmไม่ว่าจะด้านใดก็ตาม การวางของที่ยื่นออกมามากเกินไปอาจทำให้กล่องฉีกขาดได้หากไปเสียดสีกับรางนำทางด้านข้าง
7. คำถามที่พบบ่อย (FAQ)
ถาม: เครื่องนี้แตกต่างจากโต๊ะลำเลียงแบบโซ่ข้าม (แบบยกขึ้น) ทั่วไปอย่างไร?
A: ระบบลำเลียงแบบโซ่ไขว้แบบ ยกขึ้น (pop-up cross-chain transfer) จะยกพาเลทขึ้นในแนวตั้งและเปลี่ยนทิศทางการลำเลียง 90° แต่จะไม่หมุนพาเลทเองการวางแนวของพาเลทเทียบกับระบบพิกัดโลกยังคงไม่เปลี่ยนแปลง ในขณะที่ระบบลำเลียงแบบแท่นหมุน (push-type turntable cell) จะหมุนสินค้า 90° เปลี่ยนขอบด้านหน้าจากด้านสั้น (1,000 มม.) ไปเป็นด้านยาว (1,200 มม.) หรือในทางกลับกัน ซึ่งเป็นสิ่งจำเป็นสำหรับเครื่องห่อ เครื่องติดฉลาก หรือคลังสินค้าอัตโนมัติแบบชั้นสูง (ASRS) บางประเภท
ถาม: กองกล่องกระดาษที่ไม่มั่นคง สูง หรือมีน้ำหนักเบา จะเลื่อนไปมาในระหว่างการผลักหรือไม่?
A: ไม่ ตราบใดที่โปรไฟล์การเคลื่อนที่ VFD ของตัวดันได้รับการกำหนดค่าอย่างถูกต้อง เนื่องจากเครื่องใช้พนักพิงสูงและแบนที่รองรับทั้งโครงสร้างพาเลทและกล่องกระดาษชั้นล่างสุด แรงเฉือนจึงกระจายออกไป นอกจากนี้ PLC ยังใช้เส้นโค้ง S ที่จำกัดการกระตุก (a ≤ 0.35 m/s²โดยรักษาแรงเฉื่อยให้อยู่ต่ำกว่าขีดจำกัดแรงเสียดทานสถิตระหว่างกล่อง
ถาม: เครื่องนี้สามารถใช้งานกับพาเลทพลาสติก พาเลทไม้ หรือพาเลทไม้เช่า (CHEP / LPR) ได้โดยไม่ต้องปรับแต่งหรือไม่?
A: ใช่ พื้นผิวการผลักของรถเข็นในแนวนอนนั้นต่อเนื่องกัน ตราบใดที่รอยเท้าของพาเลทอยู่ในขอบเขตที่กำหนดไว้ (1,200 mm × 1,000 mm ไปยัง 1,200 mm × 800 mmโดยเซลล์นี้สามารถจัดการกับพาเลทไม้ พลาสติก หรือวัสดุผสมได้อย่างสลับกันโดยไม่ต้องปรับแต่งทางกลด้วยตนเอง
ถาม: จะเกิดอะไรขึ้นหากพาเลทที่ชำรุดแตกเป็นชิ้นเล็กชิ้นน้อยหรือติดขัดระหว่างการเคลื่อนที่?
A: ระบบขับเคลื่อนมอเตอร์ผลักได้รับการตั้งโปรแกรมให้มีการตรวจสอบแรงบิดทางอิเล็กทรอนิกส์แบบเรียลไทม์ หากความต้านทานเชิงกลเกินขีดจำกัดที่ปรับเทียบไว้ (> 125% กระแสไฟฟ้าตามที่กำหนดสำหรับมากกว่า 150 msเมื่อเกิดเหตุการณ์ดังกล่าว ระบบขับเคลื่อนจะหยุดแรงบิดทันที ส่งสัญญาณเตือนความผิดพลาดที่ไม่ก่อให้เกิดความเสียหาย และหยุดการเคลื่อนที่ ซึ่งจะช่วยป้องกันความเสียหายต่อโครงสร้างของแขนดันและหลีกเลี่ยงการบีบอัดกองผลิตภัณฑ์
8. คำขอข้อมูลจำเพาะทางเทคนิคของโครงการ
หากต้องการรับการประเมินการบูรณาการทางวิศวกรรม แบบร่าง GA ขนาด (2D DWG / 3D STEP) และข้อเสนอราคาคงที่ภายใน48 ชั่วโมงโปรดระบุพารามิเตอร์การดำเนินงานต่อไปนี้ส่งไปที่info@fhopepack.com :
- ลักษณะโหลด:
- น้ำหนักบรรทุกขั้นต่ำและสูงสุด (กก.):
- ความสูงรวมพาเลท (มม.):
- ประเภทบรรจุภัณฑ์ของผลิตภัณฑ์ (เช่น กล่อง RSC, ห่อด้วยฟิล์มยืดหด, ถัง, สินค้าที่ไม่ได้รัดสายรัด):
- ข้อมูลจำเพาะของพาเลท:
- ขนาดของพาเลท (ความยาว × ความกว้าง × ความสูง มม.):
- โครงสร้าง (บล็อกยูโร 4 ทิศทาง, คาน GMA 3 ตัว, พลาสติกรอบด้าน):
- พารามิเตอร์สายพานลำเลียง:
- ประเภทสายพานลำเลียงด้านต้นน้ำและระดับความสูงของลูกกลิ้งด้านบน (TOR) (มม.):
- ประเภทสายพานลำเลียงปลายทางและระดับความสูงด้านบนของลูกกลิ้ง (มม.):
- ทิศทางการป้อนเข้า/ป้อนออกที่ต้องการ (เช่น ด้านสั้นนำเข้า -> ด้านยาวนำออก):
- กำลังการผลิตของสายการผลิต:
- เป้าหมายอัตราการผลิตต่อเนื่อง (พาเลทต่อชั่วโมง):
- สถาปัตยกรรมไฟฟ้าและการสื่อสาร:
- แรงดันไฟฟ้า/ความถี่ที่จ่าย (เช่น 400V 50Hz 3 เฟส / 480V 60Hz 3 เฟส):
- โปรโตคอลการรวมระบบ Fieldbus (Profinet, EtherNet/IP, Ethernet TCP/IP):
9. มาตรฐานและเอกสารอ้างอิงทางเทคนิค
- ISO 12100: 2010: ความปลอดภัยของเครื่องจักร — หลักการทั่วไปในการออกแบบ — การประเมินความเสี่ยงและการลดความเสี่ยง. องค์การระหว่างประเทศเพื่อการมาตรฐาน
- EN 415-10: 2014: ความปลอดภัยของเครื่องจักรบรรจุภัณฑ์ — ตอนที่ 10: ข้อกำหนดทั่วไป. คณะกรรมการมาตรฐานยุโรป (CEN)
- EN ISO 13849-1: 2015: ความปลอดภัยของเครื่องจักร — ส่วนประกอบที่เกี่ยวข้องกับความปลอดภัยของระบบควบคุม — ตอนที่ 1: หลักการทั่วไปในการออกแบบ. แคตตาล็อกมาตรฐาน ISO
- ห้องสมุดวิศวกรรมประยุกต์ FHOPE: เกณฑ์ความเสถียรเชิงพลวัตสำหรับจุดถ่ายโอนพาเลทแบบรวมหน่วย (อ้างอิง: ENG-TR-2026).
การตรวจสอบทางเทคนิคเสร็จสมบูรณ์: 27 ตุลาคม 2026 | ผู้จัดทำ:ฝ่ายบูรณาการวิศวกรรมของ FHOPE