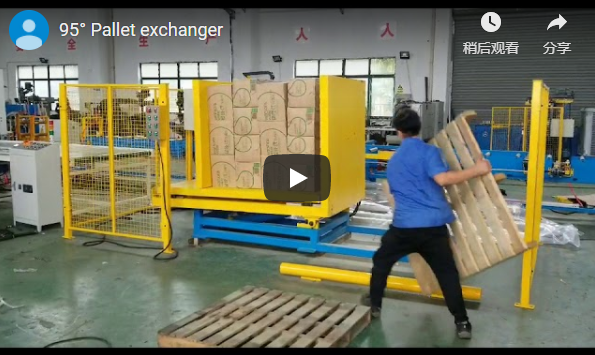
Denna utrustnings kärnparametrar döljer en designlogik som är väl värd att dissekera. I moderna smarta fabriker och tunga logistikekosystem är det avgörande att överbrygga det fysiska gapet mellan "högdensitets statisk lagring" och "högfrekvent dynamisk bearbetning/transport" för att bestämma den totala OEE (Overall Equipment Effectiveness) för hela anläggningen. Denna artikel ger en djupgående teknisk genomgång av den sömlösa koordineringsmekanismen mellan det automatiska pallbytessystemet (APC) och det automatiserade lagrings- och hämtningssystemet (AS/RS) ur perspektiven underliggande styrning, mekanisk koppling och datainteraktion.
Steg 1: Funktionsprincip och teknisk arkitektur
Kärnan i detta system består av ett arbetsbord med hydraulisk/servo-växling med dubbla stationer , en höghastighets shuttle-hämtningsmodul och en central PLC-styrhub . Det uppnår ett kontinuerligt materialflöde genom online-separering och snabb, exakt växling mellan "materialpallar (intern cirkulation)" och "transportpallar (extern överföring)".
När AS/RS-staplingskranen levererar den lastade pallen till gränssnittsstationen, slutför APC-systemets LiDAR- och närhetsbrytare verifieringen av säkerhetsförreglingen. Servo-push-pull-mekanismen eller roterande växlare aktiveras och utför frikoppling, förflyttning, lyftning och omkonfigurering av den tunga pallen inom 15 sekunder, vilket exakt överför materialet till den specifika processpall som krävs av produktionslinjen. Hela processen är beroende av rigid positionering av datumstift och helt sluten servostyrning, vilket eliminerar sekundära stötar och effektivitetsflaskhalsar som är typiska för manuellt pallbyte.
Steg 2: Fördelning av kärnparametrar (noggrannhet / hastighet / nyttolast)
För att möta de höga kraven från industriella, tunga och högfrekventa applikationer har systemets dynamiska styvhet och rörelsekontroll optimerats till det yttersta:
- Nominell nyttolastkapacitet: Standardkonfigurationen stöder upp till 1 200 kg, medan kraftiga specialversioner stöder upp till 2 500 kg, vilket uppfyller belastningskraven för stora flyg- och rymdkomponenter, bildelar och tunga formar.
- repeterbarhet: Genom att använda absoluta servomotorer i kombination med högprecisionskulskruvar av slipad kvalitet når den mekaniska repeterbarheten hos systemets X/Y-axlar $\pm 0.05 \text{ mm}$, vilket säkerställer felfri uppriktning vid gränssnitt mot fleroperationsmaskiner.
- Cykeltid för en enda växling: Under nominella fullbelastningsförhållanden tar en komplett "kläm-lyft-rotera/förflytta-säte-lossa"-cykel endast 12 dollar \text{ s}$, vilket förbättrar effektiviteten med mer än 40 % jämfört med traditionella pneumatiska eller kedjedrivna system.
Steg 3: Gränssnittsspecifikationer och integrationsmetoder
För att uppnå kostnadseffektiv och hög tillförlitlig integration med vanliga AS/RS-varumärken, såväl som MES/WMS-system, tillhandahåller systemet högt standardiserade hårdvaru- och mjukvarugränssnitt:
- Fysiska och elektriska gränssnitt: Transportbandets höjd är modulärt justerbar från 500 mm till 900 mm, vilket gör att den passar perfekt till kedje- eller rulltransportörer. Elektriska standarder är kompatibla med vanliga industriella fältbussprotokoll som Profinet, EtherCAT och Ethernet/IP.
- Datakommunikation och handskakningslogik: Standardiserad OPC UA-arkitektur används för att utbyta säkerhetssignaler. Fysisk säkerhetsförregling upprättas mellan APC och AS/RS via fast anslutna säkerhetsanslutningar, kompletterade med TCP/IP-telegram för att spåra pall-ID:n (RFID/streckkoder). Om en avvikelse inträffar – såsom en tom pall, full pall eller feljustering – utlöser systemet en nödstoppsmekanism inom 20 ms för att stänga av strömkretsarna.
Steg 4: Jämförande urvalsmatris
Under lösningsplaneringsfasen genomförde ingenjörsteamet en tvärteknisk utvärdering av de tre vanligaste metoderna för pallbyte på marknaden:
| Utvärderingsdimension | Denna servo-/hydrauliska hybrid-APC | Traditionell pneumatisk vändväxlare | Manuellt/gaffeltruckassisterat byte |
|---|---|---|---|
| Robust stabilitet | Extremt hög (Hydraulisk fastspänning + Servotryckhållning) | Genomsnitt (Pneumatiska fluktuationer orsakar jitter) | Dålig (Mycket sårbar för mänskliga faktorer) |
| Flexibilitet och kompatibilitet | Starkt (Programmerbara slagjusteringar, stöder pallar med flera specifikationer) | Svag (vanligtvis begränsad till en enda specifikation) | Stark (Helt beroende av manuell justering) |
| Inverkan på material | $\le 0.1 \text{ G}$ (S-kurvans jämna acceleration/retardation) | $\ge 0.5 \text{ G}$ (Chock med hög omsättning) | Kan inte kvantifieras (benägen för kollisioner) |
| MTBF (Mean Time Between Failures) | $\ge 8 000 \text{ timmar}$ | $\ca 3 500 \text{ timmar}$ | - |
Steg 5: Nedladdning av teknisk dokumentation och ritningar
Vi förstår att ingenjörer behöver detaljerade, empiriska data när de utformar fabrikslayouter och nätverkstopologier. Vårt ingenjörsteam har sammanställt det kompletta ingenjörspaketet i ett öppet arkiv.