В современном ландшафте металлообработки линии упаковки рулонов должны сбалансировать инженерную точность, гибкость и безопасность. Независимо от того, упаковывает ли ваш цех рулоны стали для дальних перевозок или краткосрочного хранения, основные принципы остаются прежними: надежная конструкция, проверенная производительность и целостный взгляд на механические, электрические и человеческие факторы. В этой статье основное внимание уделяется тому, как разворачивается типичный процесс проектирования и инжиниринга для линии упаковки рулонов, от получения первоначальных требований клиента до поставки полностью проверенного решения. На протяжении всего мы рассмотрим 1D-моделирование в масштабе 1:3, анализ методом конечных элементов (FEA) и интеграцию стандартизированных модулей, которые ускоряют путь от концепции до производства.

1. Этапы проектирования и исходные данные
1.1 Матрица перевода требований
Хорошо структурированный проект начинается с перевода спецификаций заказчика, таких как пропускная способность, размер рулона и правила безопасности, в математические инженерные модели. Например, скорость обмотки можно выразить как:
Скорость обмотки = f(диаметр катушки, толщина полиэтиленовой пленки, коэффициент предварительного растяжения)
Эта формула учитывает диапазон диаметров катушки и технические свойства пленки. Если клиент задает определенное отношение предварительного растяжения или толщину пленки, функция ограничивает требования к скорости обмотки и крутящему моменту системы. Конечная цель — обеспечить постоянное натяжение и покрытие без ущерба для скорости или перегрузки двигателей.
Помимо показателей производительности, на окончательную форму системы влияют граничные условия , такие как высота здания или несущая способность перекрытий. Например, если высота потолков в помещении невелика, проектировщики механических систем используют компоненты с меньшим профилем и проверяют зазоры в 3D-макетах. Эти граничные условия напрямую влияют на габариты системы и могут потребовать альтернативных решений, таких как встроенные пандусы для рулонов или модульные обвязочные головки.
1.2 Уровни стандартизированного проектирования
Чтобы повысить эффективность проектирования, сохраняя при этом гибкость для удовлетворения индивидуальных потребностей, мы часто применяем многоуровневый подход:
- 60% общих модулей: На основе стандартами качества ISO 12100 стандарты безопасности и универсальные механические узлы (например, рамы конвейеров, стандартные натяжные механизмы).
- 30% настраиваемых компонентов: Размеры серводвигателей или номинальные мощности приводов могут различаться, но основная конструкция остается неизменной.
- 10% Индивидуальная разработка: Особые потребности, такие как антикоррозионная или устойчивая к соляному туману упаковка для морских перевозок, могут потребовать использования уникальных узлов обработки пленки или защитных кожухов.
Эта стратегия позволяет инженерной группе повторно использовать проверенные модули, минимизировать ошибки проектирования и ускорить сроки реализации проекта, сохраняя при этом достаточно места для уникальных требований клиентов.
2. Проектирование ключевых подсистем
2.1 Основные механизмы упаковочной машины для рулонов
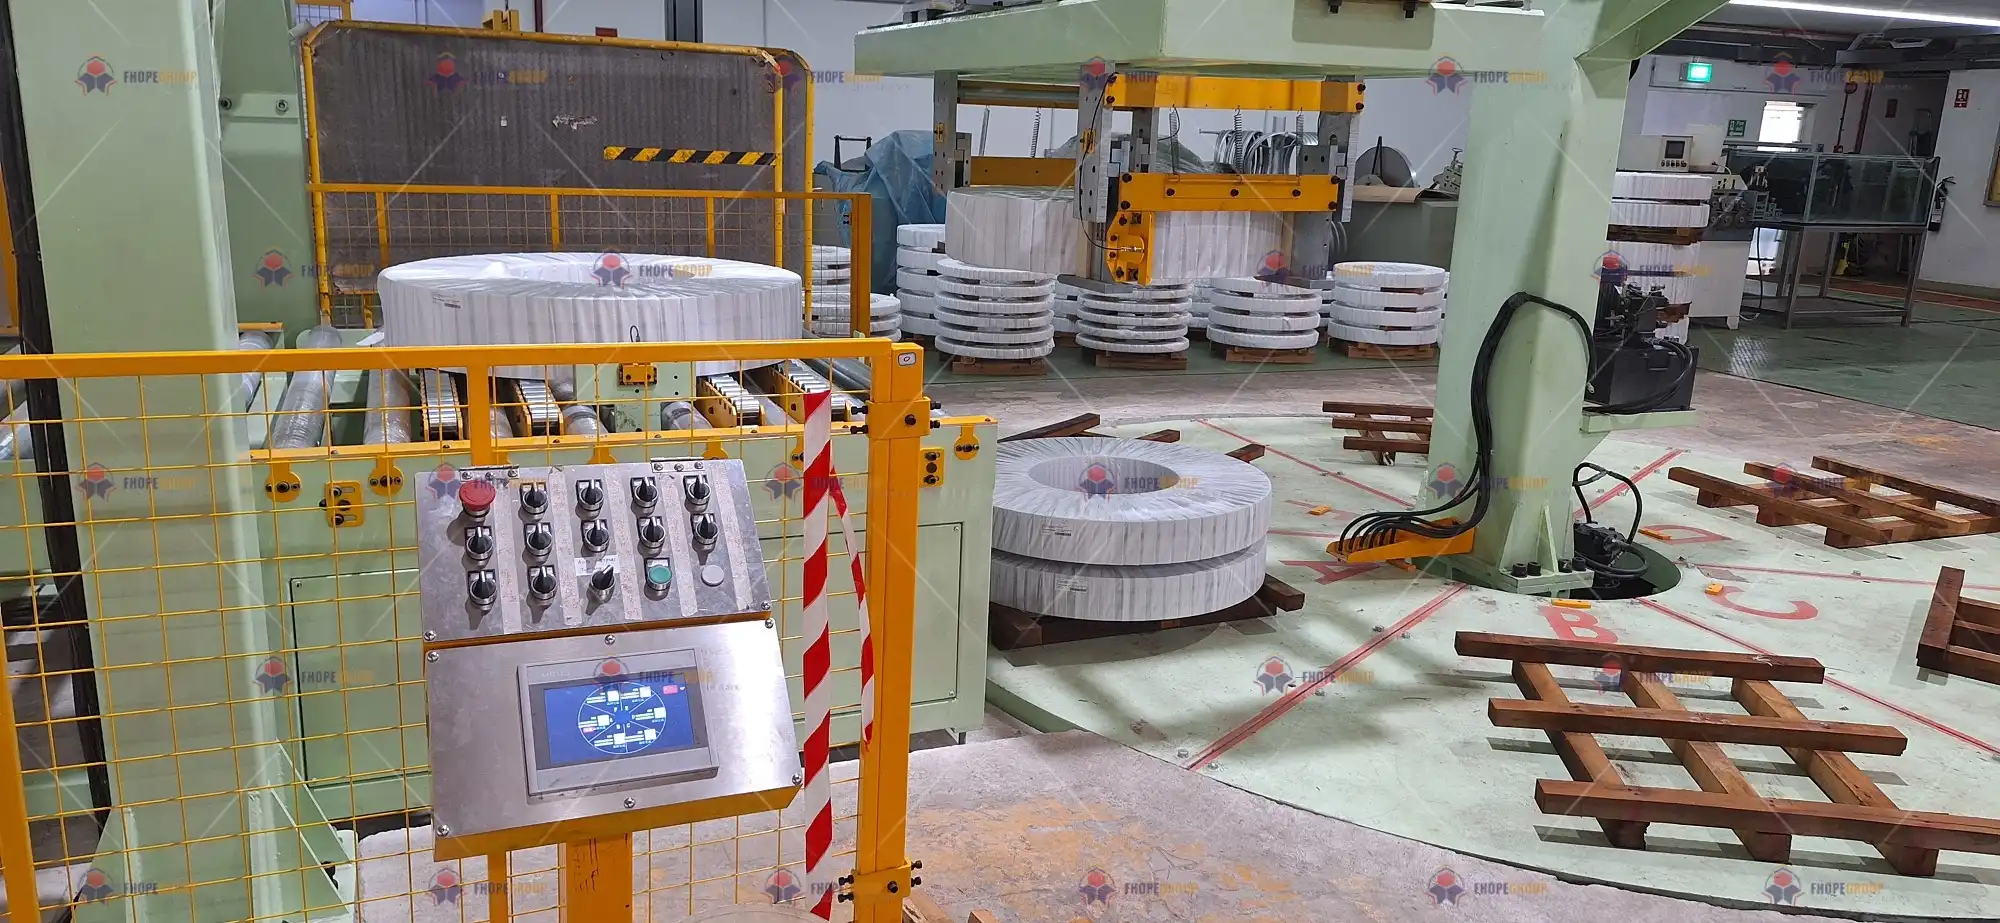
Сердцем любой упаковочной линии является упаковочная машина для рулонов. Эта станция обычно обертывает каждый рулон слоями полиэтиленовой пленки, бумаги VCI или других защитных материалов.
-
Адаптивная регулировка диаметра
Современные упаковочные линии обрабатывают рулоны диаметром от 500 мм до 2000 мм. Адаптивная система колец или колец, управляемая датчиками, определяет размеры рулона на лету. Проектировщики часто проверяют контактные силы в зубчатых передачах, используя расчеты контактных напряжений Герца, чтобы обеспечить стабильное движение и минимальный износ. -
Планетарная передача распределения крутящего момента
Кольца с высокой нагрузкой используют планетарные передачи для эффективного распределения крутящего момента. Расчет включает проверку схем контакта зубьев шестерен и обеспечение того, чтобы материалы шестерен соответствовали или превосходили требуемую твердость (например, твердость поверхности HRC58+ для ситуаций с интенсивной нагрузкой). -
Выбор ультразвукового датчика
Ультразвуковые датчики с разрешением 2 мм в диапазоне 2000 мм помогают точно определять размеры рулона. Выбор подходящего датчика обеспечивает стабильные контуры обратной связи для контроля натяжения и позиционирования рулона. -
Модель контроля натяжения пленки
Решающим фактором в последовательной обмотке является контроль натяжения пленки по окружности катушки. Распространенная модель натяжения:
T(z) = T0 × e^(μθ)
в котором T0 это начальное напряжение, μ - коэффициент трения, а θ угол обхвата. Разработчики часто реализуют двойную замкнутую систему — контур скорости (точность ±0.5%) и контур натяжения (точность ±2 Н) — для поддержания идеального натяжения пленки без разрывов или провисания.
2.2 Полностью автоматическая система обвязки
После обмотки катушки обвязка добавляет усиление. Конструкция обвязочной машины подразумевает геометрическое моделирование траектории и 3D-кинематические решения (например, параметризация Денавита-Хартенберга) для направления обвязочной головки вокруг катушки.
-
Геометрический путь и просвет
3D-модель подтверждает, что обвязочная головка может достичь всех необходимых точек без помех. Типичное безопасное расстояние составляет ≥15 мм, что обеспечивается лазерными сканирующими системами (например, сканерами SICK), которые останавливают движение, если в рабочую зону попадает неожиданное препятствие. -
Соединение методом горячего расплава или термосварки
На многих линиях используются головки для термосварки или сварки трением для пластиковых лент. Окно процесса может быть:
| Параметр | Допустимый диапазон | Метод мониторинга |
|---|---|---|
| Температура нагрева | 360 ± 10 ° С | Инфракрасный тепловизор |
| Время выдержки | 1.2 - 1.8 с | Высокоскоростной цифровой таймер |
Отклонения от этих диапазонов могут ослабить или перегреть ленту. Таким образом, автоматизированные системы контролируют температуру в режиме реального времени, обеспечивая постоянную прочность соединения.
2.3 Интеллектуальная система штабелирования
После обвязки рулоны либо перемещаются на поддоны, либо укладываются на специальные стеллажи.
-
Алгоритмы оценки позы
Если используется подвесной робот или многоосевой манипулятор, система может полагаться на однородные матрицы преобразования для определения точного положения и ориентации катушки. Калибровка центральной точки инструмента (TCP) обеспечивает минимальные отклонения при укладке тяжелых катушек. -
Избежание столкновения
В продвинутых установках планирование движения робота проверяет ограничивающие рамки в реальном времени (часто закодированные на языке типа RAPID или KRL). Эта защита предотвращает разрушительные столкновения с соседними катушками или структурными столбами. -
Гидравлическая синхронизация
Для вертикальных подъемов гидравлические цилиндры иногда работают в тандеме. Уравнение согласования потока,
Q1/A1 = Q2/A2
помогает поддерживать синхронизированное движение. Компенсация перекрестного соединения с характеристикой падения ±1% гарантирует, что оба цилиндра поднимают или опускают груз равномерно. Это помогает предотвратить смещение или опрокидывание катушки на платформе.
3. Междисциплинарный интегрированный дизайн
3.1 Мехатронные решения
При весе рулона, часто превышающем несколько тонн, серводвигатели и гидравлические приводы должны быть тщательно подобраны под инерцию нагрузки. Стандартное правило:
Инерция двигателя/Инерция нагрузки = 1/3 ~ 1
выбор направляющих для поддержания стабильной работы сервопривода и избежания перерегулирования или вялого отклика. Между тем, пульсации давления в гидравлических линиях могут быть демпфированы с помощью аккумуляторов; грубая объемная формула:
V0 = ΔV / (1 - (P1/P2)^(1/1.4))
в котором ΔV это чистое изменение объема жидкости и (P1/P2) представляет собой отношение давлений.
3.2 Анализ дерева неисправностей (FTA)
Надежность имеет решающее значение в тяжелой технике. Примером наиболее распространенного события является обрыв пленки во время упаковки . Анализ данных может выявить следующее:
ГЛАВНОЕ событие: Разрыв пленки ├─ Механические факторы (40%) │ ├─ Эксцентриковый направляющий ролик (обнаружен лазерной юстировкой) │ └─ Твердость ролика предварительного натяжения < спецификации (требуется HRC58-62) └─ Факторы управления (60%) ├─ Ошибка заданного значения натяжения (коррекция замкнутого контура ±5 Н) └─ Отсутствие прямой связи по скорости (добавьте компенсацию ускорения)
Исходя из этого, проектная группа может назначить меры по смягчению последствий, такие как указание более высокой твердости роликов, внедрение датчиков натяжения или уточнение параметров прямой связи сервопривода.
3.3 Эргономика и безопасность оператора
Даже высокоавтоматизированная линия требует ручного вмешательства для плановых проверок или технического обслуживания. Стандарт EN ISO 13857-2008 рекомендует минимальный зазор для безопасного доступа человека:
| Эксплуатация | Минимальный зазор |
|---|---|
| Зоны смены инструмента | 600 мм |
| Двери электрического шкафа | 1200 мм |
Эти рекомендации снижают риск защемления и позволяют операторам быстро получить доступ к оборудованию, не принимая небезопасных положений.

4. Набор инструментов для цифрового дизайна
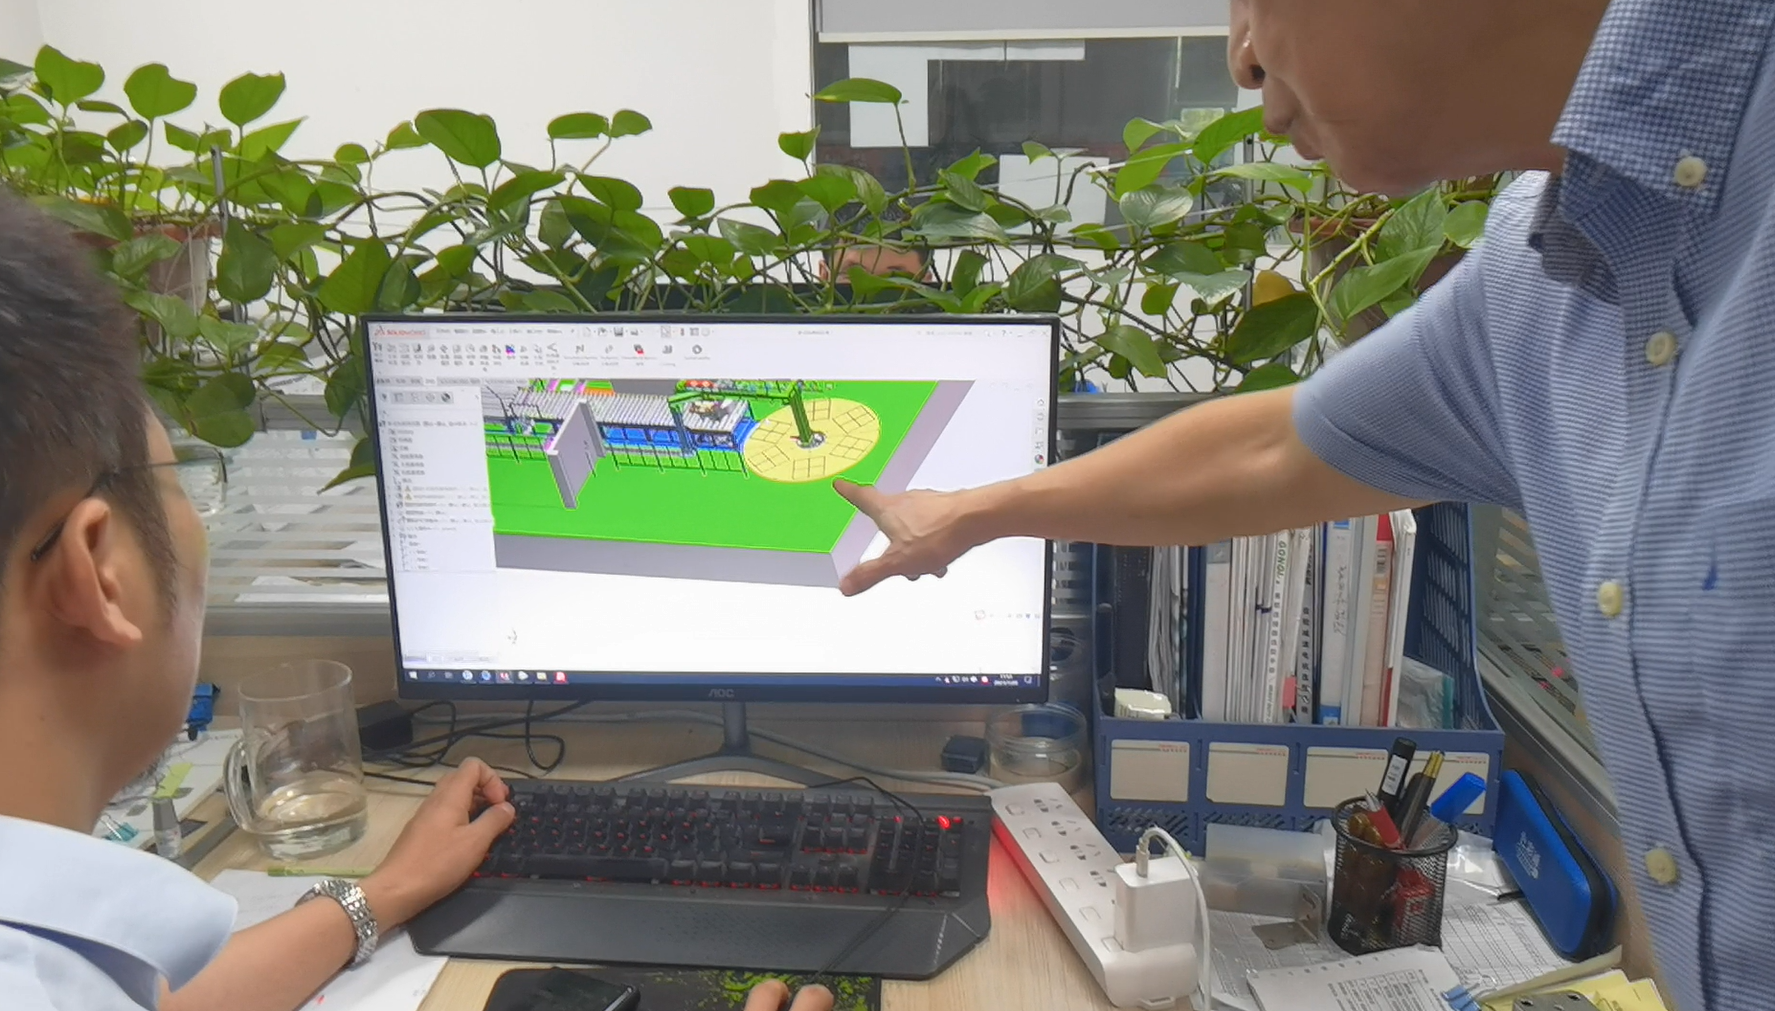
4.1 3D-моделирование и симуляция
Надежный цифровой рабочий процесс использует параметрическое моделирование в SolidWorks или аналогичных САПР-инструментах. Стандартизированные детали — такие как подшипники, крепежные элементы или муфты — должны составлять не менее 85% от общего набора деталей. Такой подход:
- Ускоряет создание спецификации материалов: Автоматизированное отслеживание позиций обеспечивает единообразную нумерацию деталей.
- Поддерживает FEA: ANSYS помогает проводить динамический анализ переходных процессов, проверяя, что максимальное напряжение остается ниже ~240 МПа при частотах вибрации 30 Гц.
Такое моделирование особенно важно для высокоскоростных упаковочных колец, укладочных рычагов или вращающихся конвейеров, где динамические нагрузки резко возрастают при внезапных остановках или запусках.
4.2 Виртуальный ввод в эксплуатацию логики управления
Платформа Siemens NX Mechatronics Concept Designer или аналогичные инструменты позволяют проводить виртуальный ввод в эксплуатацию. В виртуальной среде проектная группа может:
- Карта виртуальных осей: Тестирование многоосевой синхронизации без риска физических столкновений.
- Временная шкала ответа сигнала: Убедитесь, что входы датчика и выходы привода соответствуют ожидаемому времени с целевым временем нарастания менее 5 мс.
- Эмулировать производственные циклы: Имитируя последовательности загрузки-выгрузки катушек, программное обеспечение выявляет потенциальные несоответствия или состояния ожидания в логике ПЛК.
4.3 Ведомость материалов и управление документацией
По мере совершенствования механических и электрических схем, EPLAN или аналогичные инструменты объединяют компоновку оборудования, жгутов проводов и панелей. Многие решения теперь интегрируют прямые API-интерфейсы производителей для поиска приводов (например, Mitsubishi, Bosch Rexroth). В результате получается актуальная спецификация материалов, автоматически обновляемая при любых изменениях в проекте. Такая синергия экономит часы ручной проверки соответствия и снижает вероятность несоответствия между механическими CAD-моделями, электрическими схемами и заказами на закупку.
5. Рабочий процесс инженерной проверки
5.1 Основные этапы обзора проекта
| Фаза | Обзор Фокус | Инструмент принятия |
|---|---|---|
| Обзор концепции | Функциональное покрытие | Матрица прослеживаемости требований |
| Подробный обзор проекта | Анализ стека толерантности | ЦЕТОЛ 6σ |
| Предварительный обзор перед отправкой | Тесты на соответствие требованиям ЭМС | Данные 3-метровой безэховой камеры |
- Обзор концепции: Гарантирует, что система удовлетворяет всем основным требованиям: от диапазонов размеров рулонов до требуемой производительности.
- Подробный обзор проекта: Тщательно проверяется соответствие допускам, особенно в местах соединения нескольких узлов (например, обмоточный рычаг + подшипник + натяжной ролик).
- Предотгрузка: Углубленные функциональные проверки подтверждают электромагнитную совместимость (ЭМС) для частотно-регулируемых приводов, сервоприводов и панелей управления на базе ПЛК.
5.2 Протокол испытания прототипа
Реальные испытания дополняют цифровое моделирование:
-
Ускоренное тестирование жизни
Машины работают с нагрузкой в 3 раза больше нормальной (в безопасных пределах) до 8 часов, чтобы определить ранние точки износа. Такие компоненты, как подшипники или ремни, которые выходят из строя рано, могут быть перепроектированы или заменены перед окончательным развертыванием. -
Анализ CPK для точности упаковки
Возможности процесса (CPK ≥ 1.67) указывают на стабильную работу. Несоответствия в обертывании или обвязке, такие как провисание пленки или неровные обвязки, измеряются с помощью датчиков высокого разрешения, а затем анализируются статистически. -
Измерение потребления энергии
Высокоточные измерители мощности (например, HIOKI PW3390) регистрируют энергетические профили в течение длительных циклов. Если данные превосходят целевые показатели заказчика, могут быть введены оптимизации конструкции (например, улучшенные параметры VFD или логика задержки сервопривода) для снижения потребления.
6. Результаты инженерных работ
Механическая документация
- Общие чертежи GA (генеральной сборки): В соответствии с ISO 128-40 для аннотаций размеров и допусков.
- Гидравлические схемы: Соответствует стандартам символов CETOP, определяющим размещение клапанов регулирования расхода, предохранительных клапанов и аккумуляторов.
Электрическая документация
- Компоновка шкафа управления: Сертифицировано по IP54 или выше, если окружающая среда содержит влагу или пыль. Расположение панели должно пройти соответствующие испытания на короткое замыкание и тепловые испытания.
- Архитектура программы ПЛК: Написано в соответствии с рекомендациями IEC 61131-3, часто смешивающими релейную логику и функциональные блоки для расширенных контуров сервопривода или натяжения.
Цифровая передача данных
- Легкие 3D-модели JT: Включите PMI (информацию о производстве продукции) для справки без раскрытия конфиденциальных данных САПР.
- Картирование сигналов XML: Перечисляет все точки ввода/вывода (датчики, двигатели, устройства безопасности) в стандартизированном формате обмена данными для легкой интеграции в общезаводскую систему SCADA или MES.
7. Сравнение преимуществ технологий
Чтобы продемонстрировать, насколько передовые инженерные методы превосходят типичные решения, краткая таблица поможет потенциальным клиентам взвесить преимущества:
| Размеры | Обычная система | Наше инженерное решение |
|---|---|---|
| Изменение с течением времени | 45 – 60 мин | ≤20 мин (патент на быстросменный модуль) |
| Использование энергии | ~ 72% | ~89% (оптимизация аккумулятора и VFD) |
| Реакция на изменение дизайна | ~ 72 часов | ~8 часов (обновления параметрической модели) |
- Быстросменные модули
Инновации в механической конструкции позволяют операторам заменять рулоны пленки или обвязочные головки без необходимости проведения масштабной повторной калибровки. - Повышение энергоэффективности
Сочетание современных гидравлических систем на основе аккумуляторов с точно настроенными параметрами частотно-регулируемого привода повышает общее использование энергии со среднего показателя по отрасли ~72% до почти 89%. - Быстрые обновления дизайна
Параметрическое 3D-моделирование гарантирует, что изменение диаметра рулона с 1000 мм до 1200 мм автоматически обновляет опорные узлы, что значительно сокращает время на реинжиниринг.

Вспомогательные наглядные материалы и заключение
В то время как слова и таблицы излагают техническую область, интеграция четких визуальных образов существенно повышает доверие заинтересованных сторон. Примеры включают:
- Анимация 3D-разборок: Покажите, как основные узлы — оберточное кольцо, натяжной ролик, кронштейн двигателя — соединяются вместе, что поможет в обучении техническому обслуживанию.
- Сравнение контуров напряжения: Отображение результатов «до» и «после» оптимизации топологии помогает обосновать выбор материалов.
- Формы сигналов последовательности управления: Демонстрация многоосевой синхронизации и быстрого срабатывания аварийного останова в виде сигналов в реальном времени.
- Кадры высокоскоростной камеры: фиксирует динамические явления, такие как растяжение пленки или движение головы в критические моменты.
В конечном счете, проектирование и разработка сводятся к обеспечению гармоничной работы каждой гайки, болта, датчика и строки кода ПЛК. Сочетая лучшие в своем классе механические подходы, тщательную проверку методом конечных элементов (FEA) и передовую логику управления, производители могут создавать линии упаковки катушек, которые являются эффективными, надежными и простыми в обслуживании. Синергия стандартизированных модулей, параметрических конструкций и надежных протоколов тестирования снижает технические риски и уменьшает общую стоимость владения.
От обзоров концепций до испытаний прототипов, от механических чертежей до виртуального двойника — каждый этап процесса помогает совершенствовать и проверять конечный продукт. Благодаря этим тщательным стратегиям проектирования и инжиниринга линии упаковки рулонов могут быстро адаптироваться к меняющимся требованиям клиентов, поддерживать конкурентоспособные скорости производства и служить примером дальновидного духа современных производственных цехов.
[1]
Понимание формулы скорости упаковки имеет решающее значение для оптимизации процессов упаковки и обеспечения эффективности инженерных проектов.
[2]
Изучение граничных условий позволит лучше понять, как ограничения проекта формируют инженерные решения и улучшают результаты проекта.
[3]
Изучение факторов механического воздействия может помочь в создании эффективных конструкций, отвечающих требованиям к пространству и производительности.