Полное руководство по решениям для автоматической укладки рулонов на упаковочных линиях
Оптимизация упаковочной линии включает в себя выбор наиболее эффективного метода обработки и штабелирования рулонов. Выбор правильного автоматического решения для штабелирования рулонов имеет решающее значение для максимальной эффективности, обеспечения безопасности работников и сохранения целостности материалов. Различные методы, включая механические штабелеры рулонов , магнитные подъемники , вакуумные подъемники и роботизированные системы обработки рулонов , предлагают различные преимущества, подходящие для конкретных производственных требований и характеристик рулонов.
В этом руководстве рассматриваются четыре основных типа систем автоматической укладки рулонов, подробно описываются принципы их работы, преимущества и ограничения, что поможет вам определить наиболее подходящий вариант для вашего предприятия.
Ознакомьтесь с основными типами решений по укладке рулонов ниже:
1. Механические укладчики рулонов
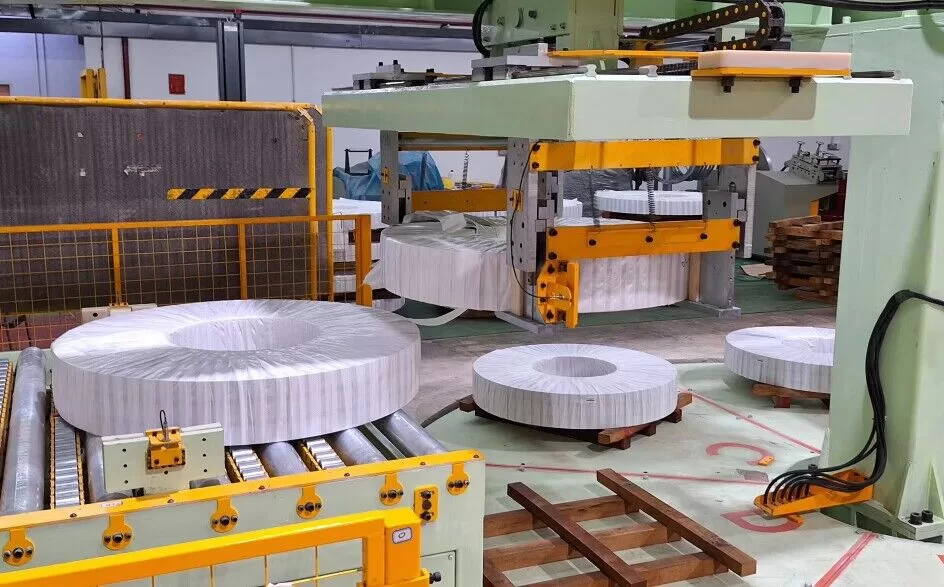
Механические системы являются распространенным и надежным вариантом для укладки рулонов в упаковочных линиях, ценятся за свою прочность и универсальность. В таких системах обычно используются вилочные погрузчики , которые надежно поднимают рулоны снизу, обеспечивая превосходную устойчивость во время погрузки и укладки.
Основные компоненты и принцип работы:
- Вилочные рычаги: Обеспечьте первичную поддержку снизу катушки.
- Гидравлический подъемник: Обеспечивает точное вертикальное перемещение для плавного штабелирования.
- Центральный расширяющийся держатель (опционально): Захватывает рулон за внутренний диаметр (ID), часто используется для более легких рулонов или при укладке без деревянных прокладок между слоями.
- Крановая система (интегрированная): Часто используется совместно для перемещения рулонов между различными линейными станциями или складскими помещениями.
Этот тип системы разработан для обеспечения безопасности и надежности и способен выдерживать значительные нагрузки.
Параметры:
- Грузоподъемность: Обычно до 10 тонн.
Преимущества:
- Возможность перевозки тяжелых грузов: Эффективно обрабатывает тяжелые рулоны (до 10 тонн), подходит для сложных промышленных условий обработки больших рулонов стали или металла.
- Высокие стандарты безопасности: Надежные механизмы захвата (вилочные рычаги, раздвижной держатель) в сочетании с контролируемым гидравлическим подъемом минимизируют риски во время работы. Интеграция с крановыми системами соответствует установленным протоколам безопасности. (Ознакомьтесь с рекомендациями OSHA по обращению с материалами.)
- Легкость обслуживания: Механические компоненты и гидравлические системы, как правило, долговечны и просты в обслуживании, что позволяет проводить регулярное техническое обслуживание с минимальным временем простоя.
Минусы:
- Часто требуются деревянные распорки: Для предотвращения повреждения катушки о катушку, особенно в случае более тяжелых катушек, между слоями обычно необходимо использовать древесину или другие прокладочные материалы. Это увеличивает стоимость материала и добавляет дополнительный шаг к процессу.
- Ограничения по толщине вилки: Толщина, необходимая для обеспечения большой грузоподъемности, может ограничить способность системы обрабатывать рулоны с малым внутренним диаметром или устанавливать их между плотно расположенными рулонами, что может снизить гибкость для различных ассортиментов продукции.
2. Магнитные подъемники для перемещения рулонов

Магнитные подъемники для катушек используют мощные электромагниты для надежного захвата и перемещения ферромагнитных катушек без прямого физического контакта с вилами или зажимами. Эти системы часто включают в себя функции безопасности, такие как защита от отключения питания, обеспечивающая сохранение магнитного захвата даже при прерывании электропитания.
Основные компоненты и принцип работы:
- Сборка электромагнита: Создает магнитное поле для подъема катушки. Обычно устанавливается на кране.
- Система управления питанием: Управляет силой магнита и включает в себя защитные блокировки.
- Система безопасности: Обеспечивает постоянную удерживающую силу при отключении электроэнергии.
Магнитные подъемники обеспечивают постоянное усилие зажима, предотвращая проскальзывание и гарантируя надежную фиксацию на протяжении всего процесса штабелирования. Они очень эффективны при штабелировании тяжелых стальных рулонов.
Параметры:
- Грузоподъемность: Может выдерживать очень большие нагрузки, часто до 20 тонн или больше.
- Совместимость материалов: Только черные металлы (например, сталь).
Преимущества:
- Универсальные размеры и высокая грузоподъемность: Один магнитный подъемник часто может обрабатывать рулоны самых разных размеров и весов, до 20 тонн, что обеспечивает значительную эксплуатационную гибкость.
- Повышенная безопасность: Защита от сбоев питания предотвращает случайные падения. Бесконтактный характер исключает потенциальные опасности раздавливания, связанные с механическими захватами.
- Упрощенное обслуживание: Поскольку в системе меньше движущихся механических частей по сравнению с вилочными системами, техническое обслуживание часто сосредоточено на электрических компонентах и поверхности магнита.
- Гибкая укладка (с распорками/без распорок): Катушки часто можно укладывать друг на друга напрямую или с помощью прокладок, в зависимости от области применения и характеристик поверхности катушки, что позволяет оптимизировать плотность хранения.
Минусы:
- Ограничено черными металлами: Не может использоваться для немагнитных материалов, таких как алюминиевые, медные или нержавеющие стальные катушки.
- Потенциал остаточного магнетизма: Обработка может вызвать небольшой намагничивание стального рулона, что может потребовать этапа размагничивания для определенных последующих процессов или требований заказчика.
3. Вакуумные подъемники для чувствительных катушек

Вакуумные подъемники для катушек используют присоски для захвата и подъема катушек, обеспечивая бережный способ обращения, идеально подходящий для легких катушек или катушек с деликатными поверхностями, подверженными царапинам или деформации, такими как алюминий, медь или сталь с покрытием.
Основные компоненты и принцип работы:
- Вакуумный насос/генератор: Создает необходимое всасывание.
- Присоски: Соприкоснитесь с поверхностью катушки, чтобы создать уплотнение. Должен соответствовать профилю поверхности катушки.
- Рама/Балка: Поддерживает присоски и крепится к подъемному устройству (например, крану, лебедке).
- Особенности безопасности: Включите датчики уровня вакуума, предупреждающие сигналы о падении давления и предохранительные замки на выпускных клапанах.
Для эффективной работы поверхность змеевика должна быть относительно гладкой, чистой и непористой, чтобы поддерживать надежную вакуумную герметизацию.
Параметры:
- Грузоподъемность: В первую очередь предназначены для более легких грузов, обычно до 1000 кг (1 тонна).
- Требование к поверхности: Лучше всего подходит для гладких, чистых, непористых поверхностей.
Преимущества:
- Бережное обращение: Идеально подходит для материалов, чувствительных к поверхности (например, окрашенных, полированных, покрытых покрытием катушек, алюминия, меди), сводя к минимуму риск появления царапин, вмятин или повреждений.
- Гибкая укладка (с распорками/без распорок): Позволяет осуществлять прямое штабелирование или использовать распорки, обеспечивая универсальность в организации хранения.
- Конфигурация адаптивной площадки: Положение прокладок часто можно отрегулировать в соответствии с различными диаметрами и шириной катушек.
Минусы:
- Ограниченная грузоподъемность: Не подходит для тяжелых промышленных рулонов весом более 1 тонны.
- Зависит от состояния поверхности: Требует чистых, гладких и герметичных поверхностей катушек для надежной работы. Грубые, грязные, маслянистые или неровные поверхности могут поставить под угрозу вакуумное уплотнение и безопасность подъема.
- Возможность маркировки поверхности (редко): В то время как мягкий, длительный контакт или определенные материалы прокладки могут потенциально оставлять следы на чрезвычайно чувствительных поверхностях при определенных условиях.
4. Роботизированные системы обработки рулонов

Роботизированные системы для обработки рулонов представляют собой высокоавтоматизированный и гибкий подход к укладке рулонов , особенно эффективный для более легких рулонов и применений, требующих высокой точности или сложных последовательностей обработки.
Основные компоненты и принцип работы:
- Промышленный робот-манипулятор: Обеспечивает многоосевое перемещение и позиционирование.
- Инструменты для конечной части (EOAT): Специализированный захват (механический, магнитный, вакуумный или гибридный), предназначенный для перемещения рулонов.
- Система управления: Программируемый логический контроллер (ПЛК) или система на базе ПК для управления движениями робота, задания последовательности и интеграции с упаковочной линией.
- Системы безопасности: Ограждения, световые завесы, датчики для обеспечения безопасной работы вокруг персонала.
Эти системы можно запрограммировать на сложные схемы укладки и легко интегрировать с другим автоматизированным оборудованием.
Параметры:
- Грузоподъемность: Обычно подходит для более легких катушек, часто до 1 тонн, хотя существуют роботы с большей производительностью.
- Гибкость: Высокая степень программируемости для сложных задач.
Преимущества:
- Высокая гибкость и точность: Роботы обеспечивают 360-градусную обработку и точное размещение, что идеально подходит для сложных схем укладки или интеграции с другими процессами.
- Адаптируемый инструмент: Захватное устройство робота (EOAT) часто можно изменить или спроектировать так, чтобы оно работало по механическим, магнитным или вакуумным принципам, что позволяет одной системе обрабатывать различные типы катушек или удовлетворять различные требования.
- Автоматизация и последовательность: Сокращает ручной труд, работает непрерывно и обеспечивает стабильное качество укладки, повышая общую эффективность и производительность линии.
- Повышенная безопасность: Автоматизирует потенциально опасные ручные задачи по перемещению грузов, снижая эргономические риски и потенциальные несчастные случаи.
Минусы:
- В первую очередь для более легких спиралей: Стандартные роботизированные решения часто оптимизированы для грузов весом около 1 тонны; для обработки очень тяжелых рулонов обычно требуются более крупные и дорогие роботизированные системы или альтернативные методы.
- Более высокие первоначальные инвестиции: Роботизированные системы, как правило, имеют более высокую первоначальную стоимость по сравнению с более простыми механическими или магнитными подъемниками.
- Требуется специализированное обслуживание: Требуются квалифицированные специалисты для программирования, обслуживания и устранения неполадок, что может повлечь за собой более высокие затраты на текущее обслуживание или специализированное внутреннее обучение.
Заключение: выбор правильного решения для укладки катушек
Выбор оптимального решения для автоматической укладки рулонов во многом зависит от ваших конкретных производственных потребностей. Учитывайте следующие факторы:
- Вес и размер катушки: Определяет необходимую грузоподъемность (механическая/магнитная для тяжелых грузов; вакуумная/роботизированная для легких грузов).
- Материал катушки: Определяет совместимость (магнитный — только для стали; вакуумный — для чувствительных поверхностей; адаптируемый к механическим/роботизированным системам).
- Поверхностная чувствительность: Влияет на метод обработки (вакуумный/роботизированный для деликатных; механический/магнитный для прочных).
- Требуемый уровень производительности и автоматизации: Влияет на выбор между системами с ручным управлением (механическими, магнитными, вакуумными) и полностью автоматизированными системами (роботизированными).
- Бюджет: Первоначальные инвестиции и долгосрочные затраты на обслуживание значительно различаются в зависимости от типа системы.
- Интеграция доступного пространства и объектов: Убедитесь, что выбранная система вписывается в существующую схему линии и интегрируется с восходящими и нисходящими процессами.
Тщательно оценив эти факторы с учетом возможностей механических, магнитных, вакуумных и роботизированных систем, вы можете внедрить решение для обработки рулонов , которое повысит безопасность, улучшит эффективность и сохранит качество вашей продукции на протяжении всего процесса упаковки.