Dux Completus ad Solutiones Automatarias Congeriendi Spirarum pro Lineis Impaccandi
Optimizatio lineae sarcinandi requirit electionem methodi efficacissimae ad tractandas et congerendas spiras. Eligere rectam solutionem automaticam congerendi spiras maximi momenti est ad efficientiam augendam, salutem operariorum curandam, et integritatem materiarum tuarum conservandam. Methodi variae, inter quas congeratrices spirarum mechanicae , elevatores magnetici , elevatores vacui , et systemata robotica tractandi spiras , distincta commoda offerunt, quae ad requisita operationis specifica et proprietates spirarum aptantur.
Hic dux quattuor genera primaria systematum automaticorum congerendi fasciculos spiralium explorat, principia operationis, commoda, et limitationes eorum enarrans ut te adiuvet ad determinandum id quod optime convenit aedificio tuo.
Genera principalia solutionum congeriendi coil infra explora:
1. Stratiarii Mechanici Spirorum
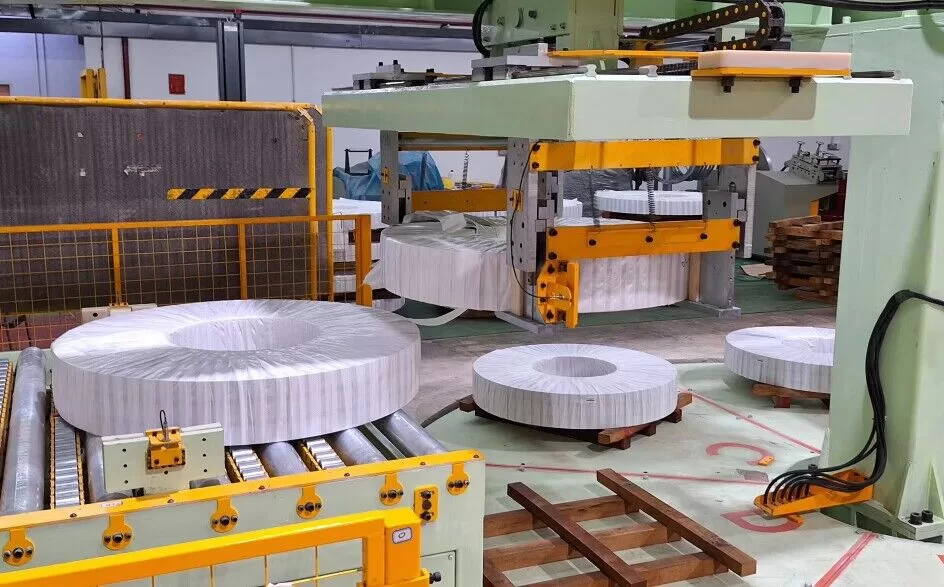
Systema mechanica sunt optio communis et certa ad congerendum fasciculos in lineis sarcinandi, propter robustatem et versatilitatem aestimata. Haec systemata typice utuntur bracchiis furcae quae fasciculos secure a fundo tollunt, praebentes stabilitatem excellentem in processibus tractationis et congerendi.
Partes Claves et Operatio:
- Brachia furcae: Primarium fulcimentum subter spiram praebe.
- Elevator Hydraulicus: Motum verticalem accuratum ad lenem congeriem permittit.
- Centrum Expansionis Tenaculum (Optionale): Spiralem ex diametro interno (ID) prehendit, saepe ad spiras leviores vel cum sine interpositoribus ligneis inter stratas congeritur adhibetur.
- Systema Gruis (Integrum): Saepe coniunctim adhibita ad bobinas inter diversas stationes lineares vel areas repositionis movendas.
Hoc genus systematis ad salutem et firmitatem fabricatum est, onera magna sustinere capax.
Morbi:
- Ponderi ferendo apto; Typice usque ad (XXX) milia talentorum.
Commoda:
- Capacitas Oneris Gravis: Efficaciter tractat spiras graves (usque ad decem tonnas), apta ad ambitus industriales difficiles ubi magnas spiras chalybis vel metallicae tractantur.
- Princeps Salutis signa: Mechanismi prehensionis securi (brachia furcae, fulcrum expansum) cum elevatione hydraulica moderata coniuncti pericula in operatione minuunt. Integratio cum systematibus gruum protocolla salutis constituta sequitur.Vide normas OSHA de tractatione materiarum.)
- Sustentacionem Otium: Partes mechanicae et systemata hydraulica plerumque sunt durabilia et facile conservanda, ita ut servitium regulare cum minimo tempore inoperativo permittatur.
Incommoda:
- Interpositoria lignea saepe requiruntur: Ne damnum inter spiras coniunctas, praesertim cum spirae graviores sunt, materia lignea vel aliae materiae interponentes inter strata plerumque necessariae sunt. Hoc sumptum materiae et gradum additum processui addit.
- Crassitudo Brachii Furcae Limitata: Crassitudo ad onus grave requisita potest facultatem systematis tractandi spiras cum diametris internis parvis vel inter spiras anguste inter se distentas aptandi limitare, flexibilitatem pro variis seriebus productorum fortasse minuens.
2. Elevatores Magnetici ad Tractationem Spirarum

Elevatoria magnetica spirarum electromagnetibus potentibus utuntur ad spiras ferreas firmiter prehendendas et movendas sine directo contactu physico a furcis vel forcipibus. Haec systemata saepe incorporant notas securitatis sicut praesidium contra interclusionem potentiae, quo fit ut tenax magneticus permaneat etiam si vis electrica interrupta est.
Partes Claves et Operatio:
- Conventus Electromagnetis: Campum magneticum ad elevandam spiram generat. Typice in grue impositum.
- Systema Moderationis Potestatis: Vim magnetis moderatur et interclusiones securitatis includit.
- Ratio Salutis: Vis tenacis continuata inter interruptiones electricitatis praestat.
Magneta elevatoria vim prehensionis constantem praebent, lapsum prohibentes et manipulationem tutam per totum processum congeriendi curantes. Ad congeriem chartarum ferrearum gravium summae efficaciae sunt.
Morbi:
- Ponderi ferendo apto; Onera gravissima, saepe usque ad (XXX) milia talentorum aut more.
- Materia compatibilitas: Materiae ferreae tantum (e.g., chalybs).
Commoda:
- Dimensiones Versatiles et Capacitas Oneris Gravis: Unus elevator magneticus saepe amplam varietatem magnitudinum et ponderum spirarum, usque ad viginti tonnas, tractare potest, magnam flexibilitatem operationis praebens.
- Salutem consectetur: Praesidium contra defectum electricitatis casus casus prohibet. Natura sine contactu pericula contusionis quae cum prehensionibus mechanicis coniunguntur vitat.
- Sustentacionem facilius: Cum paucioribus partibus mechanicis mobilibus comparatis cum systematibus furcis fundatis, cura saepe in componentibus electricis et superficie magnetica intenditur.
- Stratificatio Flexibilis (Cum/Sine Interpositoribus): Spirae saepe directe vel cum intervallis stratificari possunt, pro applicatione et proprietatibus superficiei spirae, densitatem repositionis optimizando.
Incommoda:
- Ad Materias Ferreas Limitata: Non potest adhiberi pro materiis non magneticis ut aluminio, cupro, vel spiralibus chalybis inoxidabilis.
- Potentia Magnetismi Residui: Tractatio magnetismum levem in convolutione ferrea inducere potest, quod gradum demagnetizationis propter processus subsequentes specificos vel requisita emptorum requirere potest.
3. Elevatores Vacui pro Spiris Sensibilibus

Elevatoria spirarum vacui ventibus utuntur ad spiras prehendendas et elevandas, modum tractationis lenem praebentes, idealem spirarum leviorum vel iis quae superficies delicatas habent quae scalpturis vel deformationi obnoxiae sunt, ut aluminium, cuprum, vel chalybem obductum.
Partes Claves et Operatio:
- Antlia Vacui/Generator: Suctionem necessariam creat.
- Ventriculae: Superficiem spirae tangere debes ut obsignationem efficias. Formae superficiei spirae congruere debet.
- Structura/Trabis: Ventuzas sustinet et instrumento elevatorio (e.g., grui, machinae elevatoriae) adnectitur.
- Features salutem: Sensoria livelli vacui, monita de diminutione pressionis, et seras securitatis in valvis emissionis include.
Operatio efficax requirit ut superficies spirae sit relative lenis, munda, et non porosa ad sigillum vacui firmum conservandum.
Morbi:
- Ponderi ferendo apto; Praecipue ad oneres leviores destinatum, typice usque ad 1000 kg (1 tonna).
- Superficies opus est: Optime aptum superficiebus laevis, mundis, non porosis.
Commoda:
- Lenis tractatio: Idoneum materiis superficiei sensibilibus (e.g., pictis, politis, obductis spiralibus, aluminio, cupro), periculum scalpturarum, fovearum, aut damni minuens.
- Stratificatio Flexibilis (Cum/Sine Interpositoribus): Stratificationem directam vel usum interpositorum permittit, versatilitatem in ordinationibus repositionis praebens.
- Configuratio Tabulae Adaptabilis: Positiones pulvinorum saepe aptari possunt ut variis diametris et latitudinibus spirarum accommodentur.
Incommoda:
- Lond Capacitas limitata: Non aptum spiralibus industrialibus gravibus quae circiter unam tonnam excedunt.
- Superficiei Status Dependens: Superficies spirarum mundas, leves, et airtightas requirit ad operationem certam. Superficies asperae, sordidae, oleosae, vel inaequales sigillum vacui et salutem elevationis minuere possunt.
- Potentia Notationis Superficialis (Rara): Dum lenis et diuturnus contactus vel certae materiae pulvinorum superficies sensibilissimas sub certis condicionibus notare possunt.
4. Systema Robotica Tractationis Spirarum

Systema robotica tractationis filorum methodum valde automatam et flexibilem ad congerendas fila repraesentant , praesertim efficax pro filis levioribus et applicationibus quae magnam praecisionem vel series tractationis complexas requirunt.
Partes Claves et Operatio:
- Industriae robot Brachium: Motum et positionem multiaxialem praebet.
- Instrumenta Finis Brachii (EOAT): Prehensor specializatus (mechanicus, magneticus, vacuus, vel hybridus) ad tractationem spirarum designatus.
- Control System: Moderator logicus programmabilis (PLC) vel systema computatrale fundatum ad motus robotorum, ordinationem, et integrationem cum linea sarcinandi administrandos.
- Systems salutem: Septa, vela lucis, sensoria ad operationem tutam circa personas curandam.
Hae systemata ad intricatas formas accumulationis programmari et cum aliis apparatibus automatis sine ullo errore integrari possunt.
Morbi:
- Ponderi ferendo apto; Typice aptum spiralibus levioribus, saepe usque ad ton 1, quamquam robota maioris capacitatis exstant.
- flexibilitate: Altus gradus programmabilitatis ad opera complexa.
Commoda:
- Alta Flexibilitas et Praecisio: Automata tractationem 360 graduum et collocationem accuratam praebent, apta ad formas accumulationis complexas vel integrationem cum aliis processibus.
- Apta Tooling: Prehensor roboti (EOAT) saepe mutari vel designari potest ut principiis mechanicis, magneticis, vel vacuo utatur, quod permittit unum systema ut diversa genera spirarum vel requisita tractet.
- Automatio et Constantia: Laborem manualem minuit, continue operatur, et qualitatem congestionis constantem curat, efficientiam lineae et productionem generalem emendans.
- Melior salus: Opera manualia potentia periculosa automatat, pericula ergonomica et accidentia potentialia minuens.
Incommoda:
- Praecipue pro Spiris Levioribus: Solutiones roboticae communes saepe ad oneres circiter unam tonnam aptantur; tractatio spirarum gravissimarum plerumque maiora et cariora systemata robotica vel methodos alternativas requirit.
- Superior Coepi Tractatus: Systema robotica plerumque sumptum initialem maius habent comparata cum elevatoribus mechanicis vel magneticis simplicioribus.
- Curam Specialem Requirit: Requirit technicos peritos ad programmandum, sustentationem, et difficultates solvendas, quod fortasse maiores sumptus continuatos vel institutionem specialem internam implicat.
Conclusio: Deligendo Recta Solutione Stratificationis Spirorum
Eligenda optima solutio automatica ad fasciculos cochlearum congerendos magnopere a tuis necessitatibus operationalibus pendet. Hos factores considera:
- Pondus et Magnitudo Spirae: Capacitatem oneris requisitam determinat (Mechanicam/Magneticam pro gravibus; Vacuum/Roboticam pro levibus).
- Coil Material: Compatibilitatem dictat (Magnetica pro chalybe tantum; Vacuum pro superficiebus sensibilibus; Mechanica/Robotica adaptabilis).
- Superficies Sensibilitas: Modus tractationis afficit (Vacuum/Roboticum pro rebus delicatis; Mechanica/Magnetica pro rebus robustis).
- Requisita Productio et Gradus Automationis: Afficit electionem inter systemata manualia adiuvata (mechanica, magnetica, vacuum) et systemata plene automata (robotica).
- budget, Sumptus initialis pecuniae collocatae et diuturnae sustentationis inter genera systematum insigniter variantur.
- Spatium Disponibile et Integratio Aedificiorum: Cura ut systema electum intra dispositionem lineae exsistentem congruat et cum processibus anterioribus/deorsum integretur.
His factoribus diligenter comparatis cum facultatibus systematum mechanicorum, magneticorum, vacui, et roboticorum, solutionem tractationis spirarum instituere potes quae salutem auget, efficientiam auget, et qualitatem productorum tuorum per totum processum sarcinandi protegit.