개요
턴테이블에서 쉽게 회전할 수 없는 무거운 팔레트 적재물도 전체 필름 포장이 필요한데, 이 기계는 회전식 암을 이용하여 필름을 운반합니다. 암은 적재물 주위를 움직이며 적재물의 높이에 맞춰 위아래로 이동한 후 상단에서 필름을 절단합니다. 적재물은 제자리에 고정되므로 무겁거나 큰 품목은 회전 데크가 필요하지 않습니다. 적재물 크기, 암 이동 거리 및 필름 설정은 프로젝트별로 결정됩니다.
차례
- 회전하는 팔로 감싸는 이유는 무엇일까요?
- 기계가 하는 일
- 팔이 필름을 운반합니다.
- 절단 및 마감
- 영상에 나타난 내용
- 일반적인 구성
- 선택 체크리스트
- 운영 및 안전
- 엔지니어링 FAQ
- 다음 단계
- 관련 독서
- 출처 및 표준
회전하는 팔로 감싸는 이유는 무엇일까요?
일부 화물은 너무 무겁거나, 너무 넓거나, 너무 높아서 회전하는 턴테이블 위에 안전하게 올려놓을 수 없습니다. 회전식 암 포장기는 화물 자체를 움직이는 대신 필름을 화물 주위로 움직여 이 문제를 해결합니다.
적재물이 고정된 위치에 있기 때문에 암이 감쌀 수 있는 크기에 관계없이 어떤 크기의 적재물이든 가능하며, 무거운 물건을 회전식 데크 위에 올려놓을 필요가 없습니다. 암의 이동 거리에 따라 포장 높이가 결정됩니다. 적재물의 크기는 프로젝트별로 확인됩니다.
기계가 하는 일
이 기계는 반자동 회전식 암 스트레치 포장기입니다. 노란색 회전식 암이 적재물 위쪽의 마스트에 장착되어 있으며, 필름 롤은 암에 걸려 있습니다. 작동이 시작되면 암이 적재물을 중심으로 회전하면서 위아래로 움직이고, 암에 걸린 필름 롤에서 스트레치 필름을 꺼내 적재물 주위에 감쌉니다.
적재물은 바닥이나 낮은 데크에 놓여 있으며 회전하지 않습니다. 작업자는 안전 가드 외부의 제어판에서 팔레트에 적재물을 싣고 사이클을 시작합니다. 암 이동 거리와 필름 설정은 프로젝트별로 확인됩니다.
팔이 필름을 운반합니다.
필름이 풀리는 동안 암이 적재물을 중심으로 회전하고, 동시에 수직으로 움직여 필름이 적재물의 바닥에서 위쪽으로 띠 모양으로 덮이도록 합니다. 필름 공급 장치가 암과 함께 이동하기 때문에 장력과 겹침이 전체 원형 경로를 따라 일정하게 유지됩니다.
팔이 내려갔다가 다시 올라갈 때마다 밴드가 하나씩 추가됩니다. 패스 횟수와 팔 속도는 프로젝트별로 확정됩니다.
절단 및 마감
랩이 맨 위쪽에 도달하면 암 부분에 있는 필름 절단 장치가 필름을 절단하여 랩이 닫힌 상태로 사이클이 종료됩니다. 그런 다음 암은 다음 적재물을 위해 가장 높은 위치로 돌아갑니다.
절단 작업을 통해 반복적인 작업이 가능해집니다. 필름 상단이 절단되므로 다음 로딩 시 깨끗한 상태로 시작할 수 있습니다. 절단 위치와 필름 끝부분의 길이는 프로젝트별로 확정됩니다.
영상에 나타난 내용
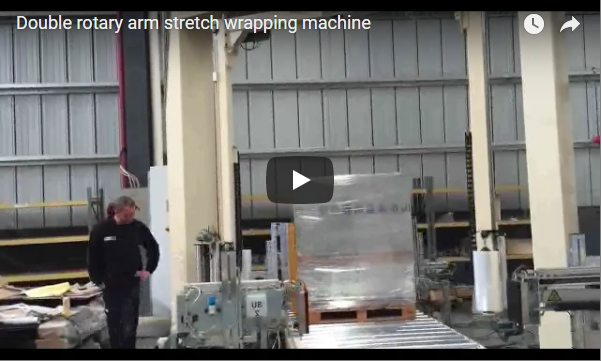
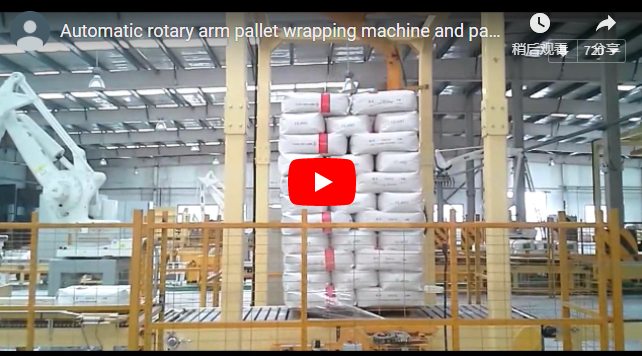
저희 영상은 반자동 회전식 암 스트레치 래퍼가 쌓인 상자 팔레트를 포장하는 모습을 보여줍니다. 암이 회전하고 수직으로 움직이며, 포장이 끝나면 필름이 절단됩니다. 이는 일반적인 시연 영상이므로, 적재량, 암 이동 거리 및 필름 종류는 프로젝트별로 저희와 협의하여 결정해야 합니다.
일반적인 구성
아래 표는 수치 값이 아닌 기능적 설계 경계를 나열한 것이며, 프로젝트별로 확정된 내용입니다.
| 매개 변수 | 일반적인 범위이며, 프로젝트별로 확정됩니다. |
|---|---|
| 하중 | 바닥에 세워진 팔레트 적재물 |
| 팔 | 회전식 필름 암 |
| 포장을 | 회전 패스, 수직 이동 |
| Film | 필름 롤이 팔에 걸려 있습니다 |
| 마감재 | 필름 상단이 잘린 부분 |
| 전기 공급 | 380V 3상 50Hz 또는 경량 장비의 경우 220V 단상(프로젝트에 따라 선택) |
선택 체크리스트
| 문제 | 프로젝트별로 확인하세요. |
|---|---|
| 하중 범위 | 팔레트 크기, 높이, 무게 |
| 팔 | 도달 거리, 이동 거리, 속도 |
| Film | 너비, 장력, 겹침 |
| 고기 부위 | 마무리 방법 |
| 가딩 | 펜스와 인터록 |
| 전기 공급 | 현장에서 전압, 위상 및 주파수 측정 |
운영 및 안전
적재물을 놓고 패널에서 사이클을 시작하면 적재물이 제자리에 고정된 상태에서 암이 적재물을 감싸줍니다. 기계 작동 중에는 암의 회전 범위와 필름 경로에서 벗어나 있어야 하며, 작업 구역은 울타리로 차단하고 비상 정지 장치는 손이 닿는 곳에 설치하십시오.
기계 설명서에 따라 암 구동 장치, 수직 이동 장치, 필름 공급 장치 및 절단 장치를 정기적으로 점검하십시오. 매 작업 전에 적재량에 맞춰 랩핑 설정이 올바른지 확인하십시오.
엔지니어링 FAQ
질문: 이 기계는 무슨 일을 하나요? 답변: 이 기계는 회전하는 팔이 팔레트에 실린 화물을 감싸는 필름을 감쌉니다. 회전하는 팔은 화물 주위를 따라 위로 이동합니다.
Q: 왜 하중은 제자리에 고정되어 있나요? A: 암이 회전하기 때문에 무겁거나 큰 하중은 턴테이블이 필요하지 않습니다.
질문: 랩핑은 어떻게 마무리되나요? 답변: 랩핑 필름이 마지막 띠에 도달하면 상단 부분을 절단합니다.
질문: 완전 자동인가요? 답변: 작업자가 재료를 넣고 작동시키면 로봇 팔이 포장을 합니다.
Q: 이 영상은 무엇을 증명하는가? A: 회전 로봇 팔로 팔레트를 감싸고 끝부분을 절단하는 과정을 한 번에 보여주는 영상이다.
다음 단계
- 팔레트 크기와 적재 중량을 info@fhopepack.com으로 이메일로 보내주세요.
- 48시간 이내에 회전식 포장기 제안서와 배치도를 보내드립니다.
- 팔 이동 및 촬영 요구 사항을 확인하기 위해 현장 조사를 진행합니다.
관련 독서
출처 및 표준
- ISO 12100:2010 기계 안전, 설계 및 위험 평가에 대한 일반 원칙
- EN 415-10:2014 포장기계의 안전, 일반 요구사항
- EN ISO 13849-1:2023 기계의 안전, 제어 시스템의 안전 관련 부품
FHOPE 반자동 회전식 암 스트레치 래퍼 시연 영상입니다. 본 영상은 일반적인 시연 목적으로 제작되었으며, 적재량, 암 이동 거리 및 필름 설정은 프로젝트별로 확인되었습니다.
최종 검토일: 2026년 10월 11일