요약: 완전 자동화가 항상 옳은 선택은 아닙니다. 반자동 작동은 작업자가 직접 접촉해야 하는 순간, 즉 단 2초라도 중요한 순간에 작업자를 투입하고, 기계의 일관성이 중요한 순간에 작업을 효율적으로 수행할 수 있도록 합니다.
전문적인 반자동 회전식 암 스트레치 랩핑기는 고정된 팔레트 주위로 자동 랩핑 사이클을 진행하며, 작업자는 필름 끝부분을 부착하여 포장을 시작하고 끝부분에서 필름을 절단합니다. 포장량, 필름 종류 및 사이클은 프로젝트별로 확정됩니다.
차례
- 반자동이란 무엇을 의미하는가
- 두 가지 운영자 단계
- 고정 하중
- 손으로 포장하는 것보다 나은 이유
- 비용 및 유연성 측면에서 완전 자동 변속기와 비교
- 바닥 및 컨베이어
- 일반적인 구성
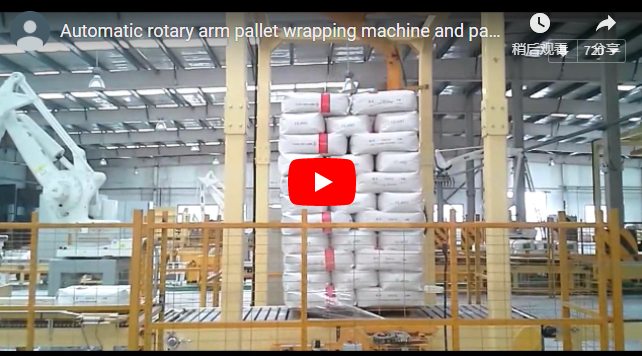
- 영상이 보여주는 것
- 선택 체크리스트
- 제어 및 안전
- 엔지니어링 FAQ
- 다음 단계
- 관련 독서
- 출처 및 표준
반자동이란 무엇을 의미하는가
포장 과정 자체는 자동화되어 있습니다. 회전 암이 고정된 팔레트를 중심으로 회전하면서 필름이 일정한 패턴으로 자동으로 감기는 방식입니다. 필름 처리 과정은 반자동으로 진행됩니다. 작업자는 포장 시작 전에 필름 끝부분을 팔레트에 연결하고, 포장이 끝나면 필름을 자릅니다.
두 가지 운영자 단계
모든 적재 작업에는 두 가지 간단한 수작업 단계가 포함됩니다. 작업 시작 전, 필름 끝부분을 팔레트에 걸어 로봇 팔이 필름을 감싸도록 합니다. 작업이 끝나면 필름을 절단하고 포장된 팔레트를 가져갑니다. 이 두 단계 사이에는 기계가 모든 작업을 수행합니다.
고정 하중
팔레트는 바닥이나 컨베이어 위에 고정된 상태로 유지되고, 회전 로봇 팔이 그 주위를 회전합니다. 무겁거나 높거나 균형이 맞지 않는 화물은 회전시키지 않고 포장할 수 있는데, 바로 이 부분에서 회전 로봇 팔이 같은 라인에 있는 턴테이블보다 훨씬 유용합니다.
손으로 포장하는 것보다 나은 이유
손으로 감싸는 방식은 작업자의 팔 길이와 체력에 따라 달라집니다. 여기서는 장력, 겹침 정도, 감싸는 횟수를 패널에서 설정하고 모든 적재물에 대해 반복합니다. 남은 변수는 작업자의 두 가지 동작뿐인데, 숙련된 사용자는 매번 같은 방식으로 이 작업을 수행합니다.
비용 및 유연성 측면에서 완전 자동 변속기와 비교
반자동 포장기는 완전자동 포장기보다 가격이 저렴하고, 작업자가 직접 수작업을 하기 때문에 수작업으로 처리해야 하는 변형이 적습니다. 완전자동 시스템은 컨베이어와 필름 이송 장치를 통해 이러한 작업을 자동화합니다. 팔레트 종류가 몇 가지이고 생산량이 많지 않은 라인의 경우, 반자동 포장기가 일반적으로 더 적합한 선택입니다.
바닥 및 컨베이어
지게차나 팔레트잭을 이용한 바닥 적재 방식과 연속적인 전동 라인 가동을 위한 컨베이어 통과 방식이 프로젝트에 따라 선택됩니다. 어느 방식이든 제품은 바닥에 놓이므로 적재물 아래에 턴테이블이 필요하지 않습니다.
일반적인 구성
아래 표는 수치 값이 아닌 기능적 설계 경계를 나열한 것이며, 프로젝트별로 확정된 내용입니다.
| 매개 변수 | 일반적인 범위이며, 프로젝트별로 확정됩니다. |
|---|---|
| 하중 | 팔레트의 면적, 높이 및 무게 |
| 주기 | 자동 암 및 필름 장력 |
| 운영자 단계 | 꼬리 부분을 붙이고 필름을 자릅니다. |
| Control: | 제품별 패널 설정 |
| 처리 | 바닥 또는 컨베이어 통과 |
| 전기 공급 | 380V 3상 50Hz 또는 경량 기계의 경우 220V 단상 전원이 프로젝트별로 공장 공급 장치에 맞춰 선택됩니다. |
영상이 보여주는 것
이 시연은 고정된 적재물을 중심으로 자동 회전하는 사이클을 보여주며, 필름 부착 및 절단 시 작업자 인수인계 지점을 정확하게 확인합니다. 귀사의 설비에 적합한 적재물, 필름 및 사이클은 프로젝트별로 당사와 협의하여 확정됩니다.
선택 체크리스트
| 문제 | 프로젝트별로 확인하세요. |
|---|---|
| 적재 크기 | 발자국, 높이, 무게 |
| 라인당 제품 수 | 저장할 패턴의 개수는 몇 개입니까? |
| 처리 | 바닥 또는 컨베이어 |
| 음량 | 반자동 페이스핏 |
| Film | 게이지 및 프리스트레치 |
| 전기 공급 | 현장에서 전압, 위상 및 주파수 측정 |
제어 및 안전
포장기는 작업자 위치에 비상 정지 장치가 있는 제어판으로 작동되며, 암의 이동 영역 주변에는 안전 장치가 설치되어 있습니다. 작동 중에는 암에 접근하지 마십시오. 작업자는 암의 이동 경로 바깥쪽에서 필름 끝부분을 작업합니다. 기계 설명서에 따라 암의 균형, 캐리지, 장력 및 안전 장치를 정기적으로 점검하십시오.
엔지니어링 FAQ
Q: 작업자는 실제로 무엇을 하나요? A: 작업자는 랩핑 시작 전에 필름 끝부분을 부착하고, 랩핑이 끝나면 필름을 자릅니다. 암과 필름 장력이 랩핑 작업을 진행합니다.
Q: 왜 적재물을 고정시켜야 하나요? A: 로봇 팔이 팔레트를 중심으로 회전하기 때문에 무겁거나 높거나 균형이 맞지 않는 적재물도 회전시키지 않고 포장할 수 있습니다.
Q: 포장 일관성은 어떻게 유지되나요? A: 패널에서 장력, 겹침 정도, 포장 횟수를 설정하고 하중이 가해질 때마다 이를 반복합니다.
Q: 완전 자동화가 아닌 이유는 무엇입니까? A: 반자동 기계는 비용이 저렴하고 수작업으로 인한 변동을 흡수할 수 있어 다양한 팔레트 유형과 소량 생산에 적합합니다.
질문: 턴테이블이 필요한가요? 답변: 아니요. 본체는 바닥에 놓여 있고, 하중은 바닥 컨베이어를 통해 이동합니다.
다음 단계
- 화물 크기, 제품 종류 및 용량을 info@fhopepack.com으로 이메일로 보내주세요.
- 저희는 48시간 이내에 반자동 견적서와 레이아웃 도면을 보내드립니다.
- 바닥재 및 설비를 확인하기 위해 현장 실사를 진행합니다.
관련 독서
출처 및 표준
- ISO 12100:2010 — 기계의 안전. 설계, 위험 평가 및 위험 감소를 위한 일반 원칙
- EN 415-10:2014 — 포장기계의 안전. 일반 요구사항
- EN ISO 13849-1:2023 — 기계의 안전. 제어 시스템의 안전 관련 부품
- FHOPE 전문가용 반자동 회전식 암 스트레치 랩핑기 시연 영상입니다. 본 영상은 일반적인 시연을 위해 제작되었으며, 적재량, 필름 종류 및 랩핑 주기는 프로젝트별로 확인되었습니다.
최종 검토일: 2026년 10월 10일