포장 라인을 위한 자동 코일 스태킹 솔루션에 대한 종합 가이드
포장 라인을 최적화하려면 코일 취급 및 적재에 가장 효과적인 방법을 선택해야 합니다. 적절한 자동 코일 적재 솔루션을 선택하는 것은 효율성을 극대화하고 작업자 안전을 확보하며 자재의 품질을 유지하는 데 매우 중요합니다. 기계식 코일 스태커 , 자석 리프터 , 진공 리프터 , 로봇 코일 핸들링 시스템 등 다양한 방식이 있으며 , 각각 특정 작업 요구 사항과 코일 특성에 맞는 고유한 이점을 제공합니다.
이 가이드에서는 네 가지 주요 자동 코일 스태킹 시스템 유형을 살펴보고, 각 시스템의 작동 원리, 장점, 한계를 자세히 설명하여 귀하의 시설에 가장 적합한 시스템을 결정하는 데 도움을 드립니다.
아래에서 코일 스태킹 솔루션의 주요 유형을 살펴보세요.
1. 기계식 코일 스태커
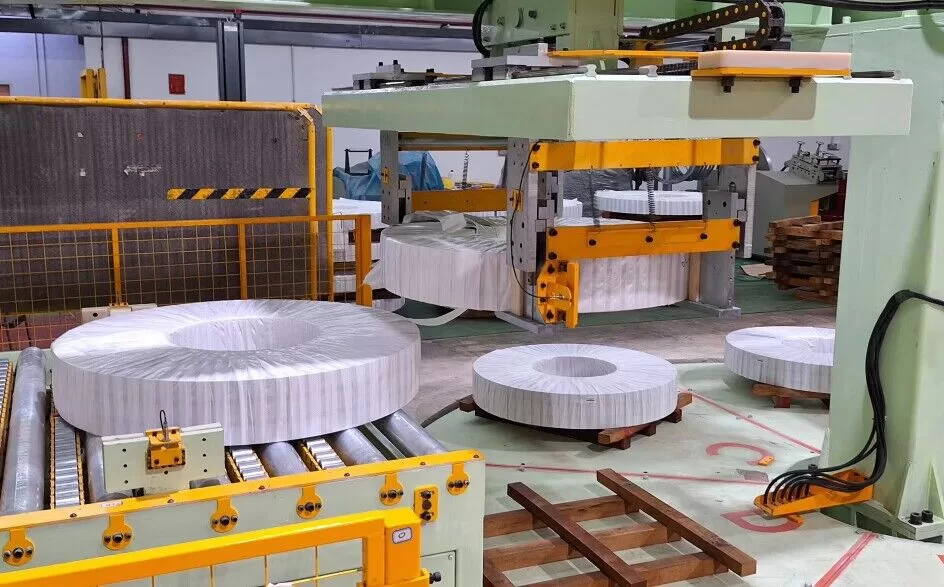
기계식 시스템은 포장 라인에서 코일 적재 에 널리 사용되고 신뢰할 수 있는 방식으로 , 견고성과 다용도성으로 높은 평가를 받고 있습니다. 이러한 시스템은 일반적으로 포크 암을 사용하여 코일을 바닥에서 안전하게 들어 올려 취급 및 적재 과정에서 탁월한 안정성을 제공합니다.
주요 구성 요소 및 작동:
- 포크 암: 코일 아래쪽에서 주요 지지력을 제공합니다.
- 유압 리프터: 원활한 적재를 위해 정확한 수직 이동이 가능합니다.
- 중앙 확장 홀더(선택 사항): 코일을 내경(ID)에서 잡아주며, 가벼운 코일에 사용하거나 층 사이에 목재 스페이서 없이 쌓을 때 자주 사용됩니다.
- 크레인 시스템(통합): 종종 서로 다른 라인 스테이션이나 보관 구역 간에 코일을 옮기는 데 함께 사용됩니다.
이러한 유형의 시스템은 안전성과 신뢰성을 고려하여 설계되었으며, 상당한 하중을 관리할 수 있습니다.
매개 변수 :
- 적재 능력 : 일반적으로 최대 10톤.
장점:
- 중량물 적재 능력: 최대 10톤의 무거운 코일을 효과적으로 처리할 수 있어 대형 강철이나 금속 코일을 처리하는 까다로운 산업 환경에 적합합니다.
- 높은 안전 표준: 안전한 그립 메커니즘(포크 암, 확장 홀더)과 제어된 유압 리프팅을 결합하여 작동 중 위험을 최소화합니다. 크레인 시스템과의 통합은 기존 안전 프로토콜을 준수합니다.재료 취급에 대한 OSHA 지침을 참조하세요.)
- 유지 보수 용이성: 기계 부품과 유압 시스템은 일반적으로 내구성이 뛰어나고 유지 관리가 간단하여 가동 중지 시간을 최소화하면서 정기적인 서비스가 가능합니다.
단점 :
- 목재 스페이서가 종종 필요합니다: 코일끼리 서로 부딪히는 손상을 방지하기 위해, 특히 무거운 코일의 경우, 각 층 사이에 목재나 기타 스페이서 재료를 사용하는 것이 일반적입니다. 이로 인해 자재 비용이 증가하고 공정 단계가 하나 더 추가됩니다.
- 포크 암 두께 제약 조건: 무거운 하중 용량에 필요한 두께로 인해 시스템이 작은 ID의 코일을 처리하거나 간격이 좁은 코일 사이에 맞추는 능력이 제한될 수 있으며, 이는 다양한 제품군에 대한 유연성을 감소시킬 가능성이 있습니다.
2. 코일 핸들링을 위한 자석 리프터

자기 코일 리프터는 강력한 전자석을 이용하여 포크나 클램프로 직접 접촉하지 않고도 철제 코일을 안전하게 고정하고 이동시킵니다. 이러한 시스템에는 전원 차단 보호 기능과 같은 안전 기능이 포함되어 있어 전원 공급이 중단되더라도 자기 고정력이 유지됩니다.
주요 구성 요소 및 작동:
- 전자석 조립: 코일을 들어 올리기 위해 자기장을 생성합니다. 일반적으로 크레인에 장착됩니다.
- 전력 제어 시스템: 자석의 강도를 관리하고 안전 잠금 장치가 포함되어 있습니다.
- 안전 시스템 : 정전 시에도 지속적인 유지력을 보장합니다.
자석 리프터는 일관된 클램핑력을 제공하여 미끄러짐을 방지하고 적재 과정 전반에 걸쳐 안전한 취급을 보장합니다. 특히 무거운 강철 코일 적재 에 매우 효과적입니다.
매개 변수 :
- 적재 능력 : 매우 무거운 하중을 처리할 수 있습니다. 20톤 이상.
- 재료 호환성: 철 재질만 해당(예: 강철).
장점:
- 다양한 크기 및 무거운 하중 용량: 단일 자기 리프터는 종종 최대 20톤까지 다양한 코일 크기와 무게를 처리할 수 있어 상당한 운영 유연성을 제공합니다.
- 향상된 안전성: 정전 방지 기능으로 실수로 떨어뜨리는 것을 방지합니다. 비접촉 방식으로 기계식 그립과 관련된 잠재적인 압착 위험을 방지합니다.
- 간소화된 유지보수: 포크 기반 시스템에 비해 움직이는 기계 부품이 적기 때문에 유지관리는 종종 전기 부품과 자석 표면에 집중됩니다.
- 유연한 스태킹(스페이서 있음/없음): 코일은 적용 분야와 코일 표면 특성에 따라 직접 또는 스페이서를 사용하여 쌓을 수 있으며, 이를 통해 저장 밀도를 최적화할 수 있습니다.
단점 :
- 철금속에 한함: 알루미늄, 구리, 스테인리스 코일 등 비자성체 소재에는 사용할 수 없습니다.
- 잔류 자기의 가능성: 취급 과정에서 강철 코일에 약간의 자성이 생길 수 있으며, 이로 인해 특정 하류 공정이나 고객 요구 사항에 따라 자기 제거 단계가 필요할 수 있습니다.
3. 민감한 코일용 진공 리프터

진공 코일 리프터는 흡착 패드를 사용하여 코일을 잡고 들어 올리는 방식으로, 가벼운 코일이나 알루미늄, 구리 또는 코팅된 강철과 같이 긁힘이나 변형에 취약한 섬세한 표면을 가진 코일에 적합한 부드러운 취급 방식을 제공합니다.
주요 구성 요소 및 작동:
- 진공 펌프/발전기: 필요한 흡입력을 생성합니다.
- 흡입 패드: 코일 표면에 접촉하여 밀봉을 형성합니다. 코일 표면 형상과 일치해야 합니다.
- 프레임/빔: 흡입 패드를 지지하고 리프팅 장치(예: 크레인, 호이스트)에 부착됩니다.
- 안전 설비: 진공 레벨 센서, 압력 강하 경고 알람, 방출 밸브에 안전 잠금 장치가 포함됩니다.
효과적인 작동을 위해서는 코일 표면이 비교적 매끄럽고 깨끗하며 다공성이 없어야 신뢰할 수 있는 진공 밀봉을 유지할 수 있습니다.
매개 변수 :
- 적재 능력 : 주로 가벼운 하중을 위해 설계되었으며 일반적으로 최대 1000kg(1톤).
- 표면 요구 사항: 매끄럽고 깨끗하며 다공성이 없는 표면에 가장 적합합니다.
장점:
- 부드러운 취급: 표면에 민감한 재료(예: 페인트칠, 광택, 코팅 코일, 알루미늄, 구리)에 적합하며 긁힘, 움푹 들어간 부분 또는 손상 위험을 최소화합니다.
- 유연한 스태킹(스페이서 있음/없음): 직접 쌓거나 스페이서를 사용할 수 있어 보관 배열에 다양성을 제공합니다.
- 조절 가능한 패드 구성: 패드 위치는 종종 다양한 코일 직경과 너비에 맞게 조정될 수 있습니다.
단점 :
- 제한된 부하 용량: 무게가 약 1톤을 초과하는 무거운 산업용 코일에는 적합하지 않습니다.
- 표면 상태에 따라 다름: 안정적인 작동을 위해서는 깨끗하고 매끄럽고 밀폐된 코일 표면이 필요합니다. 거칠거나, 더럽거나, 기름기가 많거나, 고르지 않은 표면은 진공 밀봉 및 리프팅 안전을 저해할 수 있습니다.
- 표면 표시 가능성(드물게): 부드럽고 장시간 접촉하거나 특정 패드 소재는 특정 조건에서 매우 민감한 표면에 흔적을 남길 가능성이 있습니다.
4. 로봇 코일 핸들링 시스템

로봇 코일 처리 시스템은 코일 적재 에 대한 고도로 자동화되고 유연한 접근 방식을 제공하며 , 특히 가벼운 코일이나 높은 정밀도 또는 복잡한 처리 순서가 요구되는 응용 분야에 효과적입니다.
주요 구성 요소 및 작동:
- 산업용 로봇 팔: 다축 이동 및 위치 지정을 제공합니다.
- 팔 끝 툴링(EOAT): 코일 핸들링을 위해 설계된 특수 그리퍼(기계식, 자기식, 진공식 또는 하이브리드식)입니다.
- 제어 시스템: 로봇의 움직임, 시퀀싱, 포장 라인과의 통합을 관리하기 위한 프로그래밍 가능 논리 컨트롤러(PLC) 또는 PC 기반 시스템입니다.
- 안전 시스템: 울타리, 광커튼, 센서를 설치하여 인원 주변에 안전한 작업이 이루어지도록 합니다.
이러한 시스템은 복잡한 스태킹 패턴에 맞춰 프로그래밍할 수 있으며 다른 자동화 장비와 완벽하게 통합될 수 있습니다.
매개 변수 :
- 적재 능력 : 일반적으로 가벼운 코일에 적합하며 종종 최대 1 t하지만 더 높은 용량의 로봇도 존재합니다.
- 유연성: 복잡한 작업에 대한 높은 수준의 프로그래밍 가능성.
장점:
- 높은 유연성과 정밀성: 로봇은 360도 핸들링과 정밀한 배치를 제공하며, 복잡한 스태킹 패턴이나 다른 프로세스와의 통합에 이상적입니다.
- 적응형 툴링: 로봇의 그리퍼(EOAT)는 종종 기계적, 자기적 또는 진공 원리를 사용하도록 변경되거나 설계될 수 있으므로, 하나의 시스템으로 다양한 코일 유형이나 요구 사항을 처리할 수 있습니다.
- 자동화 및 일관성: 수동 작업을 줄이고, 연속적으로 작동하며, 일관된 스태킹 품질을 보장하여 전반적인 라인 효율성과 처리량을 개선합니다.
- 향상된 안전성 : 잠재적으로 위험한 수동 취급 작업을 자동화하여 인체공학적 위험과 잠재적 사고를 줄입니다.
단점 :
- 주로 가벼운 코일에 사용: 표준 로봇 솔루션은 종종 1톤 정도의 하중에 맞게 최적화되어 있습니다. 매우 무거운 코일을 처리하려면 일반적으로 더 크고 비싼 로봇 시스템이나 대체 방법이 필요합니다.
- 더 높은 초기 투자: 로봇 시스템은 일반적으로 간단한 기계식이나 자기식 리프터에 비해 초기 비용이 더 많이 듭니다.
- 특수 유지 관리가 필요합니다: 프로그래밍, 유지관리, 문제 해결을 위해 숙련된 기술자가 필요하며, 지속적인 서비스 비용이 더 많이 들거나 전문적인 사내 교육이 필요할 수 있습니다.
결론: 올바른 코일 스태킹 솔루션 선택
최적의 자동 코일 적재 솔루션을 선택하는 것은 특정 운영 요구 사항에 따라 크게 달라집니다. 다음 요소를 고려하십시오.
- 코일 무게 및 크기: 필요한 하중 용량을 결정합니다(무거운 하중의 경우 기계식/자기식, 가벼운 하중의 경우 진공/로봇식).
- 코일 재료: 호환성을 지정합니다(강철에만 자석 사용, 민감한 표면에는 진공 사용, 기계/로봇에 적용 가능).
- 표면 감도: 취급 방법에 영향을 미칩니다(섬세한 경우 진공/로봇 방식, 견고한 경우 기계/자기 방식).
- 필요한 처리량 및 자동화 수준: 수동 지원(기계식, 자기식, 진공식)과 완전 자동 시스템(로봇식) 간의 선택에 영향을 미칩니다.
- 예산 : 초기 투자 비용과 장기 유지 관리 비용은 시스템 유형에 따라 상당히 다릅니다.
- 사용 가능한 공간 및 시설 통합: 선택한 시스템이 기존 라인 레이아웃에 맞고 상류/하류 프로세스와 통합되는지 확인하세요.
기계식, 자기식, 진공식 및 로봇 시스템의 성능과 이러한 요소들을 신중하게 비교 평가함으로써, 포장 공정 전반에 걸쳐 안전성을 향상시키고 효율성을 높이며 제품 품질을 보호하는 코일 핸들링 솔루션을 구현할 수 있습니다.