概要軽量カートンや中空紙芯は、自動ストレッチ包装中に圧縮変形、角の潰れ、コンベアの傾きなどの影響を受けやすい。これらの製品を保護するには、精密な機械的張力管理、フィルムの穏やかな搬送、および強固な搬送安定性が求められる。当社の水平軌道式ストレッチ包装機は、電動ローラーコンベア上の高速回転リングを連続的に通過する製品を包み込む。フィルム張力は機械式摩擦ブレーキで精密に調整され、ラップの重なりは可変周波数ドライブ(VFD)により10%から90%までプログラム可能。装置のサイズは製品の断面対角線と構造クリアランスによって決まる。E100は50~100mmの対角線に対応し、E300は100~300mmに対応する。
目次
- 水平ラッパーの仕組み
- 軽量製品にお手入れが必要な理由
- 対角線でモデルを選択する
- フィルム幅、オーバーラップ、リングスピード
- E100およびE300のデータ
- 制御と安全
- 選択チェックリスト
- エンジニアリングに関するよくある質問
- 次のステップ
- 関連する読書
- ソース
水平ラッパーの仕組み
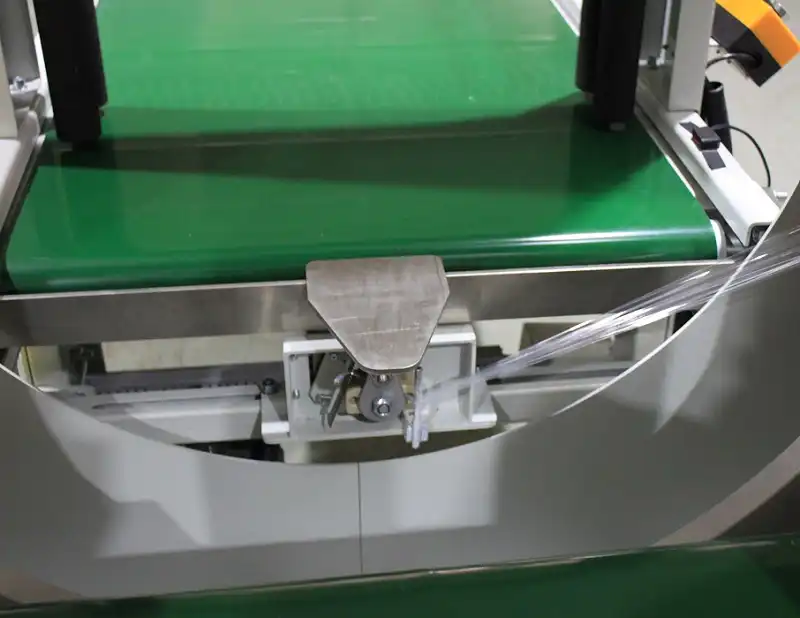
水平軌道式包装機は、自動通過トンネル内で連続形状の包装材、長尺カートン、および束を固定します。包装サイクルは、同期されたフィードフォワードシーケンスによって動作します。
- インフィードとアライメント製品は、独立して駆動するローラーコンベア上を回転リングステーションに向かって前進します。
- 軌道リングキャリッジストレッチフィルムディスペンサーは、動的バランス調整された鋳造アルミニウムまたはスチール製のリングに取り付けられています。リングが直線状の搬送ラインを中心に回転すると、フィルムは製品の周囲に真の連続的ならせん状に巻き取られます。
- 光学製品センシング拡散反射型光電セルシステムが製品の先端と後端を検出し、軌道サイクルを自動的に開始し、フィルムのクランプと切断のための正確な位置を定義します。
- 空気圧式切断・保持自動空気圧クランプおよびコールドナイフ切断機構により、サイクル完了時にフィルムの端がリングフレームに捕捉され、手動操作なしで次のカートンが搬入される準備が整います。
[Infeed Conveyor] ---> [Photocell Trigger] ---> [Rotating Ring & Film Spiral] ---> [Pneumatic Cut/Clamp] ---> [Outfeed Conveyor]製品を一定の直線速度でリング内を通過させることにより、このシステムは危険な回転ゾーンでの人的介入を必要とせずに、均一な包装張力を確保します。
軽量製品にお手入れが必要な理由
重い鉄筋や木材を包装する場合、荷重を固定するために高いフィルム張力が必要となります。しかし、軽量の段ボール箱、折り畳み式板紙、軽量の繊維管に適用した場合、フィルムの周方向張力が過剰になると、深刻な構造的損傷を引き起こします。
- コーナークラッシュ曲げ応力がカートンの端に集中し、内側の溝が潰れる。
- コンベヤのドリフトとヨー接線方向のフィルムの引っ張り力が底部の摩擦牽引力を超え、パッケージが中央の通過線から外れて回転します。
- コンベヤの座屈フィルムの張力によって、カートンがローラーの送りピッチに逆らって後方に引っ張られる。
カートンの損傷を防ぐための3つの重要な設計パラメータ:
| Setting | 軽量カートンに関する運用規則 | エンジニアリングの影響 |
|---|---|---|
| フィルムの張力 | フィルムが最小限のたるみで平らになるまで、摩擦ブレーキ/テンショナースプリングを緩めてください。 | 横方向の周方向応力を排除し、波型側壁の内側への潰れを防ぎます。 |
| 螺旋状の重なり | 埃や湿気から保護するためには、30%~40%の重なりを目標とし、剛性のある束の場合は50%以上を確保してください。 | 内部に圧縮力を蓄積させるフィルム層の過剰な蓄積を防ぎます。 |
| コンベアサポート | 電動ローラーまたはトッププレッシャーガイドを、リングギャップのすぐ隣で常に作動させておく。 | フィルムの接線方向の引っ張りによって、先端部がコンベアから持ち上がったり、回転したりするのを防ぎます。 |
供給側と排出側のローラーコンベアはどちらも完全に電動化され、同期されています。製品はフィルムウェブによって引っ張られるのではなく、常に包装口を通して正方向に押し出されます。
対角線でモデルを選択する
製品は、その最大断面積が内輪の直径を超える場合にのみ、軌道式包装機をスムーズに通過します。機械フレームの選択は、次のように計算される断面積の対角線に完全に依存します。 √(Width² + Height²)幅だけではなく、
Theoretical Diagonal = √(Width² + Height²)
+------------------------------------------+
|            Carton Cross-Section          |
|   +----------------------------------+   |
|   |                                  |   |
|   |                                  | H |
|   |         Diagonal (Hypotenuse)    | e |
|   |        /                         | i |
|   |       /                          | g |
|   |      /                           | h |
|   |     /                            | t |
|   |    /                             |   |
|   |   /                              |   |
|   +----------------------------------+   |
|                  Width                   |
+------------------------------------------+
   Total Required Clearance Ring Inner Bore:
       D_ring ≥ √(Width² + Height²) + C
注: 実際の統合では、エンジニアリングクリアランスマージン (C ≥ 30–50 mmフィルムリール搬送経路、ローラークリアランス、およびパッケージング公差を考慮することが必須です。
| 製品タイプと断面形状(例) | ネット対角線 | 推奨機種 |
|---|---|---|
| 細長い箱/小型電線管(例:60×60mm) | 〜85 mm | E100 (50~100mm封筒) |
| 中型カートン/板紙パック(例:200×150mm) | 20 mm | E300 (100~300mm封筒) |
両シリーズの機器は、1,000 mmを超える長さの製品を処理できるように設計されています。梱包材の在庫を、最大構造対角線と最小積載量(E100では8 kg、E300では15 kg)の両方に基づいて評価してください。「軽量」とは、輸送時の風袋重量を下回る積載量ではなく、構造的な箱の密度を指します。8 kg未満の超軽量部品の場合は、ローラーの牽引力を維持するために、補助的な空気圧式押さえ装置が必要です。
フィルム幅、オーバーラップ、リングスピード
前進コンベア速度(V_c) 指定されたフィルムの重なりを生成するために必要な (Overlap%)はフィルム幅によって決まります(W_film)および軌道リングの回転速度(N_ring):
Advance per Ring Turn (Pitch) = W_film × (1 − Overlap%)
Conveyor Speed (V_c) = W_film × (1 − Overlap%) × N_ring
E300のエンジニアリング例:幅150mmのLLDPEフィルムでカートンを包装する。目標オーバーラップ率50%、軌道リング速度90回転/分。
| 動作パラメータ | エンジニアリングの公式/入力 | 計算値 |
|---|---|---|
フィルムウェブ幅(W_film) |
測定されたスプール幅 | 150 mm (0.15 m) |
| ターゲット重複 | レシピの要件 | 50%(0.50) |
| 1回転あたりの直線前進量 | 150 mm × (1 − 0.50) |
75 mm/回転 (0.075 m/回転) |
リング回転速度(N_ring) |
VFD周波数設定 | 90のR /分 |
必要なコンベア速度(V_c) |
0.075 m/rev × 90 r/min |
6.75メートル/分 |
| サイクル包装時間(1,200mmカートン) | 1.2 m / 6.75 m/min × 60 s |
〜10.7秒 |
その結果得られる速度6.75m/分は、E300の直線ラッピング動作範囲である5~15m/分に十分収まります。フィルム消費量を最小限に抑えつつ軽量な保護を実現するには、オーバーラップ率を30%に下げ、送りピッチを105mmに増やすことで、軌道リングの過回転を防ぎながら、より高速なコンベア速度でラインを稼働させることができます。
E100およびE300のデータ
下記の技術仕様は、本シリーズの標準的なエンジニアリング上の制約範囲を示しています。
| 仕様パラメータ | E100 オービタルラッパー | E300 オービタルラッパー |
|---|---|---|
| 製品斜め封筒 | 50〜100 mm | 100〜300 mm |
| 最小製品長さ | > 1,000 mm | > 1,000 mm |
| 許容ペイロード範囲 | 8〜100 kg | 15〜100 kg |
| リング回転速度 | 20~120回転/分(VFD制御) | 20~90回転/分(VFD制御) |
| 直線ラッピング速度 | 3〜15 m / min | 5〜15 m / min |
| コンベア供給速度 | 6〜12 m / min | 6〜12 m / min |
| コンベア構成 | 2,000 mm 送り込み + 2,000 mm 送り出し、電動 | 2,000 mm 送り込み + 2,000 mm 送り出し、電動 |
| ストレッチフィルムロールの幅 | 50〜100 mm | 100〜200 mm |
| 総接続電力 | 約2.5kW | 約2.5kW |
制御と安全
制御アーキテクチャは、HMIオペレータインターフェースを統合した産業用PLCによって駆動され、さまざまなカートンバッチのレシピ管理を可能にします。
- 光学追跡先端部と後端部に設置された光電センサーにより、正確な巻き付け開始位置、補強材の回転位置、および切断サイクルが確立されます。
- 診断と監視故障警報、安全インターロック、緊急停止は画面に直接表示されます。
- 独立した制御筐体オペレーター・ステーションは、軌道駆動リングから離れた独立したIP54規格の台座内に設置されています。
- ソフトスタート/ストップ加速可変周波数インバーターは、リングの回転をスムーズに上昇させることで、フィルムを破断させたり、繊細なカートンの端を押しつぶしたりする張力の急激な上昇を緩和します。
- 機械安全対策軌道リングは保護メッシュで囲まれ、相互にロックされたメンテナンス用アクセスドアが備えられています。
CEマーク取得済みの製造工場向けに、当社の機械は、一般的な機械リスク評価についてはISO 12100:2010 、パレットおよび製品包装機械の安全要件についてはEN 415-10:2014に準拠しています。
選択チェックリスト
正式な設計図を依頼する前に、以下のアプリケーション変数を確認してください。
- 断面形状パッケージの幅、高さ、最大対角線を確認してください。
√(W² + H²). - 長さの境界製品の最小および最大長さ(1,000 mmを超える標準輸送サイズであることを確認)。
- 重量範囲: 最も軽いユニットの風袋重量(8kg/15kgの基準を満たす必要があります)と最も重いカートンの重量。
- 構造強度段ボールの圧縮感受性、フルートの完全性、およびエッジ保護の必要性。
- 包装目的防塵スパイラル(30%の重なり)と構造用結束ラップ(50%以上の重なり)の比較。
- スループット目標:1分あたりの必要単位数、または1時間あたりの必要直線メートル数。
- プラントユーティリティ:電気電圧、位相、周波数(例:380V/3P/50Hz)、および圧縮空気供給(0.6MPa)。
エンジニアリングに関するよくある質問
Q:軽量カートンを角が潰れたり折り目がついたりせずに包装するにはどうすればよいですか? A:フィルムキャリッジの機械式摩擦ブレーキを緩め、フィルムがくびれずにスムーズに巻き取れるようにします。さらに、電動コンベアがリングインターフェースで密に配置されていることを確認し、補助的な上部押さえローラーを調整して、強い下向きの圧力をかけずにカートンを安定させます。
Q:私の製品ラインに最適なオービタル式包装機のモデルはどれですか?
A:最大対角線を計算します。 √(Width² + Height²)製品の対角線が50~100mmの場合は、E100を選択してください。対角線が100~300mmの場合は、E300を選択してください。回転フィルム搬送装置のために、必ず30~50mmの余裕を確保してください。
Q: フィルムの重なり率をどのように調整すればよいですか?
A:オーバーラップは、PLCタッチスクリーンを介してコンベアライン速度とリング回転速度を調整することで制御されます。計算式は以下のとおりです。 Conveyor Speed = Film Width × (1 − Overlap%) × Ring RPM重なり部分を30%から50%の間に設定すれば、ほとんどのカートン保護要件を満たすことができます。
Q: 長いカートンの平均処理能力はどれくらいですか? A: E300は、5~15m/分の直線速度で包装します。標準的な1,200mmのカートンを6.75m/分で50%のオーバーラップで包装する場合、輸送ギャップ間隔を除いて、包装サイクルは約10.7秒かかります。
Q:連続する製品間のフィルム切断はどのように行われますか? A:光学センサーがパッケージの後端を検知し、パッケージがリングを通過する際に、空気圧式クランプがフィルムをフレームに挟み込み、内蔵されたコールドユーティリティブレードがフィルムウェブをきれいに切断します。クランプされた後端は、次のパッケージが搬送される位置に瞬時に配置されます。
次のステップ
当社のパッケージング統合プロセスは、エンジニアリングレビューから工場現場での試運転まで、3つの構造化されたフェーズを経て進行します。
- 製品マトリックスとCADレイアウトを提出してください寸法範囲、カートン重量、目標ライン出力をメールで送信してください。 info@fhoppack.com.
- 48時間以内に技術提案を受け取る当社のエンジニアリングチームは、サイクルタイムシミュレーションと推奨されるローラーパスライン構成を含む、お客様に合わせた機械提案を提供します。
- ライン統合と承認製造開始前に、当社のプロジェクトエンジニアと協力して、工場スペース、電源配線、安全区域のレイアウトを最終決定してください。
関連する読書
ソース
- E100の技術仕様と機械駆動構成: E100仕様ポータル
- E300産業用オービタルラッピングシステムの概要: E300仕様ポータル
- 機械操作とコンベア搬送ラインのメカニズム: FHOPE技術ビデオデモンストレーション
- 機械安全統合: ISO 12100:2010 機械の安全性
- 包装機械指令: EN 415-10:2014 包装機械の安全要件
最終更新日: 2026年10月04日





