Dalam lanskap fabrikasi logam saat ini, lini pengemasan koil perlu menyeimbangkan presisi teknik, fleksibilitas, dan keamanan. Baik bengkel Anda mengemas koil baja untuk transportasi jarak jauh atau penyimpanan jangka pendek, prinsip-prinsip dasarnya tetap sama: desain yang kokoh, kinerja yang tervalidasi, dan pandangan holistik terhadap faktor mekanik, listrik, dan manusia. Artikel ini berfokus pada bagaimana proses desain dan rekayasa tipikal berlangsung untuk lini pengemasan koil, mulai dari menerima persyaratan awal pelanggan hingga memberikan solusi yang sepenuhnya terverifikasi. Sepanjang pembahasan, kita akan membahas pemodelan 3D skala 1:1, analisis elemen hingga (FEA), dan integrasi modul standar yang mempercepat jalur dari konsep ke produksi.

1. Tahapan dan Masukan Desain
1.1 Matriks Penerjemahan Persyaratan
Proyek yang terstruktur dengan baik dimulai dengan menerjemahkan spesifikasi pelanggan—seperti kapasitas produksi, ukuran gulungan, dan pedoman keselamatan—ke dalam model teknik matematis. Misalnya, kecepatan pembungkus dapat dinyatakan sebagai:
Kecepatan Pembungkus = f(Diameter Kumparan, Ketebalan Film PE, Rasio Pra-Peregangan)
Rumus ini mencakup rentang diameter kumparan dan sifat teknis film. Jika pelanggan menetapkan rasio pra-peregangan atau ketebalan film tertentu, fungsi ini membatasi kecepatan pembungkus dan persyaratan torsi sistem. Tujuan utamanya adalah untuk memastikan tegangan dan cakupan yang konsisten tanpa mengorbankan kecepatan atau membebani motor secara berlebihan.
Selain metrik kinerja, kondisi batas —seperti jarak bebas bangunan atau kapasitas beban lantai—memengaruhi bentuk akhir sistem. Misalnya, jika suatu fasilitas memiliki ketinggian langit-langit yang sempit, perancang mekanik akan memasukkan komponen berprofil rendah dan memverifikasi jarak bebas dalam tata letak 3D. Batasan-batasan ini secara langsung memengaruhi jejak mekanis dan mungkin memerlukan solusi alternatif, seperti jalur landai koil terintegrasi atau kepala pengikat modular.
1.2 Tingkat Desain Terstandarisasi
Untuk meningkatkan efisiensi rekayasa sekaligus mempertahankan fleksibilitas untuk kebutuhan khusus, kami sering menggunakan pendekatan bertingkat:
- 60% Modul Umum: Berdasarkan ISO 12100 standar keselamatan dan subrakitan mekanis universal (misalnya, rangka konveyor, mekanisme penegang standar).
- 30% Komponen yang Dapat DikonfigurasiUkuran motor servo atau peringkat daya penggeraknya dapat bervariasi, tetapi desain intinya tetap konsisten.
- Pengembangan Kustom 10%Kebutuhan khusus seperti kemasan anti-korosi atau tahan kabut garam untuk pengiriman maritim mungkin memerlukan sub-rakitan penanganan film atau penutup pelindung yang unik.
Strategi ini memungkinkan tim teknik untuk menggunakan kembali modul yang telah teruji, meminimalkan kesalahan desain, dan mempercepat jadwal proyek, sambil tetap memberikan ruang yang cukup untuk memenuhi kebutuhan unik pelanggan.
2. Desain Rekayasa Subsistem Utama
2.1 Mekanisme Inti Mesin Pengemas Kumparan
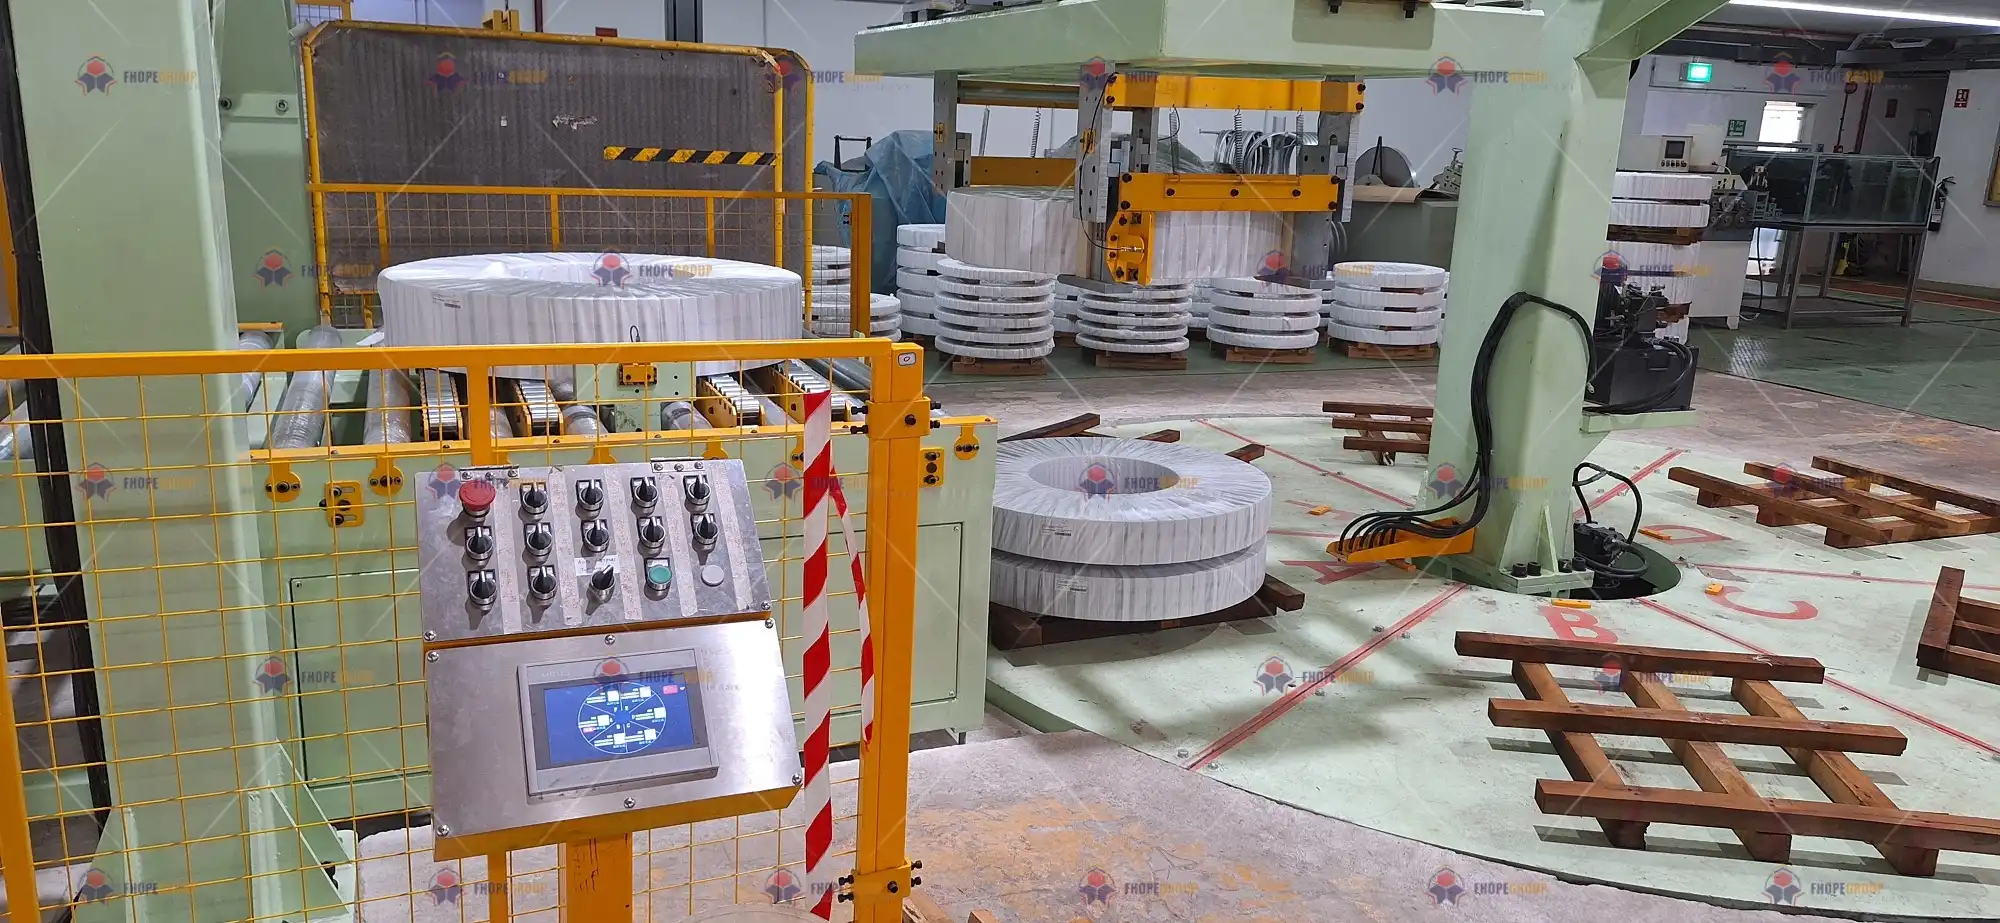
Inti dari setiap lini pengemasan adalah mesin pengemasan gulungan. Stasiun ini biasanya membungkus setiap gulungan dengan lapisan film PE, kertas VCI, atau bahan pelindung lainnya.
-
Penyesuaian Diameter Adaptif
Lini pengemasan modern menangani gulungan dengan diameter mulai dari 500 mm hingga 2000 mm. Sistem dudukan atau cincin adaptif, yang dipandu oleh sensor, mengidentifikasi dimensi gulungan secara otomatis. Para perancang sering memverifikasi gaya kontak pada penggerak roda gigi menggunakan perhitungan tegangan kontak Hertzian untuk memastikan gerakan yang stabil dan keausan minimal. -
Distribusi Torsi Roda Gigi Planet
Cincin pembungkus beban tinggi memanfaatkan rangkaian roda gigi planet untuk mendistribusikan torsi secara efisien. Perhitungan mencakup verifikasi pola kontak gigi roda gigi dan memastikan material roda gigi memenuhi atau melebihi kekerasan yang dibutuhkan (misalnya, kekerasan permukaan HRC58+ untuk situasi yang membutuhkan beban intensif). -
Pemilihan Sensor Ultrasonik
Sensor ultrasonik dengan resolusi 2 mm pada jangkauan 2000 mm membantu mendeteksi dimensi kumparan secara akurat. Pemilihan sensor yang tepat memastikan loop umpan balik yang stabil untuk kontrol tegangan dan pen positioning kumparan. -
Model Kontrol Tegangan Film
Faktor penting dalam pembungkus yang konsisten adalah mengendalikan tegangan film di sepanjang keliling gulungan. Model tegangan yang umum digunakan adalah:
T(z) = T0 × e^(μθ)
dimana T0 adalah ketegangan awal, μ adalah koefisien gesekan, dan θ adalah sudut pembungkus. Para desainer sering menerapkan sistem loop tertutup ganda—loop kecepatan (akurasi ±0.5%) ditambah loop tegangan (akurasi ±2 N)—untuk mempertahankan peregangan film yang ideal tanpa robek atau kendur.
2.2 Sistem Pengikat Otomatis Sepenuhnya
Setelah gulungan terbungkus, pengikatan menambahkan penguatan. Desain mesin pengikat melibatkan pemodelan jalur geometris dan solusi kinematik 3D (misalnya, parameterisasi Denavit-Hartenberg) untuk memandu kepala pengikat di sekitar gulungan.
-
Jalur Geometris dan Jarak Bebas
Model 3D memverifikasi bahwa kepala pengikat dapat mencapai semua titik yang diperlukan tanpa gangguan. Jarak aman standar ditetapkan pada ≥15 mm, yang diberlakukan oleh sistem pemindaian laser (seperti pemindai SICK) yang menghentikan gerakan jika ada penghalang tak terduga memasuki zona kerja. -
Sambungan Leleh Panas atau Segel Panas
Banyak lini produksi menggunakan kepala penyegel panas atau pengelasan gesekan untuk tali plastik. Jendela prosesnya mungkin:
| Parameter | Jarak yang Diizinkan | Metode Pemantauan |
|---|---|---|
| Suhu Pemanasan | 360 ± 10 °C | Pencitraan Termal Inframerah |
| Menahan Waktu | 1.2 – 1.8 detik | Timer Digital Kecepatan Tinggi |
Penyimpangan dari rentang ini dapat melemahkan atau menyebabkan tali menjadi terlalu panas. Oleh karena itu, sistem otomatis memantau suhu secara real-time, memastikan kekuatan ikatan yang konsisten.
2.3 Sistem Penumpukan Cerdas
Setelah diikat, gulungan-gulungan tersebut dipindahkan ke atas palet atau ditumpuk di rak khusus.
-
Algoritma Estimasi Pose
Jika robot overhead atau manipulator multi-sumbu digunakan, sistem dapat mengandalkan matriks transformasi homogen untuk menentukan posisi dan orientasi kumparan secara tepat. Kalibrasi titik pusat alat (TCP) memastikan penyimpangan minimal saat menumpuk kumparan berat. -
Penghindaran Tabrakan
Pada instalasi tingkat lanjut, perencanaan gerakan robot memeriksa kotak pembatas secara real-time (seringkali dikodekan dalam bahasa seperti RAPID atau KRL). Pengamanan ini mencegah tabrakan yang merusak dengan kumparan atau pilar struktural di sekitarnya. -
Sinkronisasi Hidrolik
Untuk lift vertikal, silinder hidrolik terkadang beroperasi secara bersamaan. Persamaan pencocokan aliran,
Q1/A1 = Q2/A2
Membantu menjaga pergerakan yang sinkron. Kompensasi kopling silang, dengan karakteristik penurunan ±1%, memastikan kedua silinder menaikkan atau menurunkan beban secara merata. Ini membantu mencegah pergeseran atau kemiringan kumparan di atas platform.
3. Desain Terpadu Lintas Disiplin
3.1 Solusi Mekatronik
Karena berat kumparan seringkali melebihi beberapa ton, motor servo dan penggerak hidrolik harus dicocokkan dengan cermat dengan inersia beban. Aturan standarnya adalah:
Inersia Motor / Inersia Beban = 1/3 ~ 1
Panduan pemilihan ini bertujuan untuk menjaga kinerja servo tetap stabil dan menghindari overshoot atau respons yang lambat. Sementara itu, pulsasi tekanan pada saluran hidrolik dapat diredam melalui akumulator; rumus volumetrik kasarnya adalah:
V0 = ΔV / (1 - (P1/P2)^(1/1.4))
dimana ΔV adalah perubahan volume fluida bersih dan (P1/P2) mewakili rasio tekanan.
3.2 Analisis Pohon Kesalahan (Fault Tree Analysis/FTA)
Keandalan sangat penting dalam mesin berat. Contoh kejadian utama adalah putusnya lapisan film selama proses pembungkusan . Analisis kegagalan teknis (FTA) mungkin mengungkapkan:
Kejadian TOP: Putusnya Film ├─ Faktor Mekanis (40%) │ ├─ Rol Pemandu Eksentrik (Terdeteksi oleh Penyelarasan Laser) │ └─ Kekerasan Rol Pra-Regang < Spesifikasi (HRC58-62 diperlukan) └─ Faktor Kontrol (60%) ├─ Kesalahan Titik Setel Tegangan (koreksi loop tertutup ±5 N) └─ Umpan Maju Kecepatan Hilang (Tambahkan Kompensasi Akselerasi)
Dari sini, tim desain dapat menetapkan langkah-langkah mitigasi, seperti menentukan kekerasan rol yang lebih tinggi, menerapkan sensor tegangan, atau menyempurnakan parameter umpan maju servo.
3.3 Ergonomi dan Keselamatan Operator
Bahkan lini produksi yang sangat otomatis pun masih memerlukan intervensi manual untuk pemeriksaan rutin atau perawatan. EN ISO 13857-2008 merekomendasikan jarak minimum untuk akses manusia yang aman:
| Operasi | Izin Minimum |
|---|---|
| Area Penggantian Alat | 600 mm |
| Pintu Kabinet Listrik | 1200 mm |
Pedoman ini mengurangi risiko terjepit dan memungkinkan operator untuk mengakses peralatan dengan cepat tanpa harus membungkuk dalam posisi yang tidak aman.

4. Rangkaian Alat Desain Digital
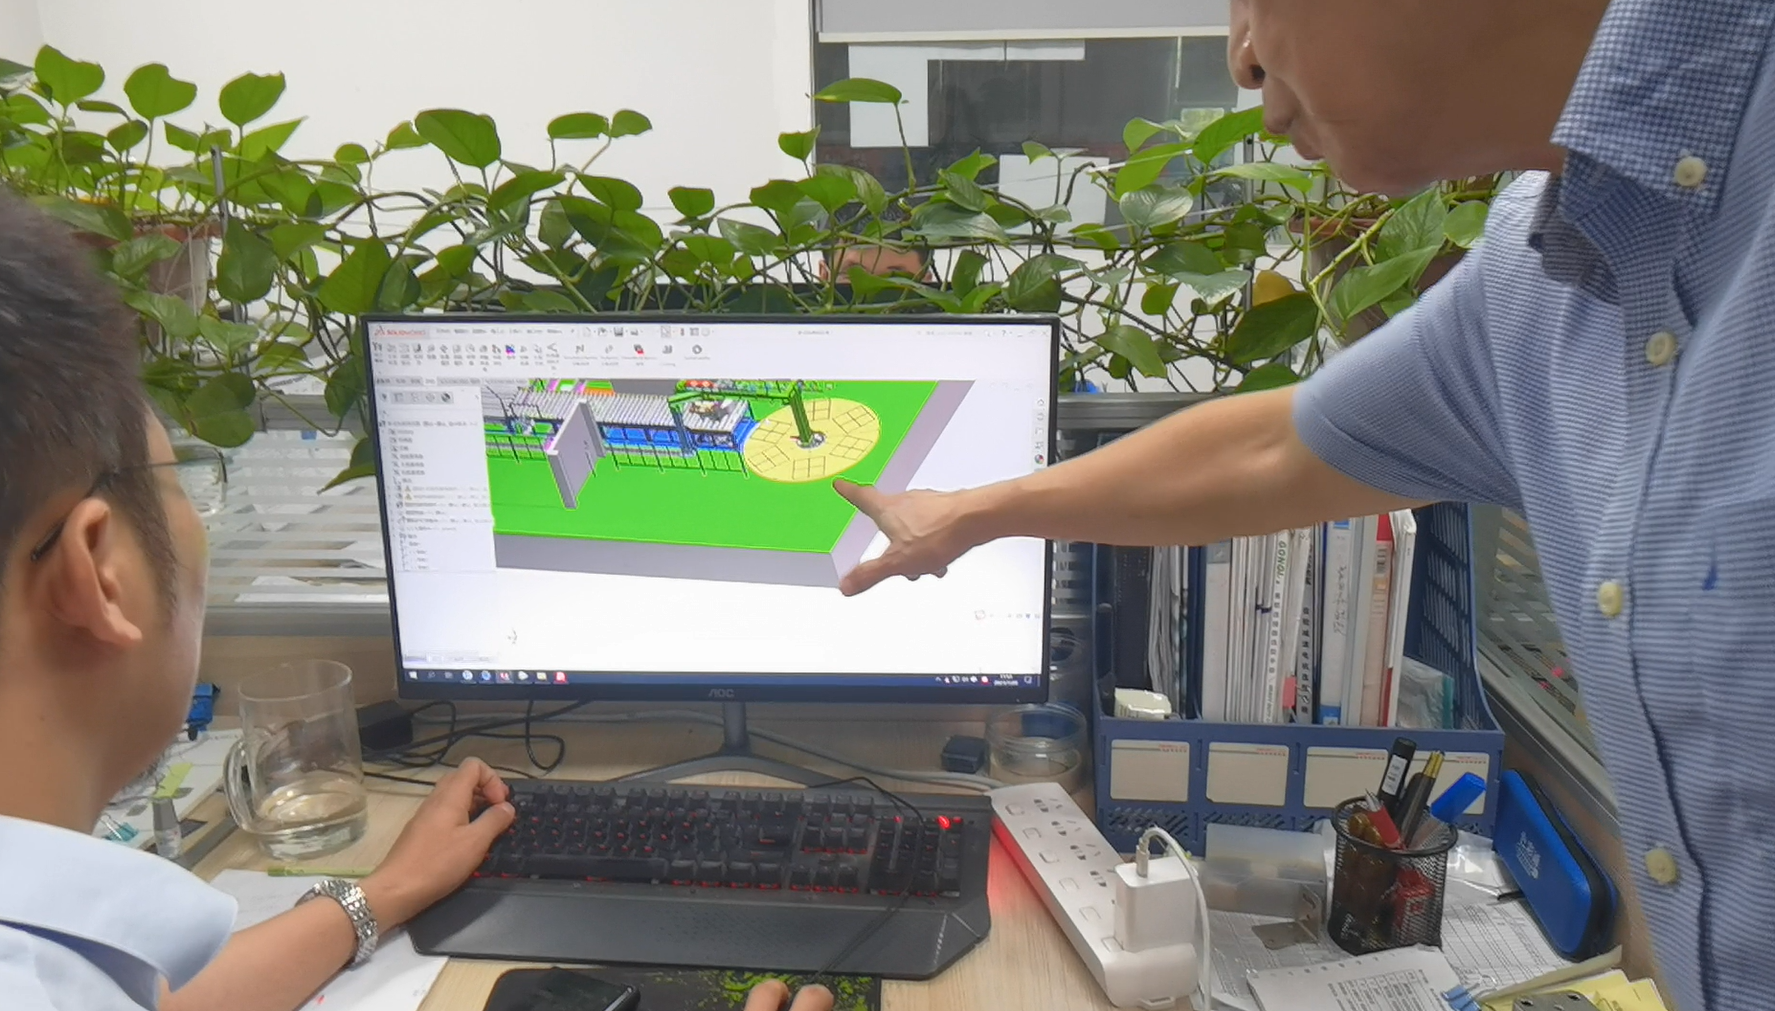
4.1 Pemodelan dan Simulasi 3D
Alur kerja digital yang andal memanfaatkan pemodelan parametrik di SolidWorks atau perangkat lunak CAD serupa. Perangkat keras standar—seperti bantalan, pengencang, atau kopling—seharusnya mencakup setidaknya 85% dari total pustaka komponen. Pendekatan ini:
- Mempercepat Pembuatan BOM (Bill of Materials)Pelacakan item otomatis memastikan penomoran suku cadang yang konsisten.
- Mendukung FEA: ANSYS Membantu menjalankan analisis dinamis transien, memverifikasi bahwa tegangan maksimum tetap di bawah ~240 MPa pada frekuensi getaran 30 Hz.
Simulasi ini sangat penting, terutama untuk mesin pengemas berkecepatan tinggi, lengan penumpuk, atau konveyor berputar di mana beban dinamis meningkat tajam selama penghentian atau permulaan yang tiba-tiba.
4.2 Komisioning Virtual Logika Kontrol
Siemens NX Mechatronics Concept Designer atau platform terkait memfasilitasi komisioning virtual. Dalam lingkungan virtual, tim desain dapat:
- Peta Sumbu Virtual: Uji sinkronisasi multi-sumbu tanpa risiko tabrakan fisik.
- Garis Waktu Respons SinyalPastikan bahwa input sensor dan output penggerak sesuai dengan waktu yang diharapkan, dengan waktu naik target di bawah 5 ms.
- Meniru Siklus ProduksiDengan mensimulasikan urutan pemuatan dan pembongkaran koil, perangkat lunak ini menyoroti potensi ketidaksesuaian atau keadaan menunggu dalam logika PLC.
4.3 Manajemen BOM dan Dokumentasi
Setelah desain mekanik dan elektrik matang, EPLAN atau perangkat lunak sejenisnya menyatukan perangkat keras, rangkaian kabel, dan tata letak panel. Banyak solusi kini mengintegrasikan API pabrikan langsung untuk pengadaan drive (misalnya, Mitsubishi, Bosch Rexroth). Hasilnya adalah BOM (Bill of Materials) yang selalu diperbarui secara otomatis dengan setiap modifikasi desain. Sinergi tersebut menghemat waktu berjam-jam untuk melakukan pengecekan silang manual dan mengurangi kemungkinan ketidaksesuaian antara CAD mekanik, skema elektrik, dan pesanan pembelian.
5. Alur Kerja Validasi Teknik
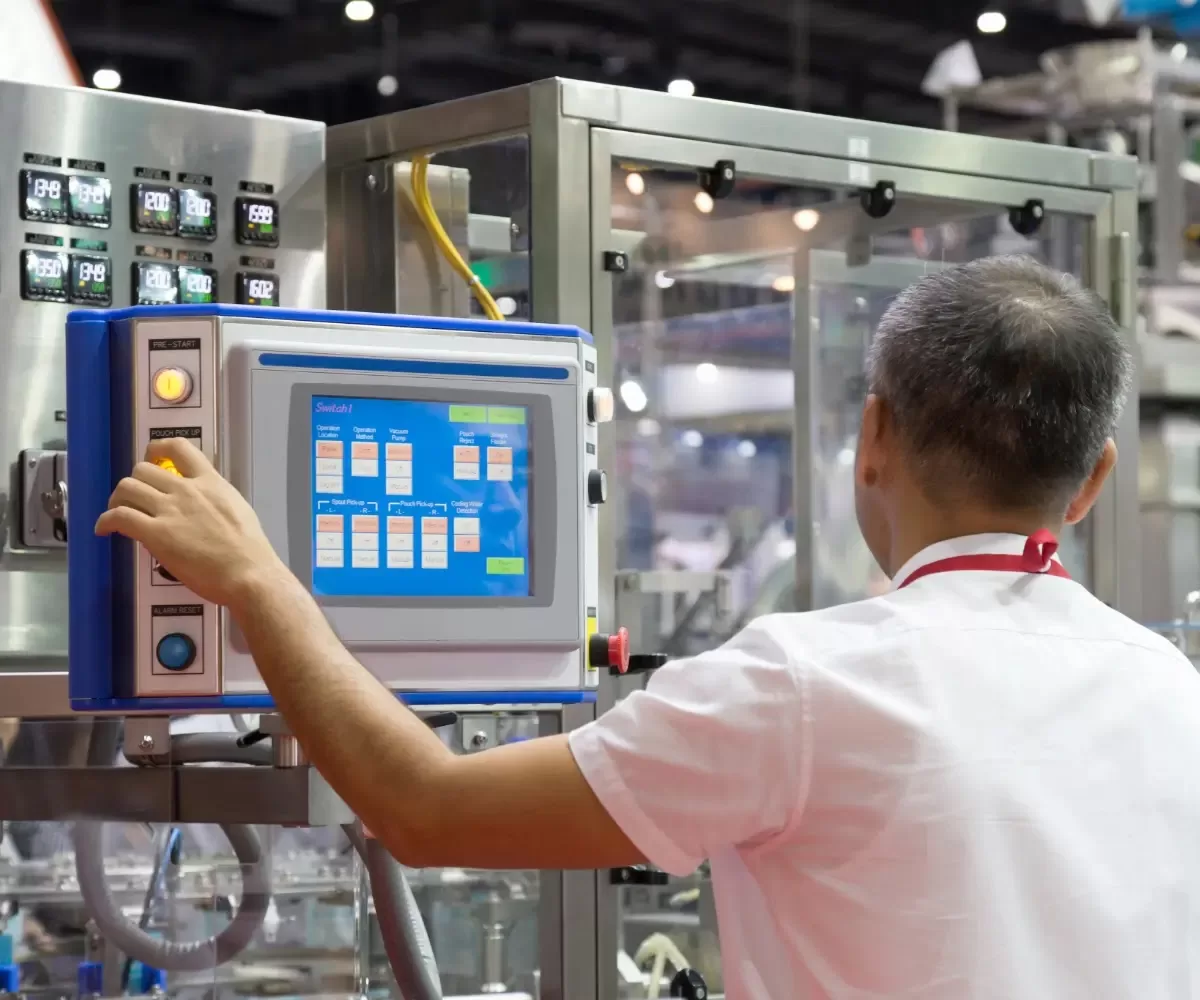
5.1 Tahapan Tinjauan Desain
| Tahap | Ulasan Fokus | Alat Penerimaan |
|---|---|---|
| Tinjauan Konsep | Cakupan Fungsional | Matriks Ketertelusuran Persyaratan |
| Tinjauan Desain Terperinci | Analisis Tumpukan Toleransi | CETOL 6σ |
| Tinjauan Pra-Pengiriman | Tes Kepatuhan EMC | Data Ruang Anekoik 3 m |
- Tinjauan KonsepMemastikan sistem mencakup semua persyaratan utama, mulai dari rentang dimensi kumparan hingga kapasitas produksi yang dibutuhkan.
- Tinjauan Desain TerperinciToleransi tumpukan diperiksa secara menyeluruh, terutama di tempat beberapa sub-rakitan bergabung (seperti lengan pembungkus + bantalan + rol penegang).
- Pra-PengirimanPemeriksaan fungsional mendalam memastikan kompatibilitas elektromagnetik (EMC) untuk VFD, servo drive, dan panel kontrol berbasis PLC.
5.2 Protokol Uji Prototipe
Pengujian di dunia nyata melengkapi simulasi digital:
-
Percobaan Hidup yang Dipercepat
Mesin dijalankan dengan beban 3 kali lipat dari beban normal (dalam batas aman) hingga 8 jam untuk mengidentifikasi titik keausan dini. Komponen seperti bantalan atau sabuk yang rusak lebih awal dapat didesain ulang atau diganti sebelum digunakan secara permanen. -
Analisis CPK untuk Akurasi Pengemasan
Kemampuan proses (CPK ≥ 1.67) menunjukkan operasi yang stabil. Ketidaksesuaian pembungkus atau pengikat—seperti film yang kendur atau tali pengikat yang tidak sejajar—diukur menggunakan sensor beresolusi tinggi, kemudian dianalisis secara statistik. -
Pengukuran Konsumsi Energi
Meter daya presisi tinggi (misalnya, HIOKI PW3390) mencatat profil energi selama pengoperasian yang panjang. Jika data melebihi target pelanggan, optimasi desain (seperti peningkatan parameter VFD atau logika dwell servo) dapat diperkenalkan untuk mengurangi konsumsi.
6. Hasil Kerja Teknik
Dokumentasi Mekanik
- Gambar-gambar Umum Majelis Umum (GA) secara Keseluruhan: Mengikuti ISO 128-40 untuk anotasi dimensi dan toleransi.
- Diagram Rangkaian HidrolikSesuai dengan standar simbol CETOP, yang menentukan katup pengatur aliran, katup pelepas tekanan, dan penempatan akumulator.
Dokumentasi Kelistrikan
- Tata Letak Kabinet KontrolBersertifikasi IP54 atau lebih tinggi jika lingkungan mengandung kelembapan atau debu. Susunan panel harus lulus uji hubung singkat dan uji termal yang relevan.
- Arsitektur Program PLCDitulis sesuai pedoman IEC 61131-3, seringkali menggabungkan logika tangga dan blok fungsi untuk servo atau loop tegangan tingkat lanjut.
Serah Terima Digital
- Model 3D Ringan JTSertakan PMI (Informasi Manufaktur Produk) sebagai referensi tanpa membagikan detail CAD yang bersifat rahasia.
- Pemetaan Sinyal XML: Mencantumkan setiap titik I/O (sensor, motor, pengaman) dalam format pertukaran data standar untuk memudahkan integrasi ke dalam sistem SCADA atau MES di seluruh pabrik.
7. Perbandingan Keunggulan Teknologi
Untuk menyoroti bagaimana metode rekayasa canggih mengungguli solusi konvensional, tabel ringkas membantu calon klien mempertimbangkan manfaatnya:
| Dimensi | Sistem Konvensional | Solusi Rekayasa Kami |
|---|---|---|
| Waktu Pergantian | 45 – 60 mnt | ≤20 menit (Paten Modul Ganti Cepat) |
| Pemanfaatan Energi | ~ 72% | ~89% (Optimasi Akumulator & VFD) |
| Respons terhadap Perubahan Desain | ~ 72 jam | ~8 jam (Pembaruan Model Parametrik) |
- Modul Ganti Cepat
Inovasi dalam desain mekanis memungkinkan operator untuk mengganti rol film atau kepala pengikat tanpa memerlukan kalibrasi ulang yang ekstensif. - Peningkatan Efisiensi Energi
Kombinasi sistem hidrolik berbasis akumulator canggih dengan parameter VFD yang disetel dengan tepat meningkatkan pemanfaatan energi secara keseluruhan dari rata-rata industri sekitar 72% menjadi hampir 89%. - Pembaruan Desain Cepat
Pemodelan 3D parametrik memastikan bahwa pergeseran diameter kumparan dari 1000 mm menjadi 1200 mm secara otomatis memperbarui sub-rakitan pendukung, sehingga secara drastis mengurangi jam kerja rekayasa ulang.

Visual Pendukung dan Kesimpulan
Meskipun kata-kata dan tabel menjabarkan ruang lingkup teknis, mengintegrasikan visual yang jelas secara substansial meningkatkan kepercayaan pemangku kepentingan. Contohnya meliputi:
- Animasi Tampilan Terurai 3D: Menunjukkan bagaimana komponen utama—cincin pembungkus, rol penegang, braket motor—terpasang bersama, untuk membantu pelatihan perawatan.
- Perbandingan Kontur TeganganMenampilkan hasil "sebelum" dan "sesudah" optimasi topologi membantu membenarkan pilihan material.
- Bentuk Gelombang Urutan Kontrol: Mengilustrasikan sinkronisasi multi-sumbu dan respons berhenti darurat yang cepat dalam bentuk gelombang waktu nyata.
- Rekaman Kamera Kecepatan TinggiMampu menangkap fenomena dinamis seperti peregangan film atau pergerakan kepala penekan pada momen-momen kritis.
Pada akhirnya, Desain dan Rekayasa adalah tentang memastikan setiap mur, baut, sensor, dan baris kode PLC bekerja secara harmonis. Dengan menggabungkan pendekatan mekanis terbaik di kelasnya, validasi FEA yang ketat, dan logika kontrol tingkat lanjut, pabrikan dapat menghasilkan lini pengemasan koil yang efisien, andal, dan lebih mudah dirawat. Sinergi modul standar, desain parametrik, dan protokol pengujian yang kuat mengurangi risiko teknis dan menurunkan total biaya kepemilikan.
Mulai dari peninjauan konsep hingga uji coba prototipe, dan dari gambar mekanik hingga kembaran virtual, setiap tahap dalam proses membantu menyempurnakan dan memvalidasi produk akhir. Dengan strategi desain dan rekayasa yang menyeluruh ini, lini pengemasan koil dapat beradaptasi dengan cepat terhadap tuntutan klien yang terus berkembang, mempertahankan kecepatan produksi yang kompetitif, dan mencontohkan semangat berwawasan ke depan dari bengkel fabrikasi modern.
[1]
Memahami rumus Kecepatan Pembungkus sangat penting untuk mengoptimalkan proses pengemasan dan memastikan efisiensi dalam desain teknik.
[2]
Mempelajari kondisi batas akan memberikan wawasan tentang bagaimana kendala desain membentuk solusi teknik dan meningkatkan hasil proyek.
[3]
Mempelajari faktor-faktor jejak mekanis dapat membantu dalam menciptakan desain efisien yang memenuhi persyaratan ruang dan kinerja.