Կծիկավոր փաթաթման մեքենաների վերջնական ուղեցույցը. Տեսակներ, բաղադրիչներ և շահագործում
Փաթեթավորման մեքենաները կարևորագույն սարքավորումներ են պողպատի, պղնձե մետաղալարի, ալյումինի և մալուխների նման փաթաթված նյութերի հետ գործ ունեցող արդյունաբերություններում: Դրանք ապահովում են ավտոմատացված լուծումներ՝ այս հաճախ ծանր և ծավալուն իրերը անվտանգ փաթեթավորելու, դրանք շրջակա միջավայրի գործոններից, ինչպիսիք են փոշին և խոնավությունը, պաշտպանելու և վնասը կանխելու համար մշակման, պահպանման և տեղափոխման ընթացքում: Փաթեթավորման տարբեր տեսակների ըմբռնումը կարևոր է կոնկրետ գործառնական կարիքների համար ճիշտ լուծում ընտրելու համար:
Կախված փաթաթման ընթացքում կծիկի ուղղվածությունից՝ պարույրային փաթաթման մեքենաները սովորաբար բաժանվում են երկու հիմնական կատեգորիայի՝
- Ուղղահայաց պարույրային փաթաթման մեքենաներ՝ Նախատեսված է պատին ուղղված աչքով (կենտրոնական անցք) տեղադրված կծիկների համար (ուղղահայաց առանցք): Փոքր կծիկների համար բեռնումը կարող է լինել ձեռքով, իսկ ավելի ծանրերի համար՝ կռունկով:
- Հորիզոնական պարույրային փաթաթման մեքենաներ՝ Նախատեսված է ուղղահայաց դիրքով պարույրների համար, որոնք գտնվում են երկնքին ուղղված (հորիզոնական առանցք): Այս մեքենաները սովորաբար օգտագործում են ձգվող թաղանթ՝ պարույրը ամուր փաթաթելու համար:
Այս ուղեցույցը ուսումնասիրում է կծիկային փաթաթման մեքենաների տարբեր տեսակներ՝ մանրամասն նկարագրելով դրանց բաղադրիչները և շահագործման գործընթացները։
1. Կիսաավտոմատ ուղղահայաց պարույրային փաթաթման մեքենա
Այս տեսակի մեքենան փաթաթում է ուղղահայաց դիրքով (աչքից պատ) դասավորված կծիկները:
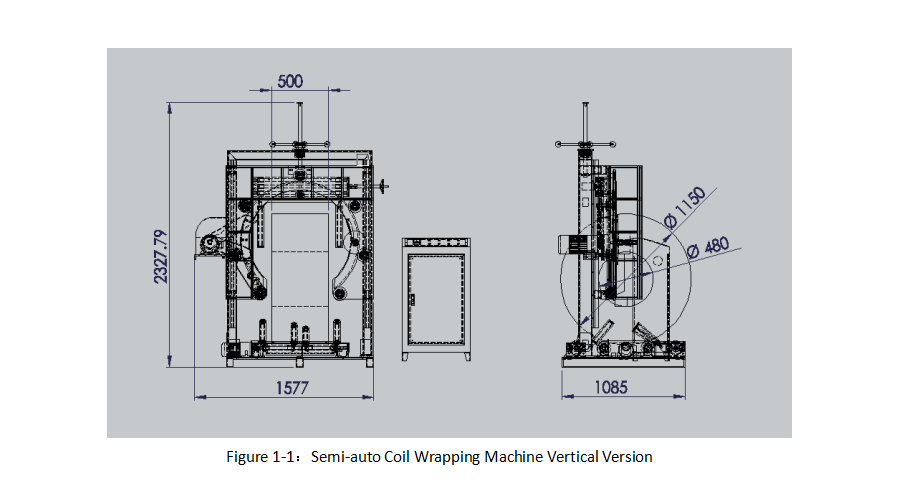
Նկար 1-1. Կիսաավտոմատ ուղղահայաց պարույրային փաթաթման մեքենա
1.1 Հիմնական բաղադրիչներ.
- (1) Շրջանակ: Մեքենայի հիմնական կառուցվածքային հիմքը։
- (2) Շարժվող անիվներ՝ Շրջանաձև դասավորված անիվներ, որոնք պտտեցնում են պարուրաձև օղակը։
- (3) Պտտվող օղակ։ Պտտվող օղակ՝ կարգավորվող բացվածքով, որի միջով կծիկն անցնում է; այն կրում է փաթաթող նյութը։
- (4) Հենարանային անիվներ՝ Կողային անիվներ, որոնք ապահովում են պարուրաձև օղակի կայունությունը։
- (5, 6, 7) Ակոսներ և ելուստներ։ Փոխկապակցված դիզայնի առանձնահատկությունները ապահովում են շարժվող անիվների և պարուրաձև օղակի միջև սահուն պտույտը։
- (8, 9) Շարժիչներ՝ Էլեկտրաէներգիա մատակարարեք շարժվող անիվներին (օղակի պտույտ) և օղակի բարձրության կարգավորման համակարգին։
- (10) Հենարանային օղակ։ Անշարժ օղակ, որը ուղղորդում է շարժվող անիվները։
- (11) Աջակցության սյուն. Երկրորդ շարժիչը պահող և կառուցվածքը պահող ուղղահայաց սյուն։
- (12) Գլխավոր ձող և (13) Շարժվող ձող։ Միացրեք շարժիչին՝ պարուրաձև օղակի ուղղահայաց շարժման (բարձրության կարգավորման) համար։
- (14) Սեղմիչ։ Ամրացնում է հենարանային օղակը՝ թույլ տալով կարգավորումներ։
- (15, 16, 17) Հենարանային սյուներ՝ Ուղղահայաց հենարաններ, որոնք պահում են կծիկը տեղում։
- (18) Գլանակներ՝ Տեղադրված է հենարանային սյուների միջև՝ փաթաթման ընթացքում կծիկը կայունացնելու համար։
1.2 Գործողության սկզբունքը.
1.2.1 Հիմնական կառուցվածքը.
Մեքենան ունի ամուր շրջանակ, որը պահում է շրջանաձև դասավորված շարժիչ անիվները: Պտտվող օղակը հենվում է այդ անիվների վրա: Պողպատե պարույրն անցնում է օղակի կարգավորվող բացվածքով, որը պտտվում է՝ փաթաթող նյութը քսելու համար:
1.2.2 Աջակցություն և շարժում.
Ակոսավոր հենարանային անիվները ամրացնում են օղակը աշխատանքի ընթացքում: Շարժիչը սնուցում է շարժվող անիվները՝ պտտելով օղակը կարգավորելի արագությամբ: Միահյուսված ակոսներն ու ելուստները ապահովում են հարթ, կայուն պտույտ, երբ օղակը փաթեթավորման նյութը անցկացնում է կծիկի անցքի միջով: Անիվների և օղակի միջև շփումը կարող է կարգավորվել անիվները վերատեղադրելով:
1.2.3 Բարձրության կարգավորում՝
Բարձրացման մեխանիզմը, որը կառավարվում է երկրորդ շարժիչով՝ գլխավոր և շարժիչով աշխատող ձողերին միացված փոխանցումային համակարգի միջոցով, կարգավորում է պարուրաձև օղակի բարձրությունը: Սա հարմարեցնում է տարբեր արտաքին տրամագծերի (ՇՄ) պարույրներին՝ ապահովելով փաթաթման գործընթացի կենտրոնացված և ճշգրիտ լինելը:
1.2.4 Կծիկի հենարան։
Կծիկը հենվում է հիմքի վրա, որն ունի մեկ վերին հենարանային գլան և երկու հիմքային հենարանային գլաններ: Այս գլանները ապահովում են կայունություն և ամուր պահում են կծիկը փաթաթման ցիկլի ընթացքում:
1.2.5 Արդյունավետ փաթեթավորում.
Այս դիզայնը ապահովում է կծիկների ամուր և արդյունավետ փաթաթումը՝ ապահովելով պաշտպանություն շրջակա միջավայրի տարրերից և բեռնաթափման սթրեսներից։
2. Կիսաավտոմատ հորիզոնական պարույրային փաթաթման մեքենա
Այս մեքենան փաթաթում է հորիզոնական դիրքով (աչք դեպի երկինք) կծիկները։

Նկար 2-1. Կիսաավտոմատ հորիզոնական պարույրային փաթաթման մեքենա
Մեքենան ապահով կերպով պահում է կծիկը էլեկտրական և ճնշման գլանների միջև։ Էլեկտրական գլանները պտտեցնում են կծիկը, մինչդեռ բաց պտտվող օղակը քսում է փաթեթավորման նյութը (օրինակ՝ ձգվող թաղանթ կամ ժապավեն)։ Այս կարգավորումը կանխում է դեֆորմացիան կամ անկայունությունը փաթեթավորման ընթացքում՝ ապահովելով հավասարաչափ և ամուր փաթեթավորում։
2.1 Հիմնական բաղադրիչներ.
- (1) Շրջանակ: Մեքենայի հիմնական կառուցվածքը։
- (2) Բաց պտտվող օղակ։ Տեղադրված է շրջանակի վրա, պտտվում է փաթաթող նյութը կիրառելու համար։
- (3) Նյութի պահող՝ Ամրացված է պտտվող օղակին, պահում է փաթաթման նյութի գլանը։
- (4-6) Հենարանային անիվներ՝ Ուղղորդեք պտտվող օղակը։
- (7) Էլեկտրական գլաններ՝ Տեղադրված օղակի երկու կողմերում, պտտեք կծիկը; միացված է շարժիչ մեխանիզմին:
- (8) Ճնշման գլաններ՝ Տեղադրված է շարժիչով գլանների վերևում, շարժական (գլանների միջոցով)՝ կծիկը սեղմելու և կայունացնելու համար։
- (9) Գլան: Գործարկում է ճնշման գլանները։
- (10) Շարժիչ։ Կարգավորում է կծիկի պտույտը (շարժիչով գլաններ) և օղակի պտույտը։
2.2 Համակարգի մանրամասները.
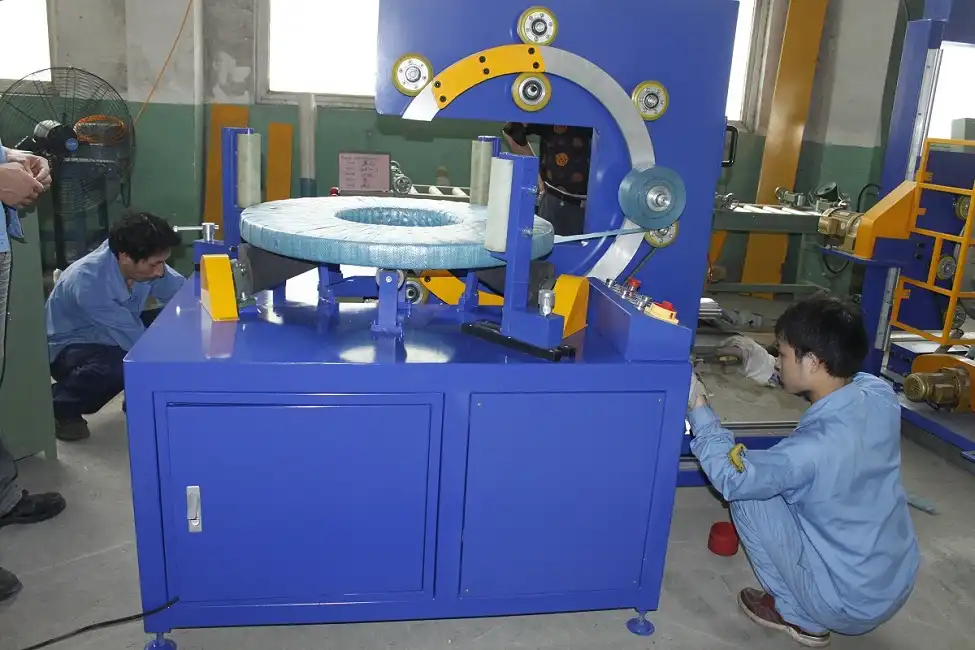
- Շարժիչի մեխանիզմը սովորաբար ներառում է շրջանակի վրա տեղադրված շարժիչ, որը սնուցում է գլանները ժամանակային գոտու միջոցով:
- Ճնշման գլանները միացված են շրջանակին գլանների միջոցով, ինչը թույլ է տալիս կարգավորել ճնշումը։
- PLC-ն (ծրագրավորվող տրամաբանական կարգավորիչ) հաճախ կառավարում է շարժիչները և գլանները՝ ճշգրիտ, ավտոմատացված շահագործման հաջորդականություններ ապահովելու համար։
2.3 Փաթեթավորման գործընթաց.
- Կծիկը (կամ նմանատիպ կլոր առարկա, ինչպիսին է անվադողը), տեղադրվում է շարժիչով աշխատող գլանների վրա։
- Գլանները իջեցնում են ճնշման գլանները՝ իրը հուսալիորեն ամրացնելու համար։
- PLC-ն ապահովում է համապատասխան սեղմման ճնշումը։
- Փաթեթավորման նյութը կցվում է իրին։
- Բաց պտտվող օղակը պտտվում է՝ քսելով նյութը, մինչդեռ հզորությամբ շարժական գլանները միաժամանակ պտտում են կծիկը։
- Այս համակարգված շարժումը հանգեցնում է ամբողջ կծիկի մակերեսի շուրջ հավասարաչափ, ամուր փաթաթման։
Այս դիզայնը ապահովում է արդյունավետ փաթաթում կայուն լարվածությամբ՝ կանխելով արտադրանքի շարժը կամ վնասումը գործընթացի ընթացքում։
3. Ուղղահայաց պարույրային փաթեթավորող սայլակով
Այս ավտոմատացված ուղղահայաց փաթեթավորման սարքը օգտագործում է սայլակային համակարգ բեռնման և բեռնաթափման համար, որը իդեալական է ծանր մետաղական կծիկների, ինչպիսիք են պողպատը, մետաղալարը և պղինձը, համար: Սայլակը տեղափոխում է կծիկը փաթեթավորման կայանի մեջ և դուրս՝ առանձնացնելով բեռնման տարածքը փաթեթավորման գոտուց:
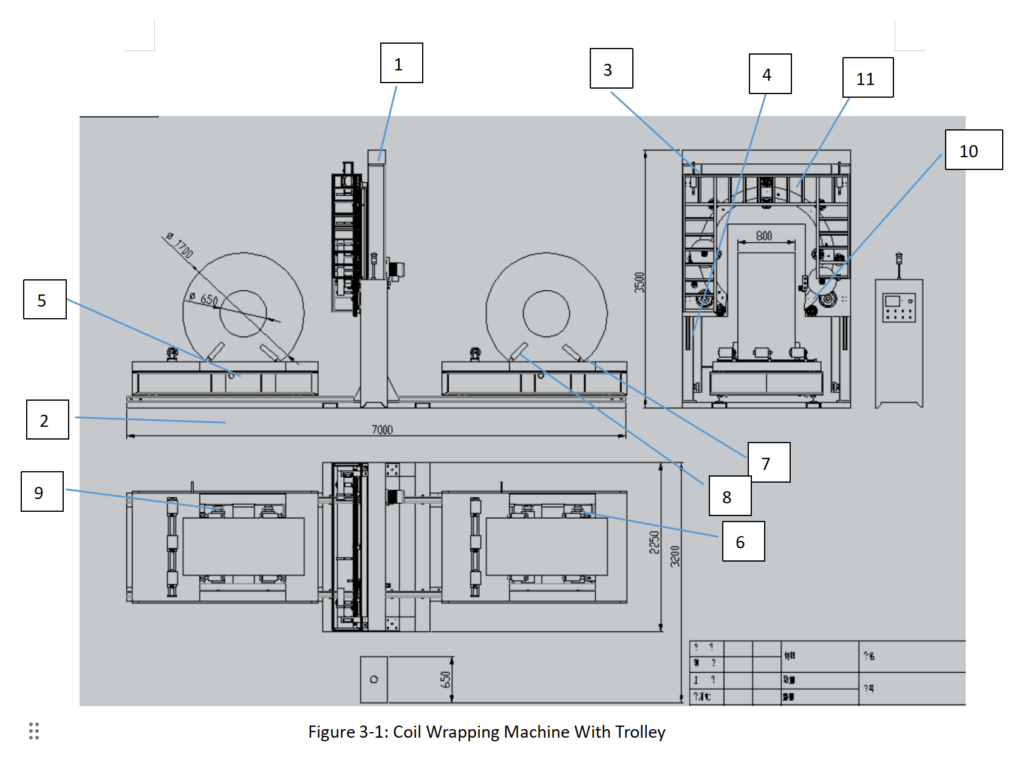
Նկար 3-1. Ուղղահայաց պարույրային փաթաթման մեքենա սայլակով
3.1 Հիմնական բաղադրիչներ.
- (1) Գանտրիի շրջանակ. Հիմնական վերգետնյա կառուցվածքը։
- (2) Շարժական ռելսեր՝ Ուղղորդեք սայլակը հիմքում։
- (3) Փաթեթավորման սարք. Բարձրացման համակարգի վրա տեղադրված օղակաձև մեխանիզմ, որը կիրառում է փաթաթող նյութը։
- (4) Բարձրացնող սարք։ Փաթեթավորող սարքը ուղղահայաց է տեղափոխում՝ համապատասխանեցնելով այն կծիկի կենտրոնական բարձրությանը։
- (5) Տրոլեյբուսային վագոն։ Շարժվում է ռելսերի երկայնքով (սնուցվում է շարժիչով/փոխանցման տուփով), տեղափոխելով կծիկներ, հագեցած է դիրքորոշման սենսորներով։
- (6) Սայլակի փոխանցման համակարգ. Հզորացնում է սայլակի շարժումը։
- (7) Հենարանային գլան և (8) Հենարանային գլան։ Գտնվում է սայլակի վրա, պահում և պտտում է կծիկը փաթաթման ընթացքում (հաճախ վարվում է):
- (9) Էլեկտրական անիվ։ Շարժիչով շարժվող անիվ սայլակի տակ՝ ռելսերի երկայնքով շարժման համար։
- (10) Օղակաձև շարժիչ անիվներ՝ Փոխանցեք հզորությունը (շարժիչից)՝ փաթաթող օղակը պտտելու համար։
- (11) Վահան։ Անվտանգության միջոցառումներ օղակի և նյութական ուղու շուրջ։
- (12) Կողային գլանակներ՝ Տեղադրված է սայլակի վրա՝ կծիկը կողքից ամրացնելու համար:
3.2 Իրականացման մանրամասները.
Ամուր դարպասային շրջանակը պահում է բարձրացնող սարքը, որն օգտագործում է շարժիչով շարժվող շղթաներ/աստղանիվներ՝ փաթաթման սարքի բարձրությունը ճշգրտորեն կարգավորելու համար կծիկի կենտրոնին։
Սայլակի վագոնը շարժվում է ռելսերի երկայնքով իր շարժիչ համակարգի միջոցով: Սայլակի վրա տեղադրված հենարանային գլանները, որոնցից յուրաքանչյուրը հնարավոր է՝ սնուցվում է իր սեփական շարժիչով, պտտեցնում են կծիկը: Կողային գլանները կանխում են կողմնային տեղաշարժը և կարող են կարգավորվել կծիկի տարբեր լայնությունների համար:
3.3 Փաթեթավորման գործընթաց.
- Բեռնում: Կծիկը (A) բեռնվում է կռունկի միջոցով սայլակի վրա գտնվող հենարանային գլանների վրա (մինչ այն գտնվում է փաթեթավորման կայանից դուրս): Օղակը կարգավորում է բարձրությունը և գլանների դիրքը՝ կծիկը պահելու համար:
- Փաթաթման պարույր A: Սայլակը տեղափոխում է A կծիկը փաթեթավորման կայան: Հենարանային գլանները պտտեցնում են կծիկը, մինչ փաթեթավորման սարքը քսում է նյութը:
- Ավտոմատ կտրում. Մեքենան ավտոմատ կերպով չափում և կտրում է փաթեթավորման նյութը՝ հիմնվելով մարդ-մեքենա ինտերֆեյսի (HMI) նախապես սահմանված պարամետրերի (կծիկի չափս) վրա։
- Բեռնման կծիկ B: Մինչ A կծիկը փաթաթվում է, հաջորդ կծիկը (B) կարող է բեռնվել սայլակի մյուս ծայրում գտնվող սպասող հենարանային գլանների վրա կամ երկրորդական բեռնման դիրքում։
- Շարունակական գործողություն. Երբ A կծիկը փաթաթվում է, սայլակը այն դուրս է հանում և միաժամանակ B կծիկը տեղափոխում փաթաթման դիրք։ Այնուհետև կարելի է բեռնել երրորդ կծիկը։ Սա հնարավորություն է տալիս ապահովել անընդհատ, բարձր արդյունավետությամբ ավտոմատացված աշխատանքային հոսք։
Ամբողջ համակարգը սովորաբար կառավարվում է ավտոմատացված կառավարման համակարգի կողմից, որն օգտագործում է PLC-ներ և ֆոտոէլեկտրական սենսորներ՝ կծիկի ճշգրիտ դիրքավորման և անխափան աշխատանքի համար, նվազագույնի հասցնելով ձեռքով միջամտությունը։
4. Ավտոմատ հորիզոնական ձգվող փաթաթան
Այս տեսակի մեքենան կենտրոնանում է հորիզոնական կծիկների փաթաթման համար թաղանթի մատակարարման և կտրման գործընթացի ավտոմատացման վրա, հատկապես հարմար է արտադրական գծերում ինտեգրման համար:

Նկար 4-1. Ավտոմատ հորիզոնական ձգվող փաթեթավորող սարք՝ թաղանթի մատակարարման/կտրման համակարգով
Այս համակարգը հեշտացնում է փաթեթավորումը՝ վերացնելով թաղանթի ձեռքով մշակումը, խթանելով արտադրության արագությունը և ապահովելով փաթեթավորման կայուն որակ, ինչը կարևոր է մեծ ծավալի արդյունաբերական կիրառությունների համար:
4.1 Հիմնական բաղադրիչներ (Նկար 4-1):
- (1) Գլխավոր տախտակ. Հիմքի կառուցվածքը բաղադրիչների տեղադրման համար։
- (2) Ուղղորդող անիվի հավաքածու. Ուղղորդում է փաթաթման նյութի ուղին։
- (3) Ավտոմատ կտրման մեխանիզմ. Կտրում է թաղանթը/ժապավենը փաթաթելուց հետո։
- (4) Ավտոմատ ժապավենի սնուցող բռնակ։ Պտտվում է՝ նյութը օղակի մեջ մատակարարելու համար։
- (5) Բաց պտտվող օղակ։ Կիրառում է փաթաթող նյութը կծիկի շուրջը։
- (6) Նյութերի մատակարարման միավոր։ Պահում և բաշխում է փաթեթավորման նյութի գլանափաթեթը։
- (7) Փոխադրման անիվներ՝ Նպաստել նյութի շարժմանը օղակի շուրջը։
- (8) Պտտվող շարժիչի միավոր։ Հզորացնում է օղակի պտույտը։
- (9-15) Առնչվող մեխանիկական մասեր՝ Միացնող ձողեր, կրողներ, թևքեր, բլոկներ, որոնք հնարավորություն են տալիս շարժվել և գործառույթ կատարել։
4.2 Համակարգի կարգավորումը.
Նյութի մատակարարման միավորը մատակարարում է փաթաթման ժապավեն/թաղանթ, որը ուղղորդվում է ուղղորդող անիվի հավաքածուի միջով դեպի բաց պտտվող օղակը: Ավտոմատ կտրման մեխանիզմը սովորաբար գտնվում է գլխավոր տախտակի տակ, մինչդեռ ավտոմատ մատակարարման թևը տեղադրված է վերևում և նախատեսված է նյութը ճիշտ պտտելու և դիրքավորելու համար՝ փաթաթման ցիկլը սկսելու համար:
4.3 Փաթեթավորման գործընթաց (ավտոմատացված մատակարարում/կտրում):

Նկար 4-2. Փաթեթավորման գործընթացի նկարազարդում
- Արտադրանքը (կծիկը) տեղափոխվում է փաթեթավորման դիրք (օրինակ՝ փոխադրիչի կամ պտտվող հենարանի միջոցով): Փաթեթավորման նյութը պահվում է ավտոմատ կտրման մեխանիզմի կողմից:
- Համակարգը մեկնարկում է. ավտոմատ սնուցող լծակը պտտվում է (շարժվում է գլանի/միացնող ձողի միջոցով) և նյութի ծայրը ուղղորդում է բաց պտտվող օղակի տարածք։
- Պտտվող օղակը սկսում է դանդաղ պտտվել (շարժվելով շփման անիվների միջոցով): Անցնելով կծիկի անցքով, նյութը սկսում է փաթաթվել փոխադրող անիվների շուրջը:
- Օղակը շարունակում է պտտվել՝ քաշելով նյութը արտադրանքի շուրջը։ Սնուցող լծակը մի փոքր հեռանում է։
- Մի քանի շերտ քսելուց հետո, ամրացնող մեխանիզմը նյութի ծայրը ազատում է սնուցող թևից։
- Օղակը արագանում է հիմնական փաթաթման ցիկլի համար։ Երբ անհրաժեշտ քանակությամբ նյութ է կիրառվում, օղակը կանգ է առնում։ Ավտոմատ սնուցող լծակը վերադառնում է իր սկզբնական դիրքին, սեղմման մեխանիզմը վերագործարկվում է՝ նյութի ծայրը պահելու համար, և կտրող մեխանիզմը կտրում է նյութը։ Փաթաթված կծիկը պատրաստ է դուրս գալու։
4.4 Հիմնական առանձնահատկություններ և առավելություններ՝
- Ավտոմատացված նյութերի մշակում. Ավտոմատ կերակրումը և կտրումը վերացնում են ձեռքով քայլերը։
- արդյունավետությունը: Նվազեցնում է ցիկլի ժամանակը և աշխատանքային պահանջները։
- Հետեւողականությունը: Ապահովում է փաթեթավորման միատարր որակը և նյութի օգտագործումը։
- Անվտանգություն Նվազեցնում է օպերատորի փոխազդեցությունը շարժվող մասերի հետ։
- Նախընտրելի կարգավորում՝ Հաճախ օգտագործում է պնևմատիկ մկրատներ կտրելու համար և ճշգրիտ կառավարվող ակտուատորներ (գլաններ, շարժիչներ) սնուցող թևի շարժման համար։
Այս ավտոմատացված համակարգը իդեալական է կծիկների փաթեթավորումը անընդհատ արտադրական գծերում ինտեգրելու համար, ինչը մեծացնում է արտադրողականությունը և անվտանգությունը։
5. Գլխավոր պարույրային փաթաթան
Գլխավոր կծիկների փաթեթավորողները ծանր բեռնատար մեքենաներ են, որոնք նախատեսված են շատ մեծ և ծանր կծիկների փաթեթավորման համար, ինչպիսիք են մետաղագործական կենտրոններում և գործարաններում վաճառվողները։
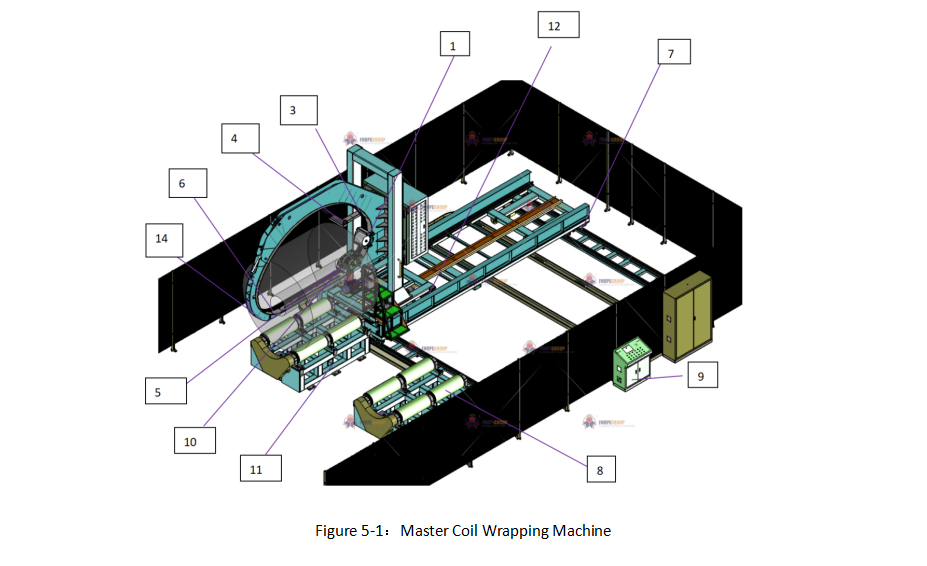
Նկար 5-1. Գլխավոր պարույրային փաթաթման մեքենա
5.1 Բաղադրիչների ակնարկ.
- (1) Ժապավենային բաշխիչներ՝ Մեկ կամ ավելի միավորներ, որոնք կիրառում են փաթաթման նյութ։
- (2) ճկուն օրբիտալ։ Ռելս (հաճախ շղթա կամ գոտի), որը ժապավենի բաշխիչները ուղղորդում է կծիկի շուրջը։
- (3) Շրջանակ/կամար։ Հիմնական կառուցվածքը, որը ներառում է փաթաթման տարածքը։
- (4) Նյութի պահող՝ Աջակցում է փաթաթման նյութի գլանափաթեթներին։
- (5) Քարշակման միավոր։ Շարժում է ճկուն ուղեծիրը (հաճախ տեղակայված է կամարից դուրս՝ հասանելիության համար):
- (6) Կամրջի հատված՝ Շրջանակի/կամարի այն մասը, որը բացվում է կծիկի բեռնման/բեռնաթափման համար:
- (7) Շարժական աջակցության սայլակ/սայլակ (12): Տեղափոխում է կծիկը փաթաթման կայանի մեջ/դուրս՝ ռելսերի երկայնքով։
- (8) Աջակցող գլանափաթեթներ՝ Գտնվելով սայլակի վրա, պտտեցրեք կծիկը փաթաթման ընթացքում:
- (9) Կառավարման համակարգ. Համակարգում է մեքենայի բոլոր շարժումները և պարամետրերը։
- (10) Սերվոներ՝ Շարժիչներ, որոնք ապահովում են շարժումների ճշգրիտ վերահսկողություն։
- (11) Հարթակ։ Սայլակի վրա պտտվող հիմքը, որը պահում է կծիկը։
- (13) Դիրքի սենսորներ՝ Ավտոմատացման համար հայտնաբերեք կծիկի/սայլակի տեղադրությունը։
- (14) Կողպման մեխանիզմ. Ապահովում է ճկուն ուղեծրը/կամրջակը շահագործման ընթացքում։
- (15) Շղթա կամ գոտի։ Ճկուն օրբիտալը կազմող տարրը։
5.2 Մանրամասն շահագործում և նախագծում.
Գլխավոր կծիկի փաթաթիչները օգտագործում են ժապավենային բաշխիչներ, որոնք տեղադրված են սայլակի վրա, որը շարժվում է ճկուն ուղեծրի (շղթա կամ գոտի) երկայնքով՝ ուղղորդվելով մեքենայի շրջանակով/կամարով: Այս ուղեծրային համակարգը նյութը ամուր փաթաթում է մեծ կծիկի շուրջ: Օրբիտալի ցածր շփման կառուցվածքը ապահովում է հարթ շարժում և հուսալիություն:
5.3 Կամուրջ և բեռնման համակարգ.
Հիմնական առանձնահատկությունը շրջանակի/կամարի բացվող կամրջի հատվածն է, որը թույլ է տալիս արդյունավետորեն բեռնել/բեռնաթափել մեծ կծիկները: Այս կամուրջը կարող է բացվել հիդրավլիկ, պնևմատիկ կամ էլեկտրական եղանակով, հաճախ ներքաշվելով՝ ազատ մուտք ապահովելու համար: Բեռնումից/բեռնաթափումից հետո կամուրջը փակվում է, և ճկուն ուղեծիրը ավտոմատ կերպով կրկին միանում է:
Կծիկները սովորաբար տեղափոխվում են շարժական հենասայլակով (տրոլեյբուսով), որը շարժվում է ռելսերի վրայով: Կծիկը հենվում է սայլակի վրա գտնվող շարժիչով հենասայլակների վրա, որոնք այն պտտեցնում են փաթաթման ընթացքում՝ նյութի հավասարաչափ կիրառումն ապահովելու համար:
5.4 Կառավարում և համաժամեցում.
Բարդ կառավարման համակարգը (հաճախ PLC-ի վրա հիմնված՝ HMI-ով) համաժամեցնում է ուղեծրի արագությունը, կծիկի պտտման արագությունը, սայլակի շարժումը և կամրջի աշխատանքը: Օպերատորները կարող են սահմանել փաթեթավորման համընկնման, լարվածության և ցիկլի քայլերի պարամետրերը: Սերվոները և սենսորները ապահովում են կամրջի և օրբիտալի նման բաղադրիչների ճշգրիտ դիրքավորումը և ամրացումը՝ փաթեթավորումից առաջ և ընթացքում:
5.5 Բազմակողմանիություն և կիրառություն.
Չնայած այն հիմնականում օգտագործվում է մեծ մետաղական կծիկների համար, այս սկզբունքը կարող է կիրառվել նաև այլ մեծ, ծանր գլանաձև կամ տորոիդային արտադրանքի վրա: Կծիկի համաժամանակյա պտույտը և փաթեթավորման գլխիկի շարժումը ապահովում են հետևողական, թեթևակի համընկնող փաթեթավորում՝ լիարժեք պաշտպանության համար: Փաթեթավորման կայանը կարող է տեղադրվել սայլակի վրա՝ ճշգրիտ դասավորության համար:
5.6 Բարելավված ավտոմատացում.
Սայլակի վրա տեղադրված դիրքի սենսորները հետևում են կծիկի դիրքին՝ հնարավորություն տալով ավտոմատ կերպով կանգնեցնել այն բեռնման, փաթեթավորման և բեռնաթափման կետերում: Կողպման մեխանիզմները ապահովում են ճկուն ուղեծրի և կամրջի անվտանգ ամրացումը բարձր արագությամբ փաթեթավորման գործընթացի ընթացքում՝ բարձրացնելով անվտանգությունը և շահագործման ամբողջականությունը:
Եզրափակում
Գլանաձև փաթաթման մեքենաները կենսական նշանակություն ունեն տարբեր ոլորտներում արժեքավոր գլանաձև արտադրանքը պաշտպանելու համար: Կիսավտոմատ ուղղահայաց և հորիզոնական միավորներից, որոնք հարմար են տարբեր չափերի և կշիռների գլանաձև արտադրանքների համար, մինչև լիովին ավտոմատացված համակարգեր՝ սայլակով բեռնմամբ և թաղանթի ավտոմատ մշակմամբ, տեխնոլոգիան զգալի առավելություններ է առաջարկում արդյունավետության, արտադրանքի պաշտպանության և աշխատանքի խնայողության առումով: Գլանաձև փաթաթման գլխավոր սարքերը հատուկ կերպով բավարարում են արդյունաբերական պայմաններում շատ մեծ, ծանր գլանաձև արտադրանքների մշակման պահանջները: Յուրաքանչյուր տեսակի առանձնահատկությունների, բաղադրիչների և շահագործման սկզբունքների ըմբռնումը թույլ է տալիս բիզնեսներին ընտրել գլանաձև փաթեթավորման օպտիմալ լուծումը՝ իրենց արտադրական պահանջները բավարարելու և արտադրանքի ամբողջականությունն ապահովելու համար մատակարարման ողջ շղթայում: