Összefoglalás: Ez az útmutató a tekercselt fémek és huzalok kezelésére szolgáló robotizált rakodórendszereket és automatizált csomagolósorokat értékeli, a teherbírásra, a ciklusidőre és a biztonsági megfelelőségre összpontosítva. Kiemeli, hogy a végső berendezéskiválasztás az integrációs rugalmasságtól, a karbantartás összetettségétől és a hosszú távú üzemeltetési költségektől függ. A szöveg tartalmaz egy felelősségkizárást, miszerint a teljesítménymutatók és a munkaerő-megtakarítás tipikus iparági tartományok, amelyek konfigurációtól és létesítmény elrendezésétől függően változnak.
[VIDEÓ HELYKITÖLTŐ]
Jogi nyilatkozat: A teljesítménymutatók, ciklusidők, helyigények és munkaerő-megtakarítások tipikus iparági tartományok vagy szállítófüggő példák. A tényleges eredmények a konfigurációtól, az anyagtípustól, a létesítmény elrendezésétől és az üzemeltetési körülményektől függően változnak. A beruházás jóváhagyása előtt mindig egyeztessen a specifikációkat tanúsított beszállítókkal.
🛠️ Értékelési kritériumok
A robotizált rakodórendszerek és az automatizált csomagolósorok egyaránt nagy áteresztőképességet érnek el, de a végső választás a hasznos teherbírástól, a biztonsági előírásoknak való megfeleléstől, a ciklusidő konzisztenciájától, a karbantartás összetettségétől, az integrációs rugalmasságtól és a hosszú távú üzemeltetési költségelőrejelzésektől függ.
Az ipari csomagolási döntések szabványosított mérési méreteket igényelnek. A beszerzési csapatok öt fő paraméter alapján értékelik a berendezéseket, amelyek közvetlenül befolyásolják a gyártócsarnok teljesítményét. A teherbírás határozza meg a tekercsek maximális súlytűrését az automatizált anyagmozgatás során. A ciklusidő egy teljes rakásolási vagy csomagolási sorozat befejezéséhez szükséges időtartamot méri. A biztonsági megfelelőség igazolja a megállapított gépvédelmi protokollok és a vészleállító funkció betartását. A karbantartás összetettsége a rutin kenési intervallumokat, az érzékelő kalibrálási gyakoriságát és a cserealkatrészek elérhetőségét vizsgálja. Az integrációs rugalmasság megerősíti a kompatibilitást a felfelé irányuló szállítószalagokkal és a lefelé irányuló pántológépekkel. Minden kritérium közvetlenül átalakul a munkaerő-csökkentési mutatókba, a termékkárosodási arányokba és a helykihasználási hatékonyságba.
🏗️ A. lehetőség
A hattengelyes robotizált tekercses rakodógépek precíz rakományelhelyezést biztosítanak speciális karvégi szerszámozásuknak köszönhetően, jelentősen csökkentik a kézi anyagmozgatással járó sérüléseket, stabilizálják a raklapok geometriáját a biztonságos szállítás érdekében, folyamatos működést biztosítanak több állomáson, és közvetlenül integrálhatók a felső szállítószalagokkal tipikus üzemi körülmények között.
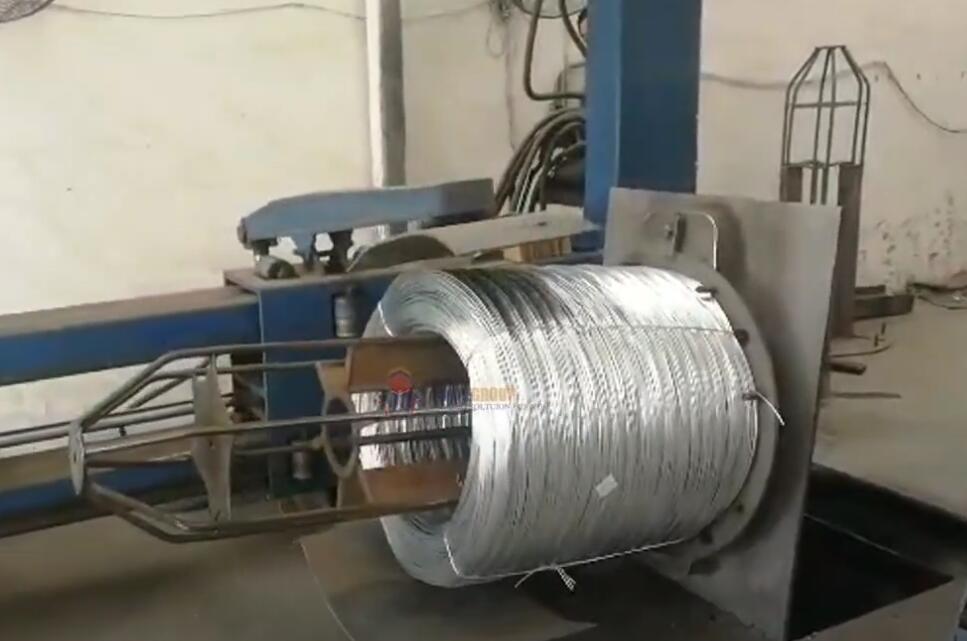
Egy hattengelyes, csuklós robotkar biztosítja a komplex tekercspozicionáláshoz szükséges többirányú mozgást. A robotikus egység akár 8,000–10 000 kg-os hasznos terhet is képes befogadni a szerkezeti rögzítési konfigurációtól függően (példa a gyártótól függ). A ciklusidő jellemzően 30-60 másodperc raklaponként standard gyári hőmérsékleten. A karvégi szerszámozás (EOAT) kiválasztása az anyagösszetételtől és a tekercs belső átmérőjének specifikációitól függ. Az öt tonnánál nehezebb vasacél tekercsek esetében a villás megfogók a belső furatba nyúlnak. A szénacél alkalmazásoknál a mágneses emelők sík külső felületekhez érnek, ami a maradék mágnesesség demagnetizálási protokollokat igényel a kioldás előtt. A vákuumos emelők bevonatos alumínium vagy horganyzott huzaltekercseket kezelnek felületi sérülés nélkül. A vezérlőarchitektúra egy programozható logikai vezérlőn (PLC) alapul, amely koordinálja a mozgási útvonalakat a felfelé irányuló szállítószalag jeleivel. Az ember-gép interfész panelek lehetővé teszik a receptek tárolását a különböző tekercsátmérőkhöz és halmozási mintákhoz. A biztonsági kerítés körülveszi a munkacellát, míg a területszkennerek érzékelik a személyzet belépését. Az ISO 10218 szabványnak való megfelelés azonnali lassítást ír elő, ha a biztonsági zónákat megsértik. A többállomásos konfigurációk lehetővé teszik, hogy egyetlen robot egyszerre négy palettapozíciót szolgáljon ki. A folyamatos működés jellemzően 50–60%-kal csökkenti az egységnyi munkaerőköltségeket a manuális pozicionálási módszerekhez képest, mérhető OEE-javulást eredményezve és lerövidítve a megtérülési időt a ciklusok következetes végrehajtásán keresztül.
🔗 Kapcsolódó : Fedezzen fel további megoldásokat
📈 B. lehetőség
Az automatizált forgókapu-adagolás egy forgó fejjel párosítva folyamatos tájolási munkafolyamatot hoz létre, minimalizálja a gyár alapterület-igényét, biztosítja az egyenletes fóliafelhordást és pántszalag-feszességet a különböző tekercsátmérők esetén, támogatja a teljesen felügyelet nélküli palettázási folyamatokat, és megbízhatóan működik szabványos ipari páratartalom mellett.
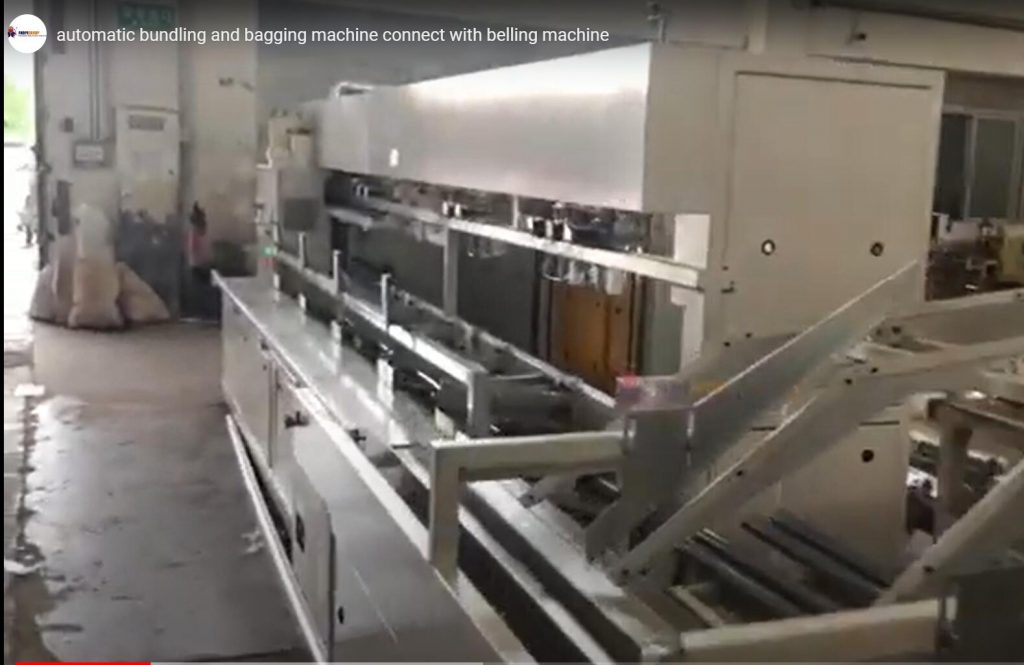
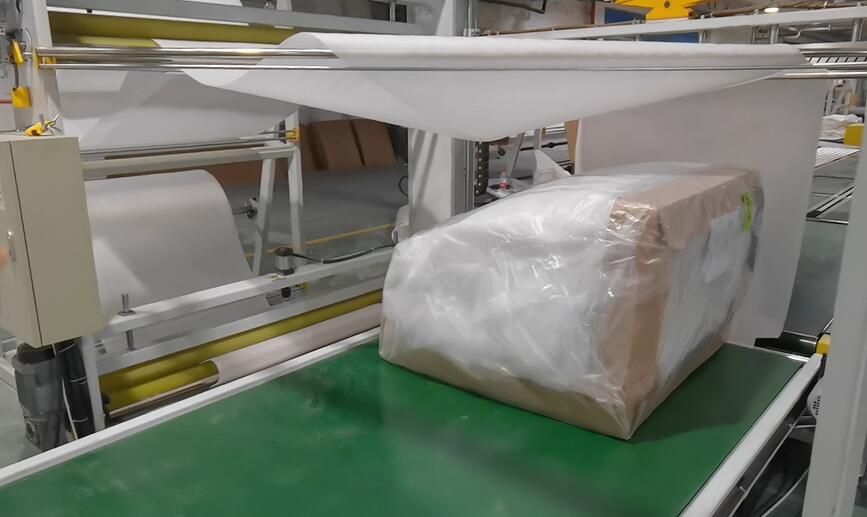
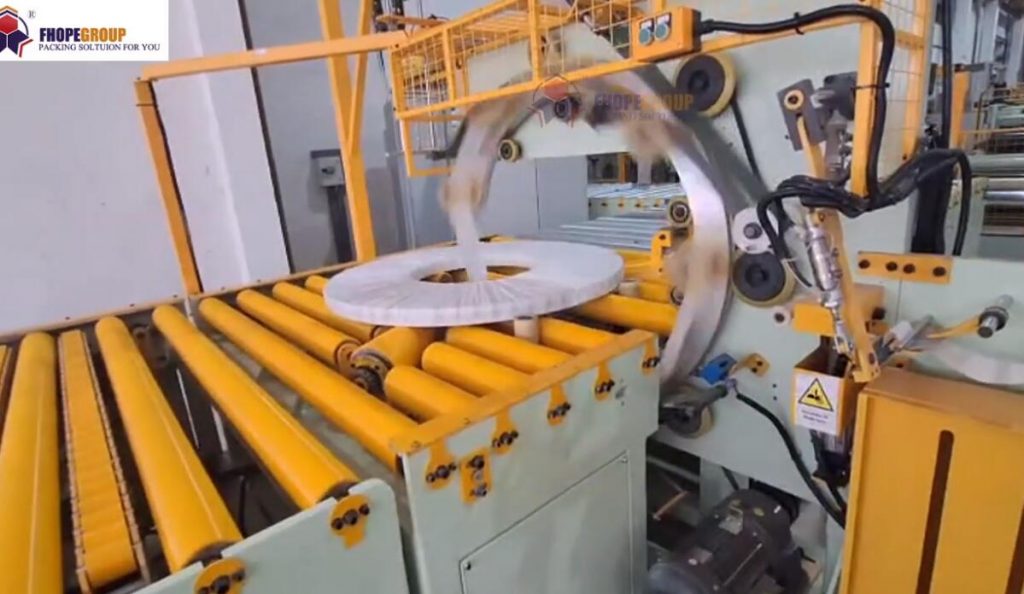
A szállítószalag-alapú csomagolósorok mechanikus fordítóberendezéseket használnak a tekercsek beállításához a csomagolási vagy pántolási műveletek előtt. Egy forgókapu mechanizmus szabályozza az adagolási sebességet, hogy az illeszkedjen a későbbi feldolgozási sebességhez. Az orientációs képesség a tekercseket szem-fal pozícióból szem-ég pozícióba forgatja a függőleges rakáskompatibilitás érdekében. A felborító berendezések nehéz terheket kezelnek, miközben megőrzik a súlypont stabilitását a 180 fokos átmenetek során. A szabványos 180 fokos formafelfordítók jellemzően maximális teherbírást és forgási tűréshatárokat támogatnak, amelyek a gyártó specifikációitól függően változnak. A fóliafelhordó egységek szabályozott feszültségszinten, jellemzően 10 és 30 N között, a fólia típusától függően alkalmazzák a nyújtható fóliát vagy az illékony korróziógátló (VCI) korróziógátlókat. A pántfeszítő gépek előre meghatározott törési pontokra beállított műanyag vagy acél szalagokkal rögzítik a rakományokat. A rendszer közvetlenül kapcsolódik az automatizált tekercselő állomásokhoz, amint azt a szabványos függőleges tekercselőgépek integrációs útmutatói is bemutatják. A PLC vezérlők egyetlen szinkronizált sorozatba szinkronizálják a szállítószalagokat, a felborítókat és a csomagolófejeket. A padlófelület jellemzően körülbelül 5-7 méter x 3-5 méter a szabványos vonalkonfigurációknál. A karbantartási intervallumok a hidraulikus tömítések és a szíjfeszítők havi ellenőrzését igénylik. A munkaerő-megtakarítás gyakran eléri az 50–70%-ot a manuális áthelyezési feladatok kiküszöbölése miatt, ami közvetlenül csökkenti a sérülések kezeléséből adódó selejtarányokat és javítja a helykihasználás hatékonyságát.
🛡️ Összehasonlító táblázat
A szabványosított értékelési mátrixok lehetővé teszik a közvetlen teljesítmény-összehasonlítást a versengő csomagolási technológiák között, kiemelve azokat az operatív kompromisszumokat, amelyek közvetlenül befolyásolják a tőkeberuházások elosztását, a megtérülési ütemtervet és az automatizált anyagmozgatási megoldásokat értékelő beszerzési csapatok általános berendezéshatékonysági céljait.
| Értékelési dimenzió | A. lehetőség: Robot tekercsfelrakó | B. lehetőség: Szállítószalag és felfutó sor | Paraméterspecifikáció formátuma |
|---|---|---|---|
| Hasznos teherbírás | Maximum 8,000–10 000 kg ciklusonként (gyártótól függően) | Maximum 7,500–9,000 kg ciklusonként (tipikus tartomány) | A robotkar akár 10 000 kg-os terheket is képes emelni 0.6 m/s sebességgel, ellenőrzött beszállítói körülmények között. A szállítószalag 8,500 kg-os tekercseket szállít 0.4 m/s sebességgel, szabványos terheléselosztás mellett. Mindkét konfiguráció közvetlenül befolyásolja az áteresztőképesség állandóságát és az OEE-célokat. |
| Ciklusidő | Általában 30–60 másodperc raklaponként (szállítótól függően) | Általában 25–45 másodperc tekercsirányonként (tipikus tartomány) | Az Upender 90 fokos tengelyváltást végez 10–15 másodperc alatt, sima gyorsulási profilok mellett. A lerakó 45 másodperc alatt végrehajtja a teljes elhelyezési sorozatot a programozott pályakorlátok mellett. A gyorsabb ciklusok a munkaidő csökkenésével és a befektetés megtérülésének javulásával járnak. |
| Biztonsági előírások | ISO 10218 szabvány szerinti védett munkacella | ANSI/RIA R15.06 zónafelügyelet (tipikus szabvány) | A fényfüggönyök gyári megvilágítás mellett 30–50 cm-en belül érzékelik a mozgó karokba belépő személyeket. A vészleállítók névleges feszültség alatt 0.5 méteren belül leállítják az összes tengelyt. A megfelelőség közvetlenül csökkenti a balesettel kapcsolatos állásidőt és a biztosítási díjakat. |
| Film- és pántintegráció | Kompatibilis a VCI tekercseléssel vagy sávozással (tipikus tartomány) | Integrált feszültségvezérelt csomagolófej (gyártótól függően) | A csomagolófej 15–25 N fóliafeszítést biztosít 1.0–1.5 m/s sebességgel, környezeti páratartalom mellett. A pántolóegység kalibrált nyomásbeállítások mellett 700–900 N szakítószilárdsággal rögzíti a rakományokat. A megfelelő feszítés minimalizálja a szállítási károkat és csökkenti a selejtcsökkentési költségeket. |
| Karbantartási komplexitás | Negyedéves érzékelőkalibrálás szükséges (tipikus intervallum) | Havi hidraulikus tömítés ellenőrzése (gyártótól függő példa) | A hidraulikus hengerek nyomását ±5%-os tűréshatáron belül tartják 1,000 működési cikluson keresztül. A vákuumbetétek 500 tartozék kioldása után is 60 kPa feletti szívóerőt biztosítanak. Az előre látható karbantartási ütemtervek támogatják a pontos költségvetés-előrejelzést és a tervezett állásidő-csökkentést. |
🔗 Lásd még : Kapcsolódó felszerelés
⚙️ Kiválasztási tanácsok
A beszerzési döntéseknek összhangban kell lenniük a berendezések kiválasztásával a tényleges maximális tekercstömeggel, a szükséges napi áteresztőképességgel, a rendelkezésre álló biztonsági zónák távolságaival, a meglévő szállítószalag-infrastruktúra kompatibilitásával, a hosszú távú karbantartási költségvetési korlátokkal és a kezelők képzési követelményeivel a tipikus üzemi körülmények között.
A 8,000 kg-ot meghaladó nehéz vastekercsek jellemzően robotizált egymásra rakást igényelnek a kiváló megfogási rugalmasság és a többállomásos palettázási képesség miatt. A korlátozott alapterületű létesítmények számára előnyösek a kompakt felhordó sorok, amelyek egyetlen alapterületen ötvözik a tájolást és a csomagolást. A nulla felületi érintkezést igénylő termelési környezetekben a mágneses emelők helyett vákuumos robotokat kell választani a bevonat károsodásának megelőzése és a selejtarány csökkentése érdekében. A vegyes tekercsátmérőjű nagy volumenű műveletek jobb áteresztőképességi állandóságot érnek el az automatizált forgókapu-adagoló rendszerekkel. A karbantartási költségvetések a szállítószalag-alapú architektúrákat részesítik előnyben, mivel a hidraulikus és szalagos alkatrészek több géptípuson szabványosítottak. A biztonsági megfelelési követelmények védett munkacellákat írnak elő a robotizált telepítésekhez, míg a felhordó sorok kerületi zónafelügyeletet igényelnek. A végső tőkejóváhagyás előtt ellenőrizze az összes teljesítményre vonatkozó állítást a beszállítói tesztjelentésekkel szemben. A teljes tulajdonlási költség számításainak tartalmazniuk kell az energiafogyasztási arányokat, a cserealkatrészek árait és a tervezett állásidő gyakoriságát a pontos pénzügyi előrejelzés és a mérhető megtérülési ütemterv biztosítása érdekében.
Vásárlási döntés ellenőrzőlista
-
[ ] Győződjön meg arról, hogy a tekercs maximális súlya és a belső átmérő tűrései megegyeznek a berendezés specifikációival.
-
[ ] Mérje fel a rendelkezésre álló alapterületet a gép helyigényéhez képest, plusz a biztonsági távolságokat.
-
[ ] Ellenőrizze, hogy a meglévő szállítószalagok sebessége összhangban van-e az automatizált adagolási vagy robotizált felvételi sebességgel.
-
[ ] Tekintse át a helyi gépek védelmi előírásait a szükséges biztonsági architektúra meghatározásához.
-
[ ] Számítsa ki a várható munkaerő-csökkentési százalékot a jelenlegi kézi anyagmozgatási eljárások alapján.
-
[ ] Kérjen karbantartási ütemterveket és dokumentált alkatrész-szállítási időket a beszállítóktól.
-
[ ] Ellenőrizze, hogy a fólia feszességi beállításai megfelelnek-e a szállítási tárolásra vonatkozó termékvédelmi szabványoknak.
FAQ
Melyik rendszer csökkenti hatékonyabban a felületi károsodás mértékét a bevonatos huzaltekercsek esetében? A vákuumos karvég-szerszámozással ellátott robotizált rakodógépek megakadályozzák a védőbevonatok érintkezési karcolódását. A mágneses emelők és mechanikus szorítók közvetlen felületi érintkezést igényelnek, ami veszélyeztetheti a gyárilag felvitt bevonatokat, közvetlenül befolyásolva a selejtcsökkentési célokat.
Hogyan befolyásolja a berendezésválasztás a raktár tárolási sűrűségét? Az automatizált palettázási sorrendek egyenletes rakodási magasságot és következetes éligazítást eredményeznek. A szabványosított rakodási minták maximalizálják a függőleges helykihasználást, miközben megakadályozzák az elmozdulást a szállítás során, javítva a létesítmény általános áteresztőképességét.
Milyen karbantartási gyakoriság vonatkozik a hidraulikus felhajtó mechanizmusokra? A hidraulikus hengerek tömítését jellemzően 2,500–3,500 üzemóránként kell ellenőrizni (tipikus ipari tartomány). A folyadékhőmérséklet-monitorozás megakadályozza a viszkozitás romlását a műszakonként nyolc órát meghaladó folyamatos üzemi ciklusok alatt, támogatva az OEE (egyenértékes teljesítmény) kiszámítható javulását.