1. Bevezetés
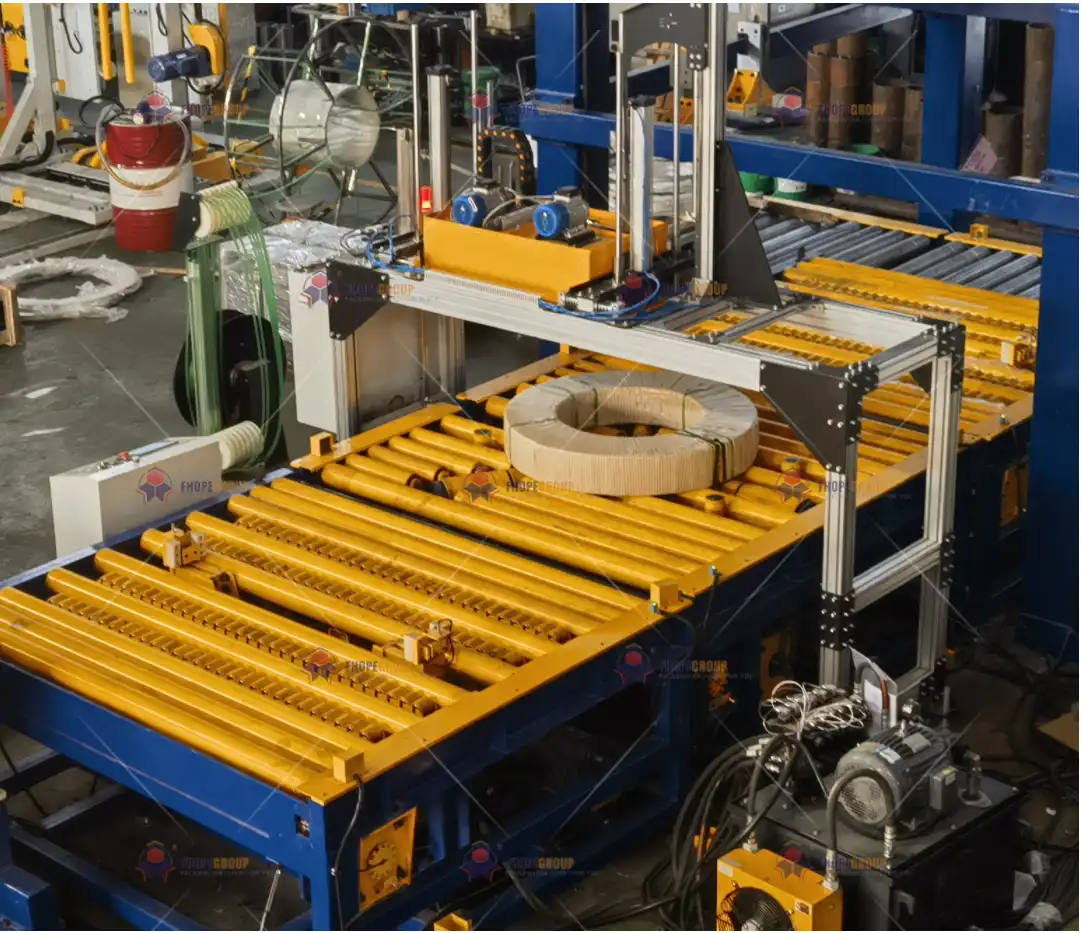
Az ipari környezetben, ahol az acéltekercseket csomagoláson , pántoláson és rakáson esnek át, a pontosság és az állandóság elengedhetetlen a megbízható, nagy volumenű műveletekhez. Egy tipikus tekercscsomagoló sor több gépből áll – például tekercscsomagoló gépből , tekercspántológépből és tekercsrakó gépből –, amelyek mindegyikét villanymotorok, szervorendszerek vagy hidraulikus aktuátorok hajtják. Ezeket mind egy kifinomult vezérlőrendszer irányítja, amely jellemzően PLC-ket (programozható logikai vezérlőket) , VFD-ket (változó frekvenciájú meghajtókat) és fejlett szervomotorokat tartalmaz.
Ahhoz, hogy ez a kifinomult elrendezés zökkenőmentesen működjön, elengedhetetlen a program hibakeresési fázisa . A hibakeresés biztosítja a mechanikus egységek, érzékelők, meghajtók és felhasználói felületek közötti megfelelő interakciókat; finomhangolja a számtalan vezérlőhurkot, biztonsági reteszeléseket és mozgásprofilokat a stabil működés és átviteli sebesség garantálása érdekében. Lényegében a program hibakeresése ötvözi a mechanikai tervezési normákat a vezérlőlogikával a biztonság fenntartása, a ciklusidők optimalizálása és a robusztus teljesítmény fenntartása érdekében a rendszer működési életciklusa alatt.
Ez a dokumentum leleplezi a tekercscsomagoló sorok programhiba-keresésének bonyolultságait, hivatkozva olyan bevett nemzetközi szabványokra, mint az ISO 9283 (robotika és mozgáspontosság), az IEC 61131-3 (PLC programozási nyelvek), a VDI 2206 (mechatronikai rendszerirányelvek) és az EN 415-10 (csomagológépek biztonsága). A cél egy átfogó kép bemutatása arról, hogyan használja ki egy integrált hibakeresési eljárás a virtuális modellezést, a valós idejű adatelemzést és az iteratív hangolást a konzisztens, hibatűrő funkciók biztosítása érdekében.
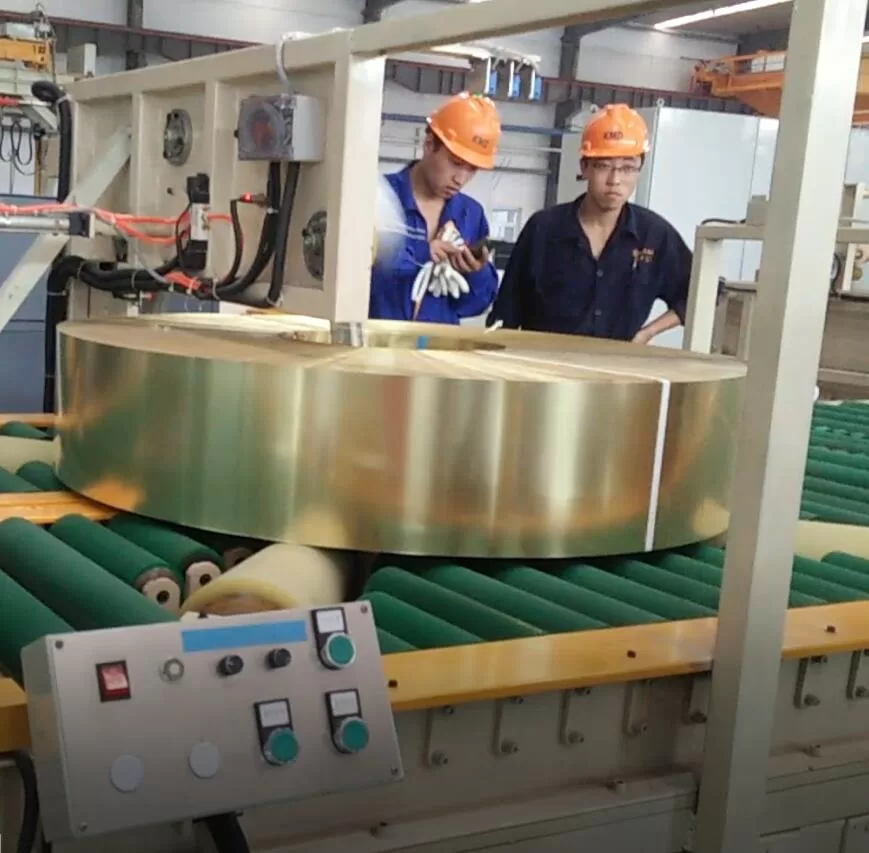
2. Hibakeresési keretrendszer: Mechanical-Control Cohesion
2.1 Mechanikai és vezérlőrendszerek koordinálása
A tekercscsomagoló sor robusztus mechanikus hardvert – kereteket, hengereket, sebességváltókat, görgőket – a fejlett elektronikával és a szoftvervezérelt logikával ötvözi. A stabil teljesítmény eléréséhez szoros szinergiára van szükség e tartományok között. Például:
-
Szervógyorsítás és rántáskezelés
- A gyors gyorsítást (és lassítást) be kell állítani a szervohajtásban a túlzott mechanikai igénybevétel elkerülése érdekében.
- Szabványok, mint IEC 61800-7 meghatározza a maximális rándulási értékeket (pl. ≤50 m/s³), amelyek segítenek csökkenteni a vibrációt és meghosszabbítani az alkatrészek élettartamát.
-
Hidraulikus reakció és vezérlés
- A hidraulikus rendszerek gyakran szorítják, emelik vagy forgatják a nehéz tekercseket. A helyes válaszidőnek – amelyet gyakran a beállított nyomás 90%-ának elérésének késleltetéseként mérnek – ≤0.8 s-nak kell lennie (perc ISO-10767 1), pontos szinkronizálást biztosítva a szervovezérelt műveletekkel.
-
Biztonsági reteszek
- A vészleállítókat, a biztonsági kapukat és a védőreteszeket minimális késleltetéssel integrálni kell a vezérlési logikába.
- EN-60204 1 előírja az e-stop jelátviteli késleltetést ≤20 ms a kezelők és a berendezések védelme érdekében.
2.2 Anyagkölcsönhatás és érzékelő kompatibilitás
A hibakeresés során döntő fontosságú annak ellenőrzése, hogy az érzékelők és a mechanikus részek megbízhatóan kölcsönhatásba lépnek-e az üzemi feszültség alatt:
-
- A kezdeti hibakeresés során a tényleges acéltekercsek helyett szabványos teszttömegek (pl. Q235B acéltömbök, amelyeknek ismert sűrűsége 7.85 g/cm³) használhatók. Ez csökkenti a kockázatot, és megismételhető tesztrutinokat tesz lehetővé.
-
Súrlódási és kopási szimulációk 2
- A gördülő elemek súrlódási együtthatója 0.15 (ASTM D1894) alatti lehet, ha PTFE-t vagy speciális, alacsony súrlódású bevonatokat használnak. A tesztelés biztosítja, hogy a PLC logika figyelembe vegye a valós világ súrlódási változásait az idő múlásával.
-
- Ha a kábelek, szervomotorok vagy érzékelők hőforrások közelében működnek, a szigetelés tartósságának ellenőrzése (pl. 200°C 1,000 órán keresztül az IEC 60811-201 szerint) elengedhetetlen a stabil jelintegritáshoz.
Ezekkel az ellenőrzésekkel a hibakeresés áttér a tisztán szoftver alapú paraméterhangolásról egy olyan integrált megközelítésre, amely foglalkozik a mechanikai stabilitással, az anyagok teljesítményével és a vezérlési logikai megbízhatósággal.
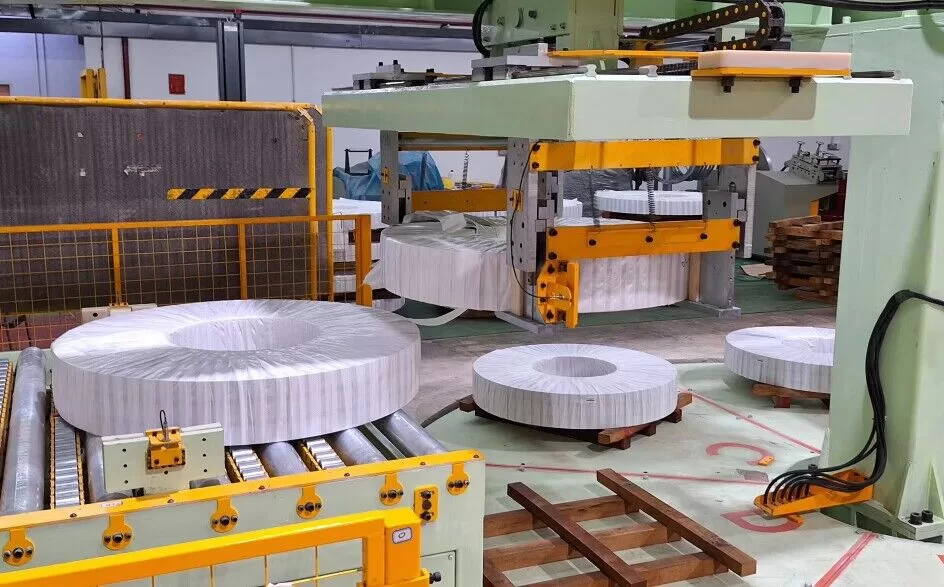
3. Hibakeresési munkafolyamat: a szimulációtól az élő beállításig
A hibakeresési szekvencia általában négy fő szakaszon keresztül halad. Minden szakasz speciális mérnöki eszközöket és tesztmódszereket használ, így a program logikáját és teljesítménymutatóit fokozatosan mélyebb szinten finomítja.
3.1 Digitális iker-előhibakeresés
A digitális ikerpár vagy virtuális üzembe helyezési technikák egyre elterjedtebbek a modern gyártóüzemekben. A virtuális környezetekhez olyan platformok használata, mint a MATLAB/Simulink , a Siemens NX MCD vagy a TIA Portal :
-
Vezérlési logikai modellezés
- A PLC, a mozgásvezérlő és a hajtásprofilok leképezhetők egy szimulációs környezetre.
- A mérnökök ellenőrzik az állapotátmeneteket, az I/O válaszokat és a mozgási görbéket, mielőtt a fizikai hardver feszültség alá kerül.
-
Ütközés és kinematikai ellenőrzések
- A virtuális ütközésérzékelés biztosítja, hogy a mechanikus karok, tekercsemelők vagy hevederfejek ne lépjék túl a tervezett határt.
- A kinematikai szimulációk azt értékelik, hogy a szervonyomatékban vagy a hidraulikus nyomásban bekövetkező változások hogyan befolyásolhatják a tekercs mozgási útvonalait.
-
Prediktív optimalizálás
- A korai szakaszban végzett hibakeresés fejlett algoritmusokat (pl. NSGA-II többcélú optimalizáláshoz) a sebesség, a feszültségszabályozás és a biztonsági határok egyensúlyba hozása érdekében.
- A virtuális tartomány ezen fejlesztéseinek előrehozásával a helyszíni hibakeresési idő akár 40%-kal is csökkenhet.
3.2 Az alrendszer zárt hurkú tesztjei
A virtuális érvényesítés után a következő szakasz minden alrendszert fizikai formában céloz meg:
-
Szervomotor tehetetlenségi nyomaték azonosítása
- Sok modern szervohajtás beépített rutinokkal rendelkezik a terhelési tehetetlenség azonosítására, finomítva a szabályozási nyereséget a stabil mozgás érdekében.
- A cél a minimális túllövés és a rövid beállási idő elérése.
-
Hidraulikus arány és szervoszelep válasz
- A hidraulikus működtetők lépésenkénti tesztje azt méri, hogy a rendszer milyen gyorsan és pontosan nyomás alá helyez.
- Az ezekből a tesztekből származó adatok visszacsatolnak a PLC zárt hurkú PID vagy előrecsatolt algoritmusaiba, biztosítva a koherens mozgást a szervo-hajtású szakaszokkal.
-
Érzékelők és működtetők
- A közelségérzékelőket, fotoelektromos kapcsolókat vagy mérőcellákat egyenként kell tesztelni.
- Ha az érzékelő kioldási pontja vagy küszöbértéke ki van kapcsolva, az hibás tekercsterheléshez vagy hibás ciklusindításhoz vezethet.
3.3 Integrált rendszer hibakeresés
Az egyes alrendszerek érvényesítése után a mérnökök egyesítik azokat a fő PLC program alatt:
-
HMI–PLC–VFD együttműködés
- A Human-Machine Interface (HMI) hangszereli a kezelői parancsokat, míg a PLC értelmezi azokat, és jeleket küld a VFD-knek vagy szervo meghajtóknak.
- A hibakeresés biztosítja, hogy a sebességreferenciák, a futási/leállítási jelek és a hibareteszelések tökéletesen illeszkedjenek. Például a referencia méretezés eltérése a görgős szállítószalagok túl gyors vagy túl lassú futását okozhatja, ami a tekercs áramlásának eltolódását okozhatja.
-
Csomagolófólia feszültségszabályozás
- A sztreccs fóliát alkalmazó vonalakban a feszültségnek az alapjel ±2%-án belül kell maradnia (az EN 12079-1 vagy hasonló irányelvek szerint).
- A PLC valós idejű feszültség-visszacsatolással kombinált előrecsatolási vezérlést használhat, hogy a tekercs átmérőjének változása ellenére is fenntartsa a konzisztenciát.
-
Időzítési szinkronizálás
- A nagy vonalak gyakran elosztott vezérlőhardverre támaszkodnak, és csaknem mikroszekundumos szinkronizálást igényelnek (IEC 61158-2), hogy biztosítsák a zökkenőmentes átmeneteket, amikor a tekercsek a csomagolásról a hevederezésre vagy egymásra rakásra kerülnek.
3.4 Működési forgatókönyv optimalizálása
Ha az integrált vonal megfelelően működik, a mérnökök finomítják a teljesítményt:
-
Termelési sebesség hangolása
- Fokozatosan emelje fel a vezetéket a maximális névleges teljesítményre (pl. 15 tekercs/óra), miközben figyeli a motor nyomatékát, a folyadéknyomást és az érzékelők késleltetését.
- Ha túlfeszültségek vagy ütközések lépnek fel, szükség lehet a szervo rámpaidők vagy a puffertávolságok módosítására.
-
Genetikai algoritmus vagy heurisztikus kiigazítások
- A haladó vonalak tartalmazhatnak paraméteres optimalizálást (pl. a genetikai algoritmus vagy gradiens alapú megközelítés), hogy olyan ideális szabályozási paramétereket fedezzenek fel, amelyek a lehető legrövidebb ciklusidőt biztosítják a mechanikai igénybevételi küszöbök túllépése nélkül.
-
Energiafogyasztás minimalizálása
- Az üresjárati energiafelhasználás azonosítása, a VFD lassítási rámpáinak beállítása vagy a szervo alvó üzemmódok alkalmazása a termelési szünetekben több mint 10–15%-kal csökkentheti az energiafelhasználást.
- Formális irányelvek, mint pl ISO-14955 2 stratégiákat határozzon meg a szerszámgépek energiahatékonyságára, amelyek adaptálhatók csomagolósorokhoz.
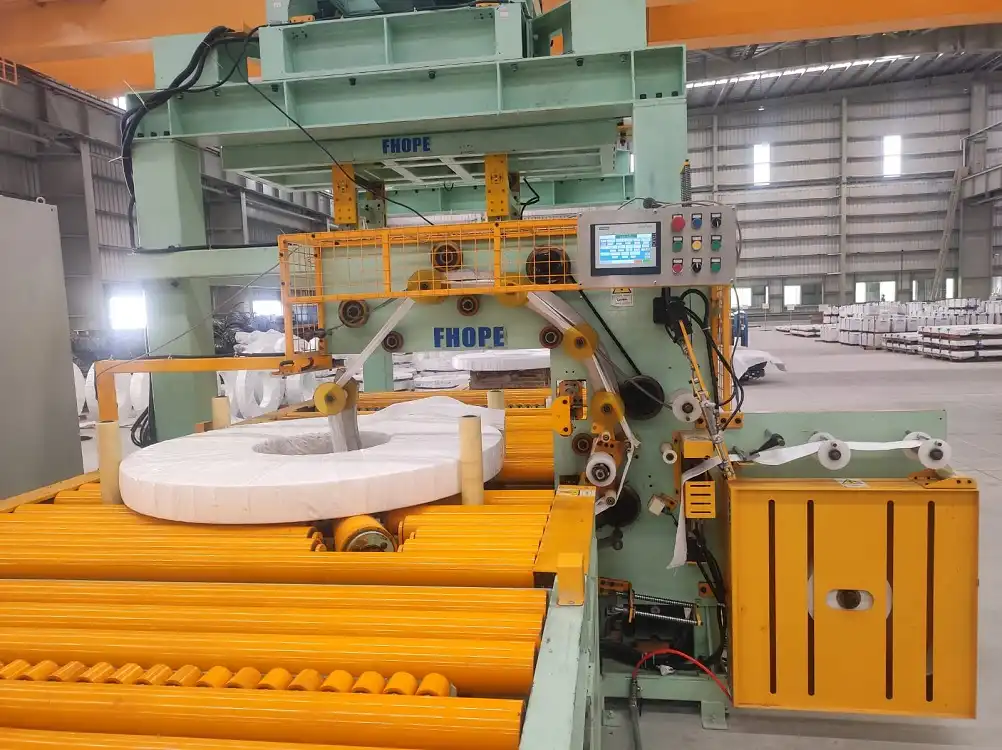
4. Életciklus-hibakeresés kezelése
4.1 Tervezési ellenőrzési szakasz
A legtöbb hibakeresés koncepcionálisan kezdődik, párhuzamosan a tervezéssel:
-
PLC program virtualizáció
- Fejlett platformokkal, mint pl Siemens TIA portál, a logikai blokkok szimulálhatók digitális I/O vagy virtuális meghajtókkal.
- Csökkenti a fizikai prototípuskészítés költségeit azáltal, hogy a hardver telepítése előtt ellenőrzi az alapvető logikai szekvenciákat – vészleállítások, reteszelések, érzékelőkapuzás.
-
Multibody Dynamics Simulation
- Szerszámok, mint ADAMUS or RecurDyn részletesebb mechanikai események kezelése, az érintkezési erők, az ízületi feszültség vagy a tekercs tehetetlenségének ellenőrzése az átmenetekben.
- A mechanikai ütések minimalizálása (±5%-os tartalék) csökkenti a szerkezet kifáradásának vagy a hegesztési repedések kockázatát a gép élettartama alatt.
4.2 Gyártási folyamat vezérlése
A gyártás során a gyártás minden szakaszát növekményes hibakeresés kísérheti:
A gyártás során a gyártás minden szakaszát növekményes hibakeresés kísérheti:
-
Valós idejű adatfigyelés
- A másodperc alatti mintavételezés (pl. 5–10 ms-os időközönként) naplózza az olyan paramétereket, mint a szervoáram, a hidraulikus nyomás vagy a pozícióeltolás.
- Olyan eszközök, mint LabVIEW FPGA or NI CompactRIO segít a magas frekvenciájú adatok rögzítésében a fejlett jelelemzés érdekében.
-
Verzióvezérlés
- A PLC-kód módosításait a rendszer archiválja a tárolókban (például a Gitben), amely kompatibilis IEC 61131-3 irányelveket, amelyek lehetővé teszik a visszaállítást, ha az újonnan bevezetett változtatások regressziót okoznak.
- Időbélyegek be ISO 8601 A formátum egyértelművé teszi, hogy melyik verzió került telepítésre és mikor.
-
Az üzlethelyiség nyomon követhetősége
- Minden program iterációja dokumentálva van a gép aktuális állapotával – a meghajtóparaméterekkel, az érzékelő kalibrációival és a hardver változásaival.
- Ha jövőbeli hiba lép fel, a technikusok bármely múltbeli ellenőrzőpontnál rekonstruálhatják a gép állapotát a kiváltó ok elemzéséhez.
4.3 Működési fázis és intelligens frissítések
Éles gyártásban a hibakeresés folyamatos fejlesztéssé alakul :
-
Önoptimalizálás
- Egyes tekercstömítési vonalak modell-prediktív vezérlést vagy adaptív algoritmusokat tartalmaznak, amelyek valós időben automatikusan hangolják az alapjeleket, javítva az átviteli sebességet vagy ~15%-kal csökkentve a filmhasználatot.
- Párosítva a digitális iker, a rendszer „mi lenne, ha” forgatókönyveket futtathat offline állapotban, mielőtt változtatásokat hajtana végre a fizikai berendezéseken.
-
OPC UA az adathozzáféréshez
- Szabványosított kommunikáció per IEC 62541 lehetővé teszi a platformok közötti adatmegosztást – az üzemeltetők, mérnökök vagy akár távoli szolgáltatók is hozzáférhetnek az előzménynaplókhoz, vagy biztonságosan módosíthatják a paramétereket.
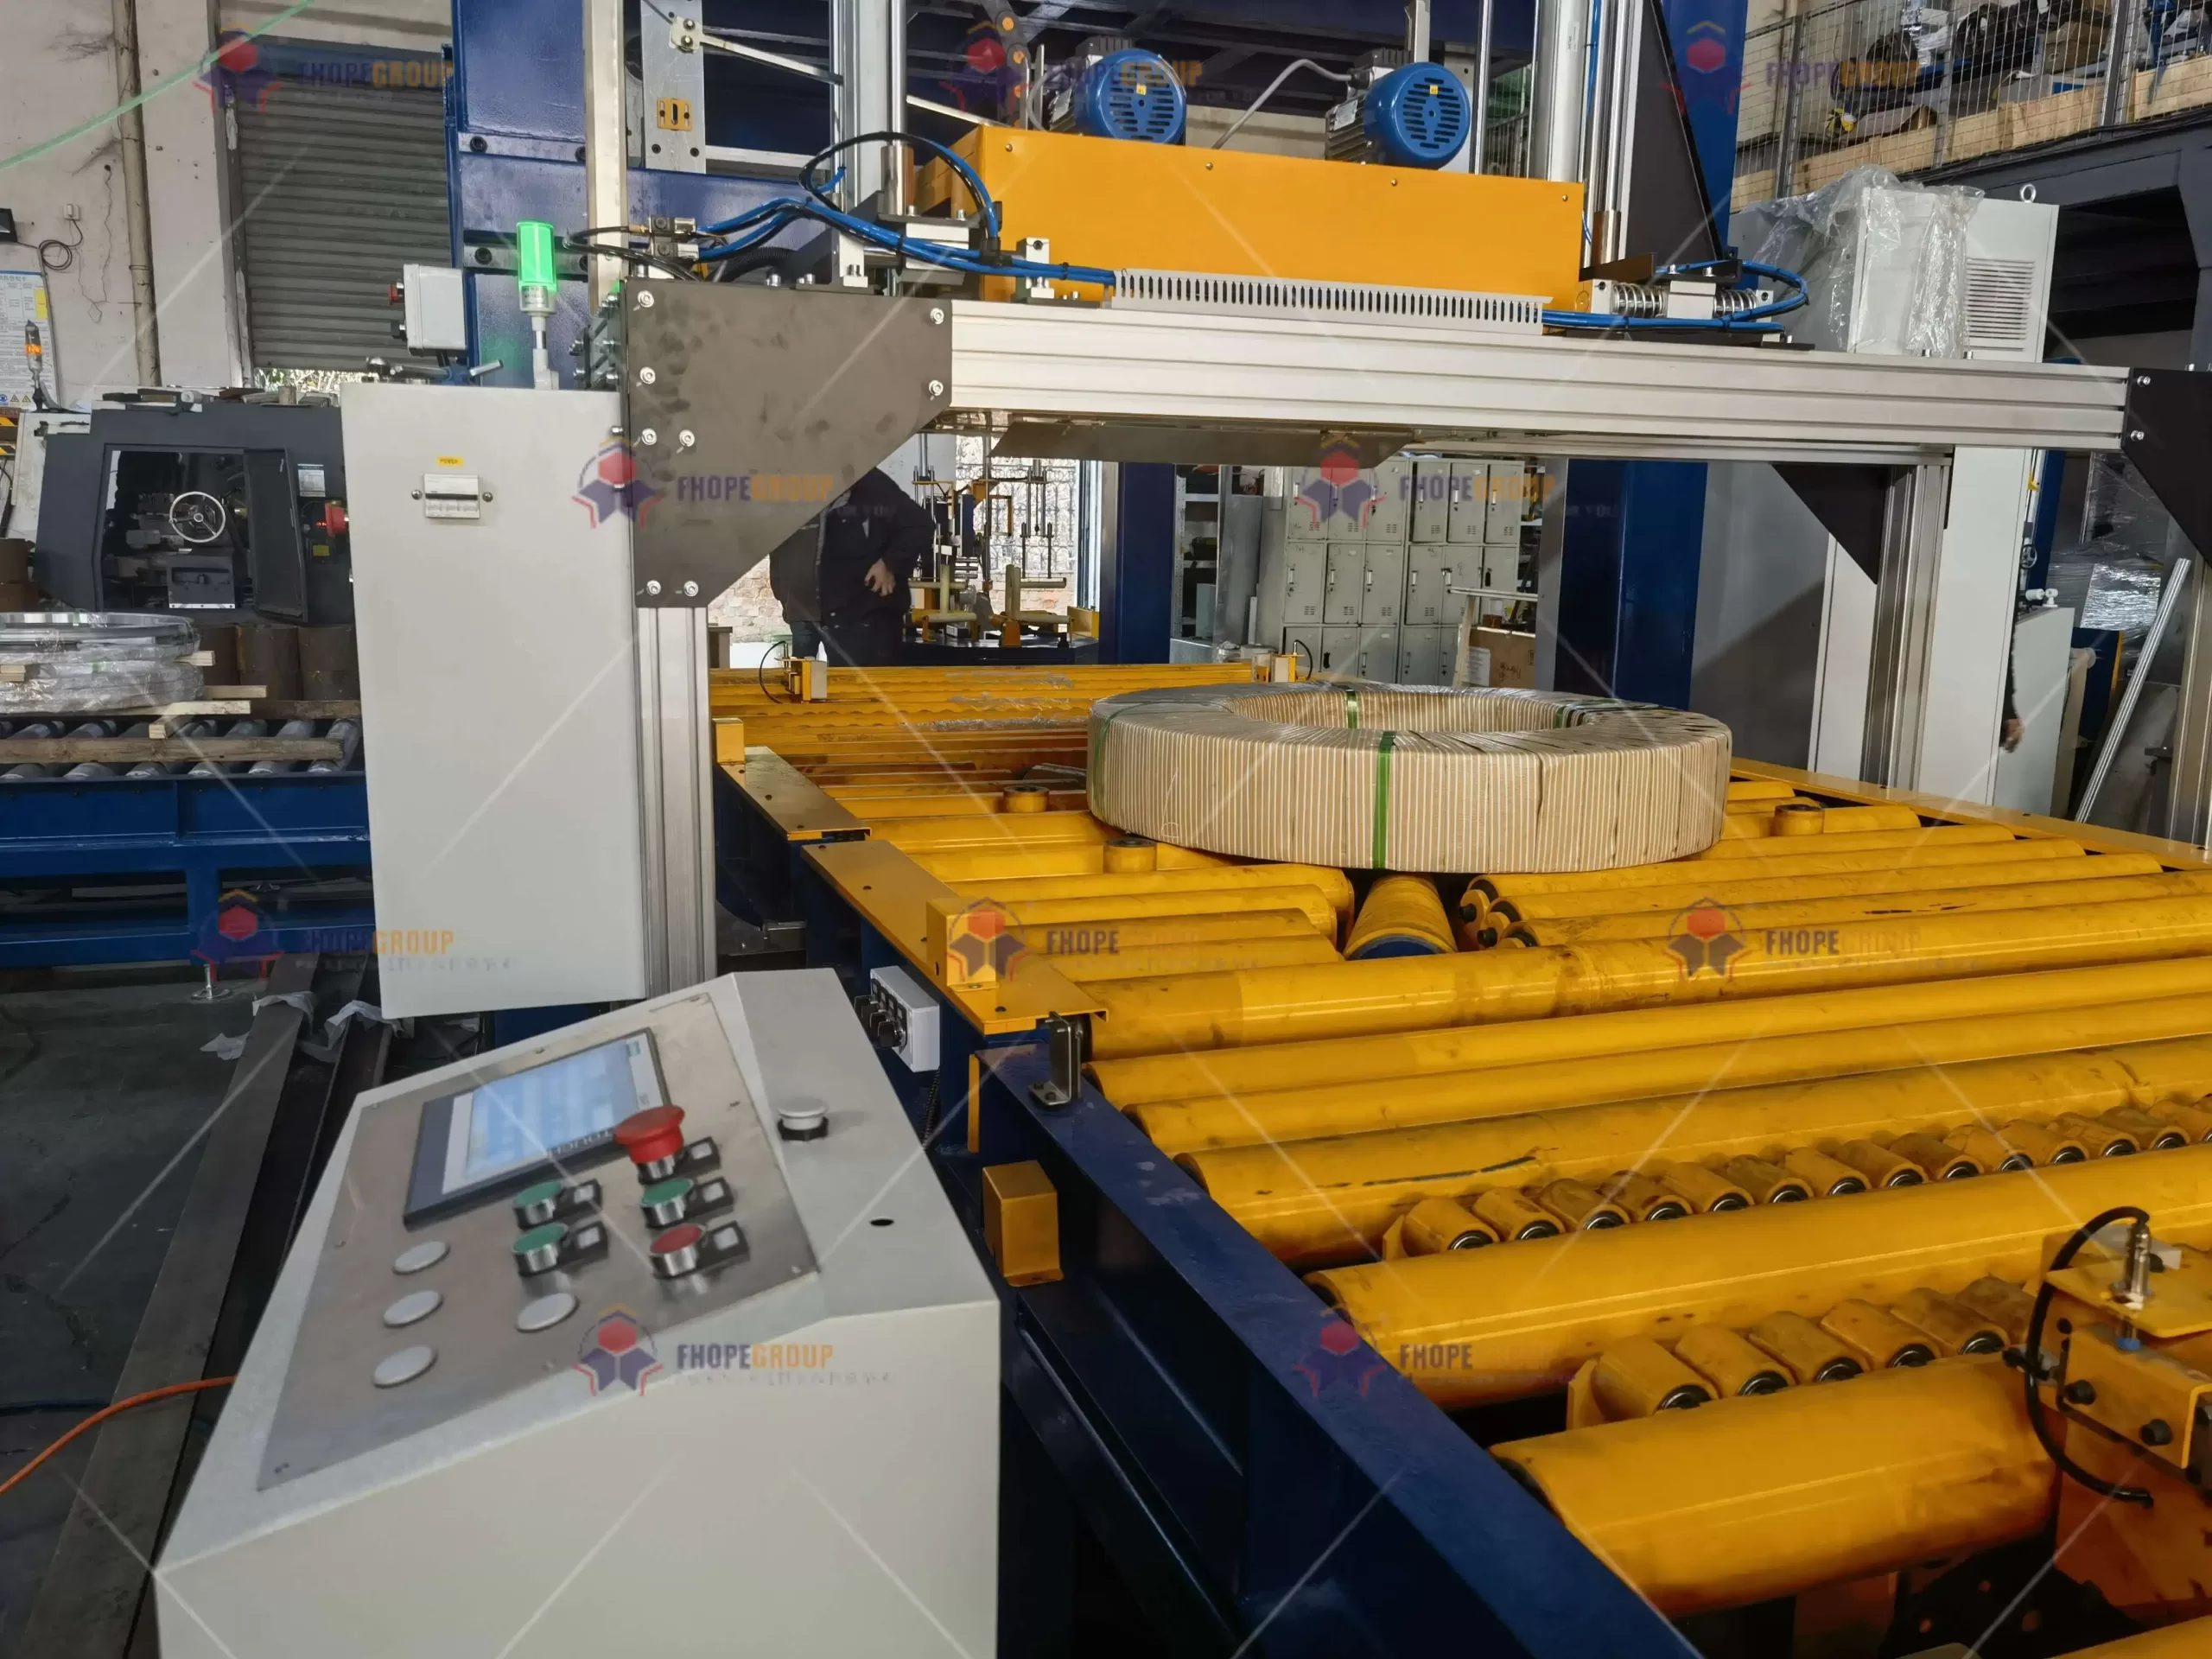
5. Szabványosított hibakeresési protokoll
A következetes, szisztematikus hibakeresés biztosítása érdekében a legtöbb gyártó szabványos protokollt alkalmaz, amely az elismert normákra hivatkozik. Egy reprezentatív táblázat így nézhet ki:
| Hibakeresési kategória | Vonatkozó szabvány | Elfogadási feltétel | Ellenőrzési módszer |
|---|---|---|---|
| Mozgási pálya pontossága | ISO 9283:1998 | Út ismételhetőség ≤ ±0.3 mm | Lézeres követés (pl. API Radian) |
| Időzítési szinkronizálás | IEC 61158-2 | Az órajel torzulása ≤1 μs az alrendszerek között | Precision Time Protocol (PTP) naplózás |
| Filmfeszültség szabályozás | EN-12079 1 | Ingadozási tartomány a beállított feszültség ±2%-a | Valós idejű erőérzékelő (HBM S9M) |
| Energia optimalizálás | ISO-14955 2 | Üresjárati teljesítmény ≤ a névleges teljesítmény 15%-a | Áramminőség-elemző (pl. Fluke 435) |
| Biztonsági logikai késleltetés | EN-60204 1 | E-stop jel < 20 ms késleltetés | Oszcilloszkóp vagy nagy sebességű adatrögzítés |
Ha egy gép nem felel meg ezeknek a feltételeknek, akkor újra belép a hibakeresési alhurokba. A mérnökök elkülönítik az okot – legyen az PID-erősítés, szervo-rángási határ vagy rosszul beállított érzékelőkeret –, és az újbóli tesztelés előtt kijavítják a konfigurációt vagy a mechanikai elrendezést.
6. Intelligens hibakeresési innovációk
6.1 Többcélú optimalizálási algoritmusok
Ahogy a tekercscsomagoló sorok egyre összetettebbé válnak, az egyparaméteres optimalizálás (pl. csak a sebesség vagy a feszültség) elégtelenné válik. A többcélú algoritmusok (mint például a Non-dominated Sorting Genetic Algorithm II, NSGA-II) több teljesítménymutatót – sebességet, feszültségállandóságot, energiafelhasználást, biztonsági tartalékokat – is képesek összehangolni, miközben Pareto-elvű optimális megoldásokat generálnak. Digitális ikerrel integrálva:
- Csökkentett hangolási idő
- Ahelyett, hogy minden paramétert fáradságos próba- és hibázás után végezne, az algoritmus gyorsan konvergál az optimálishoz közeli halmazokhoz.
- Fokozott pontosság
- A legjobb megoldások gyakran akár 20-30%-kal is csökkentik a ciklusidőt anélkül, hogy növelnék a mechanikai igénybevételt vagy a tekercs rossz elhelyezésének kockázatát.
6.2 Kiterjesztett valóság (AR) hibakeresés
A kialakulóban lévő AR-technológiák a digitális adatokat – érzékelők leolvasásait, szervo hullámformáit, gépállapotait – a tényleges gépre helyezik:
-
Élő PLC változók megjelenítése
- AR fejhallgató (pl. Microsoft HoloLens) használatával a technikusok látómezejükben látják a szervoáram vagy a feszültségérzékelő ≥60 Hz-en frissített értékeit.
- A lehetséges anomáliák (pl. normál sávon túli rezgések) hőtérképként jelennek meg a fizikai berendezésen.
-
Távoli szakértői segítség
- Egy külső szakember ugyanazt az AR feedet nézheti, és a technikus szemében megjelölheti azokat a területeket, amelyek mechanikai beállítást vagy paraméter-módosítást igényelhetnek.
- Ez lerövidíti az állásidőt, mivel a szakértelem a helyszínre való fizikai utazás nélkül is biztosítható.
7. Záró megjegyzések
A tekercscsomagoló sorok programhiba-keresése túlmutat a bitek átkapcsolásán vagy egyetlen sebesség-alapérték beállításán. Ehelyett egy átfogó életciklus- megközelítést foglal magában – a kezdeti tervellenőrzést, az alrendszer kalibrálását, az integrált rendszeroptimalizálást és a folyamatos finomítást működés közben. A digitális ikrek, a fejlett vezérlőalgoritmusok, a nagy sebességű adatgyűjtés és a kiterjesztett valóság kihasználásával a gyártók minimalizálhatják az üzembe helyezési időt, miközben maximalizálják a teljesítményt, a biztonságot és a megbízhatóságot.
Főbb tanulságok :
- Holisztikus mechanikai-vezérlési integráció: Érvényesítse a szervomotor rángatási határait, a hidraulikus reakcióidőket és az érzékelő küszöbértékeit az egységes, konfliktusmentes működés érdekében.
- Iteratív hibakeresési munkafolyamat: Kezdje a virtuális modellekkel, majd haladjon át az alrendszeren és az integrált tesztelésen, hogy lépésről lépésre finomítsa a teljesítményt.
- Életciklus adatkezelés: Használjon verziókezelést (Git) és szabványos adatnaplózást, biztosítva ezzel, hogy a jövőbeni módosítások vagy hibadiagnózisok robusztus ellenőrzési nyomvonalat kapjanak.
- Szabványok összehangolása: Referenciáknak való megfelelés vagy túllépés, mint pl ISO 9283, IEC 61158, EN-60204 1és VDI 2206 erősíti a globális piacokba vetett bizalmat és csökkenti a felelősséget.
- Folyamatos fejlesztés és innováció: Az olyan eszközök, mint a többcélú optimalizálási algoritmusok és az AR-alapú hibakeresés, agilisan tartják a tekercscsomagoló sort a változó termelési igényeknek megfelelően.
Az elismert legjobb gyakorlatok betartásával és a feltörekvő technológiákkal kapcsolatos előretekintő perspektíva fenntartásával a hibakeresési szakasz a kiválóság megvalósításának stratégiai eszközévé válik. Ha helyesen végzik el, a tekercscsomagoló sor programhibakeresése nemcsak azt biztosítja, hogy a gép rendeltetésszerűen működjön – ez szilárd alapot teremt a hosszú távú működési sikerhez, biztonsághoz és alkalmazkodóképességhez.
végső megjegyzés:
Bár ez a cikk az alapvető hibakeresési elveket szintetizálja, minden létesítmény vagy projekt egyedi teszteket vagy speciális hardvermegfontolásokat igényelhet. Mindig olvassa el a hivatalos műszaki dokumentációt, a vonatkozó regionális előírásokat és a belső vállalati szabványokat, hogy személyre szabott hibakeresési tervet készítsen, amely pontosan illeszkedik a konkrét gyártási célokhoz.
-
Fedezzen fel különféle helyettesítő terhelési anyagokat, amelyek javíthatják a tesztelés pontosságát és biztonságát a hibakeresési fázisban. ↩
-
Tekintse meg ezt a linket, hogy megismerkedjen a súrlódás és kopás szimulációjának fejlett technikáival és módszereivel, amelyek javítják a hibakeresési folyamatot. ↩
-
Ez az anyag betekintést nyújt a hőmérséklet-tűrés tesztelési módszereibe, biztosítva, hogy a rendszerek terhelés alatt is megőrizzék a jel integritását. ↩