A mai fémgyártási környezetben a tekercscsomagoló vonalaknak egyensúlyban kell lenniük a mérnöki precizitás, rugalmasság és biztonság között. Függetlenül attól, hogy az üzlete acéltekercseket csomagol a hosszú távú szállításhoz vagy a rövid távú tároláshoz, az alapelvek ugyanazok maradnak: robusztus kialakítás, hitelesített teljesítmény, valamint a mechanikai, elektromos és emberi tényezők holisztikus áttekintése. Ez a cikk arra összpontosít, hogyan bontakozik ki egy tipikus tervezési és tervezési folyamat egy tekercscsomagoló sor esetében, a kezdeti vevői igények fogadásától a teljesen ellenőrzött megoldás szállításáig. Végig foglalkozunk az 1:1 léptékű 3D modellezéssel, a végeselem-elemzéssel (FEA) és a szabványos modulok integrációjával, amelyek felgyorsítják az utat az ötlettől a gyártásig.

1. Tervezési szakaszok és bemenetek
1.1 Követelmények Fordítási mátrix
Egy jól strukturált projekt az ügyfél specifikációinak – mint például az áteresztőképesség, a tekercsméret és a biztonsági irányelvek – matematikai mérnöki modellekké történő fordításával kezdődik. Például a tekercselési sebesség a következőképpen fejezhető ki:
Csomagolási sebesség = f(tekercsátmérő, PE fólia vastagsága, előnyújtási arány)
Ez a képlet rögzíti a tekercs átmérőtartományát és a fólia műszaki tulajdonságait. Ha egy ügyfél meghatározott előnyújtási arányt vagy fóliavastagságot ír elő, a funkció korlátozza a rendszer tekercselési sebességét és nyomatékát. A végső cél az állandó feszültség és lefedettség biztosítása a sebesség vagy a motorok túlterhelése nélkül.
A teljesítménymutatókon túl a peremfeltételek – mint például az épület szabad magassága vagy a padló teherbírása – is befolyásolják a rendszer végső alakját. Például, ha egy létesítményben szűk a belmagasság, a gépésztervezők alacsonyabb profilú alkatrészeket építenek be, és a szabad magasságokat 3D-s elrendezésekben ellenőrzik. Ezek a peremfeltételek közvetlenül befolyásolják a gépészeti alapterületet , és alternatív megoldásokat igényelhetnek, például beépített tekercsrámpákat vagy moduláris pántolófejeket.
1.2 Szabványos tervezési szintek
A mérnöki hatékonyság javítása érdekében az egyéni igényekhez való rugalmasság megőrzése mellett gyakran többszintű megközelítést alkalmazunk:
- 60% közös modulok: Alapján ISO 12100 biztonsági szabványok és univerzális mechanikus részegységek (pl. szállítószalag keretek, szabványos feszítőmechanizmusok).
- 30% konfigurálható összetevők: A szervomotorok mérete vagy névleges teljesítménye változhat, de a mag kialakítása egységes marad.
- 10% egyedi fejlesztés: A speciális igények, például a tengeri szállítmányok korrózióálló vagy sópára-álló csomagolása egyedi fóliakezelő részegységeket vagy védőburkolatokat igényelhet.
Ez a stratégia lehetővé teszi a mérnöki csapat számára, hogy újra felhasználja a bevált modulokat, minimalizálja a tervezési hibákat, és felgyorsítsa a projektek ütemezését, miközben elegendő teret hagy az egyedi ügyfélkövetelményeknek.
2. Kulcs alrendszer mérnöki tervezés
2.1 A tekercscsomagoló gép magmechanizmusai
Minden csomagolósor középpontjában a tekercses csomagológép áll. Ez az állomás jellemzően az egyes tekercseket PE-fóliába, VCI-papírba vagy más védőanyagba csomagolja.
-
Adaptív átmérő-beállítás
A modern csomagolósorok 500 mm-től 2000 mm-ig terjedő átmérőjű tekercseket kezelnek. Az érzékelők által irányított adaptív bölcső vagy gyűrűrendszer menet közben azonosítja a tekercs méreteit. A tervezők gyakran ellenőrzik a fogaskerekes hajtások érintkezési erőit Hertzi-féle érintkezési feszültség számítások segítségével, hogy biztosítsák a stabil mozgást és a minimális kopást. -
Bolygóhajtómű nyomatékelosztása
A nagy terhelésű tekercsgyűrűk a bolygókerekes hajtóműveket kihasználják a nyomaték hatékony elosztása érdekében. A számítás magában foglalja a fogaskerekek fogak érintkezési mintáinak ellenőrzését és annak biztosítását, hogy a fogaskerekek anyagai megfeleljenek vagy meghaladják a szükséges keménységet (pl. felületi keménység HRC58+ intenzív terhelés esetén). -
Ultrahangos érzékelő kiválasztása
A 2 mm-es felbontású ultrahangos érzékelők 2000 mm-es tartományban segítenek a tekercsméretek pontos észlelésében. A megfelelő érzékelő kiválasztása stabil visszacsatolási hurkokat biztosít a feszültségszabályozáshoz és a tekercs pozicionálásához. -
Filmfeszültség-szabályozási modell
A következetes tekercselés kulcsfontosságú tényezője a fólia feszültségének szabályozása a tekercs kerületén. A gyakori feszültségmodell a következő:
T(z) = T0 × e^(μθ)
ahol T0 a kezdeti feszültség, μ a súrlódási együttható, és θ a tekercselési szög. A tervezők gyakran kettős zárt hurkú rendszert alkalmaznak – sebességhurok (±0.5%-os pontosság) plusz feszítőhurok (±2 N pontosság) –, hogy fenntartsák az ideális fólianyúlást szakadás vagy lazaság nélkül.
2.2 Teljesen automatikus pántolórendszer
Miután a tekercset becsomagolták, a pántolás megerősíti. A pántológép kialakítása magában foglalja a geometriai útmodellezést és a 3D kinematikai megoldásokat (pl. Denavit-Hartenberg paraméterezés), amelyek a hevederfejet a tekercs körül vezetik.
-
Geometriai út és távolság
A 3D-s modell igazolja, hogy a hevederfej minden szükséges pontot interferencia nélkül elér. A tipikus biztonsági távolság ≥15 mm-re van beállítva, amelyet lézeres letapogató rendszerek (például SICK szkennerek) kényszerítenek ki, amelyek leállítják a mozgást, ha váratlan akadály kerül a munkaterületbe. -
Melegen olvadó vagy hőszigetelő kötés
Sok vonal hőtömítéssel vagy dörzshegesztéssel ellátott fejet használ a műanyag hevederekhez. A folyamat ablaka a következő lehet:
| Vizsgált paraméter | Engedélyezett tartomány | Monitoring módszer |
|---|---|---|
| Fűtési hőm | 360 ± 10 °C | Infravörös hőkamera |
| Tartási idő | 1.2 - 1.8 s | Nagy sebességű digitális időzítő |
Az ettől a tartománytól való eltérések gyengíthetik vagy túlmelegíthetik a szíjat. Az automatizált rendszerek így valós időben figyelik a hőmérsékletet, biztosítva a folyamatos kötési szilárdságot.
2.3 Intelligens halmozási rendszer
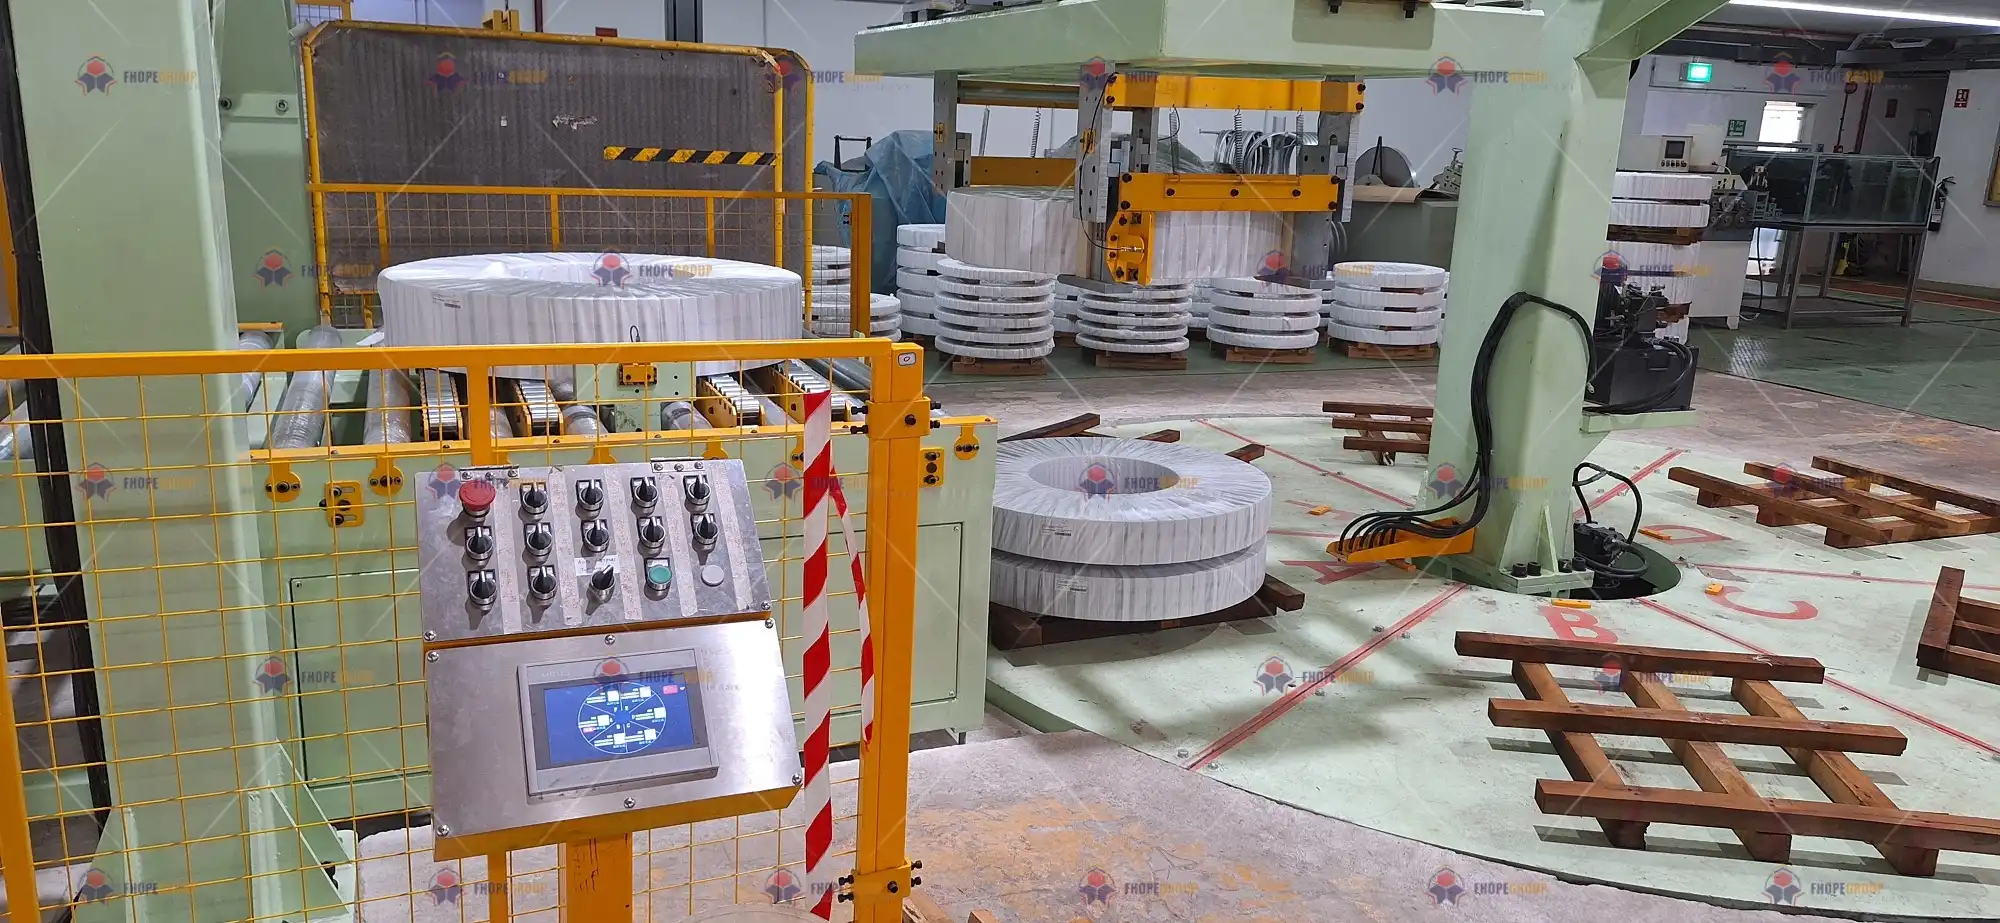
A hevederezés után a tekercseket raklapokra helyezik, vagy külön állványokba rakják egymásra.
-
Pózbecslési algoritmusok
Ha felső robotot vagy többtengelyes manipulátort használnak, a rendszer homogén transzformációs mátrixokra támaszkodhat a tekercs pontos helyzetének és orientációjának meghatározásához. A szerszám középpontjának (TCP) kalibrálása minimális eltérést biztosít nehéz tekercsek egymásra rakásakor. -
Ütközéselhárító
Fejlett telepítéseknél a robot mozgástervezése valós időben ellenőrzi a határolókereteket (gyakran olyan nyelven kódolva, mint a RAPID vagy a KRL). Ez a biztosíték megakadályozza a szomszédos tekercsekkel vagy szerkezeti oszlopokkal való káros ütközést. -
Hidraulikus szinkronizálás
A függőleges emelőknél a hidraulikus hengerek néha párhuzamosan működnek. Egy áramlási egyenlet,
Q1/A1 = Q2/A2
segít fenntartani a szinkronizált mozgást. A ±1%-os leesési karakterisztikával rendelkező kereszttengely-kompenzáció biztosítja, hogy mindkét henger egyenletesen emelje vagy süllyessze a terhelést. Ez segít megelőzni a tekercs elmozdulását vagy felborulását a platformon.
3. Több tudományágat átfogó integrált tervezés
3.1 Mechatronikai megoldások
A gyakran több tonnát meghaladó tekercstömegeknél a szervomotorokat és a hidraulikus hajtásokat gondosan hozzá kell igazítani a terhelés tehetetlenségéhez. Általános szabály:
A motor tehetetlensége / terhelési tehetetlensége = 1/3 ~ 1
irányítja a kiválasztást, hogy stabilan tartsa a szervo teljesítményét, és elkerülje a túllövést vagy a lassú reakciót. Eközben a hidraulikus vezetékekben fellépő nyomás pulzálása akkumulátorokon keresztül csillapítható; egy durva térfogati képlet:
V0 = ΔV / (1 - (P1/P2)^(1/1.4))
ahol ΔV a nettó folyadéktérfogat változás és (P1/P2) nyomásviszonyokat jelent.
3.2 Hibafa-elemzés (FTA)
A megbízhatóság létfontosságú a nehézgépeknél. Egy példa a leggyakoribb eseményre a fólia szakadás a csomagolás során . Egy FTA feltárhatja:
TOP esemény: Filmtörés ├─ Mechanikai tényezők (40%) │ ├─ Excentrikus vezetőgörgő (lézeres igazítással észlelve) │ └─ Előfeszítő görgő keménysége < Spec (HRC58-62 szükséges) T ─60% Szabályozási tényező─├─ Alapjel hiba (±5 N zárt hurkú korrekció) └─ Hiányzó sebesség-előrecsatolás (Gyorsuláskompenzáció hozzáadása)
Ebből a tervezőcsapat mérséklő intézkedéseket rendelhet hozzá, például nagyobb hengerkeménység megadását, feszültségérzékelők bevezetését vagy a szervo előrecsatolási paramétereinek finomítását.
3.3 Ergonómia és a kezelő biztonsága
Még egy erősen automatizált gyártósor is manuális beavatkozást igényel a rutinszerű ellenőrzésekhez vagy karbantartáshoz. Az EN ISO 13857-2008 szabvány a biztonságos emberi hozzáféréshez szükséges minimális távolságot javasolja:
| Művelet | Minimális hézag |
|---|---|
| Eszközcsere területek | 600 mm |
| Elektromos szekrényajtók | 1200 mm |
Ezek az irányelvek csökkentik a becsípődés kockázatát, és lehetővé teszik a kezelők számára, hogy gyorsan hozzáférjenek a berendezésekhez anélkül, hogy a nem biztonságos pozíciókban eltorzulnának.

4. Digitális tervezési eszközlánc
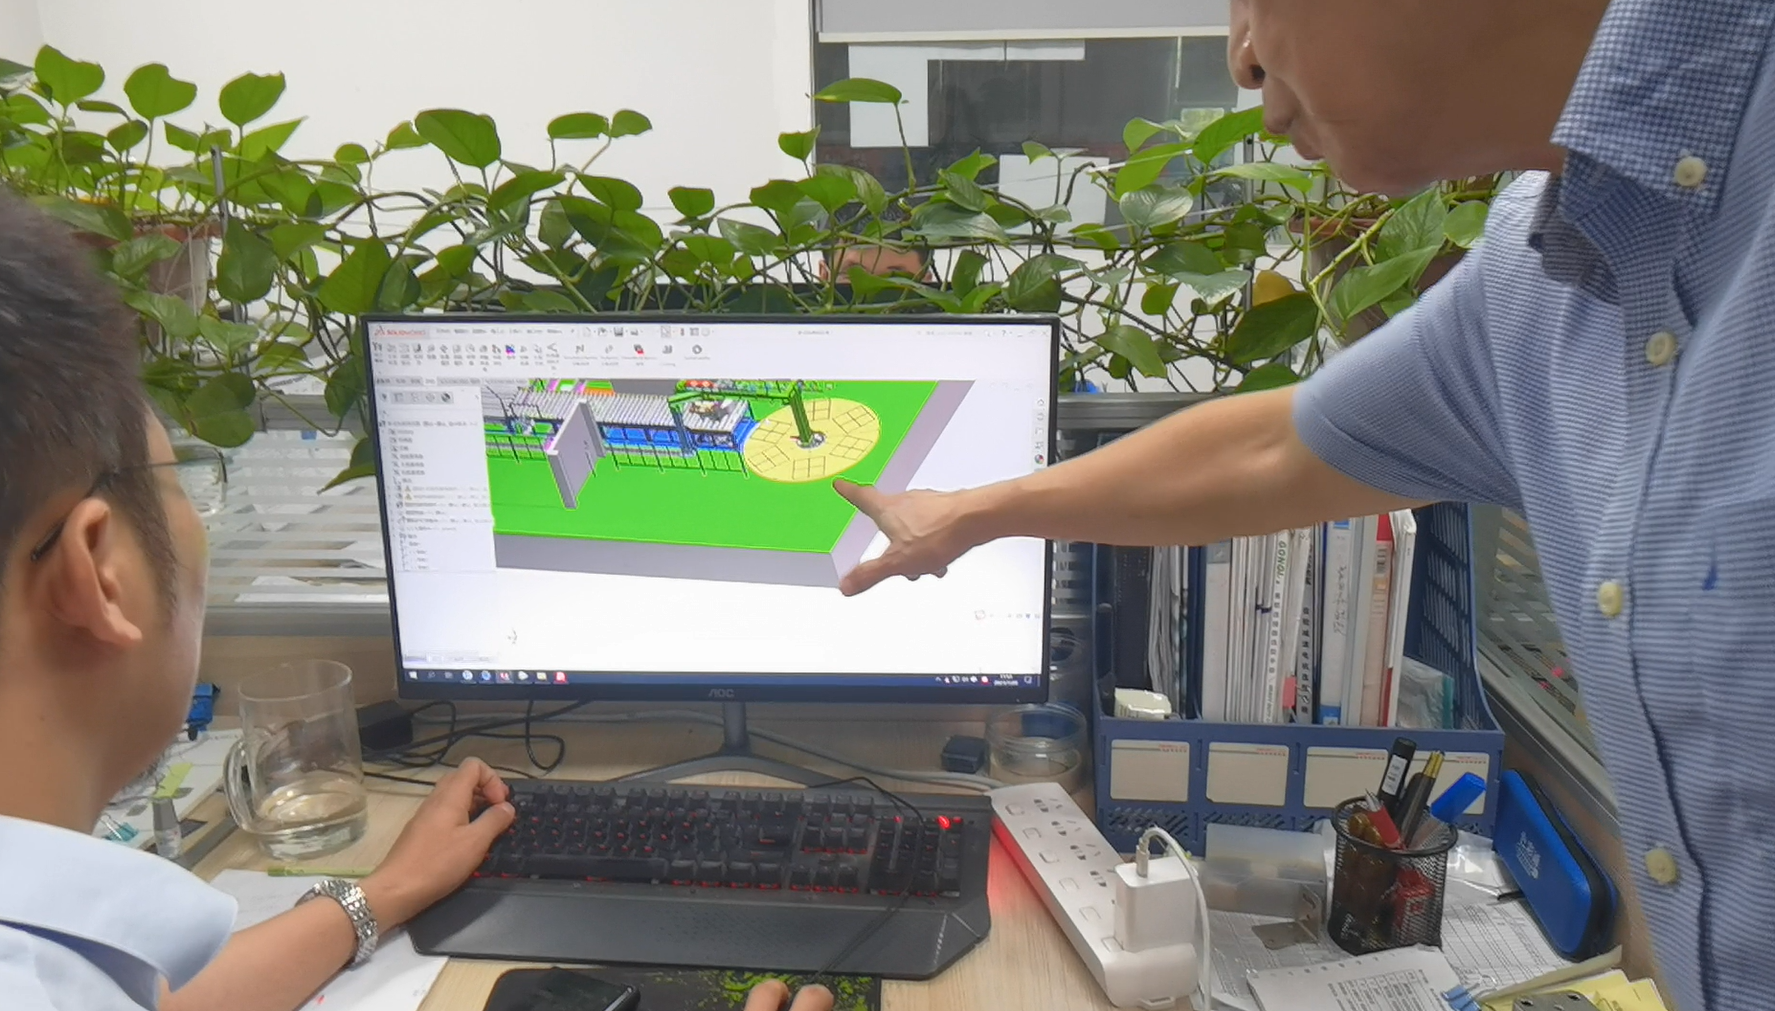
4.1 3D modellezés és szimuláció
Egy robusztus digitális munkafolyamat a SolidWorks vagy hasonló CAD eszközök parametrikus modellezését használja ki. A szabványosított hardvereknek – például csapágyaknak, rögzítőelemeknek vagy tengelykapcsolóknak – a teljes alkatrészkönyvtár legalább 85%-át kell kitenniük. Ez a megközelítés:
- Felgyorsítja a BOM generálást: Az automatikus cikkkövetés biztosítja a következetes cikkszámozást.
- Támogatja a FEA-t: ANSYS segíti a tranziens dinamikus elemzések futtatását, igazolva, hogy a maximális feszültség ~240 MPa alatt marad 30 Hz-es rezgési frekvencián.
Ezek a szimulációk különösen kritikusak a nagy sebességű csomagológyűrűk, rakodókarok vagy forgó szállítószalagok esetében, ahol a dinamikus terhelés hirtelen megálláskor vagy indításkor megugrik.
4.2 Vezérlőlogikai virtuális üzembe helyezés
A Siemens NX Mechatronics Concept Designer vagy kapcsolódó platformok lehetővé teszik a virtuális üzembe helyezést. Egy virtuális környezetben a tervezőcsapat a következőket teheti:
- Térkép virtuális tengelyek: Tesztelje a többtengelyes szinkronizálást a fizikai ütközések kockázata nélkül.
- Jelválasz idővonala: Ellenőrizze, hogy az érzékelő bemenetei és a meghajtó kimenetei megegyeznek-e a várt időzítéssel, 5 ms alatti emelkedési idővel.
- Termelési ciklusok emulálása: A tekercs betöltési-ürítési szekvenciák szimulálásával a szoftver kiemeli a PLC logikájában előforduló lehetséges eltéréseket vagy várakozási állapotokat.
4.3 Anyagjegyzék és dokumentációkezelés
Miután a gépészeti és elektromos tervek kiforrnak, az EPLAN vagy azzal egyenértékű eszközök egységesítik a hardver-, kábelköteg- és panelelrendezéseket. Számos megoldás ma már integrálja a közvetlen gyártói API-kat a hajtások beszerzéséhez (pl. Mitsubishi, Bosch Rexroth). Az eredmény egy élő darabjegyzék, amely automatikusan frissül minden tervmódosítással. Ez a szinergia órákig tartó manuális kereszthivatkozásokat takarít meg, és csökkenti a gépészeti CAD, az elektromos kapcsolási rajzok és a megrendelések közötti eltérés esélyét.
5. Mérnöki érvényesítési munkafolyamat
5.1 Tervezési áttekintés mérföldkövek
| Fázis | Tekintse át a fókuszt | Elfogadási eszköz |
|---|---|---|
| Koncepció áttekintése | Funkcionális lefedettség | Követelmény Nyomon követhetőségi mátrix |
| Részletes tervezési áttekintés | Tolerancia-halom elemzés | CETOL 6σ |
| Szállítás előtti áttekintés | EMC megfelelőségi tesztek | 3 m visszhangtalan kamra adatok |
- Koncepció áttekintése: Biztosítja, hogy a rendszer minden fő követelményt kielégít, a tekercs mérettartományától a szükséges áteresztőképességig.
- Részletes tervezési áttekintés: A tolerancia-felhalmozást alaposan ellenőrizzük, különösen ott, ahol több részegység csatlakozik (például csomagolókar + csapágy + feszítőgörgő).
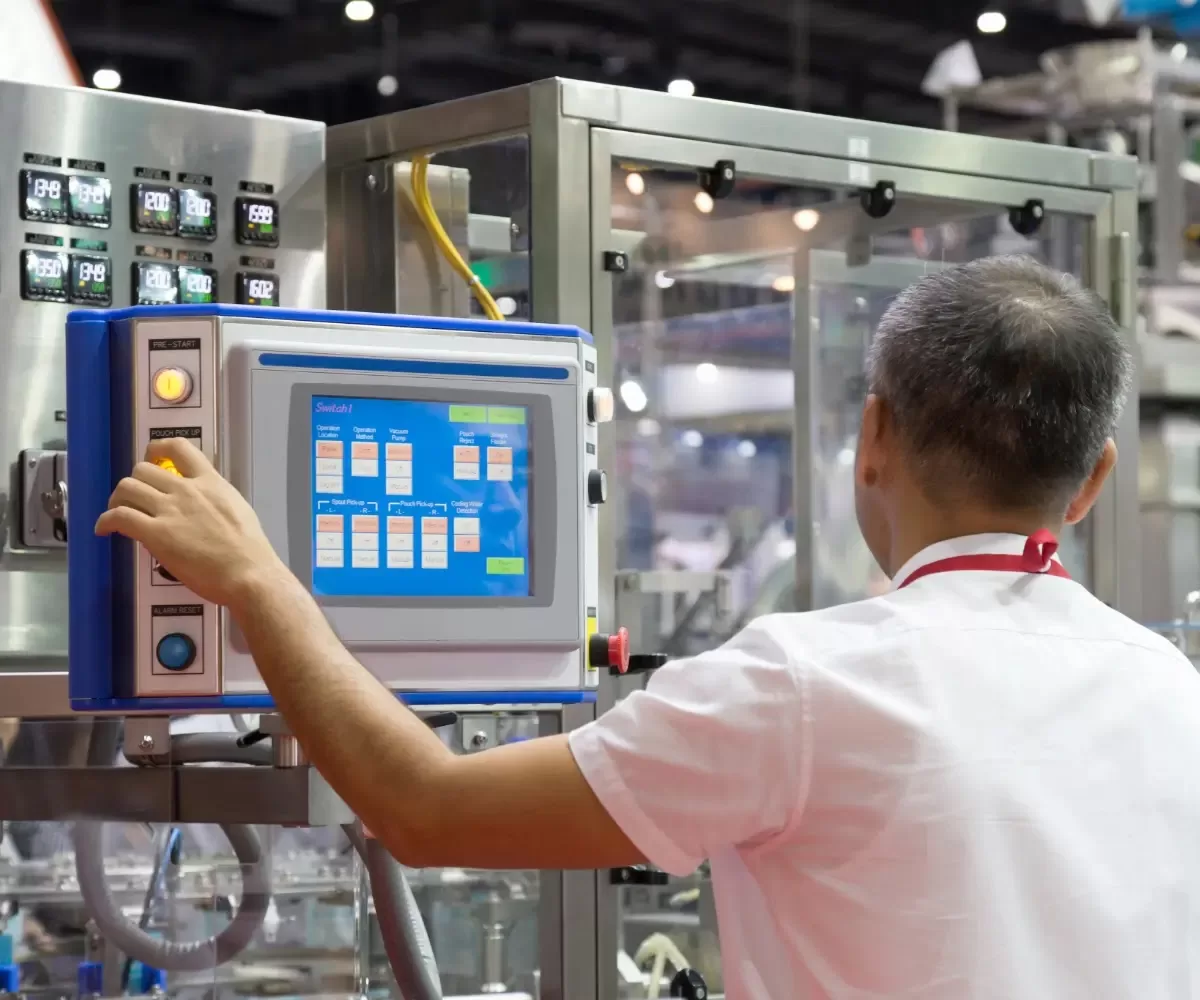
- Előszállítás: A mélyreható működési ellenőrzések megerősítik az elektromágneses kompatibilitást (EMC) a VFD-k, szervohajtások és PLC-alapú vezérlőpanelek esetében.
5.2 Prototípusteszt-protokoll
A valós tesztek kiegészítik a digitális szimulációkat:
-
Gyorsított életteszt
A gépek a normál terhelés 3-szorosát (biztonságos határokon belül) dolgozzák, legfeljebb 8 órán keresztül, hogy azonosítsák a korai kopási pontokat. Az olyan alkatrészek, mint a csapágyak vagy szíjak, amelyek korán meghibásodnak, újratervezhetők vagy kicserélhetők a végső üzembe helyezés előtt. -
CPK-elemzés a csomagolás pontosságára
A folyamatképesség (CPK ≥ 1.67) stabil működést jelez. A tekercselés vagy pántolás inkonzisztenciáit – például a laza fóliát vagy a rosszul beállított hevedereket – nagy felbontású érzékelőkkel mérik, majd statisztikailag elemzik. -
Energiafogyasztás mérése
A nagy pontosságú teljesítménymérők (pl. HIOKI PW3390) energiaprofilokat naplóznak hosszabb távon. Ha az adatok meghaladják az ügyfelek által kitűzött célokat, a fogyasztás csökkentése érdekében tervezési optimalizálásokat (például továbbfejlesztett VFD-paramétereket vagy szervo tartózkodási logikát) lehet bevezetni.
6. Mérnöki szállítmányok
Mechanikai Dokumentáció
- Átfogó GA (General Assembly) rajzok: Az ISO 128-40 szabványt követve a méretezés és a tűrés megjegyzések tekintetében.
- Hidraulikus kapcsolási rajzok: Megfelel a CETOP szimbólum szabványoknak, meghatározza az áramlásszabályozó szelepeket, nyomáshatároló szelepeket és az akkumulátorok elhelyezését.
Elektromos dokumentáció
- Vezérlőszekrény elrendezése: IP54 vagy magasabb minősítésű, ha a környezet nedvességgel vagy porral jár. A panel elrendezésének át kell mennie a vonatkozó rövidzárlati és hővizsgálatokon.
- PLC program architektúra: Az IEC 61131-3 irányelvek szerint írva, gyakran keverve a létralogikát és a funkcióblokkokat fejlett szervo- vagy feszítőhurkokhoz.
Digitális átadások
- JT könnyű 3D modellek: A PMI-t (Product Manufacturing Information) tartalmazza referenciaként anélkül, hogy megosztaná a védett CAD-adatokat.
- XML jelleképezés: Felsorol minden I/O pontot (érzékelők, motorok, biztonsági berendezések) szabványos adatcsere-formátumban, hogy könnyen integrálható legyen az üzemszintű SCADA vagy MES rendszerbe.
7. Technológiai előnyök összehasonlítása
Annak hangsúlyozására, hogy a fejlett mérnöki módszerek hogyan teljesítenek felül a tipikus megoldásoknál, egy tömör táblázat segít a leendő ügyfeleknek mérlegelni az előnyöket:
| Dimenzió | Hagyományos rendszer | Mérnöki megoldásunk |
|---|---|---|
| Átállási idő | 45–60 perc | ≤20 perc (Gyorscsere modul szabadalma) |
| Energiafelhasználás | ~ 72% | ~89% (Akkumulátor és VFD optimalizálás) |
| Tervezési változásra adott válasz | ~ 72 óra | ~8 óra (paraméteres modellfrissítések) |
- Gyorsan cserélhető modulok
A mechanikai tervezés újdonságai lehetővé teszik a kezelők számára a fóliatekercsek vagy a pántolófejek felcserélését anélkül, hogy alapos újrakalibrálásra lenne szükségük. - Fokozott energiahatékonyság
A fejlett akkumulátor alapú hidraulikus rendszerek és a finomhangolt VFD paraméterek kombinálása az általános energiafelhasználást az iparági átlag ~72%-ról közel 89%-ra emeli. - Gyors tervezési frissítések
A paraméteres 3D modellezés biztosítja, hogy a tekercs átmérőjének 1000 mm-ről 1200 mm-re történő eltolódása automatikusan frissíti a tartó részegységeket, drasztikusan csökkentve az újratervezési időt.

Vizuális támogatás és következtetés
Míg szavak és táblázatok határozzák meg a technikai hatókört, a világos vizuális elemek integrálása jelentősen növeli az érdekelt felek bizalmát. Példák:
- 3D robbantott nézet animációk: Mutassa meg, hogyan illeszkednek egymáshoz a fő szerelvények – csomagológyűrű, feszítőgörgő, motortartó –, segítve a karbantartási képzést.
- Stressz-kontúrok összehasonlítása: A topológiaoptimalizálás „előtte” és „utána” eredményeinek megjelenítése segít az anyagválasztás igazolásában.
- Vezérlési szekvencia hullámformák: Mutassa be a többtengelyes szinkronizálást és a gyors e-stop reakciót valós idejű hullámformákban.
- Nagy sebességű kamerás felvételek: Olyan dinamikus jelenségeket rögzít, mint a film megnyúlása vagy a fej pántolása kritikus pillanatokban.
Végső soron a tervezés és mérnöki munka célja annak biztosítása, hogy minden anya, csavar, érzékelő és PLC-kód sor harmóniában működjön. A kategóriájukban legjobb mechanikai megközelítések, a szigorú végeselemes analízis (FEA) és a fejlett vezérlőlogika kombinálásával a gyártók hatékony, megbízható és könnyebben karbantartható tekercscsomagoló sort tudnak szállítani. A szabványosított modulok, a parametrikus tervek és a robusztus tesztelési protokollok szinergiája csökkenti a műszaki kockázatot és a teljes tulajdonlási költséget.
A koncepció áttekintésétől a prototípus-próbákig és a mechanikai rajzoktól a virtuális ikerekig a folyamat minden egyes szakasza segít a végtermék finomításában és érvényesítésében. Ezekkel az alapos tervezési és mérnöki stratégiákkal a tekercscsomagoló sorok gyorsan alkalmazkodhatnak az ügyfelek változó igényeihez, versenyképes gyártási sebességet tarthatnak fenn, és példát mutatnak a modern gyártóüzemek előrelátó szellemiségére.
[1]
A csomagolási sebesség képletének megértése kulcsfontosságú a csomagolási folyamatok optimalizálásához és a mérnöki tervezés hatékonyságának biztosításához.
[2]
A peremfeltételek feltárása betekintést nyújt abba, hogy a tervezési korlátok hogyan alakítják a mérnöki megoldásokat és javítják a projektek eredményeit.
[3]
A mechanikai lábnyom-tényezők megismerése segíthet hatékony, hely- és teljesítménykövetelményeknek megfelelő tervek létrehozásában.