Resumen: Esta guía evalúa sistemas de apilamiento robótico y líneas de empaquetado automatizadas para la manipulación de metal y alambre en bobinas, centrándose en la capacidad de carga, el tiempo de ciclo y el cumplimiento de las normas de seguridad. Destaca que la selección final del equipo depende de la flexibilidad de integración, la complejidad del mantenimiento y los costos operativos a largo plazo. El texto incluye una advertencia: las métricas de rendimiento y el ahorro de mano de obra son rangos típicos del sector que varían según la configuración y la distribución de las instalaciones.
[ESPACIO DE VIDEO]
Descargo de responsabilidad: Las métricas de rendimiento, los tiempos de ciclo, las dimensiones y el ahorro de mano de obra son rangos típicos del sector o ejemplos que dependen del proveedor. Los resultados reales varían según la configuración, el tipo de material, la distribución de las instalaciones y las condiciones de funcionamiento. Siempre valide las especificaciones con proveedores certificados antes de aprobar la inversión.
🛠️ Criterios de evaluación
Tanto los sistemas de apilamiento robótico como las líneas de embalaje automatizadas logran un alto rendimiento, pero la selección final depende de la capacidad de carga útil, el cumplimiento de las normas de seguridad, la consistencia del tiempo de ciclo, la complejidad del mantenimiento, la flexibilidad de integración y las proyecciones de costos operativos a largo plazo.
Las decisiones de embalaje industrial requieren dimensiones de medición estandarizadas. Los equipos de compras evalúan los equipos en función de cinco parámetros clave que impactan directamente en el rendimiento de la planta. La capacidad de carga útil determina la tolerancia máxima de peso de la bobina durante la manipulación automatizada. El tiempo de ciclo mide la duración necesaria para completar una secuencia completa de apilamiento o envoltura. El cumplimiento de las normas de seguridad verifica la adhesión a los protocolos de protección de maquinaria establecidos y la funcionalidad de parada de emergencia. La complejidad del mantenimiento evalúa los intervalos de lubricación rutinarios, la frecuencia de calibración de los sensores y la disponibilidad de piezas de repuesto. La flexibilidad de integración confirma la compatibilidad con las cintas transportadoras anteriores y las unidades de flejado posteriores. Cada criterio se traduce directamente en métricas de reducción de mano de obra, tasas de daños al producto y eficiencia en la utilización del espacio.
🏗️ Opción A
Los apiladores robóticos de bobinas de seis ejes permiten una colocación precisa de la carga mediante herramientas especializadas en el extremo del brazo, reducen significativamente las lesiones por manipulación manual, estabilizan la geometría de los palés para un almacenamiento seguro durante el transporte, mantienen un funcionamiento continuo en múltiples estaciones y se integran directamente con las cintas transportadoras anteriores en condiciones típicas de planta.
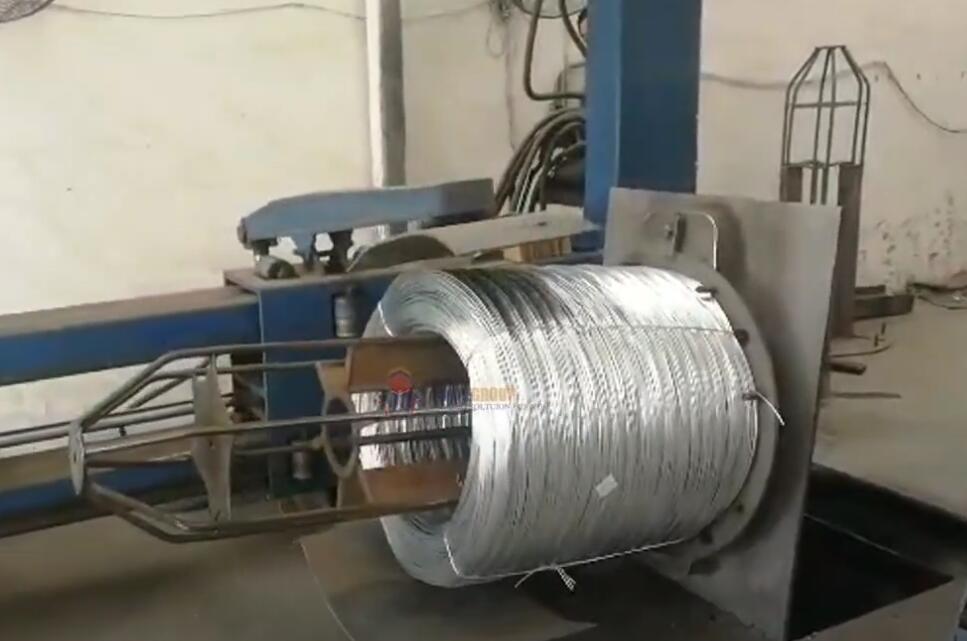
Un brazo robótico articulado de seis ejes proporciona el movimiento multidireccional necesario para el posicionamiento complejo de bobinas. La unidad robótica admite cargas útiles de hasta 8,000–10,000 kg, según la configuración de montaje estructural (ejemplo según el fabricante). El tiempo de ciclo suele oscilar entre 30 y 60 segundos por carga de palé a temperaturas estándar de fábrica. La selección de la herramienta de extremo de brazo (EOAT) depende de la composición del material y las especificaciones del diámetro interior de la bobina. Las pinzas de horquilla se acoplan al orificio interno para bobinas de acero ferroso que superan las cinco toneladas métricas. Los elevadores magnéticos entran en contacto con superficies exteriores planas para aplicaciones de acero al carbono, lo que requiere protocolos de desmagnetización del magnetismo residual antes de la liberación. Los elevadores de vacío manipulan bobinas de aluminio revestido o alambre galvanizado sin dañar la superficie. La arquitectura de control se basa en un controlador lógico programable (PLC) que coordina las trayectorias de movimiento con las señales de la cinta transportadora anterior. Los paneles de interfaz hombre-máquina permiten almacenar recetas para diferentes diámetros de bobina y patrones de apilamiento. Una valla de seguridad rodea la celda de trabajo, mientras que los escáneres de área detectan la entrada de personal. El cumplimiento de la norma ISO 10218 exige la desaceleración inmediata al sobrepasar las zonas de seguridad. Las configuraciones multiestación permiten que un solo robot atienda cuatro posiciones de palets simultáneamente. El funcionamiento continuo reduce los costes laborales por unidad entre un 50 % y un 60 % en comparación con los métodos de posicionamiento manual, lo que se traduce en una mejora cuantificable de la OEE y una reducción del retorno de la inversión gracias a una ejecución de ciclos consistente.
🔗 Relacionado : Explora más soluciones
📈 Opción B
La alimentación automatizada mediante torniquete, combinada con un volteador giratorio, crea un flujo de trabajo de orientación continua, minimiza los requisitos de espacio en la planta de producción, garantiza una aplicación uniforme de la película y una tensión de la correa uniforme en bobinas de diferentes diámetros, admite secuencias de paletizado totalmente automatizadas y funciona de forma fiable bajo niveles de humedad industriales estándar.
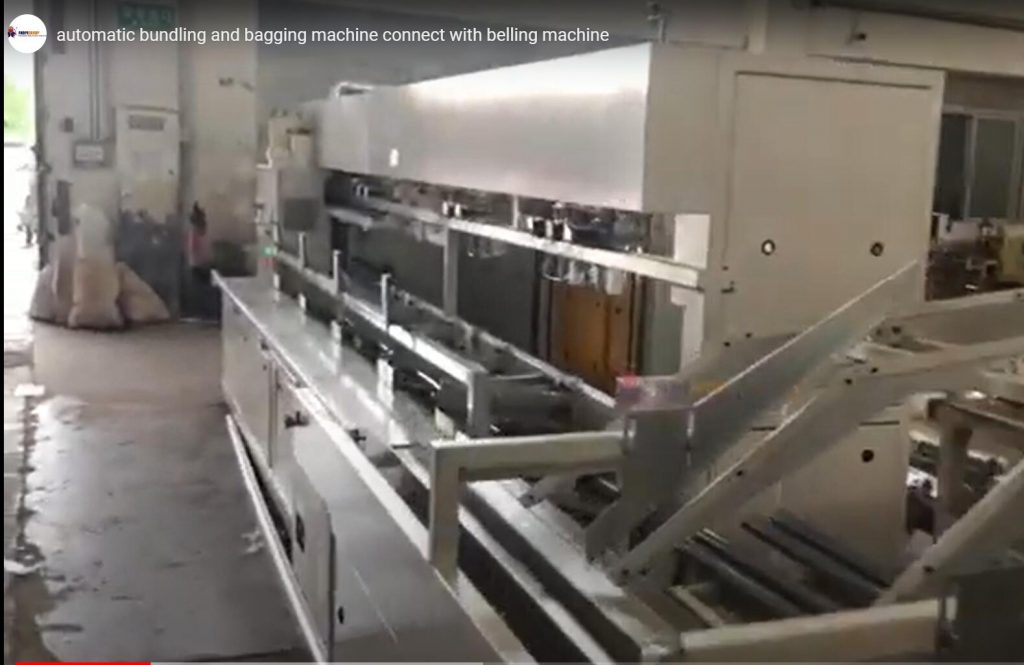
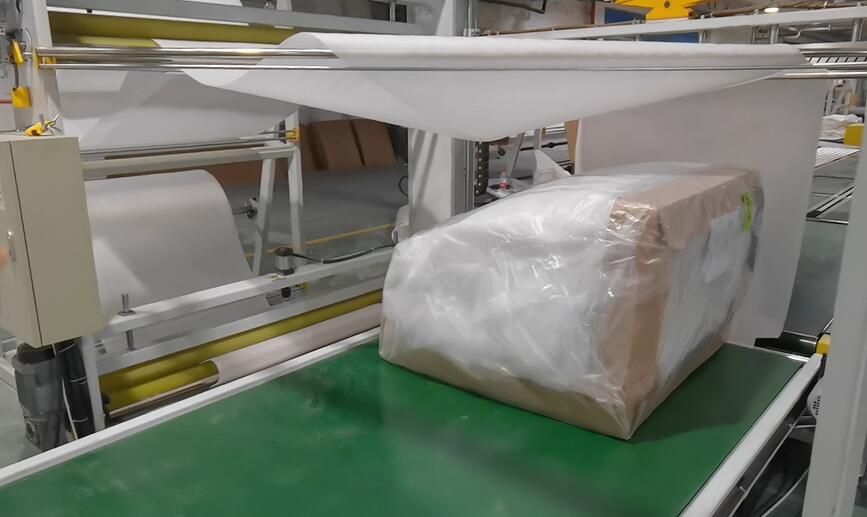
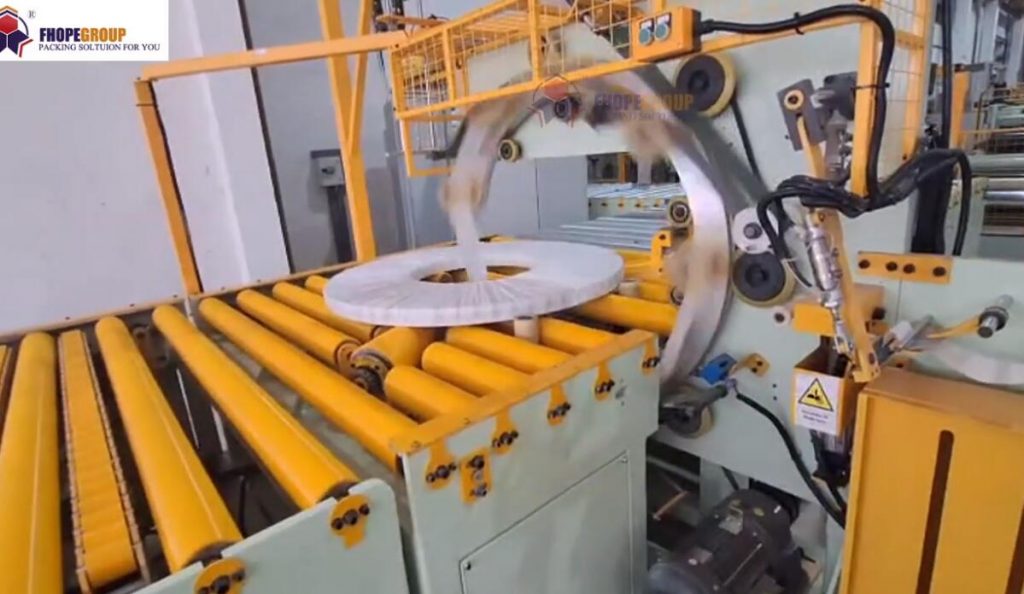
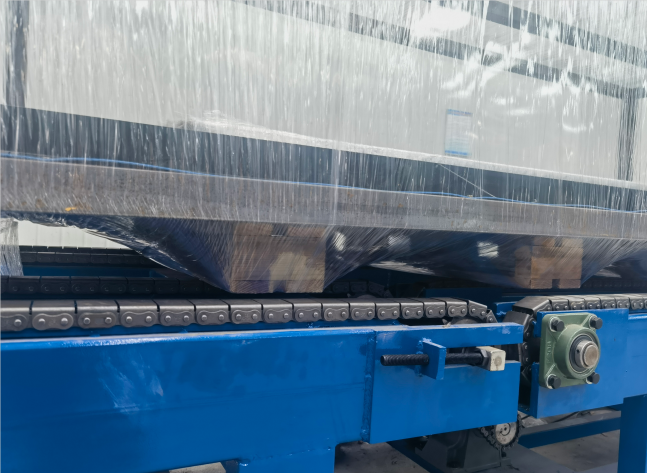
Las líneas de embalaje basadas en transportadores utilizan dispositivos de giro mecánicos para alinear las bobinas antes de las operaciones de envoltura o flejado. Un mecanismo de torniquete regula la velocidad de alimentación para que coincida con las tasas de procesamiento posteriores. La capacidad de orientación rota las bobinas desde la posición de ojo a pared hasta la alineación de ojo a cielo para la compatibilidad con el apilamiento vertical. El equipo de enderezamiento maneja cargas pesadas manteniendo la estabilidad del centro de gravedad durante las transiciones de 180 grados. Los enderezadores de moldes estándar de 180 grados suelen admitir capacidades de carga máximas y tolerancias de rotación que varían según las especificaciones del fabricante. Las unidades de aplicación de película aplican film estirable o inhibidores de corrosión de inhibidor de corrosión volátil (VCI) a niveles de tensión controlados, generalmente entre 10 y 30 N según el tipo de película. Las máquinas de tensado de flejes aseguran las cargas con bandas de plástico o acero ajustadas a puntos de ruptura predefinidos. El sistema se conecta directamente con estaciones de bobinado automatizadas, como se muestra en las guías de integración de máquinas de bobinado vertical estándar. Los controladores PLC sincronizan las cintas transportadoras, los enderezadores y los cabezales de envoltura en una única secuencia sincronizada. Las dimensiones típicas de la planta son de aproximadamente 5 a 7 metros de largo por 3 a 5 metros de ancho para configuraciones de línea estándar. El mantenimiento requiere la inspección mensual de los sellos hidráulicos y los tensores de las correas. El ahorro de mano de obra suele alcanzar entre el 50 % y el 70 % gracias a la eliminación de las tareas de reposicionamiento manual, lo que reduce directamente los desperdicios por daños durante la manipulación y mejora la eficiencia general del uso del espacio.
🛡️ Tabla comparativa
Las matrices de evaluación estandarizadas permiten realizar comparaciones directas del rendimiento entre tecnologías de embalaje competidoras, destacando las ventajas y desventajas operativas que influyen directamente en la asignación de gastos de capital, los plazos de retorno de la inversión y los objetivos generales de eficacia de los equipos para los equipos de compras que evalúan soluciones automatizadas de manipulación de materiales.
| Dimensión de evaluación | Opción A: Apilador robótico de bobinas | Opción B: Línea de transporte y volteo | Formato de especificación de parámetros |
|---|---|---|---|
| Capacidad de carga útil | Máximo de 8,000 a 10,000 kg por ciclo (dependiendo del proveedor) | Máximo de 7,500 a 9,000 kg por ciclo (rango típico) | El brazo robótico levanta cargas de hasta 10 000 kg a 0.6 m/s en condiciones verificadas por el proveedor. La cinta transportadora traslada bobinas de 8,500 kg a 0.4 m/s con una distribución de carga estándar. Ambas configuraciones influyen directamente en la consistencia del rendimiento y en los objetivos de OEE (Eficiencia General de los Equipos). |
| Tiempo del ciclo | Normalmente, entre 30 y 60 segundos por posición de palé (dependiendo del proveedor). | Normalmente, entre 25 y 45 segundos por orientación de la bobina (rango típico). | El enderezador gira 90 grados sobre su eje en 10-15 segundos con perfiles de aceleración suaves. El apilador completa la secuencia de colocación en 45 segundos con los límites de trayectoria programados. Ciclos más rápidos se correlacionan con una reducción de las horas de trabajo y una mejora en el retorno de la inversión. |
| Cumplimiento de la seguridad | Célula de trabajo protegida según la norma ISO 10218 | Monitoreo de zonas según la norma ANSI/RIA R15.06 (estándar típico) | Las barreras fotoeléctricas detectan la entrada de personal a una distancia de entre 30 y 50 cm de los brazos móviles bajo la iluminación de la fábrica. Los sistemas de parada de emergencia detienen todos los ejes en un radio de 0.5 metros en condiciones de tensión nominal. El cumplimiento de estas normas reduce directamente el tiempo de inactividad por incidentes y las primas de seguro. |
| Integración de película y correa | Compatible con envoltura o flejado VCI (rango típico) | Cabezal de envoltura con control de tensión integrado (depende del fabricante) | El cabezal de envoltura aplica una tensión de película de 15 a 25 N a una velocidad de 1.0 a 1.5 m/s en condiciones de humedad ambiente. La unidad de flejado asegura las cargas con una resistencia a la rotura de 700 a 900 N bajo ajustes de presión calibrados. Una tensión adecuada minimiza los daños durante el transporte y reduce los costos de desperdicio. |
| Complejidad del mantenimiento | Se requiere calibración trimestral del sensor (intervalo típico). | Inspección mensual de sellos hidráulicos (ejemplo según el proveedor) | Los cilindros hidráulicos mantienen la presión dentro de una tolerancia de ±5 % durante más de 1,000 ciclos de funcionamiento. Las ventosas conservan una fuerza de succión superior a 60 kPa tras 500 liberaciones de accesorios. Los programas de mantenimiento predecibles permiten una previsión presupuestaria precisa y una reducción planificada del tiempo de inactividad. |
🔗 Ver también : Equipos relacionados
⚙️ Consejos de selección
Las decisiones de adquisición deben tener en cuenta la selección de equipos, considerando el peso máximo real de las bobinas, el volumen de producción diario requerido, las zonas de seguridad disponibles, la compatibilidad con la infraestructura de transporte existente, las limitaciones presupuestarias para el mantenimiento a largo plazo y los requisitos de capacitación del operador en condiciones típicas de funcionamiento de la planta.
Las bobinas ferrosas pesadas que superan los 8,000 kg suelen requerir apilamiento robótico debido a su flexibilidad de agarre superior y su capacidad de paletización en múltiples estaciones. Las instalaciones con espacio limitado se benefician de líneas de volteo compactas que combinan orientación y envoltura en un solo espacio. Los entornos de producción que exigen cero contacto con la superficie deben optar por robots equipados con vacío en lugar de elevadores magnéticos para evitar daños en el recubrimiento y reducir las tasas de desperdicio. Las operaciones de alto volumen que procesan bobinas de diámetros mixtos logran una mayor consistencia en el rendimiento con sistemas de alimentación de torniquete automatizados. Los presupuestos de mantenimiento favorecen las arquitecturas basadas en transportadores porque los componentes hidráulicos y de cinta se estandarizan en varios tipos de máquinas. Los requisitos de cumplimiento de seguridad exigen celdas de trabajo protegidas para las instalaciones robóticas, mientras que las líneas de volteo requieren monitoreo de la zona perimetral. Verifique todas las afirmaciones de rendimiento con los informes de prueba del proveedor antes de la aprobación final de la inversión. Los cálculos del costo total de propiedad deben incluir las tasas de consumo de energía, el precio de las piezas de repuesto y la frecuencia de tiempo de inactividad planificado para garantizar una previsión financiera precisa y plazos de retorno de la inversión medibles.
Lista de verificación para la toma de decisiones de compra
-
[ ] Confirme que las tolerancias del peso máximo de la bobina y del diámetro interior coinciden con las especificaciones del equipo.
-
[ ] Mida el espacio disponible en el piso en función de los requisitos de huella de la máquina más las zonas de seguridad.
-
[ ] Verifique que las velocidades de las cintas transportadoras existentes coincidan con las tasas de alimentación automatizada o de recogida robótica.
-
[ ] Revise las normas locales de protección de maquinaria para determinar la arquitectura de seguridad requerida.
-
[ ] Calcular el porcentaje de reducción de mano de obra esperado en función de los procedimientos actuales de manipulación manual.
-
[ ] Solicitar los programas de mantenimiento del proveedor y los plazos de entrega documentados de las piezas de repuesto.
-
[ ] Validar que los ajustes de tensión de la película cumplan con los estándares de protección del producto para el almacenamiento en tránsito.
Preguntas Frecuentes
¿Qué sistema reduce con mayor eficacia los daños superficiales en bobinas de alambre revestido? Los apiladores robóticos con herramientas de vacío en el extremo del brazo evitan el rayado por contacto en los recubrimientos protectores. Los elevadores magnéticos y las abrazaderas mecánicas requieren un contacto directo con la superficie, lo que puede comprometer los acabados aplicados en fábrica y afectar directamente los objetivos de reducción de desperdicios.
¿Cómo influye la selección de equipos en la densidad de almacenamiento del almacén? Las secuencias de paletización automatizadas generan alturas de carga uniformes y una alineación consistente de los bordes. Los patrones de apilamiento estandarizados maximizan la utilización del espacio vertical y evitan desplazamientos durante el transporte, mejorando así la eficiencia general del flujo de trabajo de la instalación.
¿Con qué frecuencia se realiza el mantenimiento de los mecanismos de elevación hidráulicos? Los cilindros hidráulicos suelen requerir una inspección de los sellos cada 2,500-3,500 horas de funcionamiento (rango típico del sector). El control de la temperatura del fluido evita la degradación de la viscosidad en ciclos de trabajo continuos que superan las ocho horas por turno, lo que contribuye a una mejora predecible de la Eficiencia General de los Equipos (OEE).